Geschichte
Von Roboterhunden zu Humanoiden
01Das Balance-Problem
Lange vor dem Versuch, einen nützlichen Humanoiden zu bauen, war die schwierigste offene Frage der Laufrobotik einfacher: Wie bleibt eine Maschine mit Beinen auf unebenem Boden stehen? Boston Dynamics, 1992 aus Marc Raiberts MIT Leg Laboratory ausgegründet, ging sie mit BigDog an. Der von DARPA finanzierte Vierbeiner wurde ab etwa 2002 entwickelt und ab 2005 öffentlich vorgeführt. Ein 15-PS-Benzinmotor trieb hydraulische Aktuatoren an. BigDog konnte mehr als 150 Kilogramm Ausrüstung über Schlamm, Schnee und Steigungen von 35 Grad tragen. Sein Bordrechner wertete Gelenkkräfte, Bodenkontakt und Gyroskopdaten aus und stabilisierte den Roboter nach einem Ausrutscher aktiv — eine Fähigkeit, die Radroboter nicht brauchten und zuvor kein Laufroboter außerhalb eines Labors gezeigt hatte.
DARPA beließ es nicht bei einem Roboter. Im Programm „Learning Locomotion“ von etwa 2005 bis 2009 entstand der kleinere und günstigere Vierbeiner LittleDog. Rund ein Dutzend identischer Geräte und ein gemeinsames Motion-Capture-System gingen an sechs konkurrierende Hochschulteams, darunter MIT und Carnegie Mellon. Sie sollten Algorithmen für erlernte Fortbewegung in unebenem Gelände entwickeln und vergleichen, statt sie von Hand zu programmieren. Diese gemeinsame Hardwareplattform war ein direkter akademischer Vorläufer der Forschung zur verstärkungslernenden Lokomotion von 2019 bis 2022 — rund ein Jahrzehnt bevor „Sim-to-Real“ zum geläufigen Begriff wurde.
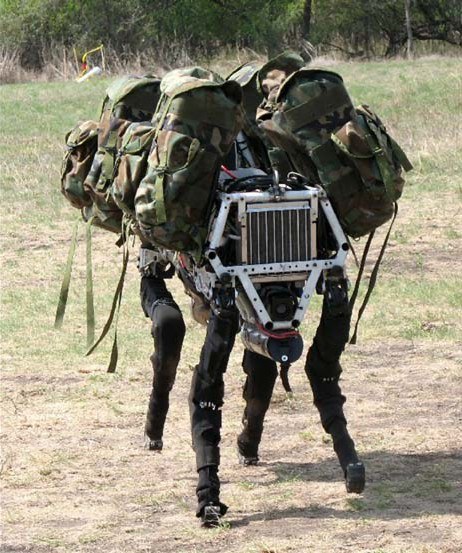
BigDog in DARPA eigenen Strategiepapier von 2007 — das Problem des dynamischen Gleichgewichts, das jeder Laufroboter bis heute lösen muss, ob Vierbeiner oder Humanoider.
Foto: DARPA, gemeinfrei02Das Aktuator-Problem
BigDog löste das Gleichgewicht mit hydraulischer Kraft. Ein anderes Labor wählte für eine schwierigere Variante einen anderen Weg: Wie lässt sich ein Bein bauen, das die Kraft am Fuß direkt erfasst und regelt, ohne dass ein schweres Getriebe oder ein teurer Drehmomentsensor im Weg ist? Das von Sangbae Kim geleitete Biomimetics Lab des MIT antwortete mit „propriozeptiver Aktuation“: eigenen Elektromotoren mit niedriger Untersetzung und so hoher Rücktreibbarkeit, dass der Motorstrom die Gelenkkraft erkennen lässt. Damit lief und sprang Cheetah 2 im September 2014 draußen ohne Sicherungsleine, Cheetah 3 stieg 2018 ohne Sicht Treppen und Geröll hinauf, und Mini Cheetah landete im März 2019 als erster dokumentierter Vierbeiner einen Rückwärtssalto.
Dieses Aktuatordesign blieb nicht lange auf vier Beine beschränkt. 2021 stellte MIT einen eigenen Humanoiden vor. Laut der zugehörigen Arbeit beruhen dessen Arm- und Beinaktuatoren auf dem ursprünglich für MIT Mini Cheetah entwickelten Design, angepasst für höheres Drehmoment. Es ist eines der klarsten, von einer einzelnen Institution in einer Facharbeit dokumentierten Beispiele dafür, dass ein Vierbeiner-Aktuator weitgehend unverändert auf einen Zweibeiner übertragen wurde. Dieselbe Hardwareklasse behandelt unser Erklärung zu Humanoidenaktuatoren, das erklärt, wie sich diese Aktuatorklasse von den älteren, drehmomentsensorreichen Konstruktionen unterscheidet, die sie ersetzte.
Offizielles MIT-Video von 2019 zum Rückwärtssalto des Mini Cheetah — dem ersten bekannten Vierbeiner, der einen landete. Seine Aktuatoren wurden später vergrößert und im Wesentlichen unverändert für den MIT-Humanoiden wiederverwendet.
03Das Simulations-Problem
Auch mit Gleichgewicht und passenden Aktuatoren bleibt ein drittes Problem: die Regelungssoftware. Jahrzehntelang stimmten Ingenieure die Gleichungen für jeden Roboter und jedes Gelände von Hand ab. ANYmal, ein Vierbeiner des ETH-Spin-offs ANYbotics, leitete einen Wandel ein. In einer Science-Robotics-Arbeit von 2019 trainierte das Robotic Systems Lab der ETH eine neuronale Regelstrategie fast vollständig in Simulation. Entscheidend war ein „Aktuatornetz“, ein erlerntes Modell der realen, nicht idealen ANYmal-Motoren, das die Lücke zwischen simulierten und realen physikalischen Eigenschaften schloss. Direkt auf den Roboter übertragen lief die Strategie schneller und erholte sich besser als alle früheren handabgestimmten Regler.
Die Folgearbeit „Learning to Walk in Minutes“ von 2021 ging weiter: Tausende ANYmal-Kopien wurden auf einer GPU parallel simuliert statt jeweils ein Roboter auf einer CPU. So sank die Trainingszeit auf ebenem Boden von Tagen auf weniger als vier Minuten; der Code erschien offen als legged_gym. Zwei Autoren, Nikita Rudin und David Hoeller, verfassten danach NVIDIAs Isaac Gym mit — eine allgemeine Fassung derselben massiv parallelen GPU-Simulation, im selben Jahr veröffentlicht und wiederum zuerst an ANYmal demonstriert.
Der Nachfolger Isaac Lab trainiert heute Vierbeiner und Humanoide im selben Framework mit denselben Bibliotheken für Reinforcement Learning. NVIDIA nennt Boston Dynamics, Fourier, 1X und weitere Humanoidenhersteller als Nutzer. Den klarsten Beleg für den Übergang von vier auf zwei Beine liefert Unitree: Das öffentliche Repository zum Gehtraining von H1 und G1 nennt legged_gym ausdrücklich als „Grundlage für Trainings- und Ausführungscode“. Das von ETH für einen Vierbeiner entwickelte Werkzeug wurde damit nachweislich für Zweibeiner wiederverwendet. Unser Erklärung zu Sim2Real erklärt, wie sich dieser Ansatz „erst simulieren, dann einsetzen“ von der früheren klassischen Regelung unterscheidet.
04Der Weg von Unitree
Unitree baute sieben Jahre lang Roboterhunde, bevor der erste Humanoide entstand. Laikago kam 2017 für etwa 20.000 bis 30.000 US-Dollar auf den Markt; AlienGo (2019), A1 (2020, unter 10.000), Go1 (2021, ab 2.700) und Go2 (2023, ab 1.600 US-Dollar) wurden leistungsfähiger und günstiger. Laut SemiAnalysis sank der Preis in sechs Jahren um rund 94 bis 96 %. Diese kostengünstige Fertigungsbasis aus eigenen Motoren, Getrieben und Steuerelektronik gilt Unternehmen und Analysten als Grund dafür, dass Unitree 2023 den ersten Humanoiden H1 Berichten zufolge mit drei Ingenieuren in etwa sechs Monaten bauen konnte.
Gründer Wang Xingxing spricht weniger von identischen wiederverwendeten Bauteilen als von angesammelter Kompetenz. Gegenüber Geekpark führte er die Hardwarestärke vor allem auf „mehr als ein Jahrzehnt angesammelter Erkenntnisse und Erfahrungen in Hard- und Software“ zurück. Geekpark beschreibt H1 direkter als Ergebnis „jahrelang aufgebauter Vierbeiner- und Roboterhundtechnik“, weil sich die grundlegende Technik zwei- und vierbeiniger Roboter überschneide. 36Kr berichtet eine ähnliche Linie in der Fertigung: Unitree stelle mehr als 95 % der Komponenten selbst her und habe dadurch nach eigenen Angaben die Stückkosten zwischen 2022 und Anfang 2025 ungefähr halbiert — dieselbe vertikale Integration für eine neue Körperform.
Preisrückgang bei Unitree-Vierbeinern
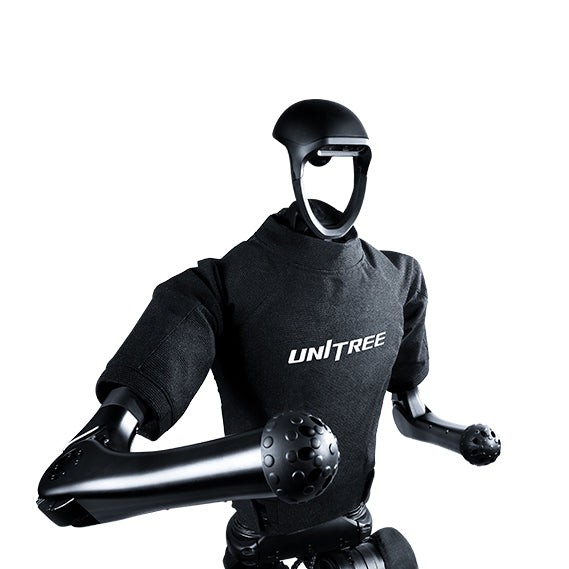
Unitrees H1 wurde Berichten zufolge von drei Ingenieuren in etwa sechs Monaten gebaut. Unternehmen und externe Analysten führen dieses Tempo auf jahrelange Hardware- und Fertigungsarbeit an Vierbeinern zurück, nicht auf ein von Grund auf neues Humanoidenprogramm.
Foto: Unitree Robotics, offizielles Produktfoto05Der Weg von Boston Dynamics
Atlas und Spot wirkten lange wie getrennte Projekte. Atlas war ab 2013 ein hydraulischer Humanoider für die nach Fukushima geschaffene DARPA Robotics Challenge. Spot wurde 2016 als elektrischer Vierbeiner vorgestellt, ab Mitte 2019 an ausgewählte Kunden vermietet und im Juni 2020 für 74.500 US-Dollar als erster Boston-Dynamics-Roboter direkt verkauft. Das Unternehmen betont jedoch Gemeinsamkeiten. „Atlas verwendet eine modellprädiktive Regelung (MPC)“, schrieb es 2023. Dieser Ansatz sagt die Dynamik voraus und berechnet fortlaufend die beste nächste Bewegung; seine Entwicklungslinie reicht direkt zur Regelung von Spot zurück. Ein Beitrag von 2024 beschreibt eine Erweiterung, die bei Manipulationsaufgaben „den Impuls jedes Glieds des Roboters“ berücksichtigt.
Die deutlichste Verbindung zeigte sich in der Hardware. Im April 2024 stellte Boston Dynamics den hydraulischen Atlas ein und präsentierte einen vollelektrischen Nachfolger — mit einem Antriebskonzept, das Spot fast vier Jahre kommerziell erprobt hatte. Der Rückblick des Unternehmens lautet: „Unser Weg mit Atlas spiegelt unseren Weg mit Spot wider ... von Prototypen über Pilotprojekte bis zu Einsätzen im großen Maßstab.“
Spot und Atlas im direkten Vergleich
Elektrisch und kommerziell
Erster direkt verkaufter Roboter von Boston Dynamics — 74.500 US-Dollar zum Start, vollständig elektrisch angetrieben.
Hydraulischer Forschungsroboter → elektrischer Humanoider
Als hydraulischer Roboter für die DARPA Robotics Challenge begonnen; 2024 zugunsten einer vollelektrischen Neukonstruktion eingestellt, die laut Unternehmen Spots Weg zum Markt nachvollzieht.
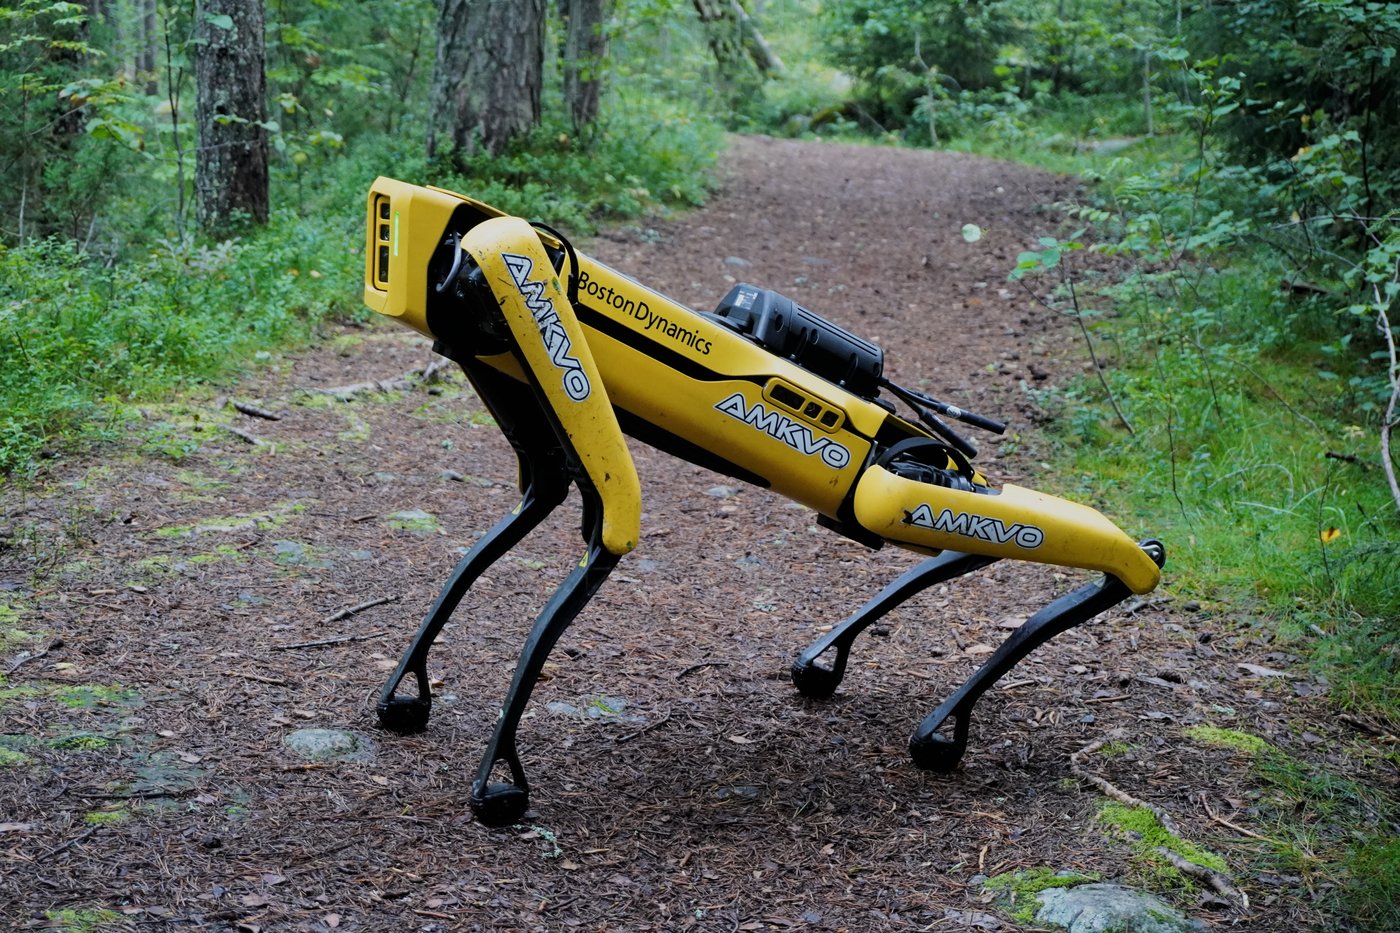
Spot auf einem Waldweg — der elektrisch angetriebene und kommerziell verkaufte Vierbeiner, dessen Weg zum Markt laut Boston Dynamics dem des vollelektrischen Humanoiden Atlas entspricht.
Foto: Jonte, CC BY-SA 4.0, über Wikimedia CommonsOffizielle Vorstellung des vollelektrischen Atlas durch Boston Dynamics im Jahr 2024 — mit demselben elektrischen Antriebsansatz, den das Unternehmen seit 2020 mit Spot kommerziell erprobt hatte.
06Drei Stränge laufen zusammen
Aus der Distanz sind es drei getrennte technische Probleme: Aktuatoren, Regelungssoftware und Simulation. Alle wurden Jahre zuvor zunächst an Vierbeinern gelöst. MIT übertrug das Cheetah-Aktuatordesign nahezu unverändert auf seinen Humanoiden. Boston Dynamics und die akademische Linie der ETH lösten Regelungsfragen an BigDog und ANYmal; Boston Dynamics vergleicht den Vermarktungsweg seines Humanoiden mit Spot. NVIDIA und ETH entwickelten die Simulation an ANYmal, und Unitrees Humanoidentraining dokumentiert die Grundlage in Werkzeugen aus der Vierbeinerforschung.
Aktuatoren
- 2017US
MIT-Facharbeit zur propriozeptiven Aktuation (Cheetah)
- 2019US
Mini Cheetah landet den ersten Rückwärtssalto eines Vierbeiners
- 2021US
MIT-Humanoider übernimmt das Aktuatordesign des Mini Cheetah
Regelungssysteme
- 2005US
BigDog zeigt dynamisches Gleichgewicht auf unebenem Gelände
- 2013US
Atlas für die DARPA Robotics Challenge gebaut
- 2023US
Boston Dynamics bestätigt dieselbe MPC-Entwicklungslinie bei Atlas und Spot
Simulation und RL
- 2019CH
ANYmal-Facharbeit zu Sim-to-Real-RL (Science Robotics)
- 2021US/CH
NVIDIAs Isaac Gym mitverfasst vom RL-Team hinter ANYmal
- 2024CN
RL-Training von Unitree H1/G1 nennt ETHs Vierbeinerwerkzeuge
Humanoide übernehmen Aktuatoren, Regelung und Simulation aus einem Jahrzehnt Vierbeinerforschung
07Einwände gegen diese Linie
Die Linie ist real, aber nicht die ganze Geschichte; mehrere renommierte Forschende halten sie nicht einmal für den Hauptfaktor. Bob McGrew, früherer Forschungschef von OpenAI, sagt: „Manipulation ist das schwierige Problem, das wir lösen müssen, um Humanoide nützlich zu machen, nicht Fortbewegung.“ Quanta nennt weitere Argumente: Pulkit Agrawal vom MIT sieht die ungelöste Hürde in der Kraftregelung bei Manipulation, Scott Kuindersma hält kraftbewusste statt reiner Positionsregelung für „absolut erforderlich“, und Carolina Parada von Google DeepMind verweist auf den beim Öffnen einer Flasche fühlbaren Widerstand, den keine heutige Humanoidenhand erfasse. Keines dieser Probleme betrifft Fortbewegung oder wurde durch die beschriebenen Vierbeiner gelöst.
Ebenso muss man unterscheiden, was Vierbeiner hervorbrachten und was sie lediglich verbesserten. Die zweibeinige Gleichgewichtsregelung besitzt eine ältere, weitgehend eigene Geschichte: Hondas ASIMO-Programm lief von 1986 bis zur öffentlichen Vorstellung 2000 und nutzte lange vor BigDog handabgestimmte ZMP-Regelung. Diese Geschichte behandelt unsere Geschichte der Roboterindustrie vollständig. Die Vierbeinerforschung lieferte späteren Humanoiden nicht die Grundidee eines gehenden Laufroboters — Honda, Waseda und andere gelangten unabhängig dorthin —, sondern ein überprüfbares Werkzeugset: Aktuatordesigns, RL-Trainingspipelines und eine kostengünstige Fertigungsbasis, die nachweislich wiederverwendet wurden.
Einige besonders erfahrene Stimmen bezweifeln sogar die Tragfähigkeit der aktuellen Humanoidenwelle. Der Robotiker, iRobot-Mitgründer und frühere MIT-Laborleiter Rodney Brooks nennt viele Branchenvideos „Humanoidentheater“. Das Lernen von Geschicklichkeit aus Menschenvideos sei „reines Fantasiedenken“; heutige Investitionen finanzierten „teure Trainingsexperimente, die niemals skalieren werden“. Erfolgreiche Roboter in 15 Jahren könnten seiner Prognose nach kaum menschenähnlich aussehen.
08Wie es weitergeht
Damit ist nicht entschieden, ob beinige Fortbewegung der entscheidende Engpass war oder nur ein verfügbares Werkzeug, als Investoren Humanoide zur nächsten KI-Plattform erklärten. Nachweisbar ist enger: Bestimmte Aktuatoren, Regelungsframeworks und Simulationspipelines wurden zuerst an Vierbeinern gebaut und erprobt und anschließend auf Zweibeiner übertragen — teils von denselben Ingenieuren, teils durch denselben offenen Code. Ob diese Werkzeuge notwendig oder nur verfügbar waren, müssen reale Humanoideneinsätze der kommenden Jahre zeigen, nicht weitere Demovideos.
09Zeitleiste
| Jahr | Region | Ereignis |
|---|---|---|
| 2002–2005 | US | Boston Dynamics entwickelt und demonstriert BigDog öffentlich (DARPA-finanziert) |
| 2005–2009 | US | DARPAs Programm „Learning Locomotion“ verteilt LittleDog-Vierbeiner an sechs Hochschulteams |
| 2013 | US | Atlas nach Fukushima für die DARPA Robotics Challenge vorgestellt |
| 2014 | US | MIT Cheetah 2 läuft und springt draußen ohne Sicherung |
| 2016 | US | Boston Dynamics stellt Spot vor |
| 2017 | CN | Unitree bringt mit Laikago seinen ersten Vierbeiner auf den Markt |
| 2018 | US | MIT Cheetah 3 steigt ohne Sicht Treppen und Geröll hinauf |
| Jan 2019 | CH | Hwangbo et al. veröffentlichen ANYmals Sim-to-Real-RL-Arbeit in Science Robotics |
| Mar 2019 | US | Mini Cheetah landet als erster dokumentierter Vierbeiner einen Rückwärtssalto |
| 2020 | CN | Unitree bringt A1 für unter 10.000 US-Dollar heraus |
| Jun 2020 | US | Spot wird für 74.500 US-Dollar erster direkt verkaufter Boston-Dynamics-Roboter |
| 2021 | US | MIT stellt eigenen Humanoiden mit Mini-Cheetah-Aktuatordesign vor |
| 2021 | CH | ETH trainiert ANYmal in „Learning to Walk in Minutes“ massiv parallel und veröffentlicht legged_gym |
| 2021 | US | NVIDIA veröffentlicht Isaac Gym, mitverfasst von zwei legged_gym-Forschern |
| 2021 | CN | Unitree bringt Go1 ab 2.700 US-Dollar heraus |
| 2023 | CN | Unitree stellt H1 vor, Berichten zufolge von drei Ingenieuren in etwa sechs Monaten gebaut |
| 2023 | CN | Unitree bringt Go2 ab 1.600 US-Dollar heraus |
| Aug 2023 | US | Boston-Dynamics-Blog bestätigt dieselbe MPC-Entwicklungslinie für Atlas und Spot |
| Apr 2024 | US | Boston Dynamics stellt hydraulischen Atlas ein und zeigt vollelektrischen Nachfolger |
| May 2024 | CN | Unitree stellt G1 für 16.000 US-Dollar vor |
| 2024 | Global | NVIDIAs Isaac Lab trainiert Unitree-, Boston-Dynamics-, Fourier- und weitere Humanoide gemeinsam mit Vierbeinern |
10Häufige Fragen
Verwenden Humanoide tatsächlich Bauteile aus Vierbeinern?
Meist nicht identische Teile, aber häufig dieselbe konstruktive Entwicklungslinie und mitunter dieselbe Fertigungsbasis. Der MIT-Humanoide übernahm ausdrücklich das für höheres Drehmoment vergrößerte Mini-Cheetah-Aktuatordesign. Unitrees Humanoidenaktuatoren stammen aus demselben eigenen Motorenprogramm wie die Vierbeiner; die stärkeren H1/G1-Einheiten sind jedoch nicht identisch mit denen der Go-Reihe.
Basiert Atlas von Boston Dynamics auf Spot-Technik?
Beide nutzen modellprädiktive Regelung, die Boston Dynamics für beide nahezu gleich beschreibt; das Unternehmen vergleicht zudem Atlas' Weg zur Kommerzialisierung mit Spot. Dennoch sind es getrennte Hardwareplattformen mit eigener Aktuatorgeschichte: Atlas wechselte von Hydraulik zu Elektrik, Spot war von Beginn an elektrisch. Atlas übernahm keine konkreten Spot-Bauteile.
Brauchte Unitrees H1 wirklich nur drei Personen und sechs Monate?
Diese Zahl stammt aus chinesischen Fachmedien wie Geekpark und 36Kr und wird von Analysten wie SemiAnalysis wiederholt. Unitree und Beobachter erklären sie mit jahrelanger Vierbeinerentwicklung und Fertigung, nicht mit einem Humanoidenprogramm von Grund auf. Gemeint ist das anfängliche H1-Prototypenteam, nicht Unitrees heutige gesamte Humanoidenbelegschaft.
Haben Vierbeinroboter den Humanoidenboom verursacht?
„Verursacht“ wäre zu stark. Forschende wie Pulkit Agrawal, Scott Kuindersma und Carolina Parada sehen Manipulation und Kraftregelung statt beiniger Fortbewegung als ungelösten Engpass. Belegt ist eine engere Aussage: Humanoidenprogramme dokumentieren die Wiederverwendung bestimmter Aktuatoren, Regelungsframeworks und RL-Trainingspipelines aus der Vierbeinerforschung — unabhängig davon, ob dies der entscheidende Boomfaktor war.
Gab es Zweibeiner- und Humanoidenforschung nicht schon vor leistungsfähigen Vierbeinern?
Ja. Hondas ASIMO-Programm lief von 1986 bis zur öffentlichen Vorstellung 2000, der Roboter selbst bis 2018 — lange vor BigDog und der RL-Vierbeinerforschung der 2010er. Zweibeinige Gleichgewichtsregelung hat eine ältere, weitgehend eigenständige Forschungslinie. Vierbeiner lieferten später insbesondere Aktuatordesign, RL-Regelung und Fertigungsskalierung, nicht die Grundidee eines gehenden Zweibeiners.
11Quellen
01. Das Balance-Problem
02. Das Aktuator-Problem
03. Das Simulations-Problem
04. Der Weg von Unitree
05. Der Weg von Boston Dynamics
07. Einwände gegen diese Linie
Verwandte Artikel
Artikel
Geschichte
Alle Artikel: Geschichte →Geschichte
- ›Die Geschichte der Roboterindustrie
- ›Von Roboterhunden zu Humanoiden(dieser Artikel)