Physische KI einschließlich Industrierobotern — Nachrichten, Daten und Investitionssignale.
Grundlagen der Industrierobotik
Konzepte der physischen KI
Roboter-Basismodelle
Hardware-Grundlagen
Grundlagen von Bewegung & Wahrnehmung
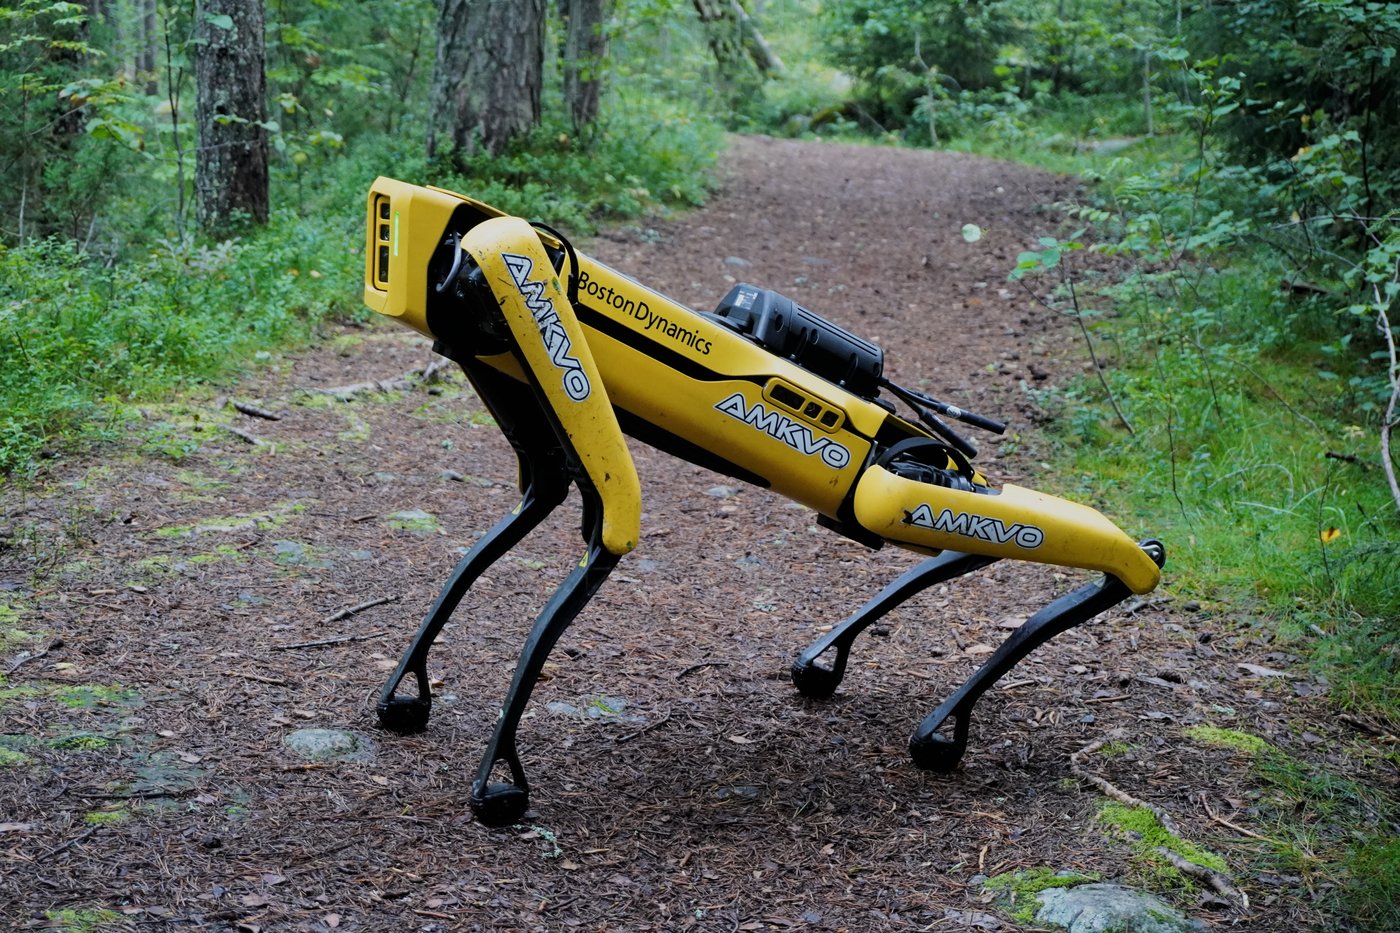
Von Roboterhunden zu Humanoiden
BigDog, MITs Cheetah und Unitrees Roboterhunde arbeiteten zwei Jahrzehnte an Gleichgewicht, Aktuatoren und Simulation — denselben drei Problemen, die heute den Humanoidenboom prägen. Die technische Entwicklungslinie und die Stellen, an denen sie laut Forschenden nicht trägt.
Lesen →Die Geschichte der Roboterindustrie
Vom ersten Industrieroboterarm an einer GM-Montagelinie im Jahr 1961 bis zum heutigen Finanzierungsboom bei Humanoiden: Wie sich physische KI in den USA, Japan, Europa und China bis hierhin entwickelt hat.
Lesen →Marktübersicht nach Schlüsseltechnologie
Forschungslabore und staatliche Einrichtungen
Humanoide und Mobilität
Industrie- und Feldeinsätze
Basistechnologien
Märkte und Kapital
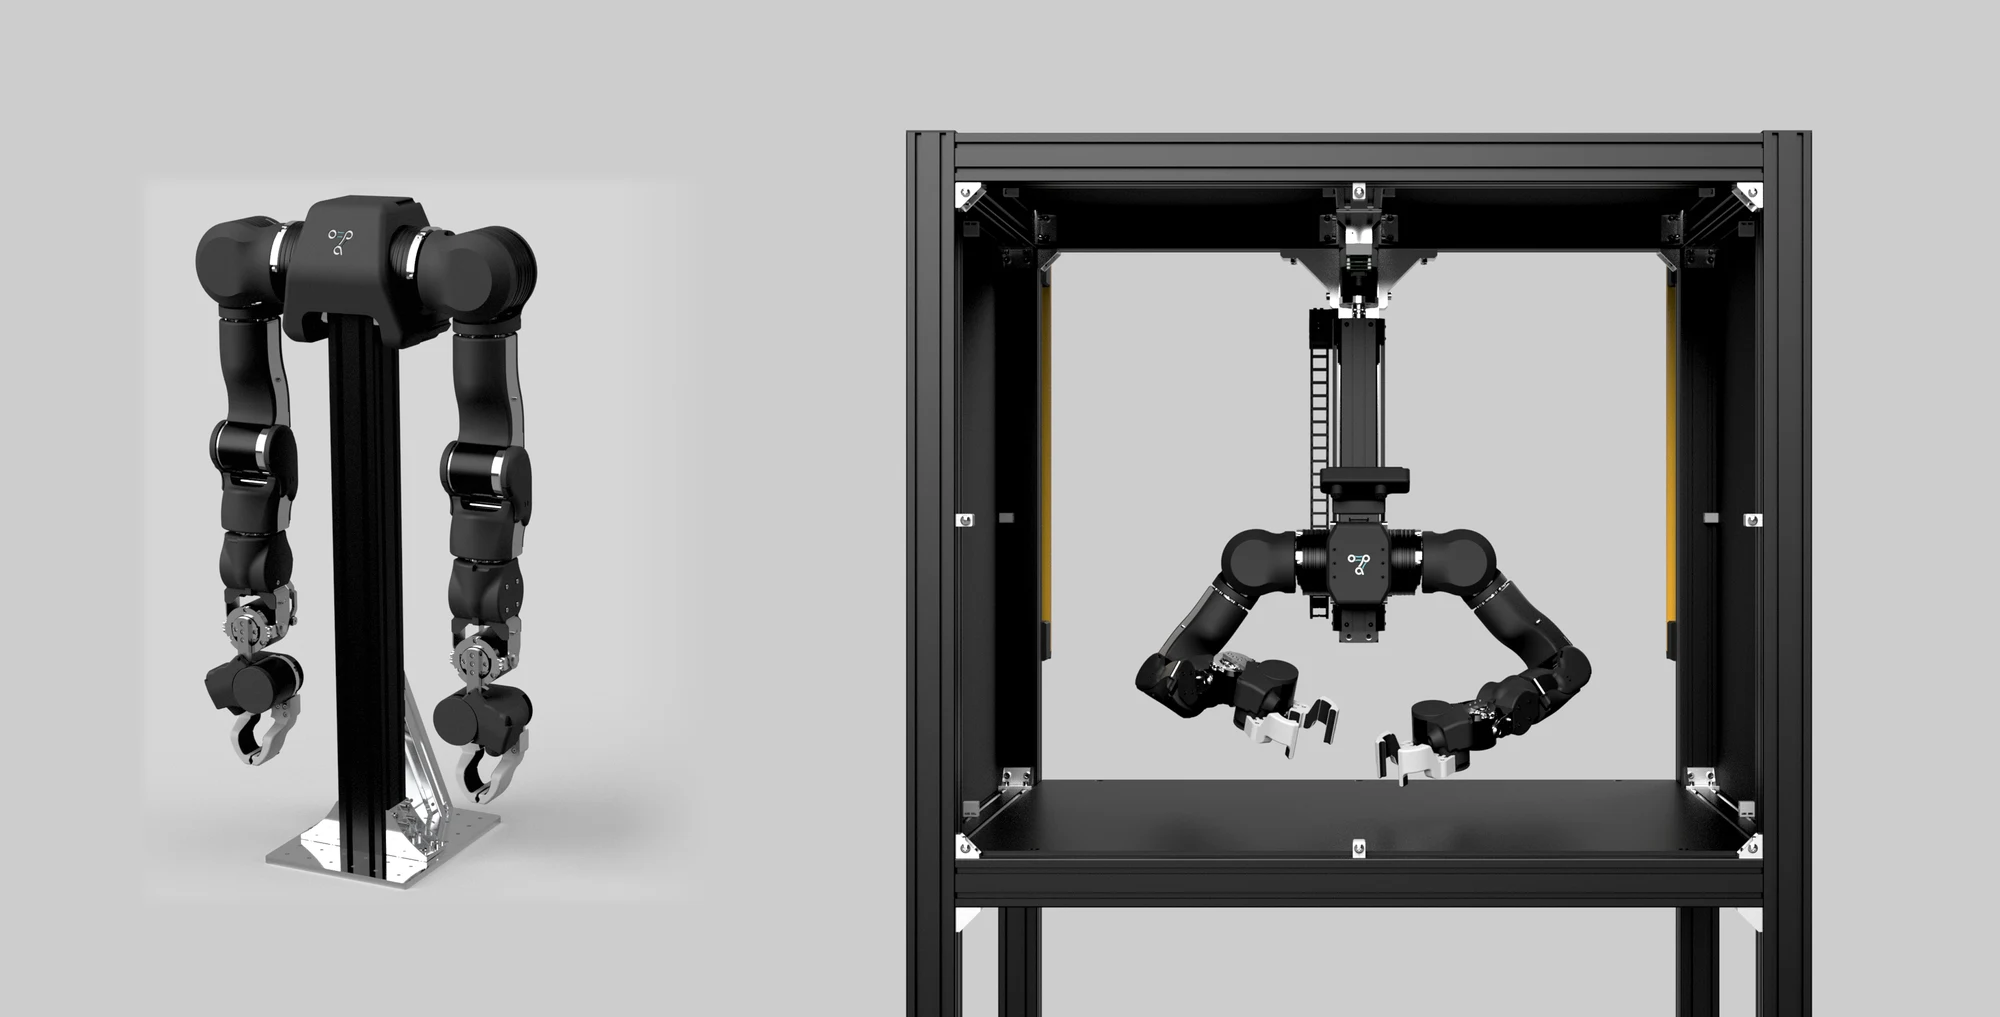
OpenArm
Ein vollständig quelloffener, zweiarmiger humanoider Roboterarm mit 7 Freiheitsgraden von Enactic, einem Tokioter Robotik-Unternehmen, das aus Reazon Holdings hervorgegangen ist. Preise beginnen bei 6.500 US-Dollar, lizenziert unter Apache 2.0 und CERN-OHL-S-2.0, aufgebaut um eine standardisierte Evaluierungsplattform nach dem Prinzip „SOTA reproduzierbar machen“, die inzwischen in Hugging Faces LeRobot integriert ist.
Lesen →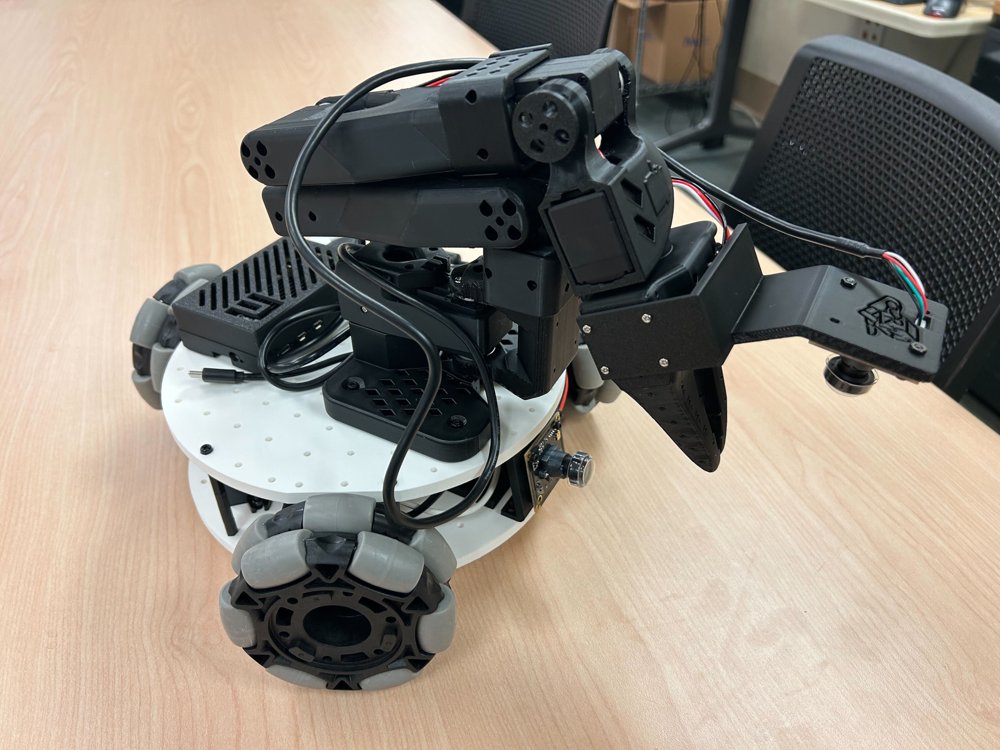
LeKiwi
Eine dreirädrige, omnidirektionale und 3D-gedruckte Plattform für 184–499 US-Dollar, entwickelt von einer studentischen Robotikgruppe der University of Illinois. Sie macht aus Hugging Faces stationärem SO-100/SO-101-Arm einen mobilen Manipulator und wird inzwischen offiziell von LeRobot unterstützt.
Lesen →
Die Geschichte von LeRobot
Von der PyTorch-Bibliothek eines ehemaligen Tesla-Ingenieurs über einen 100-Dollar-Roboterarm und ein Open-Source-Projekt mit 25.000 GitHub-Sternen bis zu den Weltmodellen in Version 0.6.0: So wurde Hugging Faces LeRobot zu einem Referenz-Stack für KI-gestütztes Roboterlernen.
Lesen →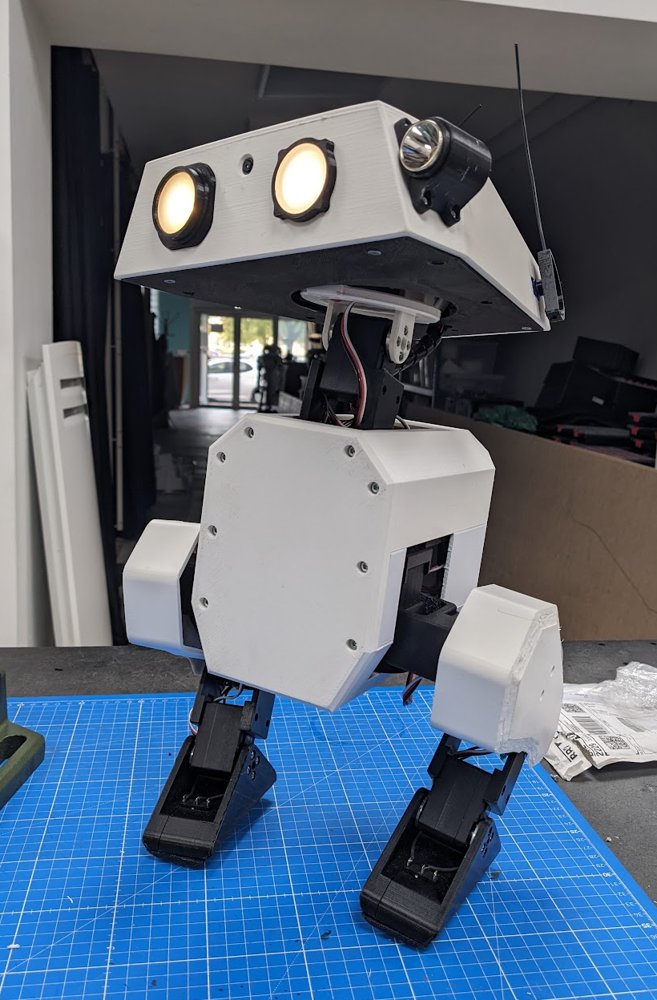
Open Duck Mini
Ein 3D-druckbarer zweibeiniger Roboter für weniger als 400 $, der mittels Reinforcement Learning gehen lernt. Ein Ingenieur von Pollen Robotics entwickelte das von Disneys BDX-Droiden inspirierte Nebenprojekt; später wurde es für eine On-Device-KI-Demo bei Google I/O ausgewählt.
Lesen →