Projekte
LeKiwi
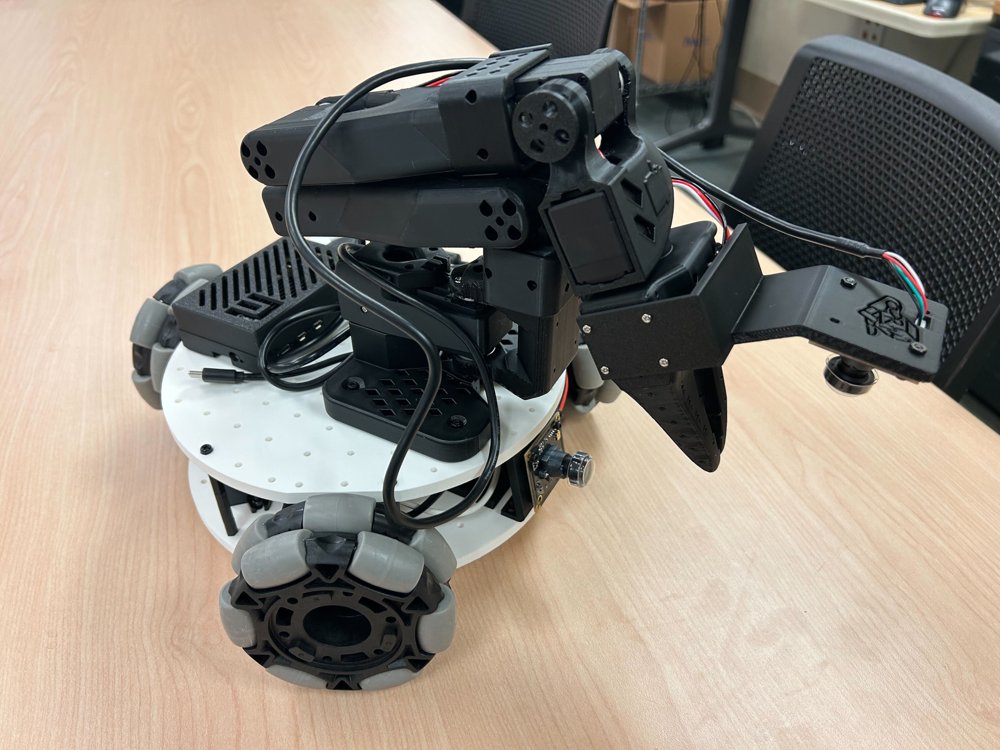
Ein fertig aufgebauter LeKiwi: Ein Roboterarm der SO-Familie samt integriertem Raspberry Pi sitzt auf der dreirädrigen omnidirektionalen Plattform.
SIGRobotics-UIUC, LeKiwi-Repository auf GitHub, Apache License 2.0Die Veränderung durch LeKiwi
Mit SO-101 erhielt LeRobot einen günstigen, leistungsfähigen Roboterarm – allerdings einen stationären, am Tisch befestigten. Jede erlernte Aufgabe musste zu ihm gebracht werden.
LeKiwi beseitigte diese Einschränkung mit einer kostengünstigen mobilen Plattform:
- Dreirädriger omnidirektionaler „Kiwi“-Antrieb aus handelsüblichen 4-Zoll-Omnirollen, der einem stationären SO-100/SO-101-Arm holonome Beweglichkeit verleiht
- Laut projekteigener Stückliste ab 184 US-Dollar für eine kabelgebundene Plattform ohne Arm beziehungsweise 482–499 US-Dollar für einen vollständigen, akkubetriebenen Roboter mit Raspberry Pi 5 und zwei Kameras
- Hard- und Software unter Apache 2.0; als unterstützter Robotertyp (`--robot.type=lekiwi`) direkt in Hugging Faces `lerobot`-Paket integriert
Das Ergebnis ist eine Erweiterung für mobile Manipulation, die günstig genug war, um von einem studentischen Team entworfen und gebaut zu werden. Sie wird heute über dasselbe `lerobot`-Paket wie SO-101 installiert und in Community-Projekten weiterverwendet – von LiDAR-gestützten Kartierungsrobotern bis zur Forschung an Vision-Language-Action-Policies.
01Die Antwort eines studentischen Robotikclubs auf „Jetzt soll er sich noch bewegen“
LeKiwi entstand bei SIGRobotics-UIUC, einer studentischen Robotikorganisation der University of Illinois Urbana-Champaign. Das GitHub-Repository des Projekts reicht bis Februar 2025 zurück – wenige Monate nachdem der SO-100-Arm von Hugging Face und TheRobotStudio 3D-gedruckte Roboterarme für Hobbybudgets erschwinglich gemacht hatte. Arbeiten konnte der Arm jedoch weiterhin nur in Reichweite seines festen Montagepunkts. Die Antwort des Teams war eine fahrbare Plattform, die Arm und Bordcomputer trägt. Für die Räder nutzte es dieselben Feetech-STS3215-Busservos, die bereits den Arm antreiben: eine Teilefamilie, ein Firmware-Stack, eine Lieferkette.
Die LeKiwi-Dokumentation erklärt die zweite Namenshälfte direkt: Die Plattform nutzt einen dreirädrigen „Kiwi-Antrieb“. In der Robotik bezeichnet dies eine holonome Konfiguration aus drei Omnirollen, die sich ohne vorheriges Drehen in jede Richtung bewegen kann. Die im README genannten Mitwirkenden decken beide Disziplinen ab: Manav Chandaka, Bhargav Chandaka und Pepijn Kooijmans für das CAD-Design sowie Pepijn Kooijmans, Gloria Wang, Bhargav Chandaka und Advait Patel für die Software. Eine Woche nach der Ankündigung des Teams griff Rémi Cadène, Leiter von LeRobot bei Hugging Face, das Projekt auf X auf:
Meet the game-changer: LeKiwi 🥝
— Remi Cadene (@RemiCadene) March 3, 2025
Crafted by @sigrobotics and @huggingface
At 1/10 the cost of the best alternative out there, it's the most accessible mobile base for $300. Easier DIY to automate chords at home!
1/ 🧵 Link and details in thread 👇 pic.twitter.com/VG9GvHvb5y
Rémi Cadène, LeRobot-Leiter bei Hugging Face, stellt LeKiwi eine Woche nach der Ankündigung von SIGRobotics-UIUC auf X einem größeren Publikum vor.
02Konstruktion: ein Arm, drei Räder, ein Raspberry Pi
LeKiwi setzt bewusst auf Teile, die LeRobot-Nutzer wahrscheinlich bereits besitzen oder leicht beschaffen können: Ein für den stationären Betrieb dokumentierter SO-100- oder SO-101-Arm wird auf einem 3D-gedruckten Drehteller über der dreirädrigen omnidirektionalen Plattform montiert. Die drei 4-Zoll-Omnirollen werden von denselben Feetech-STS3215-Servos wie der Arm angetrieben. Dessen sechs Servos behalten die Motor-IDs 1 bis 6, während die drei Radservos die IDs 7, 8 und 9 erhalten; alle nutzen eine gemeinsame Motorsteuerplatine und denselben seriellen Bus.
Als Bordcomputer dient im Referenzaufbau ein Raspberry Pi 5, der laut Dokumentation durch „jeden PC ersetzt werden kann, der mit 5 V läuft und genügend USB-Anschlüsse hat“. Er führt Hugging Faces `lerobot`-Paket aus und überträgt Kamera- und Gelenkpositionsdaten über das Netzwerk an einen Laptop. Zwei USB-RGB-Kameras erfassen den Arbeitsbereich und die Perspektive des Greifers. Je nach benötigtem Hubmoment und Bewegungsreichweite stehen drei Stromversorgungen zur Wahl.
Alle Strukturteile der Plattform werden aus PLA 3D-gedruckt. Der projekteigene Leitfaden veranschlagt für Grundplatten, Radnaben, Kamerahalterungen und Raspberry-Pi-Gehäuse insgesamt rund 34 Druckstunden; die Montageanleitung schätzt weitere etwa zwei Stunden für den Zusammenbau von Druckteilen und Elektronik. Code und mechanische Konstruktion stehen beide unter Apache License 2.0, derselben Lizenz wie SO-101.
- Durchgehend dieselbe Servofamilie: Die sechs Feetech-STS3215-Servos des Arms behalten die Motor-IDs 1–6, die drei Radservos der Plattform erhalten die IDs 7, 8 und 9; alle hängen an einer gemeinsamen Motorsteuerplatine und demselben seriellen Bus
- Als Bordcomputer dient im Referenzaufbau ein Raspberry Pi 5; laut Dokumentation kann er durch „jeden PC ersetzt werden, der mit 5 V läuft und genügend USB-Anschlüsse hat“
- Zwei USB-RGB-Kameras – eine für den Arbeitsbereich und eine am Handgelenk – übertragen gemeinsam mit den Gelenkpositionsdaten über das Netzwerk an einen Laptop
- Drei Stromversorgungsoptionen: ein 12-V-Lithiumakku für höheres Hubmoment, eine 5-V-USB-C-Powerbank für einen einfacheren Erstaufbau oder eine kabelgebundene Variante ohne Akku, die zugunsten des niedrigsten Preises Reichweite aufgibt
- Auf dem Pi läuft Raspberry Pi OS oder Ubuntu; per SSH ist er mit einem Laptop verbunden, auf dem dasselbe für SO-101 dokumentierte Python-Paket `lerobot` läuft – LeKiwi benötigt weder eigene Firmware noch ein spezielles Betriebssystem-Image
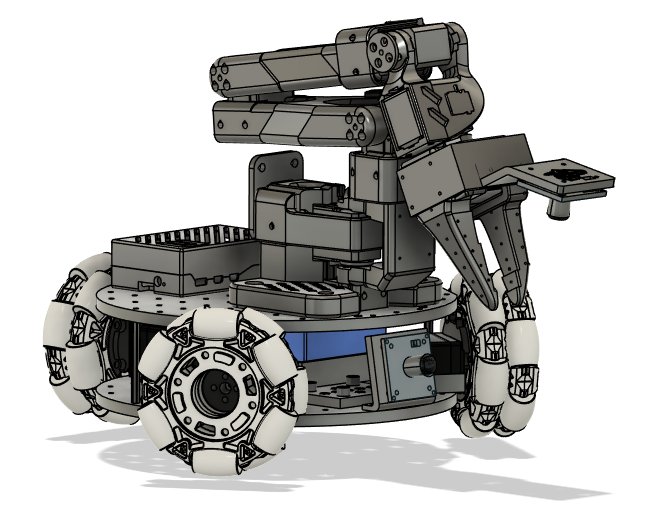
Das offizielle CAD-Modell von LeKiwi v1: Der Arm sitzt auf einem Drehteller über dem Antrieb mit drei Omnirollen.
SIGRobotics-UIUC, LeKiwi-Repository auf GitHub, Apache License 2.003Kosten: 184 bis 499 US-Dollar – und eine wachsende Zahl von Kit-Anbietern
Die projekteigene Stückliste beziffert fünf Aufbauvarianten; Filament für den 3D-Druck wird jeweils separat berechnet. Drei Varianten „nur Plattform“ kommen ganz ohne Arm: Die kabelgebundene Ausführung ohne Akku kostet 184 US-Dollar, mit 5-V-Powerbank 248 US-Dollar und mit 12-V-Akku 251,50 US-Dollar. Zwei Varianten des „vollständigen Roboters“ ergänzen die Plattform um ein komplettes SO-101-Leader-Follower-Paar für Teleoperation und kosten 499 US-Dollar mit 5 V beziehungsweise 482 US-Dollar mit 12 V.
Inzwischen bieten einige wenige Händler LeKiwi als Komponentenkit an, statt alle Teile einzeln beschaffen zu müssen; zusammenbauen müssen Käufer das System dennoch. ROBOTIS, der koreanische Hersteller der Dynamixel-Motoren für LeKiwis alternative Hardwarevariante, verkauft ein „LeKiwi Bundle“ mit offiziellen Hardwarekomponenten für 530,44 US-Dollar und nennt SIGRobotics-UIUC als ursprünglichen Entwickler. Für die Strukturteile ist weiterhin ein 3D-Drucker erforderlich; gegen 50 US-Dollar Aufpreis übernimmt ROBOTIS den Druck. Das „LeKiwi Full Kit“ von Seeed Studio geht weiter und enthält neben der Elektronik bereits gedruckte 3D-Teile und einen Akku.
| Aufbauvariante | Kosten (US-Dollar) | Hinweise |
|---|---|---|
| Nur Basis – kabelgebunden | $184.00 | Ohne Akku und ohne motorisierte Armservos |
| Nur Basis – 5 V | $248.00 | 20.000-mAh-USB-C-Powerbank |
| Nur Basis – 12 V | $251.50 | 12-V-/5-A-Lithiumakku |
| Vollständiger Roboter – 12 V | $482.00 | Basis plus vollständiges SO-101-Teleoperationspaar |
| Vollständiger Roboter – 5 V | $499.00 | Basis plus vollständiges SO-101-Teleoperationspaar |
ROBOTIS-LeKiwi-Bundle
Ein Komponentenpaket für die LeKiwi-Variante mit Dynamixel-Servos, verkauft vom koreanischen Servohersteller ROBOTIS. Als ursprünglichen Entwickler nennt ROBOTIS SIGRobotics-UIUC. Für die Strukturteile ist weiterhin ein 3D-Drucker nötig; alternativ druckt ROBOTIS sie gegen 50 US-Dollar Aufpreis.
QuelleROBOTIS official store
LeKiwi-Komplettkit von Seeed Studio
Ein Selbstbaukit für die 12-V-Ausführung, das über das ROBOTIS-Bundle hinausgeht: Neben der Elektronik sind die 3D-gedruckten Teile und ein Akku bereits enthalten, sodass kein eigener Drucker benötigt wird.
04Software: offiziell unterstützter Robotertyp statt nachträglicher Bastellösung
LeKiwi ist kein von außen auf LeRobot aufgesetzter Community-Patch, sondern als einer der offiziell unterstützten Robotertypen der Bibliothek dokumentiert. `pip install -e ".[lekiwi]"` installiert auf Raspberry Pi und Laptop das Feetech SDK und die für die verteilte Rechenarchitektur nötige ZeroMQ-Vernetzung. Danach funktionieren dieselben Kalibrierungs- und Aufzeichnungswerkzeuge wie bei SO-101 – `lerobot-find-port`, `lerobot-setup-motors` und `lerobot-calibrate` –, wenn `--robot.type=lekiwi` übergeben wird.
Für die Plattform liegt über der Teleoperation des Arms ein eigenes Tastaturschema: W/A/S/D steuern vorwärts, links, rückwärts und rechts, Z und X drehen auf der Stelle, R und F schalten durch drei vorgegebene Geschwindigkeiten.
Die Community hat die Konstruktion seither in mehrere Richtungen weiterentwickelt. Foxglove, ein Unternehmen für Robotikvisualisierung, dokumentierte im Februar 2026 eine LeKiwi-Plattform mit LiDAR-gestützter Kartierung. Im Juni 2026 beschrieb ein Forscher im Community-Blog von Hugging Face, wie er eine Vision-Language-Action-Policy (SmolVLA) auf einem LeKiwi mit Pollen Robotics' PincOpen-Greifer für mobiles Pick-and-Place trainierte. Seine Begründung: „Sehr viele bedeutende Aufgaben in der physischen Welt sind mobil ... man muss sich zur Aufgabe bewegen, statt dass sie zu einem kommt.“ Zum Redaktionsschluss gibt es keinen nummerierten Nachfolger; LeKiwi bleibt LeRobots wichtigste mobile Referenzplattform. In der Produktfamilie beantwortet sie die Frage „Wie mache ich meinen Arm mobil?“, so wie SO-101 beantwortet: „Wie komme ich überhaupt an einen günstigen Arm?“
- Schnell – linear 0,4 m/s, Drehung 90°/s
- Mittel – linear 0,25 m/s, Drehung 60°/s
- Langsam – linear 0,1 m/s, Drehung 30°/s
- Das Robotikvisualisierungs-Unternehmen Foxglove dokumentierte im Februar 2026 die Erweiterung einer LeKiwi-Plattform um LiDAR-gestützte Kartierung
- Eine separate ROBOTIS-Hardwarevariante im selben Repository verwendet Dynamixel-Servos und einen Koch-v1.1-Arm für Selbstbauer, die bereits in dieses Ökosystem investiert haben
05Zeitleiste
| Datum | Akteur | Ereignis |
|---|---|---|
| 2025-02 | SIGRobotics-UIUC | Das LeKiwi-Repository startet auf GitHub und kombiniert einen SO-100-Arm mit einer 3D-gedruckten, dreirädrigen omnidirektionalen Plattform |
| 2025-04-28 | Hugging Face | SO-101 erscheint; die offizielle LeKiwi-Dokumentation legt ihn als empfohlenen Arm fest |
| 2025-06-14 | Hugging Face | LeRobot Worldwide Hackathon – mindestens ein veröffentlichter Datensatz dokumentiert einen Beitrag auf LeKiwi-Basis |
| 2025-10 | Hugging Face | Die `lerobot`-CLI erhält einen eigenen Befehl zum Starten des LeKiwi-Hostprozesses auf dem Raspberry Pi |
| 2026-02 | Foxglove | Foxglove dokumentiert LiDAR-gestützte Kartierung auf einer LeKiwi-Plattform |
| 2026-06 | Hugging Face community | Ein Community-Blogbeitrag dokumentiert das Training einer SmolVLA-Policy auf einem LeKiwi mit PincOpen-Greifer für mobile Manipulation |
06Häufige Fragen
Was ist LeKiwi?
LeKiwi ist eine quelloffene, 3D-gedruckte mobile Roboterplattform mit dreirädrigem omnidirektionalem „Kiwi-Antrieb“. Sie trägt einen SO-100- oder SO-101-Roboterarm von Hugging Face und macht ihn so zum mobilen Manipulator. Entwickelt wurde sie von SIGRobotics-UIUC; in Hugging Faces `lerobot`-Bibliothek wird sie als Robotertyp unterstützt.
Wer entwickelte sie und wann?
SIGRobotics-UIUC, eine studentische Robotikgruppe der University of Illinois Urbana-Champaign, veröffentlichte das GitHub-Repository von LeKiwi im Februar 2025.
Wie viel kostet LeKiwi?
Laut projekteigener Stückliste kostet eine kabelgebundene Plattform ohne Akku 184 US-Dollar. Ein vollständiger Roboter mit komplettem SO-101-Arm-Paar, Akku, Raspberry Pi 5 und zwei Kameras kommt auf 482–499 US-Dollar. Selbstbaukits gibt es unter anderem von ROBOTIS (530,44 US-Dollar) und Seeed Studio; in beiden Fällen ist weiterhin ein 3D-Drucker oder ein Aufpreis für vorgedruckte Teile nötig.
Welchen Roboterarm verwendet LeKiwi?
LeKiwi ist für Hugging Faces SO-Arm-Familie ausgelegt: ursprünglich SO-100, während die offizielle Dokumentation inzwischen den neueren SO-101 als empfohlenen Arm festlegt.
Gehört LeKiwi offiziell zur LeRobot-Bibliothek?
Ja. LeKiwi ist als unterstützter Robotertyp in Hugging Faces Python-Paket `lerobot` dokumentiert – mit eigener Installationsoption (`pip install -e ".[lekiwi]"`), speziellen CLI-Befehlen und offizieller Einrichtungsanleitung.
07Quellen
01. Die Antwort eines studentischen Robotikclubs auf „Jetzt soll er sich noch bewegen“
02. Konstruktion: ein Arm, drei Räder, ein Raspberry Pi
03. Kosten: 184 bis 499 US-Dollar – und eine wachsende Zahl von Kit-Anbietern
04. Software: offiziell unterstützter Robotertyp statt nachträglicher Bastellösung
Verwandte Artikel
Artikel
Unternehmens- und Marktdaten
Projekte
Alle Artikel: Projekte →Projekte
- ›Die Geschichte von LeRobot
- ›SO-101
- ›LeKiwi(dieser Artikel)
- ›Amazing Hand
- ›Open Duck Mini
- ›OpenArm