Projekte
OpenArm
Was OpenArm ist
Die Forschung zum Roboterlernen hat ein Hardwareproblem: Selbst wenn zwei Labore denselben Benchmark veröffentlichen, laufen sie ihn selten auf demselben Arm, bei derselben Beleuchtung und im selben Kamerawinkel. Behauptungen wie „Modell A schlägt Modell B“ lassen sich dadurch kaum wirklich überprüfen. OpenArms Versprechen ist es, genau diese Variable auszuschalten.
Der Kern der Plattform:
- 7 Freiheitsgrade pro Arm (16 Freiheitsgrade für das gesamte Zweiarmsystem inklusive Greifer), rücktreibbare QDD-Motoren von Damiao, 606 mm Reichweite und 5,5 kg pro Arm, 6,0 kg Spitzennutzlast – 6.500 US-Dollar für ein komplettes Zweiarmsystem
- Vollständig quelloffen: Apache 2.0 für sämtliche Software-Repositories, CERN-OHL-S-2.0 für die mechanischen CAD-Daten
- OpenArm 2.0 ergänzt OpenArm Cell (eine standardisierte Testkabine) und OpenArm KER (einen motorlosen, am Körper tragbaren Teleoperationsarm); OpenArm selbst wird inzwischen nativ von Hugging Faces LeRobot unterstützt
Das Ergebnis ist ein Zweiarm-Forschungsarm, der günstig genug ist, damit ihn ein einzelnes Labor komplett selbst kauft. Dahinter steht ein Unternehmen, dessen eigene kommerzielle Roadmap – der Pflegeheim-Humanoide Ena – von genau der Physical-AI-Forschung abhängt, die OpenArm beschleunigen soll.
01Herkunft: Ein Sprach-KI-Labor wendet sich der Robotik zu
OpenArms Wurzeln liegen in der internen F&E-Abteilung von Reazon Holdings, dem Human Interaction Lab, das in seinen ersten Jahren vor allem japanische Spracherkennungsmodelle statt Roboter entwickelte. Als sich der Forschungsschwerpunkt des Labors in Richtung Robotik verschob, gliederte Reazon diese Arbeit in eine eigene Tochtergesellschaft aus: Enactic, Inc., gegründet am 23. Juli 2025 in Tokio unter Mitgründer und CEO Hiroto Yamamoto.
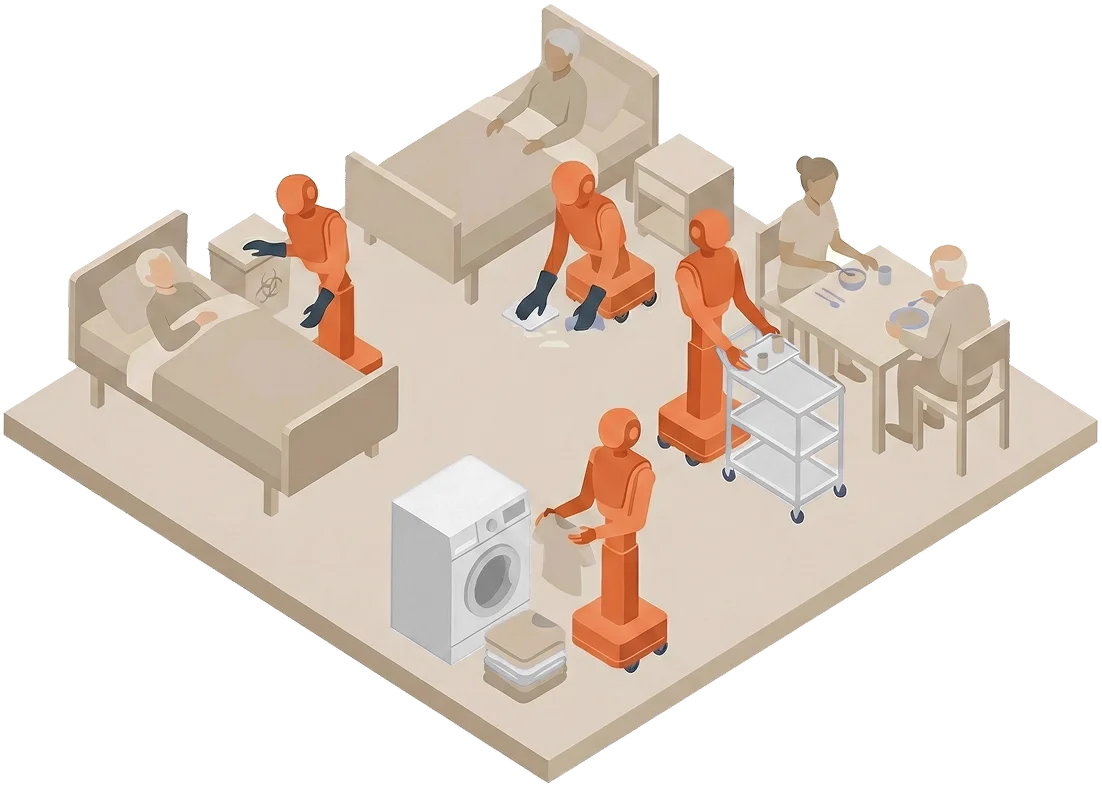
Enactics eigene Illustration von Enas Aufgabenbereich in einer Pflegeeinrichtung — Bewohnerüberwachung, Reinigung, Wäsche und Essensservice.
Illustration: Enactic, Inc. (enactic.ai)Enactics eigenes langfristiges Produkt ist Ena, ein Humanoide gegen den Personalmangel in der japanischen Pflege; der Start ist für Ende 2026 geplant. In Pflegeeinrichtungen soll er:
- Wäsche falten
- Essenstabletts einsammeln
- Bewohnerzimmer aufräumen
- Das Wohlbefinden von Bewohnern überwachen
Doch vor Ena brauchte das Unternehmen reale Manipulationsdaten und eine Hardwareplattform, die andere Forschende nachbauen konnten. Die erste Version von OpenArm, v0.1, war bereits im Februar 2025 leise als Beta erschienen; die vollständige öffentliche Markteinführung – zusammen mit Enactics eigener Ankündigung – folgte am 23. Juli 2025, mit einer Vorstellungsveranstaltung zwei Tage später.
„Wir haben endlich OpenArm 01 veröffentlicht 🦾🎉 Ein vollständig quelloffener Zweiarm-Roboterarm für Physical AI. Schaut es euch an.“
We’ve finally released 𝐎𝐩𝐞𝐧𝐀𝐫𝐦 𝟎𝟏 🦾🎉
— Hiroto Yamamoto | 山本 泰豊 (@hiro_yams) July 25, 2025
A fully open-source bimanual robot arm built for physical AI.
Go check it out at https://t.co/6ld59pRqzA#OpenSource #Robotics #Humanoid #PhysicalAI https://t.co/vy6fx75zeN
Hiroto Yamamotos ursprünglicher Ankündigungsbeitrag auf X vom 25. Juli 2025 – der vollständige, unbearbeitete Text (das Pullquote oben lässt die Hashtags aus Gründen der Lesbarkeit weg).
02Design: ein Forschungsarm, der sich exakt nachbauen lässt
Hardware-Design
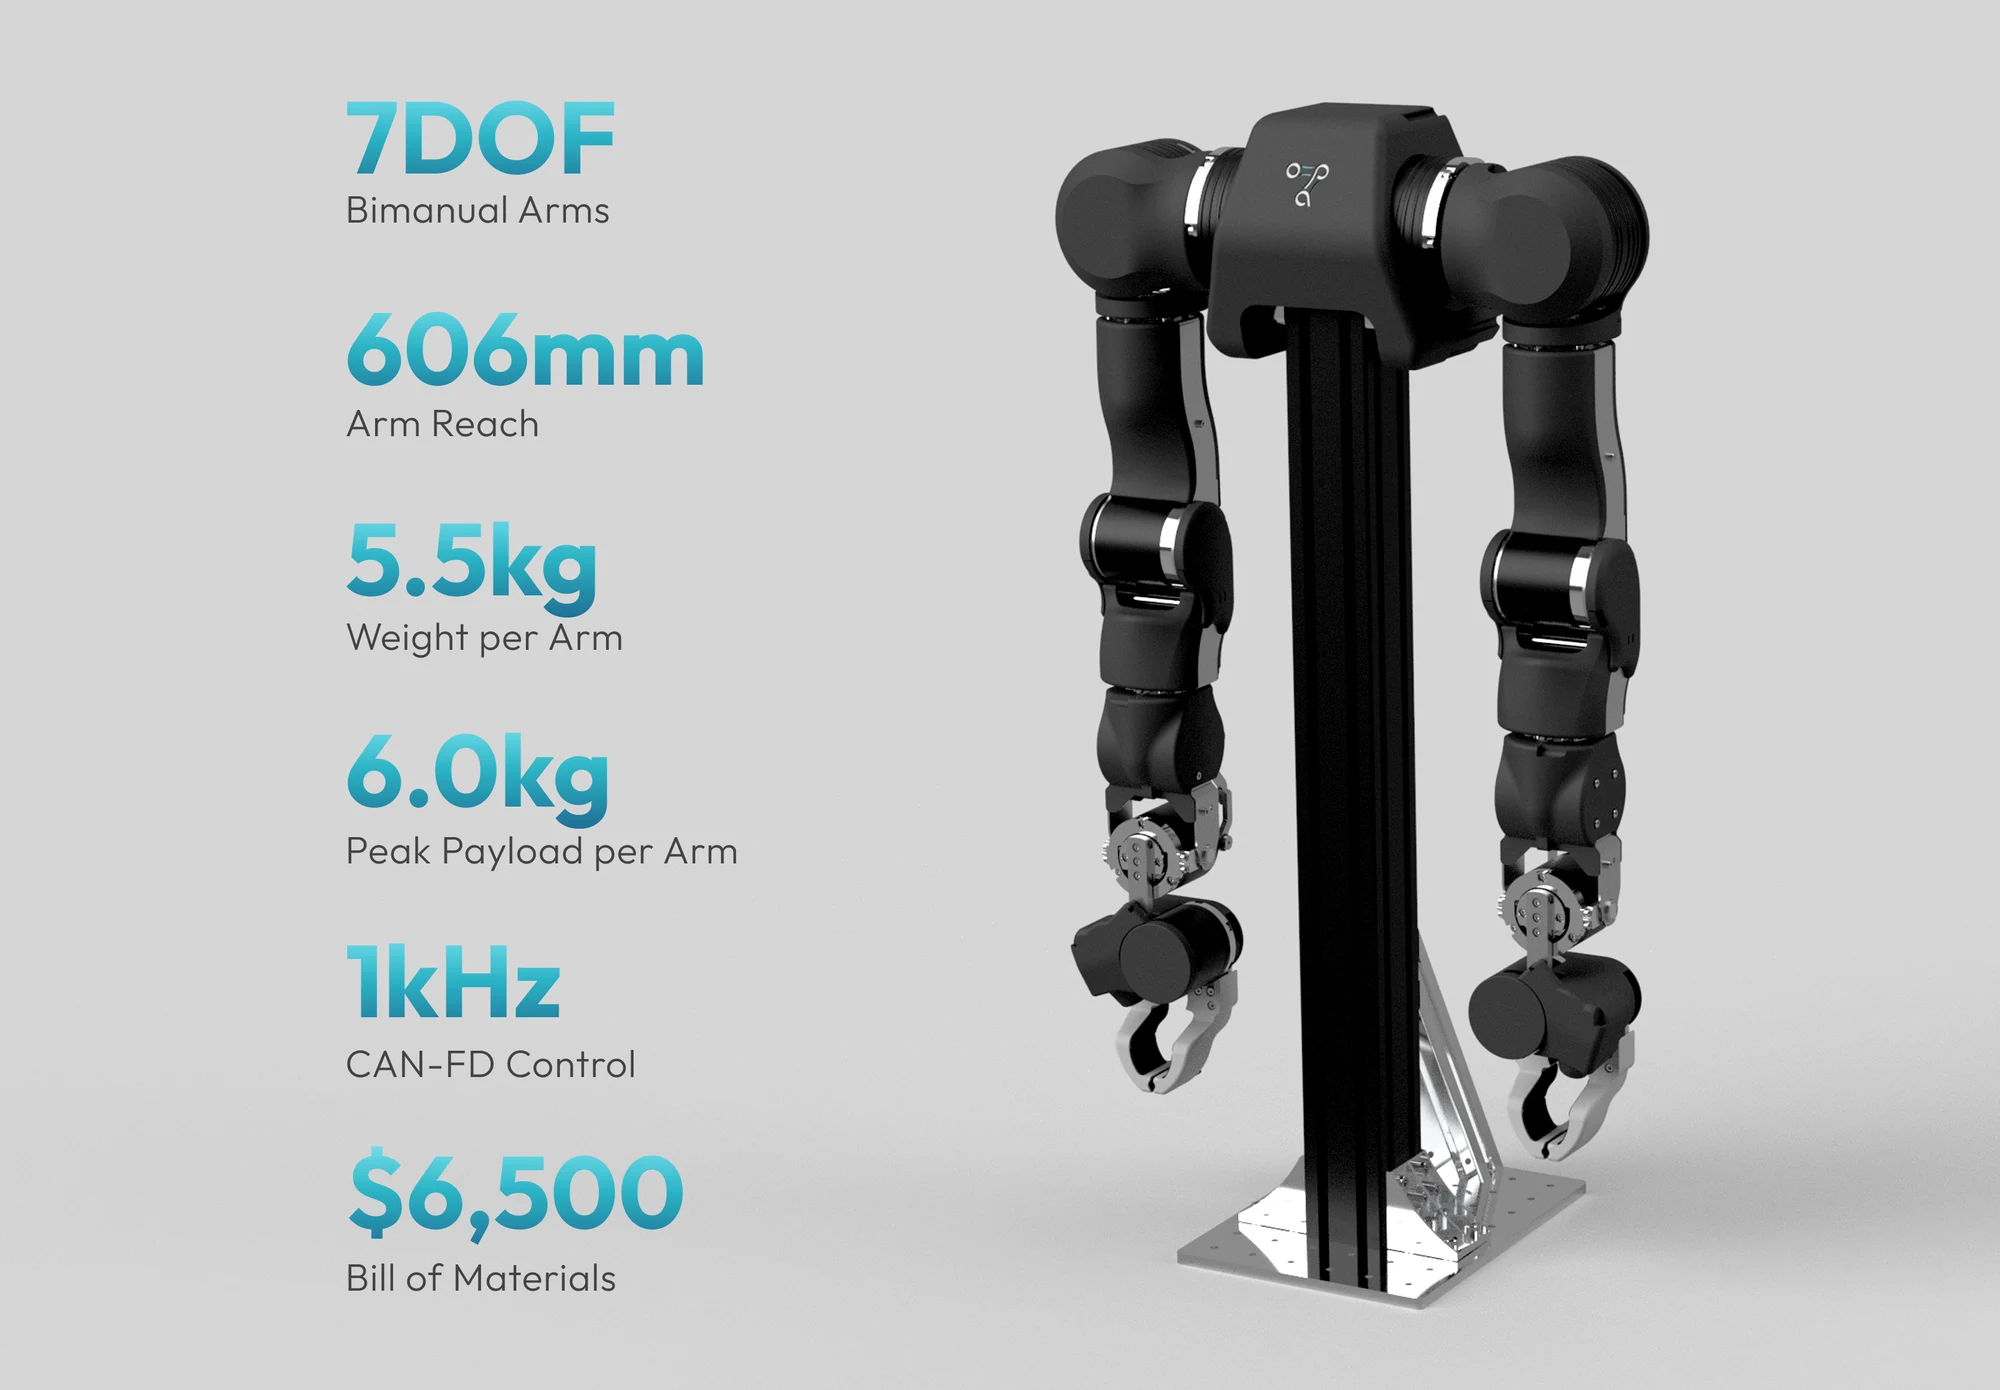
Offizielles Datenblatt von OpenArm 2.0, dargestellt neben dem montierten Zweiarmsystem auf seinem MISUMI-Aluminiumrahmen-Stand.
Enactic, Inc., OpenArm-GitHub-Repository (Website-Assets), Apache License 2.0OpenArms Designziel unterscheidet sich von einem Hobby-Arm wie dem SO-101: Es richtet sich an Labore, die schwerere reale Manipulation und echte Zweiarm-Koordination brauchen, nicht an einen Einstiegspreis von 100 US-Dollar.
Jedes Gelenk beider Arme wird von einem QDD-Motor von Damiao angetrieben – aus demselben Grund, aus dem viele günstige Laufroboter auf diese Technik setzen: Rücktreibbarkeit macht den Arm sicher in der Zusammenarbeit, ohne bei der Nutzlast Kompromisse einzugehen.
Diese Kombination aus Nachgiebigkeit und Kraft ist gelenkweise konstruiert:
- Menschliche Proportionen, ausgelegt für eine Körpergröße von etwa 160 bis 165 cm; Strukturbauteile aus Aluminium und Edelstahl auf einem modularen Aluminiumprofilrahmen von MISUMI
- Jedes Gelenk nutzt einen QDD-Motor von Damiao: DM8009 für die beiden Schultergelenke, DM4340 für Schulterrotation und Ellbogenbeugung, DM4310 für die drei Handgelenke und den Greifer
- Die Nutzlastangaben schließen den jeweils montierten Endeffektor ein: nominal 4,1 kg (eine Minute lang bei voll ausgestrecktem Arm gehalten), Spitzenwert 6,0 kg (über drei Sekunden bewegt, eine Sekunde gehalten)
- Der überarbeitete Endeffektor von OpenArm 2.0 ist ein kompakter Zweifinger-Parallelgreifer mit integrierter Kamera in der Hand und wechselbaren Fingern
Software
Die Software-Seite ist ebenso gründlich dokumentiert wie die Hardware und deckt Bewegungsplanung, Simulation, Teleoperation und Werkzeuge für Datensätze ab:
- Native ROS2-Pakete (`openarm_ros2`) mit MoveIt2-Unterstützung für die Bewegungsplanung der physischen Zweiarm-Hardware, dazu Simulationsumgebungen für NVIDIA Isaac Lab und MuJoCo
- Eigene Pakete für Teleoperation (`openarm_teleop`, unilaterale und bilaterale Kraftrückkopplung) und Datensatzaufzeichnung (`openarm_dataset`), dazu Dora-Datenfluss-Knoten (`dora-openarm`) einschließlich eines WebXR/Meta-Quest-3-VR-Teleoperationspfads
- Die CAN-FD-Steuerung läuft auf STM32-Mikrocontrollern mit einer Regelfrequenz von 1 kHz (nominale Bitrate 1 Mbit/s, Datenbitrate 5 Mbit/s). Offiziell dokumentiert ist das System nur für Linux; für den CAN-Bus-USB-Adapter gibt es keinen macOS- oder Windows-Treiber.
- Laut den eigenen Release Notes des Projekts wurde NVIDIAs Foundation-Modell Isaac GR00T N1 mit der Version v0.3 (Mai 2025) auf physischer OpenArm-Hardware eingesetzt
Lizenzierung
Die Lizenzierung folgt demselben Muster wie bei den meisten Open-Hardware-Projekten: freizügig beim Code, restriktiver beim physischen Design.
Software – alle Repositories bis auf eines
`openarm_description` (URDF/xacro), `openarm_can`, `openarm_ros2`, `openarm_teleop`, `openarm_isaac_lab`, `openarm_mujoco`, `openarm_dataset` und `dora-openarm` stehen alle unter der Apache-2.0-Lizenz.
Mechanisches CAD – openarm_hardware
Die vollständigen CAD-Daten – STL-Dateien, STEP-Dateien und Fusion-360-Baugruppen – stehen unter der CERN-OHL-S-2.0, einer stark reziproken Open-Hardware-Lizenz, die verlangt, dass abgeleitete Hardware-Designs ebenfalls offen bleiben.
03Aktueller Stand: Markteinführung, Anbieter-Wirrwarr und ein Enterprise-Kunde
Anbieter und Zertifizierung
OpenArms Fertigungs-Ökosystem wuchs so schnell, dass es dem Projekt selbst voraus war. Bis Oktober 2025 verkauften bereits mehrere Drittanbieter Arme zu sehr unterschiedlichen Preisen und Qualitätsstufen. Das veranlasste das OpenArm-Team zu einem öffentlichen Hinweis, wonach es „noch keine Anbieter offiziell zertifiziert“ habe, verbunden mit einer Warnung vor Anbietern, die fälschlich einen offiziellen Status beanspruchten.
Diese Lücke ist inzwischen geschlossen: Die Kaufseite des Projekts läuft heute nach einem dreistufigen System – ein „zertifizierter“ Hersteller (WowRobo in Shenzhen), ein offizieller japanischer Vertriebspartner auf Angebotsbasis (RT Corporation in Tokio) sowie eine längere Liste von Anbietern in den Stufen „In Prüfung“ und „Nicht geprüft“ mit unterschiedlichen Preisen.
WowRobo – zertifiziert ★★★
Der einzige vom Projekt „zertifizierte“ Hersteller (Shenzhen). OpenArm-2.0-Zweiarmsystem 6.500 US-Dollar, Vorgängergeneration OpenArm V1.1 5.400 US-Dollar, OpenArm Cell 6.200 US-Dollar, OpenArm KER 2.599 US-Dollar. Weltweiter Versand, Lieferzeit 20 bis 40 Tage.
RT Corporation – offizieller japanischer Vertriebspartner
Offizieller Vertriebspartner mit Sitz in Tokio für OpenArm 2.0 Leader/Follower, Cell und Upgrade-Kits. Preise auf Anfrage; im Angebot enthalten sind Einrichtung und Test, ein Netzteil nach japanischer Spezifikation sowie eine optionale einjährige Garantie.
Stufe „In Prüfung“ – VLAI, Cereboto, Anvil und weitere
Eine längere Liste von Herstellern aus Shenzhen, Dongguan, Taipeh und Hangzhou, die noch nicht zertifiziert sind. Preise und Lieferzeiten schwanken je nach Anbieter stark – genau diese Preisspanne sollte der Hinweis zur Anbieterverwirrung vom Oktober 2025 adressieren.
Einsatz in Unternehmen
Das deutlichste Zeichen dafür, dass OpenArm über ein Hobbypublikum hinausgewachsen ist, kam im Mai 2026: Der börsennotierte Tokioter Softwarekonzern ACCESS Corporation veröffentlichte eine technische Kolumne über den eigenen Einsatz eines OpenArm-Zweiarmsystems für die Physical-AI-Forschung – Leader-Follower-Teleoperation, das Sammeln von Datensätzen für Imitationslernen sowie Simulation, beschrieben als „erster Schritt“ auf dem Weg zur eigenen Sim-to-Real-Forschungs-Roadmap.
Unabhängig davon begann der Drohnenhersteller FoxTech mit dem Verkauf von „Agility A1“, einem günstigeren, abgeleiteten Arm (3.580 bis 5.800 US-Dollar), der ausdrücklich auf der OpenArm-Plattform aufbaut – ein Beleg dafür, dass die offene Hardware-Lizenz bereits wie vorgesehen genutzt wird: von externen Unternehmen, die eigene Produkte darauf aufbauen.
04Einordnung: Wie aus einem Arm ein reproduzierbarer Forschungskreislauf wird
OpenArm Cell und OpenArm KER
OpenArm 2.0, das im Mai 2026 erschien, rückt das Projekt wieder in den Fokus der Idee, die von Anfang an dahinterstand: Damit Physical-AI-Benchmarks überhaupt aussagekräftig sind, müssen Hardware und Testbedingungen über alle Labore hinweg identisch sein. Neben dem überarbeiteten Arm vervollständigen zwei Begleitprodukte diesen Kreislauf.
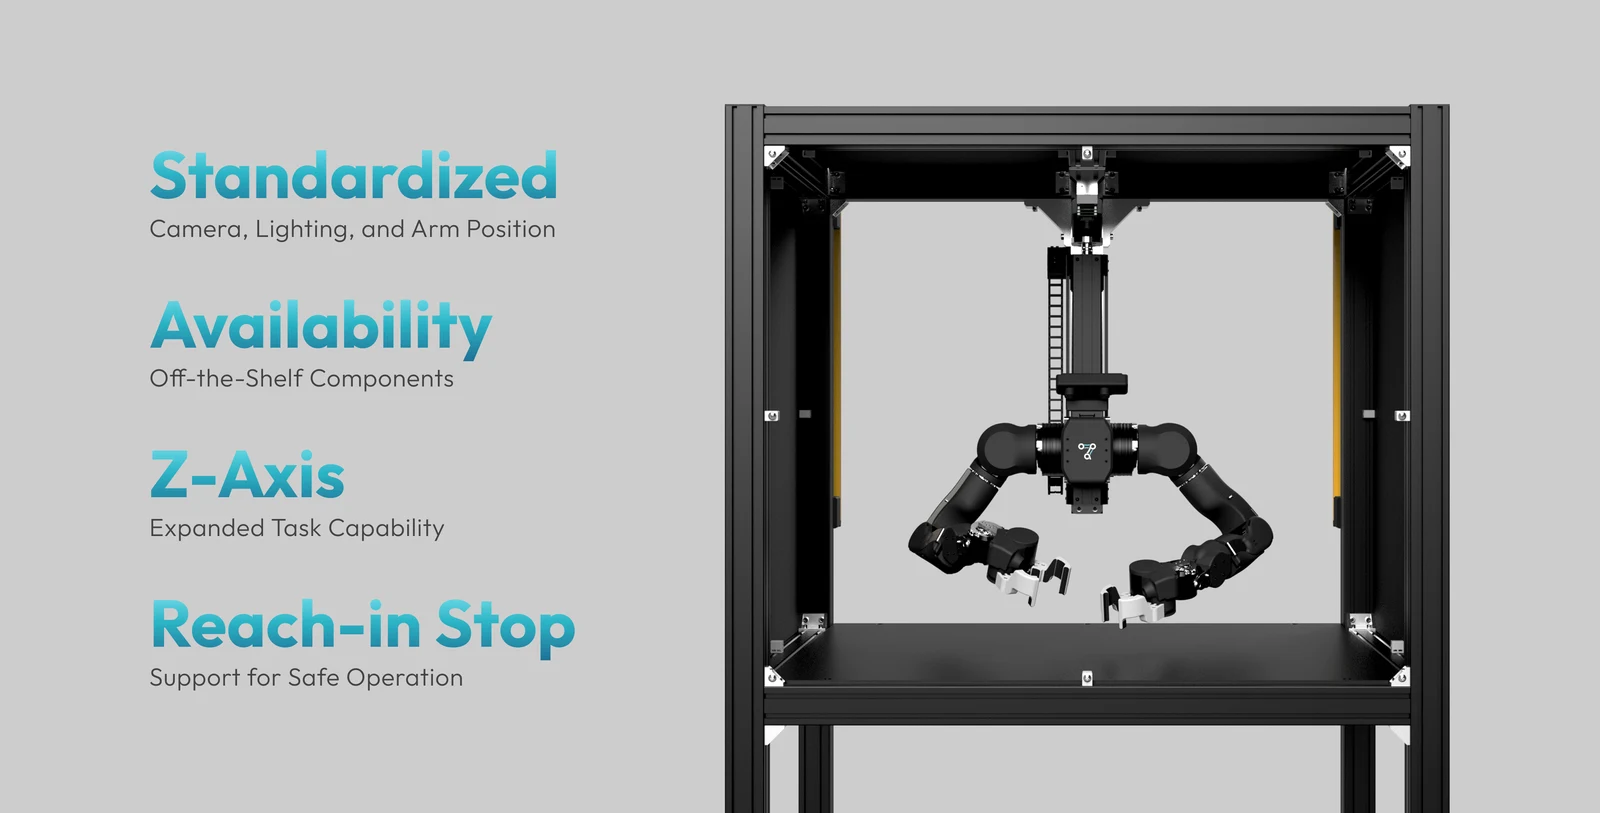
OpenArm Cell: feste Beleuchtung, feste Kameraposition und feste Armposition, mit Z-Achsen-Lift und Lichtvorhang als Eingriffsschutz.
Enactic, Inc., OpenArm-GitHub-Repository (Website-Assets), Apache License 2.0OpenArm Cell ist eine standardisierte Testkabine mit fester Beleuchtung, fester Kameraposition und fester Armposition, dazu ein Z-Achsen-Lift und ein Lichtvorhang als Eingriffsschutz. Sie soll verschiedenen Forschungsteams erlauben, denselben automatisierten Benchmark unter identischen physischen Bedingungen laufen zu lassen.
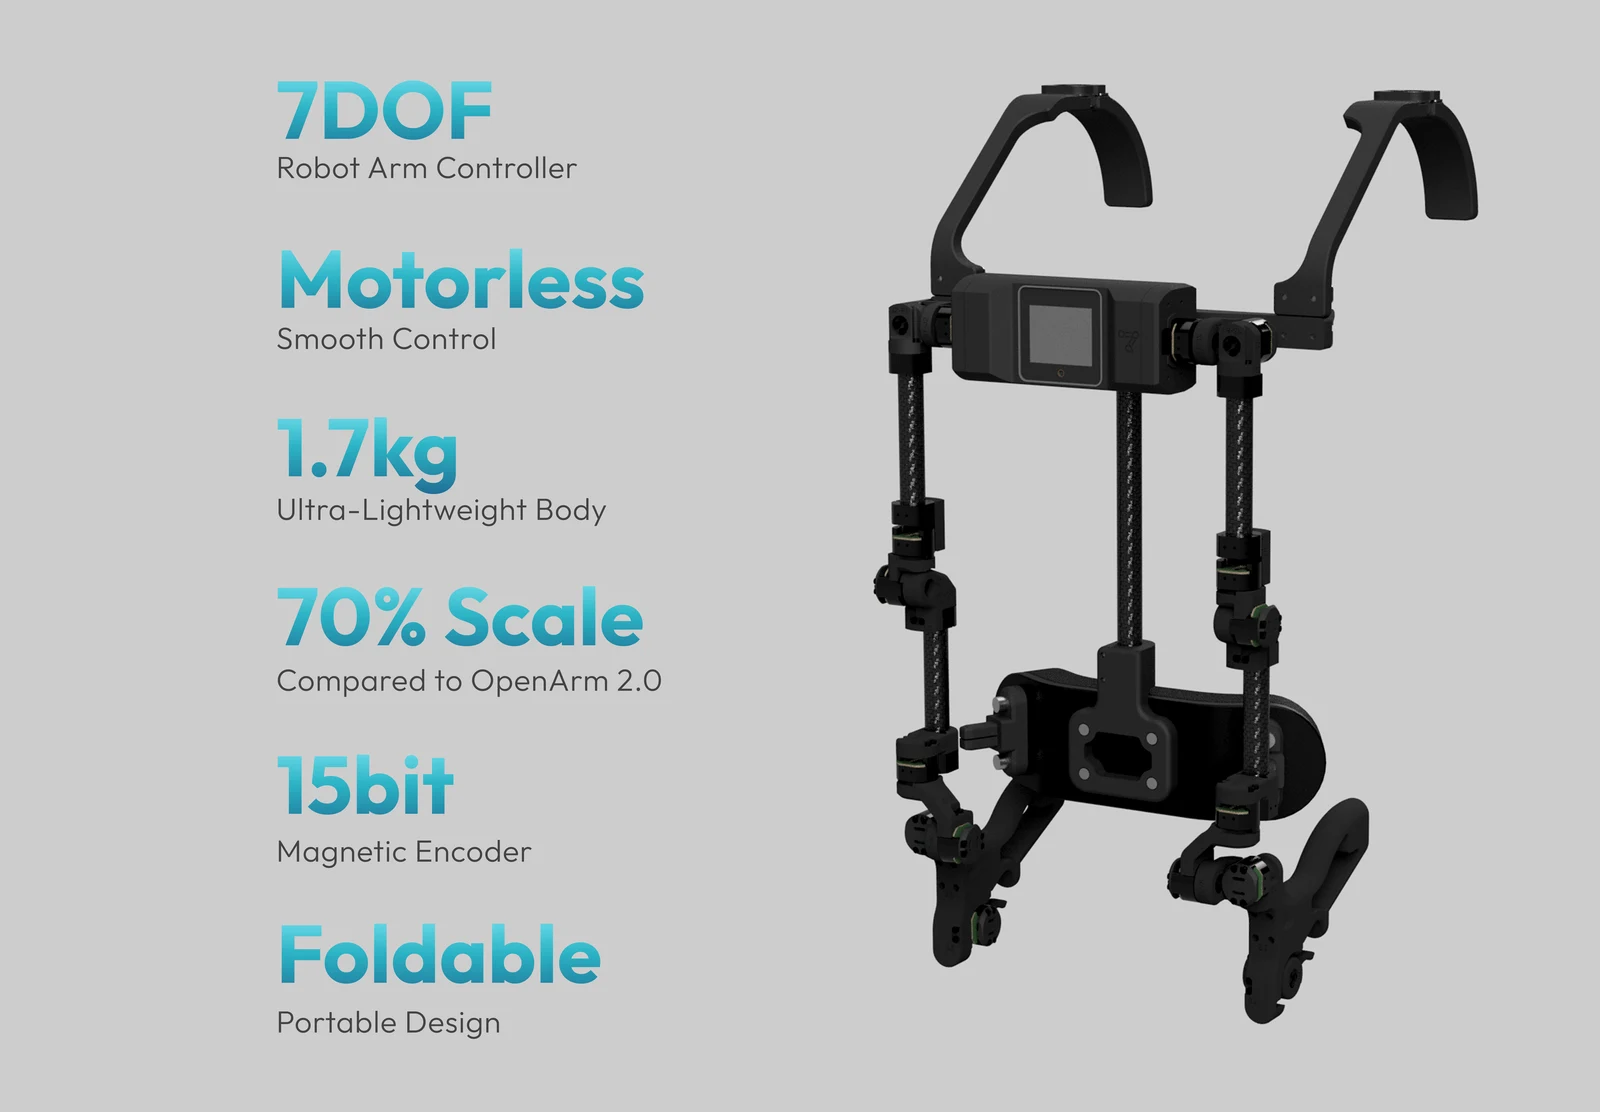
OpenArm KER: ein 1,7 kg leichter, motorloser, über der Schulter getragener Leader-Arm im Maßstab 70 % von OpenArm 2.0, der statt Motoren magnetische Encoder nutzt.
Enactic, Inc., OpenArm-GitHub-Repository (Website-Assets), Apache License 2.0OpenArm KER (Kinematic Equivalent Replica) ist ein motorloser, 1,7 kg leichter, tragbarer Leader-Arm im Maßstab 70 % von OpenArm 2.0, der für ermüdungsarme Teleoperation bei langen Datenerfassungssitzungen 15-Bit-Magnetencoder statt Motoren nutzt; er erschien als KER v0.2.0 am 26. Juni 2026.
LeRobot-Integration
Auch OpenArms Software-Ökosystem gewann im März 2026 einen bedeutenden neuen Zugang: Mit der Version v0.5.0 fügte Hugging Faces LeRobot-Bibliothek native Unterstützung für OpenArm hinzu – sowohl als Follower- wie auch als Leader-Roboter, in Einzelarm- und Zweiarmkonfigurationen.
Dieselbe Version brachte zudem einen separaten, günstigeren Teleoperator namens „OpenArm Mini“, der auf preiswerteren Feetech-Busservos statt auf OpenArms eigenen Damiao-Motoren basiert – ein zweiter, kostengünstigerer Zugang zur OpenArm-Teleoperation neben Enactics eigener KER-Hardware.
Zwischen der offiziellen LeRobot-Integration und den vom Projekt selbst bereitgestellten Simulationspaketen für NVIDIA Isaac Lab und MuJoCo ist OpenArm zu einem von wenigen Open-Source-Armen geworden, die einen dokumentierten Weg von der teleoperierten Datenerfassung bis hin zum Policy-Training bieten.
Datenerfassungskreislauf von OpenArm 2.0
Ein Forscher trägt den motorlosen KER-Leader-Arm, um OpenArm 2.0 aus der Ferne zu steuern und dabei eine Aufgabe zu demonstrieren.
Immer dieselbe feste Beleuchtung, derselbe Kamerawinkel und dieselbe Armposition, damit die erfassten Daten über Labore hinweg vergleichbar bleiben.
Der standardisierte Datensatz fließt direkt in OpenArms eigene Simulationspakete oder in Hugging Faces LeRobot.
05Zeitleiste
| Datum | Partnerunternehmen | Ereignis |
|---|---|---|
| ~2021 | Reazon Holdings | Human Interaction Lab wird als F&E-Abteilung gegründet, zunächst mit Fokus auf Spracherkennung |
| 2025-02-19 | OpenArm | v0.1, erste öffentliche Beta-Version |
| 2025-07-23 | Enactic | Enactic, Inc. wird gegründet; OpenArm 01 startet offiziell |
| 2025-10-31 | OpenArm | „OpenArm 01: Release No.2“ (v1.1) – Zuverlässigkeitskorrekturen, offizielle Kaufseite eingeführt |
| 2026-03-09 | Hugging Face | LeRobot v0.5.0 bringt native OpenArm-Unterstützung und den Teleoperator „OpenArm Mini“ |
| 2026-05 | Enactic | OpenArm 2.0 startet mit überarbeitetem Greifer, OpenArm Cell und OpenArm KER |
| 2026-05-22 | ACCESS Corporation | Veröffentlicht eine technische Kolumne über den eigenen Einsatz von OpenArm in der Physical-AI-Forschung |
| 2026-06-26 | OpenArm KER | v0.2.0 erscheint |
06Häufige Fragen
Was ist OpenArm?
OpenArm ist ein vollständig quelloffener, zweiarmiger humanoider Roboterarm mit 7 Freiheitsgraden pro Arm von Enactic, Inc., einem Tokioter Robotik-Unternehmen. Er ist für Physical-AI-Forschung und kontaktreiche Manipulation ausgelegt, kostet ab 6.500 US-Dollar für ein komplettes Zweiarmsystem und ist unter Apache 2.0 (Software) sowie CERN-OHL-S-2.0 (mechanisches CAD) lizenziert.
Wer stellt es her, und wann kam es auf den Markt?
Enactic, Inc.: eine Tokioter Tochtergesellschaft von Reazon Holdings, gegründet am 23. Juli 2025 von CEO Hiroto Yamamoto und ausgegliedert aus Reazons Forschungsabteilung, die sich von Sprach-KI zur Robotik entwickelt hatte. Die erste Beta-Version von OpenArm erschien im Februar 2025, die offizielle öffentliche Markteinführung folgte am 23. Juli 2025, das umfangreichere System „OpenArm 2.0“ kam im Mai 2026.
Was kostet sie und unter welcher Lizenz steht sie?
Der zertifizierte Hersteller WowRobo verkauft ein komplettes OpenArm-2.0-Zweiarmsystem für 6.500 US-Dollar, OpenArm Cell (die Testkabine) für 6.200 US-Dollar und OpenArm KER (den Teleoperations-Leader-Arm) für 2.599 US-Dollar. Sämtliche Software steht unter Apache 2.0, das mechanische CAD unter CERN-OHL-S-2.0.
Funktioniert OpenArm mit LeRobot oder anderer Software fürs Roboterlernen?
Ja. Hugging Faces LeRobot-Bibliothek hat mit der Version v0.5.0 (März 2026) native OpenArm-Unterstützung erhalten (Follower und Leader, Einzelarm und Zweiarm). OpenArm liefert außerdem eigene offizielle Pakete für ROS2/MoveIt2, NVIDIA Isaac Lab und MuJoCo, und das Projekt berichtet, dass es NVIDIAs Foundation-Modell Isaac GR00T N1 seit der Version v0.3 auf physischer Hardware einsetzt.
Was sind OpenArm Cell und OpenArm KER?
Das sind die beiden Begleitprodukte von OpenArm 2.0. OpenArm Cell ist eine standardisierte Testkabine mit fester Beleuchtung, fester Kameraposition und fester Armposition, die Benchmark-Ergebnisse über verschiedene Labore hinweg reproduzierbar machen soll. OpenArm KER (Kinematic Equivalent Replica) ist ein motorloser, 1,7 kg leichter, tragbarer Leader-Arm im Maßstab 70 % von OpenArm 2.0, der für ermüdungsärmere Teleoperation magnetische Encoder statt Motoren nutzt.
07Quellen
01. Herkunft: Ein Sprach-KI-Labor wendet sich der Robotik zu
02. Design: ein Forschungsarm, der sich exakt nachbauen lässt
03. Aktueller Stand: Markteinführung, Anbieter-Wirrwarr und ein Enterprise-Kunde
04. Einordnung: Wie aus einem Arm ein reproduzierbarer Forschungskreislauf wird
Verwandte Artikel
Artikel
Unternehmens- und Marktdaten
Projekte
Alle Artikel: Projekte →Projekte
- ›Die Geschichte von LeRobot
- ›SO-101
- ›LeKiwi
- ›Amazing Hand
- ›Open Duck Mini
- ›OpenArm(dieser Artikel)