Projekte
Open Duck Mini
Googles eigene, von Google for Developers veröffentlichte Demo ‚Gemma Playground: Robot Duck‘: Zwei Open Duck Mini v2 führen Gemma 4 vollständig lokal auf dem Gerät aus.
Was Open Duck Mini ist
Disneys BDX-Droiden sind ausdrucksstarke, frei bewegliche Roboter, die Reinforcement Learning für Gleichgewicht und Bewegung nutzen. Sie sind proprietäre Hardware aus der Forschungs- und Entwicklungsabteilung eines großen Studios. Open Duck Mini stellte eine engere Frage: Wie viel davon kann ein weitgehend allein arbeitender Ingenieur als bezahlbares, von jedermann 3D-druckbares System nachbilden?
Die Kernelemente des Projekts:
- Zielkosten unter 400 $, vollständig 3D-gedruckt und von einem Raspberry Pi gesteuert
- Gehen durch Reinforcement Learning in der Simulation gelernt und anschließend auf den realen Roboter übertragen (Sim-to-Real)
- Apache-2.0-Lizenz, aktive Discord-Community und Begleit-Repository zur Erzeugung von Referenzgangbewegungen
01Was es ist: ein kleiner BDX-Droide
Open Duck Mini stammt von Antoine Pirrone, einem Forschungs- und Entwicklungsingenieur bei Pollen Robotics. Das französische Robotikunternehmen, heute Teil von Hugging Face, steht auch hinter Amazing Hand und dem Humanoiden Reachy. Pirrone gehört außerdem dem Robotikteam Rhoban in Bordeaux an.
Das README benennt die Inspiration eindeutig: eine kleine Open-Source-Version von Disneys BDX-Droiden, dem ausdrucksstarken, mit Reinforcement Learning gesteuerten Roboter, den Disneys eigenes Forschungsteam vom Disneyland Resort bis zur NVIDIA-Entwicklerkonferenz GTC zeigte. Disneys Droide ist proprietäre Studiohardware; Pirrone wollte dagegen etwas bauen, das jeder bezahlen und 3D-drucken kann.
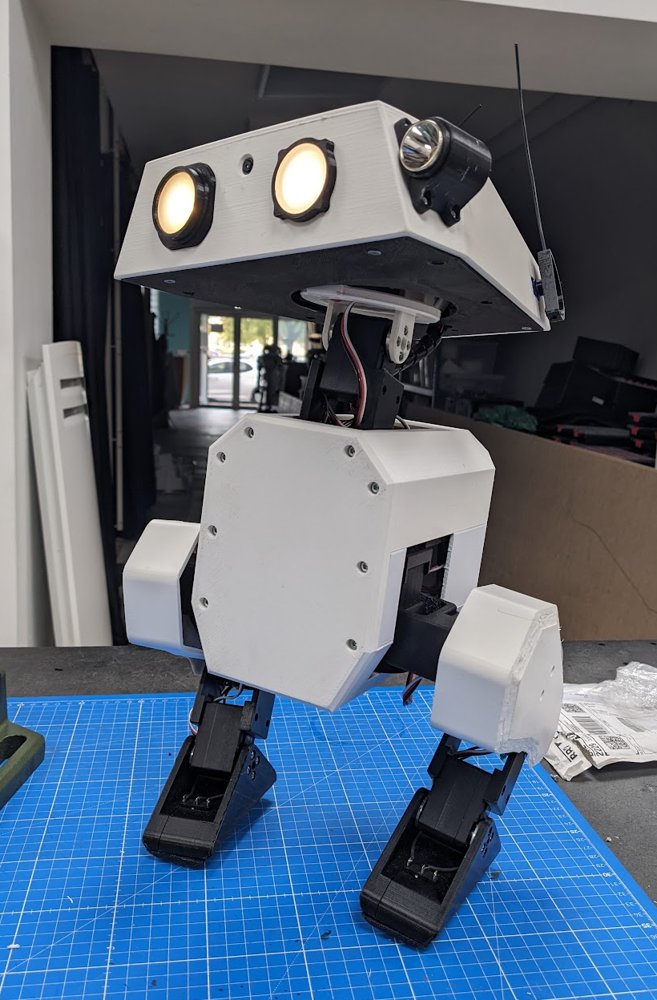
v2-Prototyp mit 3D-gedrucktem Gehäuse, U2D2-Stromversorgungsplatine und Raspberry Pi Zero 2W im Rumpf.
Antoine Pirrone, GitHub-Repository Open_Duck_Mini, Apache License 2.0Open Duck Mini is standing up using a policy learned with RL in simulation!
— Antoine Pirrone (@antoinepirrone) September 16, 2024
We are still pushing locomotion, so if you have some knowledge of Isaac Gym and want to help feel free to join us! https://t.co/MjeppD4QAI https://t.co/Aj9gAtIKzV@Thom_Wolf pic.twitter.com/mDMG29honT
Eigener Beitrag von Antoine Pirrone vom September 2024, ein früher Meilenstein: Open Duck Mini richtet sich mit einer in Simulation durch Reinforcement Learning trainierten Strategie auf.
02Hardware: von v1 zu v2
Die erste, etwa 35 cm hohe Version war ausdrücklich unfertig: eine Plattform, um zunächst den Gehansatz zu testen, bevor in einen ausgereifteren Aufbau investiert wurde. Im Dezember 2024 begann Pirrone mit v2, einer größeren und robusteren Neukonstruktion mit einem Stücklistenziel unter 400 $.
Ein separates, vom Trainingscode getrenntes Laufzeitpaket steuert die Software auf dem Roboter selbst:
- v2 ist mit ausgestreckten Beinen etwa 42 cm hoch; Ziel für die vollständige Stückliste sind weniger als 400 $
- Ein Raspberry Pi Zero 2W arbeitet an Bord; die Aktuatoren wurden mit dem BAM-Werkzeug von Pirrones Robotikteam Rhoban charakterisiert
- v1 verwendete Dynamixel-XL330-Servos; die Aktuatorauswahl wurde seither weiterentwickelt
- Die Bordsoftware läuft unter Raspberry Pi OS Lite (64 Bit) auf dem Raspberry Pi Zero 2W
- Die Laufzeitsoftware ist ein Python-3-Paket, installiert mit pip install -e ., und vom Trainingscode getrennt
- Hardwarekommunikation über I2C für die IMU, USB-Seriell für Motorsteuerungen und Bluetooth für einen Xbox-Controller zur Teleoperation
| Bauteil | Anzahl | Preis |
|---|---|---|
| Power | ||
| 18650 cell | 2 | €10.00 |
| 18650 cell holder | 1 | €4.99 |
| 2S BMS | 1 | €8.40 |
| 5V regulator | 1 | €4.00 |
| Small power switch | 1 | €4.49 |
| USB-C charger | 1 | €9.99 |
| 2.1mm barrel jack | 2 | €2.00 |
| XT30 connector pair | 1 | €8.00 |
| Servos, control & sensors | ||
| IMU (BNO055) | 1 | €40.00 |
| Raspberry Pi Zero 2W | 1 | €26.08 |
| SD card | 1 | €10.00 |
| Servo control board (Waveshare) | 1 | €5.00 |
| Feetech STS3215 7.4V servo | 14 | €196.00 |
| Feet contact switches (SS-10) | 4 | €4.00 |
| 9g servos | 2 | €6.66 |
| Misc. | ||
| 3D-printing M3 inserts | 1 | €5.99 |
| PLA filament (~500g) | 1 | €20.00 |
| Cable sheath | 1 | €9.00 |
| 15cm micro-USB to USB-C cable | 1 | €7.00 |
| 50cm micro-USB to USB-C cable | 1 | €6.00 |
| Bearing | 3 | €10.50 |
| Gesamtsumme der Kernstückliste von v2 | €398.10 | |
03Einer Ente das Gehen beibringen: Sim-to-Real
Open Duck Mini läuft nicht mit von Hand abgestimmter Ganglogik, sondern mit einer fast vollständig in Simulation trainierten Strategie, die anschließend auf den realen Roboter übertragen wird. Der Ansatz entwickelte sich zwischen den Versionen weiter:
- v1 wurde mit dem AWD-Framework in NVIDIA Isaac Gym trainiert und anschließend Sim-to-Sim in MuJoCo validiert
- Bei v2 wechselte das Training zu MuJoCo Playground, angepasst aus dem Open-Source-Framework von K-Scale Labs
- Das Begleit-Repository Open_Duck_reference_motion_generator erzeugt mit der Placo-IK-Bibliothek Referenzgänge für Imitationslernen
- Trainierte Strategien werden für die Inferenz auf dem Roboter nach ONNX exportiert
Open Duck Mini v2 can (almost) walk !
— Antoine Pirrone (@antoinepirrone) March 26, 2025
Repo : https://t.co/Aj9gAtIKzV
Editing credits : @Almasy_CM
Cameraman: Augustin Crampette pic.twitter.com/H0YqyfHonx
Eigener Beitrag von Entwickler Antoine Pirrone mit den ersten Gehversuchen von Open Duck Mini v2, gefilmt von Augustin Crampette im März 2025.
04Ergebnis: Community und Auftritt bei Google I/O
Bis Mitte 2026 war Open Duck Mini weit über ein Einzelprojekt hinausgewachsen. Eine aktive Discord-Community teilt Aufbauten und Fehlerlösungen. Die Zahl der GitHub-Sterne und Forks macht es zu einem der sichtbareren quelloffenen Projekte im Umfeld humanoider Roboter.
Diese Sichtbarkeit führte zu einem unerwarteten Auftritt: Bei Google I/O 2026 im Mai setzte Googles Entwicklerteam zwei Open Duck Mini v2 für die Demo ‚Gemma Playground: Robot Duck‘ ein. Gemma 4, Googles im April veröffentlichtes On-Device-KI-Modell, lief vollständig lokal statt in der Cloud. Selten wird ein quelloffener Roboter im Hobbymaßstab zum physischen Träger einer Keynote-Demo eines Technologiekonzerns.
05Zeitleiste
| Datum | Partnerunternehmen | Ereignis |
|---|---|---|
| 2024 | Antoine Pirrone | Open Duck Mini v1 in aktiver Entwicklung, inspiriert von Disneys BDX-Droiden |
| 2024-12 | Antoine Pirrone | Arbeit an v2 beginnt, mit Baukostenziel unter 400 $ |
| 2026-04 | Gemma 4 unter Apache 2.0 veröffentlicht | |
| 2026-05 | Zwei Open Duck Mini v2 demonstrieren bei Google I/O 2026 Gemma 4 lokal auf dem Gerät |
06Häufige Fragen
Was ist Open Duck Mini?
Open Duck Mini ist ein quelloffener, 3D-druckbarer zweibeiniger Roboter, den Pollen-Robotics-Ingenieur Antoine Pirrone nach dem Vorbild von Disneys BDX-Droiden baute. Er lernt das Gehen mit Reinforcement Learning in der Simulation und überträgt es auf den realen Roboter; die angestrebten Baukosten liegen unter 400 $.
Wer entwickelte ihn?
Antoine Pirrone, Forschungs- und Entwicklungsingenieur bei Pollen Robotics – dem zu Hugging Face gehörenden Unternehmen hinter Reachy und Amazing Hand – und Mitglied des Robotikteams Rhoban in Bordeaux, entwickelte und betreut Open Duck Mini.
Wie lernt er gehen?
Die Gehstrategien werden in Simulation trainiert: v1 nutzte NVIDIA Isaac Gym, v2 wechselte zu MuJoCo Playground. Ein Begleitwerkzeug auf Basis der Placo-IK-Bibliothek erzeugt Referenzgänge. Anschließend werden die Strategien nach ONNX exportiert und auf dem Raspberry Pi im Roboter ausgeführt.
Was war die Demo bei Google I/O 2026?
Googles Entwicklerteam setzte zwei Open Duck Mini v2 in der Demo ‚Gemma Playground: Robot Duck‘ ein und zeigte Googles Modell Gemma 4 vollständig lokal auf dem Gerät statt in der Cloud.
07Quellen
01. Was es ist: ein kleiner BDX-Droide
02. Hardware: von v1 zu v2
03. Einer Ente das Gehen beibringen: Sim-to-Real
04. Ergebnis: Community und Auftritt bei Google I/O
Verwandte Artikel
Artikel
Unternehmens- und Marktdaten
Projekte
Alle Artikel: Projekte →Projekte
- ›Die Geschichte von LeRobot
- ›SO-101
- ›LeKiwi
- ›Amazing Hand
- ›Open Duck Mini(dieser Artikel)
- ›OpenArm