Projekte
Amazing Hand
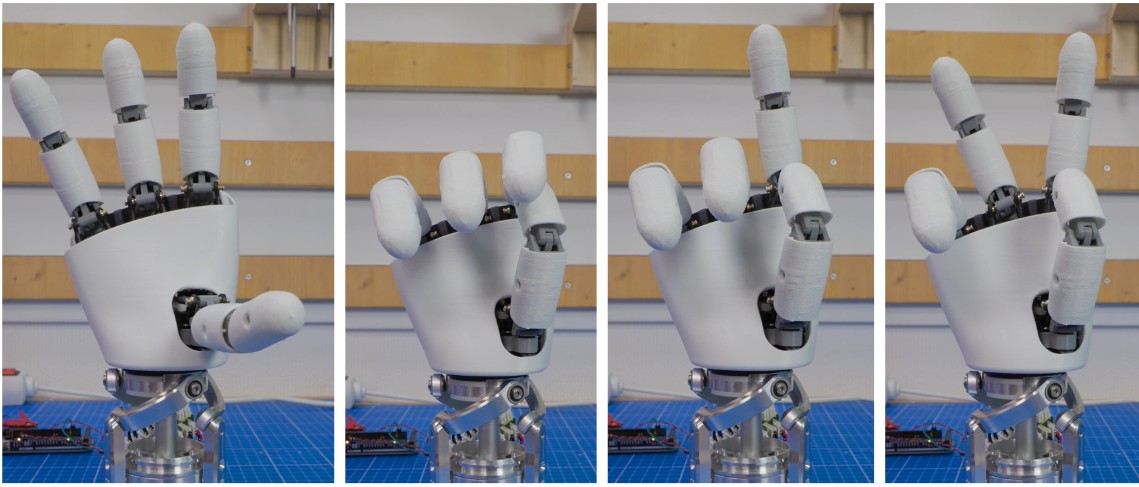
Die montierte Hand aus dem eigenen GitHub-Repository des Projekts.
Pollen Robotics, GitHub-Repository AmazingHand, CC BY 4.0 für die mechanische KonstruktionDie Veränderung durch Amazing Hand
Leistungsfähige anthropomorphe Roboterhände erforderten traditionell einen von zwei Kompromissen: teure Forschungshardware mit Aktuatoren in einem sperrigen externen Unterarm oder günstige Greifer mit zu wenigen Freiheitsgraden für mehr als einfache Kisten.
Amazing Hand bringt sämtliche Aktuatoren in der Hand selbst unter:
- 8 DOF an 4 Fingern, je Finger von 2 Feetech-SCS0009-Servos angetrieben; kein externer Elektronikkasten und keine Aktuatoren im Unterarm
- Vollständig 3D-druckbar, 400 g schwer und mit Teilekosten unter 200 €
- Doppellizenz: Apache 2.0 für den Steuerungscode, CC BY 4.0 für die mechanische Konstruktion
Das Ergebnis ist günstig und einfach genug für ein Unterrichtsprojekt, aber beweglich genug als echte Forschungsplattform. Seeed Studio verkauft sie montiert an Hobbyanwender, die nicht selbst drucken möchten.
01Ursprung: Vereinfachung einer Forschungshand
Die Entwicklungslinie von Amazing Hand reicht bis Dezember 2021 zurück. Damals veröffentlichte ein Team der südkoreanischen Ajou University unter Leitung von Uikyum Kim in Nature Communications die ILDA Hand: eine anthropomorphe Hand mit 15 Freiheitsgraden und 34 Newton Fingerspitzenkraft. Sie war leistungsfähige Forschungshardware, ließ sich aber wie die meisten akademischen geschickten Hände nicht beiläufig von Hobbyanwendern bauen.
Im Juli 2025 veröffentlichte Pollen Robotics, das französische Robotikunternehmen hinter dem Humanoiden Reachy und seit der Übernahme im April 2025 Teil von Hugging Face, eine stark vereinfachte Open-Source-Variante derselben Idee. Die eigene Ankündigung benannte Abstammung und Ziel ausdrücklich:
‚Die wichtigste Inspiration für dieses Projekt stammt aus dem Forschungsprojekt ILDA hand ... wir veröffentlichen eine Roboterhand, die das ILDA-Konzept vereinfacht, um die Einstiegskosten zu senken.‘
02Konstruktion: Alles passt in die Hand
Die zentrale Konstruktionsentscheidung von Amazing Hand ist die vollständige Integration. Bei vielen Forschungshänden sitzen die Aktuatoren in einer sperrigen, per Kabel verbundenen Unterarmeinheit. Jeder Servo, der die Finger von Amazing Hand bewegt, befindet sich dagegen in der Hand selbst.
Diese Vorgabe prägt die gesamte weitere Konstruktion:
Softwareseitig ist kein proprietärer Controller erforderlich. Die Hand wird über einen Standard-Serienbus angesteuert, und das Projekt dokumentiert zwei einsatzbereite Steuerungswege.
- 4 Finger, jeweils über einen Parallelmechanismus mit 2 Feetech-SCS0009-Servos für Beugung/Streckung und Abduktion/Adduktion angetrieben
- Flexible, über einen starren Rahmen 3D-gedruckte TPU-Hüllen; keine externe Verkabelung und kein Steuerkasten
- Handgelenkschnittstelle für das Orbita-Gelenk von Reachy 2, an andere Roboter anpassbar
- Zwei unterstützte Steuerungswege: Python über einen seriellen Waveshare-Bus-Treiber oder Arduino mit Feetechs TTLinker-Firmware
- Servos melden Drehmomentfreigabe, Drehmomentrückmeldung, Position und Temperatur; keine separate Sensorverkabelung erforderlich
- Externe Stromversorgung für alle 8 Aktuatoren erforderlich; die Elektronik wird nicht vom Steuerrechner versorgt
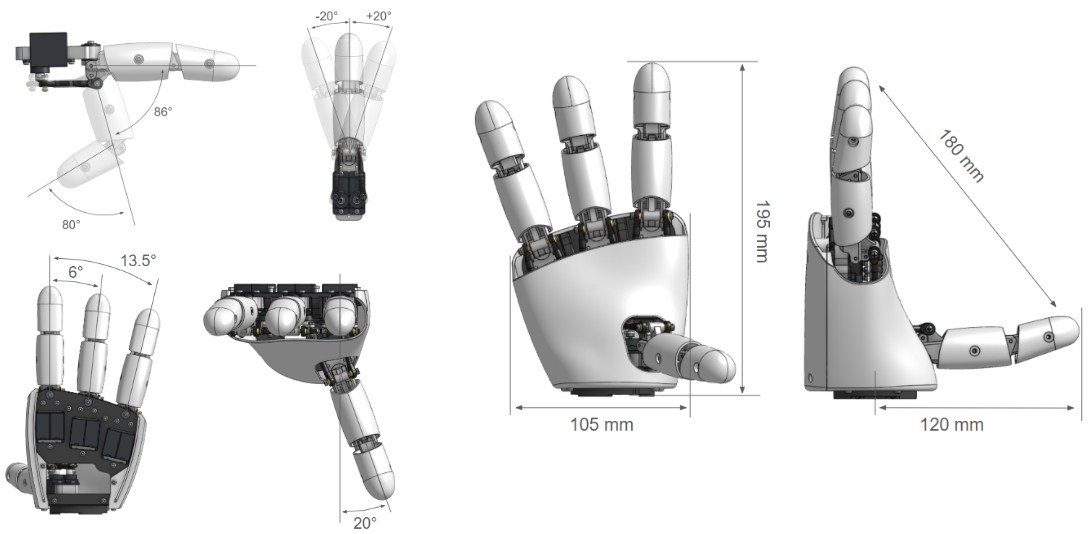
Offizielle CAD-Referenz aus dem GitHub-Repository mit Gelenkbereichen und Gesamtabmessungen der Hand.
Pollen Robotics, GitHub-Repository AmazingHand, CC BY 4.0 für die mechanische KonstruktionStückliste: rund 115,69 € (etwa 134,20 $) je Hand
| Bauteil | Anzahl | Preis je Hand |
|---|---|---|
| Feetech SCS0009 servo | 8 | €56.00 |
| Ball joint M2 | 16 | €17.60 |
| M2 threaded rod (L300mm) | 1 | €1.71 |
| Axis D2×10mm | 8 | €4.00 |
| Axis D2×16mm | 8 | €6.40 |
| Bushing (6mm / 8mm, GFM 0608-04) | 8 | €12.80 |
| Thermoplastic screw 2.5×6mm | 16 | €0.16 |
| Thermoplastic screw 2.5×8mm | 30 | €0.30 |
| Washer M2.5 (8mm, large series) | 4 | €1.72 |
| 3D-printed parts (full set) | 1 | €15.00 |
| Gesamtpreis für eine Hand | €115.69 | |
03Ergebnis: Bausätze, stabile Version und Hackathon-Preis
Die Berichterstattung folgte schnell: Das japanische Technikmedium GIGAZINE schrieb am 18. Juli 2025, zehn Tage nach der Hugging-Face-Ankündigung, über die Veröffentlichung. Das Repository erhielt jedoch erst im April 2026 mit v1.0, ‚Amazing Hand initial stable version‘, formell eine stabile Kennzeichnung. Zwischen der ersten Open-Source-Veröffentlichung und der von den Projektbetreuern als stabil bezeichneten Version lagen neun Monate Weiterentwicklung.
Bis Mitte 2026 war aus dem GitHub-Repository ein kleines Hardwareökosystem geworden. Seeed Studio aus Shenzhen, das auch Bausätze für den LeRobot-Arm SO-101 und Reachy Mini fertigt, verkaufte montierte linke und rechte Hände einzeln im eigenen Shop. Außerdem wurde das Projekt beim Seeed Embodied AI Hackathon 2026 in Santa Clara am 21. und 22. März als Teampreis präsentiert; die Veranstaltung wurde gemeinsam mit NVIDIA, Hugging Face und Pollen Robotics organisiert.
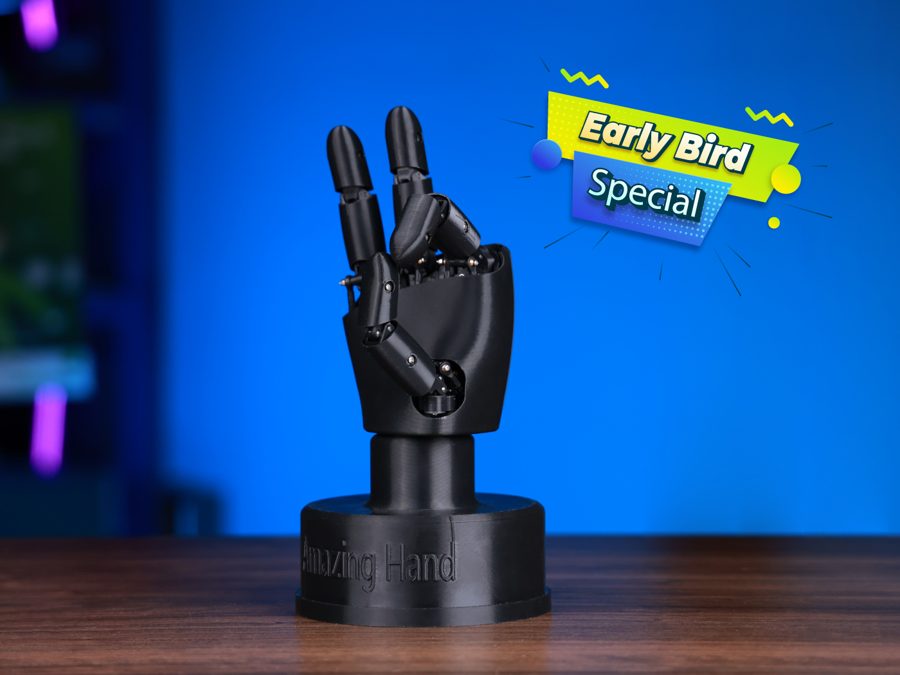
Seeed Studio verkauft Amazing Hand als montierten Entwicklerbausatz; rechte und linke Hand werden getrennt angeboten.
Seeed Studio, offizielles Produktfoto04Einordnung: eine Hand für Reachy und andere Roboter
Amazing Hand wurde für das Orbita-Handgelenk von Reachy 2 entwickelt; Pollen Robotics zeigt genau diese Kombination in eigenen Demos. Sie gibt dem Humanoiden von Hugging Face einen geschickten Endeffektor ohne die Kosten einer Forschungshand. Die Schnittstelle ist jedoch dokumentiert anpassbar. Wegen der Doppellizenz – Apache 2.0 für Code und CC BY 4.0 für die Mechanik – darf ein anderes Projekt sie auch an einem anderen Arm befestigen.
Damit ist Amazing Hand ein kleines, aber aussagekräftiges Beispiel derselben Entwicklung wie LeRobot: Hardware, für die früher ein gut finanziertes Labor nötig war – Hände mit vielen DOF, günstige Arme und Datensätze aus der Community –, kann zunehmend von einem einzelnen Entwickler veröffentlicht und von Hobbyanwendern gedruckt werden.
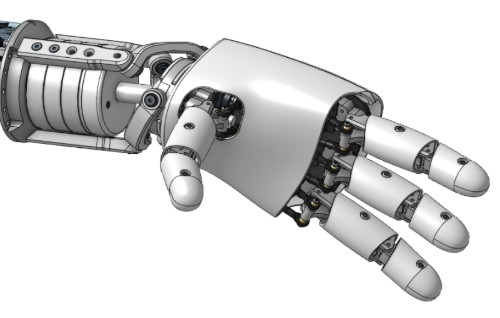
Die Handgelenkschnittstelle, für die Amazing Hand ursprünglich entwickelt wurde: Pollen Robotics’ Orbita-Aktuator von Reachy 2.
Pollen Robotics, GitHub-Repository AmazingHand, CC BY 4.0 für die mechanische KonstruktionOffizielle Demonstration aus Pollen Robotics’ eigenem Kanal: Amazing Hand ist am Handgelenk von Reachy 2 montiert und zeigt die ursprünglich vorgesehene Schnittstelle.
05Zeitleiste
| Datum | Partnerunternehmen | Ereignis |
|---|---|---|
| 2021-12 | Ajou University | ILDA-Hand-Forschung in Nature Communications veröffentlicht |
| 2025-04 | Hugging Face | Hugging Face übernimmt Pollen Robotics |
| 2025-07 | Pollen Robotics | Amazing Hand unter Apache 2.0 / CC BY 4.0 als Open Source veröffentlicht |
| 2025-12 | Seeed Studio | Montierte Amazing-Hand-Bausätze kommen in den Verkauf |
| 2026-03 | Seeed Studio | Amazing Hand als Preis beim Embodied AI Hackathon von Seeed vorgestellt |
| 2026-04 | Pollen Robotics | v1.0 auf GitHub als ‚erste stabile Version‘ markiert |
06Häufige Fragen
Was ist Amazing Hand?
Amazing Hand ist eine quelloffene anthropomorphe Roboterhand mit acht Freiheitsgraden von Pollen Robotics, einem Teil von Hugging Face. Sie ist vollständig 3D-druckbar, wiegt 400 g und kostet weniger als 200 € an Bauteilen. Anders als die meisten geschickten Forschungshände enthält sie alle Aktuatoren in der Hand selbst und benötigt weder externen Steuerkasten noch Unterarmeinheit.
Wer entwickelte sie und wann?
Ingenieure von Pollen Robotics, darunter Steve Nguyen und Jeremy Laville, kündigten Amazing Hand im Juli 2025 im Hugging-Face-Blog an. Die Konstruktion vereinfacht das 2021 von einem Team der südkoreanischen Ajou University veröffentlichte Forschungsprojekt ILDA Hand.
Was kostet sie und unter welcher Lizenz steht sie?
Die Teile kosten weniger als 200 €. Der Steuerungscode steht unter Apache 2.0, die mechanische CAD-Konstruktion unter CC BY 4.0. Seeed Studio verkauft außerdem vormontierte Hände für Hobbyanwender, die sie nicht selbst drucken und montieren möchten.
Funktioniert sie nur mit Reachy 2 von Pollen Robotics?
Sie wurde für das Orbita-Handgelenk von Reachy 2 entwickelt und genau diese Kombination zeigen Pollen Robotics’ Demos. Die Schnittstelle ist jedoch als an andere Roboter anpassbar dokumentiert, und die offene Lizenz beschränkt nicht, woran die Hand befestigt werden darf.
07Quellen
01. Ursprung: Vereinfachung einer Forschungshand
02. Konstruktion: Alles passt in die Hand
03. Ergebnis: Bausätze, stabile Version und Hackathon-Preis
Verwandte Artikel
Artikel
Unternehmens- und Marktdaten
Projekte
Alle Artikel: Projekte →Projekte
- ›Die Geschichte von LeRobot
- ›SO-101
- ›LeKiwi
- ›Amazing Hand(dieser Artikel)
- ›Open Duck Mini
- ›OpenArm