Projekte
Die Geschichte von LeRobot
Die Veränderung durch LeRobot
Vor LeRobot erforderte das Training eines Roboters für eine konkrete physische Aufgabe meist eine eigens gebaute Vorrichtung zur Datenerfassung und individuellen Code für die jeweils verfügbare Hardware – verbunden mit der Hoffnung, dass das Ergebnis auch dem nächsten Labor nützen würde.
LeRobot ersetzte das durch einen gemeinsamen, quelloffenen Stack:
- Ein gemeinsames Verfahren zur Teleoperation und Aufzeichnung
- Ein einheitliches Datensatzformat, das inzwischen Tausende Community-Datensätze nutzen
- Eine Bibliothek für eigene Algorithmen (ACT, SmolVLA) und externe Modelle (π0 von Physical Intelligence, Isaac GR00T von NVIDIA)
- Hardware ab unter 100 US-Dollar statt der früher üblichen Zehntausenden für Forschungsarme
In weniger als zwei Jahren wurde reales Roboterlernen so von einer internen Übung finanzstarker Labore zu etwas, das Hobbyanwender mit 3D-Drucker anhand derselben Software und öffentlichen Daten reproduzieren können.
Die bisherige Geschichte in vier Phasen
- 2024
Ursprünge
Ein ehemaliger Tesla-Ingenieur startet bei Hugging Face eine PyTorch-native Robotikbibliothek
- 2024–2025
Hardware wird erschwinglich
Koch → SO-100 → SO-101 bringen ein teleoperiertes Armpaar unter 100 US-Dollar
- 2025
Modelle und Daten wachsen
π0, GR00T und das mit Community-Daten trainierte SmolVLA erweitern den Modellbestand; Datensätze erreichen Millionen Episoden
- 2025–2026
Ökosystem und Vorstellungskraft
Pollen Robotics wird Teil von Hugging Face, ein weltweiter Hackathon zieht Tausende an und Version 0.6.0 lehrt Policies das „Vorstellen“
01Ursprünge: die Wette eines ehemaligen Tesla-Ingenieurs (2024)
LeRobots frühester Code geht auf einen einzelnen Commit vom 26. Januar 2024 zurück. Autor war Rémi Cadène, zuvor Staff Research Scientist bei Tesla, der zu Hugging Face gewechselt war, um an Robotik zu arbeiten. Das erste Paket in Version 0.1.0 erschien am 9. März 2024 im Python Package Index. Es enthielt bereits TD-MPC als frühe Basis für Imitationslernen und wenige Tage später ACT sowie Diffusion Policy. Im Mai 2024 machte das Robotikteam von Hugging Face die rasch wachsende Codebasis öffentlich: LeRobot, eine PyTorch-native Bibliothek zum Trainieren und Ausführen realer Roboter-Policies, unter der freizügigen Apache-2.0-Lizenz zur freien Nutzung, Änderung und Weitergabe.
Die Wette: Wie zuvor Sprachmodelle würde auch die Robotik stärker von einem offenen, gemeinsamen Werkzeugkasten und gemeinsamen Datensätzen profitieren als davon, dass jedes Team seinen Stack abschottet und jedes Labor seine Trainingspipeline neu erfindet.
„LeRobot ist für die Robotik das, was die Transformers-Bibliothek für NLP ist.“
02Hardware wird erschwinglich: Koch, SO-100, SO-101 (2024–2025)
LeRobots erste Unterstützung realer Hardware vom Juli 2024 galt Koch v1.1, einem außerhalb des Projekts entwickelten, quelloffenen servoangetriebenen Arm, der bereits unter Hobbyanwendern und Forschenden verbreitet war. Der erste eigene Hardwaremeilenstein folgte im Oktober 2024: Gemeinsam mit dem französischen Robotikunternehmen TheRobotStudio entstand SO-100, ein 3D-druckbares Leader-Follower-Armpaar für rund 100 US-Dollar an Teilen. Damit sank der Einstieg in die Erfassung realer Manipulationsdaten von Tausenden Dollar auf ein Hobbybudget. Im Februar 2025 folgte LeKiwi, eine fahrbare Plattform für einen SO-101-Arm, und erweiterte das Angebot von stationären Armen in Richtung mobile Manipulation.
Im April 2025 brachten Hugging Face und TheRobotStudio gemeinsam mit WowRobo, Seeed Studio und Partabot den SO-101 heraus. Je nach Montagegrad und Versand kostete er etwa 100–500 US-Dollar:
Ein SO-100-Leader-Follower-Paar im Einsatz: Mit dieser Teleoperation erfasst LeRobot Demonstrationsdaten für das Training seiner Imitationslern-Policies.
Animation: Hugging Face (LeRobot), Apache License 2.0, über GitHub- Einfachere Montage – kein Ausbau von Zahnrädern mehr, nur um einen Motor zu tauschen
- Neu konstruierter Kabelbaum
- Optimierte Übersetzungen des Leaderarms
„Die beliebtesten Roboterarme aller Zeiten? ... Die ersten Roboterarme, die jeder KI-Entwickler kaufen sollte.“
Hugging Faces eigene Tutorialreihe führt durch Montage und Kalibrierung des SO-100-Arms. Sie gehört zu den „LeRobot Tutorials“, die die Einstiegshürde bei der Hardware gesenkt haben.
03Der Modellbestand wächst: von ACT bis SmolVLA (2025)
LeRobot enthielt vom ersten Tag an Basismethoden des Imitationslernens wie ACT (Action Chunking Transformer), Diffusion Policy und VQ-BeT. Im Lauf von 2025 wurde es darüber hinaus zum bevorzugten Ort, um Robotik-Basismodelle anderer Labore auszuführen. π0 und π0.5 von Physical Intelligence sowie Isaac GR00T von NVIDIA kamen mit Version 0.4.0 in die Bibliothek. Damit können Entwickler ein allgemeines Vision-Language-Action-Modell mit eigenen SO-100/SO-101-Daten feinabstimmen, statt es neu zu trainieren.
Im Juni 2025 veröffentlichte Hugging Faces Robotikteam SmolVLA, ein kompaktes VLA mit 450 Millionen Parametern, ausschließlich vortrainiert mit den „LeRobot Community Datasets“ – Demonstrationsaufzeichnungen, die Hobbyanwender und Labore unter dem Tag `lerobot` auf den Hub laden. Allein dieses Crowdsourcing-Pretraining steigerte die Erfolgsrate auf SO-100 von 51,7 % auf 78,3 %. Das war ein frühes Indiz dafür, dass günstige Hardware nicht nur den Armpreis senkte, sondern einen sich selbst verstärkenden Datenkreislauf anstieß.
SmolVLA: mit der Community trainiert, nicht nur im Labor
Ein kompaktes VLA mit 450 Millionen Parametern, ausschließlich mit LeRobot Community Datasets vortrainiert. Allein dieses Crowdsourcing-Pretraining steigerte die Erfolgsrate auf SO-100 von 51,7 % auf 78,3 %.
π0 / π0.5 und Isaac GR00T kommen in die Bibliothek
π0/π0.5 von Physical Intelligence und Isaac GR00T von NVIDIA wurden in LeRobot v0.4.0 integriert. Entwickler können dadurch ein allgemeines VLA mit eigenen SO-100/SO-101-Daten feinabstimmen, statt es von Grund auf zu trainieren.
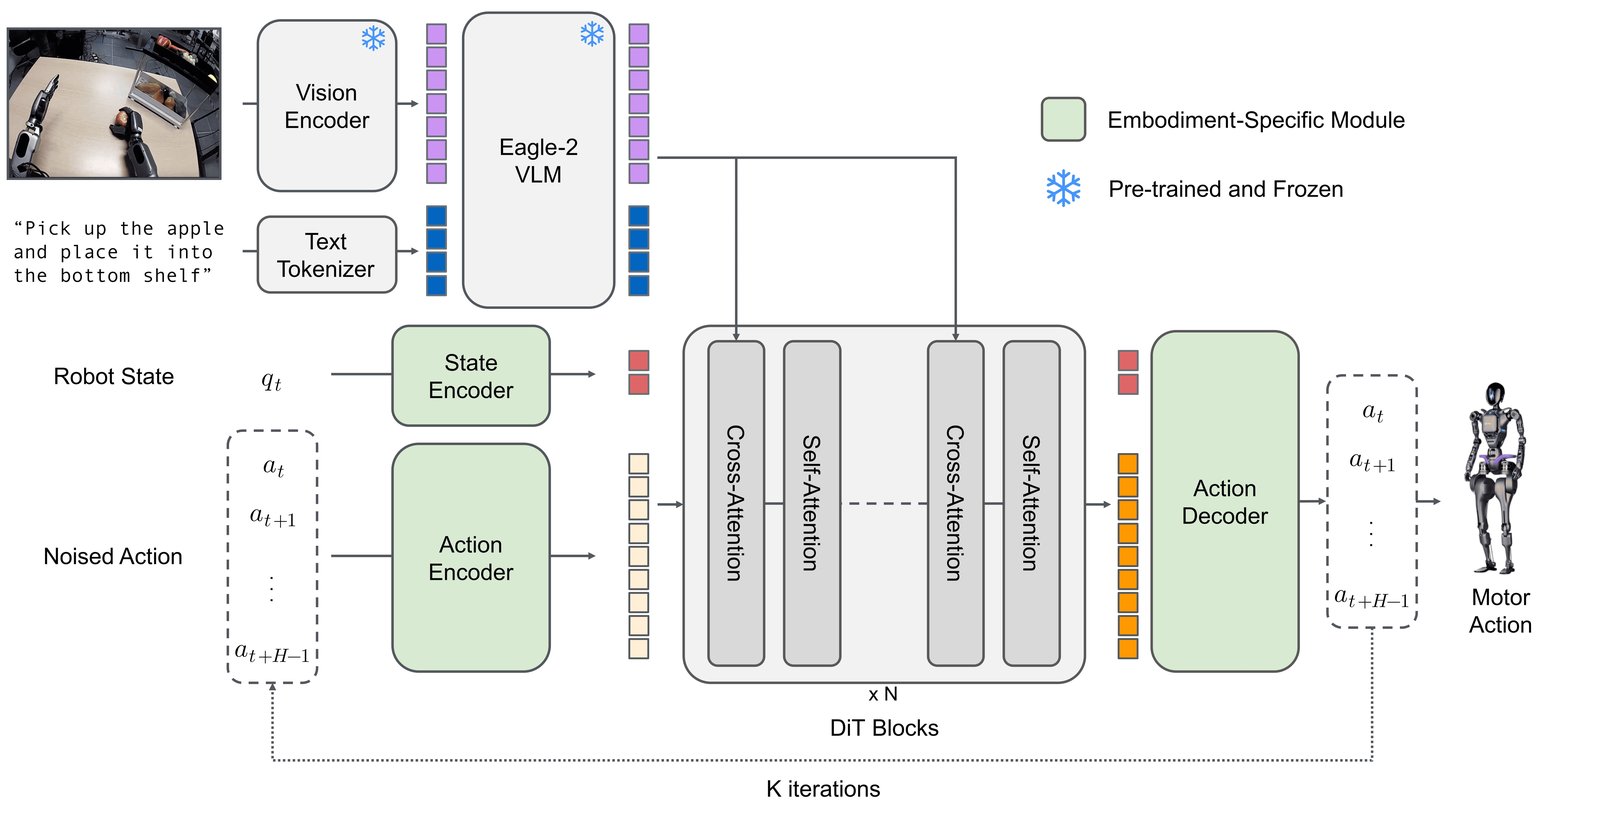
Eine VLA-Architektur verbindet Kameradaten, Sprachanweisungen und Roboteraktionen – das Grundmuster hinter LeRobots Integrationen von π0, GR00T und SmolVLA.
Diagramm: Hugging Face (LeRobot), Apache License 2.0, über GitHubNVIDIAs Entwicklertutorial zum Nachtraining von Isaac GR00T in LeRobot – einem Robotik-Basismodell, das die Bibliothek integriert, statt es selbst neu zu entwickeln.
04Datensätze wachsen – und reichen über Roboterarme hinaus (2025)
Mit immer mehr hochgeladenen Episoden stieß das ursprüngliche LeRobotDataset-Format – eine Datei pro Episode – bei Datensätzen mit Millionen Episoden an Grenzen des Dateisystems. Im September 2025 veröffentlichte Hugging Face Version 3.0: Sie bündelt viele Episoden in gemeinsamen Parquet-, MP4- und JSON-Dateien und streamt Datensätze bei Bedarf, statt einen vollständigen lokalen Download zu verlangen. Das Format wurde mit LeRobot v0.4.0 im Oktober 2025 ausgeliefert.
Im selben Jahr ging LeRobot weit über Roboterarme hinaus. Im März 2025 arbeitete Hugging Face mit dem deutschen Fahrdaten-Startup Yaak an L2D. Hugging Face bezeichnete L2D zum Start als weltweit größten quelloffenen Datensatz für autonomes End-to-End-Fahren: Video- und Fahrzeugzustandsdaten von 60 Elektroautos deutscher Fahrschulen, in gestaffelten Veröffentlichungen bis November 2025 auf über 5.000 Stunden und eine Million Episoden angewachsen. Dahinter stand die Wette, dass das für Tischmanipulation entwickelte Imitationslernen auch auf fahrende Autos skalieren könne.
05Hugging Face kauft Hardware: Pollen Robotics (April 2025)
Im April 2025 tätigte Hugging Face seine fünfte Übernahme und kaufte das französische Robotikunternehmen Pollen Robotics. Das 2016 von ehemaligen Inria-Forschenden gegründete Team hatte bereits Hunderte Robotersysteme in über 20 Länder ausgeliefert und beim ANA Avatar XPRIZE 2022 den zweiten Platz belegt.
Die Übernahme gab LeRobots Software-Stack ein eigenes Hardware-Flaggschiff: Reachy 2, einen fahrbaren humanoiden Oberkörper mit sieben Freiheitsgraden für 70.000 US-Dollar. Er richtet sich an Labore und Hochschulen – zu den frühen Anwendern zählten Cornell und Carnegie Mellon – statt an Hobbyanwender. Während SO-100 und SO-101 den günstigsten Einstieg suchten, zielte Reachy 2 in die Gegenrichtung: eine vollständig unterstützte High-End-Forschungsplattform mit derselben quelloffenen Software. Drei Monate später, im Juli 2025, stellte dasselbe Hugging-Face/Pollen-Team Reachy Mini vor, ein kleineres Modell für einzelne KI-Entwickler statt Labore und preislich näher an SO-100/SO-101.
„Robotik könnte die nächste durch KI erschlossene Grenze sein – und sie sollte offen, erschwinglich und datenschutzfreundlich sein.“
Offizieller Rückblick von Seeed Studio, einem Fertigungspartner von Reachy Mini. Das kleinere, für Verbraucher bepreiste Geschwistermodell des Humanoiden Reachy 2 kam durch die Übernahme von Pollen Robotics zu Hugging Face.
06Eine weltweite Community (2025–2026)
LeRobots Wachstum zeigte sich zuerst in Zahlen: Mitte 2026 überschritt das GitHub-Repository 25.000 Sterne und 5.000 Forks. Für ein hardwarebezogenes Open-Source-Projekt war das ungewöhnlich schnell, denn zum Testen einer Änderung benötigt man meist reale Hardware und nicht nur einen Compiler.
Im Juni 2025 machte Hugging Face aus diesem Wachstum eine Veranstaltung. Der LeRobot Worldwide Hackathon umfasste an einem Wochenende mehr als 100 lokale Treffen auf sieben Kontinenten und zog über 3.000 registrierte Teilnehmende an. Sie trainierten und demonstrierten Policies auf geliehenen oder selbstgebauten SO-100/SO-101-Armen; die Siegerbeiträge wurden offen auf dem Hub veröffentlicht.
Hugging Faces offizielles Auftaktvideo zum LeRobot Worldwide Hackathon im Juni 2025, der an einem Wochenende über 100 lokale Veranstaltungen auf sieben Kontinenten umfasste.
070.6.0: „Imagine, Evaluate, Improve“ (Juli 2026)
Bis Februar 2026 war LeRobot so ausgereift, dass ein Fachartikel erschien: „LeRobot: An Open-Source Library for End-to-End Robot Learning“ mit 17 genannten Autoren, darunter Cadène und Hugging-Face-Mitgründer Thomas Wolf. Er dokumentierte die Designentscheidungen hinter zwei Jahren schneller Iteration, begleitet von regelmäßigen Punktversionen wie v0.4.0 im Oktober 2025 und v0.5.0 im März 2026.
Am 6.–7. Juli 2026 erreichte diese Folge v0.6.0 unter dem Motto „Imagine, Evaluate, Improve“. Die Version verschob den Schwerpunkt vom bloßen Ausführen fremder Policies hin zu neuen Fähigkeiten. Drei neue „Weltmodell“-Policies kamen hinzu: VLA-JEPA und FastWAM sagen im Training voraus, wie die nächste Aktion aussehen wird, lassen diesen Schritt bei der Inferenz jedoch weg und verursachen am Roboter keine zusätzliche Rechenlast. LingBot-VA sagt auch bei der Inferenz zukünftige Videos und Aktionen gemeinsam voraus. Das kostet Effizienz, visualisiert aber, was die Policy als Nächstes „erwartet“.
Die Version ergänzt außerdem:
- Eine einheitliche Reward-Modell-API (Robometer, TOPReward), die beurteilt, ob eine Policy eine Aufgabe tatsächlich erfolgreich abgeschlossen hat
- Sechs neue Simulationsbenchmarks zur Bewertung von Policies vor dem Einsatz in der realen Welt
- Ein neuer `lerobot-rollout`-Ablauf für Verbesserungsschleifen am realen Roboter, bei dem Menschen während einer Aufgabe eingreifen können
Dies ist das bislang deutlichste Zeichen dafür, dass sich LeRobots Aufgabe zwei Jahre nach dem Start von „Roboterlernen mit kleinem Budget ermöglichen“ zu „Roboterlernen messbar verbessern“ verschoben hat.
08Zeitleiste
| Datum | Partnerunternehmen | Ereignis |
|---|---|---|
| 2024-01 | Hugging Face | Rémi Cadènes erster Commit für das spätere LeRobot |
| 2024-03 | Hugging Face | Erstes Paket v0.1.0 auf PyPI veröffentlicht |
| 2024-05 | Hugging Face | LeRobot wird unter Apache 2.0 öffentlich vorgestellt |
| 2024-07 | Hugging Face | Unterstützung für den Koch-v1.1-Arm hinzugefügt |
| 2024-10 | TheRobotStudio | SO-100-Arm erscheint (rund 100 US-Dollar an Teilen) |
| 2025-02 | Hugging Face | Mobile LeKiwi-Plattform setzt einen SO-101-Arm auf ein Fahrgestell |
| 2025-03 | Yaak | Partnerschaft für den L2D-Datensatz zum autonomen Fahren angekündigt |
| 2025-04 | Pollen | Hugging Face übernimmt Pollen Robotics; Humanoid Reachy 2 angekündigt |
| 2025-04 | TheRobotStudio | SO-101-Arm erscheint (100–500 US-Dollar) |
| 2025-06 | Hugging Face | SmolVLA erscheint, mit Community-Datensätzen vortrainiert |
| 2025-06 | Hugging Face | LeRobot Worldwide Hackathon: über 100 Veranstaltungen, sieben Kontinente, mehr als 3.000 Teilnehmende |
| 2025-07 | Pollen | Reachy Mini, das kleinere und günstigere Geschwistermodell von Reachy 2, erscheint |
| 2025-09 | Hugging Face | Format LeRobotDataset v3.0 angekündigt |
| 2025-10 | NVIDIA / Physical Intelligence | v0.4.0 liefert Dataset v3.0 sowie Unterstützung für π0/π0.5 und Isaac GR00T |
| 2026-02 | Hugging Face | Das LeRobot-Team veröffentlicht einen Fachartikel auf arXiv |
| 2026-03 | Hugging Face | v0.5.0 „Scaling Every Dimension“ erscheint |
| 2026-07 | Hugging Face | v0.6.0 „Imagine, Evaluate, Improve“ ergänzt Weltmodelle und eine Reward-Modell-API |
09Häufige Fragen
Was ist LeRobot?
LeRobot ist eine quelloffene PyTorch-Bibliothek von Hugging Face unter Apache 2.0 zum Trainieren und Ausführen realer Roboter-Policies. Sie bündelt Algorithmen für Imitations- und Reinforcement-Lernen, vortrainierte Modelle, Community-Datensätze und Unterstützung für immer mehr kostengünstige Roboterhardware. In den Worten des Entwicklers Rémi Cadène soll sie „für die Robotik das sein, was die Transformers-Bibliothek für NLP ist“.
Wer hat LeRobot wann entwickelt?
Rémi Cadène, zuvor Staff Research Scientist bei Tesla, schrieb am 26. Januar 2024 bei Hugging Face den ersten LeRobot-Commit. Das erste Paket v0.1.0 erschien am 9. März 2024 auf PyPI; im Mai 2024 stellte das Robotikteam von Hugging Face die Bibliothek öffentlich vor.
Wie viel kostet der SO-101-Roboterarm?
Hugging Face und TheRobotStudio bezifferten SO-101 bei der Vorstellung im April 2025 mit den Partnern WowRobo, Seeed Studio und Partabot auf etwa 100–500 US-Dollar, abhängig von Montagegrad – vollständiger Selbstbau per 3D-Druck oder vormontiert – und Versandziel.
Was sind die in LeRobot 0.6.0 ergänzten „Weltmodelle“?
VLA-JEPA, LingBot-VA und FastWAM sind Policies, die intern im Training vor einer Aktion den nahen zukünftigen Zustand vorhersagen, ähnlich dem Weltmodell-Konzept anderer Forschung zu verkörperter KI. VLA-JEPA und FastWAM lassen diesen Schritt bei der Inferenz auf dem realen Roboter weg, sodass dort keine zusätzliche Rechenlast entsteht. LingBot-VA sagt auch bei der Inferenz zukünftige Videos und Aktionen gemeinsam voraus; das kostet mehr Rechenleistung, macht aber sichtbar, was die Policy als Nächstes „erwartet“.
Ist LeRobot nur für Roboterarme gedacht?
Nein. Roboterarme wie Koch, SO-100 und SO-101 waren LeRobots erster Hardwaremeilenstein, doch der Umfang ist gewachsen: Die Bibliothek unterstützt Hugging Faces eigenen Humanoiden Reachy 2 aus der Übernahme von Pollen Robotics im April 2025 und wurde über die L2D-Datensatzpartnerschaft mit Yaak auch auf autonomes End-to-End-Fahren angewendet.
Zwei Jahre sind für ein Robotikprojekt eine kurze Geschichte, und LeRobot entwickelt sich weiterhin rasch: ungefähr monatliche Punktversionen, ein Modellbestand mit Weltmodellen neben VLAs und Hardware vom 100-Dollar-Arm bis zum 70.000-Dollar-Humanoiden. Ob dieses Tempo anhält, ob sich der Community-Datenkreislauf wie von SmolVLAs Ergebnissen angedeutet weiter verstärkt und ob Hugging Faces Hardwarewette mit Pollen Robotics wirtschaftlich aufgeht, sind offene Fragen, die dieses Projekt und diese Website weiterverfolgen werden.
10Quellen
01. Ursprünge: die Wette eines ehemaligen Tesla-Ingenieurs (2024)
02. Hardware wird erschwinglich: Koch, SO-100, SO-101 (2024–2025)
04. Datensätze wachsen – und reichen über Roboterarme hinaus (2025)
05. Hugging Face kauft Hardware: Pollen Robotics (April 2025)
06. Eine weltweite Community (2025–2026)
Verwandte Artikel
Projekte
Alle Artikel: Projekte →Projekte
- ›Die Geschichte von LeRobot(dieser Artikel)
- ›SO-101
- ›LeKiwi
- ›Amazing Hand
- ›Open Duck Mini
- ›OpenArm