Grundlagen
Bauarten von Industrierobotern
01Überblick
Die International Federation of Robotics (IFR) unterscheidet sechs mechanische Bauarten von Industrierobotern. Die älteste davon ist der Polar- beziehungsweise Kugelkoordinatenroboter; schon der erste Unimate von 1961 nutzte diese Geometrie. Die übrigen fünf spezialisierten sich später auf unterschiedliche Abwägungen zwischen Arbeitsraum, Geschwindigkeit und Präzision. Hier wird erklärt, wie sie aufgebaut sind und wofür sie sich eignen.
02Die sechs Bauarten
Vertikaler Knickarmroboter
Drei oder mehr hintereinander angeordnete Drehgelenke bewegen sich ähnlich wie ein menschlicher Arm. Diese Bauart bietet den größten und flexibelsten Arbeitsraum und besitzt meist sechs Achsen. Sie dominiert beim Schweißen, in der Materialhandhabung und bei allgemeinen Montageaufgaben.
QuelleYaskawa — robot types
SCARA (horizontaler Gelenkarmroboter)
Zwei parallele horizontale Drehgelenke werden mit einem vertikalen Hub kombiniert; üblich sind vier Achsen. In der horizontalen Ebene ist die Struktur steif, vertikal dagegen nachgiebig. Das eignet sich für schnelle, wiederholte Füge- und Platzieraufgaben wie die Bestückung von Leiterplatten.
QuelleYaskawa — robot types
Kartesisch / Portalroboter
Drei Linearachsen X, Y und Z bewegen sich geradlinig statt rotierend. Die Mechanik ist einfach, lässt sich auf sehr große Arbeitsräume skalieren und kann hohe Lasten tragen. Typische Anwendungen sind großräumige Handhabung und Palettierung.
Zylinderkoordinatenroboter
Ein drehbares Grundgelenk wird mit vertikalen und radialen Linearachsen kombiniert und erzeugt einen zylinderförmigen Arbeitsraum. Bei gleicher Reichweite benötigt diese Bauart weniger Bodenfläche als ein Knickarmroboter.
QuelleYaskawa — robot types
Parallelroboter / Deltaroboter
Mehrere leichte Arme verbinden eine feste Basis über Parallelogrammführungen mit einer gemeinsamen Endeffektorplattform. Da die Motoren nicht auf den bewegten Armen sitzen, sind sehr hohe Beschleunigungen möglich. Der IRB 360 von ABB ist bei geringer Traglast beispielsweise für bis zu 150 Aufnahmevorgänge pro Minute ausgelegt.
QuelleABB — delta robots
Polar- / Kugelkoordinatenroboter
Ein drehbares Grund- und Schultergelenk wird mit einem linear aus- und einfahrenden Arm kombiniert und erzeugt einen kugelförmigen Arbeitsraum. Diese Geometrie nutzte 1961 der Unimate, der erste in der Produktion eingesetzte Industrieroboter.
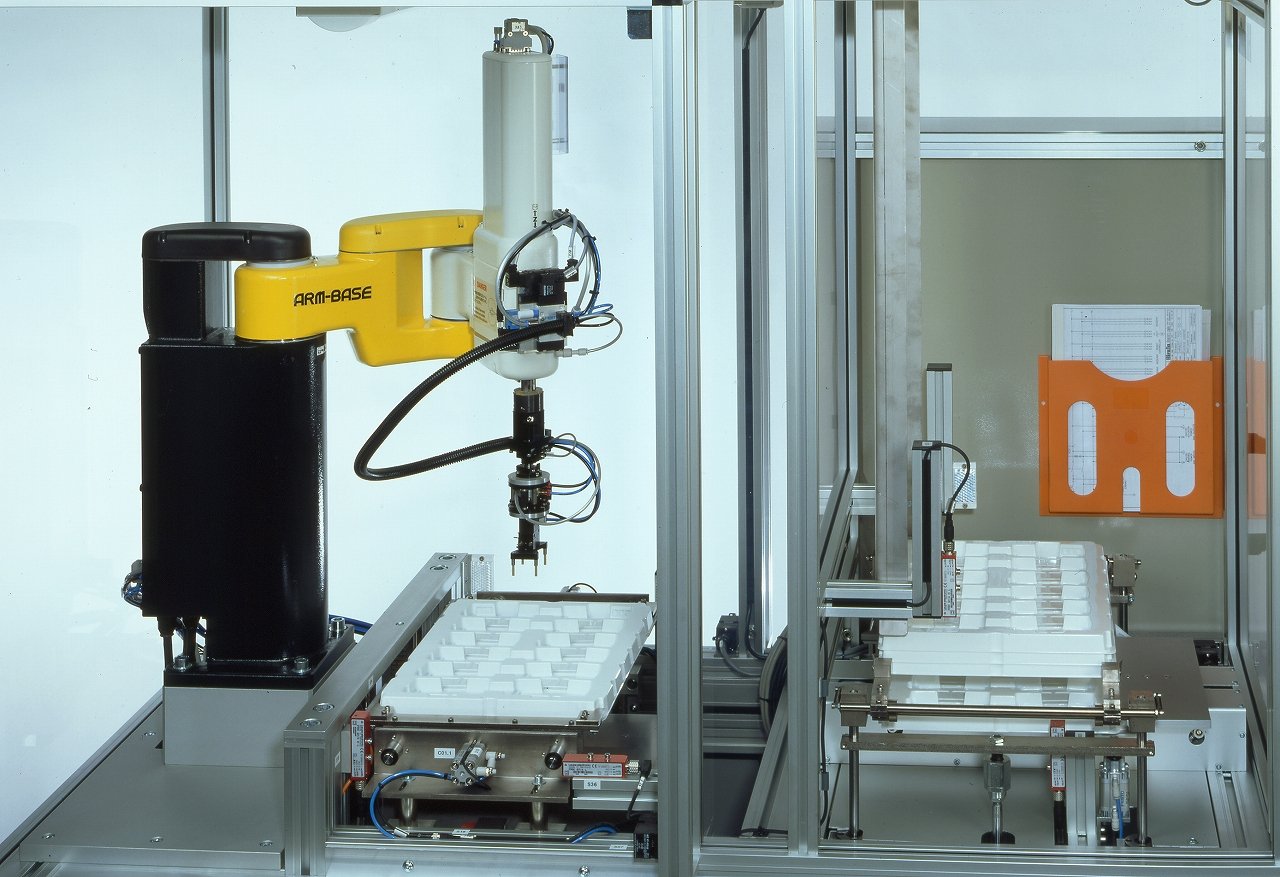
Ein SCARA-Roboter in einer Palettierzelle. Zwei horizontale Drehgelenke und ein geradliniger Vertikalhub kennzeichnen die Geometrie, die Hiroshi Makinos Team 1978 gemeinsam mit Sankyo Seiki entwickelte.
Foto: Hirata Robotics GmbH, CC BY-SA 3.0 DE, über Wikimedia Commons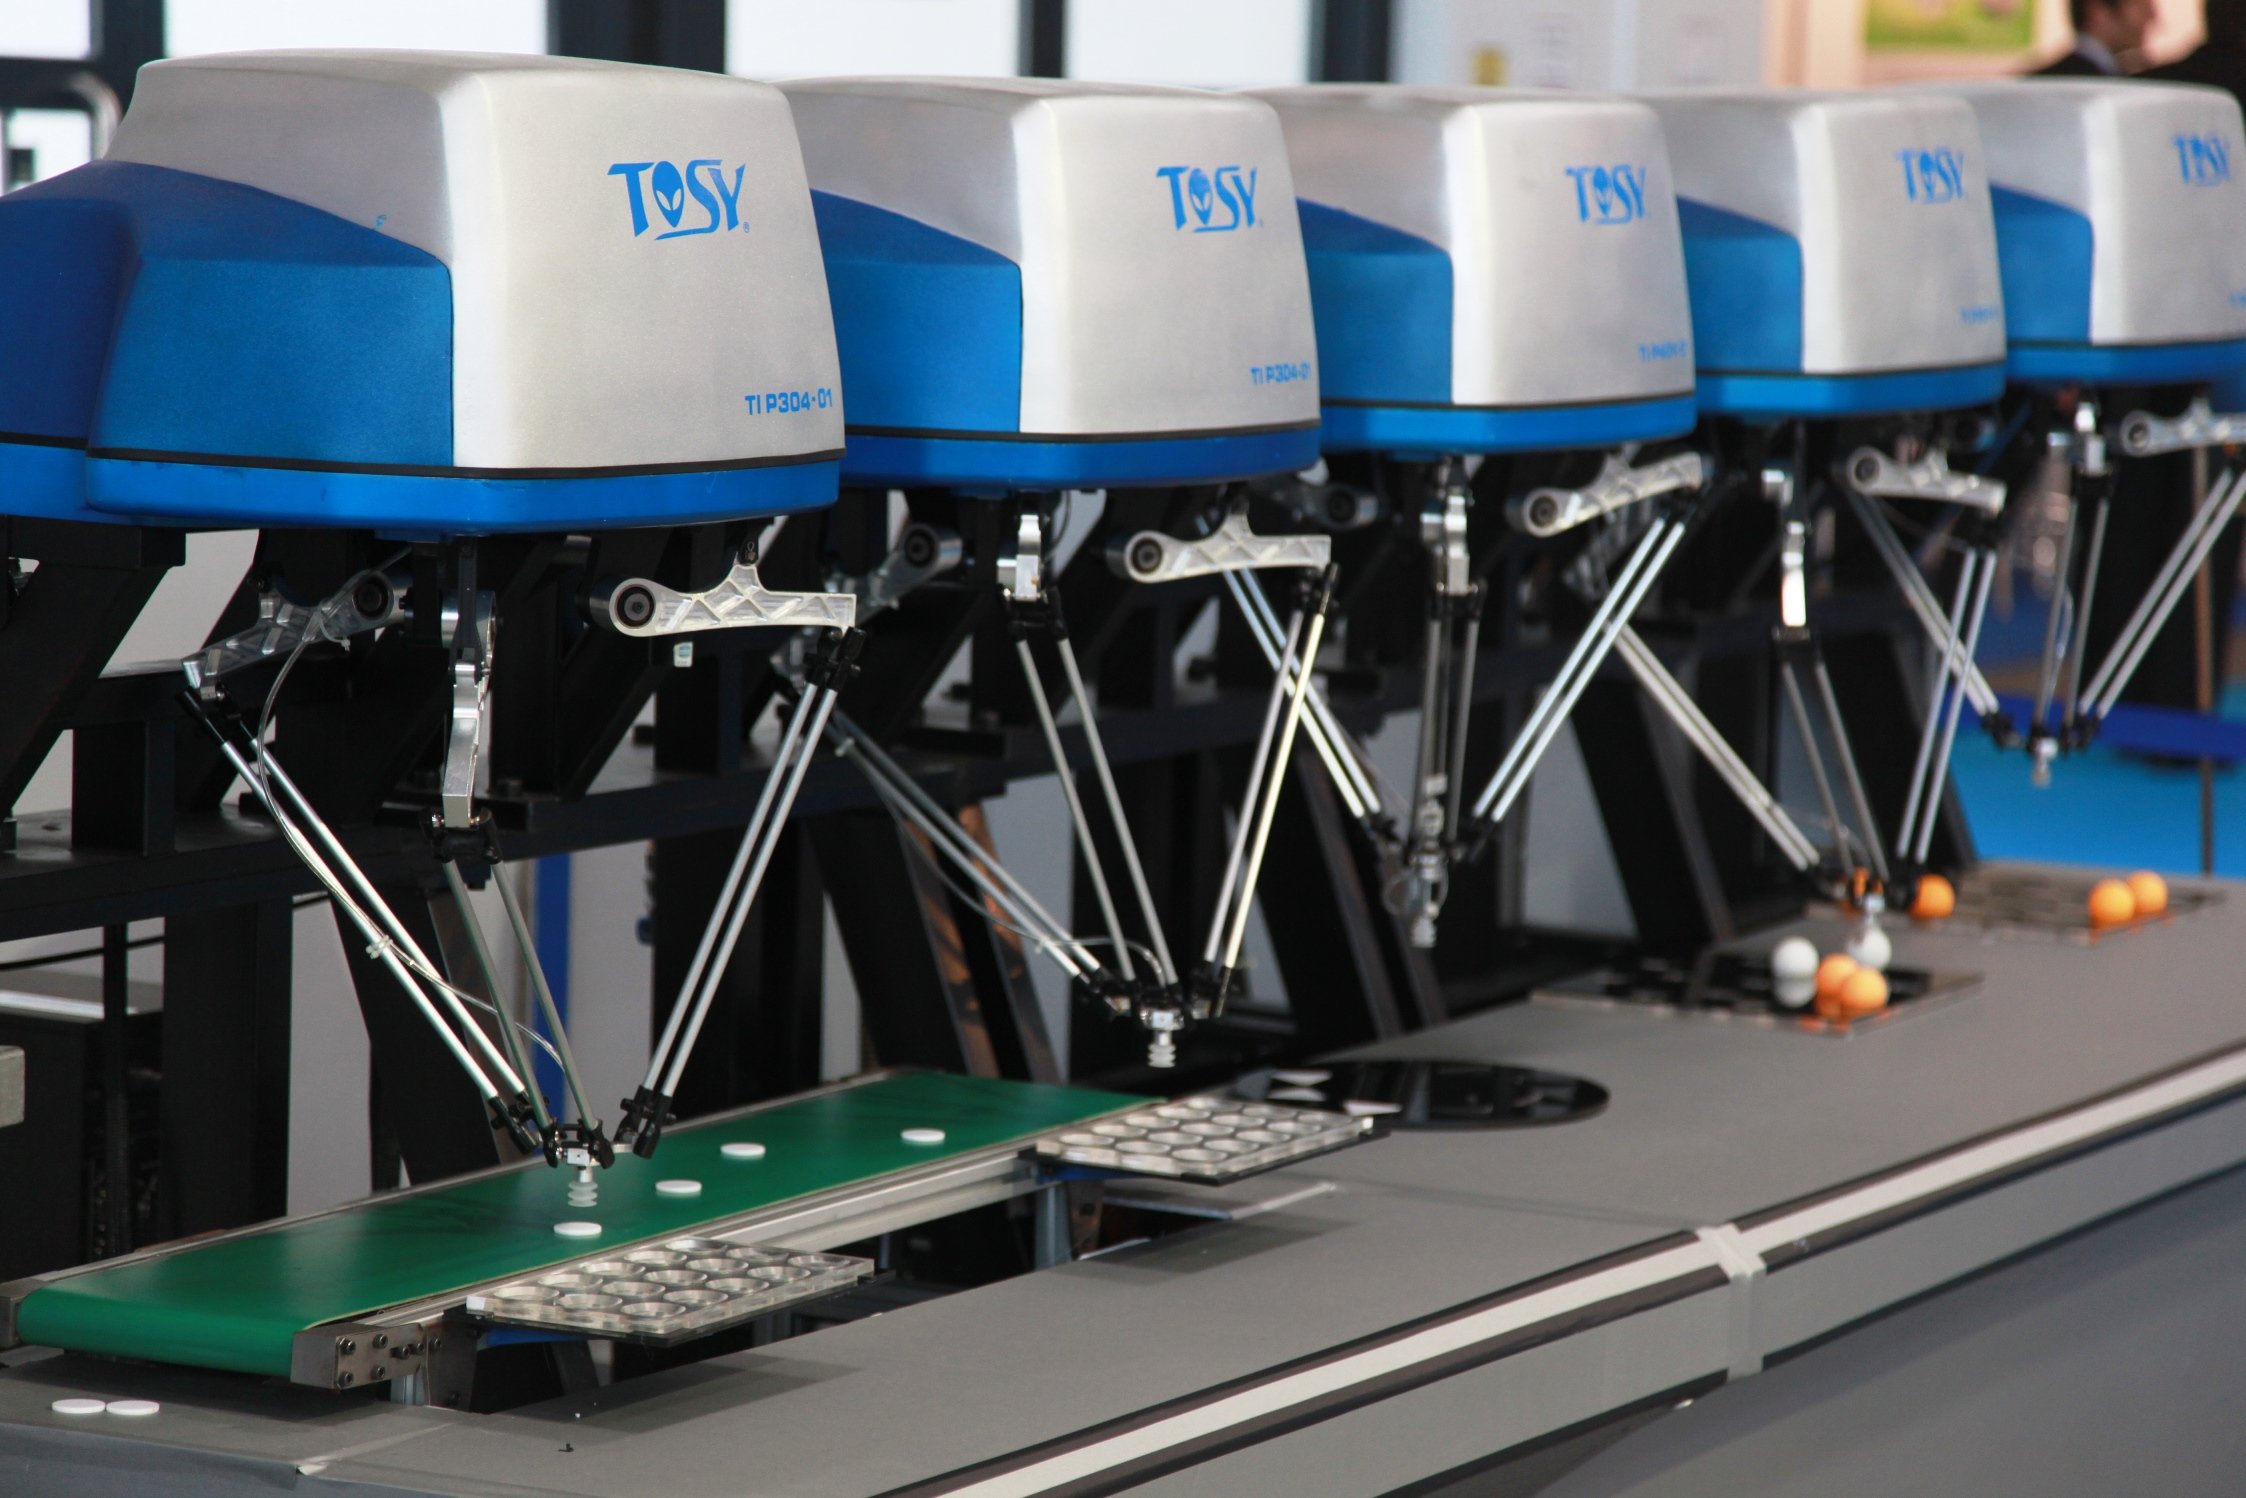
TOSY-Deltaroboter auf der Automatica 2010 in München. Drei parallele Arme und oben montierte Motoren ermöglichen Aufnahme- und Ablagegeschwindigkeiten, die gewöhnliche Sechsachsroboter nicht erreichen.
Foto: Humanrobo, CC BY-SA 3.0, über Wikimedia CommonsOffizielle Vorführung von ABB Robotics: Der Deltaroboter IRB 365 FlexPicker nimmt leichte Produkte mit sehr hoher Geschwindigkeit auf, richtet sie neu aus und verpackt sie. So wird der oben beschriebene Beschleunigungsvorteil unmittelbar sichtbar.
03Schnellwahl nach Aufgabe
Als erste Orientierung — nicht als starre Regel, denn reale Anlagen kombinieren häufig mehrere Bauarten — legt die Aufgabe meist zunächst eine bestimmte Bauart nahe:
- Karosserieblech schweißenVertikaler Knickarmroboter
- Bauteile auf einer Leiterplatte montierenSCARA-Bauart
- Große, schwere Lasten weiträumig bewegenKartesisch / Portalroboter
- Kompakte Zelle auf begrenzter Stellfläche einrichtenZylinderkoordinatenroboter
- Sehr leichte Kleinteile mit sehr hoher Geschwindigkeit aufnehmenParallelroboter / Deltaroboter
04Darstellung der Zielkonflikte durch die Hersteller
Keine dieser Geometrien ist grundsätzlich „besser“. Jede wägt Form des Arbeitsraums, Geschwindigkeit und Traglast gegen Platzbedarf und Kosten ab. Anlagenplaner gehen üblicherweise von der Aufgabe und dem verfügbaren Raum aus — etwa eine Autotür schweißen oder kleine Teile schnell vom Förderband aufnehmen — und wählen dann eine Bauart, die beides erfüllt.
05Eine bauartübergreifende Kategorie: kollaborative Roboter
Jede der sechs Bauarten kann als kollaborativer Roboter, kurz Cobot, ausgeführt und entsprechend sicherheitszertifiziert werden. „Kollaborativ“ bezeichnet eine Sicherheits- und Einsatzklassifikation und keine siebte kinematische Bauart. Kollaborativer Roboter (Cobot) erklärt, welche Merkmale einen Roboter „kollaborativ“ machen und wie sich diese Einordnung von den mechanischen Bauarten unterscheidet.
06Häufige Fragen
Worin unterscheiden sich SCARA und vertikale Knickarmroboter konkret?
Die beiden Hauptgelenke eines SCARA drehen sich um vertikale Achsen. Dadurch ist der Arm seitlich steif, in vertikaler Richtung aber nachgiebig — ideal für schnelle, ebene und wiederholte Platzieraufgaben. Die Gelenke eines vertikalen Knickarmroboters können ein Werkzeug dagegen im dreidimensionalen Raum in nahezu jede Richtung führen und ausrichten; bei einfachen, wiederholten Bewegungen in einer Ebene ist er dafür meist langsamer.
Warum sind Deltaroboter so viel schneller als andere Bauarten?
Ihre Motoren bleiben fest an der Basis, statt sich mit dem Arm zu bewegen. Der Arm selbst ist dadurch sehr leicht, sodass bei jedem Zyklus deutlich weniger Masse beschleunigt und abgebremst werden muss. Bei geringen Traglasten erreichen Deltaroboter deshalb sehr hohe Taktraten.
Werden Polar- beziehungsweise Kugelkoordinatenroboter heute noch eingesetzt?
Die Bauart gehört weiterhin zur IFR-Klassifikation. Die Aufgaben des ursprünglichen Unimate von 1961 — allgemeine Materialhandhabung und Maschinenbeschickung — übernehmen in heutigen Produktprogrammen jedoch vor allem vertikale Knickarm- und kartesische Roboter. Wissenswert ist sie daher eher wegen ihrer historischen Bedeutung als erste Industrierobotergeometrie als wegen heutiger Verkaufszahlen.
Welche Bauart ist ein „Pick-and-place-Roboter“?
Der Ausdruck beschreibt eine Aufgabe, keine kinematische Bauart. Für das sehr schnelle Umsetzen leichter Teile sind Deltaroboter die klassische Wahl; SCARA- und kartesische Roboter erledigen dieselbe Grundaufgabe bei anderen Geschwindigkeits- und Traglastbereichen. Welche Bauart ein konkreter Pick-and-place-Roboter nutzt, hängt vom Gewicht des Gegenstands und von der erforderlichen Taktzeit ab.
Grundlagen
Alle Artikel: Grundlagen →Grundlagen der Industrierobotik
- ›der Beitrag zu Industrierobotern
- ›Bauarten von Industrierobotern(dieser Artikel)
- ›Kollaborativer Roboter (Cobot)
- ›Roboterteachen und Offline-Programmierung