Grundlagen
Kollaborativer Roboter (Cobot)
01Begriffsbestimmung
Ein kollaborativer Roboter, kurz Cobot, ist ein Industrieroboter, der für den unmittelbaren Einsatz neben Menschen im selben Raum ohne vollständige physische Schutzumzäunung konstruiert und sicherheitszertifiziert ist. „Kollaborativ“ ist eine Einsatz- und Sicherheitsklassifikation: Jede unter Bauarten von Industrierobotern beschriebene mechanische Konfiguration kann kollaborativ ausgeführt oder zertifiziert werden. Eine eigene kinematische Bauart ist es nicht.
02Normative Grundlage der Klassifikation
ISO 10218 „Robotik — Sicherheitsanforderungen“ ist die grundlegende Norm für die Sicherheit von Industrierobotern. Teil 1 behandelt den Roboter selbst, Teil 2 die Roboterzelle beziehungsweise die Anwendung, in der er installiert ist. Beide Teile wurden grundlegend überarbeitet; ISO 10218-1:2025 und ISO 10218-2:2025 ersetzen die Ausgaben von 2011. Für den kollaborativen Betrieb gibt es außerdem ISO/TS 15066. Diese technische Spezifikation legt biomechanische Kraft- und Druckgrenzwerte fest, die ein Roboter bei möglichem Kontakt mit einem Menschen einhalten muss. Branchenquellen zufolge wurde die Methodik inzwischen als normativer Bestandteil in ISO 10218-2:2025 aufgenommen, statt nur in einem getrennten Dokument zu stehen. Norm ISO 10218-1:2025 · Norm ISO 10218-2:2025
03Technische Umsetzung der Zusammenarbeit
ISO/TS 15066 beschreibt vier kollaborative Betriebsarten, die eine Roboterzelle einzeln oder kombiniert nutzen kann. Bei „Cobot“ denken viele vor allem an die Leistungs- und Kraftbegrenzung (PFL); eine konkrete Anlage kann jedoch zwei oder mehr der vier Betriebsarten verbinden.
Sicherheitsbewerteter überwachter Halt
Der Roboter hält an, sobald eine Person den überwachten Bereich betritt. Diese einfachste Betriebsart unterbricht die Zusammenarbeit faktisch, statt gleichzeitiges Arbeiten zu ermöglichen.
Handführung
Eine Bedienperson führt die Bewegung manuell aus, indem sie den Roboter physisch bewegt. Das dient sowohl als kollaborative Betriebsart als auch — gemäß der begrifflichen Abgrenzung unten — zum Aufzeichnen eines Bewegungsprogramms.
Geschwindigkeits- und Abstandsüberwachung
Sensoren erfassen den Abstand zwischen Roboter und Mensch. Mit abnehmendem Abstand wird der Roboter langsamer oder hält an, statt bei jeder erkannten Anwesenheit sofort zu stoppen.
Leistungs- und Kraftbegrenzung (PFL)
Motoren und Struktur des Roboters sind so begrenzt, dass selbst ein direkter Kontakt unter den biomechanischen Grenzwerten von ISO/TS 15066 bleibt. Das ist die Betriebsart, die viele mit „Cobot“ verbinden, und die einzige der vier, die einen tatsächlichen Kontakt konstruktiv zulässt.
Eine wichtige begriffliche Unterscheidung: In japanischsprachigen Fachtexten werden „Handführung“, ein Begriff aus ISO/TS 15066, und „direktes Teachen“ mitunter gleichgesetzt. Technisch bezeichnet Handführung jedoch die kollaborative Betriebsart selbst, während direktes Teachen dieselbe physische Führung nutzt, um ein Bewegungsprogramm aufzuzeichnen. Ausführlicher erklärt dies Roboterteachen und Offline-Programmierung.
04Bekannte Cobots
Universal Robots lieferte 2008 den UR5 aus. Dem Produkt wird weithin zugeschrieben, kollaborative Roboter ohne Schutzzaun vom Forschungsgegenstand zum kommerziellen Mainstream gemacht zu haben; heute gehört das Unternehmen zu Teradyne. Später brachten ABB mit dem einarmigen YuMi und FANUC mit der CR-Reihe eigene PFL-zertifizierte Produktlinien heraus. Teradyne, ABB und FANUC werden im Investment-Tracker als börsennotierte Unternehmen mit Cobot-Bezug geführt.
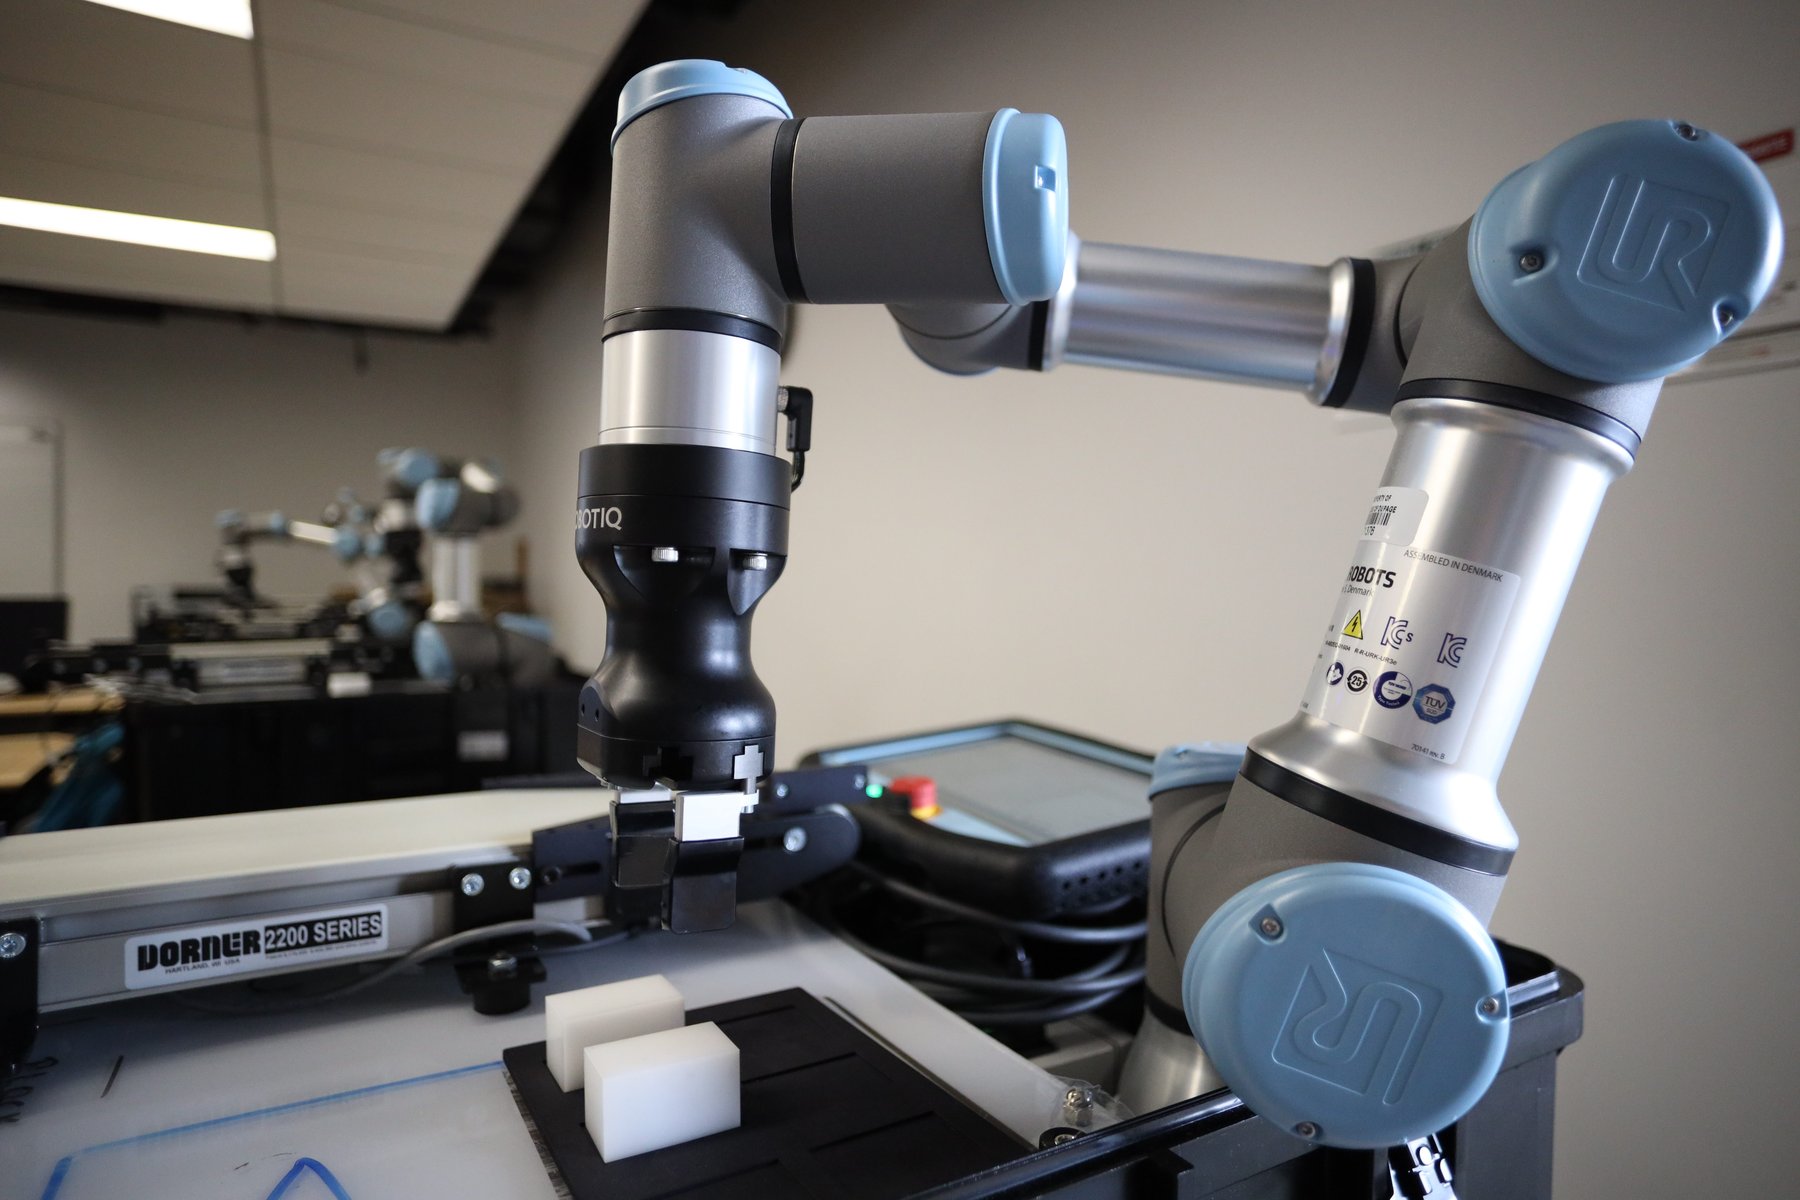
Ein Cobot-Arm von Universal Robots mit Robotiq-Greifer in einem Labor für Fertigungstechnik. Das Konzept ohne Schutzkäfig entspricht dem Ansatz, den Universal Robots 2008 mit dem UR5 etablierte.
Foto: COD Newsroom, CC BY 4.0, über Wikimedia CommonsOffizielles Video von ABB Robotics: Ein Moderator demonstriert und erläutert die integrierten Sicherheitsfunktionen, durch die der einarmige YuMi-Cobot ohne Schutzkäfig unmittelbar neben einem Menschen arbeiten kann.
05Cobots im Vergleich zu klassischen Industrierobotern
Klassischer Industrieroboter
Arbeitet meist schneller und mit höheren Kräften hinter einem Schutzzaun oder Lichtvorhang, der während des Betriebs jeden Zugang verhindert. Optimiert wird der Durchsatz, nicht die Nähe zum Menschen.
Kollaborativer Roboter im Betrieb
Geschwindigkeit und/oder Kraft sind bewusst begrenzt, damit Menschen den Arbeitsraum in einer der vier kollaborativen Betriebsarten nach ISO/TS 15066 ohne vollständige Einhausung teilen können. Im Vergleich zu einem ähnlich großen Roboter hinter Schutzzaun ist ein Cobot dafür meist langsamer und hat eine geringere Traglast.
06Japans Schutzzaunregel und ihre Lockerung 2013
Die japanische Arbeitsschutzverordnung verlangt seit Langem eine Einhausung oder Umzäunung um einen laufenden Industrieroboter, wenn Kontakt Beschäftigte gefährden könnte. Für sich genommen hätte diese Vorschrift einen kollaborativen Betrieb ohne Schutzzaun vollständig ausgeschlossen. Offizielles Verzeichnis der MHLW-Bekanntmachungen bestätigt eine Bekanntmachung vom Dezember 2013, die diese Vorgabe lockerte: Ein Betrieb ohne Schutzzaun wurde zulässig, wenn der Roboter nach ISO 10218-1 und ISO 10218-2 konstruiert, gefertigt und installiert ist und eine dokumentierte Risikobeurteilung ein vertretbares Restrisiko nachweist. Roboter mit einer Nennleistung des Antriebsmotors von höchstens 80 W gelten außerdem seit Langem als von Teilen der Bedienerschulungspflicht derselben Verordnung ausgenommen. Wer daraus eine Compliance-Entscheidung ableitet, sollte diesen Punkt am aktuellen Gesetzestext prüfen, da die genaue Nummerierung der zugrunde liegenden Vorschriften uneinheitlich wiedergegeben wird.
Erst diese Rechtsänderung ermöglichte den breiten Einsatz von Cobots in japanischen Fabriken.
07Häufige Fragen
Was unterscheidet Cobots tatsächlich von anderen Robotern?
Jeder Cobot ist ein Industrieroboter. Die Bezeichnung ergänzt eine Sicherheitszertifizierung — häufig PFL nach ISO/TS 15066 —, die den Betrieb im gemeinsamen Raum mit Menschen ohne Schutzzaun ermöglicht. Ein klassischer eingehauster Roboter darf durchaus in der Nähe von Menschen stehen; er ist lediglich nicht für den Betrieb neben ihnen ohne diese Trennung zertifiziert.
Sind alle kollaborativen Roboter langsam?
Nicht zu jedem Zeitpunkt. Befindet sich kein Mensch in unmittelbarer Nähe, kann ein Cobot mit voller Geschwindigkeit fahren. Erst bei Annäherung wird er entsprechend der Geschwindigkeits- und Abstandsüberwachung oder PFL-Logik langsamer, hält an oder begrenzt seine Kraft. „Langsamer“ beschreibt das Verhalten in Menschennähe und keine starre Geschwindigkeitsobergrenze.
Braucht ein Cobot keinerlei Schutzmaßnahmen?
Nein. „Ohne Schutzzaun“ bedeutet nicht „unreguliert“. Auch eine Cobot-Anwendung erfordert eine dokumentierte Risikobeurteilung der konkreten Aufgabe, des Arbeitsraums und des Endeffektors — ein stumpfer Greifer und ein scharfes Schneidwerkzeug bergen selbst am selben zertifizierten Cobot-Arm sehr unterschiedliche Risiken — sowie die Einhaltung von ISO 10218-1 und -2.
Ist Universal Robots der einzige Cobot-Hersteller?
Nein. Universal Robots machte die Kategorie 2008 mit dem UR5 kommerziell bekannt. Heute bieten unter vielen weiteren Herstellern auch ABB mit YuMi, FANUC mit der CR-Reihe, KUKA und Yaskawa PFL-zertifizierte kollaborative Produktlinien neben klassischen eingehausten Robotern an.
Grundlagen
Alle Artikel: Grundlagen →Grundlagen der Industrierobotik
- ›der Beitrag zu Industrierobotern
- ›Bauarten von Industrierobotern
- ›Kollaborativer Roboter (Cobot)(dieser Artikel)
- ›Roboterteachen und Offline-Programmierung