Grundlagen
Roboterteachen und Offline-Programmierung
01Teach-Pendant / Online- beziehungsweise Wiedergabeprogrammierung
Ein Teach-Pendant ist ein Handbediengerät mit Tasten oder Touchscreen und Not-Halt. Damit werden die Gelenke des realen Roboters verfahren und konkrete Punkte und Posen gespeichert. Die Bedienperson führt den Roboter durch die für die Aufgabe erforderliche Bewegung und sichert dabei Wegpunkte; in der Produktion spielt die Steuerung diese Folge anschließend wieder ab. Das Verfahren heißt Teach-in/Wiedergabe- oder Online-Programmierung, weil es am physischen Roboter stattfindet. Während des Einlernens steht dieser nicht für die Produktion zur Verfügung. (KUKA-Produktseite zu smartPAD)
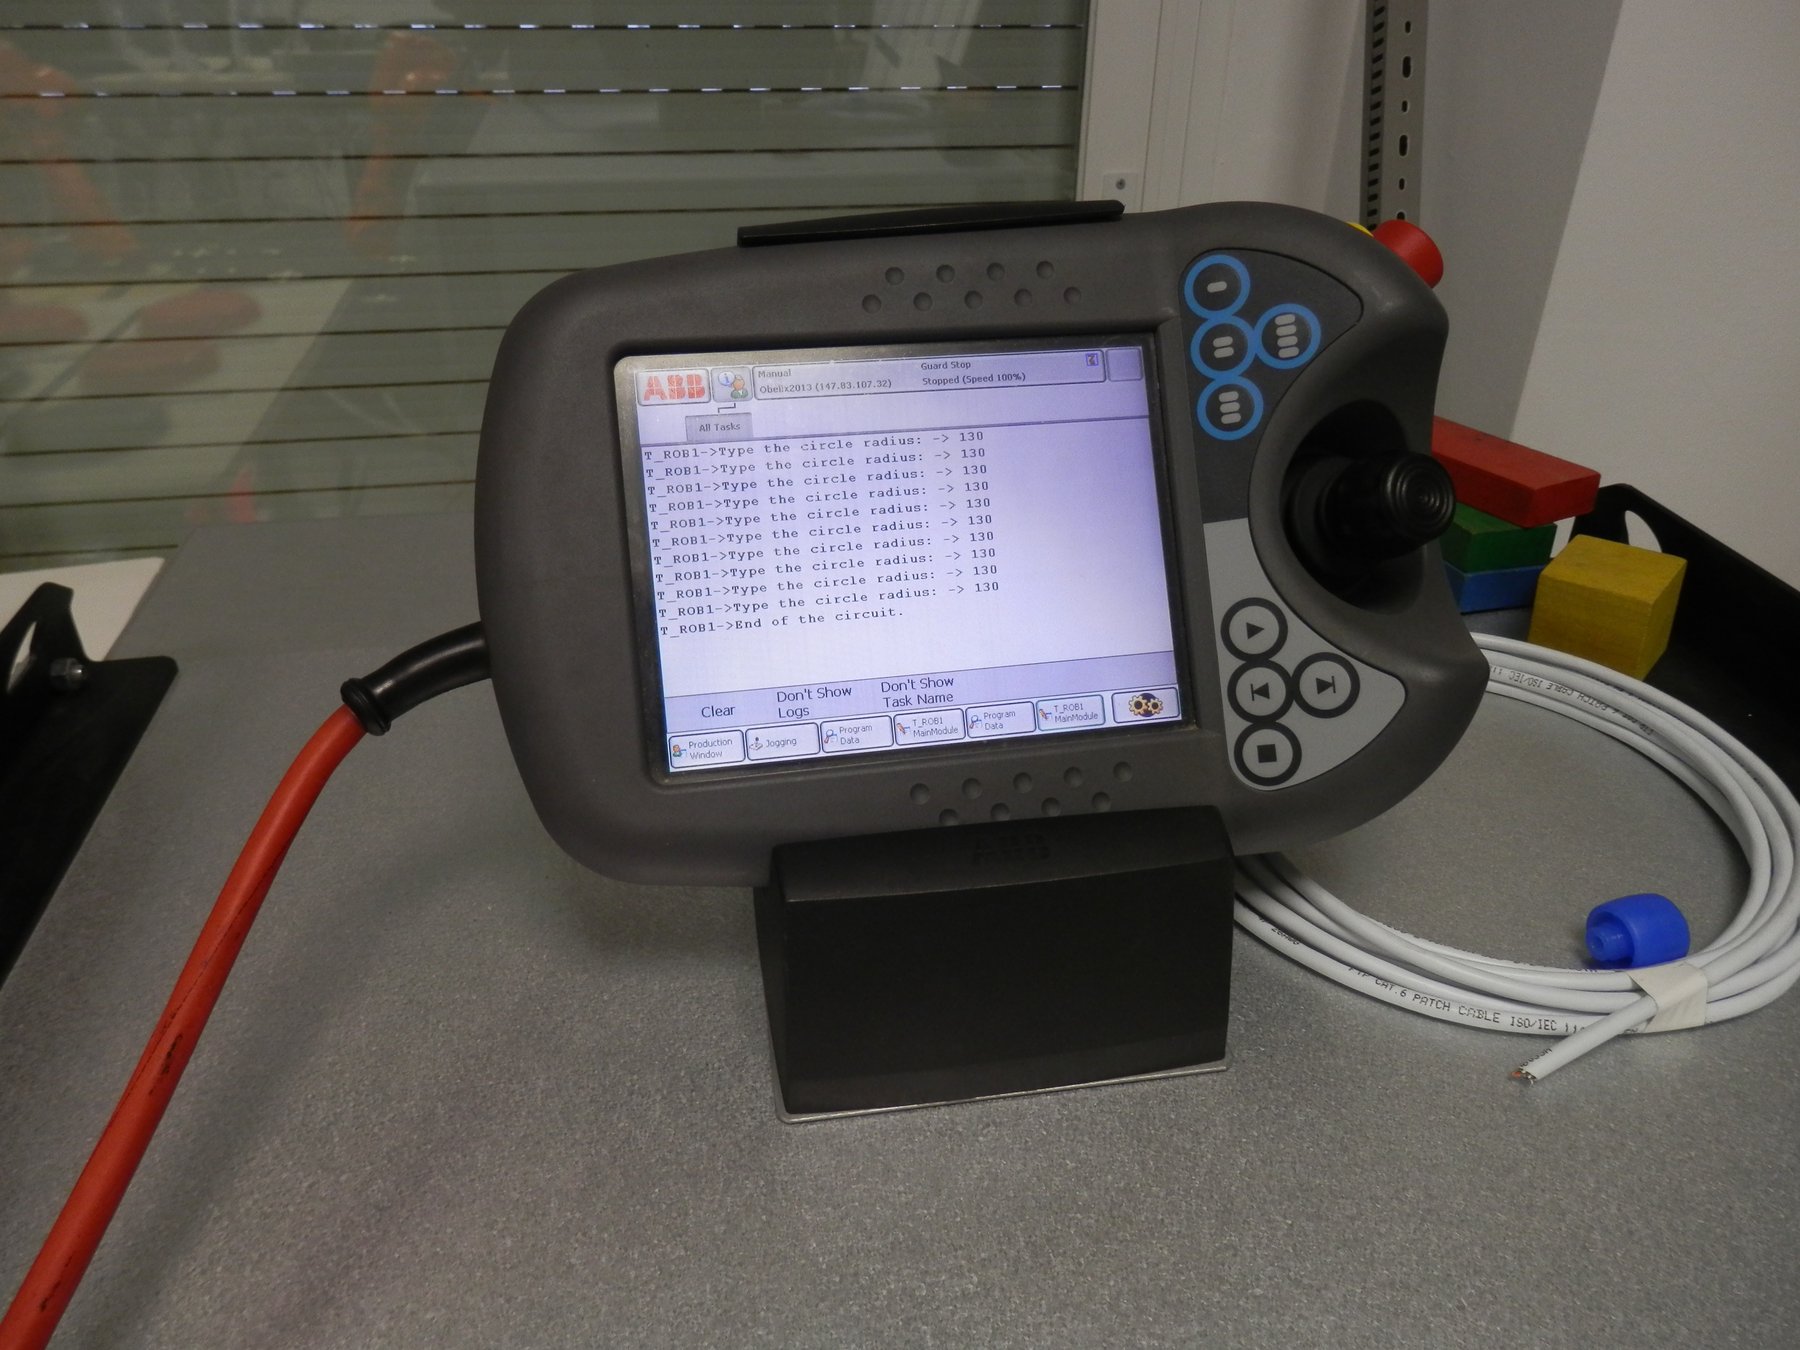
Teach-Pendant eines ABB IRB140: Mit diesem Handbediengerät verfahren, positionieren und programmieren Bedienpersonen einen Industrieroboterarm, ohne unmittelbar an einem PC Code zu schreiben.
Foto: Auledas, CC BY-SA 4.0, über Wikimedia CommonsVerwandt, aber nicht identisch ist die Handführung: Statt den Arm über Tasten am Teach-Pendant zu verfahren, greift und bewegt die Bedienperson ihn physisch, um eine Bahn aufzuzeichnen. Handführung ist zugleich eine der vier kollaborativen Betriebsarten, die in Kollaborativer Roboter (Cobot)beschrieben werden. KUKAs unten gezeigtes ready2_pilot ist ein kommerzielles System speziell für diese Form des handgeführten Teachens.
Offizielles KUKA-Video zu ready2_pilot: Mit dem drahtlosen Handführungsgerät kann eine Bedienperson den Roboterarm physisch bewegen und ihm so eine Bahn einlernen.
02Offline-Programmierung (OLP)
Bei der Offline-Programmierung entsteht dasselbe Bewegungsprogramm auf einem separaten Computer anhand eines 3D-CAD-Modells und einer Simulation der Roboterzelle. Der reale Roboter wird dabei weder berührt noch belegt. Das fertige Programm wird in der Simulation validiert und danach in die reale Steuerung geladen. Die Produktion stoppt nur für die abschließende Prüfung und eine kleinere Kalibrierung, nicht während des gesamten Programmiervorgangs. (OLP-Leitfaden von Visual Components)
Software für die Offline-Programmierung
OLP nutzt spezielle Simulationssoftware statt universeller CAD-Werkzeuge:
Simulationssoftware RoboDK
Simulations- und OLP-Software, die Roboter der meisten großen Hersteller unterstützt, statt Anwender auf das System einer einzelnen Marke festzulegen.
QuelleRoboDK
OLP-Werkzeuge ABB RobotStudio / FANUC ROBOGUIDE
Auch die großen Hersteller liefern eigene OLP-Werkzeuge, die auf ihre Steuerungen und Robotermodelle abgestimmt sind: RobotStudio für ABB, ROBOGUIDE für FANUC und entsprechende Lösungen von Yaskawa und KUKA.
QuelleABB RobotStudio
Simulator Webots
Ein von Cyberbotics gepflegter quelloffener Robotiksimulator. Anders als RoboDK oder RobotStudio wurde er nicht eigens für industrielle OLP entwickelt, ist aber eine kostenlose, herstellerunabhängige Option, die häufig in Robotikausbildung und Forschung eingesetzt wird.
QuelleWebots
03Teach-in/Wiedergabe im Vergleich zu OLP
Teach-in / Wiedergabe mit Teach-Pendant
Für einfache Aufgaben leicht zu erlernen und ohne CAD-Daten nutzbar. Der Roboter fällt jedoch während der gesamten Sitzung für die Produktion aus, und ein neues Bauteil erfordert ein vollständiges erneutes Einlernen.
Offline-Programmierung (OLP)
Während Programmierung und Simulation kann die Produktion weiterlaufen; komplexe Zellen mit mehreren Robotern lassen sich leichter dreidimensional planen. Dafür sind genaue CAD-Modelle und Simulationssoftware sowie eine abschließende Kalibrierung vor Ort erforderlich.
04Japans Qualifikationspflicht für das Teachen
Wer in Japan einen Industrieroboter innerhalb seines Bewegungsbereichs einlernt oder anderweitig bedient, ohne dass eine vollständig zertifizierte Umzäunung oder feste Schutzmaßnahme vorhanden ist, muss nach der Arbeitsschutzverordnung zuvor eine rechtlich vorgeschriebene besondere Schulung speziell für diese Tätigkeit absolvieren. Diese Pflicht besteht zusätzlich zu der in Kollaborativer Roboter (Cobot)behandelten Umzäunungs- und Einhausungspflicht. Sie gilt für die Person, die das Teachen ausführt, nicht nur für den Arbeitgeber. Schulungszentren und regionale Verbände für Arbeitsnormen in ganz Japan bieten entsprechende Kurse an, meist mit Theorie zu Vorschriften und Robotermechanik sowie praktischen Übungen.
Das Thema wird in Japan regelmäßig gesucht und ist eine praktische Randbedingung, die jedes dortige Einführungsteam einplanen muss.
05Wo KI beide Verfahren zu ersetzen beginnt
Sowohl Teach-in/Wiedergabe als auch OLP erstellen ein festes Bewegungsprogramm von Hand. Ein wachsender Teil der Forschung zu physischer KI will diesen Schritt vollständig ersetzen: Statt exakte Wegpunkte zu programmieren, lernt ein Robotik-Basismodell — häufig aus menschlichen Demonstrationen — eine Policy, die auch mit Abweichungen umgehen kann, die das ursprüngliche Programm nicht vorsah. Sim2Real-Transfer erklärt, wie solche Policies zunächst in einer Simulation trainiert werden — ähnlich der Zellensimulation bei OLP — und danach auf realer Hardware laufen. Der Beitrag Physische KI ordnet dies in den umfassenderen Kreislauf aus Wahrnehmen, Schlussfolgern und Handeln ein.
06Häufige Fragen
Brauche ich in Japan eine Qualifikation zum Teachen eines Industrieroboters?
Ja, wenn Sie innerhalb des Bewegungsbereichs ohne vollständig zertifizierte Umzäunung oder feste Schutzvorrichtung arbeiten. Die japanische Arbeitsschutzverordnung verlangt dafür zuvor eine besondere Schulung zum Teachen von Industrierobotern.
Lohnt sich OLP nur bei großen, komplexen Anlagen?
Dort amortisiert sie sich am schnellsten, weil der Weiterbetrieb einer großen Linie während der Programmierung besonders wertvoll ist. Der Kernvorteil — den realen Roboter nicht zu belegen — gilt jedoch auch für kleinere Zellen, vor allem wenn häufig auf unterschiedliche Bauteile umprogrammiert wird.
Kann KI das Teachen heute schon ersetzen oder ist das noch Forschung?
Es handelt sich um einen laufenden Übergang, noch nicht um den Regelfall. Gelernte Policies funktionieren gut bei klar abgegrenzten, gut demonstrierten Aufgaben und gelangen in einigen Lager- und Logistikanwendungen in den produktiven Einsatz. Für die meisten präzisen Industriearbeiten bleiben Handteachen und OLP jedoch Standard. Insbesondere Schweißtoleranzen und Montagepräzision beruhen weiterhin meist auf expliziter Programmierung statt auf gelernten Policies.
Ist Handführung dasselbe wie Teachen?
Die Begriffe überschneiden sich, sind aber nicht identisch. Handführung ist ein konkretes Verfahren, bei dem der Roboterarm von Hand bewegt wird und das zum Teachen dienen kann. Unabhängig davon ist sie eine der vier kollaborativen Betriebsarten nach ISO/TS 15066. „Teachen“ umfasst breiter jedes Verfahren, mit dem ein Bewegungsprogramm in die Steuerung gelangt: Verfahren per Teach-Pendant, Handführung oder OLP.
Sollte ich ein herstellerspezifisches OLP-Werkzeug oder eine Mehrmarkenlösung wie RoboDK verwenden?
Entscheidend ist vor allem, ob die Zelle Roboter einer oder mehrerer Marken enthält. Das herstellereigene Werkzeug wie RobotStudio oder ROBOGUIDE bildet das spezifische Verhalten der jeweiligen Steuerung meist am genauesten ab. Eine Mehrmarkenlösung wie RoboDK tauscht einen Teil dieser Genauigkeit gegen die Möglichkeit, Zellen verschiedener Hersteller an einem Ort zu planen und zu vergleichen.
Grundlagen
Alle Artikel: Grundlagen →Grundlagen der Industrierobotik
- ›der Beitrag zu Industrierobotern
- ›Bauarten von Industrierobotern
- ›Kollaborativer Roboter (Cobot)
- ›Roboterteachen und Offline-Programmierung(dieser Artikel)