Grundlagen
der Beitrag zu Industrierobotern
01Begriffsbestimmung
ISO 8373:2021 definiert einen Industrieroboter als automatisch gesteuerten, umprogrammierbaren Mehrzweckmanipulator, der in drei oder mehr Achsen programmierbar ist, ortsfest oder auf einer mobilen Plattform montiert sein kann und für Automatisierungsanwendungen in industrieller Umgebung bestimmt ist. Die International Federation of Robotics (IFR), die weltweite Installationsdaten erfasst, legt ihrer Definitionsseite denselben ISO-Wortlaut zugrunde. (Definitionsseite der IFR — Quelle)
Dieser Wortlaut ist keine bloße internationale Abstraktion. Die meisten großen Herstellerländer veröffentlichen eine gleichwertige nationale oder regionale Fassung, statt die Kategorie jeweils selbst neu zu definieren:
Japanische Norm JIS B 0134
Japans nationale Übernahme von ISO 8373. Nach Angaben der Japan Robot Association (JARA) wurde sie 2024 an ISO 8373:2021 angepasst.
QuelleJARA — glossary
Europäische Norm EN ISO 8373
Vom CEN als inhaltsgleiche europäische Norm übernommen; nationale Organisationen veröffentlichen entsprechende Ausgaben, etwa das schwedische SIS als SS-ISO 8373.
QuelleSIS — SS-ISO 8373:2021
Chinesische Norm GB/T 12643
Chinas nationale Terminologienorm unter Verwaltung des TC591; die Fassung von 2025 übernimmt ISO 8373:2021 gleichwertig.
QuelleSAMR — GB/T 12643
Südkoreanische Norm KS B ISO 8373
Die von KATS veröffentlichte südkoreanische Ausgabe ist mit ISO 8373 harmonisiert und wurde 2024 an die Fassung von 2021 angepasst.
QuelleKSSN — KS B ISO 8373
Eine Ausnahme bilden die USA: ANSI vertreibt ISO 8373 unmittelbar, statt eine eigene nationale Ausgabe herauszugeben. Separat genormt wird dort die Sicherheit, nicht das Vokabular, und zwar über ANSI/A3 R15.06. (ANSI-Eintrag zu ISO 8373 — Quelle)
Zwei Wörter leisten in dieser Definition Entscheidendes. „Umprogrammierbar“ schließt fest automatisierte Maschinen wie eine Einzweck-Stanzpresse aus, deren Aufgabe nur durch einen Umbau der Hardware geändert werden kann. „Mehrzweck“ schließt fest zugeordnete Einfunktionsgeräte aus. Übrig bleibt eine breite Kategorie: vom sechsachsigen Schweißarm in der Automobilfertigung bis zum Pick-and-place-Tischgerät, sofern es automatisch gesteuert und in mindestens drei Achsen umprogrammierbar ist.
02Abgrenzung zum Serviceroboter
Die IFR teilt das Feld auf oberster Ebene in „Industrieroboter“ und „Serviceroboter“. Entscheidend ist der Einsatzkontext, nicht die Hardware: Derselbe armförmige Manipulator gilt bei der Automatisierung einer Fabrikaufgabe als Industrieroboter, außerhalb der Fertigung bei Aufgaben für Menschen oder Anlagen — etwa Reinigung, Lieferung oder Inspektion — als Serviceroboter. Kollaborativer Roboter (Cobot) bildet innerhalb des industriellen Einsatzes eine weitere Untergruppe: eine Sicherheitsklassifikation und keine eigene Maschinenbauart.
Industrieroboter im IFR-Sinn
Automatisiert Aufgaben in einer Fertigungs- oder Produktionsumgebung, etwa Schweißen, Montage, Palettierung und Materialhandhabung.
Serviceroboter im IFR-Sinn
Erledigt außerhalb der Fertigung Aufgaben für Menschen oder Anlagen, etwa Reinigung, Lieferung, Inspektion und Logistik.
03Aufbau: die Bestandteile der Definition
Unabhängig von seiner äußeren Form besteht jeder Industrieroboter aus denselben funktionalen Bausteinen:
Manipulator (Roboterarm)
Die mechanische Struktur besteht aus einer Folge von Gliedern und Gelenken beziehungsweise Achsen. Ihre Geometrie, also die Anordnung der Gelenke, bestimmt die „Bauart“ des Roboters; siehe Bauarten von Industrierobotern.
Achsen / Freiheitsgrade
Jede Achse beschreibt eine unabhängige Bewegungsmöglichkeit eines Gelenks, drehend oder linear. ISO 8373 verlangt mindestens drei programmierbare Achsen. Für allgemeine Aufgaben sind sechs Achsen am verbreitetsten; damit lässt sich ein Werkzeug im dreidimensionalen Raum an jeder Position und in jeder Orientierung platzieren.
Endeffektor
Das am Handgelenk montierte, aufgabenspezifische Werkzeug — etwa Greifer, Schweißbrenner, Spritzpistole oder Saugnapf — wird je nach Aufgabe gewechselt. In den technischen Daten des Roboters selbst ist es üblicherweise nicht enthalten.
Steuerung
Der Schaltschrank führt Bewegungsprogramm und Sicherheitslogik aus und steuert die Motoren an jedem Gelenk. Er ist eine vom Arm getrennte Einheit und steht meist in dessen Nähe auf der Produktionsfläche.
Traglast, Reichweite und Wiederholgenauigkeit
Drei Kennwerte dienen dem Modellvergleich: die Traglast als maximales Gewicht am Handgelenk, die Reichweite als größter radialer Abstand zur Basis und die Wiederholgenauigkeit als Maß dafür, wie zuverlässig der Roboter Zyklus für Zyklus zum selben eingelernten Punkt zurückkehrt. Letztere ist nicht mit der Positionsgenauigkeit gleichzusetzen, also der Nähe zur tatsächlich vorgegebenen Position; beide Größen sind in ISO 9283 formal definiert.
04Einsatzgebiete
Vier klassische Aufgaben der Fabrikautomation bilden weiterhin die größten Einsatzbereiche. Jede begünstigt eine andere mechanische Bauart und Traglastklasse; ausführlich behandelt werden sie in Bauarten von Industrierobotern.
Schweißen
Punktschweißen, bei dem Bleche an einzelnen Punkten verschmolzen werden, und Lichtbogenschweißen für durchgehende Nähte gehören in Karosseriewerken zu den frühesten und größten Einsatzfeldern von Industrierobotern. Schon der ursprüngliche Unimate handhabte 1961 bei GM Druckgussteile.
Materialhandhabung und Palettierung
Teile zwischen Prozessen bewegen und fertige Kartons nach festem Muster für den Versand auf Paletten stapeln: Diese stark repetitiven Aufgaben begünstigen kartesische und vertikale Knickarmroboter mit großem Arbeitsraum und hoher Traglast.
Montage
Bauteile zusammenfügen, befestigen und einsetzen — von der Leiterplattenbestückung als SCARA-Spezialgebiet bis zur Montage größerer mechanischer Produkte mit vertikalen Knickarmrobotern.
Lackieren und Beschichten
Lack oder Dichtmittel gleichmäßig auftragen: Da sichtbare Oberflächenfehler teuer nachzuarbeiten sind, profitiert diese Aufgabe besonders von einer exakten, wiederholbaren Roboterbahn.
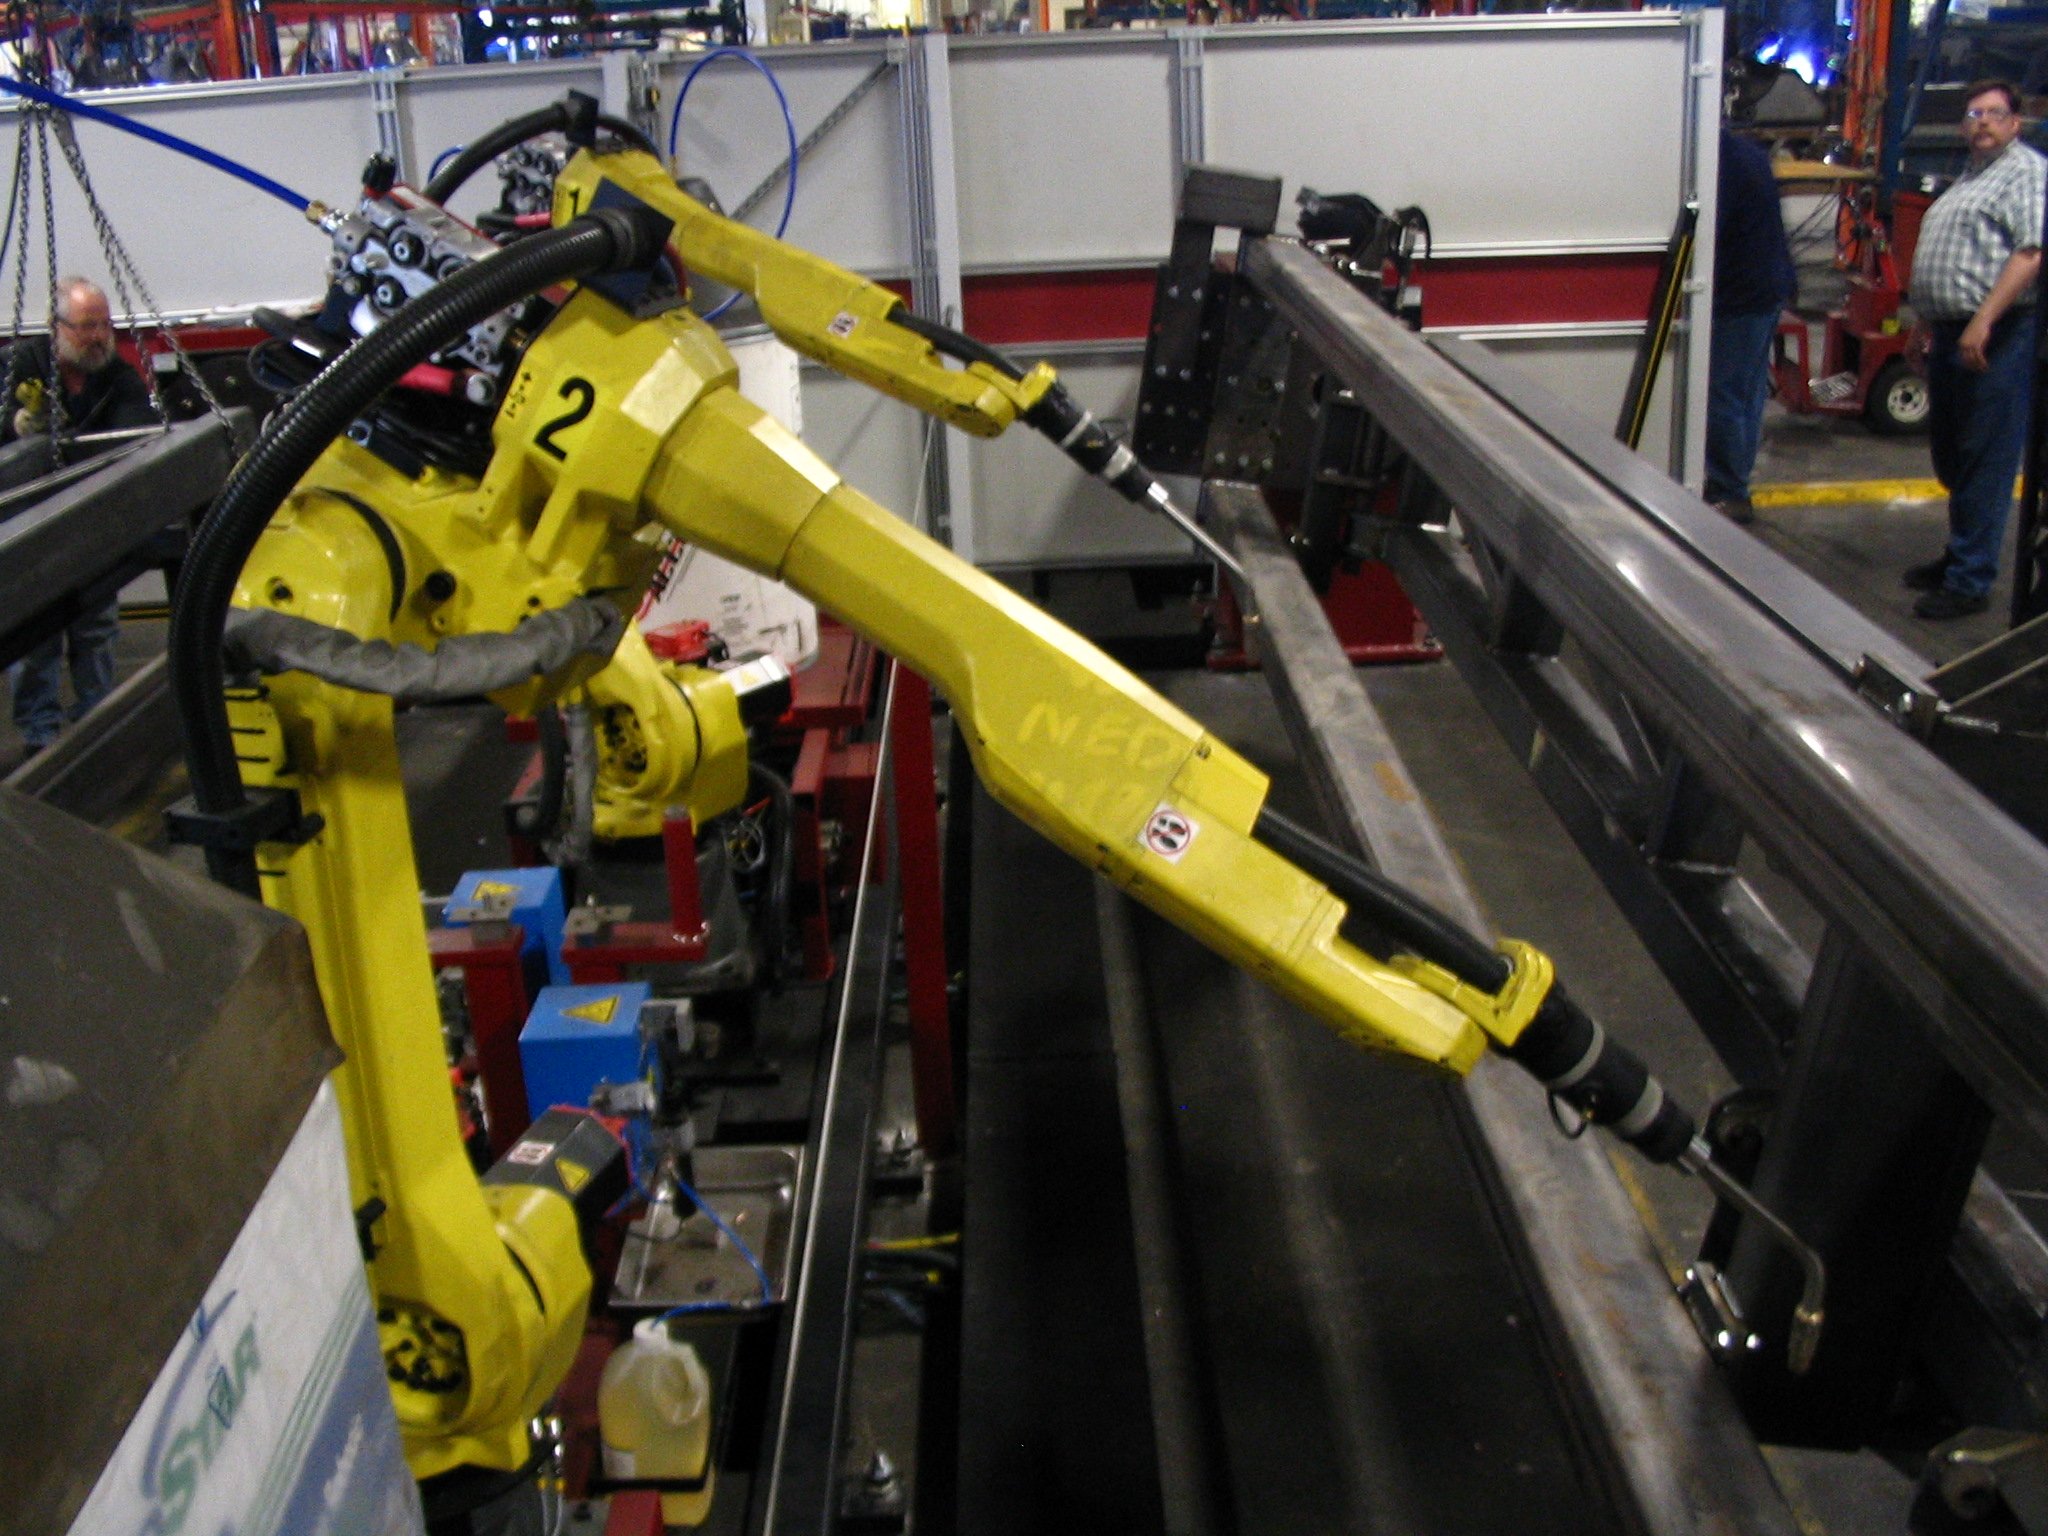
Sechsachsige FANUC ARC Mate 120iC/10L bereiten das Schweißen eines Stahlteils vor. Ihre sechs elektromechanischen Achsen folgen derselben Grundanordnung, die KUKA 1973 mit dem FAMULUS einführte.
Foto: Phasmatisnox, CC BY 3.0, über Wikimedia CommonsOffizielle KUKA-Aufnahmen zeigen einen orangefarbenen Industrieroboterarm beim Handhaben von Karosserieteilen in einer Fertigungszelle des BMW-Werks — ein Beispiel für die oben beschriebene Schweiß- und Handhabungszelle.
05Wichtige Hersteller
In Branchenberichten gelten FANUC, ABB, Yaskawa und KUKA häufig als die „großen Vier“ unter den Herstellern universell einsetzbarer Industrieroboter. Zusammen stehen sie für rund drei Viertel der ausgelieferten Einheiten; der Ausdruck ist jedoch nur eine informelle Kurzbezeichnung und keine offizielle IFR-Kategorie. Jeder Anbieter deckt die meisten der in Bauarten von Industrierobotern ab, statt sich auf eine einzige zu spezialisieren. Bei einem der vier steht ein Eigentümerwechsel an: ABB hat dem Verkauf seiner Robotiksparte an die SoftBank Group für 5,375 Mrd. US-Dollar zugestimmt. Der Abschluss wird für Mitte bis Ende 2026 erwartet. Der Investment-Tracker zeigt, wie sich dadurch der börsliche Robotikbezug von ABB und SoftBank verändert.
Hersteller FANUC
1972 aus der Computersparte von Fujitsu ausgegründet; gemessen am installierten Bestand einer der weltweit größten Industrieroboterhersteller und in nahezu allen oben beschriebenen Bauarten vertreten.
QuelleFANUC — robots
Hersteller ABB
ABB stellte 1974 mit dem IRB 6 einen der ersten kommerziellen, vollelektrischen und mikroprozessorgesteuerten Industrieroboter vor. Heute ist das Unternehmen auch für YuMi und den IRB 360 FlexPicker bekannt, die in anderen Beiträgen dieser Reihe behandelt werden. Die Robotiksparte wird an die SoftBank Group verkauft; der Abschluss wird 2026 erwartet.
QuelleABB — robotics
Hersteller Yaskawa
Vertreibt Industrieroboter unter der Marke Motoman und gehört nach kumulierter Auslieferungszahl zu den weltweit größten Anbietern, mit besonderer Stärke bei Schweißrobotern und universellen Knickarmrobotern.
QuelleYaskawa — robotics
Hersteller KUKA
Baute 1973 mit dem FAMULUS einen der ersten sechsachsigen elektromechanischen Roboter. 2016 übernahm die chinesische Midea Group das Unternehmen; die Transaktion gilt häufig als Meilenstein für Chinas Vorstoß in die moderne Roboterfertigung.
QuelleKUKA — industrial robots
Jenseits der großen Vier ist die regionale Anbieterdichte unterschiedlich. In Japan sitzen weitere bedeutende Hersteller mit starker Inlands- und Exportposition: Kawasaki Heavy Industries, das 1969 den ersten japanischen Industrieroboter baute, Denso Wave und Mitsubishi Electric. Das entspricht Japans Stellung als zweitgrößtem Installationsmarkt. China ist inzwischen der volumenstärkste Markt und hat eigene Anbieter aufgebaut; der Anteil chinesischer Fabrikate an den Installationen im Land stieg in den vergangenen zehn Jahren von rund 28 % auf 57 % (IFR-Bericht — World Robotics 2025 — Quelle) — darunter Estun Automation, das 2019 den deutschen Schweißroboterhersteller Cloos übernahm (Bericht zur Übernahme — Quelle), sowie EFORT Intelligent Equipment (Unternehmensprofil — Quelle) . In Südkorea, dem Land mit der weltweit höchsten Roboterdichte, ist HD Hyundai Robotics ein zentraler Anbieter (Unternehmensgeschichte — Quelle); seine Robotiksparte geht auf das 1984 gegründete interne Roboterteam von Hyundai Heavy Industries zurück.
06Marktgröße in Zahlen
Der IFR-Bericht World Robotics 2025 mit Installationsdaten für 2024 veranschaulicht die Größenordnung:
Von weltweit 542.000 installierten Einheiten entfielen allein 295.000 auf China — mehr als auf die vier nächstgrößten Märkte Japan, USA, Südkorea und Deutschland zusammen. Chinesische Hersteller decken inzwischen 57 % der heimischen Nachfrage, gegenüber rund 28 % zehn Jahre zuvor. IFR — World Robotics 2025 Daten zur Roboterdichte stammen aus demselben Bericht.
07Einordnung in die physische KI
Industrieroboter sind der älteste und ausgereifteste Zweig dessen, was die Branche heute physische KI nennt. Der in Physische KI beschriebene Kreislauf aus Wahrnehmen, Schlussfolgern und Handeln läuft in einfacherer Form seit den 1960er-Jahren in Fabriken. Der heutige Finanzierungsboom bei Humanoiden führt unmittelbar auf diese Entwicklungslinie zurück — die Geschichte der Robotikindustrie zeigt, wie die ersten Arme an der GM-Montagelinie zu heutigen Laufrobotern und Maschinen mit geschickter Manipulation führten. Auch die jüngste Generation von Robotik-Basismodellen, den KI-„Gehirnen“ physischer KI, wird zunehmend auf Industrieroboterarmen und nicht nur auf Humanoiden trainiert und eingesetzt. Die Unternehmens- und Roboterdatenbank zeigt, wer beides entwickelt.
08Häufige Fragen
Sind humanoide Roboter Industrieroboter?
Das hängt vom Einsatz ab, nicht von der Form. Automatisiert ein Humanoider eine Fabrikaufgabe — etwa Agility Robotics' Digit beim Handhaben von Behältern in einem Lager — gilt er nach IFR-Definition als Industrieroboter. Derselbe Roboter bei einer Vorführung oder Forschungsaufgabe fällt nicht darunter. Die IFR unterscheidet danach, was ein Roboter tut, nicht wie er aussieht.
Wie viele Achsen braucht ein Industrieroboter mindestens?
Nach ISO 8373 sind es drei. Ein zweiachsiges oder fest bewegtes Gerät wie ein einfacher Pick-and-place-Zylinder erfüllt die Definition auch bei automatischem Betrieb nicht, weil es im Sinne der Norm kein Mehrzweckmanipulator ist.
Ist eine CNC-Maschine ein Industrieroboter?
Nein. CNC-Maschinen sind automatisch gesteuert und umprogrammierbar, aber eigens für die spanende Bearbeitung wie Schneiden oder Fräsen gebaut. Sie sind keine universellen Manipulatoren, die sich auf Greifen, Schweißen oder Teiletransport umstellen lassen. ISO 8373 und die IFR führen Werkzeugmaschinen getrennt von Industrierobotern.
Welches Land installiert die meisten Industrieroboter?
China liegt mit großem Abstand vorn. Laut IFR-Bericht World Robotics 2025 entfielen von den 2024 weltweit installierten 542.000 Einheiten 295.000 auf China — mehr als auf Japan, die USA, Südkorea und Deutschland zusammen. Japan ist der zweitgrößte Einzelmarkt und bleibt ein bedeutender Exporteur, obwohl sein Anteil an Neuinstallationen hinter China zurückgefallen ist.
Grundlagen
Alle Artikel: Grundlagen →Grundlagen der Industrierobotik
- ›der Beitrag zu Industrierobotern(dieser Artikel)
- ›Bauarten von Industrierobotern
- ›Kollaborativer Roboter (Cobot)
- ›Roboterteachen und Offline-Programmierung