Grundlagen
Simultane Lokalisierung und Kartierung (SLAM)
Live im Einsatz:
Googles offizielle Cartographer-Demo zeigt, wie live aus LiDAR-Daten eine 3D-Punktwolken-Karte entsteht, während sich der Sensor durch einen Raum bewegt.
01Definition: ein Henne-Ei-Problem
Warum Kartierung und Lokalisierung gemeinsam gelöst werden müssen
Die Robotikforscher Hugh Durrant-Whyte und Tim Bailey formulierten die Kernfrage in ihrem grundlegenden Tutorial von 2006: Kann ein an einem unbekannten Ort in einer unbekannten Umgebung platzierter mobiler Roboter schrittweise eine konsistente Karte dieser Umgebung erstellen und dabei gleichzeitig seine eigene Position darin bestimmen? Die Lösung dieses Problems bezeichneten sie als „heiligen Gral“ auf dem Weg zu einem wirklich autonomen Roboter.
Dass sich das Problem nicht in zwei getrennte Schritte aufteilen lässt, wird oft als Henne-Ei-Problem beschrieben: Eine genaue Karte zu erstellen setzt voraus, in jedem Moment zu wissen, wo sich der Roboter befindet, und um herauszufinden, wo sich der Roboter befindet, braucht man bereits eine Karte, mit der sich die Sensordaten abgleichen lassen. Durrant-Whyte und Baileys eigene Erklärung geht noch weiter: Jede Landmarke, die ein Roboter beobachtet, wird relativ zu seiner eigenen unsicheren Position gemessen, sodass die daraus resultierenden Kartenschätzungen alle statistisch mit demselben Positionsfehler korreliert sind.
Karte und Position müssen gemeinsam geschätzt werden — keines von beiden lässt sich zuerst lösen.
Von der Odometriedrift zur Entstehung von SLAM
SLAM existiert, weil die Alternative, die Koppelnavigation, schnell versagt. Ein Aufsatz von 1997 zur Modellierung von Odometriefehlern brachte es auf den Punkt: Wegen Radschlupf, Bodenunebenheiten und kleiner Fehler durch die diskretisierte Abtastung der Radinkremente summiert sich der Positionsfehler der Odometrie „unbegrenzt“ auf, je länger sich ein Roboter bewegt.
Das Forschungsgebiet geht auf die IEEE Robotics and Automation Conference 1986 in San Francisco zurück, wo Forscher wie Peter Cheeseman, Jim Crowley und Hugh Durrant-Whyte begannen, statistische Schätzverfahren auf Kartierung und Lokalisierung anzuwenden. Das Akronym „SLAM“ selbst wurde erst fast ein Jahrzehnt später geprägt, in einem Aufsatz von 1995 zur Lokalisierung fahrerloser Transportfahrzeuge.
Unterschied zu GPS
Die Satellitenortung (GPS) ist eine weitere Möglichkeit, mit der ein Roboter seine eigene Position bestimmen kann.
GPS
Ist auf Signale externer Satelliten angewiesen.
- Benötigt freie Sicht zum Himmel
- In Innenräumen, unter der Erde und zwischen hohen Gebäuden unzuverlässig oder nicht verfügbar
SLAM
Baut, während sich der Roboter bewegt, aus den Bordsensoren ein eigenes Bezugssystem auf.
- Keine Abhängigkeit von externen Signalen — gerade dort nützlich, wo GPS schwach ist
- Eine Möglichkeit zur Lokalisierung in Innenräumen; Ansätze mit fester Infrastruktur wie Bodenmarkierungen werden weiter unten behandelt
02Drei Algorithmenfamilien und der Schleifenschluss
Wo GPS nicht hinreicht und keine feste Infrastruktur wie Bodenmarkierungen vorhanden ist, muss ein Roboter dieses gemeinsame Schätzproblem allein mit seinen eigenen Bordsensoren lösen. SLAM-Algorithmen lassen sich grob in drei Familien einteilen: EKF-SLAM, FastSLAM und graphbasiertes SLAM.
EKF-SLAM
Der klassische, filterbasierte Ansatz: Roboterpose und Landmarkenpositionen werden gemeinsam in einem einzigen Zustandsvektor mithilfe eines Extended-Kalman-Filters (EKF) verfolgt.
- Wurzelt in den statistischen Arbeiten von Peter Cheeseman, Randall Smith und Hugh Durrant-Whyte aus den späten 1980er-Jahren
- Der Rechenaufwand steigt mit zunehmender Zahl an Landmarken stark an
FastSLAM
Ein Partikelfilter hält gleichzeitig viele mögliche Roboter-Trajektorien vor, jede gepaart mit einem eigenen kleinen EKF pro Landmarke.
- 2002 auf der AAAI-Konferenz von Michael Montemerlo, Sebastian Thrun, Daphne Koller und Ben Wegbreit vorgestellt
- Als skalierbarere Alternative zum einfachen EKF-SLAM vorgeschlagen
Graphbasiertes SLAM
Roboterposen werden zu Knoten in einem Graphen, Sensormessungen zu Kanten, und der gesamte Graph wird mittels globaler Kleinste-Quadrate-Optimierung gelöst.
- Das Back-End, das die unten beschriebenen Cartographer und ORB-SLAM verwenden
Wie die Verarbeitungspipeline funktioniert
Von den dreien ist graphbasiertes SLAM heute der dominierende Ansatz — hier ist, wie seine Verarbeitungspipeline funktioniert, von rohen Sensordaten bis zur aktualisierten Karte.
Rohmesswerte von LiDAR, Kameras oder anderen Sensoren — bei jedem Verarbeitungszyklus trifft ein neues Frame ein.
Extrahiert aus den Daten dieses spezifischen Sensors eine Bewegungsschätzung und Landmarkenpositionen — das genaue Verfahren unterscheidet sich je nach Sensortyp.
Trägt die Schätzung in den Pose-Graphen ein und optimiert ihn neu — unabhängig davon, welcher Sensor die Eingabe geliefert hat, läuft dieser Schritt immer gleich ab.
Die aktuell beste Schätzung von Roboter-Trajektorie und Karte, die in den nächsten Zyklus übernommen wird.
Die offizielle Reihe „Autonomous Navigation“ von MathWorks erklärt die Pose-Graph-Optimierung — den Back-End-Schritt der obigen Pipeline — ausführlicher.
Im Kern des graphbasierten SLAM steht der Schleifenschluss: Aus den Sensordaten wird erkannt, dass der Roboter an einen zuvor besuchten Ort zurückgekehrt ist; dieser Treffer wird dann genutzt, um die über den gesamten Graphen akkumulierte Drift auf einen Schlag zu korrigieren.
Genau diese Korrektur verhindert, dass sich die Karte eines Roboters umso stärker verzerrt, je länger er die Umgebung erkundet.
Der Schleifenschluss funktioniert nicht immer zuverlässig. Wenn verschiedene Orte ähnlich aussehen — perzeptuelles Aliasing —, kann das System einen Ort mit einem anderen verwechseln und eine falsche Nebenbedingung einfügen, wodurch die Karte schlechter statt besser wird. Eine Benchmark-Studie von 2026 (ein noch nicht begutachteter Preprint) testete ORB-SLAM3 auf kilometerlangen synthetischen Außensequenzen und stellte fest, dass in einer sich wiederholenden Wüstenumgebung der aktivierte Schleifenschluss den Positionsfehler eines Durchlaufs von 4,12 auf 37,85 Meter erhöhte, weil das System eine falsche Übereinstimmung akzeptierte.
Von ORB-SLAM zum Basismodell-gestützten SLAM
Die graphbasierte Familie hat sich weit über ihre Ursprünge in den 1990er-Jahren hinaus weiterentwickelt — sie hat fotorealistische 3D-Rendering-Techniken aus der Computer-Vision-Forschung aufgenommen und baut zuletzt auf universellen 3D-Rekonstruktions-Basismodellen auf, statt auf einem eigens für SLAM von Grund auf trainierten Netzwerk.
- 2015
ORB-SLAM
Monokulares visuelles SLAM in Echtzeit
- 2021
ORB-SLAM3
Ergänzt visuell-inertiale Fusion und Multi-Map-Unterstützung
- 2024
Gaussian Splatting SLAM
3D-Gaußfunktionen als Karte, fotorealistisches Live-Rendering
- 2025
MASt3R-SLAM
Ein 3D-Rekonstruktions-Basismodell als Prior für SLAM statt eines eigens dafür entwickelten SLAM-Netzwerks
Das eigene Demo-Video der MASt3R-SLAM-Autoren (Murai et al., CVPR 2025), das zeigt, wie eine dichte 3D-Rekonstruktion in Echtzeit entsteht.
03LiDAR-SLAM versus visuelles SLAM
Algorithmenfamilien sind die eine Achse; SLAM lässt sich auch danach unterteilen, welcher Sensor die Wahrnehmung übernimmt.
LiDAR-SLAM
Erfasst die Geometrie der Umgebung direkt per Lasermessung und kann daher ohne Umgebungslicht arbeiten.
- Googles Cartographer-Bibliothek, am 5. Oktober 2016 als Open Source veröffentlicht, unterstützt die Echtzeitkartierung in 2D und 3D sowie die Integration in ROS
- Dem stehen die Kosten der speziellen Sensorhardware und bei rotierenden Geräten zusätzliche mechanische Komplexität gegenüber
Visuelles SLAM (VSLAM)
Nutzt herkömmliche Kameras und hält damit die Kosten für spezielle Sensorik niedrig.
- ORB-SLAM — das die Zeitleiste in Abschnitt 02 eröffnet — von Raúl Mur-Artal, J.M.M. Montiel und Juan D. Tardós an der Universität Saragossa (2015 mit dem Best Paper Award der IEEE Transactions on Robotics ausgezeichnet) ist ein weit verbreitetes Open-Source-Beispiel
- Das Extrahieren und Verfolgen visueller Merkmale erfordert mehr Rechenleistung, und bei Dunkelheit oder in texturarmen Szenen kann die Leistung abnehmen
Die Kosten von LiDAR-Sensoren und den Wettbewerb um die Belieferung von Robotik-Kunden behandelt ausführlicher unser Marktartikel zu Sensorik und Wahrnehmung.
Beide kombinieren: Hybridsysteme
Manche Systeme kombinieren beide Sensoransätze. Eine RGB-D-Kamera vereint eine gewöhnliche Farbkamera mit einem Tiefensensor in einer einzigen Einheit. So verbindet sie die niedrigeren Hardwarekosten von visuellem SLAM mit einem Teil der Fähigkeit von LiDAR, Geometrie direkt zu messen — ganz ohne separaten Laserscanner.
KinectFusion, ein frühes System auf Basis von Microsofts Kinect-Tiefenkamera, zeigte 2011, dass sich eine vollständige 3D-Oberflächenrekonstruktion in Echtzeit genau mit dieser Art von kostengünstigem Kombisensor realisieren ließ.
04Von Saugrobotern zu Lagerrobotern
Haushaltsroboter: Kartierung mit Laser und Kamera
Umfang und Kosten einer SLAM-Implementierung hängen stark davon ab, in welches Gerät sie eingebaut ist — und die Unterscheidung Laser versus Kamera aus Abschnitt 03 zeigt sich direkt in Consumer-Produkten.
Bei Haushaltsrobotern ist der XV-11 von Neato Robotics, dessen Auslieferung im Juni 2010 begann, ein frühes Beispiel für einen Verbraucherroboter, der einen Raum mit einem rotierenden Lasersensor kartiert. Der Roomba 980 von iRobot (veröffentlicht im September 2015) war der erste Roomba mit iRobots eigenem kamerabasiertem SLAM, das das Unternehmen vSLAM nennt.
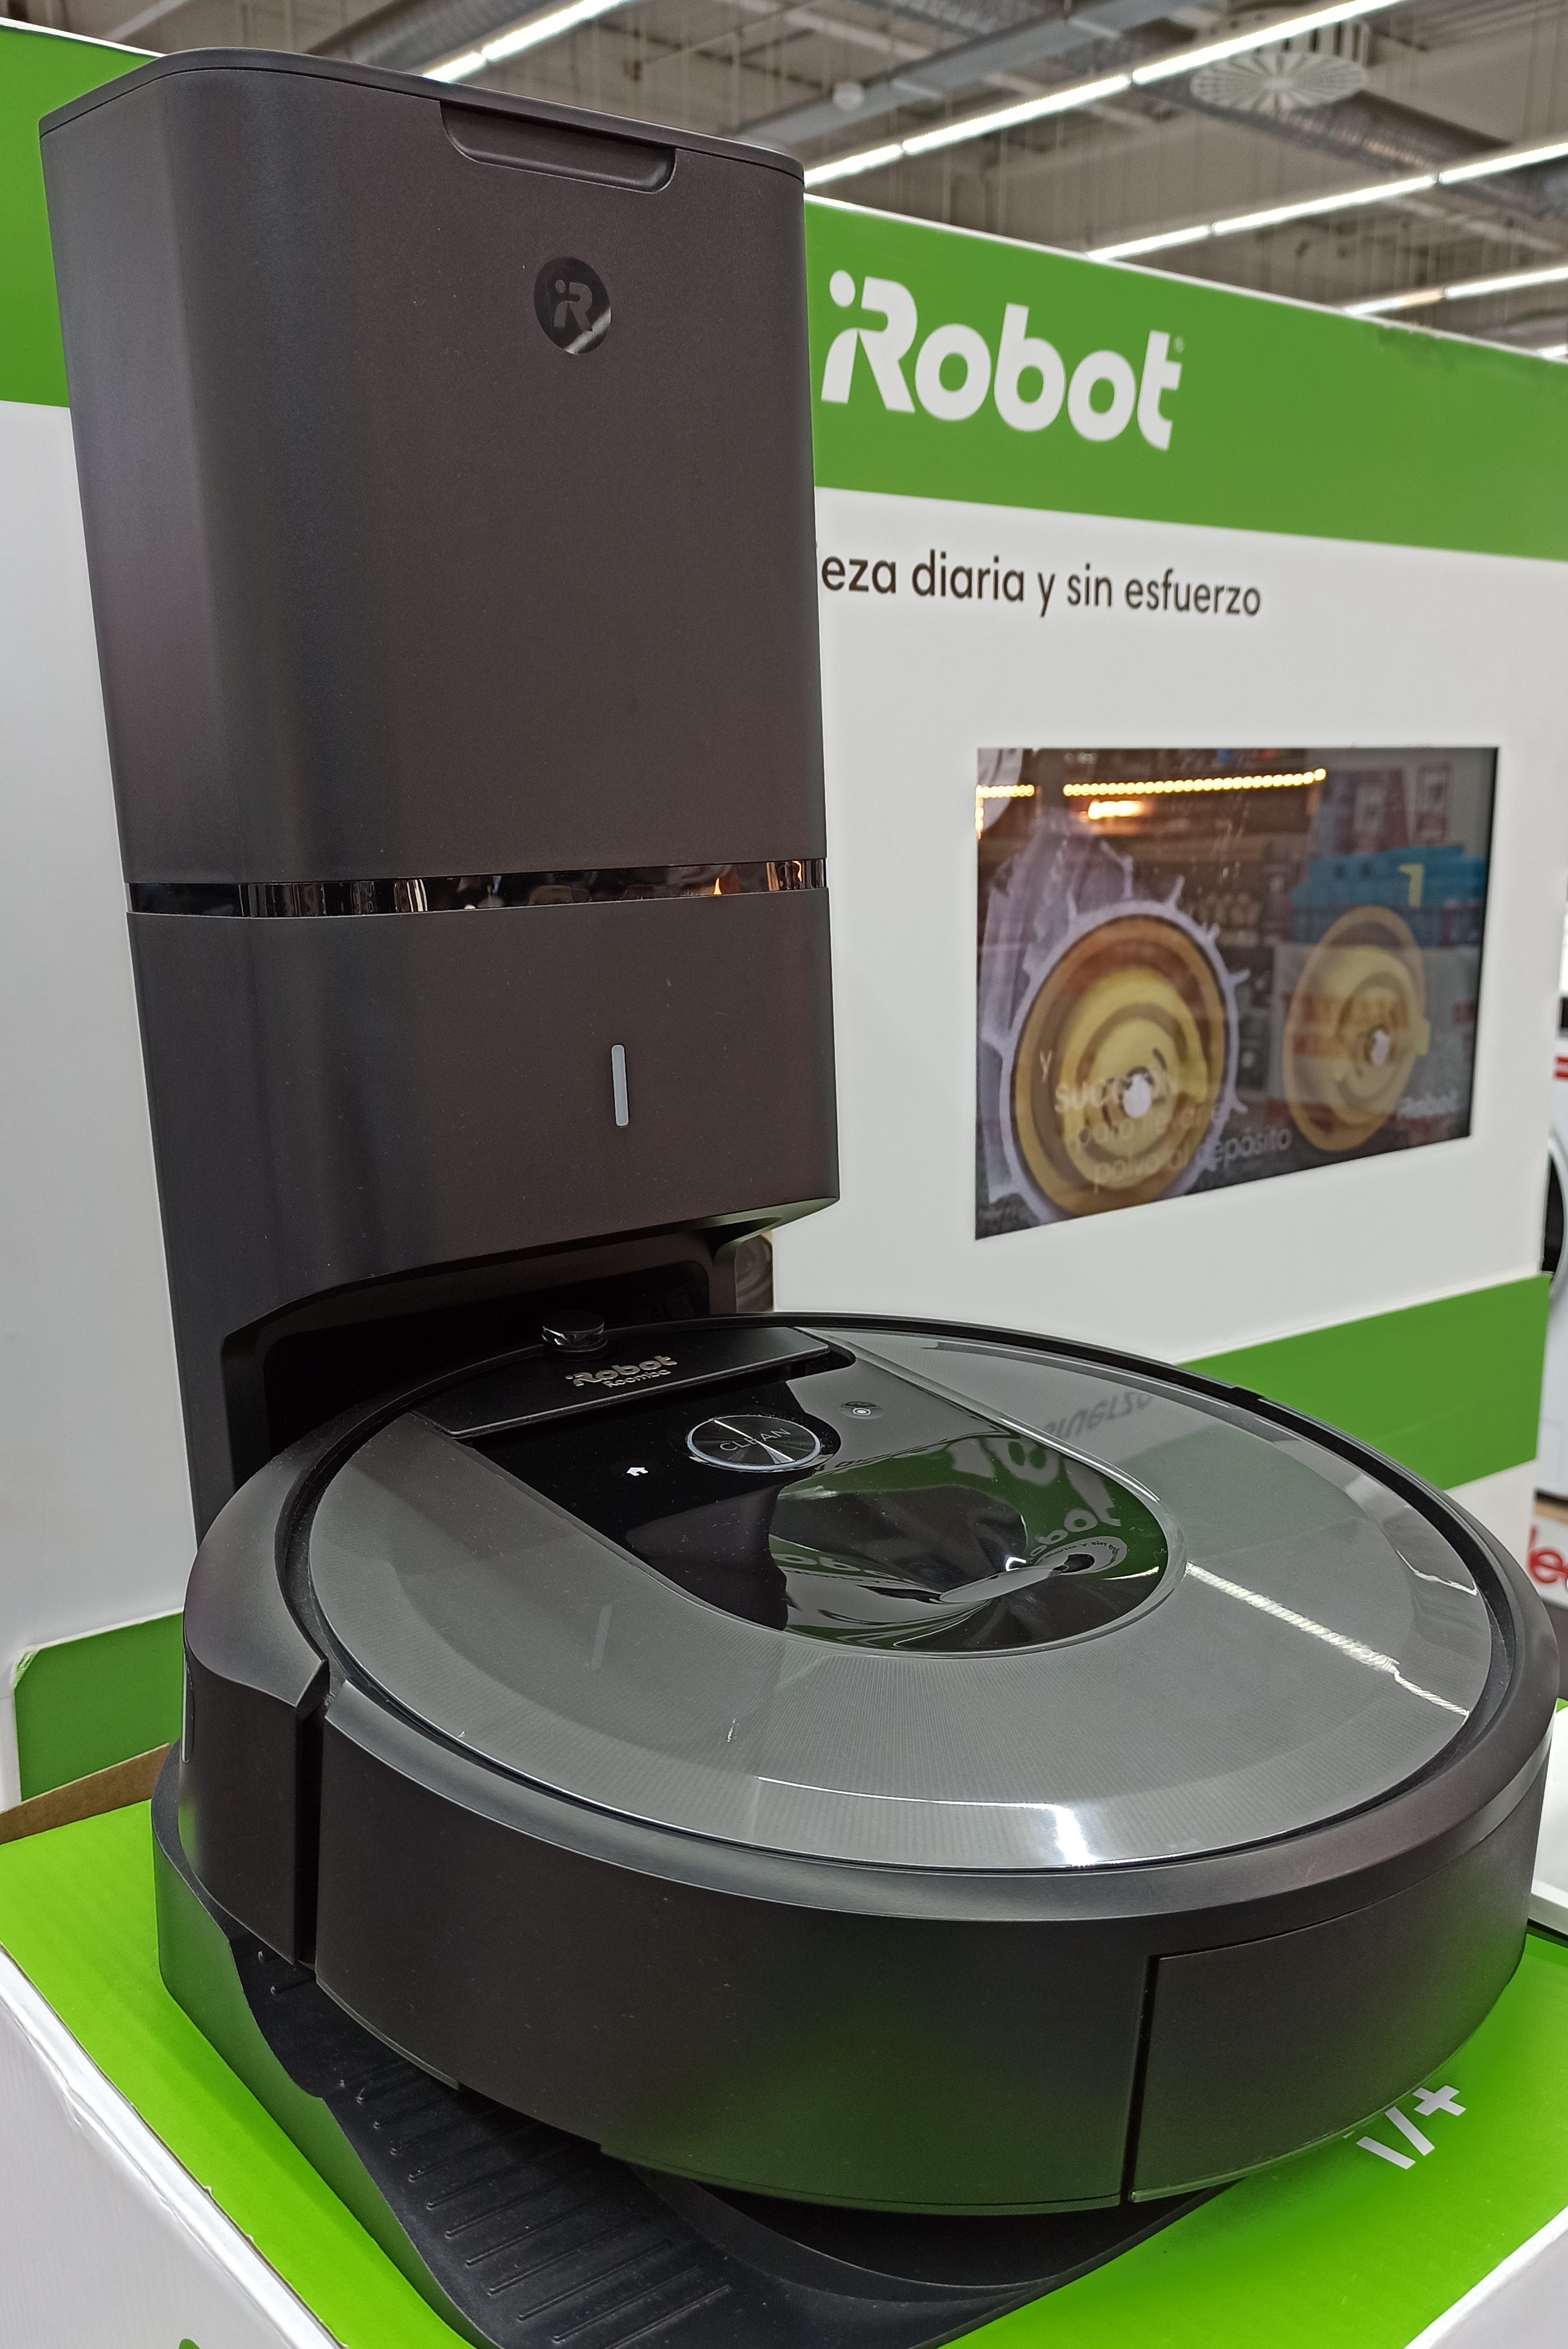
Die Roomba-Reihe von iRobot nutzt seit dem 980 im Jahr 2015 kamerabasiertes SLAM (vSLAM); der hier abgebildete i7+ ist ein späteres Modell derselben Baureihe.
Foto: Auledas, CC BY-SA 4.0, über Wikimedia CommonsKonfigurierbare Open-Source-SLAM-Stacks
Bei manchen Industrie- und Forschungsrobotern können Nutzer das SLAM-Verfahren passend zur Aufgabe wählen. Das offizielle LIMO-Handbuch von AgileX Robotics beschreibt zwei Abläufe für LiDAR-SLAM: Gmapping für kleinere Räume und Googles graphoptimierungsbasierten Cartographer, der den Schleifenschluss in Echtzeit ausführt.
Nav2, der Standard-Navigationsstack des Roboter-Frameworks ROS 2, enthält SLAM Toolbox (entwickelt von Steve Macenski) als standardmäßige SLAM-Implementierung. Das offizielle SLAM-Tutorial von Nav2 demonstriert diesen Stack auf TurtleBot3, einer verbreiteten Forschungsplattform.
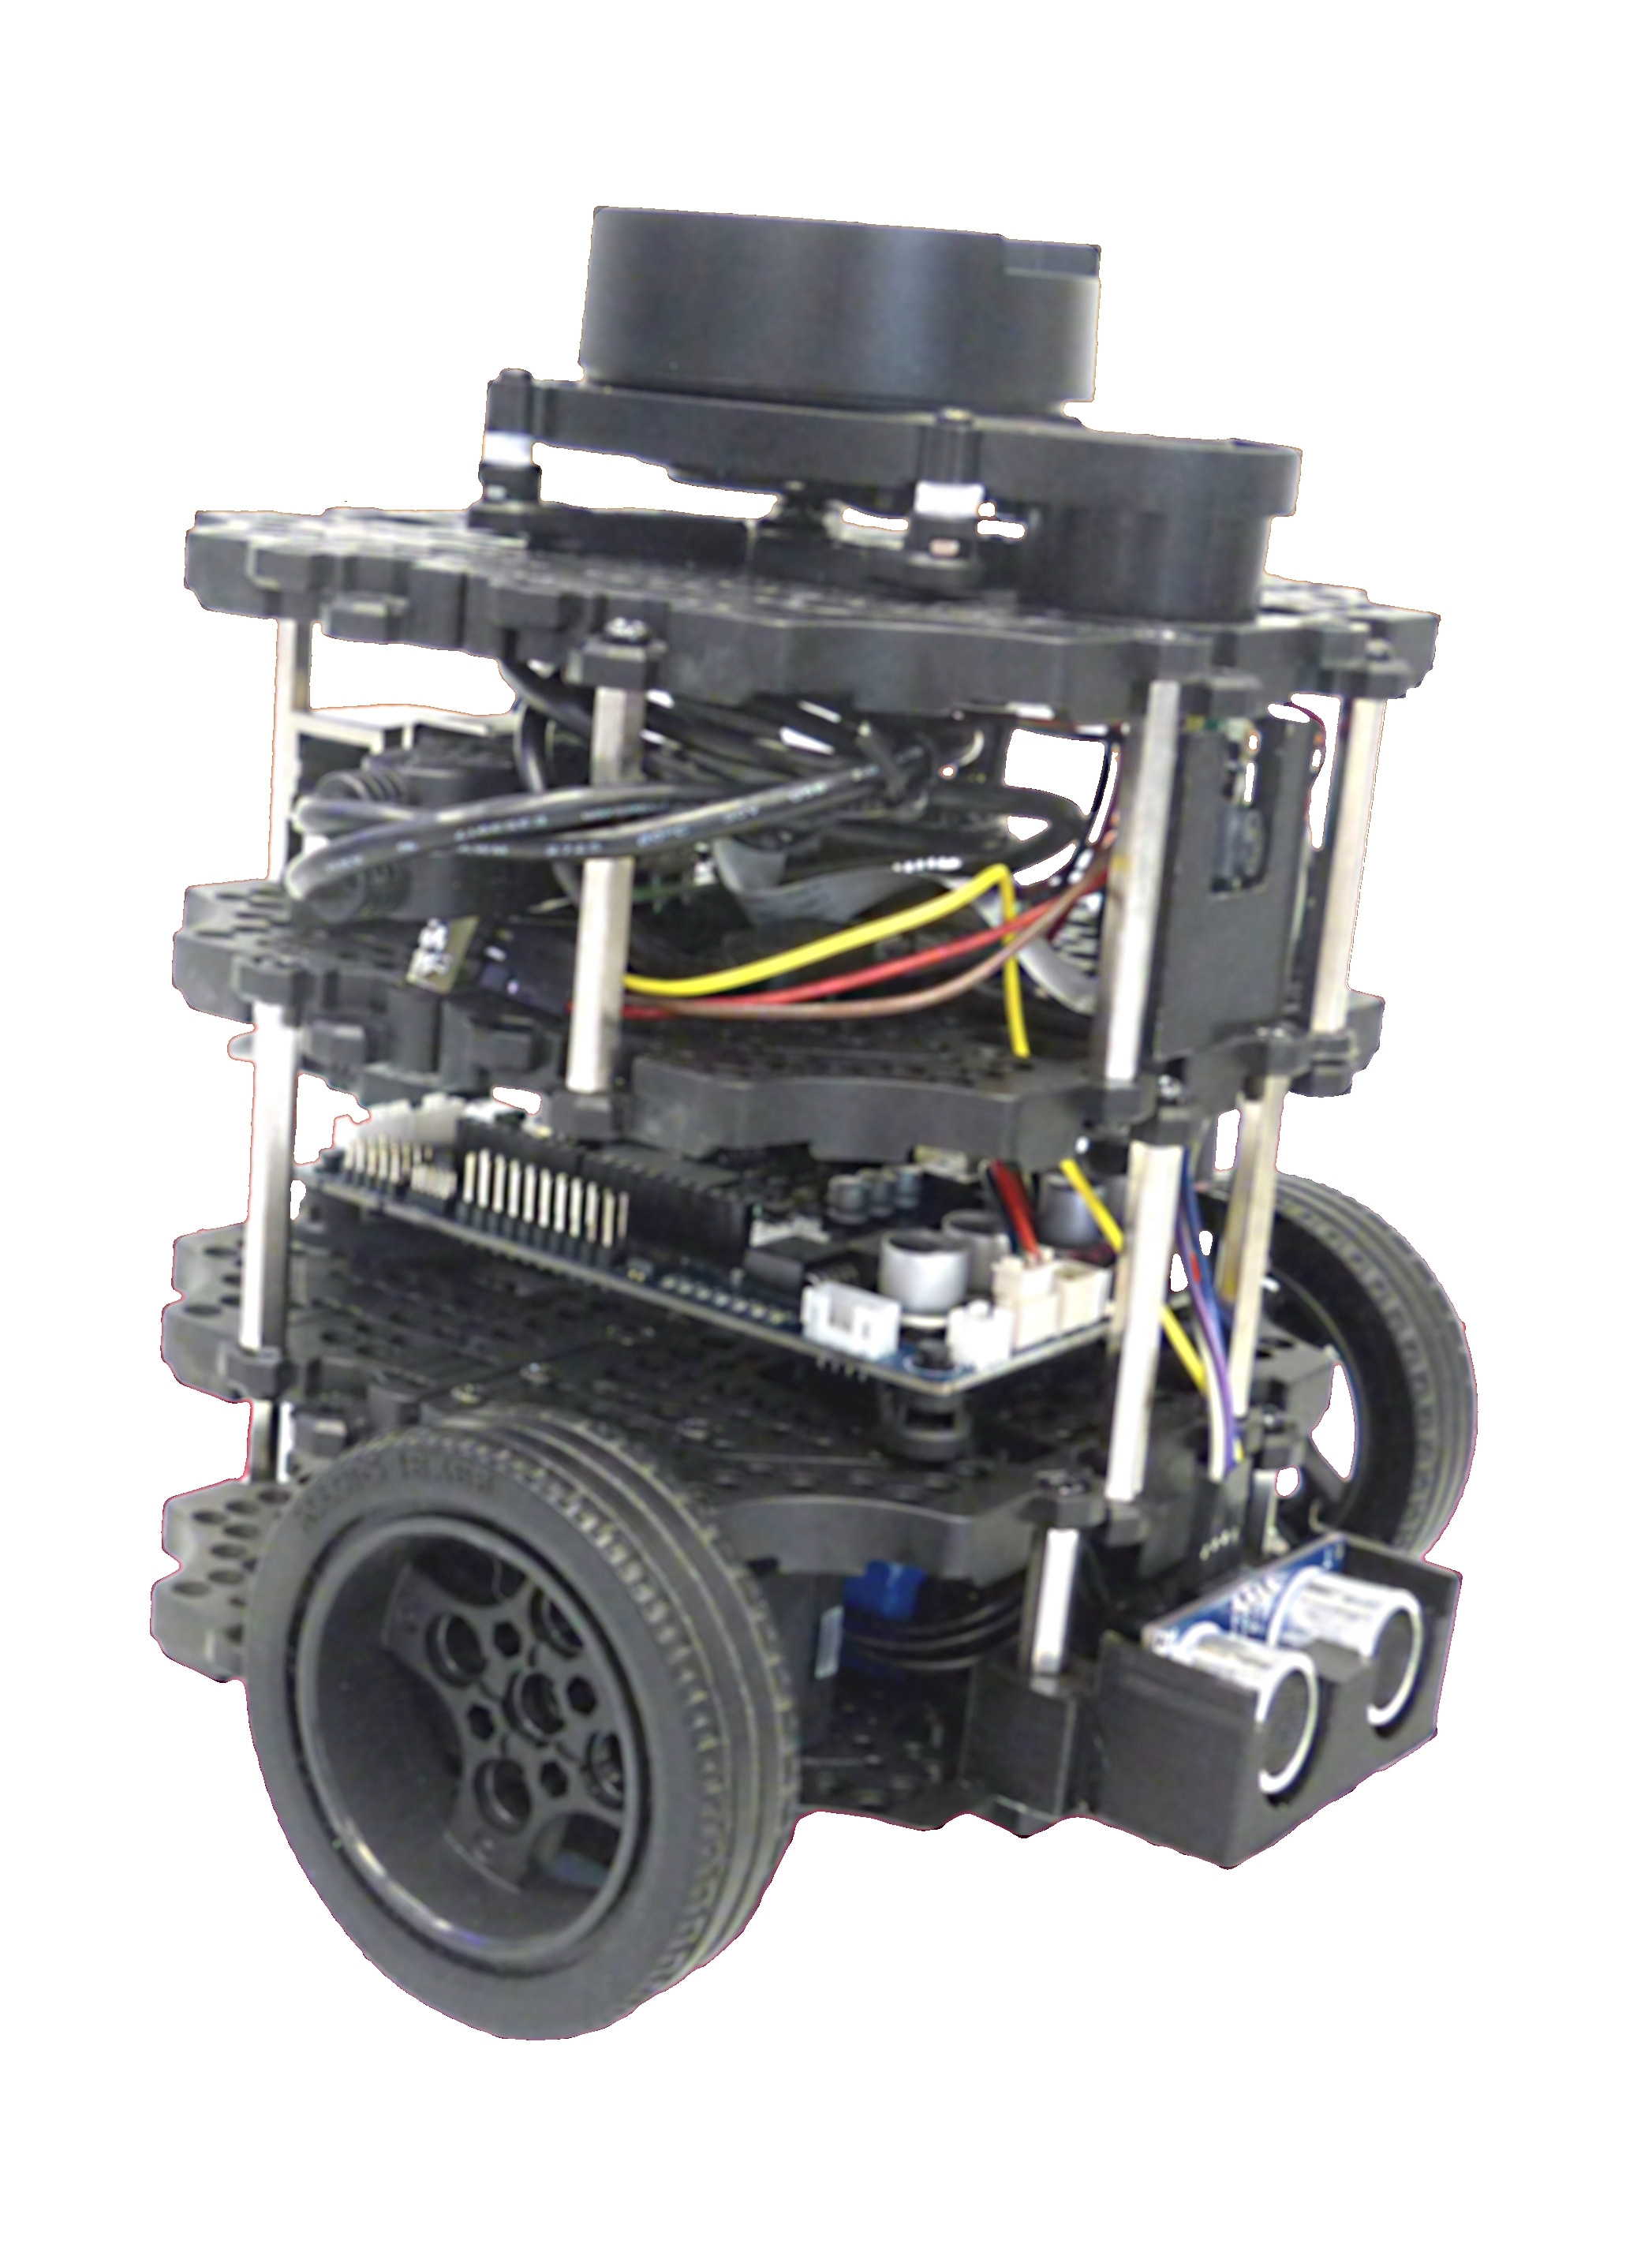
TurtleBot3 — die Plattform, mit der das offizielle SLAM-Tutorial von Nav2 SLAM Toolbox demonstriert.
Foto: Kuscu0, CC BY-SA 4.0, via Wikimedia CommonsFeste Infrastruktur als Alternative zu SLAM
Nicht jeder autonome mobile Roboter (AMR) nutzt tatsächlich SLAM.
Laut Amazon liest Hercules, eine seiner Antriebseinheiten im Lager, zur Positionsbestimmung ein Raster codierter Bodenmarkierungen, während Pegasus in einem ähnlich strukturierten Feld arbeitet. Diese Systeme zeigen, dass ein AMR (autonomer mobiler Roboter) mit fester Infrastruktur autonom navigieren kann. SLAM ist eine Alternative, wenn sich ein Roboter in Räumen lokalisieren muss, die nicht mit solchen Markierungen ausgestattet sind.
Wachstum des Marktes für mobile Roboter
ABI Research nennt SLAM als eine der Technologien, die es mobilen Robotern ermöglichen, über ihre traditionelle Domäne in Lagerhaltung und Logistik hinaus in vielfältigere, weniger strukturierte Umgebungen vorzudringen. Die Prognose des Unternehmens von Dezember 2024 zeigt das schnellste Wachstum ausgerechnet in den neueren Segmenten, in denen diese Flexibilität am meisten zählt: Die Auslieferungen von Agrarrobotern sollen von 7.000 Einheiten im Jahr 2023 auf 129.000 im Jahr 2030 steigen (45 % CAGR), bei Lieferrobotern von 14.000 auf 147.000 (37 %) und bei Restaurantrobotern von 6.000 auf 78.000 (43 %). Wie es George Chowdhury, Robotik-Analyst bei ABI Research, formulierte, weiten mobile Roboter „die Automatisierung auf bislang wenig automatisierte Branchen aus“ — Einsätze, die davon abhängen, dass sich ein Roboter in einem Raum lokalisieren kann, den niemand vorab für ihn kartiert hat.
Auslieferungen mobiler Roboter, Prognose von ABI Research (Dez. 2024)
05Offene technische Herausforderungen
Je weiter sich diese Einsätze verbreiten, desto stärker fallen die verbleibenden Grenzen von SLAM ins Gewicht. Die in Abschnitt 02 behandelten Fehler durch perzeptuelles Aliasing sind nicht das einzige offene Problem — vor allem zwei Bereiche schränken noch ein, was SLAM heute zuverlässig leisten kann.
Robustheit im realen Einsatz
Forschungs-Benchmarks sind weit aufgeräumter als die chaotischen Baustellen und Lagerhallen, in denen SLAM in der Praxis tatsächlich arbeiten muss.
- Die Hilti x Trimble x Oxford SLAM Challenge 2026 testet Systeme anhand von 30 Sequenzen aus aktiven Baustellen
- Diese Standorte sind dynamisch, bieten keinen GPS-Empfang und werden von Tag zu Tag umgestaltet
- Die Lücke zwischen sauberen Benchmarks und realen Bedingungen ist nach wie vor groß
Die Szene verstehen, nicht nur ihre Form
Semantisches SLAM versucht, einen Roboter erkennen zu lassen, was ein kartiertes Objekt tatsächlich ist, nicht nur, wo es sich befindet. Eine Übersichtsarbeit von 2025 benennt zwei offene Probleme:
- Bisher unbekannte Objektkategorien — die Erkennung kann driften, wenn sich die Szene verändert („semantic drift“)
- Der hohe Rechenaufwand, große Erkennungsmodelle in Echtzeit auf Hardware auszuführen, die ein mobiler Roboter tatsächlich mit sich führen kann
Ein aktiver Ansatz gegen die oben beschriebenen Grenzen bei Semantik und Generalisierung taucht bereits in der Algorithmen-Zeitleiste von Abschnitt 02 auf: Basismodell-gestütztes SLAM, das ein universelles 3D-Rekonstruktionsmodell wiederverwendet, statt ein SLAM-spezifisches Netzwerk von Grund auf zu trainieren.
06Einfachere Wege, SLAM einzusetzen
An diesen offenen Problemen arbeitet die Forschung Stück für Stück — die meisten Teams brauchen schlicht SLAM, das heute funktioniert. Einen SLAM-Stack von Grund auf zu bauen oder einen Open-Source-Stack wie die ROS-Optionen aus Abschnitt 04 zu konfigurieren, ist nicht mehr der einzige Weg. Drei Arten fertiger Lösungen übernehmen SLAM inzwischen selbst, sodass Entwickler es nicht mehr selbst tun müssen.
Lizenzierbare SLAM-Module
SLAMTECs SLAMKit verpackt SLAM als Software, die Roboterhersteller lizenzieren und einbetten können, statt als Forschungs-Codebasis, die ein Team von Grund auf integrieren muss:
- Schnittstellen für C++, Java, ROS und RESTful API
- Laut Unternehmensangaben senkt es den Rechenbedarf gegenüber anderer im Vergleich getesteter Software um rund die Hälfte
- Läuft auf gewöhnlicher Intel- oder ARM-Hardware
SLAM im eigenen Smartphone
Außerhalb der Robotik betten Apples ARKit und Googles ARCore dieselbe Grundidee direkt in iOS und Android ein: visuell-inertiale Odometrie, die Kamerabilder mit Daten von Bewegungssensoren fusioniert — dasselbe driftkorrigierende Prinzip, das zuvor für Radroboter beschrieben wurde.
- Jeder App-Entwickler, der auf diesen Frameworks aufbaut, erhält Echtzeit-Tracking mit 6 Freiheitsgraden
- Ohne selbst SLAM-Code schreiben zu müssen
Toolboxen für Forschung und Prototyping
MathWorks bietet SLAM nicht als einzelnes Komplettprodukt an, sondern verteilt es auf MATLAB- und Simulink-Toolboxen:
- Navigation Toolbox enthält die App „SLAM Map Builder“, die aufgezeichnete LiDAR-Daten über eine grafische Benutzeroberfläche (GUI) in eine Belegungsgitterkarte umwandelt
- Computer Vision Toolbox deckt Verfahren des visuellen SLAM wie ORB-SLAM ab
- Vorgefertigte Funktionen übernehmen Teilaufgaben wie Pose-Graphen und Bundle Adjustment — keine No-Code-Blackbox, aber sie erspart es, die zugrunde liegende Mathematik von Grund auf selbst zu programmieren
QuelleMathWorks, What Is SLAM?
07Quellen
01. Definition: ein Henne-Ei-Problem
02. Drei Algorithmenfamilien und der Schleifenschluss
03. LiDAR-SLAM versus visuelles SLAM
04. Von Saugrobotern zu Lagerrobotern
06. Einfachere Wege, SLAM einzusetzen
Grundlagen
Alle Artikel: Grundlagen →Grundlagen der Industrierobotik
Konzepte der physischen KI
Roboter-Basismodelle
Hardware-Grundlagen
Grundlagen von Bewegung & Wahrnehmung
- ›Simultane Lokalisierung und Kartierung (SLAM)(dieser Artikel)