기초 지식
협동로봇(코봇)
01정의
협동로봇, 즉 코봇은 완전한 물리적 안전펜스 없이 같은 공간에서 사람 곁에 직접 작업하도록 설계되고 안전 인증을 받은 산업용 로봇입니다. 이는 배치 방식과 안전에 관한 분류입니다. ‘산업용 로봇의 유형’에서 다룬 어떤 기계 구조도 협동형으로 설계하거나 인증할 수 있으며, 별도의 운동학적 유형은 아닙니다.
02분류의 근거가 되는 안전 규격
ISO 10218 ‘로보틱스—안전 요구사항’은 산업용 로봇 안전의 기본 규격입니다. Part 1은 로봇 본체, Part 2는 로봇이 설치되는 셀과 응용을 다룹니다. 두 부문 모두 크게 개정돼 ISO 10218-1:2025와 ISO 10218-2:2025가 2011년판을 대체했습니다. 협동 운전에는 별도의 기술 사양 ISO/TS 15066이 있어, 로봇이 사람과 접촉할 수 있을 때 지켜야 할 생체역학적 힘과 압력 한계를 정합니다. 업계 기술 자료에 따르면 이 방법론은 독립 문서로만 남지 않고 ISO 10218-2:2025 개정판의 규범 조항으로 편입됐습니다. ISO 10218-1:2025 규격 · ISO 10218-2:2025 규격
03협동을 구현하는 방식
ISO/TS 15066은 로봇 셀이 단독으로 또는 조합해 사용할 수 있는 네 가지 협동 운전 모드를 설명합니다. ‘코봇’이라고 하면 흔히 PFL을 떠올리지만, 실제 설비에서는 네 모드 가운데 둘 이상을 함께 쓰기도 합니다.
안전 정격 감시 정지
사람이 감시 영역에 들어오는 즉시 로봇이 정지하는 가장 단순한 모드입니다. 동시 작업을 허용한다기보다 협동 운전을 일시 중단합니다.
핸드가이딩
작업자가 로봇을 직접 움직여 동작 경로를 안내합니다. 협동 운전 모드로 쓰이면서, 아래 용어 설명처럼 모션 프로그램을 기록하는 방식으로도 쓰입니다.
속도 및 이격거리 감시
센서가 로봇과 사람 사이의 거리를 추적하고, 거리가 줄면 로봇이 감속하거나 정지합니다. 단순히 사람이 감지되는 즉시 멈추는 방식과는 다릅니다.
동력 및 힘 제한(PFL)
직접 접촉해도 ISO/TS 15066의 생체역학적 한계를 넘지 않도록 로봇 자체의 모터와 구조를 제한합니다. ‘코봇’에서 가장 흔히 떠올리는 모드이자, 네 모드 중 설계상 실제 접촉을 허용하는 유일한 방식입니다.
용어상 주의할 점이 있습니다. ISO/TS 15066의 ‘핸드가이딩’과 ‘다이렉트 티칭’은 일본어 업계 자료에서 같은 뜻처럼 쓰이기도 합니다. 하지만 엄밀히 말해 핸드가이딩은 협동 운전 모드 자체이고, 다이렉트 티칭은 같은 물리적 유도 동작으로 모션 프로그램을 기록하는 행위입니다. 이 차이는 다음 글에서 더 자세히 설명합니다: 로봇 티칭과 오프라인 프로그래밍에서 다룹니다.
04주요 협동로봇
Universal Robots가 2008년 출하한 UR5는 ‘펜스 없는’ 협동로봇을 연구용 신기술에서 상용 주류 제품으로 끌어올린 모델로 널리 평가받습니다. Universal Robots는 현재 Teradyne 계열사입니다. 뒤이어 ABB의 단팔형 YuMi와 FANUC의 CR 시리즈가 등장했고, 대형 제조사들도 자체 PFL 인증 제품군을 구축했습니다. Teradyne, ABB, FANUC은 모두 투자 추적기 에서 협동로봇 사업을 보유한 상장사로 추적합니다.
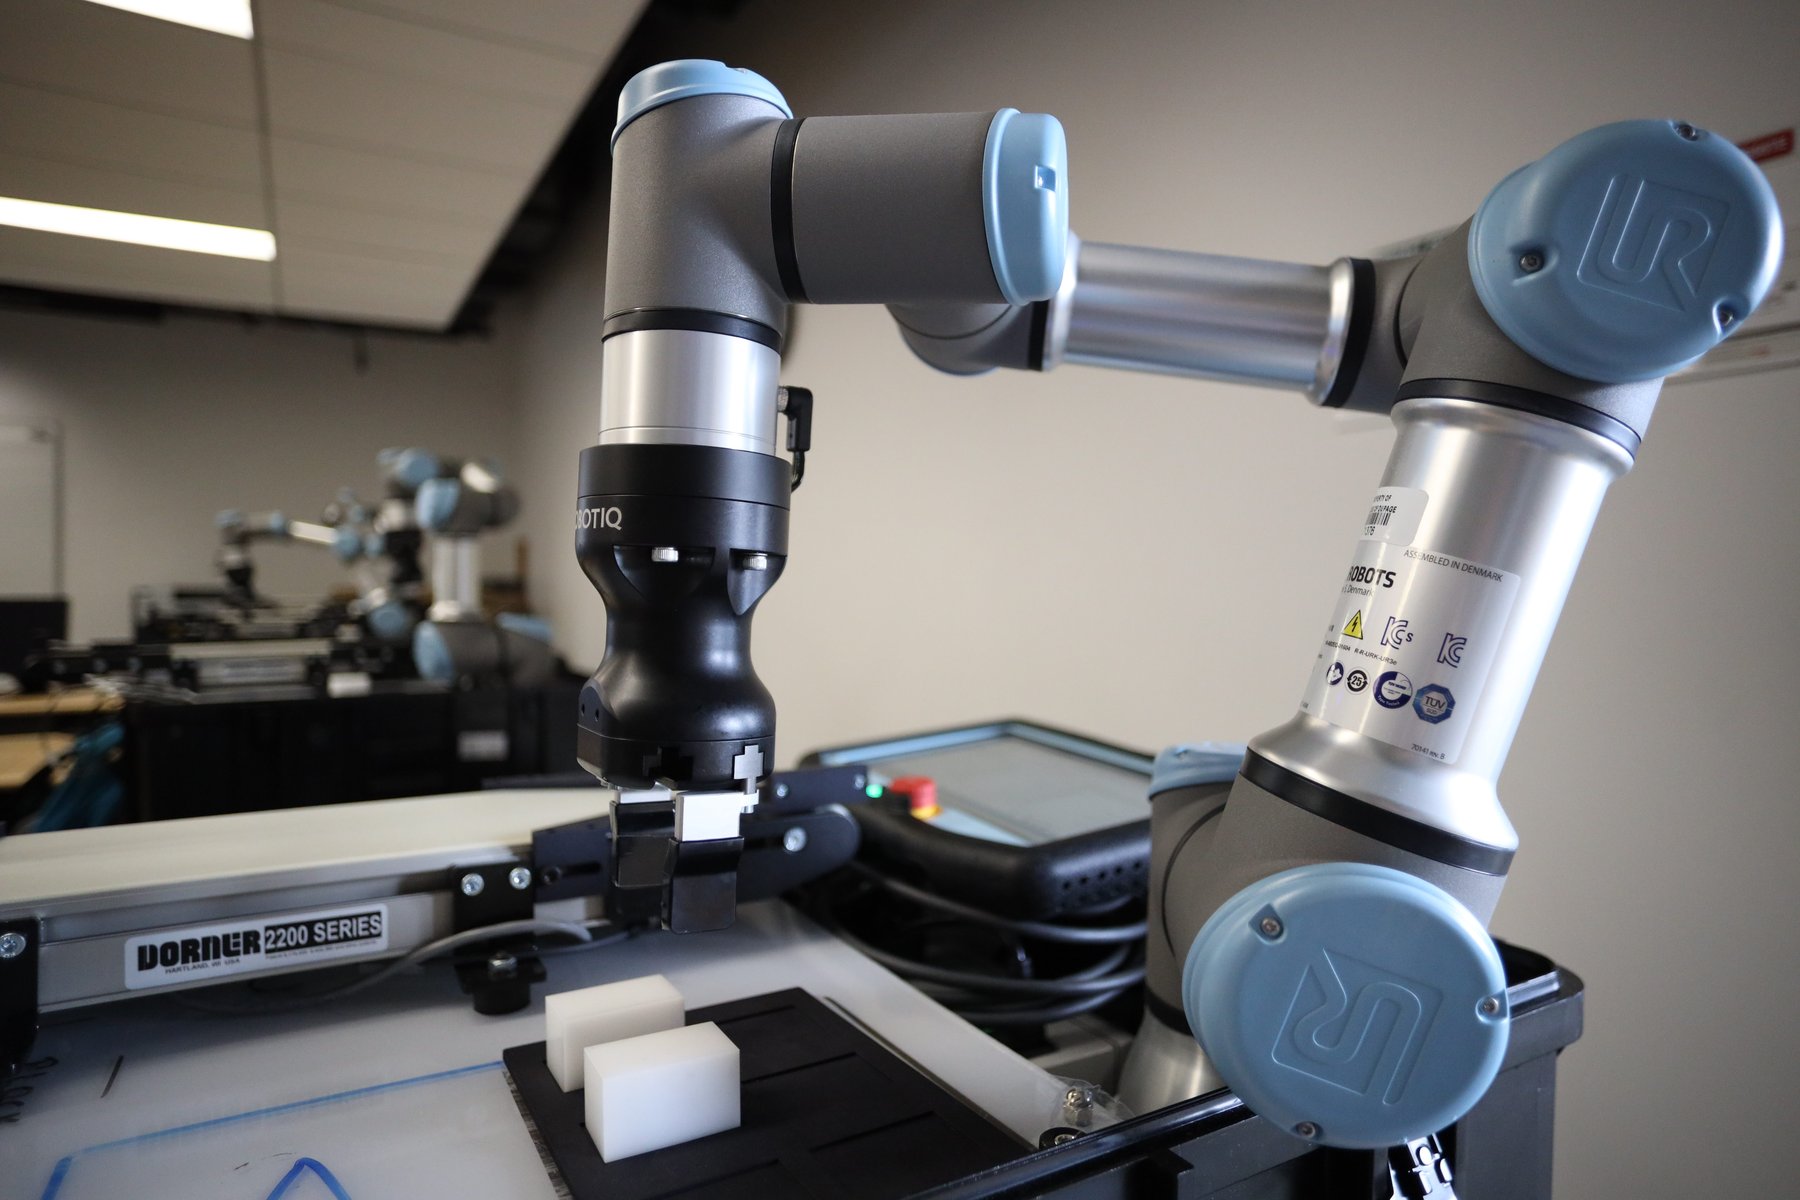
제조기술 연구실에서 촬영한 Robotiq 그리퍼 장착 Universal Robots 코봇 팔. 2008년 UR5로 Universal Robots가 개척한, 안전 케이지 없이 사람과 함께 작업하는 설계 철학을 보여 줍니다.
사진: COD Newsroom, CC BY 4.0, Wikimedia Commons 제공발표자가 단팔형 YuMi 코봇이 안전 케이지 없이 사람 곁에서 직접 작업할 수 있게 하는 내장 안전 기능을 시연하고 설명하는 ABB Robotics 공식 영상.
05협동로봇과 기존 산업용 로봇 비교
기존 산업용 로봇
일반적으로 더 빠르고 강하며, 가동 중 접근을 막는 물리적 안전펜스나 라이트커튼 안에서 운전합니다. 사람과 가까이 일하기보다 처리량에 최적화돼 있습니다.
협동로봇(코봇)
ISO/TS 15066의 네 협동 운전 모드 중 하나에 따라 완전한 울타리 없이 사람과 작업공간을 공유할 수 있도록 속도와 힘 중 하나 이상을 의도적으로 제한합니다. 그 근접성을 얻는 대신 비슷한 크기의 펜스형 로봇보다 대체로 느리고 가반하중이 낮습니다.
06일본의 안전펜스 규정과 2013년 규제 완화
일본 산업안전보건규칙은 가동 중인 산업용 로봇과 접촉해 근로자가 위험해질 우려가 있는 곳에 울타리나 펜스를 설치하도록 오랫동안 요구했습니다. 이 규정만 적용하면 펜스 없는 협동 운전은 애초에 불가능했습니다. 일본 후생노동성 공식 통달 목록 에는 2013년 12월 통달로 규정이 완화됐다고 나옵니다. 로봇을 ISO 10218-1과 ISO 10218-2에 맞춰 설계·제조·설치하고, 문서화된 위험성 평가로 잔여 위험이 허용 수준임을 입증하면 펜스 없는 운전이 허용됐습니다. 별도로 구동 모터 정격출력이 80W 이하인 로봇은 같은 규칙의 일부 운전자 특별교육 의무에서 오래전부터 제외된 것으로 취급돼 왔습니다. 다만 근거 조문 번호가 자료마다 다르므로, 규정 준수 판단에 사용할 때는 최신 법령 원문을 확인해야 합니다.
이 법적 변화가 일본 공장에서 협동로봇을 대규모로 도입할 수 있게 한 출발점이었습니다.
07자주 묻는 질문
코봇과 일반 로봇은 정확히 무엇이 다른가요?
모든 코봇은 산업용 로봇입니다. ‘코봇’은 보통 ISO/TS 15066의 PFL에 따른 안전 인증이 추가돼 펜스 없이 사람과 공간을 공유할 수 있다는 뜻입니다. 기존 펜스형 로봇이 사람 근처에서 절대 쓰일 수 없는 것이 아니라, 펜스 없이 가까이 운전하도록 인증받지 않았다는 차이입니다.
협동로봇은 모두 느린가요?
항상 느린 것은 아닙니다. 주변에 사람이 없으면 전속력으로 움직이다가 사람이 접근할 때 속도·이격거리 감시 또는 PFL 로직에 따라 감속·정지하거나 힘을 제한할 수 있습니다. ‘느리다’는 평가는 사람 가까이에서의 동작을 뜻하며, 고정된 속도 상한을 뜻하지 않습니다.
코봇에는 안전조치가 전혀 필요 없나요?
아닙니다. ‘펜스 없음’은 ‘규제 없음’을 뜻하지 않습니다. 협동로봇을 도입할 때도 특정 작업, 작업공간, 엔드이펙터를 포함한 문서화된 위험성 평가와 ISO 10218-1/-2 준수가 필요합니다. 같은 인증 코봇 팔이라도 뭉툭한 그리퍼와 날카로운 절삭공구는 위험이 크게 다릅니다.
협동로봇은 Universal Robots만 만드나요?
아닙니다. Universal Robots가 2008년 UR5로 시장을 개척했지만, 현재 ABB(YuMi), FANUC(CR 시리즈), KUKA, Yaskawa를 비롯한 많은 제조사가 기존 펜스형 로봇과 함께 PFL 인증 협동로봇 제품군을 판매합니다.
기초 지식
기초 지식 전체 글 →산업용 로봇의 기초
- ›산업용 로봇
- ›산업용 로봇의 유형
- ›협동로봇(코봇)(현재 글)
- ›로봇 티칭과 오프라인 프로그래밍