기초 지식
산업용 로봇
01정의
ISO 8373:2021은 산업용 로봇을 산업 환경의 자동화 응용에 사용하는 자동 제어·재프로그래밍 가능·다목적 매니퓰레이터로 정의하며, 3개 이상의 축을 프로그래밍할 수 있고 고정 설치하거나 이동 플랫폼에 탑재할 수 있다고 규정합니다. 세계 설치 데이터를 집계하는 업계 단체 국제로봇연맹(IFR)도 같은 ISO 문구를 정의의 바탕으로 삼습니다. (IFR 정의 페이지닫는 괄호
이 문구는 국제적 추상 개념에 그치지 않습니다. 주요 로봇 생산 시장 대부분은 지역마다 별도 정의를 만들지 않고 이에 상응하는 국가·지역판을 발행합니다.
JIS B 0134 일본표준
ISO 8373을 일본 국가표준으로 채택한 것입니다. 일본로봇공업회(JARA)는 ISO 8373:2021에 맞춰 2024년 개정됐다고 설명합니다.
EN ISO 8373 유럽표준
CEN이 동일한 지역표준으로 채택했으며, 스웨덴 SIS의 SS-ISO 8373처럼 각 국가 기관이 일치하는 판을 발행합니다.
GB/T 12643 중국표준
TC591이 관리하는 중국 국가 로봇 용어표준입니다. 2025년 개정판은 ISO 8373:2021을 동등 채택했습니다.
KS B ISO 8373 한국표준
KATS가 발행하고 ISO 8373과 부합화한 한국판으로, 2021년판을 반영해 2024년에 개정됐습니다.
미국은 예외입니다. ANSI는 별도 국가판을 발행하지 않고 ISO 8373을 직접 재판매합니다. 미국이 별도로 표준화한 것은 용어가 아니라 안전이며, ANSI/A3 R15.06이 이를 다룹니다. (ANSI의 ISO 8373 안내닫는 괄호
정의의 두 단어가 범위를 가릅니다. ‘재프로그래밍 가능’은 하드웨어를 다시 만들지 않고는 다른 작업을 맡길 수 없는 단일 목적 프레스 같은 고정 자동화 설비를 제외합니다. ‘다목적’은 전용 단일 기능 장치를 제외합니다. 따라서 자동 제어되고 3개 이상의 축에서 재프로그래밍할 수 있다면 자동차 라인의 6축 용접 팔부터 탁상형 픽앤플레이스 장치까지 포함됩니다.
02서비스 로봇과의 차이
IFR은 산업용 로봇과 서비스 로봇을 최상위 두 범주로 나눕니다. 차이는 하드웨어가 아니라 배치·사용 맥락입니다. 같은 팔 형태 매니퓰레이터도 공장 작업을 자동화하면 산업용 로봇이고, 제조 환경 밖에서 사람이나 장비를 위해 청소·배송·검사 등을 수행하면 서비스 로봇입니다. 협동로봇(코봇) 은 산업용 사용 안의 추가 세분화로, 별도 기계 유형이 아니라 안전 분류입니다.
산업용 로봇
제조·생산 환경 안에서 용접, 조립, 팔레타이징, 자재 취급 작업을 자동화합니다.
서비스 로봇
제조 환경 밖에서 사람이나 장비를 위해 청소, 배송, 검사, 물류 작업을 수행합니다.
03구조: 정의를 이루는 부품
산업용 로봇은 외형과 관계없이 같은 기능 요소로 구성됩니다.
매니퓰레이터(로봇 팔)
링크와 관절(축)이 이어진 기계 구조입니다. 관절 배치 기하가 로봇의 ‘유형’을 결정합니다. 산업용 로봇 유형을 참고하세요.
축·자유도
축 하나는 관절이 회전하거나 직선 이동할 수 있는 독립적인 움직임 하나입니다. ISO 8373은 프로그래밍 가능한 축이 3개 이상일 것을 요구합니다. 도구를 3차원 공간의 임의 위치와 방향에 놓을 수 있는 6축이 범용 작업에서 가장 흔합니다.
엔드 이펙터
손목에 장착하는 작업 전용 도구로, 그리퍼·용접 토치·스프레이 건·흡착컵 등을 작업에 따라 교체합니다. 로봇 본체 사양에는 보통 포함되지 않습니다.
컨트롤러
동작 프로그램과 안전 로직을 실행하고 각 관절의 모터를 구동하는 제어반입니다. 로봇 팔과 분리된 장치로 대개 공장 바닥의 가까운 곳에 설치됩니다.
가반하중·도달거리·반복정밀도
모델 비교의 세 핵심 사양입니다. 가반하중은 손목이 들 수 있는 최대 중량, 도달거리는 베이스에서의 최대 반경, 반복정밀도는 매 사이클마다 같은 교시점으로 얼마나 일관되게 돌아오는지를 뜻합니다. 이는 실제 명령 위치에 얼마나 가까이 가는지를 뜻하는 정확도와 다른 척도이며, 둘 다 ISO 9283에 정의돼 있습니다.
04주요 용도
전통적인 네 가지 공장 자동화 작업이 여전히 가장 큰 도입 범주입니다. 작업마다 적합한 기구 구성과 가반하중 등급이 다르며, 자세한 내용은 산업용 로봇의 유형에서 다룹니다.
용접
자동차 차체 공장의 점용접과 아크용접은 가장 이르고 규모가 큰 산업용 로봇 도입 분야입니다. 1961년 GM에서 최초의 Unimate도 다이캐스팅 부품에 이 작업을 수행했습니다.
자재 취급·팔레타이징
공정 사이에서 부품을 옮기고 완제품 상자를 정해진 패턴으로 팔레트에 쌓는 고반복 작업입니다. 작업 영역이 넓고 가반하중이 큰 직교좌표형·수직 다관절 로봇에 적합합니다.
조립
회로기판 부품 장착(SCARA의 전문 분야)부터 수직 다관절 팔을 이용한 대형 기계 제품 조립까지, 부품을 맞추고 체결하고 삽입하는 작업입니다.
도장·코팅
페인트나 실런트를 고르게 바르는 작업입니다. 눈에 보이는 마감 결함은 재작업 비용이 크므로 정확하고 반복 가능한 경로가 특히 중요합니다.
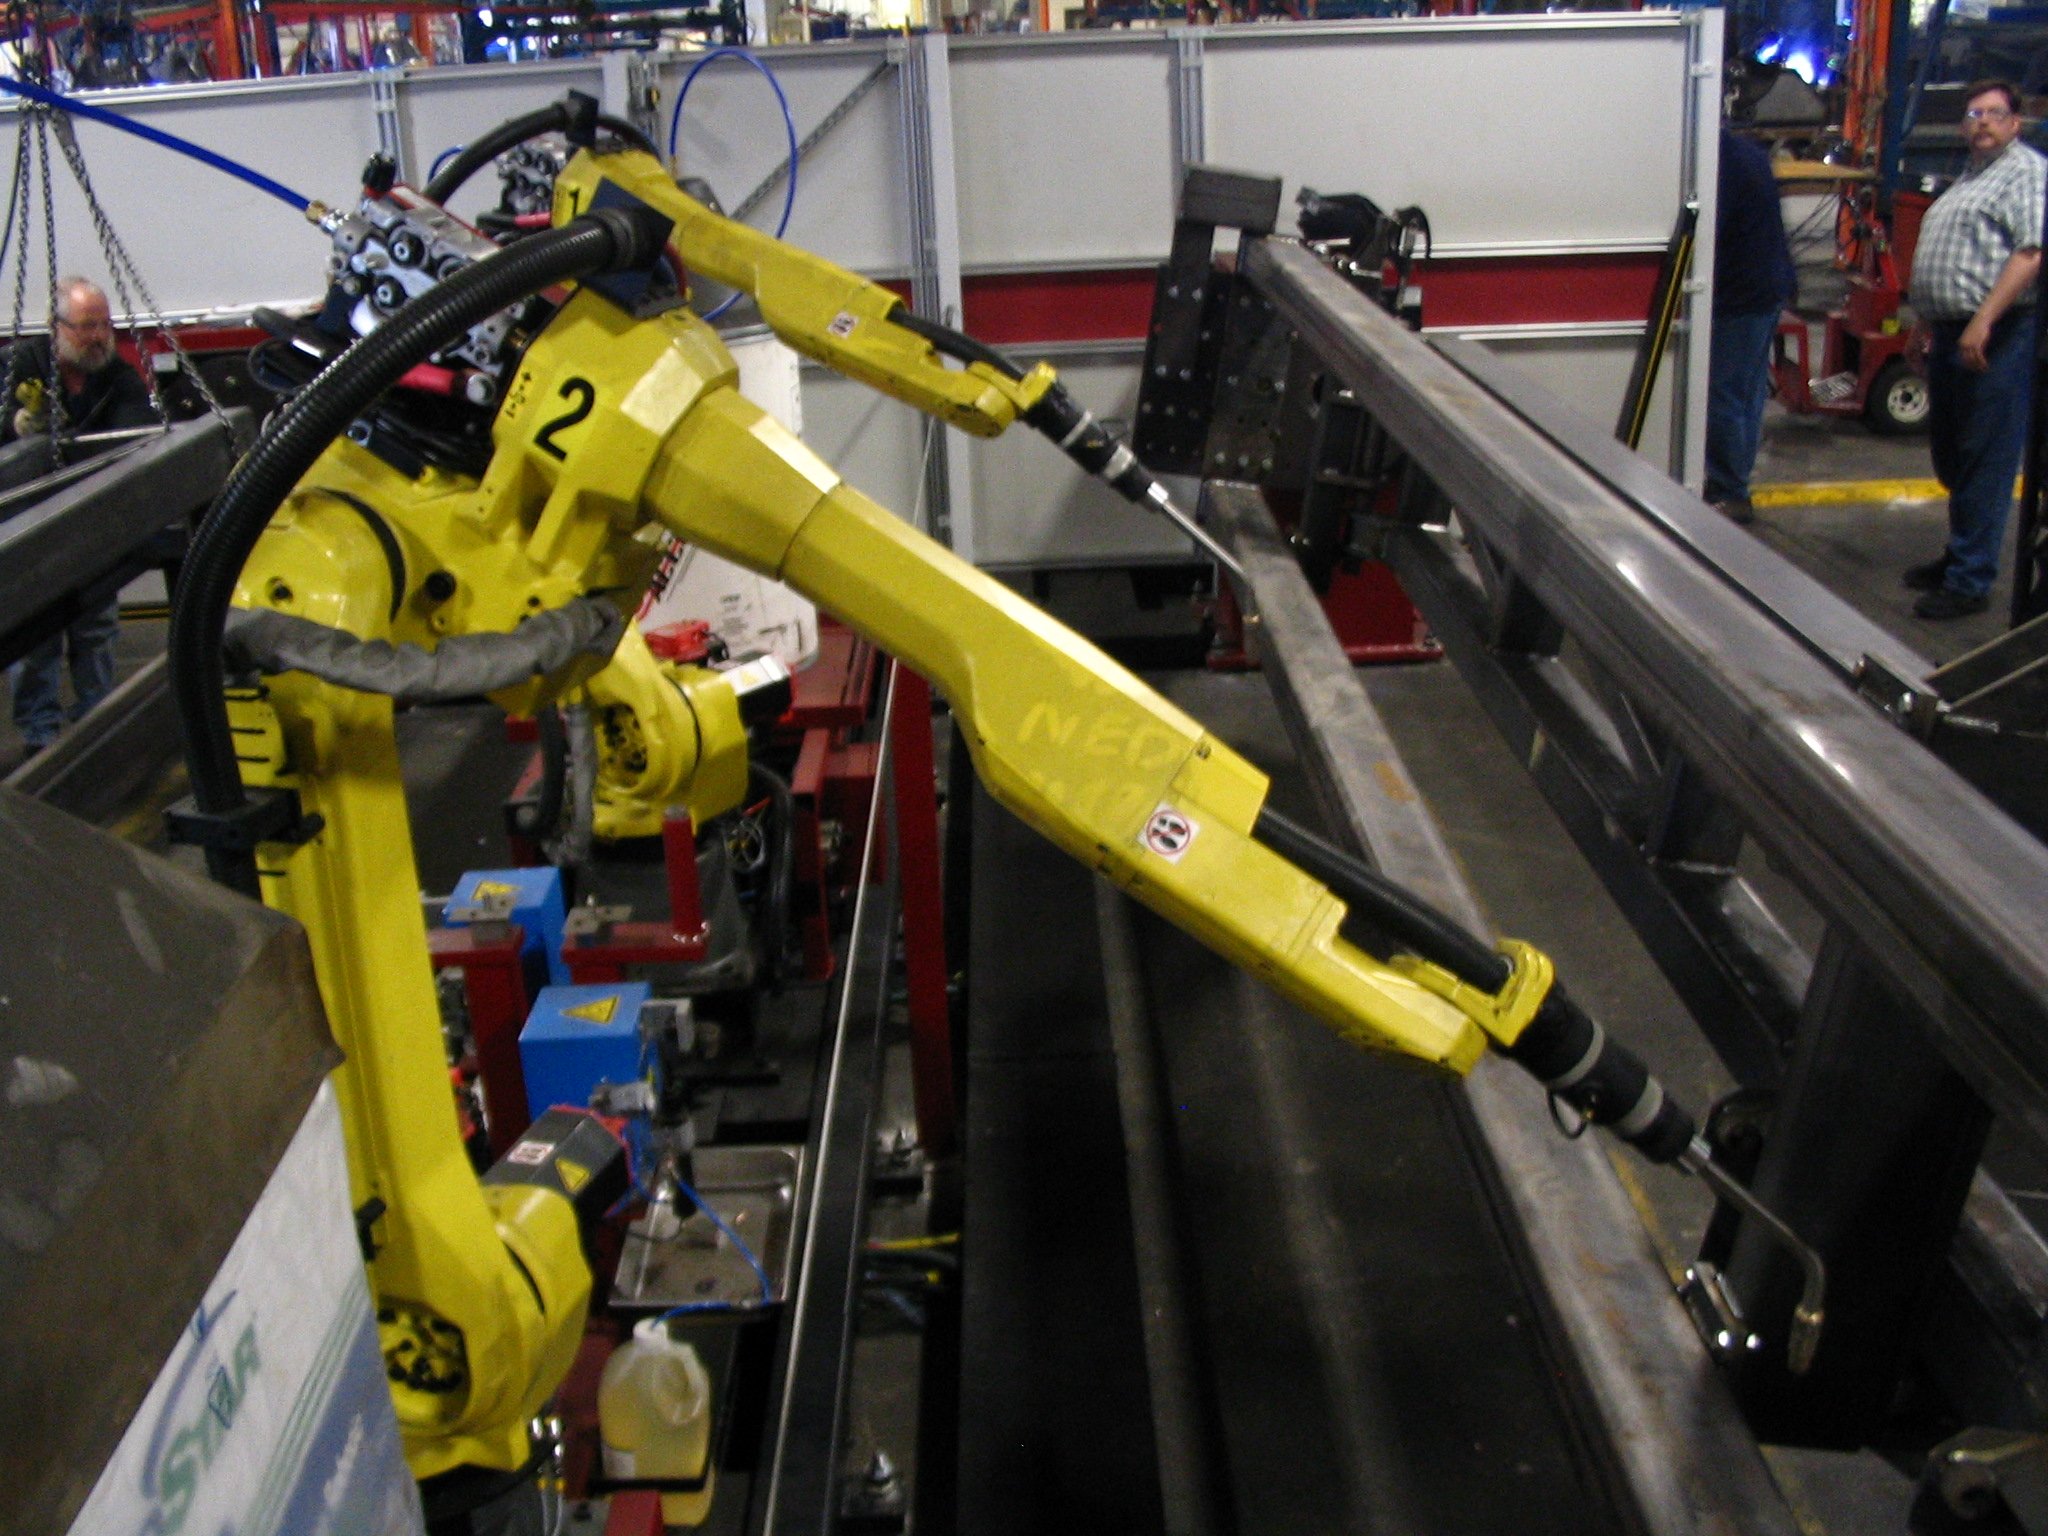
강철 부품 용접을 준비하는 FANUC ARC Mate 120iC/10L 6축 로봇. 6개의 전기기계식 축 배치는 KUKA가 1973년 FAMULUS에 도입한 기본 구성과 같습니다.
사진: Phasmatisnox, CC BY 3.0, Wikimedia CommonsBMW 공장의 생산 셀 안에서 주황색 KUKA 산업용 로봇 팔이 자동차 차체 부품을 다루는 공식 영상으로, 위에서 설명한 용접·자재 취급 셀의 사례입니다.
05주요 제조사
업계 보도는 FANUC, ABB, Yaskawa, KUKA를 범용 산업용 로봇 ‘빅4’라고 흔히 부릅니다. 네 회사가 출하량의 약 4분의 3을 차지하지만, 빅4는 IFR의 공식 분류가 아닌 비공식 약칭입니다. 각 회사의 제품군은 산업용 로봇의 유형에서 다룬 대부분의 구성을 아우르며 한 가지 전문 분야에만 머물지 않습니다. 빅4 중 한 곳은 변화를 앞두고 있습니다. ABB는 로봇 사업부를 53억7,500만 달러에 SoftBank Group에 매각하기로 합의했으며 거래 종결은 2026년 중반~후반으로 예상됩니다. 아직 완료된 거래가 아닙니다. 자세한 영향은 투자 추적기 에서 ABB와 SoftBank의 상장시장 로봇 노출 변화로 살펴볼 수 있습니다.
FANUC(화낙)
1972년 Fujitsu의 컴퓨터 사업부에서 분리됐으며, 설치 대수 기준 세계 최대 산업용 로봇 제조사 중 하나로 위에서 다룬 거의 모든 구성을 공급합니다.
ABB 로보틱스
1974년 세계 최초급 상용 전동식 마이크로프로세서 제어 산업용 로봇 IRB 6를 선보였습니다. 현재 YuMi와 IRB 360 FlexPicker로도 알려져 있습니다. 로봇 사업부는 SoftBank Group에 매각하기로 합의했지만 거래 종결은 2026년으로 예상되며 아직 완료되지 않았습니다.
Yaskawa(야스카와)
Motoman 브랜드로 산업용 로봇을 판매합니다. 누적 출하량 기준 세계 최대 업체 중 하나이며 용접과 범용 다관절 팔에 특히 강합니다.
KUKA(쿠카)
1973년 최초급 6축 전기기계식 로봇 FAMULUS를 개발했습니다. 2016년 중국 Midea Group이 인수했으며, 중국의 첨단 로봇 제조 진출을 보여 주는 이정표로 자주 언급됩니다.
빅4 밖의 지역별 기반도 시장마다 다릅니다. 세계 2위 설치 시장인 일본에는 1969년 일본 최초 산업용 로봇 제조사가 된 Kawasaki Heavy Industries와 Denso Wave, Mitsubishi Electric 등 내수·수출 기반이 강한 업체가 더 있습니다. 물량 기준 최대 시장인 중국은 지난 10년간 자국 설치에서 중국산 비중이 약 28%에서 57%로 늘면서 자체 공급사를 키웠습니다. (IFR ‘World Robotics 2025’닫는 괄호 그중에는 2019년 독일 용접 로봇 제조사 Cloos를 인수한 Estun Automation과 (거래 관련 보도닫는 괄호EFORT Intelligent Equipment가 있으며 (기업 프로필닫는 괄호 도 확인할 수 있습니다. 로봇 밀도 세계 1위인 한국에서는 HD Hyundai Robotics가 중심이며 (기업 연혁닫는 괄호을 거슬러 올라가면 1984년 현대중공업 사내 로봇팀에서 시작됩니다.
06수치로 보는 시장 규모
2024년 설치 데이터를 담은 IFR ‘World Robotics 2025’ 보고서는 이 범주의 규모를 보여 줍니다.
세계 설치량 54만2,000대 중 중국만 29만5,000대를 차지해 일본·미국·한국·독일의 합계를 웃돌았습니다. 중국 제조사는 현재 자국 수요의 57%를 공급하며, 이는 10년 전 약 28%에서 상승한 수치입니다. IFR — World Robotics 2025 로봇 밀도 데이터 도 같은 보고서에서 가져왔습니다.
07피지컬 AI에서의 위치
산업용 로봇은 오늘날 피지컬 AI라 부르는 분야에서 가장 오래되고 가장 성숙한 갈래입니다. 즉, 피지컬 AI 에서 설명한 인지-추론-행동 순환이 더 단순한 형태로 1960년대부터 공장에서 작동해 왔습니다. 오늘날 휴머노이드 투자 붐도 이 계보에 직접 이어집니다. 로봇 산업의 역사 는 GM 조립 라인의 초기 로봇 팔이 오늘날의 보행·정교 조작 기계로 이어진 과정을 설명합니다. 최신 로봇 파운데이션 모델, 곧 피지컬 AI의 ‘두뇌’도 휴머노이드뿐 아니라 산업용 로봇 팔에서 점점 더 학습·배치되고 있습니다. 양쪽을 개발하는 기업은 기업·로봇 DB 에서 확인할 수 있습니다.
08자주 묻는 질문
휴머노이드 로봇도 산업용 로봇인가요?
외형이 아니라 배치·작업에 달렸습니다. Agility Robotics의 Digit이 창고에서 토트를 옮기듯 공장 작업을 자동화하면 IFR 정의상 산업용에 해당하지만, 같은 로봇이 시연이나 연구 과제를 수행하면 해당하지 않습니다. IFR 분류는 형태가 아니라 실제 수행 작업을 기준으로 합니다.
산업용 로봇으로 인정되는 최소 축 수는 몇 개인가요?
ISO 8373에 따라 3개입니다. 단순 픽앤플레이스 실린더 같은 2축 또는 고정 동작 장치는 자동화돼 있어도 표준이 뜻하는 다목적 매니퓰레이터가 아니므로 해당하지 않습니다.
CNC 공작기계도 산업용 로봇인가요?
아닙니다. CNC는 자동 제어되고 재프로그래밍할 수 있지만, 잡기·용접·이송으로 전용할 수 있는 범용 매니퓰레이터가 아니라 절삭·밀링 가공 전용입니다. ISO 8373과 IFR 모두 공작기계를 산업용 로봇과 별도로 분류합니다.
산업용 로봇을 가장 많이 설치하는 나라는 어디인가요?
중국이 압도적입니다. IFR ‘World Robotics 2025’에 따르면 2024년 세계 설치량 54만2,000대 중 29만5,000대로 일본·미국·한국·독일의 합계보다 많았습니다. 일본은 다음으로 큰 단일 시장이며 신규 설치 비중은 중국에 뒤졌지만 여전히 주요 수출국입니다.
기초 지식
기초 지식 전체 글 →산업용 로봇의 기초
- ›산업용 로봇(현재 글)
- ›산업용 로봇의 유형
- ›협동로봇(코봇)
- ›로봇 티칭과 오프라인 프로그래밍