기초 지식
동시적 위치 추정 및 지도 작성(SLAM)
실제 동작을 확인해 보세요:
Google 공식 Cartographer 데모 영상으로, 센서가 공간을 이동하는 동안 LiDAR 데이터로 실시간 3D 포인트 클라우드 지도가 만들어지는 과정을 보여줍니다.
01정의: 닭과 달걀의 문제
매핑과 위치 추정을 함께 풀어야 하는 이유
로보틱스 연구자 Hugh Durrant-Whyte와 Tim Bailey는 2006년에 발표한 기초 튜토리얼에서 핵심 질문을 이렇게 정리했습니다. 미지의 환경 속 알 수 없는 위치에 놓인 이동 로봇이 그 환경의 일관된 지도를 점진적으로 구축하면서, 동시에 그 안에서 자신의 위치를 파악할 수 있는가? 두 사람은 이를 해결하는 것이 로봇을 진정한 자율 로봇으로 만드는 ‘성배’라고 표현했습니다.
이 문제를 두 단계로 나눌 수 없는 이유는 흔히 닭과 달걀의 문제로 설명됩니다. 정확한 지도를 만들려면 매 순간 로봇이 어디에 있는지 알아야 하고, 로봇의 위치를 파악하려면 센서 값을 비교할 지도가 이미 있어야 하기 때문입니다. Durrant-Whyte와 Bailey는 여기서 한 걸음 더 나아가 설명합니다. 로봇이 관측하는 모든 랜드마크는 로봇 자신의 불확실한 위치를 기준으로 측정되므로, 그 결과로 나온 지도 추정치는 모두 동일한 위치 오차와 통계적으로 상관관계를 가진다는 것입니다.
지도와 위치는 함께 추정해야 합니다 — 어느 한쪽도 먼저 풀 수는 없습니다.
오도메트리 드리프트에서 SLAM의 탄생까지
SLAM이 필요한 이유는 그 대안인 추측항법이 금방 한계에 부딪히기 때문입니다. 오도메트리 오차 모델링을 다룬 1997년 논문은 이를 명확히 짚었습니다. 바퀴 미끄러짐, 바닥의 요철, 이산화된 바퀴 증분 샘플링에서 생기는 작은 오차 때문에 로봇이 움직일수록 오도메트리의 위치 오차가 ‘무한정 누적된다’는 것입니다.
이 분야의 기원은 샌프란시스코에서 열린 1986년 IEEE Robotics and Automation Conference로 거슬러 올라갑니다. 이 학회에서 Peter Cheeseman, Jim Crowley, Hugh Durrant-Whyte 등의 연구자가 지도 작성과 위치 추정에 통계적 추정 기법을 적용하기 시작했습니다. ‘SLAM’이라는 약어 자체는 그로부터 거의 10년이 지난 1995년, 자동 유도 차량의 위치 추정을 다룬 논문에서 처음 만들어졌습니다.
GPS와의 차이
위성 측위(GPS)도 로봇이 자기 위치를 파악할 수 있는 또 다른 방법입니다.
GPS
외부 위성의 신호에 의존합니다.
- 하늘이 트인 곳이 필요
- 실내, 지하, 고층 건물 사이에서는 신뢰도가 떨어지거나 아예 사용 불가
SLAM
로봇이 이동하면서 탑재 센서만으로 자체 기준 좌표계를 구축합니다.
- 외부 신호에 의존하지 않음 — 바로 GPS가 약한 곳에서 유용
- 실내 위치 추정 방법 중 하나이며, 바닥 마커 같은 고정 인프라를 사용하는 방식은 아래에서 다룸
023대 알고리즘 계열과 루프 클로저
GPS가 닿지 않고 바닥 마커 같은 고정 인프라도 갖춰져 있지 않은 곳에서는 로봇이 탑재 센서만으로, 함께 추정해야 하는 이 문제를 풀어내야 합니다. SLAM 알고리즘은 크게 EKF-SLAM, FastSLAM, 그래프 기반 SLAM 세 계열로 나뉩니다.
EKF-SLAM
고전적인 필터 기반 접근법입니다. 로봇의 위치·자세와 랜드마크 위치를 확장 칼만 필터(Extended Kalman Filter)를 이용해 하나의 상태 벡터로 함께 추적합니다.
- 1980년대 후반 Peter Cheeseman, Randall Smith, Hugh Durrant-Whyte의 통계적 연구에 뿌리를 둠
- 랜드마크 수가 늘어날수록 연산량이 급격히 증가
FastSLAM
파티클 필터가 여러 후보 로봇 궤적을 동시에 유지하며, 각 궤적마다 랜드마크별로 작은 EKF를 따로 짝지어 둡니다.
- Michael Montemerlo, Sebastian Thrun, Daphne Koller, Ben Wegbreit가 AAAI 2002에서 발표
- 순수 EKF-SLAM보다 확장성이 뛰어난 대안으로 제안됨
그래프 기반 SLAM
로봇의 위치·자세는 그래프의 노드가 되고, 센서 측정값은 엣지가 되며, 전체 그래프를 전역 최소제곱 최적화로 풀어냅니다.
- 아래에서 다룰 Cartographer와 ORB-SLAM의 백엔드로 쓰임
처리 파이프라인의 작동 방식
오늘날 셋 중 가장 지배적인 방식은 그래프 기반 SLAM입니다. 원시 센서 데이터에서 지도 갱신에 이르기까지, 그 처리 파이프라인이 어떻게 작동하는지 살펴보겠습니다.
LiDAR, 카메라 등 센서로부터 얻은 원시 계측값으로, 처리 주기마다 새로운 프레임이 들어옵니다.
해당 센서의 데이터로부터 이동량 추정치와 랜드마크 위치를 추출하며, 구체적인 기법은 센서 종류에 따라 달라집니다.
추정값을 포즈 그래프에 등록하고 재최적화하며, 어떤 센서에서 입력이 왔는지와 관계없이 동일한 과정을 거칩니다.
로봇의 궤적과 지도에 대한 현재까지의 최적 추정값으로, 다음 주기로 이어집니다.
MathWorks의 공식 "Autonomous Navigation" 시리즈는 위 파이프라인의 백엔드 단계인 포즈 그래프 최적화를 더 깊이 있게 설명합니다.
그래프 기반 SLAM의 핵심은 루프 클로저입니다. 센서 데이터를 통해 로봇이 예전에 방문했던 장소로 돌아왔음을 감지한 뒤, 그 일치 정보를 이용해 그래프 전체에 누적된 드리프트를 한 번에 보정하는 기법입니다.
이 보정 덕분에 탐색이 길어져도 로봇의 지도가 점점 더 일그러지는 것을 막을 수 있습니다.
루프 클로저가 항상 정확히 작동하는 것은 아닙니다. 서로 다른 장소가 비슷하게 보이는 지각적 앨리어싱이 발생하면 시스템은 한 장소를 다른 장소로 착각해 잘못된 제약 조건을 추가할 수 있으며, 그 결과 지도는 개선되기는커녕 오히려 나빠집니다. 2026년 벤치마크 논문(동료 심사를 아직 거치지 않은 프리프린트)은 킬로미터 규모의 합성 야외 시퀀스에서 ORB-SLAM3를 시험했습니다. 지형이 반복되는 사막 환경에서는 시스템이 잘못된 매칭을 받아들이면서, 루프 클로저를 활성화했을 때 한 실행의 위치 오차가 4.12미터에서 37.85미터로 늘어났습니다.
ORB-SLAM에서 파운데이션 모델 SLAM으로
그래프 기반 계열은 1990년대의 기원 이후로도 계속 진화해 왔습니다. 컴퓨터 비전 연구에서 나온 포토리얼리스틱 3D 렌더링 기법을 흡수했고, 가장 최근에는 SLAM 전용으로 처음부터 학습시킨 신경망 대신 범용 3D 재구성 파운데이션 모델을 기반으로 삼는 방향으로 나아가고 있습니다.
- 2015
ORB-SLAM
실시간 단안 비주얼 SLAM
- 2021
ORB-SLAM3
시각-관성 융합과 멀티맵 지원 추가
- 2024
Gaussian Splatting SLAM
3D 가우시안을 지도로, 실시간 포토리얼리스틱 렌더링
- 2025
MASt3R-SLAM
SLAM 전용 신경망이 아닌, SLAM의 사전 지식으로 쓰이는 3D 재구성 파운데이션 모델
MASt3R-SLAM 저자들이 직접 공개한 데모 영상(Murai et al., CVPR 2025)으로, 고밀도 3D 재구성을 실시간으로 만들어내는 과정을 보여줍니다.
03LiDAR SLAM 대 비주얼 SLAM
알고리즘 계열이 하나의 축이라면, SLAM은 어떤 센서를 쓰느냐에 따라서도 나뉩니다.
LiDAR SLAM
레이저 거리 측정으로 주변 형상을 직접 측정하므로 주변광이 없어도 작동합니다.
- Google이 2016년 10월 5일 오픈소스로 공개한 Cartographer 라이브러리는 실시간 2D·3D 지도 작성과 ROS 연동을 지원
- 다만 전용 센싱 하드웨어 비용이 들고, 회전식 장치는 기계 구조가 더 복잡해짐
비주얼 SLAM(VSLAM)
일반 카메라를 사용하므로 전용 센서 비용을 낮게 유지할 수 있습니다.
- 02장 연표의 첫머리에 등장하는 ORB-SLAM은 사라고사 대학교의 Raúl Mur-Artal, J.M.M. Montiel, Juan D. Tardós가 2015년에 발표했으며(IEEE Transactions on Robotics 최우수 논문상 수상), 널리 쓰이는 오픈소스 구현 사례
- 시각적 특징을 추출하고 추적하는 데 더 많은 연산이 필요하며, 어둡거나 질감이 부족한 장면에서는 성능이 떨어질 수 있음
LiDAR 센서 비용과 로보틱스 고객사 공급을 둘러싼 경쟁은 저희 센서·인지 시장 기사에서 다룹니다.
두 방식의 결합: 하이브리드 시스템
일부 시스템은 두 센싱 방식을 모두 결합합니다. RGB-D 카메라는 일반 컬러 카메라와 깊이 센서를 하나의 유닛에 담아, 별도의 레이저 스캐너 없이도 비주얼 SLAM의 낮은 하드웨어 비용에 LiDAR의 직접적인 형상 계측 능력 일부를 더합니다.
Microsoft의 Kinect 깊이 센서를 기반으로 한 초기 시스템 KinectFusion은 2011년, 바로 이런 종류의 저비용 복합 센서만으로도 완전한 실시간 3D 표면 재구성이 가능함을 보여주었습니다.
04로봇청소기부터 창고 로봇까지
가정용 로봇: 레이저와 카메라 매핑
SLAM 구현의 규모와 비용은 어떤 기기에 탑재되느냐에 따라 크게 달라집니다. 그리고 03장에서 본 레이저 대 카메라의 구분은 소비자 제품에서 그대로 드러납니다.
가정용 로봇 가운데 Neato Robotics의 XV-11(2010년 6월 출하 시작)은 회전식 레이저 센서로 방의 지도를 작성한 초기 소비자 로봇 사례입니다. iRobot의 Roomba 980(2015년 9월 출시)은 iRobot이 vSLAM이라고 부르는 자체 카메라 기반 SLAM을 적용한 최초의 Roomba였습니다.
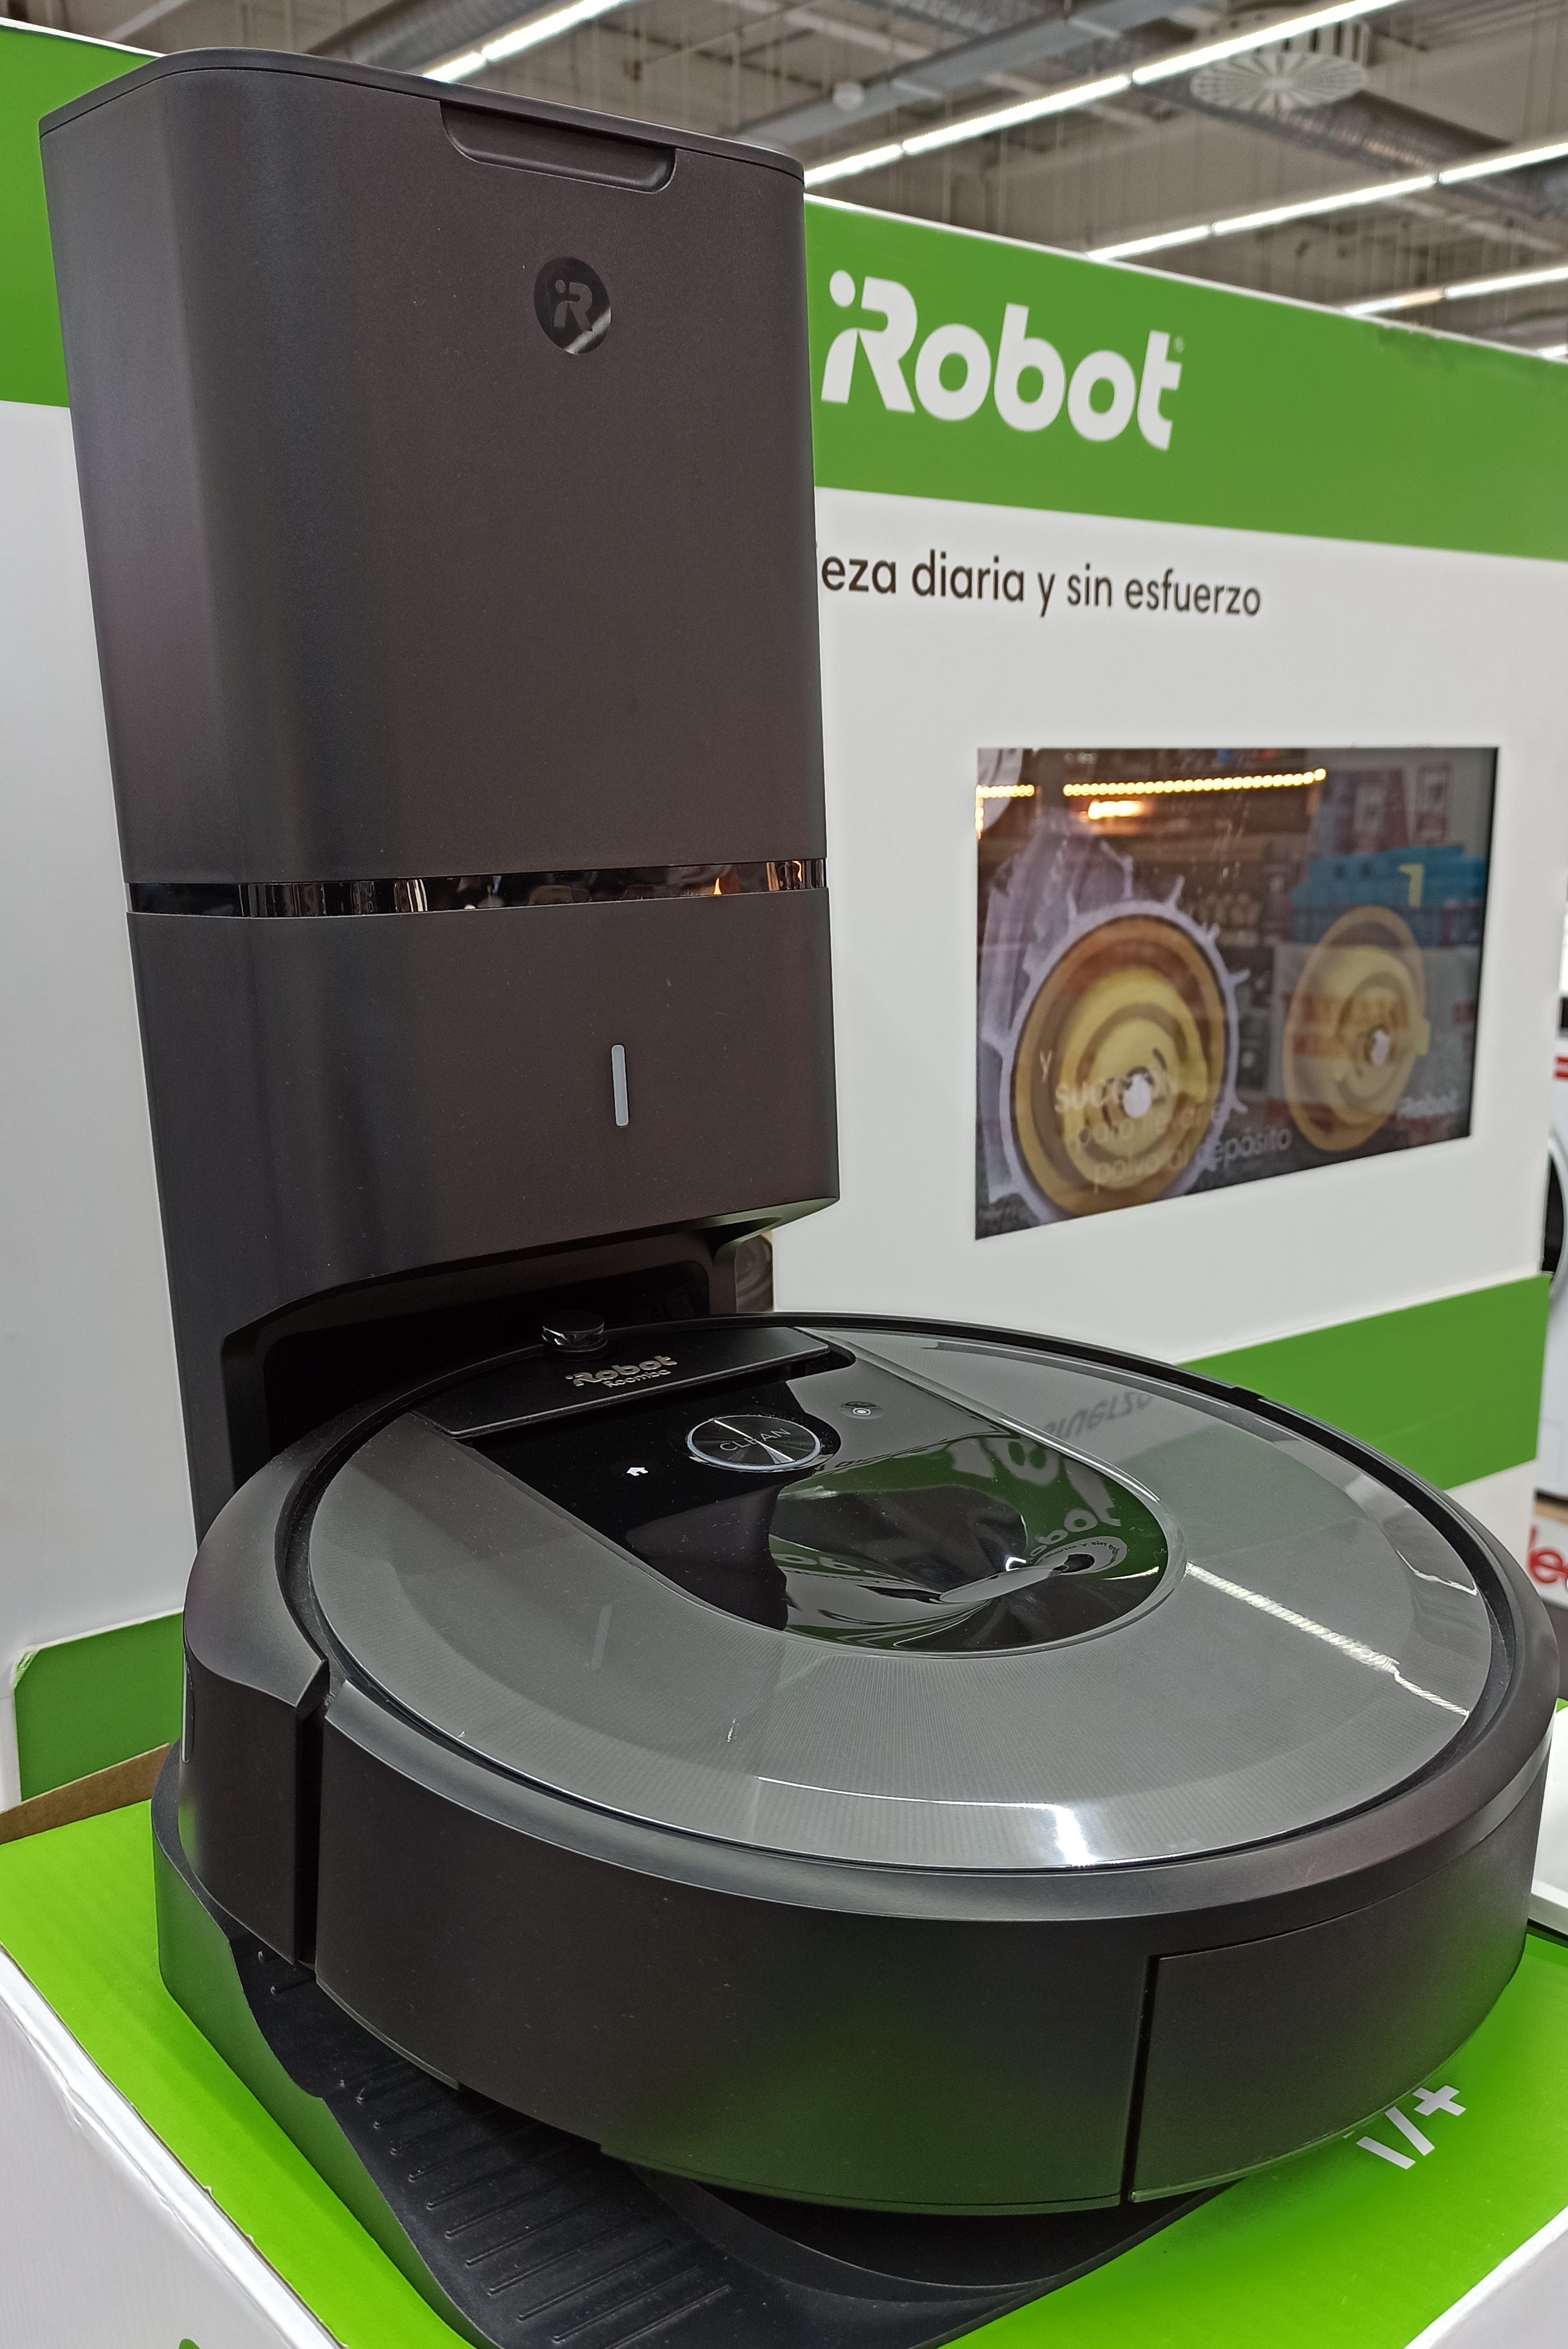
iRobot의 Roomba 시리즈는 2015년 980 이후 카메라 기반 SLAM(vSLAM)을 사용해 왔습니다. 사진 속 i7+는 같은 계보의 후속 모델입니다.
사진: Auledas, CC BY-SA 4.0, Wikimedia Commons 제공구성 가능한 오픈 소스 SLAM 스택
일부 산업용·연구용 로봇은 작업에 맞는 SLAM 방식을 사용자가 선택할 수 있습니다. AgileX Robotics의 공식 LIMO 매뉴얼에는 두 가지 LiDAR SLAM 워크플로가 나옵니다. 소규모 공간용으로 설명된 Gmapping과 실시간 루프 클로저를 수행하는 Google의 그래프 최적화 기반 Cartographer입니다.
ROS 2 로봇 프레임워크의 표준 내비게이션 스택인 Nav2는 Steve Macenski가 만든 SLAM Toolbox를 기본 SLAM 구현으로 제공합니다. Nav2의 공식 SLAM 튜토리얼은 널리 쓰이는 연구용 플랫폼인 TurtleBot3에서 이 스택을 사용하는 과정을 보여 줍니다.
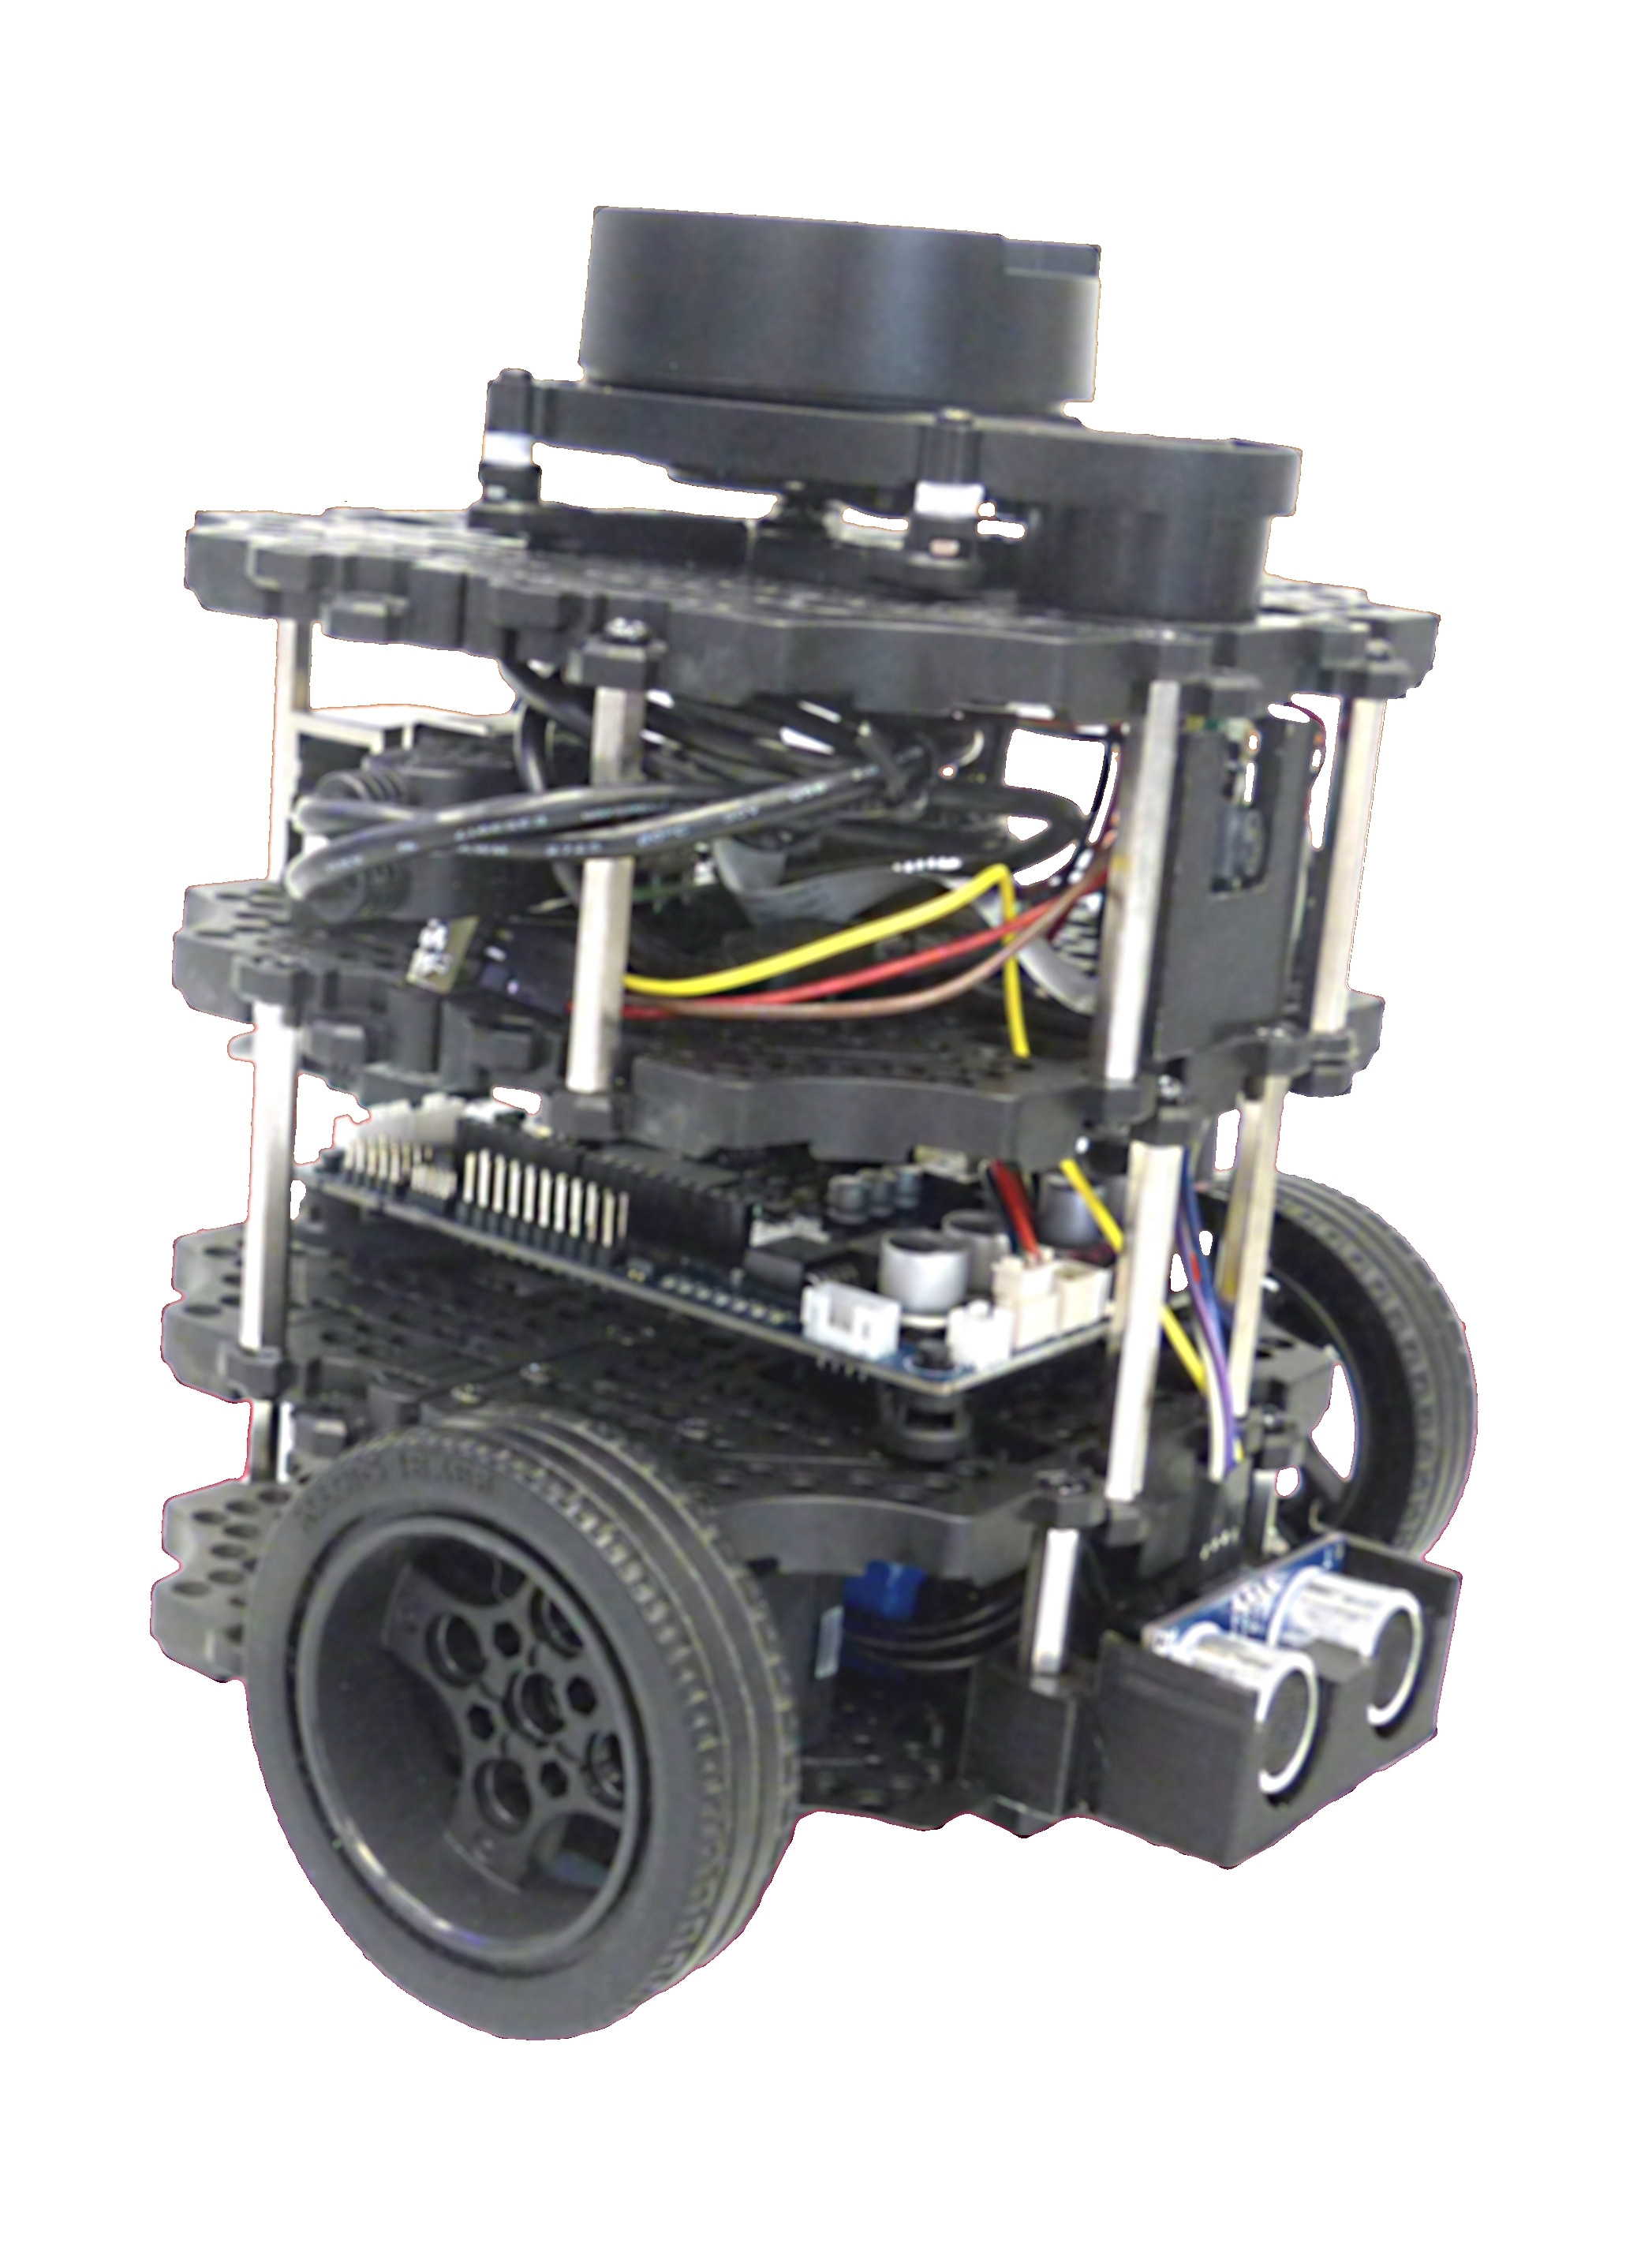
TurtleBot3 — Nav2의 공식 SLAM 튜토리얼이 SLAM Toolbox를 시연할 때 사용하는 플랫폼입니다.
사진: Kuscu0, CC BY-SA 4.0, Wikimedia Commons 제공SLAM의 대안인 고정 인프라
모든 자율 이동 로봇(AMR)이 실제로 SLAM을 사용하는 것은 아닙니다.
Amazon에 따르면 자사 창고용 구동 유닛 중 하나인 Hercules는 부호화된 바닥 마커 격자를 읽어 위치를 파악하고, Pegasus도 같은 종류의 구조화된 구역에서 작동합니다. 이러한 시스템은 AMR(자율 이동 로봇) 역시 고정 인프라를 이용해 자율 주행할 수 있음을 보여 줍니다. SLAM은 그러한 마커가 설치되지 않은 공간에서 로봇이 위치를 파악해야 할 때 선택할 수 있는 또 다른 방법입니다.
모바일 로봇 시장의 성장
ABI Research는 이동 로봇이 전통적인 주력 분야인 창고·물류를 넘어 더 다양하고 구조화되지 않은 환경으로 확장하도록 해주는 기술 중 하나로 SLAM을 꼽습니다. 이 회사의 2024년 12월 전망에 따르면 바로 그러한 유연성이 가장 중요한 최신 세그먼트에서 가장 빠른 성장세가 나타납니다. 농업용 로봇 출하량은 2023년 7,000대에서 2030년 129,000대(CAGR 45%)로, 배송 로봇은 14,000대에서 147,000대(37%)로, 레스토랑용 로봇은 6,000대에서 78,000대(43%)로 늘어날 것으로 전망됩니다. ABI Research의 로보틱스 담당 애널리스트 George Chowdhury는 이동 로봇이 "이전까지 자동화가 부족했던 분야로 자동화를 확장하고 있다"고 말했습니다. 이러한 도입은 로봇이 아무도 미리 지도화해 두지 않은 공간에서도 스스로 위치를 파악할 수 있어야 가능합니다.
이동 로봇 출하량, ABI Research 전망(2024년 12월)
05남아 있는 기술적 과제
이러한 도입이 확산될수록 SLAM에 남아 있는 한계는 더 중요해집니다. 02장에서 다룬 지각적 앨리어싱으로 인한 실패만이 문제는 아닙니다. 특히 다음 두 영역은 오늘날 SLAM이 안정적으로 해내지 못하는 부분으로 남아 있습니다.
실제 환경에서의 강인성
연구용 벤치마크는 SLAM이 실제로 작동해야 하는 어수선한 공사 현장이나 창고에 비하면 훨씬 정돈되어 있습니다.
- Hilti x Trimble x Oxford SLAM Challenge 2026은 가동 중인 건설 현장에서 촬영한 30개 시퀀스로 시스템을 검증
- 이런 현장은 동적이고, GPS를 쓸 수 없으며, 배치가 매일 바뀝니다
- 정돈된 벤치마크와 실제 조건 사이의 간극은 아직 큽니다
형상뿐 아니라 장면의 의미까지 이해하기
시맨틱 SLAM은 각 지도화된 객체가 어디에 있는지뿐 아니라 실제로 무엇인지까지 로봇이 인식하게 하려는 시도입니다. 2025년의 한 리뷰 논문은 두 가지 미해결 과제를 밝혔습니다.
- 이전에 본 적 없는 객체 범주 — 장면이 바뀌면서 인식이 흔들릴 수 있음(‘시맨틱 드리프트’)
- 이동 로봇이 실제로 탑재할 수 있는 하드웨어에서 대형 인식 모델을 실시간으로 구동하는 데 드는 막대한 연산 비용
이러한 시맨틱 이해와 일반화 성능의 한계에 대한 하나의 적극적인 대응은 이미 02장의 알고리즘 연표에 등장했습니다. 바로 SLAM 전용 신경망을 처음부터 학습시키는 대신 범용 3D 재구성 모델을 재사용하는 파운데이션 모델 SLAM입니다.
06SLAM을 더 쉽게 활용하는 방법
이러한 미해결 과제는 연구자들이 조금씩 풀어 갈 몫이고, 대부분의 팀에게 필요한 것은 지금 당장 작동하는 SLAM입니다. SLAM 스택을 처음부터 직접 구축하거나 04장에서 소개한 ROS 기반 오픈소스 구성을 설정하는 것만이 더 이상 유일한 선택지는 아닙니다. 이제는 SLAM 자체를 대신 처리해 주는 기성 옵션이 크게 세 가지 등장했습니다.
라이선스 제공형 SLAM 모듈
SLAMTEC의 SLAMKit은 SLAM을, 팀이 처음부터 직접 통합해야 하는 연구용 코드베이스가 아니라 로봇 제조사가 라이선스를 받아 내장할 수 있는 소프트웨어로 패키징한 것입니다.
- C++, Java, ROS, RESTful API 인터페이스 제공
- 자사 비교 대상 소프트웨어 대비 연산 요구량을 대략 절반으로 줄인다고 밝힘
- 일반적인 Intel 또는 ARM 하드웨어에서 동작
스마트폰에 내장된 SLAM
로보틱스 분야 밖에서도 Apple의 ARKit과 Google의 ARCore가 같은 핵심 아이디어를 iOS와 Android에 직접 내장하고 있습니다. 카메라 이미지와 모션 센서 데이터를 융합하는 시각-관성 오도메트리로, 앞서 다룬 바퀴 로봇의 드리프트 보정 원리와 동일합니다.
- 이 프레임워크 위에서 앱을 만드는 개발자라면 누구나 실시간 6자유도 트래킹을 활용할 수 있음
- 직접 SLAM 코드를 작성할 필요 없음
연구·프로토타이핑을 위한 툴박스
MathWorks는 SLAM을 단일 올인원 제품이 아니라 MATLAB과 Simulink의 툴박스 형태로 제공합니다.
- Navigation Toolbox에는 기록된 LiDAR 데이터를 GUI 조작만으로 점유 격자 지도로 변환하는 SLAM Map Builder 앱이 포함됨
- Computer Vision Toolbox는 ORB-SLAM과 같은 비주얼 SLAM 방식을 다룸
- 포즈 그래프, 번들 조정 같은 요소는 사전 제작된 함수로 처리함(완전한 노코드 블랙박스는 아니지만, 그 수식을 처음부터 직접 작성하는 수고를 대신함)
07출처
01. 정의: 닭과 달걀의 문제
02. 3대 알고리즘 계열과 루프 클로저
03. LiDAR SLAM 대 비주얼 SLAM
04. 로봇청소기부터 창고 로봇까지
06. SLAM을 더 쉽게 활용하는 방법
기초 지식
기초 지식 전체 글 →산업용 로봇의 기초
피지컬 AI 개념
로봇 파운데이션 모델
하드웨어 기초
이동과 인지의 기초
- ›동시적 위치 추정 및 지도 작성(SLAM)(현재 글)