기초 지식
로봇 티칭과 오프라인 프로그래밍
01티치 펜던트 / 온라인(플레이백) 프로그래밍
티치 펜던트는 버튼 또는 터치스크린과 비상정지 버튼을 갖춘 휴대형 장치입니다. 실기에서 로봇 관절을 조그 운전하고 특정 지점과 자세를 기록하는 데 씁니다. 작업자는 필요한 동작을 따라 로봇을 움직이며 웨이포인트를 저장하고, 제어기는 생산 중 그 순서를 재생합니다. 실제 로봇에서 수행하므로 티치/플레이백 또는 온라인 프로그래밍이라 부르며, 교시 중에는 해당 로봇을 생산에 사용할 수 없습니다. (KUKA smartPAD 제품 페이지)
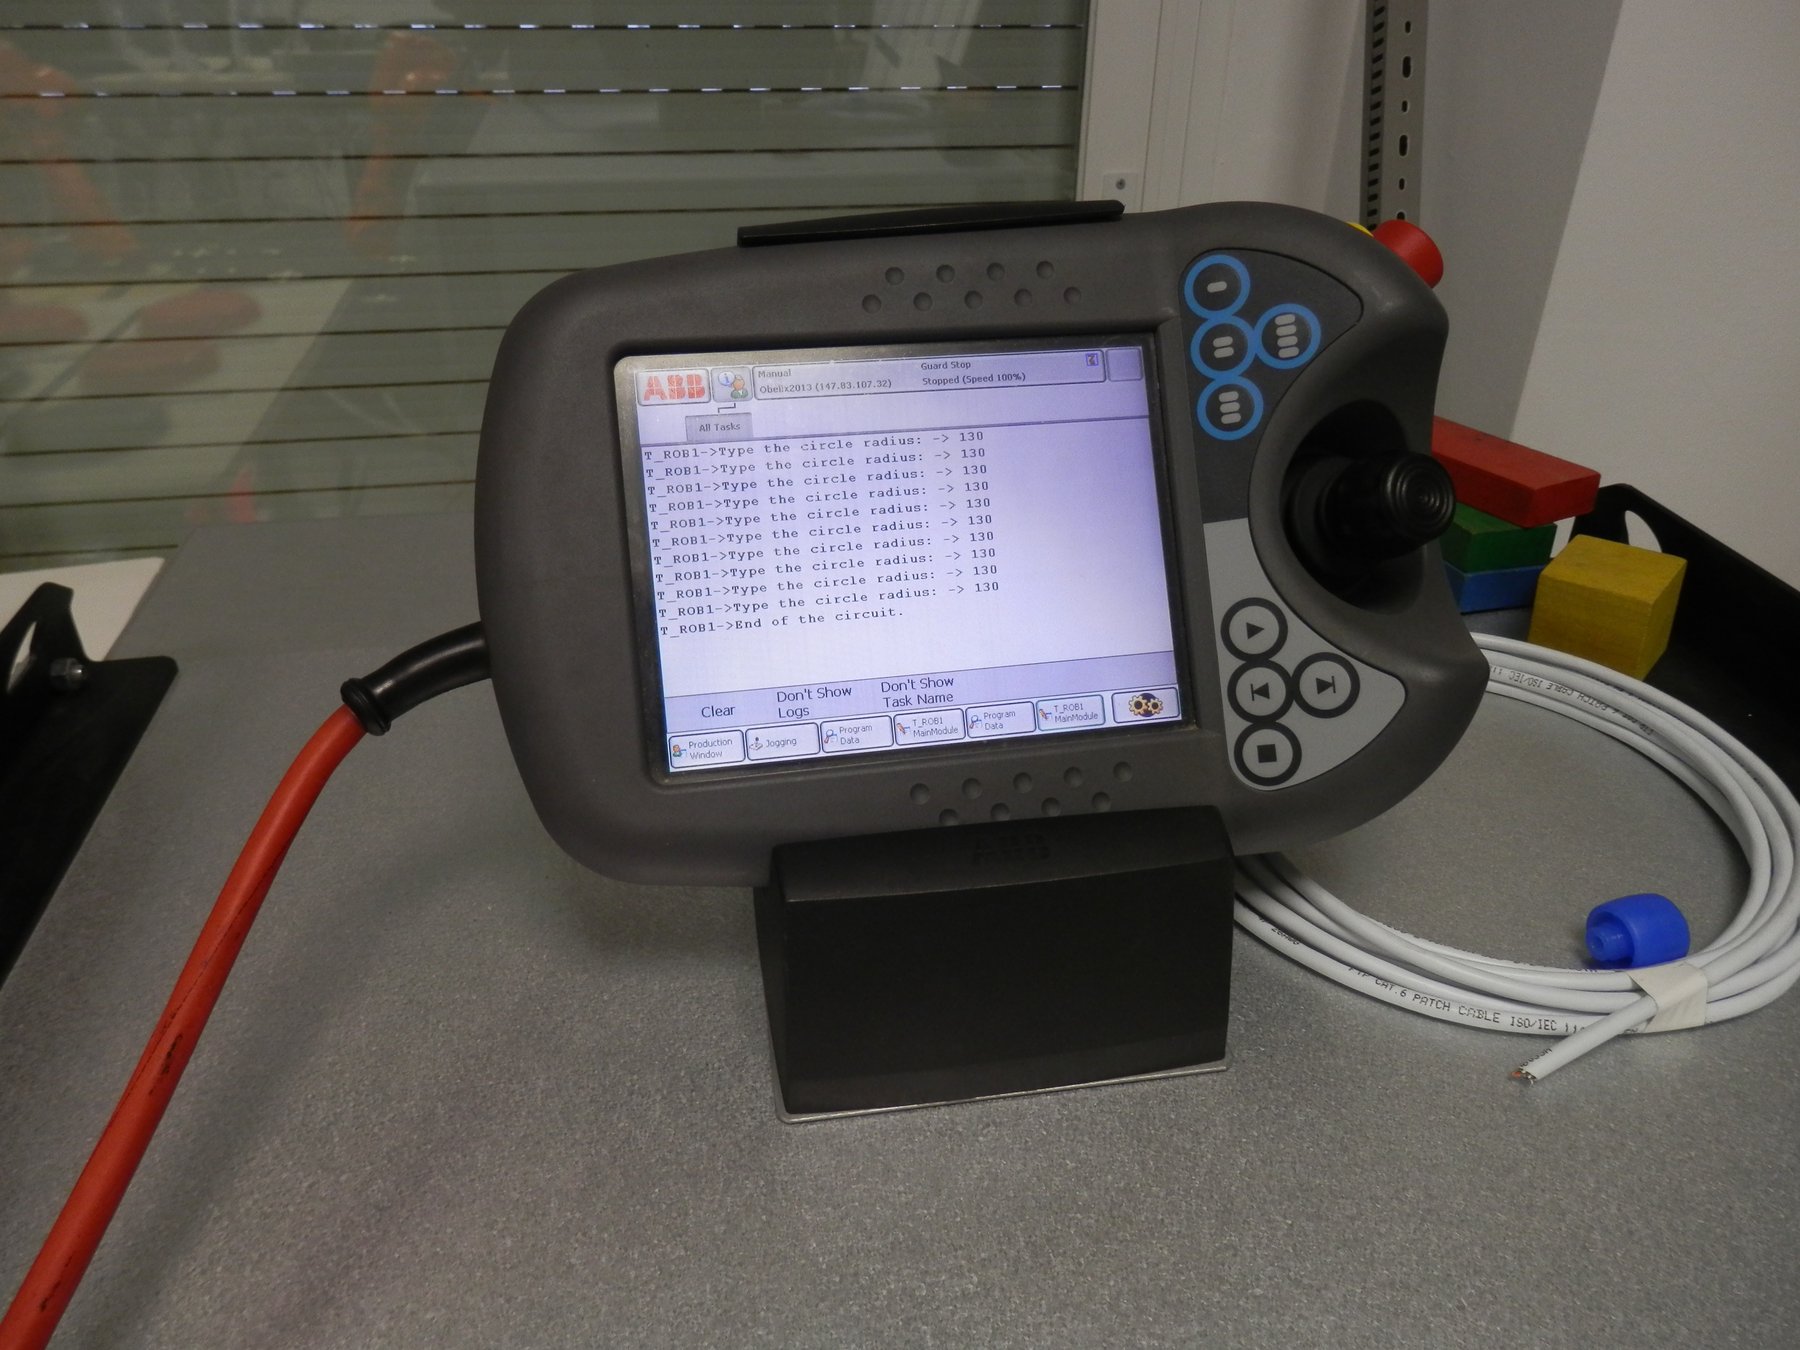
ABB IRB140 티치 펜던트. 작업자가 PC에서 코드를 직접 작성하지 않고 산업용 로봇 팔을 조그 운전하고 위치를 맞추며 프로그래밍하는 휴대형 장치입니다.
사진: Auledas, CC BY-SA 4.0, Wikimedia Commons 제공연관되지만 구별되는 방식으로 핸드가이딩이 있습니다. 펜던트 버튼으로 조그 운전하는 대신 로봇 팔을 직접 잡고 움직여 경로를 기록합니다. 이는 다음 글에서 다루는 네 가지 협동 운전 모드 중 하나이기도 합니다: 협동로봇(코봇). 아래에 나온 KUKA ready2_pilot은 이런 핸드가이딩 교시를 위해 특별히 개발된 상용 시스템입니다.
작업자가 로봇 팔을 직접 움직여 경로를 교시할 수 있는 무선 핸드가이딩 장치 ready2_pilot을 시연하는 KUKA 공식 영상.
02오프라인 프로그래밍(OLP)
오프라인 프로그래밍은 실제 로봇을 건드리거나 점유하지 않고 별도 컴퓨터에서 3D CAD 모델과 로봇 셀 시뮬레이션을 이용해 같은 종류의 모션 프로그램을 작성합니다. 완성된 프로그램은 시뮬레이션에서 검증한 뒤 실제 제어기로 내려보냅니다. 생산은 전체 프로그래밍 기간이 아니라 최종 확인과 소폭의 보정 때만 중단됩니다. (Visual Components OLP 안내서)
OLP 소프트웨어
OLP에는 범용 CAD 도구가 아닌 전용 시뮬레이션 소프트웨어를 사용합니다:
RoboDK 소프트웨어
한 브랜드 생태계에 종속되지 않고 대부분의 주요 제조사 로봇을 지원하는 시뮬레이션·OLP 소프트웨어입니다.
출처RoboDK
ABB RobotStudio / FANUC ROBOGUIDE 도구
주요 제조사도 자사 제어기와 로봇 모델에 맞춘 OLP 도구를 제공합니다. ABB는 RobotStudio, FANUC은 ROBOGUIDE를 제공하며 Yaskawa와 KUKA에도 대응 제품이 있습니다.
Webots 시뮬레이터
Cyberbotics가 관리하는 오픈소스 로봇 시뮬레이터입니다. RoboDK나 RobotStudio처럼 산업용 OLP 전용은 아니지만, 로봇 교육과 연구에서 자주 쓰이는 무료 멀티브랜드 선택지입니다.
출처Webots
03티치/플레이백과 OLP 비교
티치 / 플레이백(펜던트)
단순한 작업은 배우기 쉽고 CAD 데이터도 필요하지 않습니다. 그러나 교시하는 내내 로봇이 생산에서 빠지며, 새 부품으로 바꾸려면 처음부터 다시 교시해야 합니다.
오프라인 프로그래밍(OLP)
프로그램을 작성하고 시뮬레이션하는 동안 생산을 계속할 수 있고, 복잡한 다중 로봇 셀도 3D에서 더 쉽게 계획할 수 있습니다. 대신 정확한 CAD 모델과 시뮬레이션 소프트웨어가 필요하며, 마지막에는 현장 보정도 해야 합니다.
04일본의 로봇 교시 자격 요건
일본에서는 완전히 인증된 펜스나 고정식 안전조치 없이 산업용 로봇의 동작 범위 안에서 교시하거나 조작하는 사람이 산업안전보건규칙에 따라 사전에 산업용 로봇 교시 특별교육을 이수해야 합니다. 이는 다음 글에서 다루는 펜스·울타리 요건과 별개의 의무입니다: 협동로봇(코봇). 이 요건은 고용주뿐 아니라 실제 교시 작업자에게 적용됩니다. 일본 전역의 교육기관과 도도부현 노동기준협회가 관련 법규·로봇 기계 교육과 실습을 결합한 과정을 운영합니다.
일본에서 이 주제가 꾸준히 실제 검색어로 등장하는 이유이며, 현지에 산업용 로봇을 도입하는 팀이라면 계획에 반영해야 할 실무 제약입니다.
05AI가 두 방식을 대체하기 시작한 지점
티치/플레이백과 OLP는 모두 사람이 고정된 모션 프로그램을 직접 작성하는 방식입니다. 피지컬 AI 연구에서는 이 수작업 단계를 완전히 대체하려는 비중이 커지고 있습니다. 정확한 웨이포인트를 프로그래밍하는 대신 로봇 파운데이션 모델이 흔히 사람의 시연에서 정책을 학습해, 원래 프로그램이 예상하지 못한 변화에도 일반화합니다. Sim2Real 기술 에서는 OLP가 셀을 시뮬레이션하듯 실제 하드웨어에서 실행하기 전에 정책을 시뮬레이션에서 학습하는 과정을 다루고, 피지컬 AI 에서는 이 과정이 속한 인지·추론·행동 순환을 폭넓게 설명합니다.
06자주 묻는 질문
일본에서 산업용 로봇을 교시하려면 자격이 필요한가요?
완전히 인증된 펜스나 고정식 안전설비 없이 로봇 동작 범위 안에서 작업한다면 필요합니다. 일본 산업안전보건규칙은 작업 전에 산업용 로봇 교시 특별교육을 이수하도록 요구합니다.
OLP는 대형 복합 설비에만 경제성이 있나요?
프로그래밍 중 대형 라인을 계속 가동하는 효과가 규모가 클수록 커서 이런 설비에서 가장 빨리 투자 효과가 납니다. 하지만 실기를 점유하지 않는다는 핵심 이점은 소형 셀에도 적용되며, 특히 부품별로 로봇을 자주 다시 프로그래밍할 때 유용합니다.
AI가 지금 교시를 실제로 대체할 수 있나요, 아직 연구 단계인가요?
전환은 진행 중이지만 아직 기본 방식은 아닙니다. 학습된 정책은 충분한 시연 데이터가 있는 특정 작업에서 잘 작동하고 일부 창고·물류 현장의 생산에도 진입하고 있습니다. 그러나 대부분의 정밀 산업 작업에서는 핸드 티칭과 OLP가 여전히 표준이며, 특히 용접 공차와 조립 정밀도는 일반적으로 학습 정책보다 명시적 프로그래밍에 의존합니다.
핸드가이딩과 교시는 같은 뜻인가요?
겹치지만 같지는 않습니다. 핸드가이딩은 로봇 팔을 손으로 직접 움직이는 특정 방식으로 교시에 활용할 수 있으며, 이와 별개로 ISO/TS 15066의 네 협동 운전 모드 중 하나이기도 합니다. 더 넓은 의미의 ‘교시’는 펜던트 조그, 핸드가이딩, OLP 등 제어기에 모션 프로그램을 입력하는 모든 방식을 포괄합니다.
제조사 전용 OLP 도구와 RoboDK 같은 멀티브랜드 도구 중 무엇을 써야 하나요?
셀에 한 브랜드의 로봇만 쓰는지 여러 브랜드를 쓰는지가 핵심입니다. 제조사 전용 도구인 RobotStudio나 ROBOGUIDE는 해당 브랜드 제어기의 구체적 동작을 더 정확하게 모델링하는 편입니다. RoboDK 같은 멀티브랜드 도구는 일부 정밀도를 양보하는 대신 한곳에서 여러 제조사의 셀을 계획하고 비교할 수 있습니다.
기초 지식
기초 지식 전체 글 →산업용 로봇의 기초
- ›산업용 로봇
- ›산업용 로봇의 유형
- ›협동로봇(코봇)
- ›로봇 티칭과 오프라인 프로그래밍(현재 글)