기초 지식
산업용 로봇의 유형
01개요
국제로봇연맹(IFR)은 산업용 로봇을 6가지 기계 구조로 분류합니다. 그중 극좌표·구면좌표형은 최초의 산업용 로봇 기하 구조로, 1961년 Unimate가 사용했습니다. 나머지 다섯 유형도 이후 작업 영역, 속도, 정밀도의 서로 다른 절충점에 특화됐습니다. 각 구조와 적합한 용도를 살펴봅니다.
026가지 구성
수직 다관절형
3개 이상의 회전 관절을 직렬로 연결해 사람 팔처럼 움직입니다. 모든 구성 중 작업 영역이 가장 크고 유연하며 보통 6축입니다. 용접, 자재 취급, 범용 조립에서 지배적인 구성입니다.
SCARA(수평 다관절형)
평행한 수평 회전 관절 2개와 수직 직선축으로 구성되며 보통 4축입니다. 수평면에서는 강성이 높고 수직 방향으로는 순응성이 있어 회로기판 부품 장착 같은 빠르고 반복적인 배치 작업에 적합합니다.
직교좌표형·갠트리형
회전 대신 직선으로 움직이는 X/Y/Z 3개 직선축을 사용합니다. 기계적으로 단순하고 매우 큰 작업 영역으로 확장할 수 있으며 무거운 하중도 운반합니다. 넓은 구역의 자재 취급과 팔레타이징에 흔합니다.
원통좌표형
회전 베이스 관절과 수직·반경 방향 직선 관절이 원통형 작업 영역을 만듭니다. 같은 도달거리의 다관절 팔보다 바닥 공간을 적게 차지합니다.
병렬형·델타형
여러 개의 가벼운 팔이 평행사변형 링크를 통해 고정 베이스와 공용 엔드 이펙터 플랫폼을 연결합니다. 모터를 움직이는 팔에서 분리해 매우 높은 가속도를 냅니다. 예를 들어 ABB IRB 360은 경량 하중에서 분당 최대 150회 픽업 사양입니다.
극좌표형·구면좌표형
회전 베이스 관절, 회전 어깨 관절, 안팎으로 신축하는 직선 팔이 구형 작업 영역을 만듭니다. 생산에 투입된 최초의 산업용 로봇인 1961년 Unimate의 기하 구조입니다.
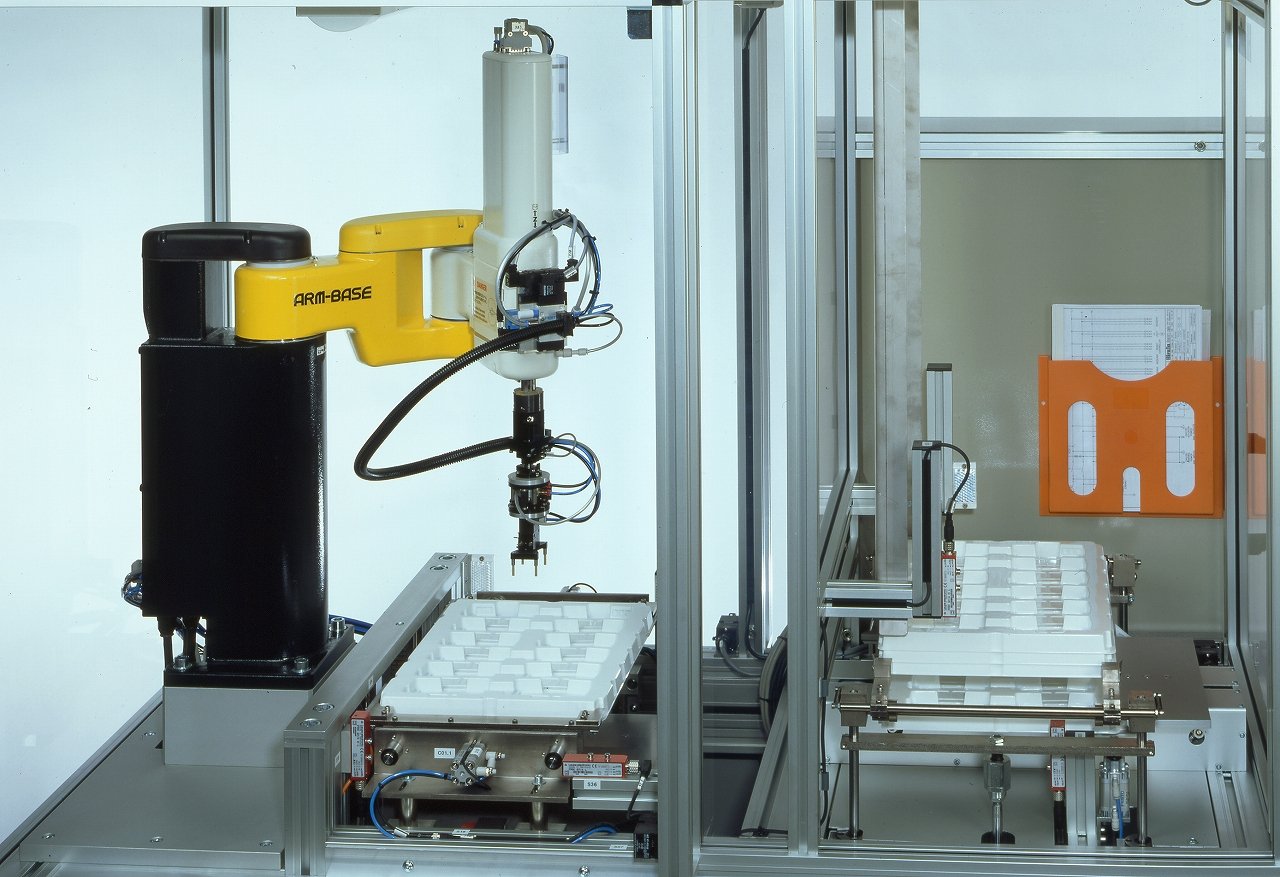
팔레타이징 작업 셀의 SCARA 로봇. 수평 회전 관절 2개와 곧은 수직 이동축이 1978년 Hiroshi Makino 연구팀과 Sankyo Seiki가 개발한 핵심 기하 구조입니다.
사진: Hirata Robotics GmbH, CC BY-SA 3.0 DE, Wikimedia Commons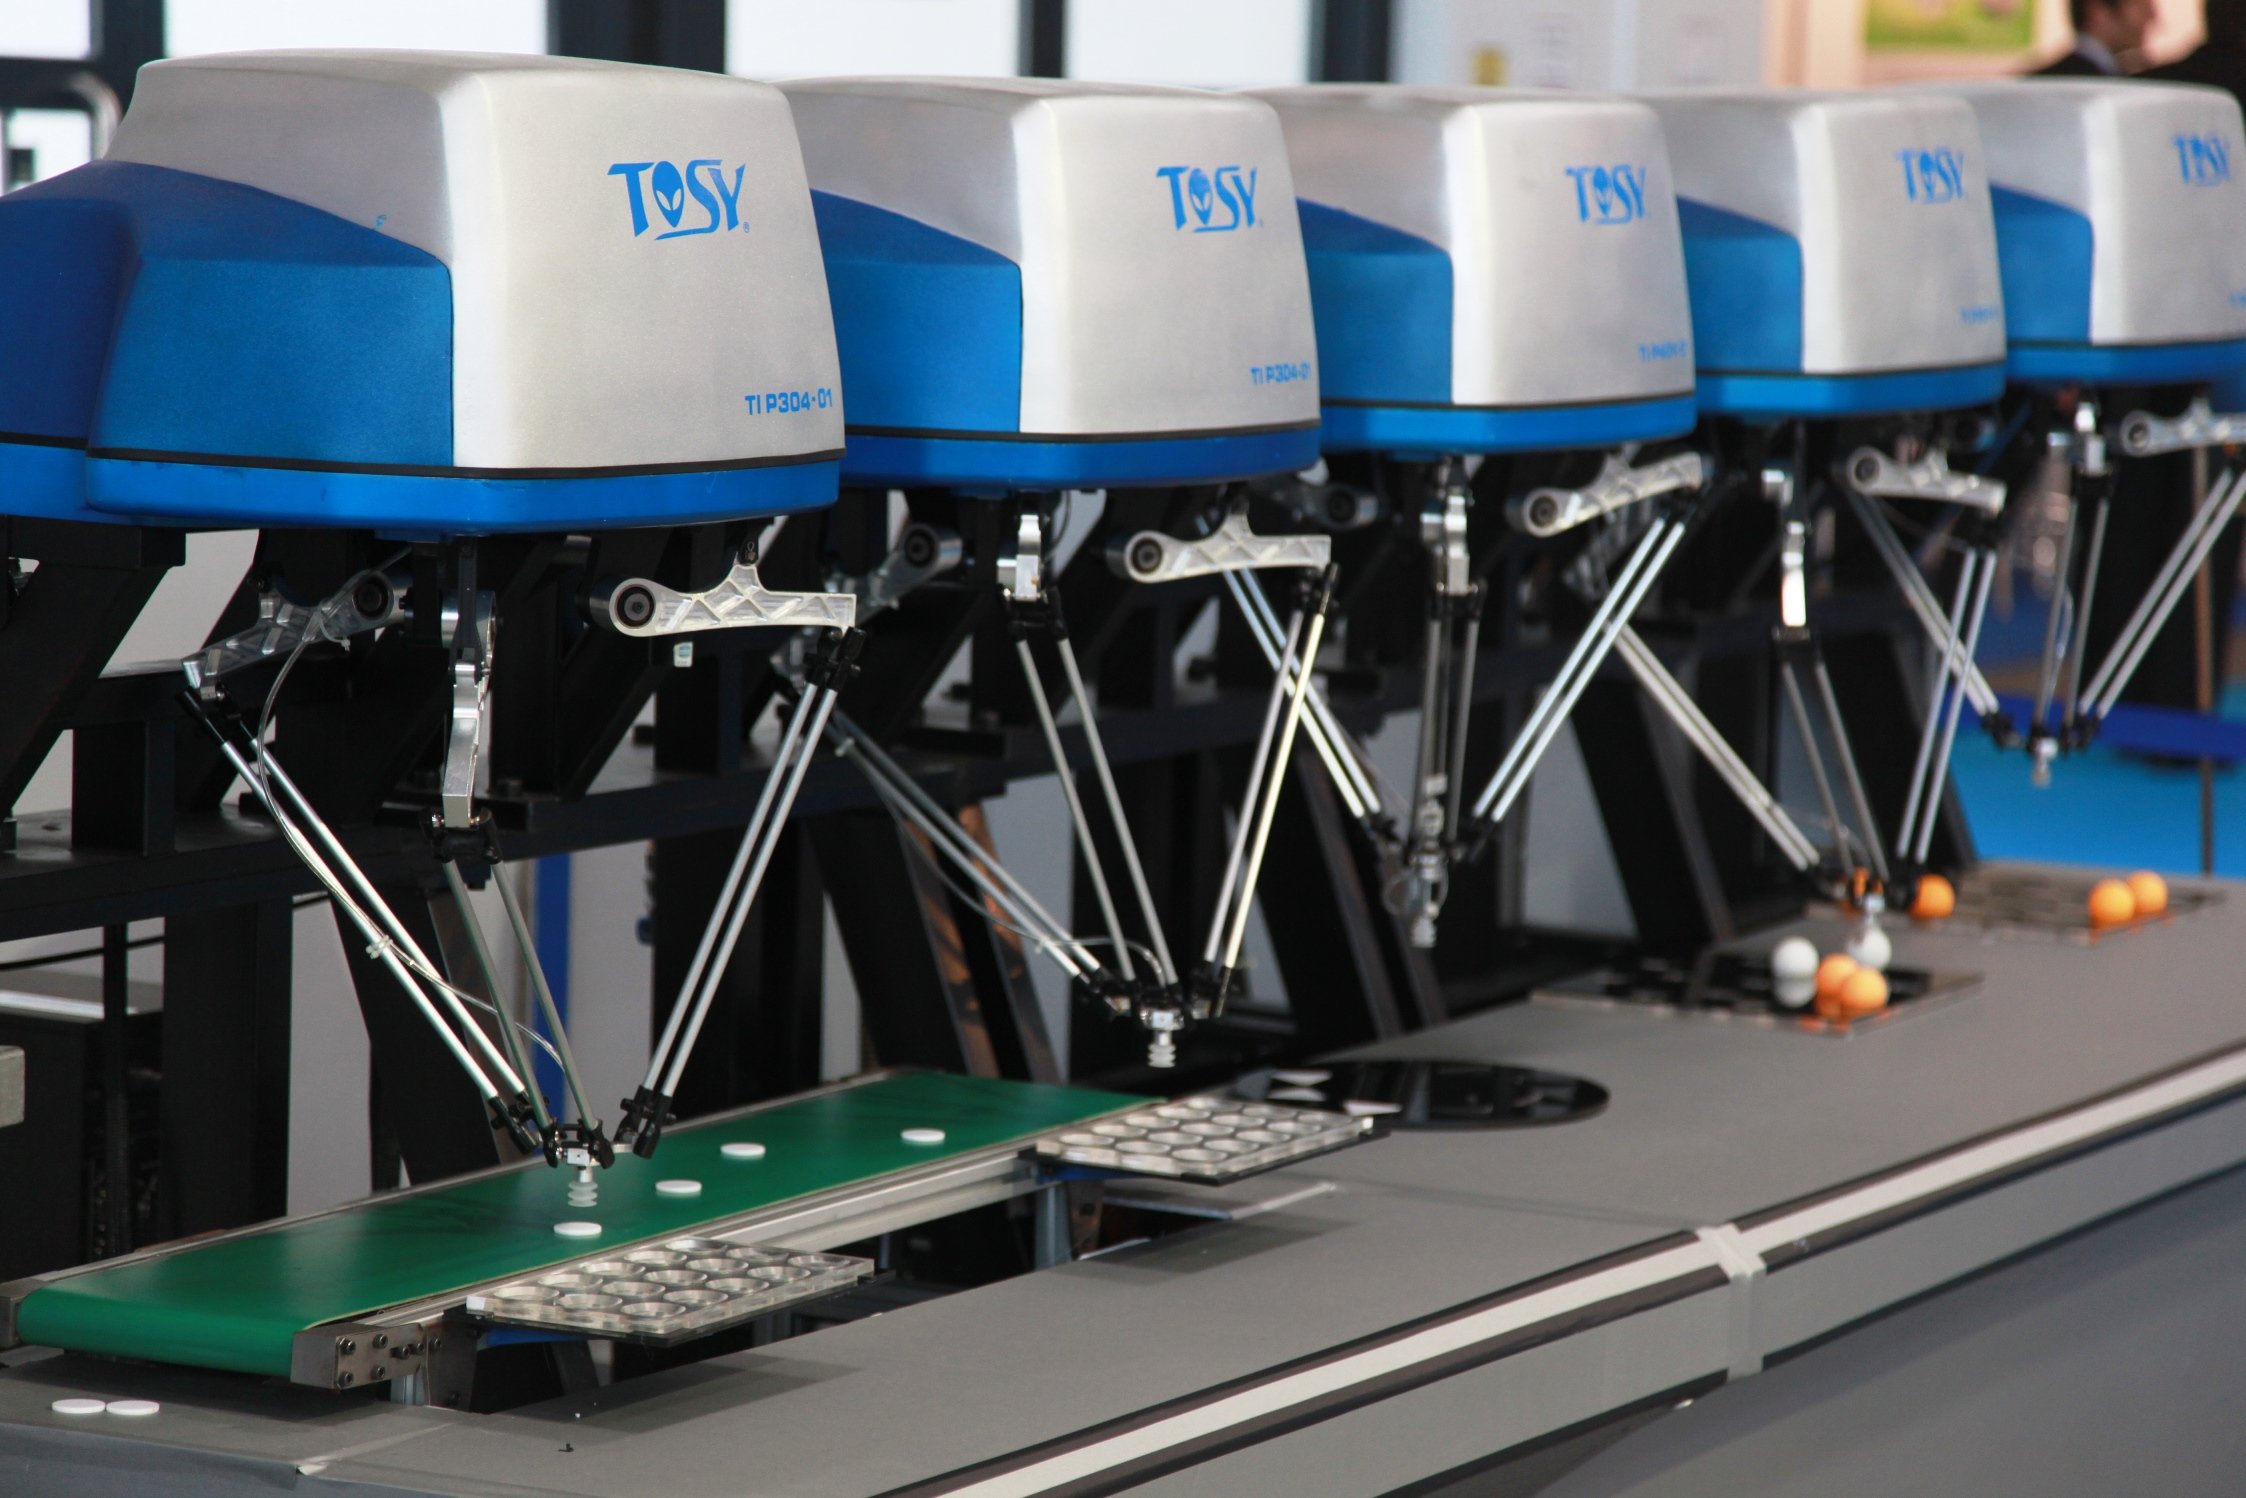
뮌헨 Automatica 2010에 전시된 TOSY 델타 로봇. 3개의 병렬 팔과 상부 고정 모터 덕분에 일반 6축 팔이 따라갈 수 없는 속도로 픽앤플레이스합니다.
사진: Humanrobo, CC BY-SA 3.0, Wikimedia CommonsABB Robotics의 IRB 365 FlexPicker 공식 시연. 델타 로봇이 경량 제품을 매우 빠르게 집고 방향을 바꿔 포장하며, 위에서 설명한 가속 성능의 장점을 보여 줍니다.
03작업별 빠른 선택 가이드
출발점일 뿐 엄격한 규칙은 아니며 실제 셀은 여러 구성을 조합하기도 하지만, 작업에 따라 먼저 검토할 구성이 대체로 정해집니다.
- 자동차 차체 패널 용접수직 다관절형
- 회로기판에 부품 장착SCARA 방식
- 넓은 구역에서 크고 무거운 하중 이송직교좌표형·갠트리형
- 바닥 공간이 제한된 소형 셀 구성원통좌표형
- 매우 가볍고 작은 물품을 초고속 픽업병렬형·델타형
04제조사가 설명하는 절충 관계
어느 기하 구조도 절대적으로 ‘더 낫지’ 않습니다. 각 유형은 설치 면적과 비용을 기준으로 작업 영역의 형태, 속도, 가반하중을 맞바꿉니다. 셀 설계자는 보통 자동차 문 용접인지 컨베이어의 소형 부품 고속 픽업인지 작업과 가용 공간부터 따져 둘에 맞는 구성을 고릅니다.
05구조를 가로지르는 분류: 협동로봇
위 6가지 구성은 모두 협동로봇(코봇)으로 설계하고 안전 인증을 받을 수 있습니다. 협동 여부는 일곱 번째 운동학 유형이 아니라 안전·배치 분류입니다. 협동로봇(코봇) 에서는 로봇을 ‘협동형’으로 만드는 조건과 이것이 기계 구조 분류와 어떻게 다른지 설명합니다.
06자주 묻는 질문
SCARA와 수직 다관절형의 실제 차이는 무엇인가요?
SCARA의 주요 관절 2개는 모두 수직축을 중심으로 회전해 좌우 방향 강성은 높고 상하 방향 순응성은 있습니다. 따라서 빠르고 평평하며 반복적인 배치에 적합합니다. 수직 다관절 로봇은 3차원에서 거의 모든 방향으로 도구를 뻗고 자세를 잡을 수 있지만 단순한 평면 반복 동작에서는 대체로 더 느립니다.
델타 로봇이 다른 구성보다 훨씬 빠른 이유는 무엇인가요?
모터가 움직이는 팔에 실리지 않고 베이스에 고정돼 팔 자체가 매우 가볍기 때문입니다. 매 사이클 가속·감속해야 하는 질량이 훨씬 적어 경량 하중에서 매우 높은 픽업 속도를 냅니다.
극좌표·구면좌표형은 지금도 쓰이나요?
IFR 분류에는 남아 있지만, 1961년 Unimate가 수행한 범용 자재 취급과 기계 투입 작업은 현재 제품군에서 주로 수직 다관절형과 직교좌표형이 맡습니다. 현재 판매량보다 최초의 산업용 로봇 기하 구조라는 역사적 의의 때문에 알아둘 가치가 있습니다.
‘픽앤플레이스 로봇’은 어느 구성인가요?
운동학 유형이 아니라 작업을 설명하는 말입니다. 델타 로봇은 가벼운 물체를 매우 빠르게 픽앤플레이스할 때 대표적이지만 SCARA와 직교좌표 로봇도 서로 다른 속도·가반하중 조건에서 같은 작업을 합니다. 실제 구성은 물품 무게와 요구 사이클 시간에 따라 달라집니다.
기초 지식
기초 지식 전체 글 →산업용 로봇의 기초
- ›산업용 로봇
- ›산업용 로봇의 유형(현재 글)
- ›협동로봇(코봇)
- ›로봇 티칭과 오프라인 프로그래밍