산업용 로봇을 포함한 피지컬 AI — 뉴스, 데이터, 투자 시그널.
산업용 로봇의 기초
피지컬 AI 개념
로봇 파운데이션 모델
하드웨어 기초
이동과 인지의 기초
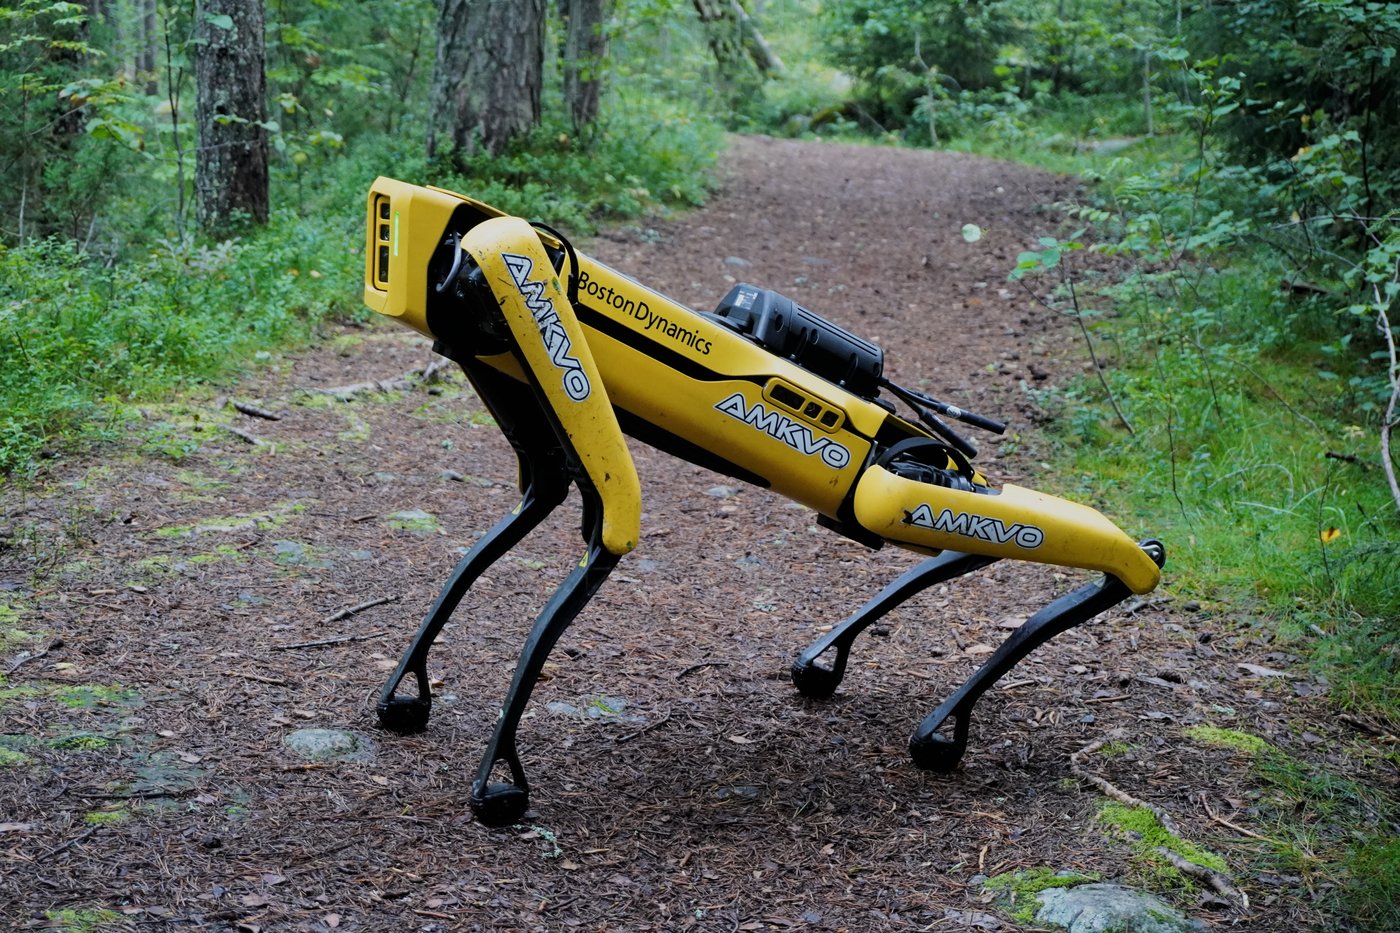
로봇 개에서 휴머노이드까지
BigDog, MIT Cheetah, Unitree 로봇개는 20년 동안 균형·액추에이터·시뮬레이션 문제를 풀었습니다. 오늘날 휴머노이드 붐을 규정하는 세 문제이기도 합니다. 그 공학적 계보와 연구자들이 그 연결이 끊긴다고 지적하는 지점을 함께 봅니다.
읽기 →로봇 산업의 역사
1961년 GM 조립라인의 첫 산업용 로봇 팔부터 오늘날 휴머노이드 투자 붐까지, 미국·일본·유럽·중국을 거쳐 피지컬 AI가 형성된 과정.
읽기 →요소 기술별 시장 지도
연구소·국가기관
휴머노이드·모빌리티
산업·현장 응용
기반 기술
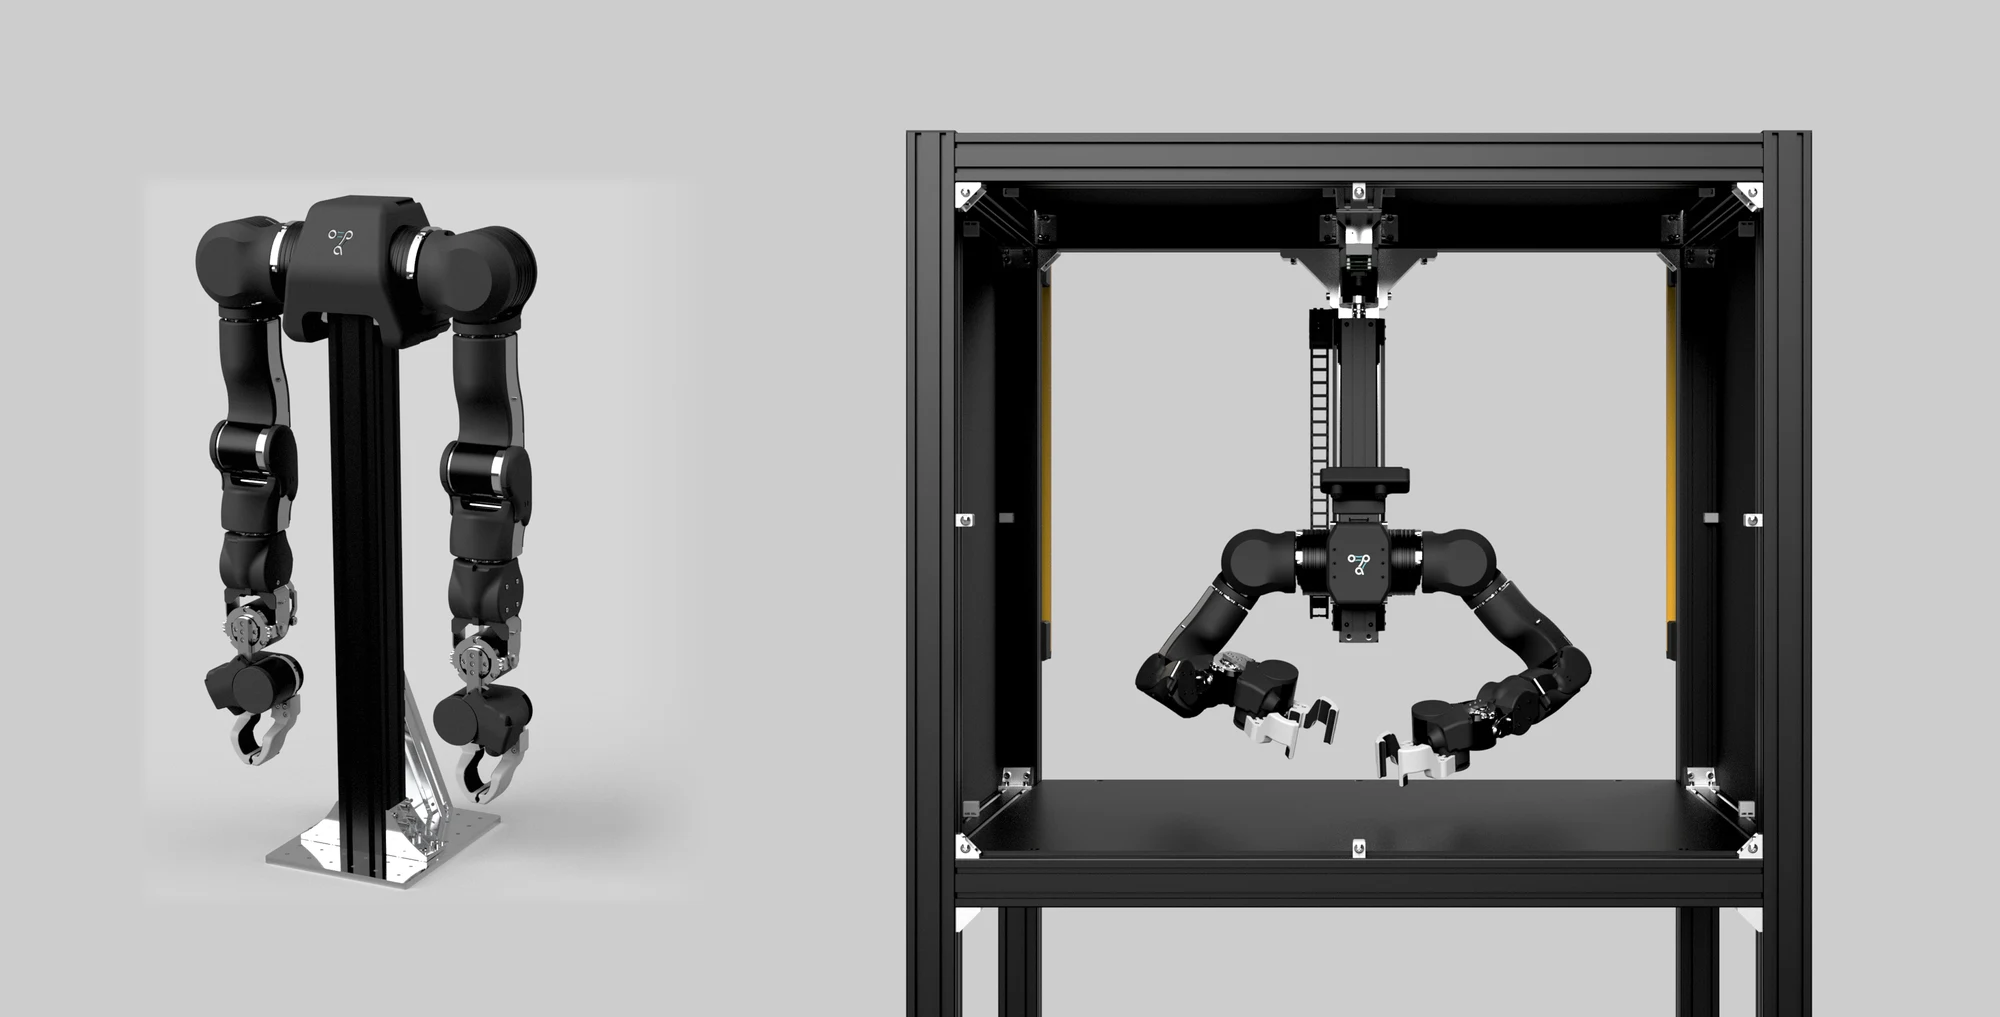
OpenArm
Enactic이 만든 완전 오픈소스 양팔(팔당 7자유도) 휴머노이드 팔입니다. Enactic은 Reazon Holdings에서 분사한 도쿄 로보틱스 기업으로, 가격은 $6,500부터이며 소프트웨어는 Apache 2.0, 기구 설계는 CERN-OHL-S-2.0으로 공개했습니다. ‘SOTA를 재현 가능하게 만든다’는 목표로 설계한 표준화 평가 플랫폼을 중심에 두며, 현재 Hugging Face LeRobot에도 통합되어 있습니다.
읽기 →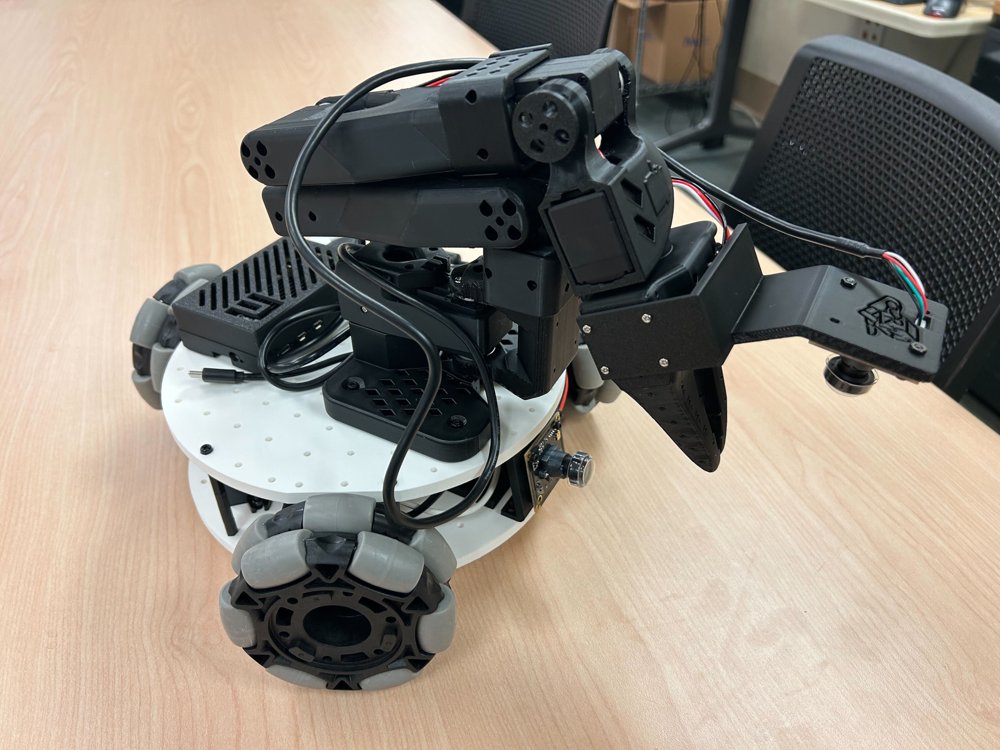
LeKiwi
일리노이대 학생 로보틱스 팀이 만든 $184~$499의 3D 프린팅 3륜 전방향 베이스. 고정형 Hugging Face SO-100/SO-101 팔을 이동형 매니퓰레이터로 바꾸며 현재 공식 LeRobot 라이브러리가 지원하는 로봇 유형입니다.
읽기 →
LeRobot의 역사
전 Tesla 엔지니어의 PyTorch 라이브러리에서 $100 로봇 팔, 스타 25,000개 오픈소스 프로젝트, 0.6.0 월드 모델까지—Hugging Face LeRobot이 AI 로봇학습 기준 스택이 된 과정
읽기 →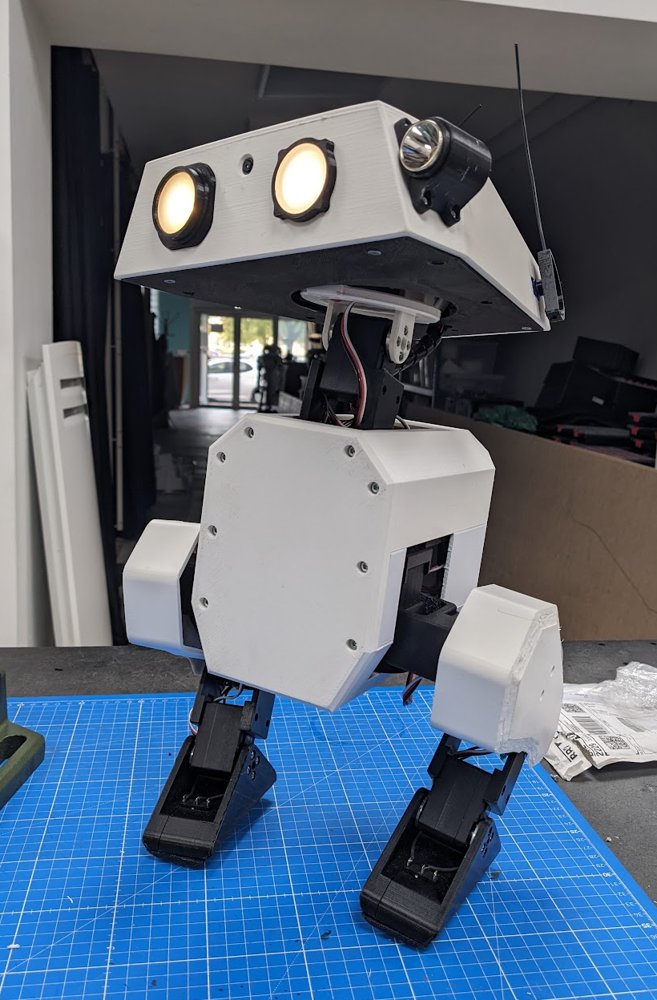
Open Duck Mini
$400 미만을 목표로 한 3D 프린팅 이족보행 로봇. Pollen Robotics 엔지니어가 Disney BDX 드로이드에서 영감을 받은 개인 프로젝트로 만들었으며 강화학습으로 보행을 익힙니다. 이후 Google I/O의 온디바이스 AI 시연에도 선정됐습니다.
읽기 →