프로젝트
LeRobot의 역사
LeRobot이 바꾼 것
LeRobot 이전에는 특정 물리 작업을 훈련하려면 연구소 보유 하드웨어마다 일회성 수집 장치를 만들고 맞춤 코드를 작성한 뒤 다른 연구소에도 쓸모 있기를 바라야 했습니다.
LeRobot은 이를 하나의 공유 오픈소스 스택으로 대체했습니다.
- 로봇 원격조작과 동작 기록의 공통 방식
- 수천 개 커뮤니티 공유 데이터셋에 쓰이는 공통 형식
- 자체 알고리즘(ACT, SmolVLA)과 외부 모델(Physical Intelligence π0, NVIDIA Isaac GR00T)을 함께 실행하는 하나의 라이브러리
- 연구용 팔 수만 달러에서 $100 미만부터 시작하는 하드웨어
2년도 안 돼 현실 로봇학습은 자금이 풍부한 연구소의 비공개 작업에서 3D 프린터를 가진 취미 제작자가 같은 소프트웨어와 공개 데이터로 재현할 수 있는 작업이 됐습니다.
지금까지의 이야기, 네 단계
- 2024
기원
전 Tesla 엔지니어가 Hugging Face에서 PyTorch 기반 로보틱스 라이브러리 공개
- 2024–2025
하드웨어 가격 하락
Koch → SO-100 → SO-101이 원격조작 팔 한 쌍을 $100 미만으로
- 2025
모델과 데이터 확장
π0·GR00T·커뮤니티 훈련 SmolVLA로 모델군 확대, 데이터셋은 수백만 에피소드
- 2025–2026
생태계와 상상
Pollen Robotics가 Hugging Face에 합류하고 세계 해커톤에 수천 명이 모이며 0.6.0은 정책에 상상 능력을 부여
01기원: 전 Tesla 엔지니어의 승부수(2024)
LeRobot 최초 코드는 Tesla 전직 staff research scientist로 Hugging Face에 합류한 Rémi Cadène가 2024년 1월 26일 만든 단일 커밋입니다. v0.1.0은 2024년 3월 9일 PyPI에 올라 TD-MPC 모방학습 기준선과 며칠 내 ACT·Diffusion Policy를 포함했습니다. 2024년 5월 Hugging Face 로보틱스 팀은 현실 로봇 정책 훈련·배포용 PyTorch 기반 LeRobot을 Apache 2.0으로 공개해 누구나 사용·수정·재배포하게 했습니다.
언어모델처럼 로보틱스도 팀마다 스택을 감추고 훈련 파이프라인을 다시 만들기보다 개방된 공용 도구와 데이터셋에서 더 큰 이익을 얻는다는 가설이었습니다.
“LeRobot은 로보틱스에서 NLP의 Transformers 라이브러리와 같은 존재입니다.”
02하드웨어 저가화: Koch, SO-100, SO-101(2024~2025)
2024년 7월 LeRobot 최초 실물 지원은 외부에서 설계돼 취미·연구 커뮤니티에 유통되던 오픈소스 서보 팔 Koch v1.1이었습니다. 2024년 10월 프랑스 TheRobotStudio와 만든 SO-100은 부품비 약 $100의 3D 프린팅 leader/follower 팔 한 쌍으로 현실 조작 데이터 수집 진입비를 수천 달러에서 취미 예산으로 낮췄습니다. 2025년 2월 SO-101을 싣는 휠 베이스 LeKiwi가 고정 팔을 이동조작으로 확장했습니다.
2025년 4월 Hugging Face와 TheRobotStudio는 WowRobo·Seeed Studio·Partabot과 함께 조립 수준·배송지에 따라 약 $100~$500인 SO-101을 출시했습니다.
SO-100 leader–follower 팔 한 쌍의 원격조작. LeRobot이 모방학습 정책 훈련용 시연 데이터를 모으는 구성입니다.
애니메이션: Hugging Face(LeRobot), Apache License 2.0, GitHub 경유- 기어를 제거해 모터를 바꾸지 않아도 돼 조립이 쉬워짐
- 배선 하네스 재설계
- Leader 팔 기어비 최적화
“역대 가장 인기 있는 로봇 팔? … 모든 AI 제작자가 가장 먼저 살 로봇 팔.”
Hugging Face 공식 튜토리얼은 SO-100 조립과 보정을 안내하며 하드웨어 진입장벽을 낮춘 ‘LeRobot Tutorials’ 시리즈 일부입니다.
03모델군 성장: ACT에서 SmolVLA까지(2025)
LeRobot은 첫날부터 ACT·Diffusion Policy·VQ-BeT 모방학습 기준선을 제공했고 2025년에는 외부 연구소 로봇 파운데이션 모델 실행처가 됐습니다. v0.4.0에 Physical Intelligence π0/π0.5와 NVIDIA Isaac GR00T를 통합해 자체 SO-100/SO-101 데이터로 범용 VLA를 미세조정할 수 있게 했습니다.
2025년 6월 Hugging Face 로보틱스 팀은 Hub의 lerobot 태그로 취미 제작자와 연구소가 올린 시연 기록 ‘LeRobot Community Datasets’만으로 사전훈련한 4억5천만 파라미터 SmolVLA를 공개했습니다. 이 데이터만으로 SO-100 성공률이 51.7%에서 78.3%로 올라 저가 하드웨어가 가격 절감뿐 아니라 데이터 플라이휠이 될 초기 증거를 보였습니다.
SmolVLA: 연구소뿐 아니라 커뮤니티로 훈련
LeRobot Community Datasets만으로 사전훈련한 소형 4억5천만 파라미터 VLA. 이 크라우드소싱 데이터만 쓴 사전훈련으로 SO-100 성공률이 51.7%에서 78.3%로 올랐습니다.
π0/π0.5와 Isaac GR00T가 라이브러리에 합류
Physical Intelligence π0/π0.5와 NVIDIA Isaac GR00T를 LeRobot v0.4.0에 통합해 개발자는 처음부터 훈련하지 않고 자기 SO-100/SO-101 데이터로 범용 VLA를 미세조정할 수 있습니다.
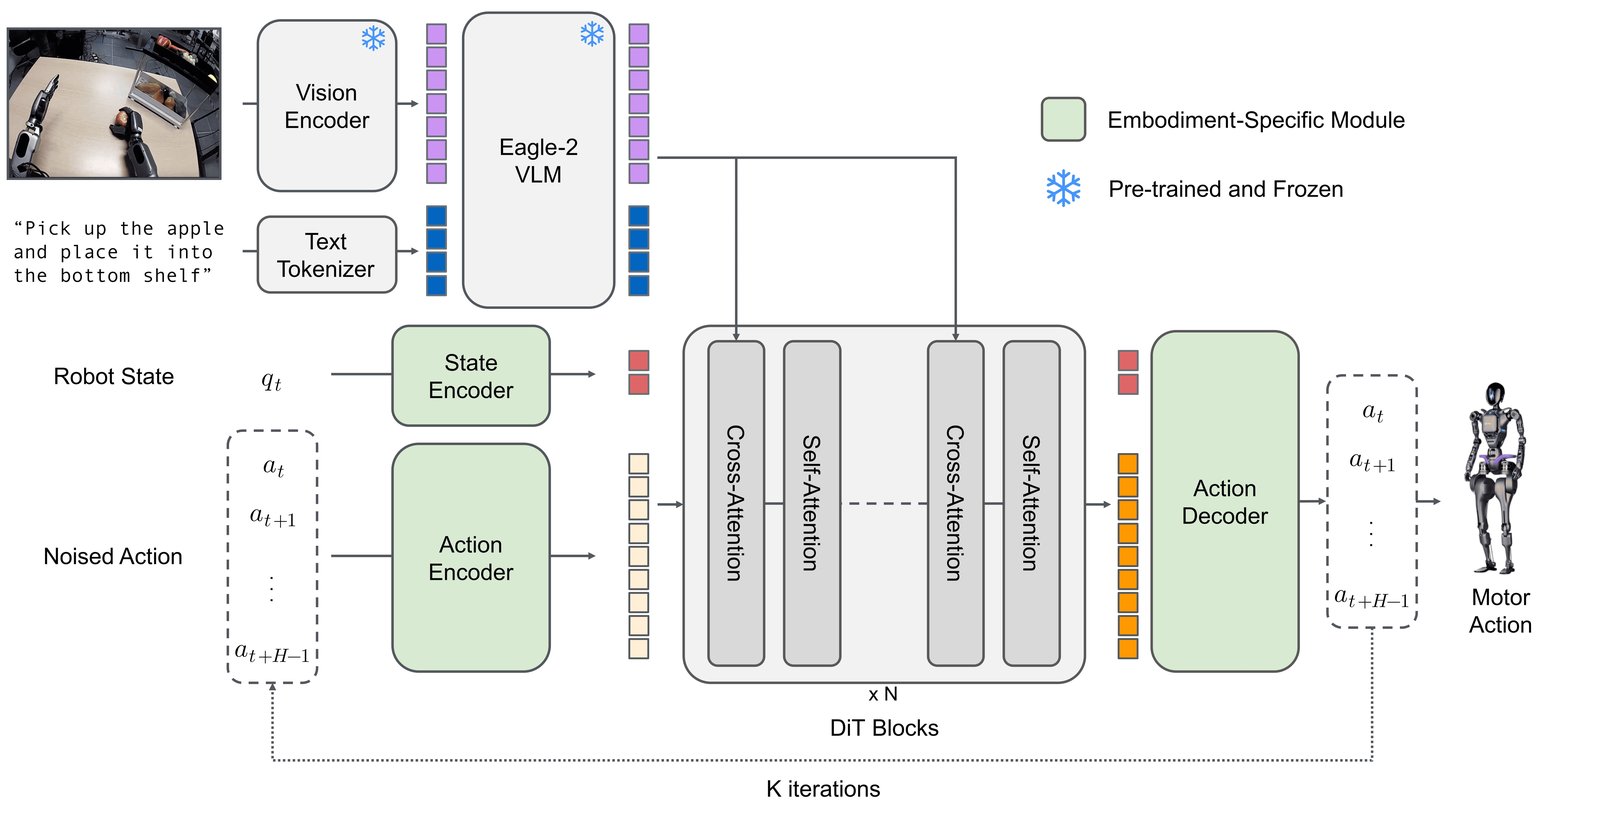
카메라 입력·언어 지시·로봇 행동을 연결하는 VLA 구조로 LeRobot의 π0·GR00T·SmolVLA 통합 기반입니다.
도식: Hugging Face(LeRobot), Apache License 2.0, GitHub 경유NVIDIA 공식 개발자 튜토리얼은 LeRobot 안에서 Isaac GR00T를 후속훈련합니다. 라이브러리가 자체 개발하지 않고 통합한 로봇 파운데이션 모델 사례입니다.
04데이터셋 대형화와 팔 너머로(2025)
에피소드당 파일 하나였던 원 LeRobotDataset은 수백만 에피소드에서 파일시스템 한계에 닿았습니다. 2025년 9월 Hugging Face는 여러 에피소드를 공용 Parquet/MP4/JSON 파일에 묶고 전체 다운로드 없이 스트리밍하는 v3.0을 발표했으며 2025년 10월 v0.4.0에 포함했습니다.
같은 해 범위는 팔을 넘어섰습니다. 2025년 3월 독일 주행데이터 스타트업 Yaak과 L2D를 공개했고 Hugging Face는 종단간 자율주행 세계 최대 오픈소스 데이터셋이라 소개했습니다. 독일 운전학교 전기차 60대의 영상·상태 로그를 단계 공개해 2025년 11월 5,000시간 이상·100만 에피소드로 늘렸으며 탁상 조작 모방학습을 자동차로 확장한 시도입니다.
05Hugging Face의 하드웨어 인수: Pollen Robotics(2025년 4월)
2025년 4월 Hugging Face는 다섯 번째 인수로 프랑스 Pollen Robotics를 샀습니다. 2016년 전 Inria 연구진이 설립했고 20개국 넘는 고객에게 로봇 수백 대를 출하했으며 2022 ANA Avatar XPRIZE 2위를 한 팀입니다.
인수로 LeRobot은 사내 플래그십 Reachy 2를 얻었습니다. 휠 이동형 7자유도 휴머노이드 상체로 정가 $70,000이며 소비자보다 연구소·대학을 겨냥해 Cornell과 Carnegie Mellon이 초기 도입했습니다. SO-100/101이 최저가 진입점이라면 Reachy 2는 같은 오픈소스에서 완전 지원되는 고급 연구 플랫폼입니다. 3개월 뒤 2025년 7월 개인 AI 제작자용 소형 Reachy Mini도 공개했습니다.
“로보틱스는 AI가 여는 다음 개척지가 될 수 있으며 개방적이고 저렴하며 사생활을 보호해야 합니다.”
Reachy 2의 소형 소비자 가격형 형제 Reachy Mini 제조 파트너 Seeed Studio의 공식 요약. Hugging Face는 Pollen Robotics 인수로 Reachy 2를 확보했습니다.
06세계적 커뮤니티(2025~2026)
2026년 중반 GitHub 저장소는 스타 25,000개·포크 5,000개를 넘었습니다. 변경 시험에 컴파일러뿐 아니라 실물 하드웨어가 필요한 프로젝트로서는 이례적으로 빠른 성장입니다.
2025년 6월 LeRobot Worldwide Hackathon은 한 주말 7개 대륙 100곳 넘는 모임과 등록자 3,000명 이상을 모았습니다. 빌리거나 직접 만든 SO-100/SO-101에서 정책을 훈련·시연했고 우승작은 Hub에 공개했습니다.
2025년 6월 한 주말 동안 7개 대륙 100곳 넘는 지역 행사로 열린 LeRobot Worldwide Hackathon의 Hugging Face 공식 시작 영상
070.6.0 ‘Imagine, Evaluate, Improve’(2026년 7월)
2026년 2월 LeRobot은 Cadène와 Thomas Wolf 등 저자 17명의 ‘LeRobot: An Open-Source Library for End-to-End Robot Learning’ 논문으로 2년간 설계를 기록했습니다. 점 릴리스는 v0.4.0(2025년 10월), v0.5.0(2026년 3월)로 이어졌습니다.
2026년 7월 6~7일 v0.6.0 ‘Imagine, Evaluate, Improve’는 외부 정책 실행에서 새 능력 제공으로 전환했습니다. VLA-JEPA와 FastWAM은 훈련 중 다음 행동 모습을 예측하되 추론 때 예측을 버려 실물 실행 계산비를 더하지 않습니다. LingBot-VA는 추론 때도 미래 영상과 행동을 함께 예측해 효율을 양보하고 정책의 ‘상상’을 시각화합니다.
릴리스에 추가된 항목:
- 정책이 실제 과제에 성공했는지 판정하는 정식 보상모델 API(Robometer, TOPReward)
- 현실 배치 전 정책 평가용 신규 시뮬레이션 벤치마크 6종
- 과제 도중 사람이 개입할 수 있는 실물 로봇 개선 루프용 새 `lerobot-rollout` CLI 흐름
출시 2년 뒤 LeRobot의 역할이 ‘저예산 로봇학습 가능화’에서 ‘로봇학습을 측정 가능하게 개선’으로 옮겨갔다는 가장 뚜렷한 신호입니다.
08연표 한눈에 보기
| 날짜 | 협력사 | 사건 |
|---|---|---|
| 2024-01 | Hugging Face | LeRobot이 되는 Rémi Cadène 최초 커밋 |
| 2024-03 | Hugging Face | 첫 패키지 v0.1.0 PyPI 공개 |
| 2024-05 | Hugging Face | LeRobot Apache 2.0 공개 출시 |
| 2024-07 | Hugging Face | Koch v1.1 팔 지원 추가 |
| 2024-10 | TheRobotStudio | SO-100 팔 출시(부품 약 $100) |
| 2025-02 | Hugging Face | LeKiwi 휠 베이스에 SO-101 팔 추가 |
| 2025-03 | Yaak | L2D 자율주행 데이터셋 협업 발표 |
| 2025-04 | Pollen | Hugging Face가 Pollen Robotics 인수, Reachy 2 발표 |
| 2025-04 | TheRobotStudio | SO-101 팔 출시($100~$500) |
| 2025-06 | Hugging Face | 커뮤니티 데이터 사전훈련 SmolVLA 공개 |
| 2025-06 | Hugging Face | LeRobot Worldwide Hackathon: 7개 대륙 100개 이상 행사, 참가자 3,000명 이상 |
| 2025-07 | Pollen | Reachy 2의 소형 소비자 가격형 형제 Reachy Mini 출시 |
| 2025-09 | Hugging Face | LeRobotDataset v3.0 형식 발표 |
| 2025-10 | NVIDIA / Physical Intelligence | v0.4.0에 Dataset v3.0·π0/π0.5·Isaac GR00T 지원 |
| 2026-02 | Hugging Face | LeRobot 팀 정식 논문 arXiv 공개 |
| 2026-03 | Hugging Face | v0.5.0 ‘Scaling Every Dimension’ 출시 |
| 2026-07 | Hugging Face | v0.6.0 ‘Imagine, Evaluate, Improve’에 월드 모델·보상모델 API 추가 |
09자주 묻는 질문
LeRobot이란 무엇인가요?
LeRobot은 현실 로봇 정책 훈련·배포용 Hugging Face 오픈소스 Apache 2.0 PyTorch 라이브러리입니다. 모방·강화학습 알고리즘, 사전훈련 모델, 커뮤니티 데이터셋, 늘어나는 저가 하드웨어 지원을 묶어 제작자 Rémi Cadène의 말처럼 ‘로보틱스에서 NLP의 Transformers’가 되고자 합니다.
누가 언제 만들었나요?
Tesla 전직 staff research scientist Rémi Cadène가 2024년 1월 26일 Hugging Face에서 최초 커밋을 작성했습니다. v0.1.0은 2024년 3월 9일 PyPI에 올랐고 로보틱스 팀이 2024년 5월 공개 출시했습니다.
SO-101 팔 가격은 얼마인가요?
Hugging Face와 TheRobotStudio는 2025년 4월 WowRobo·Seeed Studio·Partabot과 출시하며 DIY 3D 프린팅부터 완제품까지 조립 수준과 배송지에 따라 약 $100~$500으로 책정했습니다.
LeRobot 0.6.0의 ‘월드 모델’은 무엇인가요?
VLA-JEPA·LingBot-VA·FastWAM은 행동 선택 전 가까운 미래를 훈련 중 내부 예측하는 정책입니다. VLA-JEPA와 FastWAM은 실물 추론에서 예측 단계를 제거해 추가 계산비가 없고, LingBot-VA는 추론 때도 미래 영상·행동을 함께 예측해 계산비를 더 쓰지만 정책의 ‘상상’을 시각화합니다.
로봇 팔 전용인가요?
아닙니다. Koch·SO-100·SO-101 팔이 첫 하드웨어 이정표였지만 2025년 4월 Pollen Robotics 인수로 Hugging Face Reachy 2를 지원하고 Yaak L2D 협업으로 종단간 자율주행에도 적용됐습니다.
2년은 짧지만 LeRobot의 역사는 빠르게 이어집니다. 거의 월간 점 릴리스, VLA와 월드 모델을 아우르는 모델군, $100 팔부터 $70,000 휴머노이드까지의 하드웨어가 있습니다. 속도가 유지될지, SmolVLA가 시사한 커뮤니티 데이터 플라이휠이 계속 커질지, Pollen Robotics 하드웨어 투자가 상업적으로 결실을 맺을지는 이 프로젝트와 사이트가 계속 추적할 열린 질문입니다.
10출처
01. 기원: 전 Tesla 엔지니어의 승부수(2024)
02. 하드웨어 저가화: Koch, SO-100, SO-101(2024~2025)
04. 데이터셋 대형화와 팔 너머로(2025)
05. Hugging Face의 하드웨어 인수: Pollen Robotics(2025년 4월)
06. 세계적 커뮤니티(2025~2026)
관련 기사
프로젝트
프로젝트 전체 글 →프로젝트
- ›LeRobot의 역사(현재 글)
- ›SO-101
- ›LeKiwi
- ›Amazing Hand
- ›Open Duck Mini
- ›OpenArm