프로젝트
OpenArm
OpenArm이란
로봇 학습 연구에는 하드웨어 문제가 있습니다. 두 연구소가 같은 벤치마크를 발표해도 같은 팔, 같은 조명, 같은 카메라 각도로 실험하는 경우는 드물어서 “모델 A가 모델 B보다 낫다”는 주장을 실제로 검증하기 어렵습니다. OpenArm의 목표는 이 변수 자체를 아예 없애는 것입니다.
플랫폼의 핵심:
- 팔당 7DOF(그리퍼 포함 양팔 시스템 전체로는 16DOF), 역구동 가능한 Damiao QDD 모터, 팔당 도달 거리 606mm·무게 5.5kg, 최대 페이로드 6.0kg. 완제품 양팔 시스템 가격은 $6,500부터입니다.
- 완전 오픈소스: 모든 소프트웨어 저장소는 Apache 2.0, 기구 CAD는 CERN-OHL-S-2.0으로 공개했습니다.
- OpenArm 2.0은 표준화 평가 부스인 OpenArm Cell과 모터 없는 착용형 원격조작 팔 OpenArm KER를 추가했으며, OpenArm 자체도 이제 Hugging Face LeRobot에서 네이티브로 지원합니다.
그 결과물이 개별 연구소가 직접 구매할 수 있을 만큼 저렴한 양팔 연구용 팔입니다. 이를 만든 회사 자체의 상업 로드맵, 즉 요양시설용 휴머노이드 Ena 역시 OpenArm이 가속하려는 바로 그 피지컬 AI 연구에 의존하고 있습니다.
01출발점: 음성 AI 연구소가 로보틱스로 전환하다
OpenArm의 뿌리는 Reazon Holdings 사내 R&D 부서인 Human Interaction Lab으로 거슬러 올라갑니다. 이 연구소는 초기에는 로봇이 아니라 일본어 음성 인식 모델을 만드는 데 주력했습니다. 연구소의 초점이 로보틱스로 옮겨가면서 Reazon은 이 사업을 전담 자회사로 분사시켰습니다. 그렇게 설립된 Enactic, Inc.는 공동창업자이자 CEO인 Hiroto Yamamoto가 이끌며 2025년 7월 23일 도쿄에서 출범했습니다.
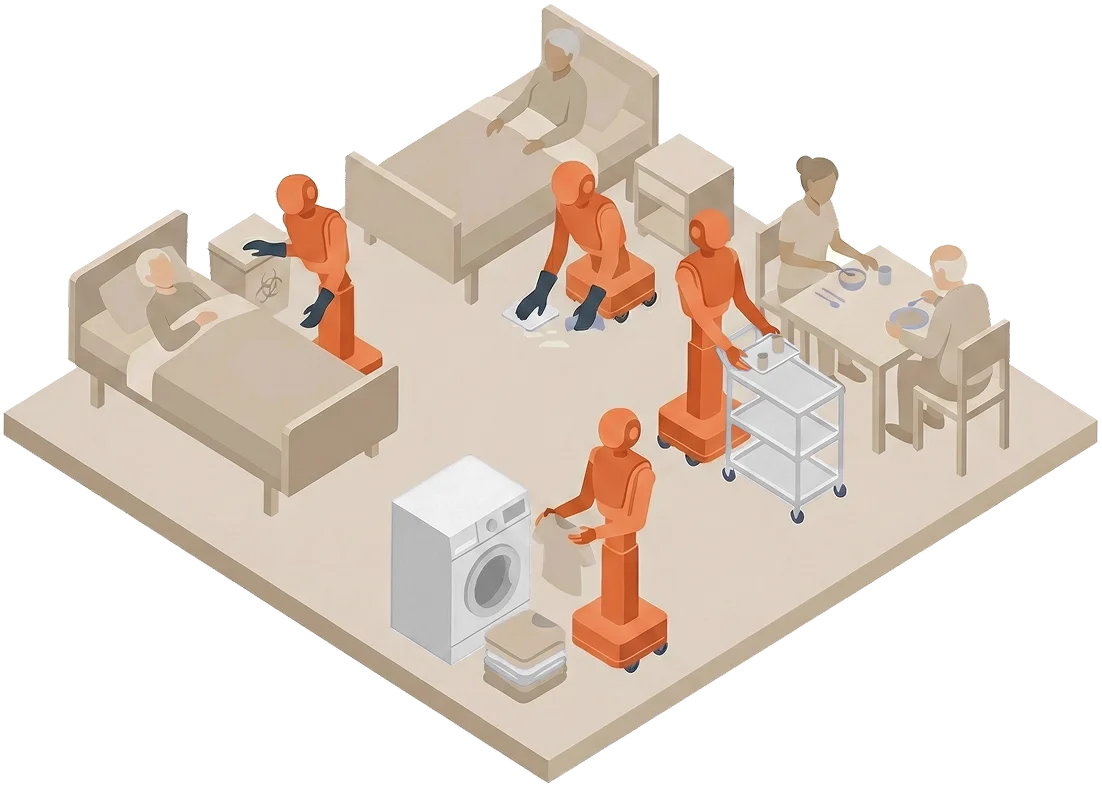
요양시설 내 Ena의 목표 작업을 담은 Enactic 자체 일러스트 — 입주자 상태 확인, 청소, 세탁, 식사 서비스.
일러스트: Enactic, Inc. (enactic.ai)Enactic 자체의 장기 제품은 일본의 요양 인력 부족을 겨냥한 휴머노이드 로봇 Ena이며, 출시 목표는 2026년 하반기입니다. 요양시설에서는 다음을 수행할 예정입니다:
- 빨래 개기
- 식판 수거
- 입소자 방 정리
- 입소자 상태 모니터링
다만 Ena를 만들기 전에 회사는 실제 환경의 조작 데이터와 다른 연구자들도 재현할 수 있는 하드웨어 플랫폼이 필요했습니다. OpenArm의 첫 릴리스인 v0.1은 이미 2025년 2월 조용히 베타로 출시된 상태였고, Enactic 자체 발표와 함께 정식 공개 출시가 2025년 7월 23일 이뤄졌으며 이틀 뒤 공개 행사가 열렸습니다.
“드디어 OpenArm 01을 공개했습니다 🦾🎉 피지컬 AI를 위해 만든 완전 오픈소스 양팔 로봇 팔입니다. 지금 확인해 보세요.”
We’ve finally released 𝐎𝐩𝐞𝐧𝐀𝐫𝐦 𝟎𝟏 🦾🎉
— Hiroto Yamamoto | 山本 泰豊 (@hiro_yams) July 25, 2025
A fully open-source bimanual robot arm built for physical AI.
Go check it out at https://t.co/6ld59pRqzA#OpenSource #Robotics #Humanoid #PhysicalAI https://t.co/vy6fx75zeN
Hiroto Yamamoto가 2025년 7월 25일 X에 올린 원래 발표 게시물—전체 원문(위 인용문은 가독성을 위해 해시태그를 생략했습니다).
02설계: 그대로 재현할 수 있는 연구용 팔
하드웨어 설계
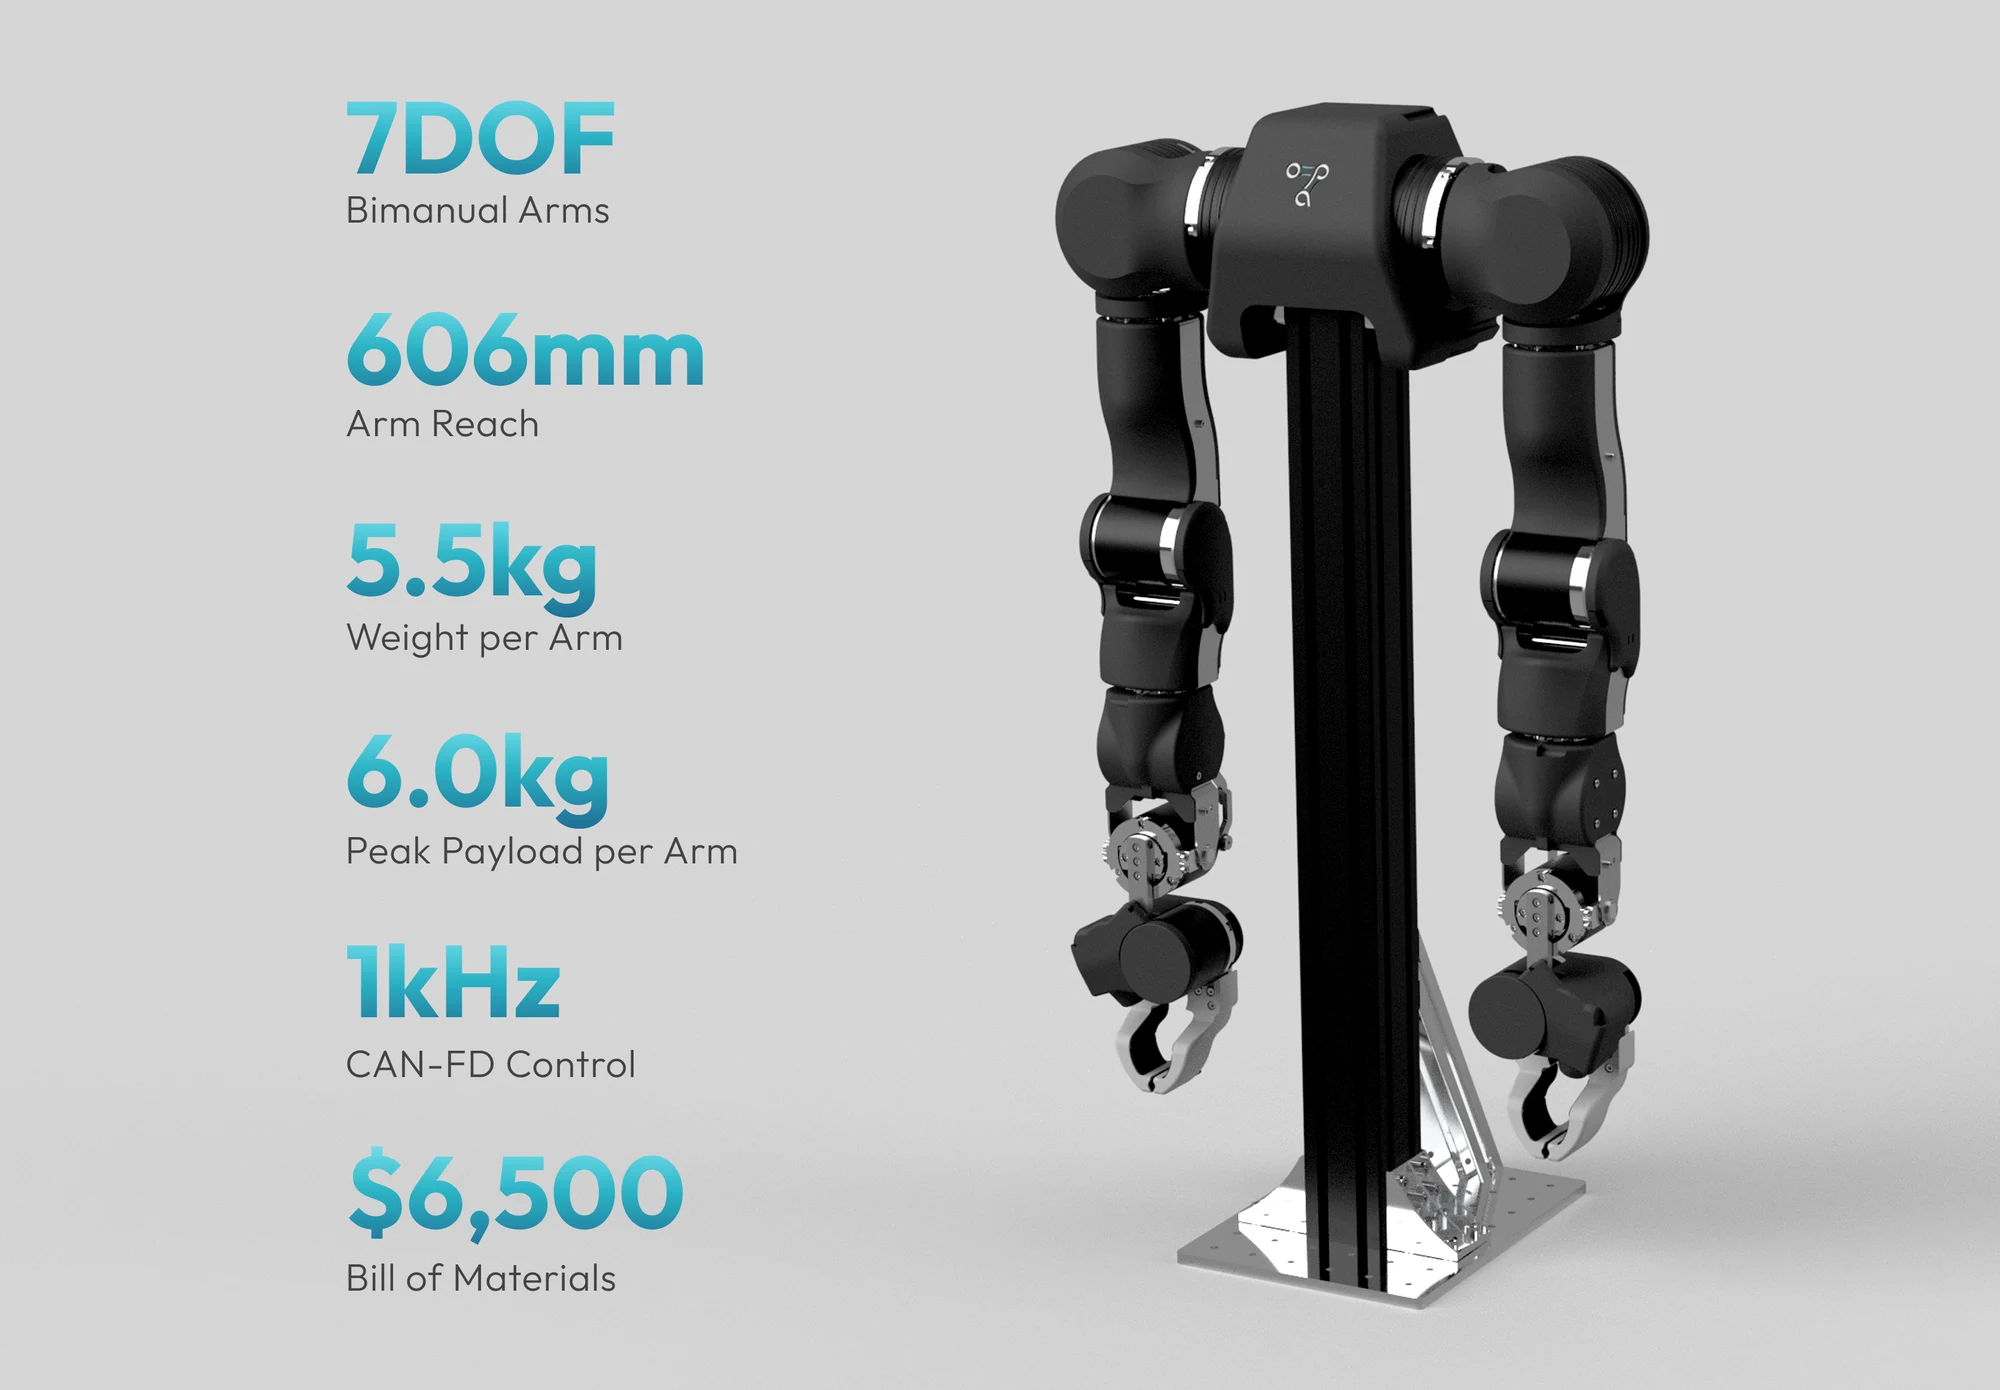
OpenArm 2.0의 공식 사양표와 MISUMI 알루미늄 프레임 스탠드에 조립된 양팔 로봇 팔을 함께 나타낸 렌더링.
Enactic, Inc., OpenArm GitHub 저장소(웹사이트 자산), Apache License 2.0OpenArm의 설계 목표는 SO-101 같은 취미용 팔과 다릅니다. $100대의 진입 장벽이 아니라 더 무거운 실환경 조작과 진정한 양팔 협응이 필요한 연구소를 겨냥합니다.
양팔의 모든 관절은 Damiao QDD 모터로 구동하는데, 저가형 다리형 로봇 다수가 이 모터를 쓰는 이유와 같습니다. 페이로드를 희생하지 않으면서도 근처에서 안전하게 작업할 수 있는 역구동성 때문입니다.
이 유연성과 힘의 조합은 관절 하나하나에 걸쳐 설계되어 있습니다.
- 신장 약 160~165cm인 사람 기준의 인체 비율로 설계했으며, 모듈형 MISUMI 알루미늄 압출 프레임 위에 알루미늄·스테인리스강 구조 부품을 얹었습니다.
- 모든 관절에 Damiao QDD 모터를 사용합니다. 어깨 관절 2곳은 DM8009, 어깨 회전과 팔꿈치 굽힘은 DM4340, 손목 관절 3곳과 그리퍼는 DM4310입니다.
- 페이로드 수치에는 장착한 엔드 이펙터 무게도 포함됩니다. 정격 4.1kg은 완전히 편 자세로 1분간 유지한 값이고, 최대 6.0kg은 3초간 이동 후 1초간 유지한 값입니다.
- OpenArm 2.0의 새로 설계한 엔드 이펙터는 손 안에 카메라를 내장하고 손가락을 교체할 수 있는 소형 2지 평행 그리퍼입니다.
소프트웨어
소프트웨어 쪽도 하드웨어 못지않게 꼼꼼히 문서화되어 있으며, 모션 플래닝·시뮬레이션·원격조작·데이터셋 툴링을 아우릅니다.
- 실물 양팔 하드웨어용 MoveIt2 모션 플래닝을 지원하는 네이티브 ROS2 패키지(`openarm_ros2`)와 NVIDIA Isaac Lab·MuJoCo용 시뮬레이션 환경을 제공합니다.
- 단방향·양방향 힘 피드백 제어를 지원하는 전용 원격조작 패키지(`openarm_teleop`)와 데이터셋 기록 패키지(`openarm_dataset`), 그리고 WebXR/Meta Quest 3 VR 원격조작 경로를 포함한 Dora 데이터플로우 노드(`dora-openarm`)도 제공합니다.
- CAN-FD 제어는 STM32 마이크로컨트롤러에서 구현했으며 1kHz 제어 루프(공칭 비트레이트 1Mbps, 데이터 비트레이트 5Mbps)로 동작합니다. 공식 지원 환경은 Linux뿐이며 CAN 버스 USB 어댑터용 macOS/Windows 드라이버는 없습니다.
- 프로젝트 자체 릴리스 노트에 따르면 v0.3 릴리스(2025년 5월) 시점에 NVIDIA의 Isaac GR00T N1 파운데이션 모델을 실물 OpenArm 하드웨어에 배포했습니다.
라이선스
라이선스는 대다수 오픈하드웨어 프로젝트와 같은 구조를 따릅니다. 코드는 관대한 조건, 물리적 설계는 더 제한적인 조건입니다.
소프트웨어 — 하나를 제외한 모든 저장소
`openarm_description`(URDF/xacro), `openarm_can`, `openarm_ros2`, `openarm_teleop`, `openarm_isaac_lab`, `openarm_mujoco`, `openarm_dataset`, `dora-openarm`은 모두 Apache-2.0 라이선스입니다.
기구 CAD — openarm_hardware
전체 CAD 데이터(STL 파일, STEP 파일, Fusion 360 어셈블리)는 CERN-OHL-S-2.0으로 공개했습니다. 파생 하드웨어 설계도 계속 오픈소스로 유지하도록 강제하는 강한 상호주의 오픈하드웨어 라이선스입니다.
03현재 위치: 출시, 판매처 혼전, 그리고 기업 도입 사례
판매처와 인증
OpenArm의 제조 생태계는 프로젝트 자체보다 빠르게 성장했습니다. 2025년 10월 무렵 이미 여러 서드파티 제조사가 가격대와 품질 수준이 크게 다른 팔을 판매하고 있었고, OpenArm 팀은 “아직 어떤 판매처도 공식 인증하지 않았다”는 공지를 올리고 공식 지위를 사칭하는 판매처를 조심하라고 경고해야 했습니다.
이 격차는 이후 해소됐습니다. 프로젝트 구매 페이지는 이제 3단계 체계로 운영됩니다. “인증” 제조사(선전의 WowRobo), 견적 기반의 일본 공식 공급사(도쿄의 RT Corporation), 그리고 가격이 제각각인 “평가 중”·“미평가” 판매처 목록입니다.
WowRobo — 인증 ★★★
프로젝트의 유일한 “인증” 제조사입니다(선전 소재). OpenArm 2.0 양팔 시스템 $6,500, 이전 세대 OpenArm V1.1 $5,400, OpenArm Cell $6,200, OpenArm KER $2,599. 전 세계 배송 가능하며 납기는 20~40일입니다.
RT Corporation — 일본 공식 공급사
OpenArm 2.0 Leader/Follower, Cell, 업그레이드 키트를 취급하는 도쿄 소재 공식 공급사입니다. 가격은 견적제이며 설치·테스트, 일본 사양 AC 어댑터, 선택 가능한 1년 보증을 포함합니다.
“평가 중(Evaluating)” 등급 — VLAI, Cereboto, Anvil 등
선전, 둥관, 타이베이, 항저우 등지에 아직 인증받지 않은 더 많은 제조사가 있으며 가격과 납기는 판매처마다 크게 다릅니다. 2025년 10월 판매처 혼선 공지가 다루려 했던 것이 바로 이 가격 편차입니다.
기업 도입
OpenArm이 취미 사용자층을 넘어섰다는 가장 뚜렷한 신호는 2026년 5월에 나왔습니다. 도쿄 증시 상장 소프트웨어 기업 ACCESS Corporation이 자사의 피지컬 AI 연구를 위해 OpenArm 양팔 세트를 도입한 사례를 다룬 기술 칼럼을 게재한 것입니다. leader-follower 원격조작, 모방 학습 데이터셋 수집, 시뮬레이션을 다루며 자체 sim-to-real 연구 로드맵의 “첫걸음”으로 소개했습니다.
별도로 드론 제조사 FoxTech는 OpenArm 플랫폼을 그대로 기반으로 한 저가형 파생 팔 “Agility A1”($3,580~$5,800)을 판매하기 시작했습니다. 오픈 하드웨어 라이선스가 의도한 대로, 외부 기업이 이를 바탕으로 자사 제품을 만드는 데 실제로 쓰이고 있다는 증거입니다.
04포지셔닝: 팔 하나를 재현 가능한 연구 루프로 만들다
OpenArm Cell과 OpenArm KER
2026년 5월에 나온 OpenArm 2.0은 애초에 프로젝트를 시작하게 만든 것과 같은 문제의식으로 되돌아갑니다. 피지컬 AI 벤치마크가 의미를 가지려면 하드웨어와 평가 조건이 연구소마다 동일해야 한다는 것입니다. 새로 설계한 팔과 함께 두 가지 보완 제품이 이 루프를 완성합니다.
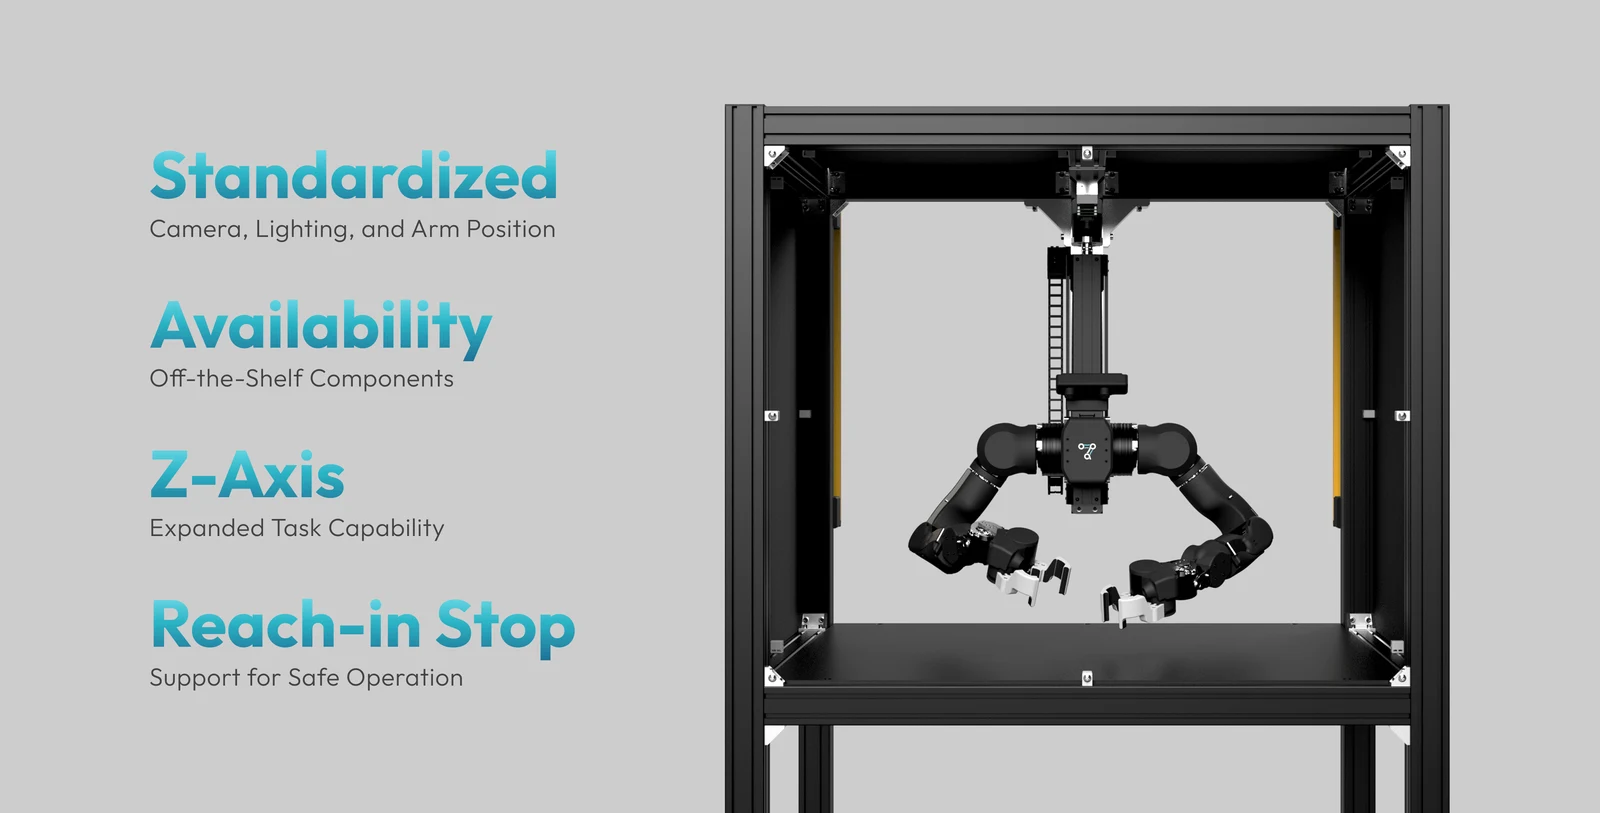
OpenArm Cell: 조명, 카메라 위치, 팔 위치를 고정하며 Z축 리프트와 라이트커튼 접근 정지 기능을 갖췄습니다.
Enactic, Inc., OpenArm GitHub 저장소(웹사이트 자산), Apache License 2.0OpenArm Cell은 조명, 카메라 위치, 팔 위치를 고정하고 안전을 위해 Z축 리프트와 라이트커튼 접근 정지 기능까지 갖춘 표준화 평가 부스로, 서로 다른 연구팀이 동일한 물리적 조건에서 같은 자동화 벤치마크를 실행할 수 있게 합니다.
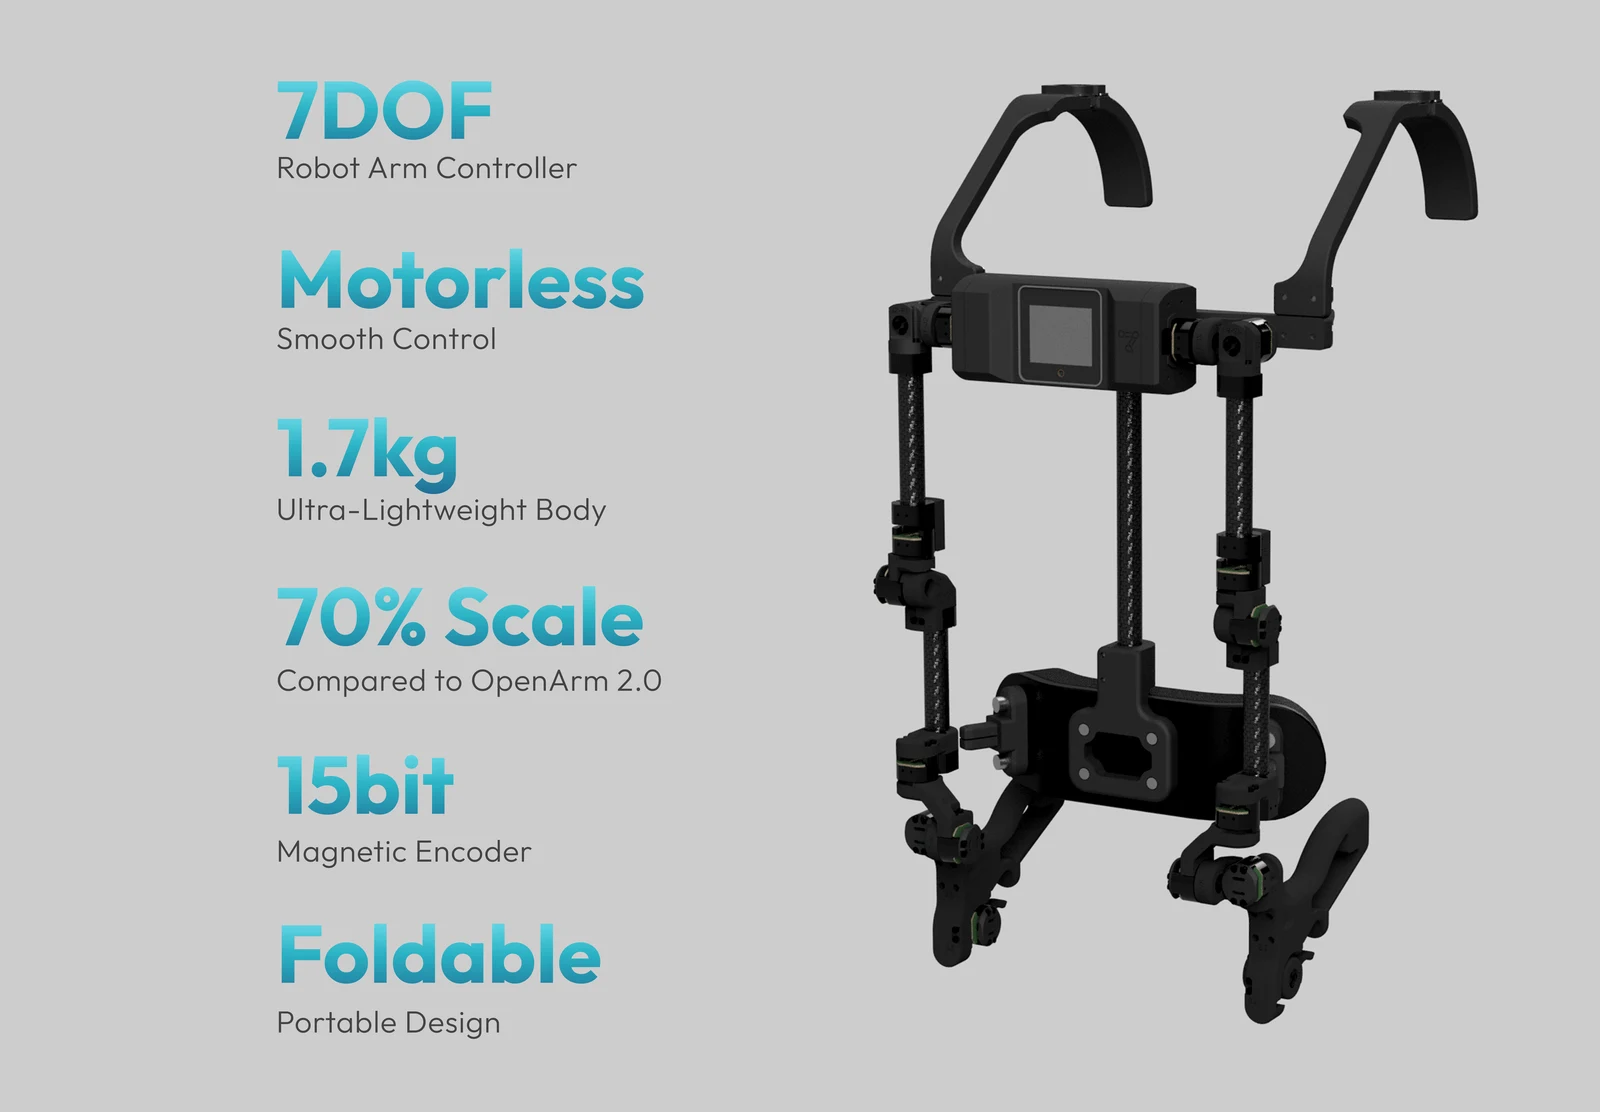
OpenArm KER: 무게 1.7kg, 모터 없이 어깨에 착용하는 leader 팔로 OpenArm 2.0의 70% 스케일이며 모터 대신 마그네틱 인코더를 사용합니다.
Enactic, Inc., OpenArm GitHub 저장소(웹사이트 자산), Apache License 2.0OpenArm KER(Kinematic Equivalent Replica)는 모터 없이 무게 1.7kg에 OpenArm 2.0의 70% 스케일인 착용형 leader 팔로, 장시간 데이터 수집 세션에서 피로를 줄이기 위해 모터 대신 15비트 마그네틱 인코더를 사용합니다. KER v0.2.0으로 2026년 6월 26일 출시됐습니다.
LeRobot 통합
OpenArm 소프트웨어 생태계는 2026년 3월에도 큰 문이 하나 더 열렸습니다. Hugging Face의 LeRobot 라이브러리가 v0.5.0 릴리스에서 OpenArm 네이티브 지원을 추가한 것입니다. follower와 leader 양쪽, 단일 팔과 양팔 구성 모두를 지원합니다.
같은 릴리스는 OpenArm 자체의 Damiao 모터 대신 더 저렴한 Feetech 버스 서보를 쓰는 별도의 저가형 원격조작기 “OpenArm Mini”도 함께 선보였는데, 이는 Enactic 자체 KER 하드웨어와는 다른, 더 저렴하게 OpenArm 원격조작에 입문하는 두 번째 경로입니다.
공식 LeRobot 통합과 프로젝트가 자체 제공하는 NVIDIA Isaac Lab·MuJoCo 시뮬레이션 패키지 덕분에 OpenArm은 원격조작 데이터 수집에서 정책 학습까지 이어지는 경로가 문서화된 몇 안 되는 오픈소스 팔 중 하나가 됐습니다.
OpenArm 2.0의 데이터 수집 루프
연구자가 모터 없는 KER leader 팔을 착용하고 OpenArm 2.0을 원격으로 조작해 작업을 시연합니다.
매번 동일한 조명, 카메라 각도, 팔 위치에서 수집하므로 기록된 데이터는 연구소 간에도 비교 가능한 상태를 유지합니다.
표준화된 데이터셋은 OpenArm 자체 시뮬레이션 패키지나 Hugging Face의 LeRobot에 그대로 활용됩니다.
05연표 한눈에 보기
| 날짜 | 협력사 | 사건 |
|---|---|---|
| ~2021 | Reazon Holdings | Human Interaction Lab, 음성 인식 중심의 R&D 부서로 설립 |
| 2025-02-19 | OpenArm | v0.1 첫 공개(베타) 출시 |
| 2025-07-23 | Enactic | Enactic, Inc. 설립, OpenArm 01 공식 출시 |
| 2025-10-31 | OpenArm | “OpenArm 01: Release No.2”(v1.1) — 안정성 개선, 공식 구매 페이지 도입 |
| 2026-03-09 | Hugging Face | LeRobot v0.5.0, OpenArm 네이티브 지원과 “OpenArm Mini” 원격조작기 추가 |
| 2026-05 | Enactic | OpenArm 2.0 출시, 새 그리퍼·OpenArm Cell·OpenArm KER 공개 |
| 2026-05-22 | ACCESS Corporation | 자사 피지컬 AI 연구에 OpenArm을 도입한 사례를 다룬 기술 칼럼 게재 |
| 2026-06-26 | OpenArm KER | v0.2.0 출시 |
06자주 묻는 질문
OpenArm이란 무엇인가요?
OpenArm은 도쿄의 로보틱스 기업 Enactic, Inc.가 만든 완전 오픈소스 양팔 휴머노이드 팔로, 팔당 7자유도를 갖췄습니다. 피지컬 AI 연구와 접촉이 많은 조작 작업을 위해 설계했으며 완제품 양팔 시스템 가격은 $6,500부터이고, 소프트웨어는 Apache 2.0, 기구 CAD는 CERN-OHL-S-2.0으로 공개했습니다.
누가 만들었고, 언제 출시했나요?
Enactic, Inc.는 Reazon Holdings의 도쿄 자회사로, CEO Hiroto Yamamoto가 2025년 7월 23일 설립했습니다. Reazon의 음성 AI에서 로보틱스로 전환한 연구 부서에서 분사한 회사입니다. OpenArm의 첫 베타 릴리스는 2025년 2월에 출시됐고, 정식 공개 출시는 2025년 7월 23일이었으며 더 큰 규모의 “OpenArm 2.0” 시스템은 2026년 5월에 나왔습니다.
가격과 라이선스는 어떻게 되나요?
인증 제조사 WowRobo는 완제품 OpenArm 2.0 양팔 시스템을 $6,500, 평가 부스 OpenArm Cell을 $6,200, 원격조작 leader 팔 OpenArm KER를 $2,599에 판매합니다. 모든 소프트웨어는 Apache 2.0이며 기구 CAD는 CERN-OHL-S-2.0입니다.
OpenArm은 LeRobot이나 다른 로봇 학습 소프트웨어와 호환되나요?
네. Hugging Face의 LeRobot 라이브러리는 v0.5.0 릴리스(2026년 3월)에서 OpenArm 네이티브 지원(follower·leader, 단일 팔·양팔)을 추가했습니다. OpenArm도 ROS2/MoveIt2, NVIDIA Isaac Lab, MuJoCo용 공식 패키지를 자체 제공하며, 프로젝트에 따르면 v0.3 릴리스 시점에 NVIDIA의 Isaac GR00T N1 파운데이션 모델을 실물 하드웨어에 배포했다고 합니다.
OpenArm Cell과 OpenArm KER는 무엇인가요?
둘 다 OpenArm 2.0의 보완 제품입니다. OpenArm Cell은 조명, 카메라 위치, 팔 위치를 고정한 표준화 평가 부스로 벤치마크 결과를 여러 연구소에서 재현할 수 있게 합니다. OpenArm KER(Kinematic Equivalent Replica)는 모터 없이 무게 1.7kg에 OpenArm 2.0의 70% 스케일인 착용형 leader 팔로, 피로를 줄이기 위해 모터 대신 마그네틱 인코더를 사용합니다.
07출처
01. 출발점: 음성 AI 연구소가 로보틱스로 전환하다
02. 설계: 그대로 재현할 수 있는 연구용 팔
03. 현재 위치: 출시, 판매처 혼전, 그리고 기업 도입 사례
04. 포지셔닝: 팔 하나를 재현 가능한 연구 루프로 만들다
관련 기사
기사
기업·시장 데이터
프로젝트
프로젝트 전체 글 →프로젝트
- ›LeRobot의 역사
- ›SO-101
- ›LeKiwi
- ›Amazing Hand
- ›Open Duck Mini
- ›OpenArm(현재 글)