프로젝트
Open Duck Mini
Google for Developers가 게시한 공식 ‘Gemma Playground: Robot Duck’ 시연. Open Duck Mini v2 두 대에서 Gemma 4를 완전 온디바이스로 실행합니다.
Open Duck Mini란
Disney BDX 드로이드는 강화학습으로 균형과 움직임을 익힌 표현력 풍부한 자유이동 로봇이지만, 대형 스튜디오 R&D 팀이 만든 독점 하드웨어입니다. Open Duck Mini는 대부분 혼자 일하는 엔지니어 한 명이 그중 얼마나 많은 것을 누구나 3D 프린팅하고 감당할 수 있는 형태로 재현할 수 있는지 묻는 프로젝트입니다.
프로젝트의 핵심 요소:
- 전체 3D 프린팅·Raspberry Pi 구동, 목표 제작비 $400 미만
- 시뮬레이션 강화학습으로 보행을 익힌 뒤 실제 로봇으로 전이(sim-to-real)
- Apache 2.0 라이선스, 활발한 Discord 커뮤니티, 기준 보행 동작 생성용 동반 저장소
01정체: 소형 BDX 드로이드
Open Duck Mini는 Pollen Robotics R&D 엔지니어이자 프랑스 보르도의 Rhoban 로보틱스 팀 구성원 Antoine Pirrone의 작품입니다. Pollen Robotics는 Amazing Hand와 Reachy 휴머노이드를 만든 프랑스 기업으로 현재 Hugging Face 소속입니다.
프로젝트 README는 Disney BDX 드로이드의 소형 오픈소스 버전이라는 영감의 출처를 명시합니다. BDX는 Disney R&D 팀이 Disneyland Resort부터 NVIDIA GTC까지 선보인 표현력 풍부한 강화학습 로봇입니다. Disney 로봇이 독점 스튜디오 하드웨어인 반면 Pirrone는 누구나 3D 프린팅하고 구매할 수 있는 비공식 프로젝트를 만들고자 했습니다.
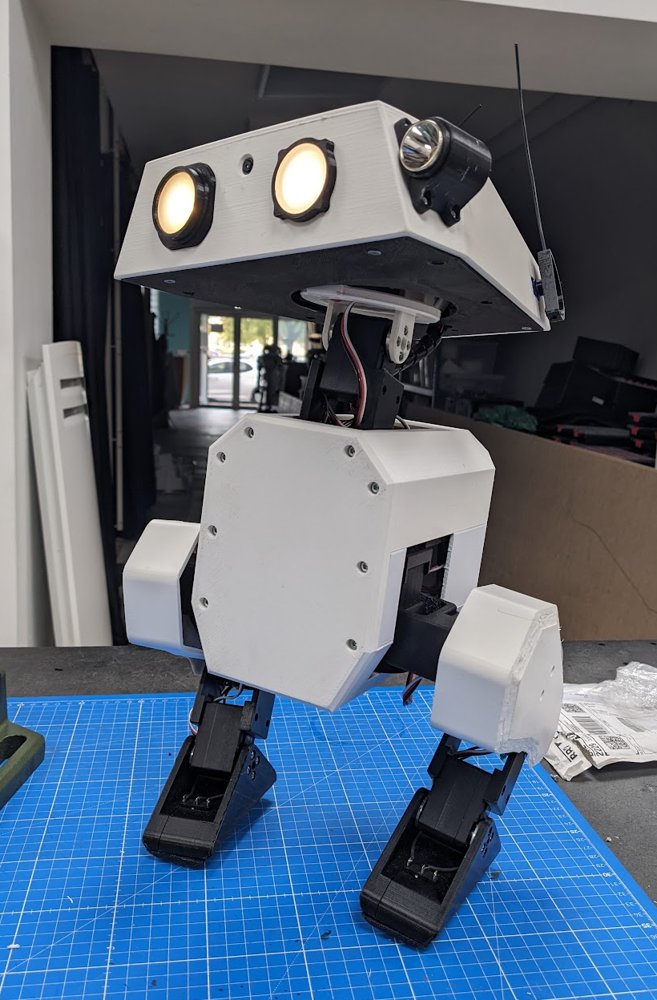
v2 시제품: 3D 프린팅 외피, U2D2 전원 보드, 몸통 안 Raspberry Pi Zero 2W
Antoine Pirrone, Open_Duck_Mini GitHub 저장소, Apache License 2.0Open Duck Mini is standing up using a policy learned with RL in simulation!
— Antoine Pirrone (@antoinepirrone) September 16, 2024
We are still pushing locomotion, so if you have some knowledge of Isaac Gym and want to help feel free to join us! https://t.co/MjeppD4QAI https://t.co/Aj9gAtIKzV@Thom_Wolf pic.twitter.com/mDMG29honT
Antoine Pirrone가 2024년 9월 올린 초기 이정표 게시물. 시뮬레이션 강화학습 정책으로 Open Duck Mini가 일어서는 모습입니다.
02하드웨어: v1에서 v2로
높이 약 35cm인 첫 버전은 더 정교한 제작에 투자하기 전 보행 방식이 작동하는지 시험하는 명시적인 개발 중 플랫폼이었습니다. 2024년 12월 Pirrone는 더 크고 견고하며 BOM $400 미만을 목표로 한 v2 작업을 시작했습니다.
훈련 코드와 분리한 별도 런타임 패키지가 로봇 자체에서 실행되는 기능을 담당합니다.
- v2는 다리를 편 상태에서 약 42cm이며 전체 부품명세서 비용 $400 미만을 목표로 합니다.
- 온보드 Raspberry Pi Zero 2W에서 실행하며, Pirrone이 속한 Rhoban 로보틱스 팀의 BAM 도구로 액추에이터 특성을 측정했습니다.
- v1은 Dynamixel XL330 서보를 사용했으며 이후 액추에이터 구성은 계속 개선됐습니다.
- 온보드 소프트웨어는 Raspberry Pi Zero 2W에 설치한 64비트 Raspberry Pi OS Lite에서 실행됩니다.
- 런타임은 훈련 코드와 분리된 Python 3 패키지이며 `pip install -e .`로 설치합니다.
- I2C(IMU), USB 시리얼(모터 컨트롤러), Bluetooth(원격조작용 Xbox 컨트롤러)로 하드웨어와 통신합니다.
| 부품 | 수량 | 가격 |
|---|---|---|
| Power | ||
| 18650 cell | 2 | €10.00 |
| 18650 cell holder | 1 | €4.99 |
| 2S BMS | 1 | €8.40 |
| 5V regulator | 1 | €4.00 |
| Small power switch | 1 | €4.49 |
| USB-C charger | 1 | €9.99 |
| 2.1mm barrel jack | 2 | €2.00 |
| XT30 connector pair | 1 | €8.00 |
| Servos, control & sensors | ||
| IMU (BNO055) | 1 | €40.00 |
| Raspberry Pi Zero 2W | 1 | €26.08 |
| SD card | 1 | €10.00 |
| Servo control board (Waveshare) | 1 | €5.00 |
| Feetech STS3215 7.4V servo | 14 | €196.00 |
| Feet contact switches (SS-10) | 4 | €4.00 |
| 9g servos | 2 | €6.66 |
| Misc. | ||
| 3D-printing M3 inserts | 1 | €5.99 |
| PLA filament (~500g) | 1 | €20.00 |
| Cable sheath | 1 | €9.00 |
| 15cm micro-USB to USB-C cable | 1 | €7.00 |
| 50cm micro-USB to USB-C cable | 1 | €6.00 |
| Bearing | 3 | €10.50 |
| 합계(v2 핵심 BOM) | €398.10 | |
03오리에게 걷기 가르치기: sim-to-real
Open Duck Mini는 손으로 조정한 보행 로직이 아니라 거의 전부 시뮬레이션에서 훈련한 뒤 실제 로봇으로 옮긴 정책으로 걷습니다. 이 방식은 버전 사이에 발전했습니다.
- v1은 AWD 프레임워크와 NVIDIA Isaac Gym에서 훈련한 뒤 MuJoCo에서 sim-to-sim으로 검증했습니다.
- v2는 K-Scale Labs 오픈소스 프레임워크를 변형한 MuJoCo Playground로 훈련 환경을 옮겼습니다.
- 동반 저장소 Open_Duck_reference_motion_generator는 Placo IK 라이브러리로 모방학습용 기준 보행을 생성합니다.
- 훈련된 정책은 로봇 내 추론을 위해 ONNX로 내보냅니다.
Open Duck Mini v2 can (almost) walk !
— Antoine Pirrone (@antoinepirrone) March 26, 2025
Repo : https://t.co/Aj9gAtIKzV
Editing credits : @Almasy_CM
Cameraman: Augustin Crampette pic.twitter.com/H0YqyfHonx
제작자 Antoine Pirrone의 게시물. Augustin Crampette가 2025년 3월 촬영한 Open Duck Mini v2의 첫 보행 시도입니다.
04도달점: 커뮤니티와 Google I/O 출연
2026년 중반 Open Duck Mini는 개인 프로젝트를 크게 넘어섰습니다. 활발한 Discord 커뮤니티가 제작 사례와 문제 해결법을 공유하고, GitHub 스타·포크 수는 플랫폼에서 눈에 띄는 오픈소스 휴머노이드 인접 프로젝트임을 보여줍니다.
이 주목도는 뜻밖의 무대로 이어졌습니다. 2026년 5월 Google I/O 2026에서 Google 개발자 팀은 Open Duck Mini v2 두 대로 ‘Gemma Playground: Robot Duck’을 시연했습니다. 그해 4월 공개된 Google 온디바이스 AI 모델 Gemma 4를 클라우드가 아닌 완전 로컬로 실행한 것입니다. 취미 제작 규모의 오픈소스 로봇이 빅테크 기조연설 시연의 실물 플랫폼이 된 드문 사례입니다.
05연표 한눈에 보기
| 날짜 | 협력사 | 사건 |
|---|---|---|
| 2024 | Antoine Pirrone | Disney BDX 드로이드에서 영감을 받은 Open Duck Mini v1 개발 진행 |
| 2024-12 | Antoine Pirrone | $400 미만 제작을 목표로 v2 작업 시작 |
| 2026-04 | Gemma 4를 Apache 2.0으로 공개 | |
| 2026-05 | Google I/O 2026에서 Open Duck Mini v2 두 대가 온디바이스 Gemma 4 시연 |
06자주 묻는 질문
Open Duck Mini란 무엇인가요?
Open Duck Mini는 Pollen Robotics 엔지니어 Antoine Pirrone가 Disney BDX 드로이드에서 영감을 받아 만든 오픈소스 3D 프린팅 이족보행 로봇입니다. 시뮬레이션 강화학습으로 보행을 익혀 실제 로봇으로 전이하며 목표 제작비는 $400 미만입니다.
누가 만들었나요?
Reachy와 Amazing Hand를 만든 Hugging Face 소속 Pollen Robotics의 R&D 엔지니어이자 보르도 Rhoban 로보틱스 팀 구성원 Antoine Pirrone가 Open Duck Mini를 만들고 유지관리합니다.
어떻게 걷기를 배우나요?
보행 정책은 시뮬레이션에서 훈련합니다. v1은 NVIDIA Isaac Gym, v2는 MuJoCo Playground를 사용하며, Placo IK 기반 동반 도구가 만든 기준 보행을 활용합니다. 이후 ONNX로 내보내 로봇의 Raspberry Pi에서 실행합니다.
Google I/O 2026 시연은 무엇이었나요?
Google 개발자 팀이 ‘Gemma Playground: Robot Duck’ 시연에 Open Duck Mini v2 두 대를 사용해 Google Gemma 4 모델을 클라우드가 아닌 완전 온디바이스로 실행하는 모습을 보여줬습니다.
07출처
01. 정체: 소형 BDX 드로이드
02. 하드웨어: v1에서 v2로
03. 오리에게 걷기 가르치기: sim-to-real
04. 도달점: 커뮤니티와 Google I/O 출연
관련 기사
기사
기업·시장 데이터
프로젝트
프로젝트 전체 글 →프로젝트
- ›LeRobot의 역사
- ›SO-101
- ›LeKiwi
- ›Amazing Hand
- ›Open Duck Mini(현재 글)
- ›OpenArm