프로젝트
LeKiwi
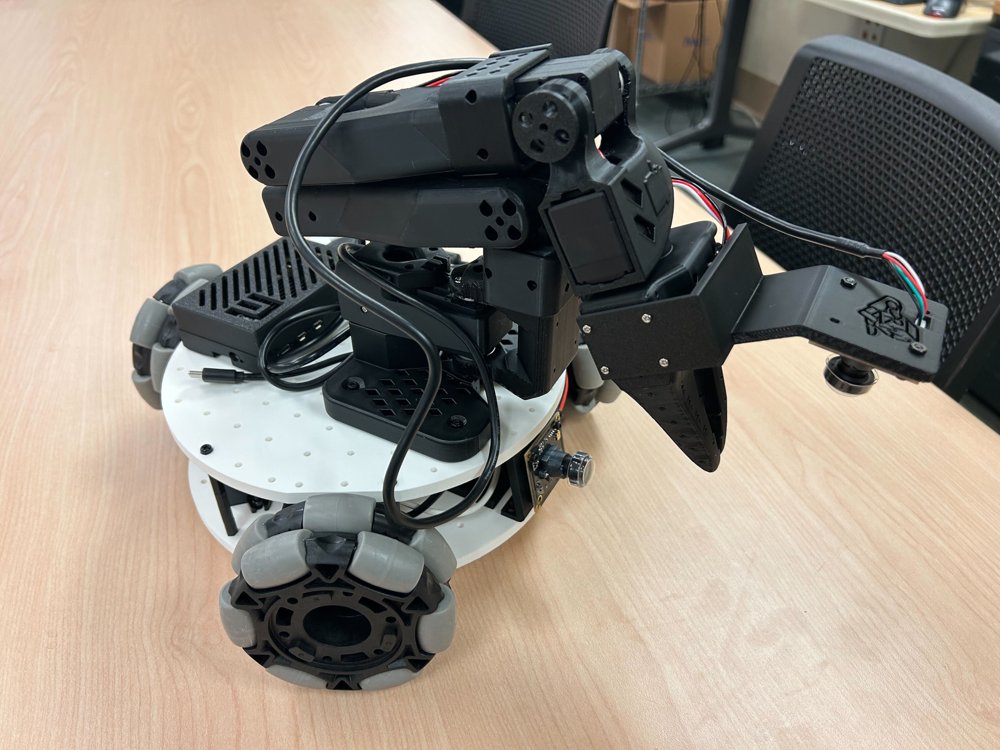
완성된 LeKiwi: 3륜 전방향 베이스에 SO-arm 계열 팔과 온보드 Raspberry Pi를 장착했습니다.
SIGRobotics-UIUC LeKiwi GitHub 저장소, Apache License 2.0LeKiwi가 바꾼 것
SO-101은 LeRobot에 저렴하고 유능하지만 책상에 고정된 팔을 제공했습니다. 배운 작업의 대상은 팔이 닿는 곳으로 가져와야 했습니다.
LeKiwi는 저가 이동 베이스로 그 제약을 없앴습니다.
- 기성 4인치 옴니휠로 만든 3륜 ‘Kiwi’ 전방향 구동부로 고정형 SO-100/SO-101 팔에 홀로노믹 이동성을 더합니다.
- 프로젝트 자체 BOM 기준 유선 베이스 단독은 최저 $184, Raspberry Pi 5와 카메라 2대가 포함된 배터리 구동 완성 로봇은 $482~$499입니다.
- 하드웨어·소프트웨어 모두 Apache 2.0이며 Hugging Face `lerobot` 패키지의 지원 유형(`--robot.type=lekiwi`)으로 통합됐습니다.
그 결과 대학생 팀이 설계·제작할 만큼 저렴한 이동조작 확장장치가 됐습니다. SO-101과 같은 `lerobot` 패키지로 설치하며 LiDAR 지도작성부터 비전-언어-행동 정책 연구까지 커뮤니티 프로젝트에서 재사용됩니다.
01“이제 움직이게 하자”에 대한 대학 로보틱스 동아리의 답
LeKiwi는 University of Illinois Urbana-Champaign 학생 로보틱스 조직 SIGRobotics-UIUC에서 시작했고 저장소는 2025년 2월부터 존재합니다. Hugging Face와 TheRobotStudio의 SO-100이 3D 프린팅 팔을 취미 예산으로 낮춘 지 몇 달 뒤였지만 팔은 고정 지점의 가동범위 안에서만 일했습니다. 팀은 팔과 온보드 컴퓨터를 싣는 휠 베이스를 만들고 팔의 Feetech STS3215 버스 서보를 휠에도 재사용해 부품 계열·펌웨어 스택·공급망을 하나로 맞췄습니다.
문서에 따르면 이름 뒤 절반은 3륜 ‘Kiwi drive’에서 왔습니다. 먼저 회전하지 않고 어느 방향으로든 움직이는 3개 옴니휠 홀로노믹 구성을 뜻합니다. README는 CAD 기여자로 Manav Chandaka·Bhargav Chandaka·Pepijn Kooijmans, 소프트웨어 기여자로 Pepijn Kooijmans·Gloria Wang·Bhargav Chandaka·Advait Patel을 명시합니다. 팀 발표 일주일 뒤 Hugging Face LeRobot 책임자 Rémi Cadène가 X에서 프로젝트를 소개했습니다.
Meet the game-changer: LeKiwi 🥝
— Remi Cadene (@RemiCadene) March 3, 2025
Crafted by @sigrobotics and @huggingface
At 1/10 the cost of the best alternative out there, it's the most accessible mobile base for $300. Easier DIY to automate chords at home!
1/ 🧵 Link and details in thread 👇 pic.twitter.com/VG9GvHvb5y
SIGRobotics-UIUC 발표 일주일 뒤 X에서 LeKiwi를 소개한 Hugging Face LeRobot 책임자 Rémi Cadène
02설계: 팔 하나, 휠 셋, Raspberry Pi 하나
LeKiwi는 LeRobot 사용자가 이미 보유하거나 구하기 쉬운 부품으로 만들었습니다. 고정형 문서와 같은 SO-100 또는 SO-101 팔을 3륜 전방향 베이스 위 3D 프린팅 턴테이블에 장착합니다. 4인치 옴니휠 3개는 팔과 같은 Feetech STS3215로 구동하며 팔 6개 서보는 ID 1~6, 휠 3개는 ID 7~9를 써 하나의 제어 보드와 시리얼 버스를 공유합니다.
기준 빌드의 Raspberry Pi 5는 USB 포트가 충분한 5V PC로 바꿀 수 있습니다. Hugging Face `lerobot` 패키지를 실행하고 카메라·관절 위치 데이터를 네트워크로 노트북에 보냅니다. USB RGB 카메라 2대가 작업공간과 그리퍼 시점을 담당하고, 필요한 인양 토크와 이동 범위에 따라 전원 3종 중 고릅니다.
베이스 구조 부품은 모두 PLA로 3D 프린팅합니다. 가이드는 베이스판·휠 허브·카메라 마운트·Raspberry Pi 케이스 출력에 총 약 34시간, 출력물과 전자장치 조립에 약 2시간을 제시합니다. 코드와 기구 설계는 SO-101과 같은 Apache License 2.0으로 공개했습니다.
- 전체에 같은 서보 계열을 씁니다. 팔의 Feetech STS3215 서보 6개는 모터 ID 1~6, 베이스 휠 서보 3개는 ID 7·8·9를 사용하며 하나의 모터 제어 보드와 시리얼 버스를 공유합니다.
- 기준 빌드의 온보드 컴퓨터는 Raspberry Pi 5이며 ‘5V로 작동하고 USB 포트가 충분한 PC’로 교체할 수 있다고 문서화돼 있습니다.
- USB RGB 카메라 2대가 작업공간과 손목 시점을 각각 촬영하고 관절 위치 데이터와 함께 네트워크로 노트북에 전송합니다.
- 전원 선택지 3가지: 더 큰 인양 토크용 12V 리튬 배터리, 첫 제작이 쉬운 5V USB-C 보조배터리, 이동 범위를 포기하는 대신 가장 저렴한 유선 무배터리형
- Pi에서 Raspberry Pi OS 또는 Ubuntu를 실행하고 SO-101과 같은 `lerobot` Python 패키지를 실행하는 노트북에서 SSH로 연결합니다. LeKiwi 전용 펌웨어나 OS 이미지는 없습니다.
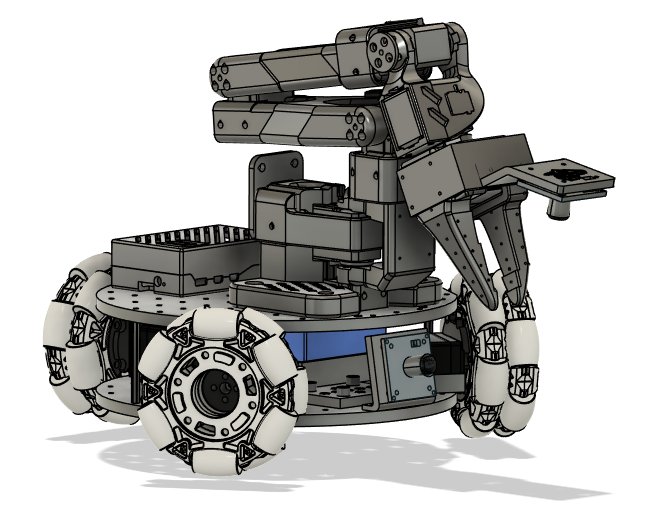
공식 LeKiwi v1 CAD 설계. 팔은 3개 옴니휠 구동부 위 턴테이블에 장착됩니다.
SIGRobotics-UIUC LeKiwi GitHub 저장소, Apache License 2.003비용: $184~$499, 늘어나는 키트 판매처
자체 BOM은 3D 프린팅 필라멘트를 매번 별도 계산한 제작형 5가지를 제시합니다. 팔을 제외한 베이스 단독은 유선 무배터리 $184, 5V 보조배터리 $248, 12V 배터리 $251.50입니다. 완성 로봇 2종은 SO-101 leader–follower 원격조작 팔 한 쌍을 더해 5V형 $499, 12V형 $482입니다.
일부 업체는 부품별 조달 대신 키트로 판매하지만 조립은 구매자 몫입니다. Dynamixel 대체형을 위한 한국 업체 ROBOTIS는 원 설계자를 SIGRobotics-UIUC로 밝히고 공식 부품 ‘LeKiwi Bundle’을 $530.44에 판매합니다. 구조물은 3D 프린터가 필요하거나 출력비 $50를 더 냅니다. Seeed Studio ‘LeKiwi Full Kit’은 미리 출력한 부품과 배터리까지 전자장치와 함께 제공합니다.
| 제작 변형 | 비용(미국) | 비고 |
|---|---|---|
| 베이스 단독 — 유선 | $184.00 | 배터리 및 로봇 팔 구동 서보 미포함 |
| 베이스 단독 — 5V | $248.00 | 20,000mAh USB-C 보조배터리 |
| 베이스 단독 — 12V | $251.50 | 12V 5A 리튬 배터리 |
| 완성 로봇 — 12V | $482.00 | 베이스 + SO-101 원격조작용 리더·팔로워 로봇 팔 전체 세트 |
| 완성 로봇 — 5V | $499.00 | 베이스 + SO-101 원격조작용 리더·팔로워 로봇 팔 전체 세트 |
ROBOTIS LeKiwi 번들
한국 서보 업체 ROBOTIS가 판매하는 Dynamixel 서보형 LeKiwi 부품 번들로, 원 설계자로 SIGRobotics-UIUC를 명시합니다. 구조 부품에는 여전히 3D 프린터가 필요하며 $50를 추가하면 ROBOTIS가 출력합니다.
Seeed Studio LeKiwi 풀 키트
ROBOTIS 번들보다 범위가 넓은 12V형 자가조립 키트입니다. 전자장치와 함께 미리 출력한 3D 부품과 배터리를 포함해 구매자가 직접 프린터를 돌릴 필요가 없습니다.
04소프트웨어: 덧붙인 해킹이 아닌 지원 로봇 유형
LeKiwi는 외부 커뮤니티 패치가 아니라 라이브러리 공식 지원 유형입니다. Raspberry Pi와 노트북에서 `pip install -e ".[lekiwi]"`를 실행하면 분할 컴퓨팅에 필요한 Feetech SDK와 ZeroMQ가 설치됩니다. 이후 SO-101용 `lerobot-find-port`·`lerobot-setup-motors`·`lerobot-calibrate`에 `--robot.type=lekiwi`를 넘겨 같은 보정·기록 도구를 씁니다.
팔 원격조작 위에 베이스 전용 키보드 조작을 더합니다. W/A/S/D는 전진·좌·후진·우 이동, Z/X는 제자리 회전, R/F는 3단계 속도를 전환합니다.
커뮤니티는 설계를 확장했습니다. Foxglove는 2026년 2월 LiDAR 지도작성을 추가했습니다. 2026년 6월 Hugging Face 커뮤니티 블로그 연구자는 LeKiwi와 Pollen Robotics PincOpen 그리퍼로 이동형 픽앤플레이스용 SmolVLA 정책을 훈련하며 ‘중요한 현실 작업 상당수는 이동형이므로 작업이 오는 대신 작업으로 이동해야 한다’고 설명했습니다. 현재 번호가 붙은 후속작은 없으며 LeKiwi는 LeRobot의 주 기준 이동 베이스입니다. SO-101이 저가 팔을 구하는 법에 답하듯 팔을 이동시키는 법에 답합니다.
- 빠름—직선 0.4m/s, 회전 90°/s
- 중간—직선 0.25m/s, 회전 60°/s
- 느림—직선 0.1m/s, 회전 30°/s
- 로보틱스 시각화 기업 Foxglove는 2026년 2월 LeKiwi 베이스에 LiDAR 지도작성을 추가한 사례를 문서화했습니다.
- 같은 저장소의 별도 ROBOTIS 하드웨어형은 해당 생태계를 이미 쓰는 제작자를 위해 Dynamixel 서보와 Koch v1.1 팔로 교체합니다.
05연표 한눈에 보기
| 날짜 | 개발 주체 | 사건 |
|---|---|---|
| 2025-02 | SIGRobotics-UIUC | SO-100 팔과 3D 프린팅 3륜 전방향 베이스를 결합한 LeKiwi GitHub 저장소 공개 |
| 2025-04-28 | Hugging Face | SO-101 공개, LeKiwi 공식 문서가 권장 팔로 표준화 |
| 2025-06-14 | Hugging Face | LeRobot Worldwide Hackathon—공개 데이터셋 최소 1건이 LeKiwi 참가작을 기록 |
| 2025-10 | Hugging Face | `lerobot` CLI에 Raspberry Pi의 LeKiwi 호스트 프로세스 전용 실행 명령 추가 |
| 2026-02 | Foxglove | Foxglove가 LeKiwi 베이스의 LiDAR 지도작성 추가 사례 공개 |
| 2026-06 | Hugging Face community | 커뮤니티 블로그가 LeKiwi·PincOpen 그리퍼 이동조작용 SmolVLA 훈련 사례 공개 |
06자주 묻는 질문
LeKiwi란 무엇인가요?
LeKiwi는 Hugging Face SO-100 또는 SO-101 팔을 싣도록 설계한 오픈소스 3D 프린팅 이동 로봇 베이스, 즉 3륜 전방향 ‘Kiwi drive’입니다. 팔을 이동형 매니퓰레이터로 바꾸며 SIGRobotics-UIUC가 제작했고 Hugging Face `lerobot`의 지원 로봇 유형입니다.
누가 언제 만들었나요?
University of Illinois Urbana-Champaign 학생 로보틱스 팀 SIGRobotics-UIUC가 2025년 2월 LeKiwi GitHub 저장소를 공개했습니다.
LeKiwi 비용은 얼마인가요?
자체 BOM 기준 유선 무배터리 베이스는 $184, SO-101 팔 한 쌍·배터리·Raspberry Pi 5·카메라 2대를 갖춘 완성 로봇은 $482~$499입니다. ROBOTIS($530.44)와 Seeed Studio 자가조립 키트도 있으나 두 경우 모두 3D 프린터 또는 사전 출력 추가비가 필요합니다.
어떤 로봇 팔을 사용하나요?
LeKiwi는 Hugging Face SO-arm 계열용으로, 처음에는 SO-100을 썼고 현재 공식 문서는 신형 SO-101을 권장 팔로 표준화했습니다.
LeRobot 라이브러리의 공식 구성인가요?
예. Hugging Face `lerobot` Python 패키지의 지원 로봇 유형으로 문서화됐으며 전용 설치 옵션(`pip install -e ".[lekiwi]"`), CLI 명령, 공식 설정 가이드가 있습니다.
07출처
01. “이제 움직이게 하자”에 대한 대학 로보틱스 동아리의 답
02. 설계: 팔 하나, 휠 셋, Raspberry Pi 하나
03. 비용: $184~$499, 늘어나는 키트 판매처
04. 소프트웨어: 덧붙인 해킹이 아닌 지원 로봇 유형
관련 기사
기사
기업·시장 데이터
프로젝트
프로젝트 전체 글 →프로젝트
- ›LeRobot의 역사
- ›SO-101
- ›LeKiwi(현재 글)
- ›Amazing Hand
- ›Open Duck Mini
- ›OpenArm