역사
로봇 개에서 휴머노이드까지
01균형 제어라는 과제
실용 휴머노이드를 만들기 훨씬 전, 보행 로봇의 가장 어려운 미해결 문제는 거친 지면에서 넘어지지 않는 방법이었습니다. Marc Raibert의 MIT Leg Laboratory에서 1992년 분사한 Boston Dynamics는 DARPA 지원 사족보행 로봇 BigDog로 이 문제에 도전했습니다. 개발은 2002년경 시작돼 2005년부터 공개 시연됐습니다. 15마력 가솔린 엔진으로 유압 액추에이터를 구동한 BigDog는 진흙·눈·35도 경사에서 장비 150kg 이상을 운반했습니다. 관절 힘, 지면 접촉, 자이로 데이터를 읽는 온보드 제어계가 미끄러질 때 능동적으로 발을 다시 디뎠습니다. 바퀴형 로봇에는 필요 없고, 이전 보행 로봇이 실험실 밖에서 보여 주지 못한 능력이었습니다.
DARPA는 한 로봇에서 멈추지 않았습니다. 2005~2009년경 진행한 ‘Learning Locomotion’ 프로그램은 더 작고 저렴한 LittleDog 약 12대와 공용 모션캡처 장비를 MIT·Carnegie Mellon 등 경쟁 대학팀 6곳에 배포했습니다. 거친 지형 보행을 손으로 코딩하지 않고 학습하는 알고리즘을 개발·비교하기 위해서였습니다. 여러 연구실이 학습 제어 전략을 비교하도록 만든 공통 하드웨어 플랫폼은 ‘sim-to-real’이라는 말이 널리 쓰이기 10년 전, 2019~2022년 강화학습 보행 연구의 직접적인 학술 선례였습니다.
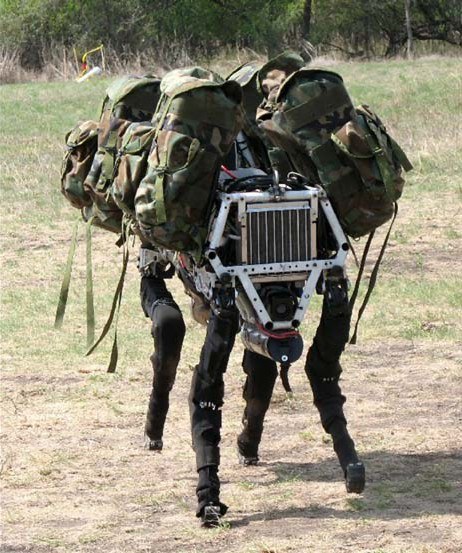
DARPA의 2007년 전략계획 문서에 실린 BigDog. 사족이든 휴머노이드든 모든 보행 로봇이 지금도 풀어야 하는 동적 균형 문제를 보여 줍니다.
사진: DARPA, 퍼블릭 도메인02액추에이터라는 과제
BigDog는 강력한 유압으로 균형 문제를 풀었습니다. Sangbae Kim이 이끈 MIT Biomimetics Lab은 무거운 감속기나 비싼 토크 센서 없이 발의 힘을 직접 감지·제어하는 더 어려운 문제에 다른 방식으로 접근했습니다. 논문에서 ‘고유수용성 구동’이라 부른 방식은 낮은 감속비의 맞춤형 전기 모터를 사용해 역구동성을 높이고, 모터 전류로 관절 힘을 추정합니다. 이 기술로 Cheetah 2는 2014년 9월 야외에서 케이블 없이 달리고 뛰었고, Cheetah 3는 2018년 시각 없이 계단과 잔해를 올랐으며, 소형 Mini Cheetah는 2019년 3월 기록상 최초로 사족 백플립 착지에 성공했습니다.
이 액추에이터 설계는 곧 두 발에도 이어졌습니다. MIT가 2021년 공개한 휴머노이드 논문은 팔·다리 액추에이터가 ‘원래 MIT Mini Cheetah용으로 개발한 액추에이터 설계에 기반’하며 더 높은 토크에 맞게 수정됐다고 명시합니다. 사족용 액추에이터 설계를 거의 그대로 이족에 옮긴 사실이 단일 기관 논문으로 확인되는 가장 명확한 사례 중 하나입니다. 같은 하드웨어 계열은 다음 글에서 자세히 다룹니다: 휴머노이드 액추에이터 해설. 여기서는 이 액추에이터가 이전의 토크 센서 의존형 설계와 어떻게 다른지 설명합니다.
Mini Cheetah의 백플립을 담은 MIT 공식 2019년 영상. 기록상 백플립 착지에 성공한 최초의 사족보행 로봇입니다. 이 액추에이터 설계는 이후 거의 그대로 유지한 채 크기와 토크를 높여 MIT의 휴머노이드에 재사용됐습니다.
03시뮬레이션이라는 과제
균형과 액추에이터를 해결해도 제어 소프트웨어가 남습니다. 수십 년간 엔지니어는 새 로봇과 지형마다 제어식을 손으로 조정했습니다. ETH Zurich 분사기업 ANYbotics의 사족보행 로봇 ANYmal이 이를 바꾸기 시작했습니다. ETH Robotic Systems Lab은 2019년 Science Robotics 논문에서 신경망 제어 정책을 거의 전적으로 시뮬레이션에서 학습했습니다. 핵심은 ANYmal 실제 모터의 불완전성을 학습한 ‘액추에이터 네트워크’를 시뮬레이터에 넣어 가상·현실 물리 차이를 줄인 것입니다. 이를 실기에 바로 배포하자 이전의 수동 조정 제어기보다 더 빠르게 달리고 더 잘 회복했습니다.
같은 연구실의 2021년 후속 논문 ‘Learning to Walk in Minutes’는 CPU에서 로봇 한 대씩 돌리는 대신 단일 GPU에서 ANYmal 수천 대를 병렬 시뮬레이션했습니다. 평지 학습 시간을 며칠에서 4분 미만으로 줄이고 코드를 legged_gym으로 공개했습니다. 저자 Nikita Rudin과 David Hoeller는 같은 해 공개된 범용 대규모 병렬 GPU 시뮬레이션 도구 NVIDIA Isaac Gym도 공동 집필했고, 첫 시연 역시 ANYmal이었습니다.
후속 제품 Isaac Lab은 같은 강화학습 라이브러리와 프레임워크에서 사족과 휴머노이드를 함께 학습합니다. NVIDIA는 Boston Dynamics, Fourier, 1X 등 휴머노이드 업체를 사용자로 듭니다. 네 발에서 두 발로 이어진 가장 분명한 증거는 Unitree 자체 저장소입니다. H1·G1 보행 학습 코드가 legged_gym을 ‘학습 및 실행 코드의 기반’이라고 명시합니다. ETH가 사족용으로 만든 도구를 이족에 재사용했다고 서면으로 인정한 것입니다. 다음 글은 Sim2Real 해설 이 선시뮬레이션·후배포 방식이 기존 제어와 어떻게 다른지 설명합니다.
04Unitree의 사례
Unitree는 첫 휴머노이드를 만들기 전 7년간 로봇개 회사였습니다. Laikago는 2017년 약 $20,000~30,000에 출시됐고 AlienGo(2019), A1(2020, $10,000 미만), Go1(2021, $2,700부터), Go2(2023, $1,600부터)는 성능을 높이며 가격을 낮췄습니다. SemiAnalysis에 따르면 6년간 약 94~96% 하락했습니다. 소비자 가격을 맞추려 내재화한 모터·감속기·제어 전자장치와 원가절감 제조 기반 덕분에 2023년 첫 휴머노이드 H1을 엔지니어 3명이 약 6개월 만에 만들 수 있었다고 회사와 외부 분석가가 평가합니다. 이는 보도된 수치입니다.
창업자 Wang Xingxing은 이를 같은 부품의 직접 재사용보다 축적된 역량으로 설명했습니다. 하드웨어 강점의 원천을 묻자 Geekpark에 ‘하드웨어와 소프트웨어 전반에서 10년 넘게 쌓은 인식과 경험’이라고 답했습니다. Geekpark는 이족과 사족의 기반 공학이 겹친다는 전제 아래 H1이 ‘수년간 축적한 사족 로봇개 기술’ 위에 있다고 보도했습니다. 36Kr는 제조 측면에서 Unitree가 부품 95% 이상을 자체 생산하며, 회사 설명상 2022년부터 2025년 초 사이 대당 원가를 약 절반으로 줄였다고 전합니다. 새 몸체에 같은 수직통합 전략을 적용한 것입니다.
Unitree 사족 가격 하락
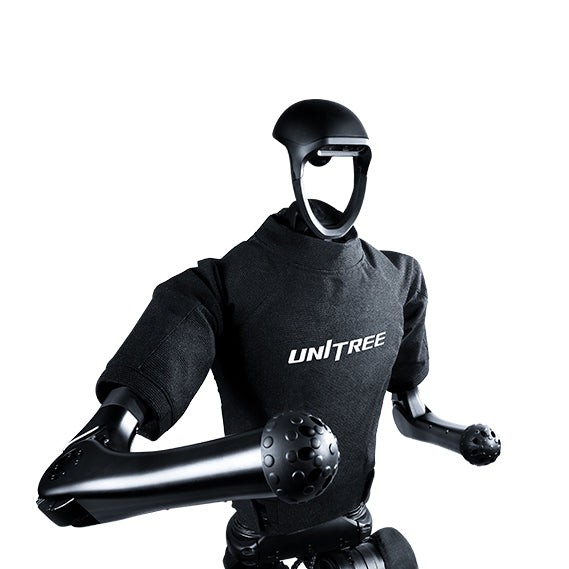
Unitree H1. 보도에 따르면 엔지니어 3명이 약 6개월 만에 만들었습니다. 회사와 외부 분석가 모두 이 속도를 처음부터 시작한 휴머노이드 개발이 아니라, 수년간 축적한 사족보행 하드웨어와 제조 경험의 결과로 봅니다.
사진: Unitree Robotics 공식 제품 사진05Boston Dynamics의 사례
Atlas와 Spot은 오랫동안 별개 프로젝트처럼 보였습니다. Atlas는 후쿠시마 재난 뒤 위험 환경용 로봇을 시험하려 만든 DARPA Robotics Challenge를 위해 2013년부터 개발한 유압 휴머노이드입니다. Spot은 2016년 공개한 전동 사족으로 2019년 중반부터 일부 고객에게 임대됐고, 2020년 6월 $74,500에 일반 판매된 Boston Dynamics 최초의 로봇입니다. 그러나 회사는 제어 계보를 공유한다고 명시했습니다. 2023년 블로그에서 ‘Atlas의 제어기는 모델예측제어기(MPC)’라고 쓰며, 동역학을 예측하고 다음 최적 동작을 계속 다시 푸는 Spot 계열의 접근법을 설명했습니다. 2024년 글은 조작 작업에서 ‘로봇 모든 링크의 운동량’을 고려하도록 이를 확장했다고 밝혔습니다.
가장 분명한 연결은 소프트웨어뿐 아니라 구동 방식에서도 나타났습니다. Boston Dynamics는 2024년 4월 유압 Atlas를 완전히 퇴역시키고 전동 후속기를 공개했습니다. Spot이 약 4년간 상업 규모에서 입증한 전동 구동 접근법을 채택한 것입니다. 회사 회고는 ‘Atlas의 여정은 Spot 로봇의 여정, 즉 프로토타입에서 파일럿과 대규모 배포로 가는 길을 닮았다’고 설명했습니다. 이는 공통 부품이라는 뜻은 아닙니다.
Spot과 Atlas 비교
전동·상용
Boston Dynamics가 처음 일반 판매한 로봇. 출시가 $74,500, 처음부터 전동 구동.
유압 연구 로봇 → 전동 휴머노이드
DARPA Robotics Challenge용 유압 로봇으로 시작해 2024년 퇴역했습니다. 회사가 Spot의 시장 진입 경로를 되짚는다고 설명한 전동 설계로 교체했습니다.
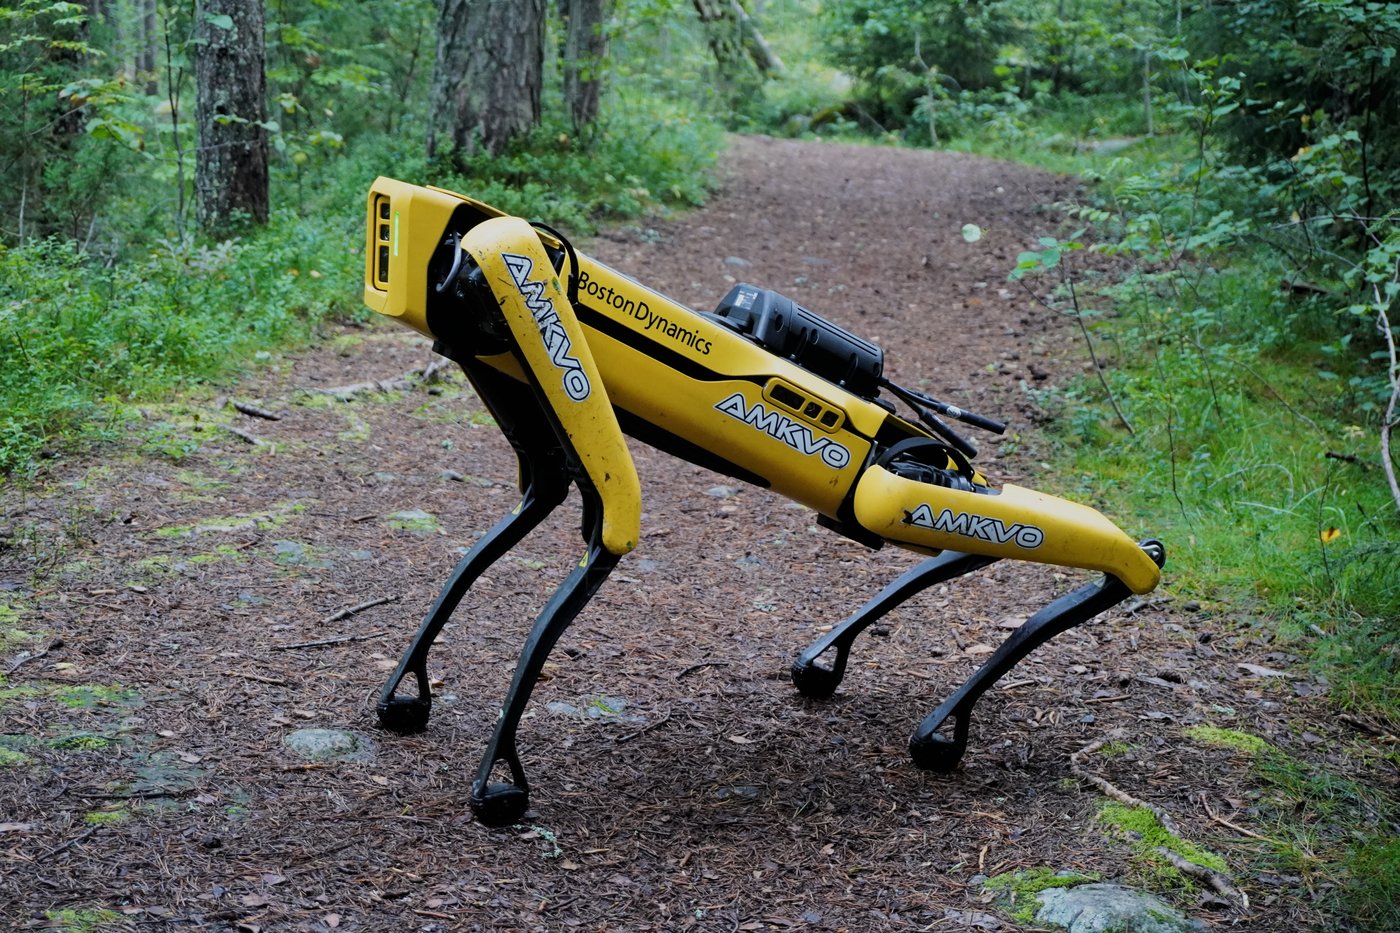
숲길의 Spot. 전동 구동 방식으로 상용 판매된 사족보행 로봇이며, Boston Dynamics는 훗날 전동 Atlas 휴머노이드의 시장 진입 과정이 Spot의 길을 ‘닮았다’고 설명했습니다.
사진: Jonte, CC BY-SA 4.0, Wikimedia Commons 제공Boston Dynamics가 2024년 공개한 전동 Atlas 공식 영상. 회사가 2020년부터 Spot에서 상업적으로 입증한 것과 같은 전동 구동 접근법입니다.
06세 갈래의 수렴
휴머노이드의 한 이야기는 액추에이터·제어 소프트웨어·시뮬레이션이라는 세 문제로 나뉩니다. 각 기술은 두 발에 필요해지기 수년 전 네 발에서 먼저 풀렸습니다. MIT는 Cheetah에서 액추에이터를 개발한 뒤 설계를 거의 그대로 자체 휴머노이드에 재사용했습니다. Boston Dynamics와 ETH Zurich 계보는 BigDog와 ANYmal에서 제어 문제를 다뤘고, Boston Dynamics는 휴머노이드 상용화 경로가 Spot의 길을 되짚는다고 말했습니다. NVIDIA와 ETH는 ANYmal에서 시뮬레이션을 발전시켰고, Unitree 휴머노이드 학습 코드는 사족 시대 도구를 기반으로 한다고 명시합니다.
액추에이터
- 2017US
MIT 고유수용성 액추에이터 논문(Cheetah)
- 2019US
Mini Cheetah, 사족 최초 백플립 착지
- 2021US
MIT 휴머노이드, Mini Cheetah 액추에이터 설계 재사용
제어 시스템
- 2005US
BigDog, 거친 지형 동적 균형 시연
- 2013US
DARPA Robotics Challenge용 Atlas 개발
- 2023US
Boston Dynamics, Atlas가 Spot과 같은 MPC 계보임을 확인
시뮬레이션·강화학습
- 2019CH
ANYmal sim-to-real 강화학습 논문(Science Robotics)
- 2021US/CH
ANYmal 강화학습팀이 공동 집필한 NVIDIA Isaac Gym
- 2024CN
Unitree H1/G1 학습, ETH 사족 도구 명시
휴머노이드가 사족 연구 10년의 액추에이터·제어·시뮬레이션 세 계보를 이어받음
07이 계보에 대한 반론
그 계보는 실재하지만 전부는 아니며, 핵심조차 아니라고 보는 연구자도 있습니다. 전 OpenAI 최고연구책임자 Bob McGrew는 ‘휴머노이드를 유용하게 만들기 위해 풀어야 할 어려운 문제는 이동이 아니라 조작’이라고 반박했습니다. Quanta Magazine이 인용한 MIT Pulkit Agrawal은 로봇이 아직 ‘물리를 숙달’하지 못한 지점이 보행이 아닌 조작의 힘 제어라고 말합니다. 전 Boston Dynamics 연구자 Scott Kuindersma는 위치 제어가 아니라 힘 인지 제어가 유용한 휴머노이드에 ‘절대 필요’하다고 했고, Google DeepMind Carolina Parada는 사람이 병을 열 때 느끼는 저항을 현재 휴머노이드 손은 느끼지 못한다고 지적합니다. 어느 것도 이동 문제가 아니며 위 사족 연구로 해결되지 않았습니다.
사족이 처음 만든 것과 개선한 것도 구분해야 합니다. 이족 균형 제어에는 더 오래되고 대체로 별개의 계보가 있습니다. Honda ASIMO 프로그램은 1986년 시작해 2000년 공개됐고, BigDog 이전에 수동 조정 영모멘트점 제어를 사용했습니다. 그 역사는 로봇 산업의 역사 에서 자세히 다룹니다. 사족 연구가 후대 휴머노이드에 제공한 것은 보행 로봇이라는 기본 발상이 아닙니다. Honda·Waseda 등도 독립적으로 도달했습니다. 검증 가능한 기여는 액추에이터 설계, 강화학습 파이프라인, 원가절감 제조 기반이며, 이들은 새로 발명되지 않고 실제 재사용됐습니다.
로보틱스 원로 중에는 현재 휴머노이드 열풍 자체를 의심하는 이도 있습니다. iRobot 공동창업자이자 전 MIT 로봇연구소장 Rodney Brooks는 업계 영상 상당수를 ‘휴머노이드 연극’이라 했고, 인간 영상으로 손재주를 가르치는 전략을 ‘순전한 환상적 사고’라고 비판했습니다. 현재 투자가 ‘결코 확장되지 않을 비싼 학습 실험’에 쓰인다고 주장하며, 15년 뒤 상업적으로 성공할 로봇은 사람 모습과 크게 다를 수 있다고 예측했습니다.
08다음 단계
보행이 휴머노이드가 풀어야 할 병목이었는지, 투자자가 휴머노이드를 차세대 AI 플랫폼으로 택했을 때 우연히 준비돼 있던 도구였는지는 아직 결론나지 않았습니다. 검증 가능한 주장은 더 좁습니다. 특정 액추에이터, 제어 프레임워크, 시뮬레이션 파이프라인이 네 발에서 먼저 개발·입증된 뒤 같은 엔지니어나 같은 오픈소스 코드를 통해 두 발로 옮겨졌습니다. 그 도구가 필수였는지 단지 이용 가능했는지는 시연 영상이 아니라 향후 몇 년의 실제 배포가 답할 문제입니다.
09연표 한눈에 보기
| 연도 | 지역 | 사건 |
|---|---|---|
| 2002–2005 | US | Boston Dynamics, DARPA 지원 BigDog 개발·공개 시연 |
| 2005–2009 | US | DARPA ‘Learning Locomotion’, 대학 6곳에 LittleDog 배포 |
| 2013 | US | 후쿠시마 이후 DARPA Robotics Challenge용 Atlas 공개 |
| 2014 | US | MIT Cheetah 2, 야외 무계류 달리기·점프 |
| 2016 | US | Boston Dynamics, Spot 공개 |
| 2017 | CN | Unitree, 첫 사족 Laikago 출시 |
| 2018 | US | MIT Cheetah 3, 시각 없이 계단·잔해 등반 |
| Jan 2019 | CH | Hwangbo 등, Science Robotics에 ANYmal sim-to-real 논문 발표 |
| Mar 2019 | US | Mini Cheetah, 기록상 사족 최초 백플립 |
| 2020 | CN | Unitree, $10,000 미만 A1 출시 |
| Jun 2020 | US | Spot, $74,500에 Boston Dynamics 최초 일반 판매 |
| 2021 | US | MIT, Mini Cheetah 액추에이터 설계를 재사용한 휴머노이드 공개 |
| 2021 | CH | ETH ‘Learning to Walk in Minutes’, 대규모 병렬 시뮬레이션으로 ANYmal 학습·legged_gym 공개 |
| 2021 | US | NVIDIA, legged_gym 연구자 2명이 공동 집필한 Isaac Gym 공개 |
| 2021 | CN | Unitree, $2,700부터인 Go1 출시 |
| 2023 | CN | Unitree, 엔지니어 3명이 약 6개월 만에 만들었다고 보도된 첫 휴머노이드 H1 출시 |
| 2023 | CN | Unitree, $1,600부터인 Go2 출시 |
| Aug 2023 | US | Boston Dynamics 블로그, Atlas가 Spot과 같은 MPC 제어 계보임을 확인 |
| Apr 2024 | US | Boston Dynamics, 유압 Atlas 퇴역·전동 후속기 공개 |
| May 2024 | CN | Unitree, $16,000 G1 휴머노이드 공개 |
| 2024 | Global | NVIDIA Isaac Lab, 한 프레임워크에서 Unitree·Boston Dynamics·Fourier 등 휴머노이드와 사족 공동 학습 시작 |
10자주 묻는 질문
휴머노이드는 사족보행 로봇 부품을 그대로 재사용하나요?
대개 같은 부품은 아니지만 설계 계보와 경우에 따라 제조 기반을 공유합니다. MIT 휴머노이드는 Mini Cheetah 액추에이터 설계를 더 높은 토크에 맞춰 명시적으로 재사용했습니다. Unitree 휴머노이드 액추에이터도 사족을 만든 자체 모터 프로그램 계보에 있지만, H1/G1 고토크 장치는 Go 시리즈와 동일한 부품이 아닙니다.
Boston Dynamics Atlas는 Spot 기술로 만들어졌나요?
둘은 모델예측제어라는 제어 패러다임을 공유하며 Boston Dynamics는 거의 같은 표현으로 설명하고 Atlas 상용화 ‘여정’을 Spot과 비교했습니다. 그러나 Atlas와 Spot은 별도 하드웨어 플랫폼이며 액추에이터 역사도 다릅니다. Atlas는 유압에서 전동으로, Spot은 처음부터 전동이었습니다. Atlas가 Spot의 특정 부품을 물려받은 것은 아닙니다.
Unitree H1은 정말 3명·6개월 만에 만들어졌나요?
Geekpark·36Kr 중국 업계 매체가 보도하고 SemiAnalysis 등 외부 분석가가 인용한 수치입니다. Unitree와 외부 관찰자 모두 처음부터 시작한 개발이 아니라 수년간의 사족 하드웨어·제조 경험 덕분이라고 봅니다. 현재 전체 인력이 아니라 초기 H1 프로토타입팀을 가리킵니다.
사족보행 로봇이 휴머노이드 붐을 만들었다고 해도 되나요?
‘만들었다’는 표현은 지나칩니다. MIT Pulkit Agrawal, 전 Boston Dynamics 연구자 Scott Kuindersma, Google DeepMind Carolina Parada 등은 이동이 아니라 조작과 힘 제어가 실용 휴머노이드의 미해결 병목이라고 주장합니다. 사족 연구가 제공했다고 문서로 확인되는 범위는 특정 액추에이터·제어 프레임워크·강화학습 파이프라인입니다. 이것이 붐의 유일한 결정 요인이었다는 뜻은 아닙니다.
사족이 발전하기 전에도 이족·휴머노이드 연구가 있지 않았나요?
맞습니다. Honda ASIMO는 1986년 시작해 2000년 공개됐고 로봇은 2018년까지 이어졌습니다. BigDog나 2010년대 강화학습 사족 연구보다 훨씬 앞섭니다. 이족 균형 제어에는 더 오래되고 대체로 독립적인 계보가 있습니다. 사족의 구체적 기여는 이족보행 발상 자체가 아니라 액추에이터 설계, 강화학습 제어, 제조 규모입니다.
11출처
01. 균형 제어라는 과제
03. 시뮬레이션이라는 과제
04. Unitree의 사례
05. Boston Dynamics의 사례
관련 기사
역사
- ›로봇 산업의 역사
- ›로봇 개에서 휴머노이드까지(현재 글)