基础知识
协作机器人(Cobot)
“协作”属于部署和安全分类;《工业机器人类型》中的任何机械结构都可以设计或认证为协作式,它不是独立的运动学类型。
01定义
协作机器人简称 cobot,是经过设计和安全认证、可在同一空间内直接与人员并肩工作,而无需完整实体安全围栏的工业机器人。“协作”属于部署和安全分类;《工业机器人类型》中的任何机械结构都可以设计或认证为协作式,它不是独立的运动学类型。
02分类背后的标准
ISO 10218《机器人——安全要求》是工业机器人安全的基础标准,分为第1部分(机器人本体)和第2部分(机器人所安装的单元/应用)。两部分均已大幅修订,ISO 10218-1:2025 与 ISO 10218-2:2025 取代 2011 年版。协作运行另有 ISO/TS 15066,规定机器人可能接触人体时必须低于的生物力学力与压力限值。据行业资料,其方法现已作为规范性内容纳入 ISO 10218-2:2025,不再只存在于独立文件中。 ISO 10218-1:2025 标准 · ISO 10218-2:2025 标准
03实现协作的机制
ISO/TS 15066 描述了机器人单元可单独或组合采用的四种协作运行方式。人们提到“cobot”时最常想到 PFL,但实际应用可能结合其中两种或更多方式。
安全级监控停止
人员一进入受监控区域,机器人立即停止。这是最简单的方式,本质上是暂停协作,而非让人机同时作业。
手动引导
操作人员直接推动机器人,使其沿某段运动轨迹移动。它既可作为协作运行方式,也可以按下文术语说明用于记录运动程序。
速度与分离监控
传感器跟踪机器人与人员之间的距离;距离缩短时,机器人减速或停止,而不是一检测到有人就立即停机。
功率和力限制(PFL)
对机器人自身电机和结构施加限制,使直接接触也不超过 ISO/TS 15066 的生物力学阈值。这是人们最常联想到的 cobot 模式,也是四种方式中唯一在设计上允许实际接触的一种。
有一个术语区别需要特别说明:日语行业资料有时会混用“手动引导”(ISO/TS 15066 术语)与“直接示教”。技术上,手动引导指协作运行方式本身;直接示教则是利用相同的实体引导来记录运动程序。详见 机器人示教与离线编程。
04代表性协作机器人
Universal Robots 于 2008 年交付 UR5,普遍被认为让无围栏协作机器人从研究项目走向商业主流;该公司现归 Teradyne 所有。随后 ABB 单臂 YuMi 与 FANUC CR 系列问世,大厂开始建立各自通过 PFL 认证的产品线。Teradyne、ABB 与 FANUC 均收录于 上市股票追踪 ,作为具有协作机器人业务敞口的上市公司。
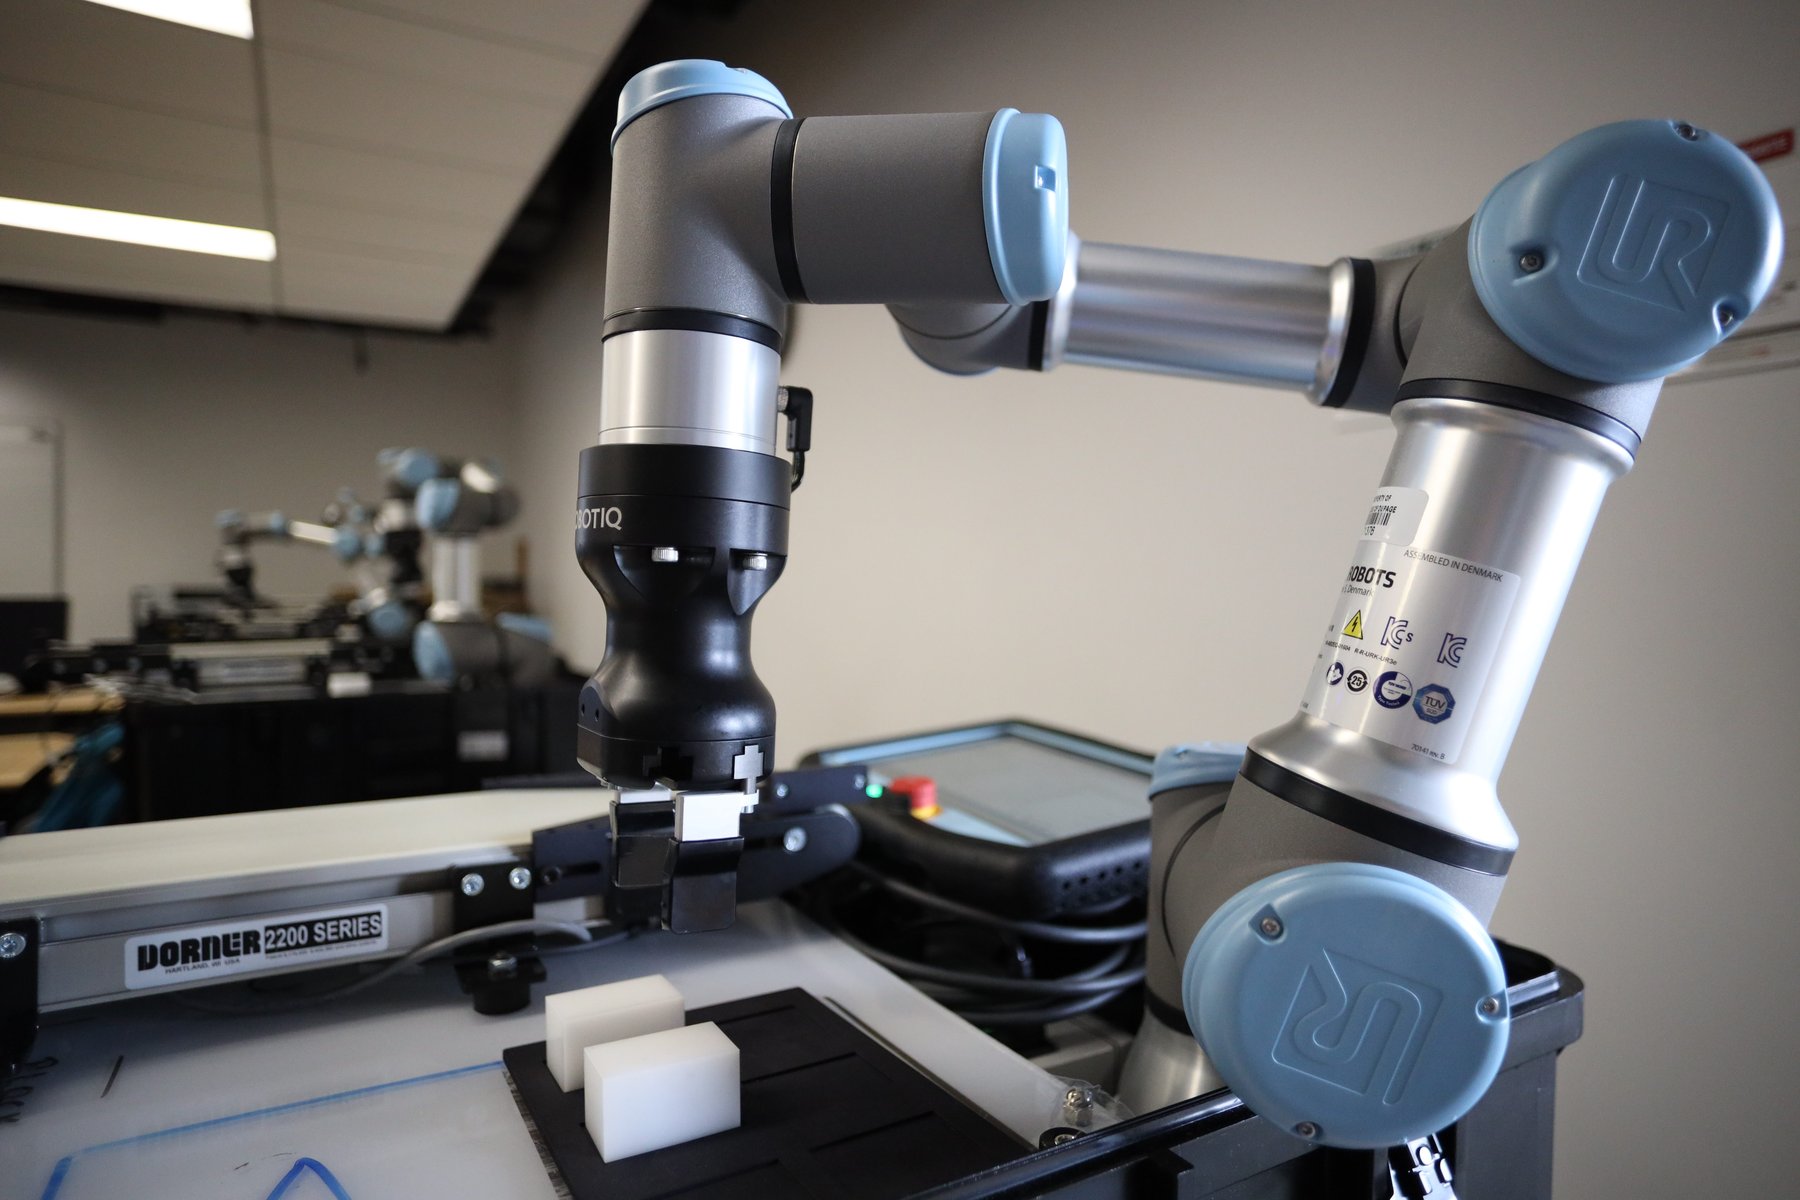
制造技术实验室中的 Universal Robots 协作机械臂,配有 Robotiq 夹爪。其无安全笼设计延续了 Universal Robots 于 2008 年以 UR5 开创的理念。
照片:COD Newsroom,CC BY 4.0,来自 Wikimedia CommonsABB Robotics 官方视频中,演示人员介绍并展示单臂 YuMi 协作机器人内置的安全功能,说明它为何能在没有安全笼的情况下直接与人员并肩工作。
05协作机器人与传统工业机器人
传统工业机器人
通常速度更快、力量更大,在实体安全围栏或安全光幕之后运行,运行时禁止人员进入。设计重点是吞吐量,而非接近人员。
协作机器人(cobot)
有意限制速度和/或力,使人员可依据 ISO/TS 15066 四种协作方式之一与机器人共享工作空间,而无需完整围护。作为接近人员的交换,它通常比同尺寸的围栏机器人更慢、负载更低。
06日本的围栏规定及其 2013 年放宽
日本《劳动安全卫生规则》长期要求:运行中的工业机器人若可能因接触危及劳动者,必须设置围护或围栏。单看这项规定,无围栏协作运行将完全不被允许。 日本厚生劳动省官方通知索引 确认了 2013 年 12 月的一则放宽通知:当机器人依照 ISO 10218-1 与 ISO 10218-2 设计、制造和安装,并有文件化风险评估证明剩余风险可接受时,可无围栏运行。另外,驱动电机额定功率不超过 80W 的机器人,长期以来被视为免于该规则部分操作人员培训要求。若据此作合规判断,应核对现行法规原文,因为相关条款编号在各类报道中并不一致。
正是这次法规调整,使协作机器人得以在日本工厂大规模部署。
07常见问题
协作机器人与普通机器人究竟有何不同?
每台 cobot 都是工业机器人;“cobot”只是增加了安全认证(通常是 ISO/TS 15066 下的 PFL),使其能与人员无围栏共享空间。传统围栏机器人并非永远不能靠近人员,只是未获认证可在没有隔离措施时于人员附近运行。
所有协作机器人都很慢吗?
并非任何时候都慢。附近没有人员时,cobot 可以全速运行;人员接近后,才依据速度与分离监控或 PFL 逻辑减速、停止或限制力。“更慢”描述的是接近人员时的行为,不是固定速度上限。
协作机器人完全不需要安全措施吗?
不是。“无围栏”不等于“不受监管”。协作机器人部署仍需对具体任务、工作空间和末端执行器进行文件化风险评估;即使装在同一台获认证的机械臂上,钝夹爪与锋利切削工具的风险也截然不同。同时还必须符合 ISO 10218-1/-2。
只有 Universal Robots 制造协作机器人吗?
不是。Universal Robots 以 2008 年的 UR5 开创商业市场,但 ABB(YuMi)、FANUC(CR 系列)、KUKA、Yaskawa 等众多厂商如今都在传统围栏机器人之外销售通过 PFL 认证的协作产品线。