基础知识
工业机器人
这也是该领域最接近法律定义的表述,几乎直接取自国际机器人术语标准 ISO 8373。
01定义
ISO 8373:2021 将工业机器人定义为自动控制、可重复编程、具有多种用途、可在三个或更多轴上编程的操作机;它可以固定安装,也可以装在移动平台上,用于工业环境中的自动化应用。负责统计全球安装量的行业组织国际机器人联合会(IFR),其定义页面也采用同一套 ISO 表述。 (IFR 定义页面)
这段表述并非只停留在国际标准层面。大多数主要机器人生产市场都会发布等同采用的国家或地区版本,而不是另行定义这类设备:
JIS B 0134(日本标准)
日本等同采用 ISO 8373 的国家标准。日本机器人协会(JARA)表示,该标准于 2024 年修订,以对应 ISO 8373:2021。
EN ISO 8373(欧洲标准)
欧洲标准化委员会(CEN)将其等同采纳为地区标准;各国标准机构发布相应版本,例如瑞典 SIS 的 SS-ISO 8373。
KS B ISO 8373(韩国标准)
韩国技术标准院(KATS)发布的版本与 ISO 8373 协调一致,并于 2024 年修订以对应 2021 版。
美国是例外:ANSI 直接转售 ISO 8373,没有发布独立的美国国家版本。美国另行标准化的是安全要求而非术语,所用标准为 ANSI/A3 R15.06。 (ANSI 的 ISO 8373 页面)
定义中的两个词至关重要。“可重复编程”排除了单用途冲压机等固定自动化设备,因为这类机器若不改造硬件就无法改做其他任务。“多用途”则排除了专用的单功能装置。由此留下的范围很广:从汽车产线上的六轴焊接机械臂,到桌面取放设备,只要由自动控制、可重复编程且具有三个或更多轴,都属于工业机器人。
02与服务机器人的区别
IFR 用“工业机器人”和“服务机器人”这两个一级类别划分整个领域。区别在于部署环境,而非硬件形态:同一台机械臂在工厂内执行自动化生产任务时属于工业机器人;在制造环境之外为人员或设备完成清洁、配送、巡检等任务时,则属于服务机器人。 协作机器人(Cobot) 是工业应用中的进一步分类,属于安全与部署分类,而不是独立的机械类型。
工业机器人
在制造/生产环境内自动完成焊接、装配、码垛、物料搬运等任务。
服务机器人
在制造环境之外为人员或设备执行清洁、配送、巡检、物流等任务。
03结构:定义所涵盖的组成部分
无论外形如何,每台工业机器人都由相同的功能部件组成:
操作机(机械臂)
机械结构本身,由一系列连杆和关节(轴)组成。关节的排列方式决定机器人的“类型”,详见《工业机器人类型》。
轴/自由度
每个轴代表关节的一种独立运动方式,可以是旋转或直线移动。ISO 8373 要求至少三个可编程轴;通用作业最常见的是六轴,因为六轴足以让工具在三维空间中达到任意位置与姿态。
末端执行器
安装在腕部、针对具体任务的工具,例如夹爪、焊枪、喷枪或吸盘,可按任务更换。机器人本体的规格通常不包含末端执行器。
控制器
运行运动程序和安全逻辑,并驱动各关节电机的控制柜。它与机械臂分离,通常安装在附近的工厂地面。
负载、臂展与重复定位精度
比较机型时最常用的三项规格:负载是腕部可承载的最大重量;臂展是距基座的最大径向距离;重复定位精度衡量机器人在一次次循环中返回同一示教点的一致程度。重复定位精度不同于绝对定位精度,后者衡量实际位置与指令目标位置有多接近;两项指标均由 ISO 9283 正式定义。
04主要用途
四类经典工厂自动化任务至今仍是最大的部署领域。不同任务适合不同机械结构和负载等级,详见 工业机器人类型。
焊接
汽车车身车间的点焊(以熔合点连接金属板)和弧焊(连续焊缝),是最早且规模最大的工业机器人应用之一。1961 年最初的 Unimate 在通用汽车处理的就是压铸件。
物料搬运与码垛
在不同工序间搬运零件,并按固定排列把成品箱堆到托盘上发运。这类高重复任务适合工作空间大、负载高的直角坐标机器人和垂直多关节机器人。
装配
把零件装合、紧固和插接在一起,从 SCARA 擅长的电路板元件安装,到垂直多关节机械臂装配大型机械产品。
喷涂与涂覆
均匀涂布油漆或密封剂。由于可见表面缺陷的返工成本很高,这项任务尤其依赖机器人精确且可重复的运动轨迹。
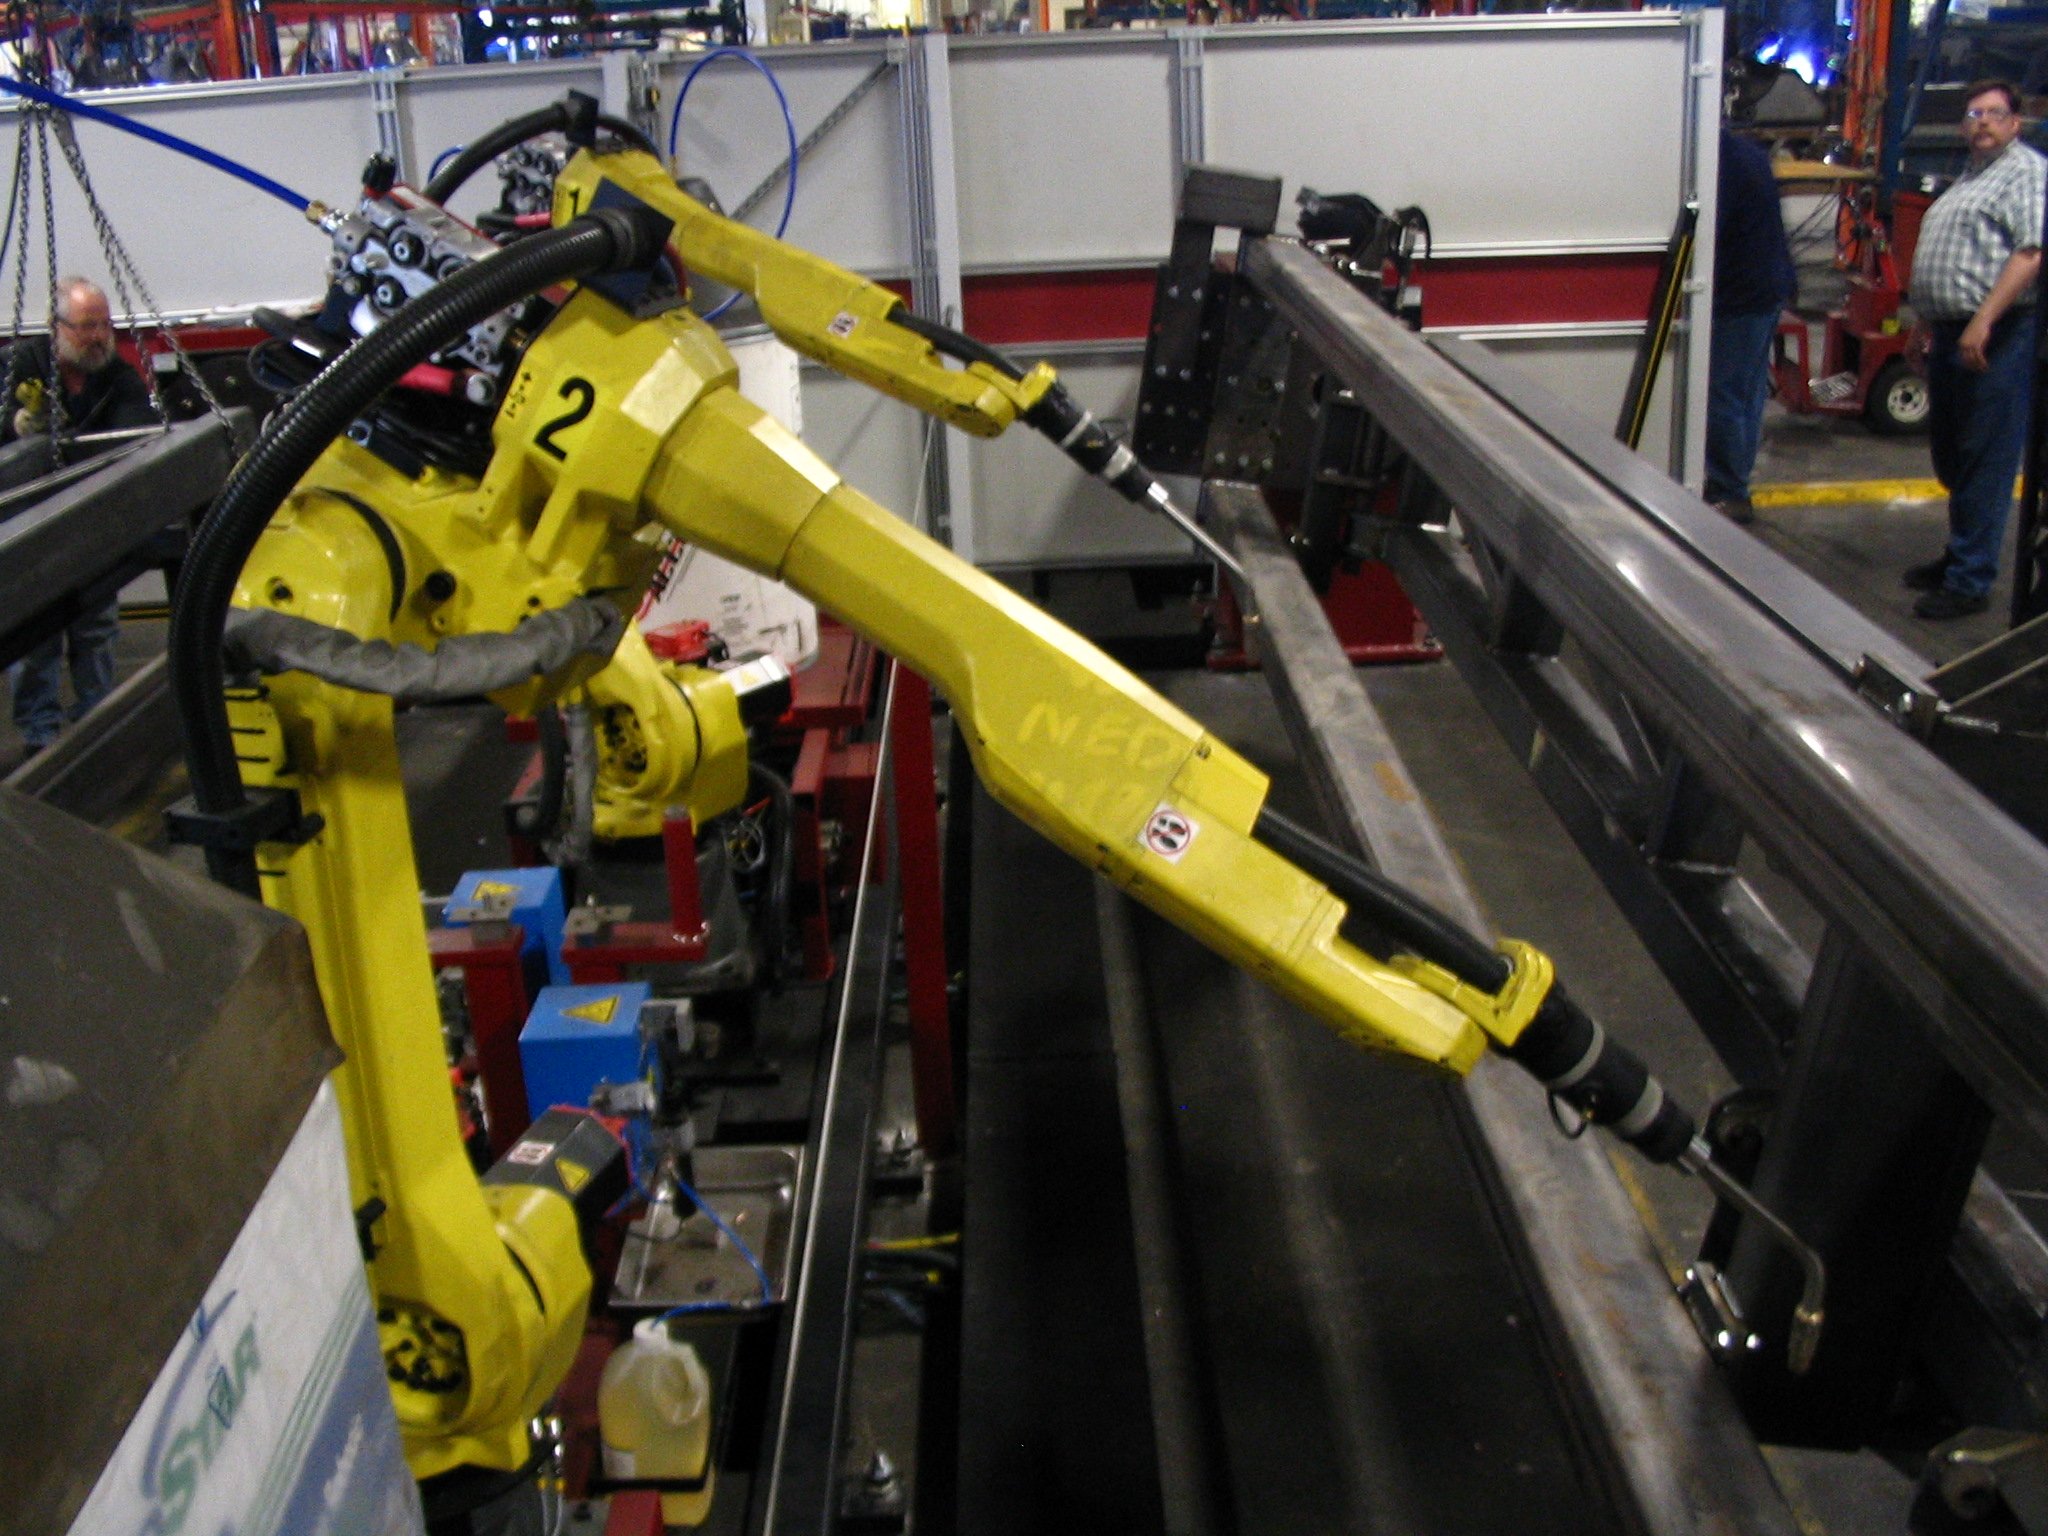
FANUC ARC Mate 120iC/10L 六轴机器人正在准备焊接钢制零件。其六个机电轴的基本布局,与 KUKA 于 1973 年推出的 FAMULUS 相同。
照片:Phasmatisnox,CC BY 3.0,来自 Wikimedia CommonsKUKA 官方画面显示,一台橙色工业机械臂在宝马工厂的生产单元内搬运车身部件,这正是上文所述焊接/物料搬运单元的典型场景。
05主要制造商
行业报道常把 FANUC、ABB、Yaskawa 和 KUKA 称为通用工业机器人“四大家族”,四者合计约占出货量的四分之三。不过,这只是非正式简称,并非 IFR 官方分类。每家公司都覆盖 工业机器人类型中介绍的大多数结构类型,而非只专注一种。 四家之一正在经历所有权变化:ABB 已同意以 53.75 亿美元把机器人业务出售给软银集团,交易预计在 2026 年中至年底完成。有关这笔尚未完成的交易将如何改变 ABB 与软银在资本市场上的机器人业务敞口,请参阅 上市股票追踪 。
ABB 机器人
1974 年推出 IRB 6,是全球最早的商用全电动、微处理器控制工业机器人之一。如今 ABB 也以 YuMi 和 IRB 360 FlexPicker 等产品闻名。其机器人业务正在出售给软银集团,预计 2026 年完成;在交割前,出售仍未完成。
KUKA(库卡)
1973 年制造 FAMULUS,是最早的六轴机电机器人之一。2016 年中国美的集团收购 KUKA,这笔交易常被视为中国进军先进机器人制造的重要里程碑。
除四大家族外,各地区的供应商深度并不相同。日本还有多家在国内外都占有重要地位的制造商,包括 1969 年造出日本首台工业机器人的川崎重工、Denso Wave 和三菱电机,反映了日本作为全球第二大安装市场的地位。中国如今已是安装量最大的市场,并培育出本土供应商;过去十年,中国品牌占本国安装量的比例由约 28% 升至 57% (IFR《World Robotics 2025》) ——其中包括 2019 年收购德国焊接机器人制造商 Cloos 的埃斯顿自动化 (交易报道),以及埃夫特智能装备 (公司资料) 。韩国的机器人密度居全球首位,主要厂商之一是 HD Hyundai Robotics (公司历史);其机器人业务可追溯至现代重工 1984 年成立的内部机器人团队。
06市场规模数据
IFR《World Robotics 2025》报告统计的是 2024 年安装数据,可用来理解这一类别的规模:
全球 54.2 万台安装量中,中国占 29.5 万台,超过日本、美国、韩国和德国四个次大市场之和。中国制造商目前满足本国 57% 的需求,约十年前这一比例为 28%。 IFR — World Robotics 2025 机器人密度数据 来自同一份报告。
07在物理 AI 中的位置
工业机器人是当今所谓物理 AI 中历史最久、成熟度最高的分支。 物理 AI 所述的感知—推理—行动闭环,自 20 世纪 60 年代起就以更简单的形式运行在工厂车间。当前的人形机器人融资热潮直接继承了这一技术谱系; 机器人产业史 讲述了通用汽车装配线上的早期机械臂如何演进为今天的足式机器人和灵巧操作设备。最新一代机器人基础模型,也就是物理 AI 的 AI“大脑”,正越来越多地在工业机械臂上训练和部署,而不只用于人形机器人。可在 企业与机器人数据库 查看同时开发两类系统的公司。
08常见问题
人形机器人算工业机器人吗?
取决于部署方式,而非外形。人形机器人若自动执行工厂任务,例如 Agility Robotics 的 Digit 在仓库搬运周转箱,按 IFR 定义可算工业机器人;同一台机器人若只用于演示或研究任务,则不算。IFR 的分类依据是机器人做什么,而不是长什么样。
至少需要多少个轴才算工业机器人?
按 ISO 8373,至少三个轴。两轴或固定运动设备(例如简单的取放气缸)即使自动运行,也不符合定义,因为在标准意义上它不是多用途操作机。
数控机床属于工业机器人吗?
不属于。数控机床虽然自动控制且可重复编程,但专门用于切削、铣削等加工,并非可改做抓取、焊接或搬运零件的通用操作机。ISO 8373 与 IFR 都把机床和工业机器人分开归类。
哪个国家安装的工业机器人最多?
中国遥遥领先。根据 IFR《World Robotics 2025》,2024 年全球安装 54.2 万台,其中中国占 29.5 万台,超过日本、美国、韩国与德国之和。日本是第二大单一市场;尽管新增安装份额已落后于中国,仍是重要出口国。