基础知识
机器人示教与离线编程
成熟方法有两种:在工厂现场使用示教器手动示教,或在仿真环境中离线创建程序。
较新的第三条路径,则由学习得到的策略完全取代手工编写的运动程序。
01示教器/在线(回放)编程
示教器是一种手持设备,带按钮或触摸屏以及紧急停止按钮,用于点动真实机器人的关节,并直接记录特定点位与姿态。操作人员让机器人依次经过任务所需动作,沿途保存路径点;生产时控制器回放已记录的序列。它称为示教/回放或在线编程,因为工作直接在实体机器人上完成,示教期间机器人不能用于生产。 (KUKA smartPAD 产品页面)
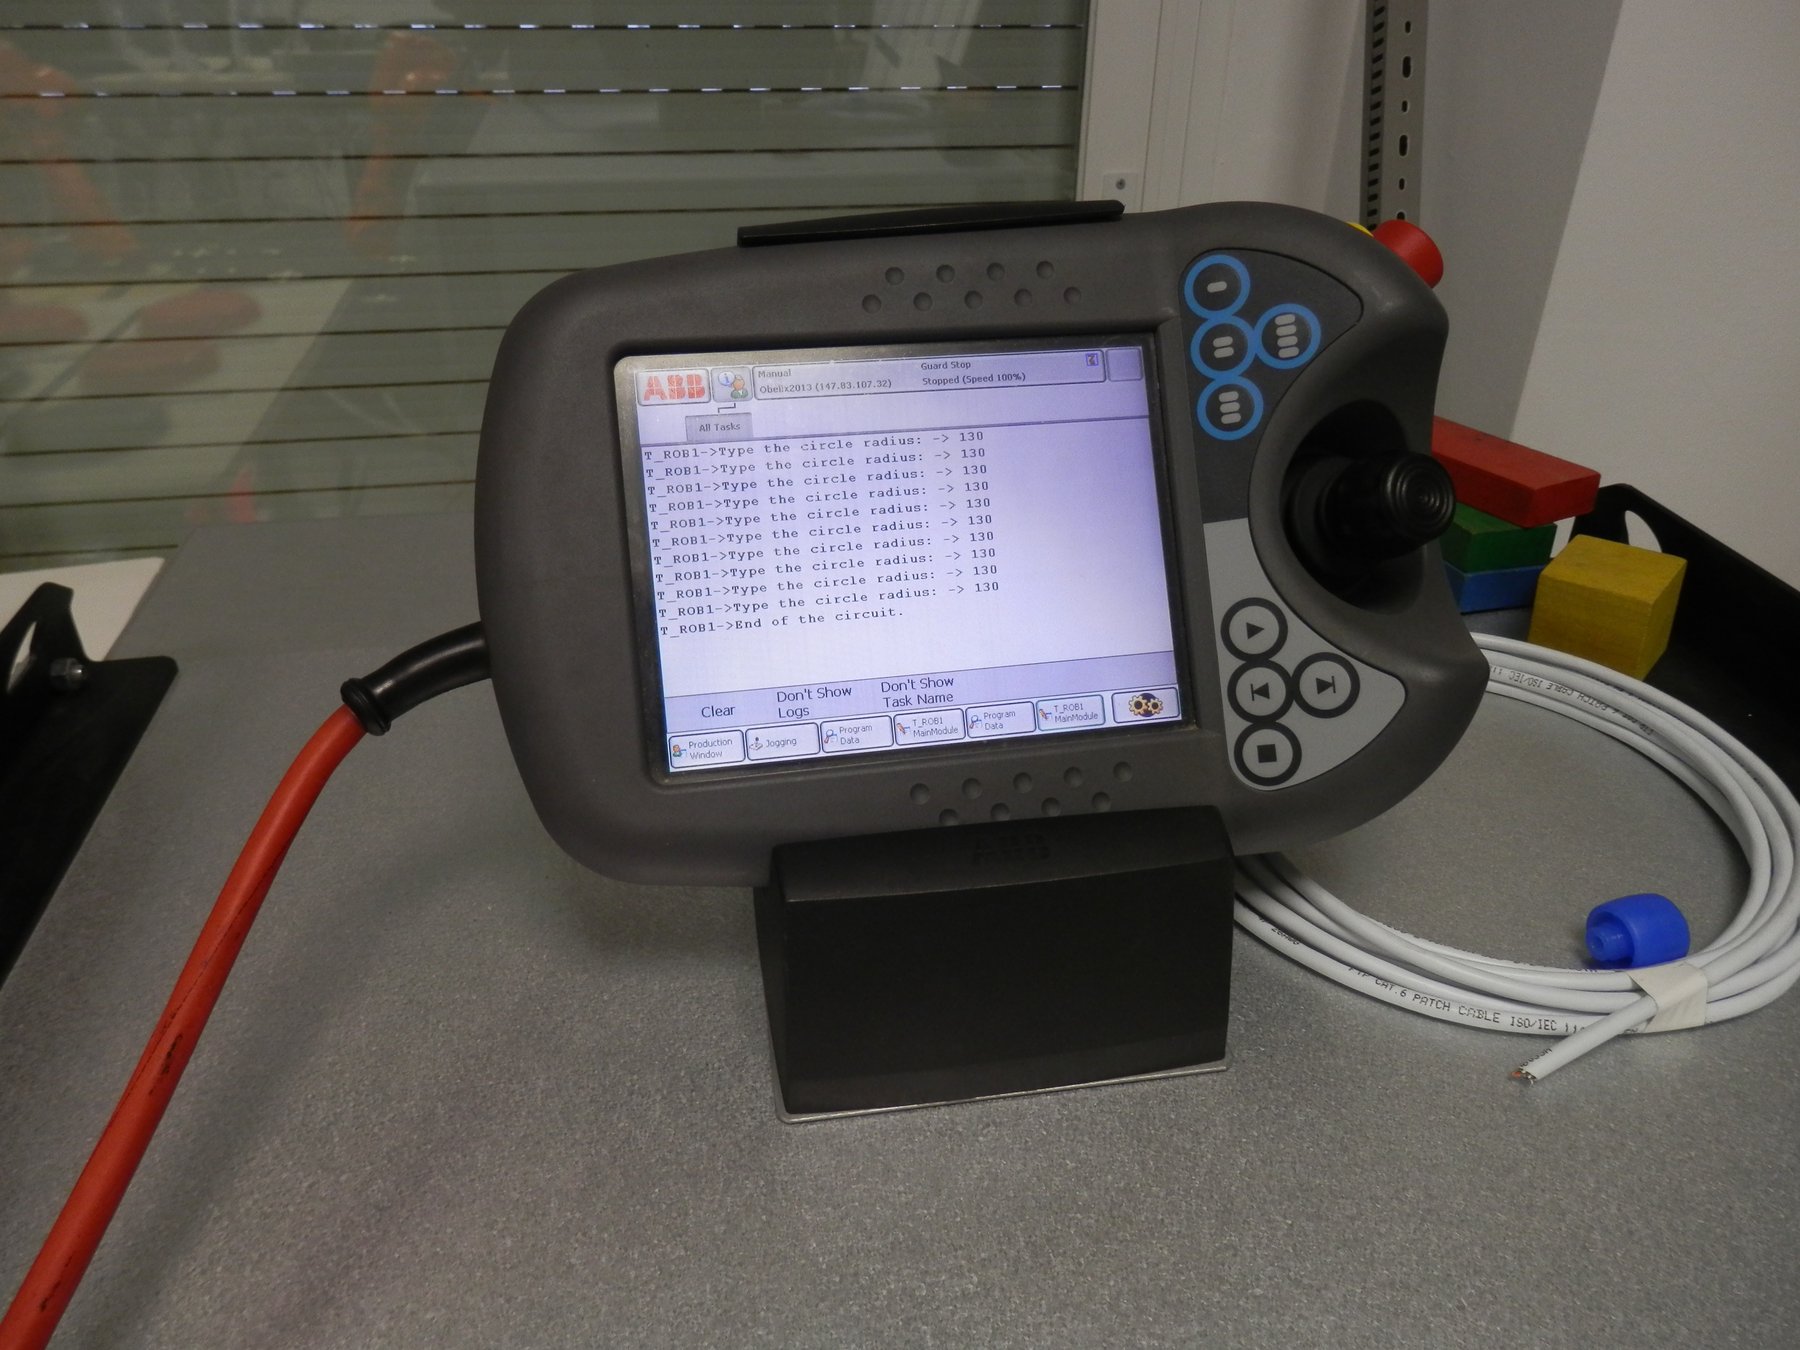
ABB IRB140 示教器。操作人员利用这台手持设备点动、定位和编程工业机械臂,无需直接在计算机上编写代码。
照片:Auledas,CC BY-SA 4.0,来自 Wikimedia Commons另一种相关但不相同的方法是手动引导:操作人员直接抓住并移动机械臂来记录路径,而不是按示教器按钮点动。它同时也是 协作机器人(Cobot)所述四种协作运行方式之一;下方 KUKA ready2_pilot 是专门用于这类手动引导示教的商用系统。
KUKA 官方视频演示 ready2_pilot。这款无线手动引导装置让操作人员直接移动机械臂,为机器人示教路径。
02离线编程(OLP)
离线编程使用机器人单元的三维 CAD 模型和仿真,在另一台计算机上创建同类运动程序,全程无需接触或占用实体机器人。完成的程序先在仿真中验证,再下载到真实控制器;生产只需为最终验证与少量现场校准停机,而不是在整个编程过程中停机。 (Visual Components OLP 指南)
OLP 软件
OLP 使用专用仿真软件,而不是通用 CAD 工具:
ABB RobotStudio/FANUC ROBOGUIDE
各大厂商也提供针对自家控制器与机器人机型优化的 OLP 工具:ABB 使用 RobotStudio,FANUC 使用 ROBOGUIDE,Yaskawa 与 KUKA 也有相应产品。
Webots 仿真器
由 Cyberbotics 维护的开源机器人仿真器。它不像 RoboDK 或 RobotStudio 那样专为工业 OLP 设计,但免费、不绑定品牌,常用于机器人教育与研究。
来源Webots
03示教/回放与 OLP 对比
示教/回放(示教器)
简单任务容易上手,也不需要 CAD 数据,但机器人在整个示教期间都无法生产;更换新零件时还需从头重新示教。
离线编程(OLP)
编程和仿真期间生产线可以继续运行,复杂多机器人单元也更容易用三维方式规划;代价是需要准确的 CAD 模型和仿真软件,且最终仍要在现场校准。
04日本的示教资格要求
在日本,人员若在没有经过完整认证的围栏或固定安全措施时,进入工业机器人的运动范围进行示教或其他操作,依法必须先依据《劳动安全卫生规则》完成工业机器人示教专项特别教育。这项要求独立于 协作机器人(Cobot)中介绍的围栏/围护要求。义务针对实际执行示教的人员,而不只针对雇主。日本各地培训中心和都道府县劳动标准协会均开设课程,通常包括法规、机器人机构等课堂教学及实操训练。
这是日本与本主题相关的常见实际检索需求,也是任何在当地部署工业机器人的团队都必须纳入计划的现实约束。
05AI 开始取代两种方法的领域
示教/回放和 OLP 都是在手工创建固定运动程序。越来越多物理 AI 研究试图彻底取代这个步骤:不再编写精确路径点,而是让机器人基础模型通常通过人类演示学习策略,使其能适应原始程序未预见的变化。 仿真到现实(Sim2Real) 介绍这些策略如何先在仿真中训练——类似 OLP 对机器人单元的仿真——再部署到真实硬件; 物理 AI 则说明其所属的更广泛感知—推理—行动闭环。
06常见问题
在日本示教工业机器人需要资格吗?
如果人员要在机器人的运动范围内工作,且没有经过完整认证的围栏或固定安全设施,就需要。日本《劳动安全卫生规则》要求事先完成工业机器人示教专项特别教育。
OLP 只适合大型复杂设施吗?
大型设施回报最快,因为编程期间保持整条生产线运行的价值最高。但不占用实体机器人的核心优势也适用于较小单元,尤其是需要经常为不同零件重新编程时。
AI 今天真的能取代示教,还是仍处于研究阶段?
这是正在进行的转型,尚未成为默认方案。学习策略已能胜任明确、演示充分的特定任务,并开始进入部分仓储物流生产环境;但对多数精密工业作业,手动示教和 OLP 仍是标准方法。尤其是焊接公差与装配精度,通常仍依赖显式编程,而不是学习策略。
手动引导和示教是同一件事吗?
两者有交集,但并不相同。手动引导是一种具体方法,即由人直接移动机械臂,可以用来示教;同时它又是 ISO/TS 15066 四种协作运行方式之一。“示教”范围更广,涵盖通过示教器点动、手动引导或 OLP 把运动程序写入控制器的所有方法。
应该使用厂商专用 OLP 工具,还是 RoboDK 这类多品牌工具?
主要取决于机器人单元采用一个还是多个品牌。RobotStudio、ROBOGUIDE 等厂商工具通常能最准确地模拟自家控制器行为;RoboDK 等多品牌工具牺牲部分精确度,换来在同一平台规划和比较不同厂商机器人单元的能力。