基础知识
工业机器人类型
相比任何单一规格,这种几何结构更能决定机器人的工作空间、速度和精度特征,因此在规划部署时,选择结构类型通常是第一项决策。
01概览
国际机器人联合会(IFR)把工业机器人分为六种机械结构。极坐标/球坐标是最早的工业机器人结构,1961 年的初代 Unimate 就采用这种几何形式;其余五种后来分别针对工作空间、速度与精度之间不同的权衡发展。以下说明每种结构的外形和适用场景。
02六种结构
垂直多关节
三个或更多旋转关节串联,运动方式类似人类手臂,拥有六种结构中最大、最灵活的工作空间,通常为六轴。它是焊接、物料搬运和通用装配的主流结构。
SCARA(水平多关节)
两个平行的水平旋转关节加一个垂直行程,通常为四轴。水平方向刚性高、垂直方向具有顺应性,适合电路板元件安装等快速、重复的放置作业。
直角坐标/龙门
X、Y、Z 三个直线轴沿直线运动而非旋转。机械结构简单,可扩展至很大的工作空间并承载重物,常用于大范围搬运和码垛。
并联/delta
多条轻型机械臂通过平行四边形连杆,把固定基座连接到共同的末端执行器平台。电机不随机械臂移动,因此能实现极高加速度。例如 ABB IRB 360 在轻负载下额定速度可达每分钟 150 次抓取。
极坐标/球坐标
旋转底座关节和旋转肩关节,再加一条可伸缩的直线机械臂,形成球形工作空间。1961 年首台投入生产的工业机器人 Unimate 就采用这种结构。
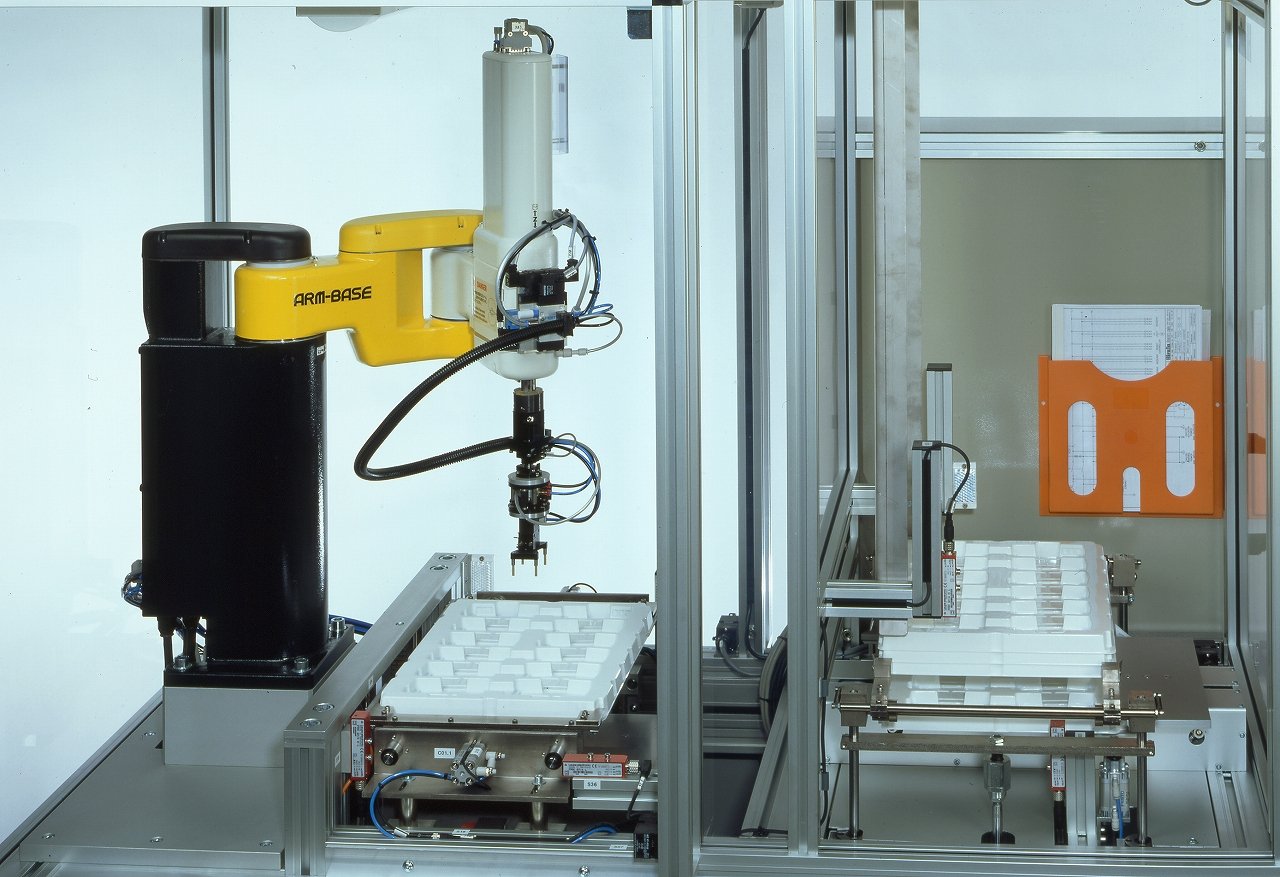
码垛工作单元中的 SCARA 机器人。两个水平旋转关节加直线垂直行程,是牧野洋团队与 Sankyo Seiki 于 1978 年开发的标志性结构。
照片:Hirata Robotics GmbH,CC BY-SA 3.0 DE,来自 Wikimedia Commons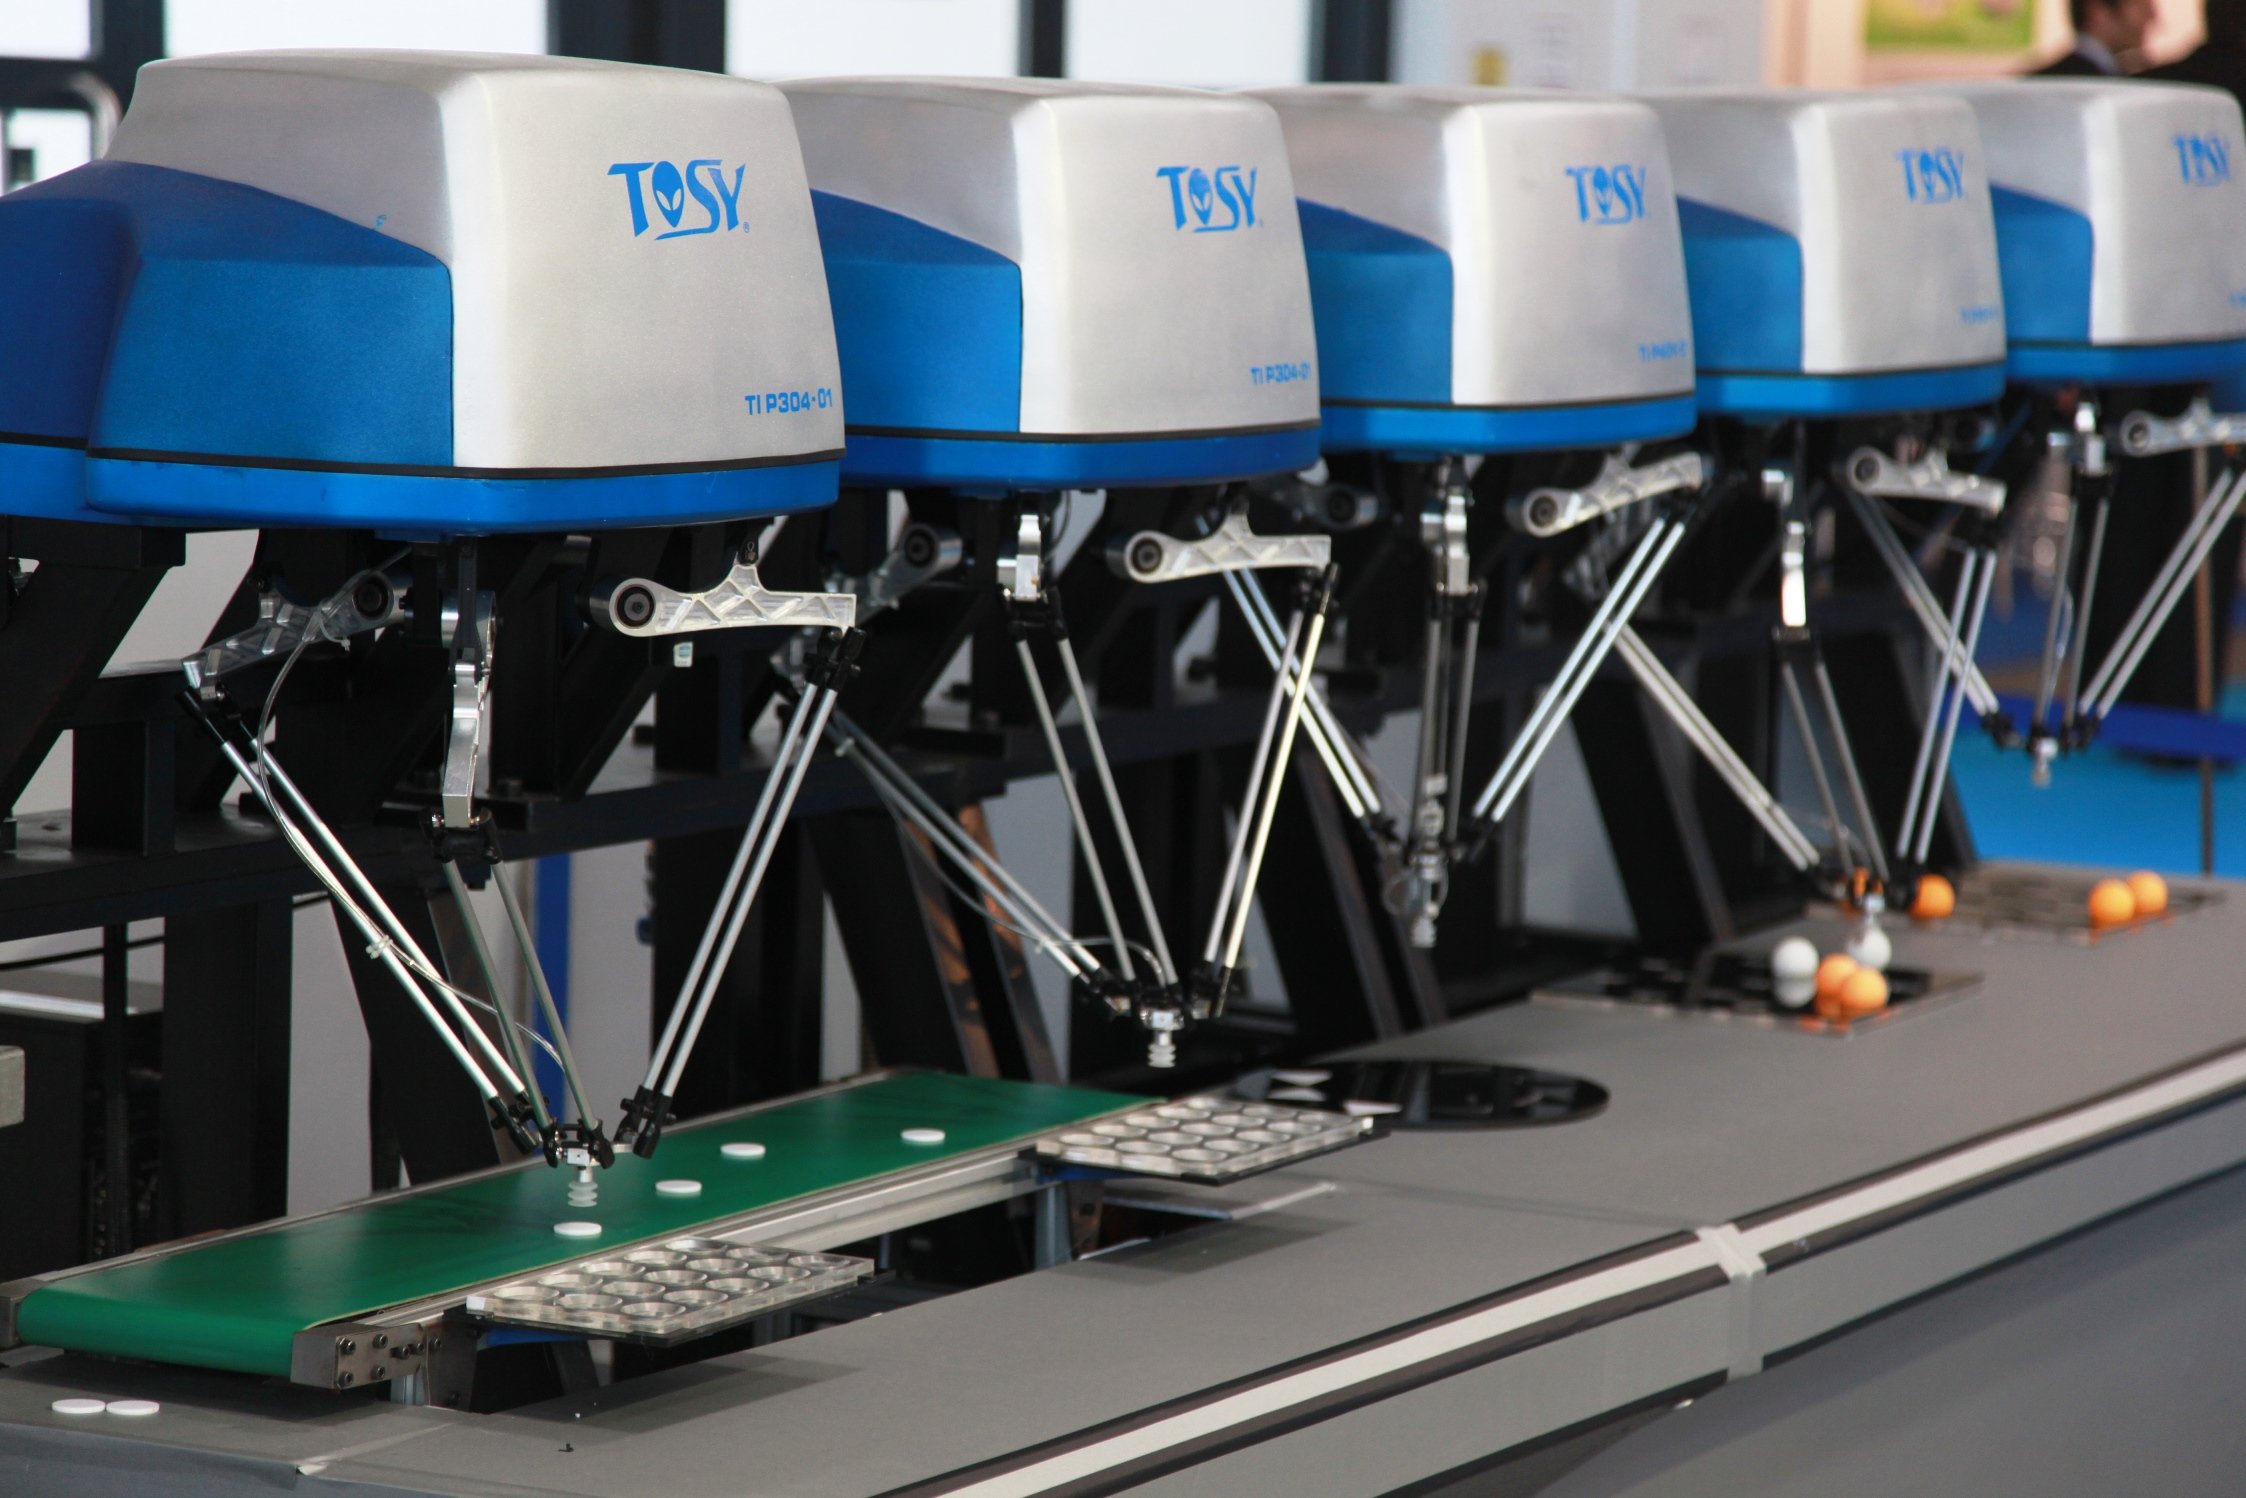
2010 年慕尼黑 Automatica 展会上的 TOSY delta 机器人。三条并联机械臂和顶部固定电机,使其取放速度达到普通六轴机械臂难以匹敌的水平。
照片:Humanrobo,CC BY-SA 3.0,来自 Wikimedia CommonsABB Robotics 官方演示中的 IRB 365 FlexPicker 是一台 delta 机器人,能以极高速度抓取、调整姿态并包装轻型产品,直观展示了上述加速度优势。
03按任务快速选择
以下只适合作为起点,并非硬性规则;实际产线常会组合多种结构。通常可先根据任务判断最可能适合的结构:
- 焊接汽车车身面板垂直多关节
- 在电路板上安装元件SCARA 结构
- 在大范围内搬运重物直角坐标/龙门
- 在有限占地内布置紧凑单元圆柱坐标
- 以极高速度抓取非常轻小的物品并联/delta
04制造商对取舍的说明
这些结构没有哪一种绝对“更好”。每种都在工作空间形状、速度、负载、占地和成本之间取舍。产线设计人员通常先从任务和可用空间出发——例如焊接车门,或高速从输送带抓取小零件——再选择同时满足两者的结构。
05跨结构类别:协作机器人
上述六种结构中的任何一种都可以设计并取得协作机器人(cobot)安全认证。协作属性属于安全与部署分类,不是第七种运动学结构。 协作机器人(Cobot) 介绍了机器人怎样才算“协作”,以及这种分类与机械结构有何不同。
06常见问题
SCARA 与垂直多关节机器人究竟有什么区别?
SCARA 的两个主要关节都绕垂直轴旋转,使机械臂在水平方向刚性高、上下方向具有顺应性,适合快速、平面化且重复的放置任务。垂直多关节机器人的关节则能在三维空间中从几乎任意方向到达并调整工具姿态,但执行简单、重复的平面运动时通常较慢。
为什么 delta 机器人比其他结构快得多?
因为电机固定在基座上,不随运动臂移动,所以机械臂本身非常轻。每个周期需要加速和减速的质量更小,因此 delta 机器人在轻负载下能达到极高的抓取节拍。
现在还使用极坐标/球坐标机器人吗?
这种结构仍属于 IFR 分类,但初代 Unimate 在 1961 年承担的通用物料搬运和机床上下料任务,如今主要由垂直多关节和直角坐标机器人完成。值得了解它,更多是因为它是第一种工业机器人几何结构,而不是因为当前销量。
“取放机器人”属于哪种结构?
这是任务名称,不是运动学结构。delta 机器人是高速搬运轻小物品的经典选择,但 SCARA 和直角坐标机器人也会在不同速度与负载范围内执行同样的取放任务。具体采用哪种结构,取决于物品重量和要求的循环时间。