プロジェクト
LeKiwi
Hugging Faceの据え置き型の基準アームをモバイルマニピュレータへと変えるこの取り組みは、わずか数か月でLeRobotライブラリの公式対応ロボットタイプの一つになりました。
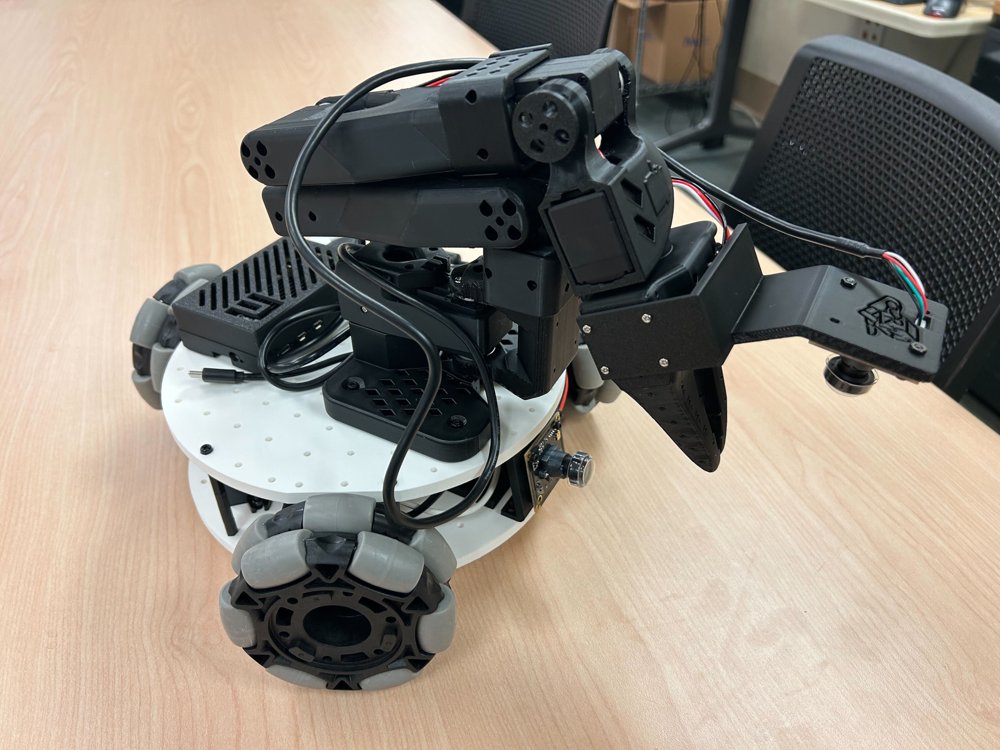
完成したLeKiwi。SOアームファミリーのロボットアームと搭載済みのRaspberry Piが、3輪オムニホイールの移動ベースの上に載っています。
SIGRobotics-UIUC、LeKiwi GitHubリポジトリ、Apache License 2.0LeKiwiが変えたもの
SO-101はLeRobotに低価格で有能なロボットアームをもたらしましたが、それは机に固定された据え置き型でした。学習したタスクがどこにあっても、アームの方から近づくことはできませんでした。
LeKiwiは、この制約を低価格なモバイルベースで解消しました。
- 市販の4インチオムニホイールで組んだ3輪の「Kiwiドライブ」全方位移動ベース。据え置き型のSO-100/SO-101アームに全方向移動を追加
- プロジェクト公式の部品表によれば、有線・ベースのみの構成なら184ドルから。Raspberry Pi 5とカメラ2台を備えたバッテリー駆動の完成ロボットでも482〜499ドル
- ハードウェア・ソフトウェアともApache 2.0ライセンス。Hugging Face自身の`lerobot`パッケージに対応ロボットタイプ(`--robot.type=lekiwi`)として組み込み済み
こうして生まれたのは、大学の学生チーム一つで設計・製作できる価格に収まるモバイルマニピュレータの拡張機能です。SO-101と同じ`lerobot`パッケージからインストールでき、LiDAR搭載のマッピングロボットからVLA(Vision-Language-Action)ポリシーの研究まで、幅広いコミュニティプロジェクトで再利用されています。
01大学のロボティクスクラブが出した「動けるようにする」への答え
LeKiwiは、イリノイ大学アーバナ・シャンペーン校の学生ロボティクス団体SIGRobotics-UIUCの中で生まれました。プロジェクトのGitHubリポジトリは2025年2月に遡ります。Hugging FaceとTheRobotStudioによるSO-100アームが3Dプリント式ロボットアームを電子工作愛好家の予算で手が届くものにしてから数か月後のことですが、そのアームはまだ固定された場所の可動域の中でしか作業できませんでした。この団体が出した答えは、アーム本体と搭載コンピュータを載せられるサイズの車輪走行ベースでした。アームをすでに駆動していたFeetech製STS3215バスサーボを、ベースの車輪駆動にもそのまま再利用しています。その結果、部品群も、ファームウェアも、調達先も一つにまとまっています。
LeKiwi自身のドキュメントは、名前の後半部分の由来を直接説明しています。ベースは3輪の「Kiwiドライブ」です。これは、3個のオムニホイールを使い、旋回せずどの方向にも移動できるホロノミック構成をロボティクス分野で指す用語です。プロジェクトのREADMEにクレジットされている担当者は、機構・ソフトウェアの両分野にまたがっています。CAD設計はManav Chandaka氏、Bhargav Chandaka氏、Pepijn Kooijmans氏が、ソフトウェアはPepijn Kooijmans氏、Gloria Wang氏、Bhargav Chandaka氏、Advait Patel氏が担当しています。チーム自身の発表から1週間後、Hugging FaceのLeRobot担当リードであるレミ・カデンヌ氏が、Xで次のようにこのプロジェクトを紹介しました。
Meet the game-changer: LeKiwi 🥝
— Remi Cadene (@RemiCadene) March 3, 2025
Crafted by @sigrobotics and @huggingface
At 1/10 the cost of the best alternative out there, it's the most accessible mobile base for $300. Easier DIY to automate chords at home!
1/ 🧵 Link and details in thread 👇 pic.twitter.com/VG9GvHvb5y
Hugging FaceのLeRobot担当リード、レミ・カデンヌ氏によるX投稿。SIGRobotics-UIUC自身の発表から1週間後に、LeKiwiを紹介しました。
02設計:1本のアーム、3つの車輪、1台のRaspberry Pi
LeKiwiは、LeRobotユーザーがすでに持っているか調達しやすい部品で意図的に構成されています。据え置き用途向けに文書化されているのと同じSO-100またはSO-101アームを、3輪オムニホイールベースの上にある3Dプリント製の旋回台に取り付けます。ベースの3個の4インチオムニホイールは、アームと同じFeetech製STS3215サーボで駆動されます。アームの6個のサーボはモーターID 1〜6のまま、車輪用の3個のサーボはID 7・8・9を使用し、すべて1枚のモーター制御ボードと1本のシリアルバスにまとまっています。
基準ビルドの搭載コンピュータはRaspberry Pi 5で、公式ドキュメントでは「5Vで動作しUSBポートが十分にある任意のPC」に置き換え可能と説明されています。Hugging Faceの`lerobot`パッケージを実行し、カメラと関節位置のデータをネットワーク経由でラップトップへストリーミングします。USB RGBカメラ2台が作業スペースとグリッパー視点をそれぞれカバーし、必要なリフトトルクと移動可能距離に応じて3種類の電源構成から選べます。
ベースの構造部品はすべてPLAで3Dプリントされます。公式ガイドによれば、ベースプレート・車輪ハブ・カメラマウント・Raspberry Piケースを合わせた総プリント時間は約34時間です。組み立てガイドでは、プリント済みパーツと電子部品の組み立てに約2時間かかると見積もられています。コードと機構設計はいずれも、SO-101と同じApache License 2.0で公開されています。
- 全体を通じて同じサーボ群を使用:アームの6個のFeetech製STS3215サーボはモーターID 1〜6のまま、ベースの3個の車輪用サーボはID 7・8・9を使用。すべて1枚のモーター制御ボードと1本のシリアルバスで完結
- 基準ビルドの搭載コンピュータはRaspberry Pi 5。公式ドキュメントでは「5Vで動作しUSBポートが十分にある任意のPC」に置き換え可能と説明
- USB RGBカメラを2台(作業スペース用と手首用)搭載し、関節位置データとともにネットワーク経由でラップトップへストリーミング
- 電源は3種類から選択:より高いリフトトルクを得られる12Vリチウムバッテリー、初回の組み立てが容易な5V USB-Cモバイルバッテリー、移動範囲と引き換えに最も安価な有線・バッテリーレス構成
- Pi側はRaspberry Pi OSまたはUbuntuで動作し、SSH経由でラップトップと接続。ラップトップ側はSO-101と同じ`lerobot` Pythonパッケージを使用し、LeKiwi専用のファームウェアやOSイメージは不要
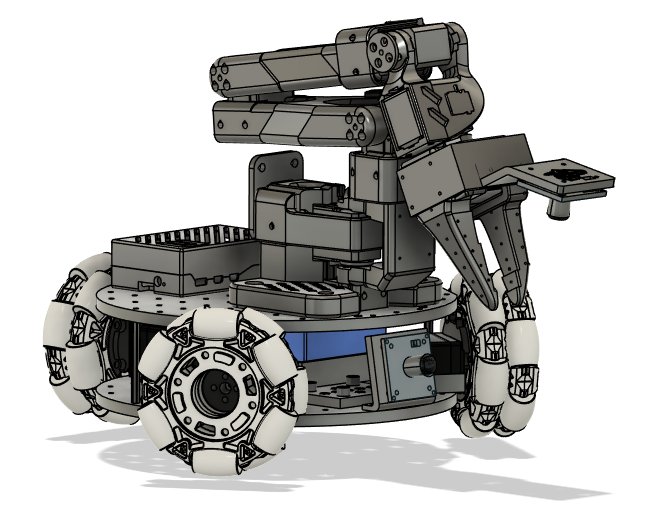
LeKiwi v1の公式CAD設計。アームは3輪オムニホイール駆動部の上にある旋回台に取り付けられます。
SIGRobotics-UIUC、LeKiwi GitHubリポジトリ、Apache License 2.003価格:184〜499ドルと、増えつつあるキット販売元
プロジェクト公式の部品表は、3Dプリント用フィラメント代をどの構成でも別途とした上で、5種類の構成に価格を付けています。アームを含まない「ベースのみ」の3構成は、バッテリーなしの有線接続で184ドル、5V電源のモバイルバッテリーで248ドル、12Vバッテリーで251.50ドルです。ベースにSO-101のリーダー・フォロワー一式を加えた「完成ロボット」の2構成は、5V構成で499ドル、12V構成で482ドルです。
ゼロから部品を集めて組み立てるのではなく、コンポーネントキットとしてLeKiwiを販売するベンダーも少数ながら登場していますが、いずれの場合も組み立て自体は購入者が行います。LeKiwiの別ハードウェア構成で使われるDynamixelモーターを手がける韓国のサーボメーカーROBOTISは、公式ハードウェア部品一式「LeKiwi Bundle」を530.44ドルで販売しており、オリジナル設計者としてSIGRobotics-UIUCをクレジットしています。構造部品には3Dプリンターが別途必要ですが、追加50ドルでROBOTISにプリントを依頼することもできます。Seeed Studioの「LeKiwi Full Kit」はさらに踏み込み、3Dプリント済みのパーツとバッテリーを電子部品とセットにしています。
| 構成 | 価格(US) | 備考 |
|---|---|---|
| ベースのみ(有線) | $184.00 | バッテリーなし、アーム用サーボなし |
| ベースのみ(5V) | $248.00 | 20,000mAh USB-Cモバイルバッテリー |
| ベースのみ(12V) | $251.50 | 12V・5Aリチウムバッテリー |
| フルロボット(12V) | $482.00 | ベース+SO-101リーダー・フォロワー一式 |
| フルロボット(5V) | $499.00 | ベース+SO-101リーダー・フォロワー一式 |
ROBOTIS「LeKiwi Bundle」
Dynamixelサーボ版LeKiwi向けの部品バンドルで、韓国のサーボメーカーROBOTISが販売し、オリジナル設計者としてSIGRobotics-UIUCをクレジットしています。構造部品には3Dプリンターが別途必要ですが、追加50ドルでROBOTISにプリントを依頼することもできます。
Seeed Studio「LeKiwi Full Kit」
12V構成向けの自己組み立てキットで、ROBOTISのバンドルより一歩踏み込み、電子部品に加えて3Dプリント済みのパーツとバッテリーもあらかじめ用意されています。購入者が自分でプリンターを動かす必要はありません。
04ソフトウェア:後付けの改造ではなく、公式対応ロボットとして
LeKiwiは、外部からLeRobotに後付けされたコミュニティパッチではなく、ライブラリ自身が公式に対応するロボットタイプの一つとして文書化されています。Raspberry Piとラップトップの両方で`pip install -e ".[lekiwi]"`を実行すると、コンピュータを分離した構成に必要なFeetech SDKとZeroMQのネットワーク機能が導入されます。そこから先は、LeRobotがSO-101向けに使うのと同じキャリブレーション・データ収録用CLIツール(`lerobot-find-port`・`lerobot-setup-motors`・`lerobot-calibrate`)に`--robot.type=lekiwi`を渡すだけでLeKiwiにも使えます。
ベース自体の走行には、アームの遠隔操作に重ねる形で専用のキーボード操作が用意されています。W/A/S/Dで前進・左移動・後退・右移動を行い、Z/Xでその場旋回し、R/Fで3段階のプリセット速度を切り替えます。
この設計をもとに、コミュニティの開発者はいくつかの方向へ発展させています。ロボティクス可視化ツール企業のFoxgloveは、2026年2月にLeKiwiベースへLiDARベースのマッピング機能を追加した記録を公開しました。2026年6月には、Hugging Faceのコミュニティブログで公開した研究者が、LeKiwiとPollen Roboticsの「PincOpen」グリッパーを組み合わせ、移動しながらの物体把持タスク向けにVLA(Vision-Language-Action)ポリシー「SmolVLA」を学習させた記録を公開し、「現実世界で意味のあるタスクの多くは、その場に固定されたものではなく、こちらから動いてタスクに近づく必要がある」と述べています。本稿執筆時点で、LeKiwiに番号違いの後継機は発表されておらず、LeRobotの主要な基準モバイルベースであり続けています。ラインナップの中での役割は、SO-101が「まず安価なアームをどう手に入れるか」に答えるのに対し、LeKiwiは「そのアームをどうやって動けるようにするか」に答えることです。
- Fast(高速):直進0.4 m/s、回転90°/s
- Medium(中速):直進0.25 m/s、回転60°/s
- Slow(低速):直進0.1 m/s、回転30°/s
- ロボティクス可視化ツール企業のFoxgloveが、2026年2月にLeKiwiベースへLiDARベースのマッピング機能を追加した記録を公開
- 同じリポジトリ内には、Dynamixelサーボとロボットアーム「Koch v1.1」を使う別バリエーションもあり、その系統の部品をすでに持っているビルダー向けの選択肢になっている
05年表
| 日付 | 主体 | 出来事 |
|---|---|---|
| 2025-02 | SIGRobotics-UIUC | LeKiwiのGitHubリポジトリを公開。SO-100アームを3Dプリント製の3輪オムニホイールベースに搭載 |
| 2025-04-28 | Hugging Face | SO-101が登場し、LeKiwiの公式ドキュメントは推奨アームとしてこちらに統一 |
| 2025-06-14 | Hugging Face | 「LeRobot Worldwide Hackathon」開催。LeKiwiを使った提出作品のデータセットが少なくとも1件公開 |
| 2025-10 | Hugging Face | `lerobot`のCLIに、Raspberry Pi上でLeKiwiのホストプロセスを起動する専用コマンドを追加 |
| 2026-02 | Foxglove | FoxgloveがLeKiwiベースへのLiDARベースのマッピング機能追加を記録・公開 |
| 2026-06 | Hugging Face community | コミュニティブログで、LeKiwiとPincOpenグリッパーを組み合わせたモバイルマニピュレーション向けSmolVLAポリシーの学習記録を公開 |
06よくある質問(FAQ)
LeKiwiとは何ですか?
LeKiwiは、オープンソースの3Dプリント製モバイルロボットベースです。3輪オムニホイールの「Kiwiドライブ」構成で、Hugging FaceのSO-100またはSO-101ロボットアームを搭載してモバイルマニピュレータに変えるよう設計されています。SIGRobotics-UIUCが開発し、Hugging Faceの`lerobot`ライブラリの対応ロボットタイプの一つです。
誰が、いつ作ったのですか?
イリノイ大学アーバナ・シャンペーン校の学生ロボティクス団体SIGRobotics-UIUCが、2025年2月にLeKiwiのGitHubリポジトリを公開しました。
LeKiwiの価格はいくらですか?
プロジェクト公式の部品表によると、有線・バッテリーレスのベースは184ドルで製作可能です。SO-101のアーム一式・バッテリー・Raspberry Pi 5・カメラ2台を備えた完成ロボットは482〜499ドルです。ROBOTIS(530.44ドル)やSeeed Studioなどのベンダーが販売する自己組み立てキットもありますが、いずれの場合も3Dプリンター(またはプリント済みパーツ用の追加費用)が別途必要です。
LeKiwiはどのロボットアームを使いますか?
LeKiwiは、Hugging FaceのSOアームファミリー向けに設計されています。当初はSO-100でしたが、公式ドキュメントでは現在、より新しいSO-101を推奨アームとして統一しています。
LeKiwiはLeRobotライブラリに公式に含まれていますか?
はい。LeKiwiはHugging Faceの`lerobot` Pythonパッケージにおいて公式に対応するロボットタイプとして文書化されており、専用のインストールオプション(`pip install -e ".[lekiwi]"`)、専用のCLIコマンド、公式セットアップガイドが用意されています。
07出典
01. 大学のロボティクスクラブが出した「動けるようにする」への答え
02. 設計:1本のアーム、3つの車輪、1台のRaspberry Pi
03. 価格:184〜499ドルと、増えつつあるキット販売元
04. ソフトウェア:後付けの改造ではなく、公式対応ロボットとして
関連記事
記事
企業・市場データ
プロジェクト
プロジェクト一覧へ →プロジェクト
- ›LeRobotの歴史
- ›SO-101
- ›LeKiwi(この記事)
- ›Amazing Hand
- ›Open Duck Mini
- ›OpenArm