プロジェクト
OpenArm
2026年半ばには、3部構成の「OpenArm 2.0」システムへと育っています。
狙いは一つ、研究室が変わってもハードウェアの違いを超えて、フィジカルAIの研究成果を再現できるようにすることです。
OpenArmとは
ロボット学習の研究には、ハードウェアに起因する根本的な問題があります。2つの研究室が同じベンチマークを発表しても、使っているアームも照明もカメラアングルもたいてい揃っていません。そのため「モデルAがモデルBに勝る」という主張を、実際には検証しづらくなります。OpenArmは、この違いそのものをなくそうとしています。
プラットフォームの核となる要素は次の通りです。
- 片腕7自由度(グリッパー込みの双腕システムで16自由度)。準直接駆動(QDD)のDamiao製バックドライバブルモーター、リーチ606mm・片腕重量5.5kg、ピークペイロード6.0kg。双腕一式は6,500ドルから
- 完全オープンソース:ソフトウェアの各リポジトリはApache 2.0、機構CADはCERN-OHL-S-2.0
- OpenArm 2.0では標準化された評価環境「OpenArm Cell」と、モーターレスの装着型テレオペレーションアーム「OpenArm KER」が追加され、OpenArm自体もHugging FaceのLeRobotに公式対応済み
こうして生まれたOpenArmは、一つの研究室が単体で買える価格帯の双腕研究用アームです。同時に、開発元Enactic自身の事業ロードマップとも深く結びついています。同社が計画する介護施設向けヒューマノイド「Ena」は、OpenArmが加速させようとしているフィジカルAI研究そのものに依存しています。
01由来:音声AI研究機関からロボティクスへの転身
OpenArmの起源は、レアゾン・ホールディングス社内の研究開発部門「ヒューマンインタラクション研究所」にさかのぼります。同研究所はもともと、ロボットではなく日本語の音声認識モデルを開発していました。やがて研究の重心がロボティクスへ移り、レアゾンはその取り組みを専門の子会社として切り出しました。これが、共同創業者・CEOの山本泰豊氏のもと、2025年7月23日に東京で設立された株式会社Enacticです。
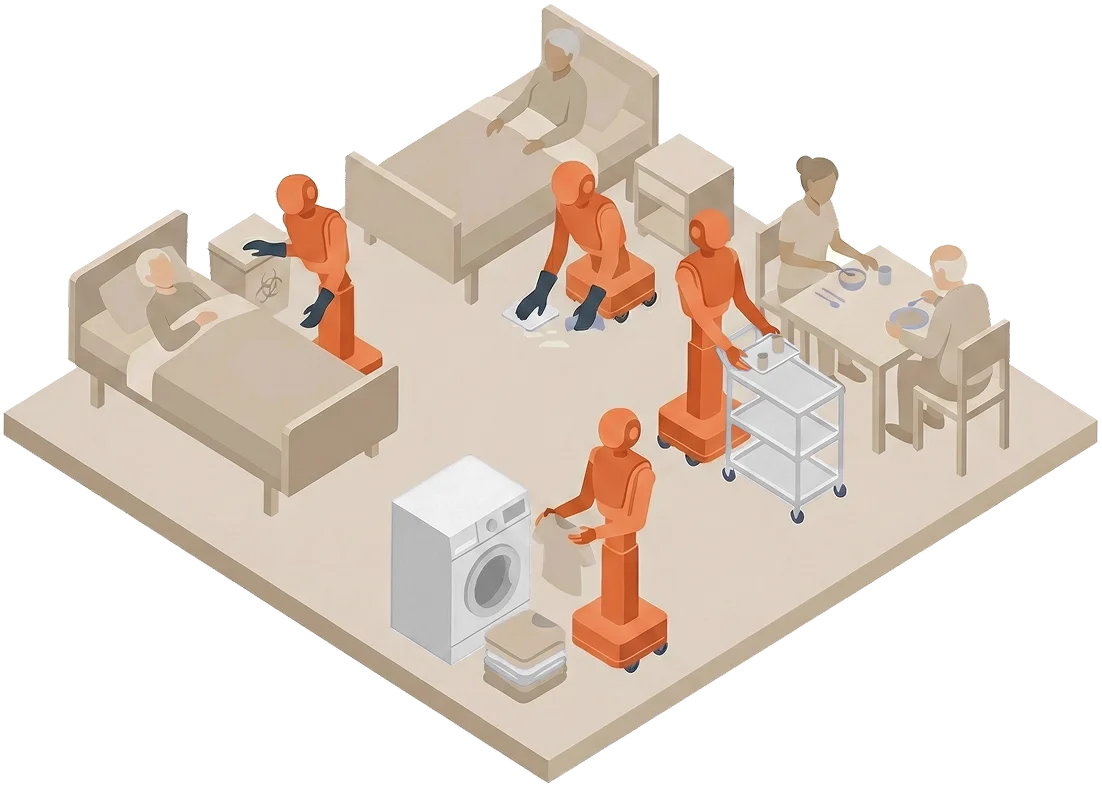
Enactic自身によるEnaの想定タスクのイラスト。介護施設内での見守り・清掃・洗濯物の折りたたみ・配膳を描いています。
イラスト:Enactic, Inc.(enactic.ai)Enactic自身の長期的な製品は、日本の介護人材不足を見据えたヒューマノイドロボット「Ena」です。2026年下半期の投入を目標としています。介護施設内では、次のような作業を担う想定です:
- 洗濯物の折りたたみ
- 食事トレーの回収
- 居室の片付け
- 入居者の状態見守り
ただしEnaに先立ち、同社には実世界での操作データと、他の研究者が再現できるハードウェア基盤が必要でした。OpenArmの最初のリリースv0.1は、2025年2月にすでにベータ版として静かに公開されていました。Enactic自身の発表と足並みを揃えた正式な一般公開は2025年7月23日で、その2日後にはお披露目会も開かれています。
「ついにOpenArm 01を公開しました🦾🎉 フィジカルAIのために作られた、完全オープンソースの双腕ロボットアームです。ぜひチェックしてみてください。」
We’ve finally released 𝐎𝐩𝐞𝐧𝐀𝐫𝐦 𝟎𝟏 🦾🎉
— Hiroto Yamamoto | 山本 泰豊 (@hiro_yams) July 25, 2025
A fully open-source bimanual robot arm built for physical AI.
Go check it out at https://t.co/6ld59pRqzA#OpenSource #Robotics #Humanoid #PhysicalAI https://t.co/vy6fx75zeN
山本泰豊氏によるX上でのオリジナル発表投稿(2025年7月25日)。省略のない全文です(上のPullquoteは可読性のためハッシュタグを省いています)。
02設計:寸分違わず再現できる、研究グレードのアーム
ハードウェア設計
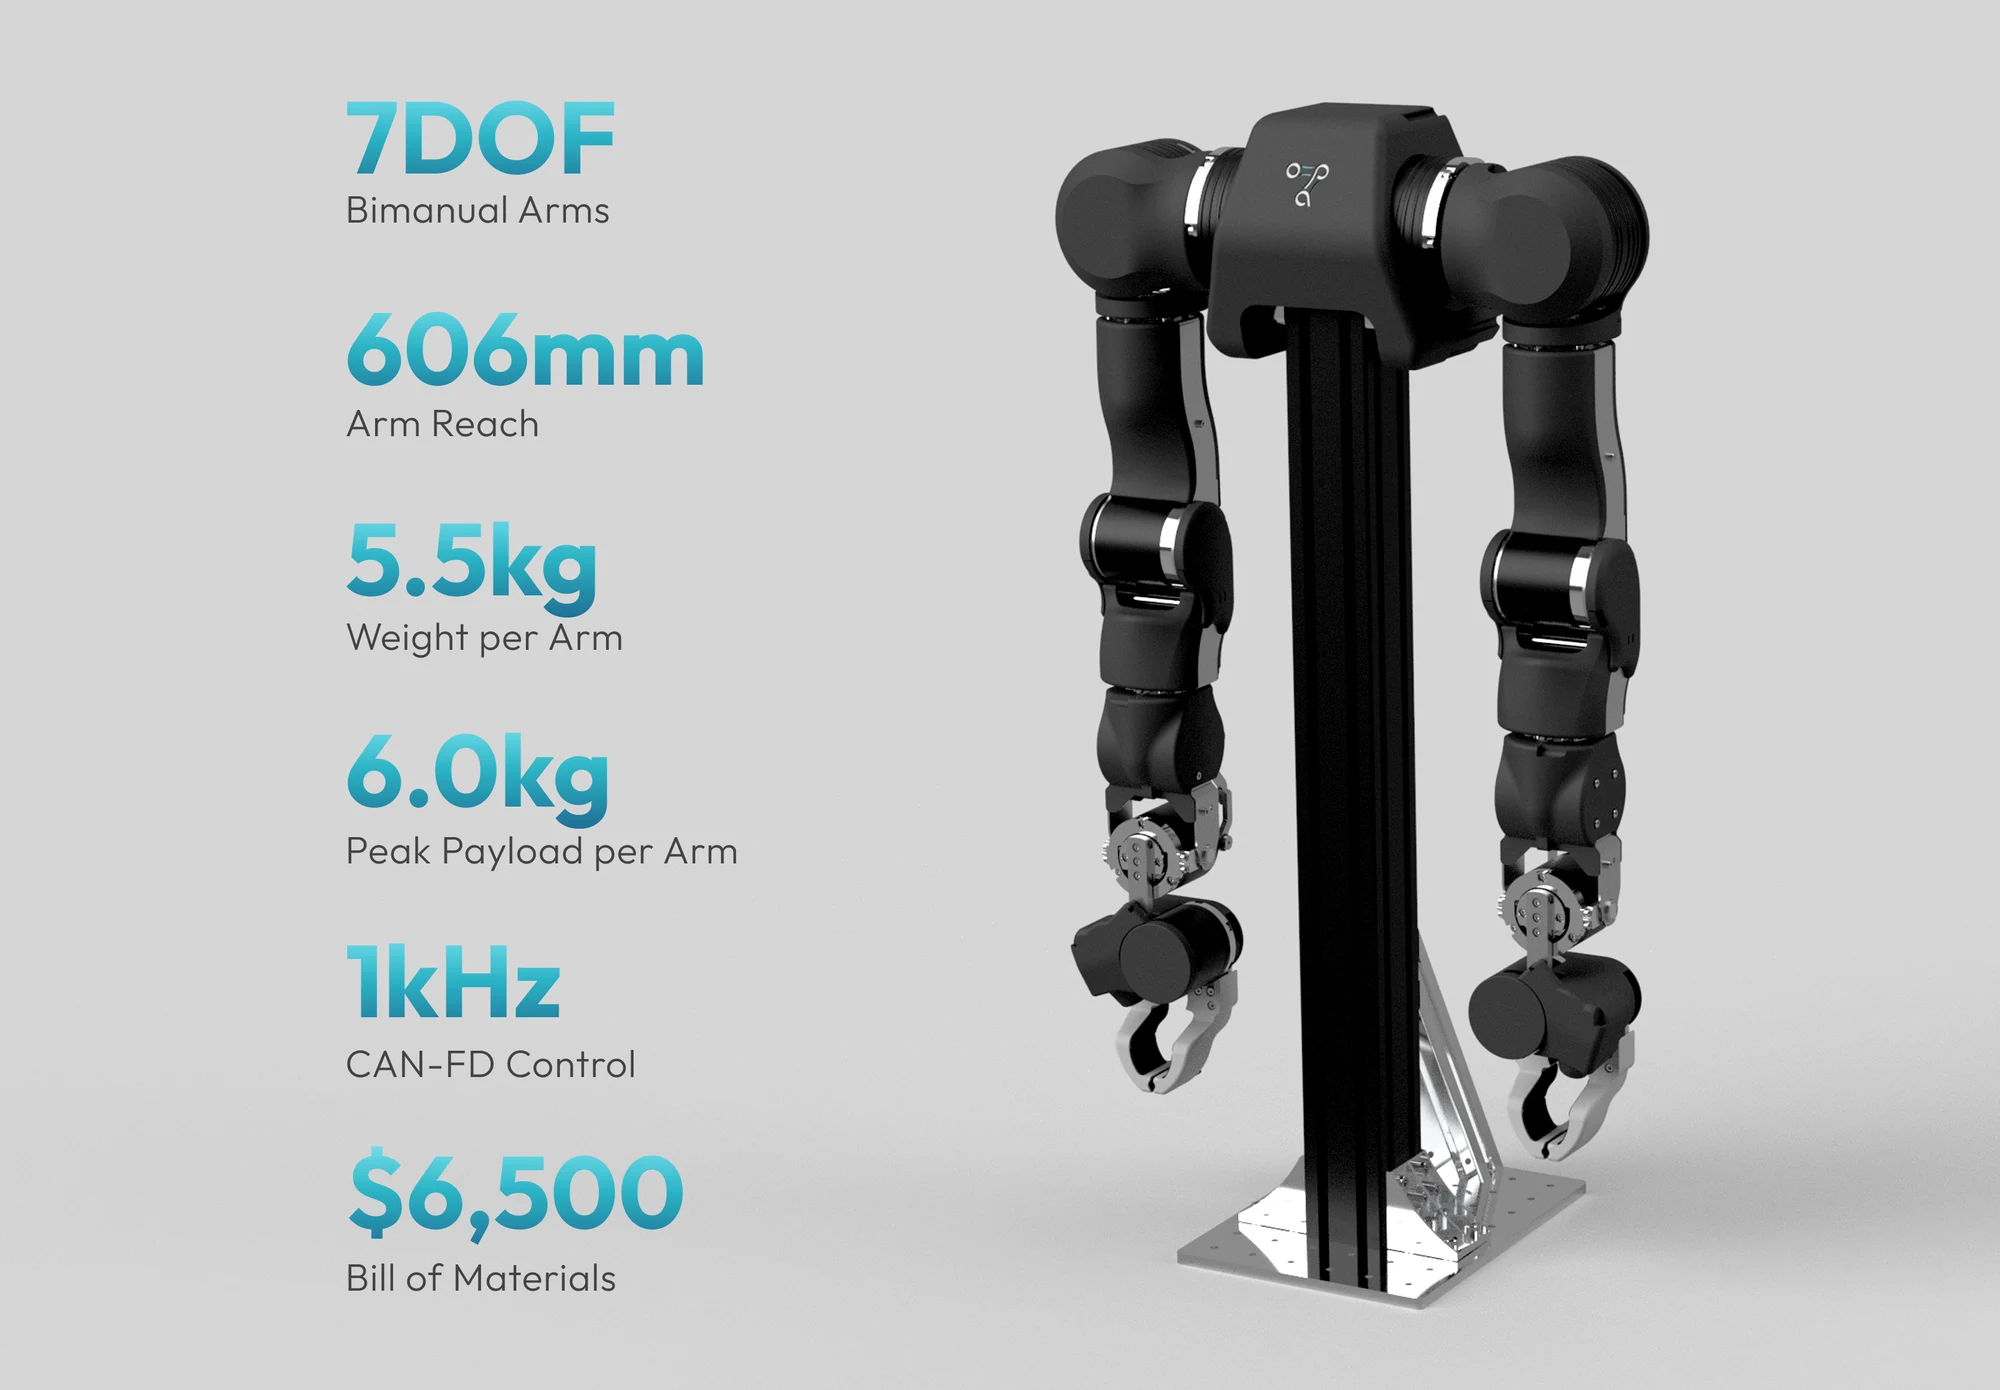
OpenArm 2.0の公式スペックシート。MISUMI製アルミフレームのスタンドに組み上げられた双腕アームと並べて掲載されています。
Enactic, Inc.、OpenArm GitHubリポジトリ(website assets)、Apache License 2.0OpenArmの設計方針は、SO-101のようなホビイスト向けアームとは異なります。100ドルの入門価格帯ではなく、より重い実世界操作と真の双腕協調を必要とする研究室を対象にしています。
両腕のすべての関節に、Damiao製QDDモーターを採用しました。多くの低価格な脚型ロボットが同じモーターを選ぶ理由と同じで、ペイロードを犠牲にせず、近くで作業しても安全なバックドライバビリティを確保できるからです。
この柔らかさと力強さの両立は、関節ごとに作り分けられています。
- 身長約160〜165cmの人物を基準にした人間サイズの寸法。構造部材はアルミニウムとステンレス製で、モジュール式のMISUMIアルミフレーム上に組まれている
- 全関節にDamiao製QDDモーターを使用:肩の2関節はDM8009、肩の回旋・肘の屈曲はDM4340、手首3関節とグリッパーはDM4310
- ペイロードの数値は装着したエンドエフェクタの重量を含みます。公称4.1kg(アームを伸ばしきった姿勢で1分間保持)、ピーク6.0kg(3秒で移動させ1秒間保持)
- OpenArm 2.0で再設計されたエンドエフェクタは、ハンド内蔵カメラと交換可能な指先を備えたコンパクトな2爪平行グリッパー
ソフトウェア
ソフトウェア面もハードウェアと同じくらい丁寧に文書化されています。モーションプランニング・シミュレーション・テレオペレーション・データセット用ツールまで、幅広く網羅しています。
- 物理的な双腕ハードウェア向けにMoveIt2のモーションプランニングに対応したROS2パッケージ(`openarm_ros2`)に加え、NVIDIA Isaac LabおよびMuJoCo向けのシミュレーション環境も公式提供
- 専用のテレオペレーション(`openarm_teleop`、片方向・双方向の力覚フィードバック制御)とデータセット記録(`openarm_dataset`)のパッケージに加え、Meta Quest 3を使ったVRテレオペレーション経路を含むDoraデータフローノード(`dora-openarm`)も提供
- STM32マイコン上にCAN-FD制御を実装し、1kHzの制御ループで駆動(公称ビットレート1Mbps、データビットレート5Mbps)。公式対応はLinuxのみで、CANバスUSBアダプター用のmacOS/Windowsドライバは無い
- プロジェクト公式のリリースノートによれば、v0.3リリース(2025年5月)の時点でNVIDIAの基盤モデル「Isaac GR00T N1」を実機のOpenArmハードウェア上で動作させている
ライセンス
ライセンスは、多くのオープンハードウェアプロジェクトと同じ構成です。ソフトウェアは緩やかな条件、物理設計はより制限の強い条件になっています。
ソフトウェア:1リポジトリを除く全て
`openarm_description`(URDF/xacro)、`openarm_can`、`openarm_ros2`、`openarm_teleop`、`openarm_isaac_lab`、`openarm_mujoco`、`openarm_dataset`、`dora-openarm`は、いずれもApache-2.0でライセンスされています。
機構CAD:openarm_hardware
STLファイル・STEPファイル・Fusion 360アセンブリを含む完全なCADデータは、CERN-OHL-S-2.0で公開されています。これは、派生ハードウェアの設計もオープンであり続けることを求める、互恵性の強いオープンハードウェアライセンスです。
03現在地:発表からベンダー乱立を経て、企業導入の実例へ
販売・認定ベンダー
OpenArmの製造エコシステムは、プロジェクト自身の想定を上回る速さで拡大しました。2025年10月の時点で、すでに複数のサードパーティメーカーが、大きく異なる価格帯・品質でアームを販売していました。そのためOpenArmチームは「現時点でOpenArmは、いかなるベンダーも公式に認定していません」という声明を出し、公式を偽るベンダーに注意を呼びかけています。
その空白は、その後埋まりました。現在の公式購入ページは3段階の体制です。「認定(Certified)」メーカー(深センのWowRobo)、見積制で対応する日本の公式サプライヤー(東京のRTコーポレーション)、そして価格の異なる「評価中(Evaluating)」「未評価(Not Evaluated)」のベンダー群が並んでいます。
WowRobo:認定ベンダー ★★★
現時点で唯一の「認定(Certified)」メーカー(深セン)。OpenArm 2.0双腕一式6,500ドル、旧世代のOpenArm V1.1は5,400ドル、OpenArm Cellは6,200ドル、OpenArm KERは2,599ドル。世界向け発送、リードタイム20〜40日。
RTコーポレーション:日本の公式サプライヤー
OpenArm 2.0のリーダー・フォロワー、Cell、アップグレードキットを扱う東京の公式サプライヤー。価格は見積制で、セットアップ・動作確認、日本仕様ACアダプター、1年保証(オプション)が含まれます。
「評価中(Evaluating)」層:VLAI・Cereboto・Anvilなど
深セン・東莞・台北・杭州など複数のメーカーが、まだ認定を受けていない層に名を連ねています。価格・リードタイムはベンダーごとに大きくばらついています。2025年10月のベンダー混乱に関する公式声明も、まさにこの価格差を問題視していました。
企業での導入実績
2026年5月、OpenArmが電子工作愛好家の枠を超えて採用されていることを示す動きがありました。東証上場のソフトウェア企業ACCESSが、自社のフィジカルAI研究のためにOpenArmの双腕一式を導入したと紹介する技術コラムを公開しました。リーダー・フォロワー方式のテレオペレーション、模倣学習用データセットの収集、シミュレーションを組み合わせ、自社のSim2Real研究ロードマップに向けた「その一歩目」と位置づけています。
また、ドローンメーカーのFoxTechは、OpenArmプラットフォームを明示的に基盤とした低価格の派生アーム「Agility A1」(3,580〜5,800ドル)の販売を始めました。オープンなハードウェアライセンスが、想定通り外部企業の独自製品の土台として使われ始めている証拠と言えます。
04位置づけ:単体のアームから、再現可能な研究ループへ
OpenArm Cell と OpenArm KER
2026年5月に登場した「OpenArm 2.0」は、プロジェクトが当初から掲げていた狙いを軸に、製品全体を組み直したものです。その狙いとは、フィジカルAIのベンチマークが意味を持つには、ハードウェアと評価条件の両方が研究室をまたいで同一でなければならない、という考え方です。再設計されたアーム本体に加えて、このループを完結させる2つの関連製品が加わりました。
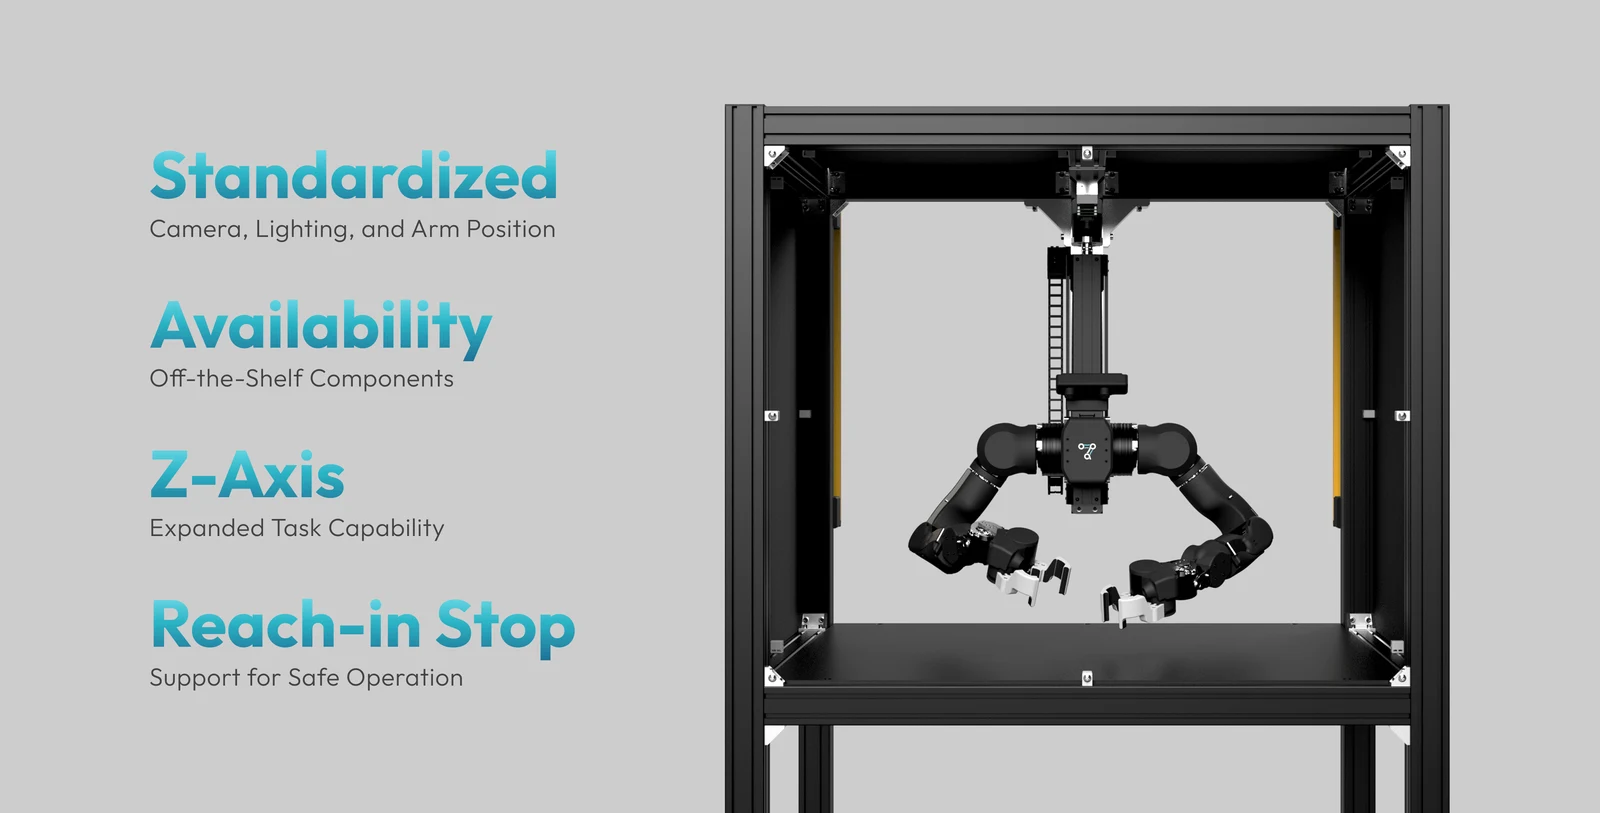
OpenArm Cell:照明・カメラ配置・アーム設置位置を固定し、Z軸リフト機構と光電センサー式の進入停止機能を備える。
Enactic, Inc.、OpenArm GitHubリポジトリ(website assets)、Apache License 2.0「OpenArm Cell」は標準化された評価用ブースです。照明・カメラ配置・アームの設置位置を固定し、Z軸方向のリフト機構と、安全のための光電センサー式の進入停止機能を備えています。異なる研究チームが、同じ自動化ベンチマークを同一の物理条件下で実行できるようにすることを狙っています。
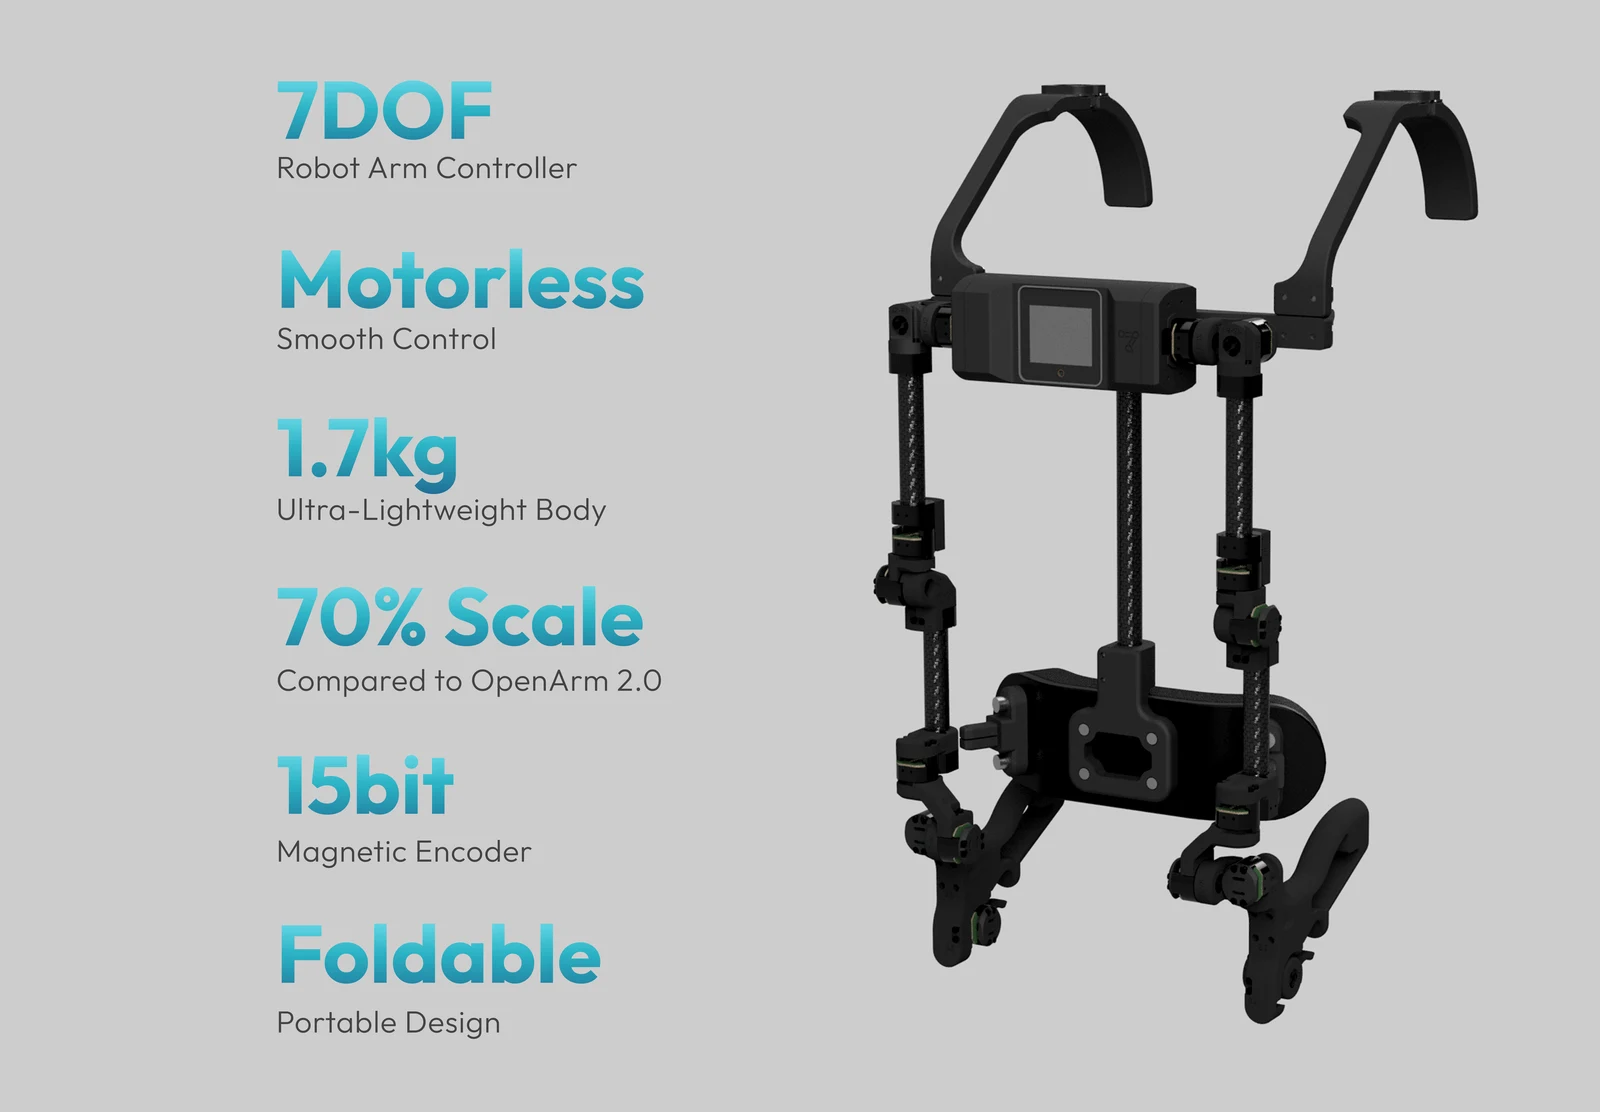
OpenArm KER:OpenArm 2.0の70%スケール、重さ1.7kg、モーターレスの肩掛け式リーダーアーム。モーターの代わりに磁気エンコーダーを使用。
Enactic, Inc.、OpenArm GitHubリポジトリ(website assets)、Apache License 2.0「OpenArm KER(Kinematic Equivalent Replica)」は、モーターレスで重さ1.7kg、OpenArm 2.0の70%スケールの装着型リーダーアームです。モーターの代わりに15ビットの磁気エンコーダーを使い、長時間のデータ収集セッションでも疲労を抑えたテレオペレーションを実現します。2026年6月26日に「KER v0.2.0」として出荷されました。
LeRobotとの統合
OpenArmのソフトウェア面でも、2026年3月に大きな動きがありました。Hugging FaceのLeRobotライブラリが、バージョン0.5.0でOpenArmへのネイティブ対応を追加しました。フォロワーロボットとしても、リーダーとしても、単腕・双腕どちらの構成でも利用できます。
同じリリースでは、OpenArm自体が使うDamiaoモーターではなく、より安価なFeetech製バスサーボを使う別のテレオペレーター「OpenArm Mini」も追加されました。Enactic自身が手がけるKERハードウェアとは別の、もう一つの低コストなテレオペレーション経路と言えます。
公式のLeRobot統合と、プロジェクト自身が提供するNVIDIA Isaac Lab・MuJoCo向けのシミュレーションパッケージが揃いました。これにより、OpenArmはテレオペレーションによるデータ収集からポリシー学習までの経路が文書化された、数少ないオープンソースアームの一つになっています。
OpenArm 2.0のデータ収集ループ
研究者がモーターレスのKERリーダーアームを装着し、OpenArm 2.0を遠隔操作してタスクをデモンストレーションします。
毎回同じ照明・カメラアングル・アーム設置位置で収集するため、記録データは研究室をまたいで比較可能なままです。
標準化されたデータセットは、OpenArm自体のシミュレーションパッケージやHugging FaceのLeRobotにそのまま活用できます。
05年表
| 日付 | 関係組織 | 出来事 |
|---|---|---|
| ~2021 | Reazon Holdings | 研究開発部門「ヒューマンインタラクション研究所」設立、当初は音声認識に注力 |
| 2025-02-19 | OpenArm | v0.1、初の公開(ベータ)リリース |
| 2025-07-23 | Enactic | 株式会社Enactic設立、OpenArm 01を正式発表 |
| 2025-10-31 | OpenArm | 「OpenArm 01: Release No.2」(v1.1):信頼性改善、公式購入ページを導入 |
| 2026-03-09 | Hugging Face | LeRobot v0.5.0がOpenArmへのネイティブ対応と「OpenArm Mini」テレオペレーターを追加 |
| 2026-05 | Enactic | OpenArm 2.0を発表。再設計されたグリッパー、OpenArm Cell、OpenArm KERを追加 |
| 2026-05-22 | ACCESS Corporation | 自社のフィジカルAI研究にOpenArmを導入した技術コラムを公開 |
| 2026-06-26 | OpenArm KER | v0.2.0を出荷 |
06よくある質問(FAQ)
OpenArmとは何ですか?
OpenArmは、東京のロボティクス企業Enacticによる、片腕7自由度の完全オープンソース双腕ヒューマノイドアームです。フィジカルAI研究と接触の多い操作作業を想定して設計されており、双腕一式の価格は6,500ドルからです。ソフトウェアはApache 2.0、機構CADはCERN-OHL-S-2.0でライセンスされています。
誰が、いつから作っているのですか?
レアゾン・ホールディングスの東京の子会社、株式会社Enacticです。CEOの山本泰豊氏により2025年7月23日に設立され、レアゾンの音声AI研究部門がロボティクスへ転じたところから生まれました。OpenArmの最初のベータ版は2025年2月に公開されました。正式な一般公開は2025年7月23日で、より大きな「OpenArm 2.0」システムは2026年5月に登場しています。
価格とライセンスは?
認定メーカーのWowRoboは、OpenArm 2.0双腕一式を6,500ドル、評価用ブースのOpenArm Cellを6,200ドル、テレオペレーション用リーダーアームのOpenArm KERを2,599ドルで販売しています。ソフトウェアはすべてApache 2.0、機構CADはCERN-OHL-S-2.0です。
LeRobotなどのロボット学習ソフトウェアには対応していますか?
対応しています。Hugging FaceのLeRobotライブラリは、バージョン0.5.0(2026年3月)でOpenArmへのネイティブ対応(フォロワー・リーダー、単腕・双腕)を追加しました。OpenArm自体もROS2/MoveIt2・NVIDIA Isaac Lab・MuJoCo向けの公式パッケージを提供しています。また、v0.3リリースの時点でNVIDIAの基盤モデル「Isaac GR00T N1」を実機上で動作させたとも報告しています。
OpenArm CellとOpenArm KERとは何ですか?
どちらもOpenArm 2.0の関連製品です。OpenArm Cellは、照明・カメラ配置・アーム設置位置を固定した標準化された評価用ブースです。異なる研究室間でも、ベンチマーク結果を再現できるようにすることを狙っています。OpenArm KER(Kinematic Equivalent Replica)は、重さ1.7kg・OpenArm 2.0の70%スケールのモーターレス装着型リーダーアームです。モーターの代わりに磁気エンコーダーを使うことで、疲労を抑えたテレオペレーションを実現しています。
07出典
01. 由来:音声AI研究機関からロボティクスへの転身
02. 設計:寸分違わず再現できる、研究グレードのアーム
03. 現在地:発表からベンダー乱立を経て、企業導入の実例へ
関連記事
記事
企業・市場データ
プロジェクト
プロジェクト一覧へ →プロジェクト
- ›LeRobotの歴史
- ›SO-101
- ›LeKiwi
- ›Amazing Hand
- ›Open Duck Mini
- ›OpenArm(この記事)