フィジカルAI(産業用ロボットを含む)の動向を、ニュースとデータで追います。
産業用ロボットの基礎
AIの基本概念
ロボット基盤モデル
ハードウェアの基礎
移動・知覚の基礎技術
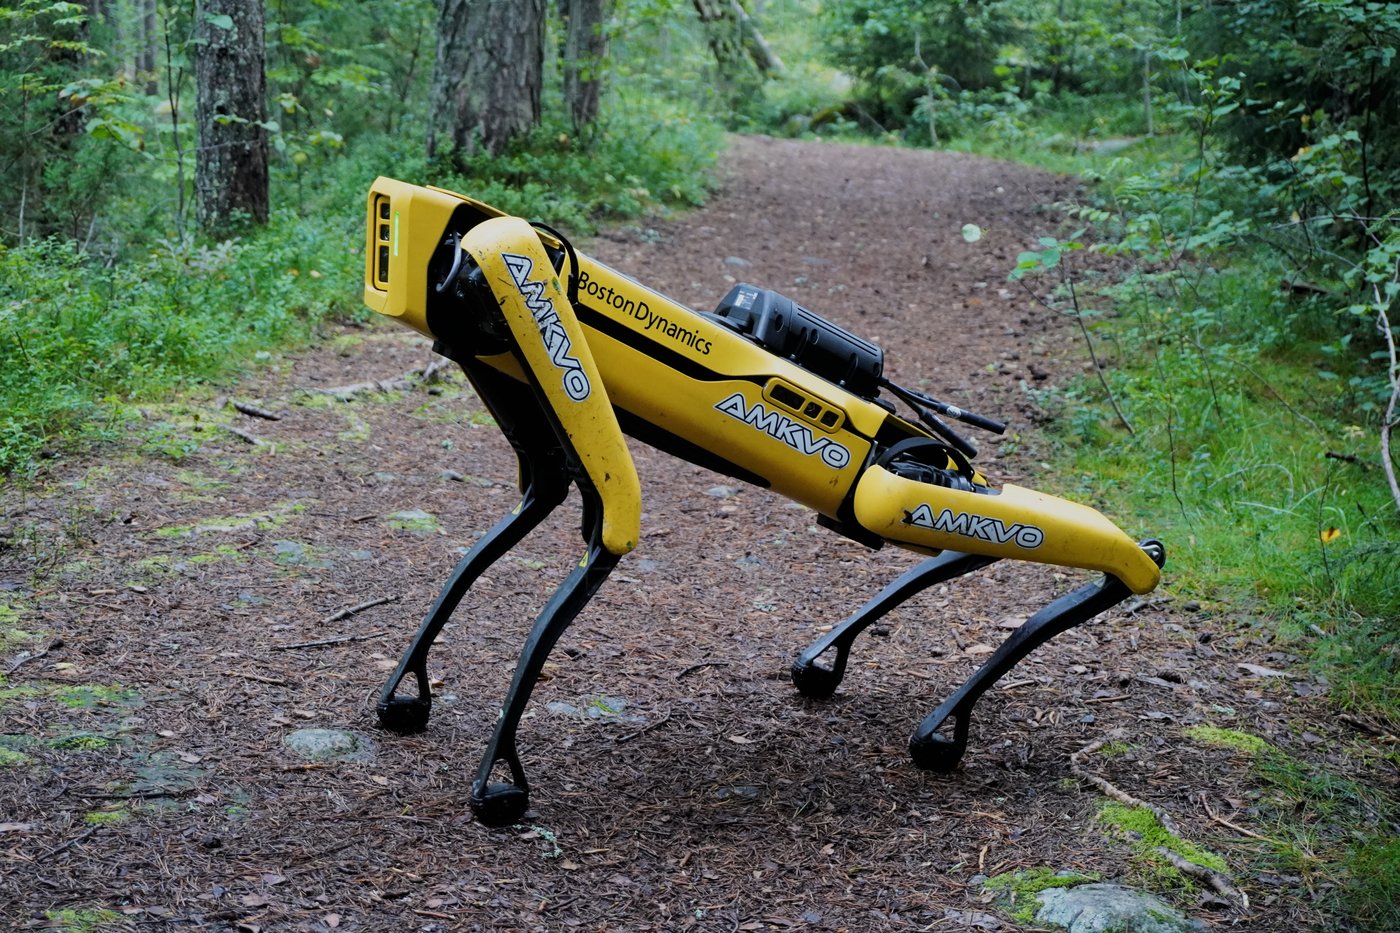
ロボット犬からヒューマノイドへ
BigDog、MITの「チーター」、Unitreeのロボット犬たちは20年かけて、バランス制御・アクチュエータ・シミュレーションという3つの課題に取り組んできました。いまのヒューマノイドブームを規定しているのも、実はこの同じ3課題です。技術の系譜と、専門家が指摘する「話はそう単純ではない」という部分の両方を追います。
読む →ロボット産業の歴史
1961年、GMの組立ラインに立った最初の産業用ロボットアームから、米国・日本・欧州・中国を横断して今のヒューマノイド資金調達ブームへ。フィジカルAIが今にたどり着くまでの道のり。
読む →要素技術別マーケットマップ
研究機関・国家プロジェクト
産業・現場用途
基盤技術
市場・資本
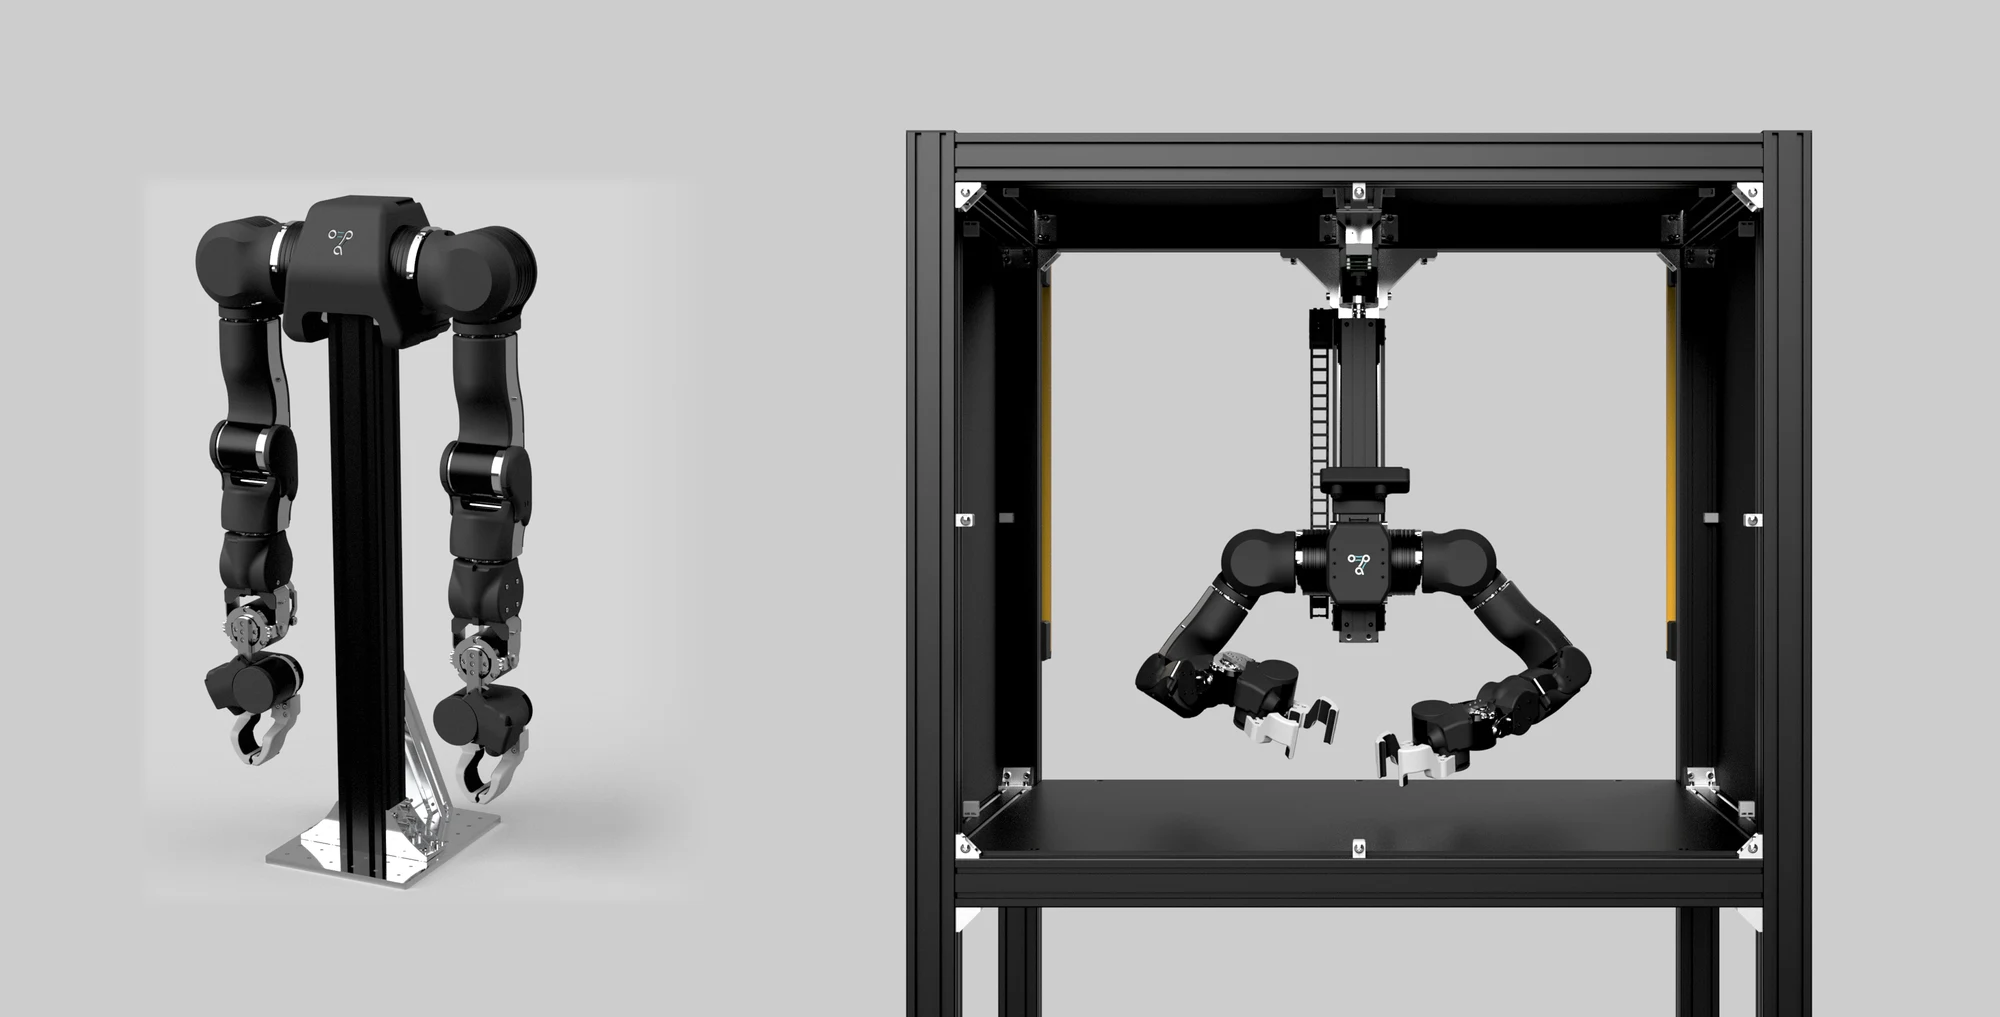
OpenArm
レアゾン・ホールディングス発の東京のロボティクス企業、Enacticによる完全オープンソースの7自由度双腕ヒューマノイドアーム。価格は6,500ドルから、Apache 2.0とCERN-OHL-S-2.0でライセンスされ、「最先端の再現性を実現する」ことを掲げた標準評価プラットフォームとして設計され、現在はHugging FaceのLeRobotにも統合されています。
読む →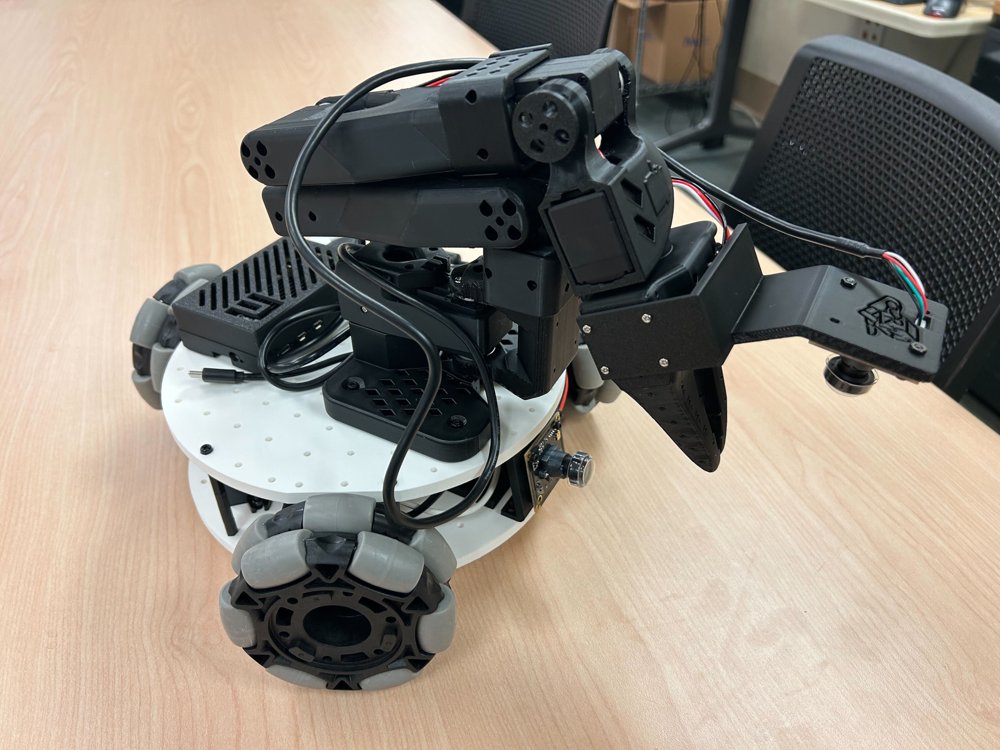
LeKiwi
イリノイ大学の学生ロボティクス団体が作った、価格184〜499ドル・3Dプリント式の3輪オムニホイール移動ベース。Hugging Faceの据え置き型アーム「SO-100/SO-101」をモバイルマニピュレータに変える存在で、今ではLeRobot公式ライブラリの対応ロボットタイプの一つになっています。
読む →
LeRobotの歴史
元テスラのエンジニアが立ち上げたPyTorchライブラリが、誰でも3Dプリントできる100ドルのロボットアームを生み、2万5000スター超のオープンソースプロジェクトへと育ちながら、2026年7月のv0.6.0では「世界モデル」まで手がけるようになった。Hugging FaceのLeRobotが、AI駆動のロボット学習における参照実装の一つになるまでの道のり。
読む →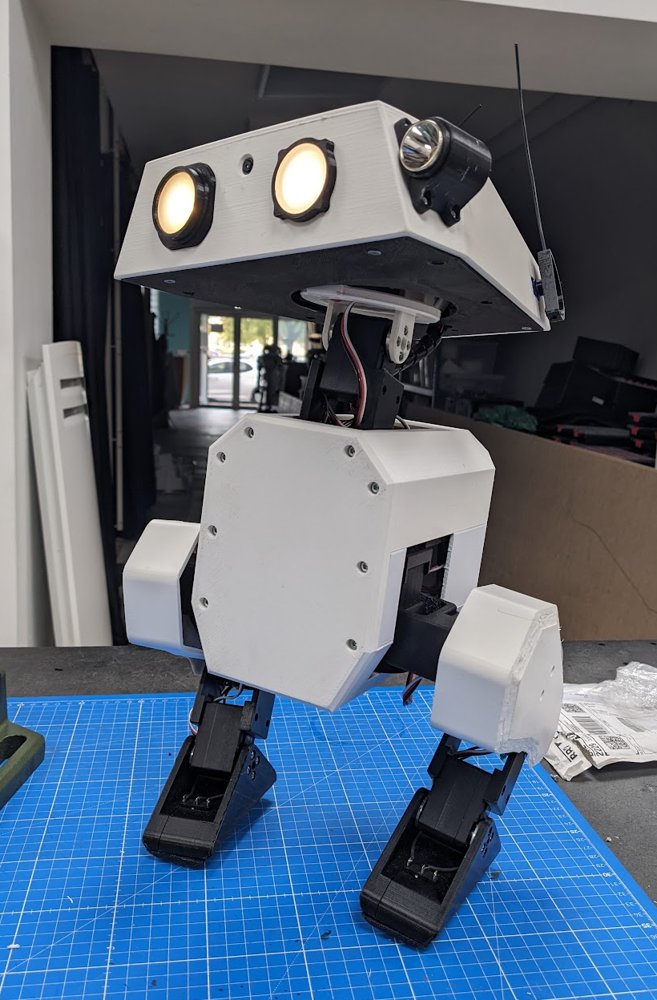
Open Duck Mini
強化学習で歩行を習得する、400ドル以下・3Dプリント可能な二足歩行ロボット。Pollen Roboticsのエンジニアが、ディズニーのBDXドロイドに着想を得た個人プロジェクトとして開発し、後にGoogle I/OでオンデバイスAIのデモにも起用されました。
読む →