基礎知識集
SLAM(自己位置推定と地図生成)
位置の推定を誤ると地図が歪み、地図が歪むと次の位置推定も誤ります。
この2つは順番に解くことができないため、SLAMは両方を同時に解きます。
実際の動作を見てみましょう:
Google公式のCartographerデモ映像。センサーが空間を移動しながら、LiDARデータからリアルタイムに3D点群地図を構築していく様子です。
01定義:「鶏が先か卵が先か」問題
地図作成と自己位置推定を同時に解く理由
ロボット工学者のHugh Durrant-WhyteとTim Baileyは、2006年の基礎的なチュートリアル論文で本質的な問いをこう定式化しました。未知の場所・未知の環境に置かれた移動ロボットは、その環境の一貫した地図を少しずつ作りながら、同時に地図内での自分の位置を特定できるか、というものです。両氏はこれを解くことを、ロボットを真に自律的にするための「聖杯」と呼びました。
この2つを順番に解けない理由は、しばしば「鶏が先か卵が先か」問題にたとえられます。正確な地図を作るには各時点でのロボットの位置が分かっている必要があり、ロボットの位置を知るには比較対象となる地図が既に必要だからです。Durrant-WhyteとBaileyの説明はさらに踏み込んでいます。ロボットが観測するランドマークは、いずれもロボット自身の(不確かな)位置を基準に測定されます。そのため、結果として得られる地図の推定値は、すべて同じ位置誤差と統計的に相関してしまいます。
地図と位置は、どちらか一方を先に解くことはできず、同時に推定する必要があります。
オドメトリの累積誤差からSLAMの誕生へ
SLAMが必要とされるのは、代替手段であるデッドレコニングがすぐに破綻するためです。オドメトリの誤差モデルを扱った1997年の論文は、車輪の空転・床面の凹凸・車輪増分の離散サンプリングに伴う小さな誤差により、ロボットが動き続けるほどオドメトリの位置誤差が「際限なく」蓄積すると説明しています。
この分野は、サンフランシスコで開催された1986年のIEEE Robotics and Automation Conferenceに遡ります。Peter Cheeseman・Jim Crowley・Hugh Durrant-Whyteらの研究者が、統計的な推定手法を地図作成と自己位置推定に応用し始めた場です。「SLAM」という略語自体が作られたのはその約10年後、1995年に発表された、無人搬送車の自己位置推定に関する論文でのことでした。
GPSとの違い
衛星測位(GPS)も自己位置を知る方法の一つです。
GPS
外部の衛星からの信号に依存します。
- 空が見える環境が必要
- 屋内・地下・高層ビルに囲まれた場所では信頼性が低い、あるいは使えない
SLAM
ロボットが移動しながら、車載センサーだけで自前の基準座標系を作ります。
- 外部信号に依存せず、GPSが弱い場所でこそ役立つ
- 屋内での自己位置推定手段の一つ。床面マーカーなどの固定インフラを使う方式は後述
023つのアルゴリズム系統とループクロージャ
GPSが届かず、床面マーカーのような固定インフラもない空間では、ロボットは自前のセンサーだけでこの同時推定問題を解くしかありません。SLAMを解くアルゴリズムは、大きくEKF-SLAM・FastSLAM・グラフベースSLAMという3つの系統に分けられます。
EKF-SLAM
拡張カルマンフィルタ(EKF)で、ロボットの姿勢とランドマーク位置を1つの状態ベクトルとしてまとめて追跡する古典的な手法です。
- 1980年代後半のPeter Cheeseman・Randall Smith・Hugh Durrant-Whyteらの統計的研究に由来
- ランドマーク数が増えると計算量が急増する弱点がある
FastSLAM
パーティクルフィルタが複数のロボット軌跡候補を同時に保持し、それぞれに小さなランドマーク別EKFを組み合わせます。
- Michael Montemerlo・Sebastian Thrun・Daphne Koller・Ben Wegbreitが2002年のAAAIで発表
- 素のEKF-SLAMより大規模な環境にスケールする手法として提案された
グラフベースSLAM
ロボットの姿勢をノード、センサー計測をエッジとするグラフを構築し、全体を最小二乗最適化で解く手法です。
- 後述するCartographerやORB-SLAMのバックエンドにも採用
処理パイプラインの仕組み
3つの中で現在最も広く使われているのがグラフベースSLAMです。生のセンサーデータから地図の更新に至るまで、その処理パイプラインの仕組みを見てみましょう。
LiDARやカメラなどからの生の計測値。処理サイクルごとに新しいフレームが届きます。
そのセンサー固有のデータから、移動量とランドマーク位置の推定値を抽出します。手法はセンサーの種類によって異なります。
推定値をポーズグラフに登録し、再最適化します。どのセンサーからの入力かにかかわらず、この処理は共通です。
ロボットの軌跡と地図の、現時点での最良推定値。次のサイクルへと引き継がれます。
MathWorks公式の「Autonomous Navigation」シリーズが、上記パイプラインのバックエンド処理にあたるポーズグラフ最適化について、より詳しく解説しています。
グラフベースSLAMの核心にあるのが「ループクロージャ」です。ロボットが以前訪れた場所に戻ってきたことをセンサーデータから検知し、その一致情報を使ってグラフ全体に蓄積したずれを一度に補正する仕組みです。
この補正があるからこそ、探索が長くなってもロボットの地図がどんどん歪んでいくのを防げます。
ただし、ループクロージャは常に正しく働くとは限りません。知覚的エイリアシングが起きると、システムは誤った拘束条件をグラフに追加してしまい、地図はかえって悪化します。2026年のベンチマーク論文(査読前のプレプリント)は、キロメートル級の合成屋外シーケンスでORB-SLAM3を検証し、反復的な砂漠環境ではループクロージャを有効にすると、誤ったマッチを許容した結果、あるランの位置推定誤差が4.12mから37.85mへ悪化したと報告しています。
ORB-SLAMから基盤モデルSLAMへ
グラフベースの系統は、1990年代の起源から進化を続けています。フォトリアリスティックな3Dレンダリングに関するコンピュータビジョン研究の技術を取り込み、直近では、SLAM専用にゼロから学習させたネットワークではなく、汎用の3D再構成向け基盤モデルを土台にする方向へと進んでいます。
- 2015
ORB-SLAM
リアルタイム単眼Visual SLAM
- 2021
ORB-SLAM3
視覚・慣性融合、マルチマップ対応を追加
- 2024
Gaussian Splatting SLAM
3Dガウシアンを地図に、フォトリアリスティックなライブレンダリング
- 2025
MASt3R-SLAM
SLAM専用ではなく、3D再構成の基盤モデルをSLAMの事前知識として活用
MASt3R-SLAMの著者自身によるデモ映像(Murai et al., CVPR 2025)。高密度な3D再構成をリアルタイムに構築する様子を示しています。
03LiDAR SLAM対Visual SLAM
アルゴリズムの系統だけでなく、どのセンサーで周囲を捉えるかによってもSLAMは分かれます。
LiDAR SLAM
レーザー測距で周囲の形状を直接捉えるため、環境光がない場所でも動作します。
- Googleが2016年10月5日にオープンソース化したCartographerライブラリは、リアルタイムの2D・3D地図生成とROS連携に対応
- 一方で、専用センサーのコストがかかり、回転式の機種では機構も複雑になる
Visual SLAM(VSLAM)
一般的なカメラを使うため、専用センサーのコストを抑えられます。
- 02章の年表の起点でもあるORB-SLAM(スペイン・サラゴサ大学のRaúl Mur-Artal・J.M.M. Montiel・Juan D. Tardósが2015年に発表し、IEEE Transactions on Roboticsのベストペーパー賞を受賞)は、広く使われているオープンソース実装の一例
- 視覚的な特徴点の抽出・追跡に多くの計算が必要で、暗所や模様の乏しい環境では性能が低下する場合がある
LiDARセンサーのコストや、ロボティクス向け供給を巡る競争については、センサー・知覚市場の記事で詳しく扱っています。
両方を組み合わせる:ハイブリッド方式
両方のセンシング方式を組み合わせるシステムもあります。RGB-Dカメラは、通常のカラーカメラと深度センサーを1つのユニットにまとめたもので、独立したレーザースキャナーなしに、Visual SLAMの低いハードウェアコストと、LiDARの直接的な形状計測能力の一部を両立させます。
MicrosoftのKinect深度カメラを使った初期のシステムKinectFusionは、2011年に、まさにこの種の低コストな複合センサーからリアルタイムの完全な3D表面再構成が可能であることを示しました。
04掃除ロボットから倉庫用ロボットまで
家庭用ロボット:レーザーとカメラによる地図生成
SLAMの実装規模とコストは、組み込まれるロボットの用途によって大きく異なります。03章で見たレーザー対カメラという分かれ方は、家庭用ロボットの製品にもそのまま現れています。
家庭用ロボットでは、Neato RoboticsのXV-11(2010年6月に出荷開始)が、回転式レーザーセンサーで部屋の地図を作る家庭用ロボットの初期の例として知られています。iRobotのRoomba 980(2015年9月発売)は、同社が「vSLAM」と呼ぶ独自のカメラベースSLAMを搭載した最初のRoombaでした。
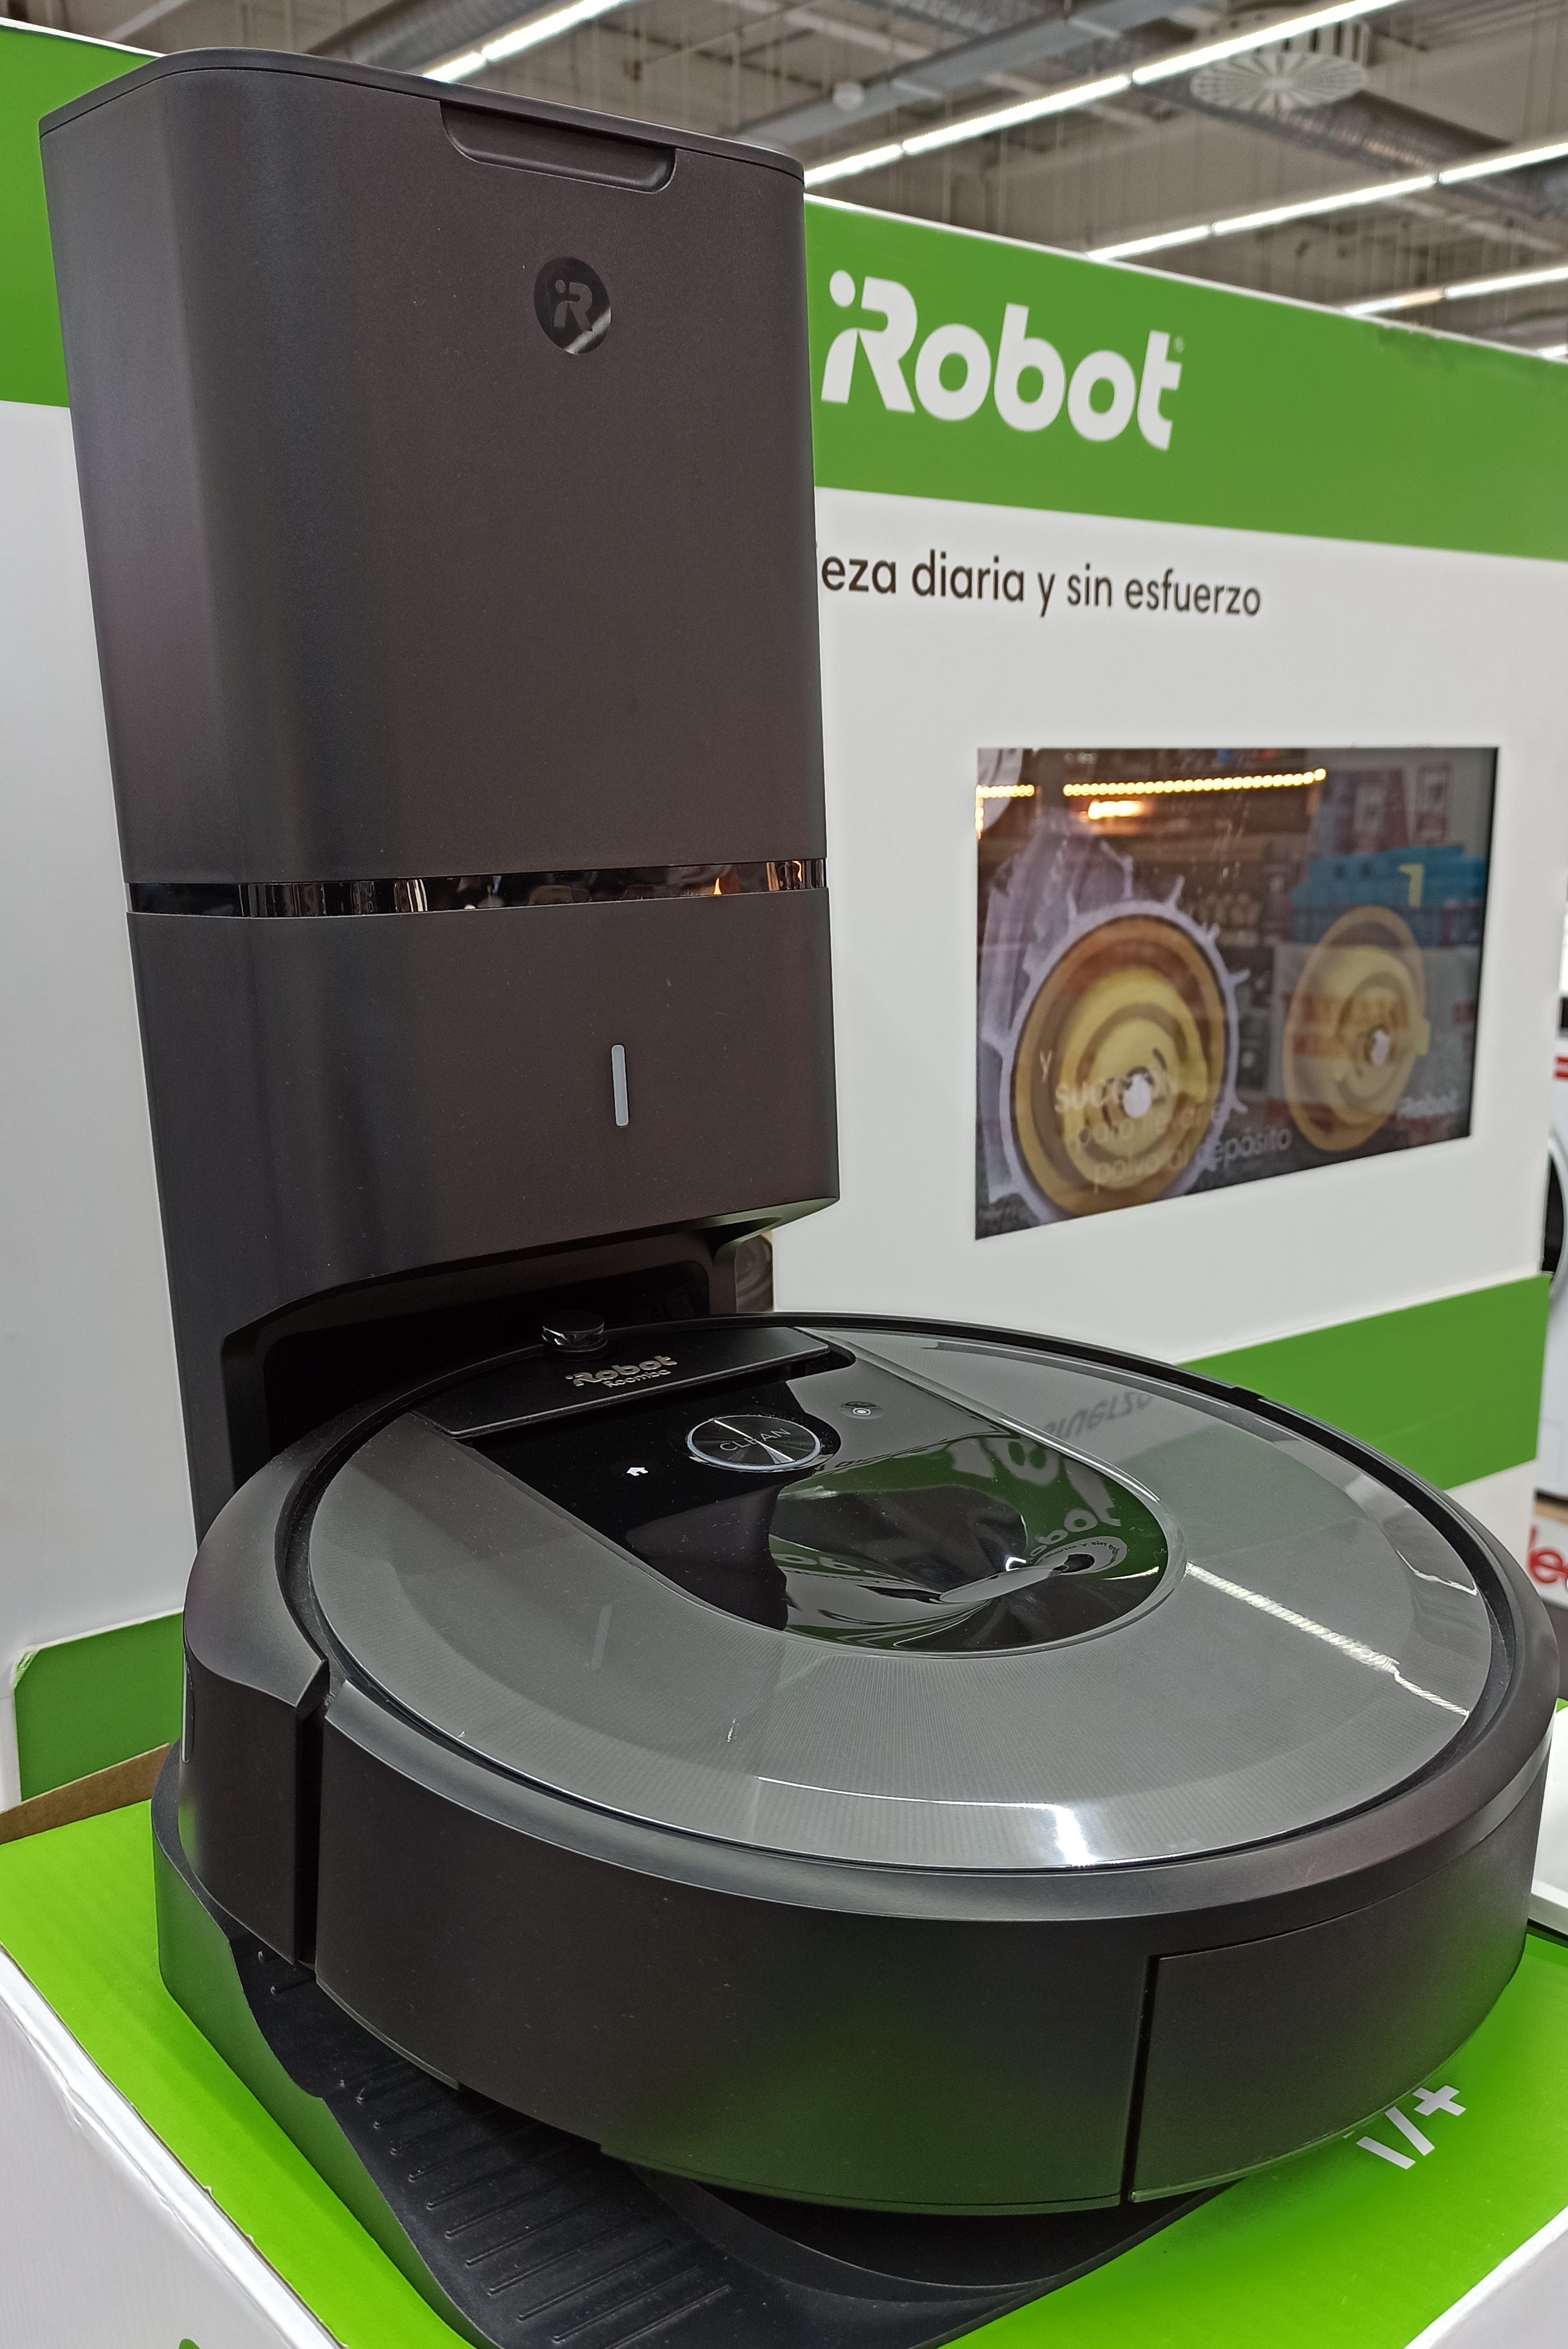
iRobotのRoombaシリーズは、2015年発売の980以来カメラベースのSLAM(vSLAM)を採用しています。写真のi7+は同じ系譜の後継モデルです。
写真: Auledas、CC BY-SA 4.0、Wikimedia Commons経由用途で選べるオープンソースSLAM構成
産業・研究用途のロボットには、用途に応じてSLAM方式を選べる製品もあります。AgileX RoboticsのLIMO公式マニュアルは、LiDAR SLAMの手順として、小規模な環境向けのGmappingと、リアルタイムのループクロージャを行うGoogleのグラフ最適化ベースのCartographerという2方式を案内しています。
ロボット開発フレームワークROS 2の標準ナビゲーションスタックであるNav2は、Steve Macenski氏が開発したSLAM Toolboxを既定のSLAM実装として採用しています。Nav2の公式SLAMチュートリアルでは、研究用ロボットの定番であるTurtleBot3上でこの構成を実演しています。
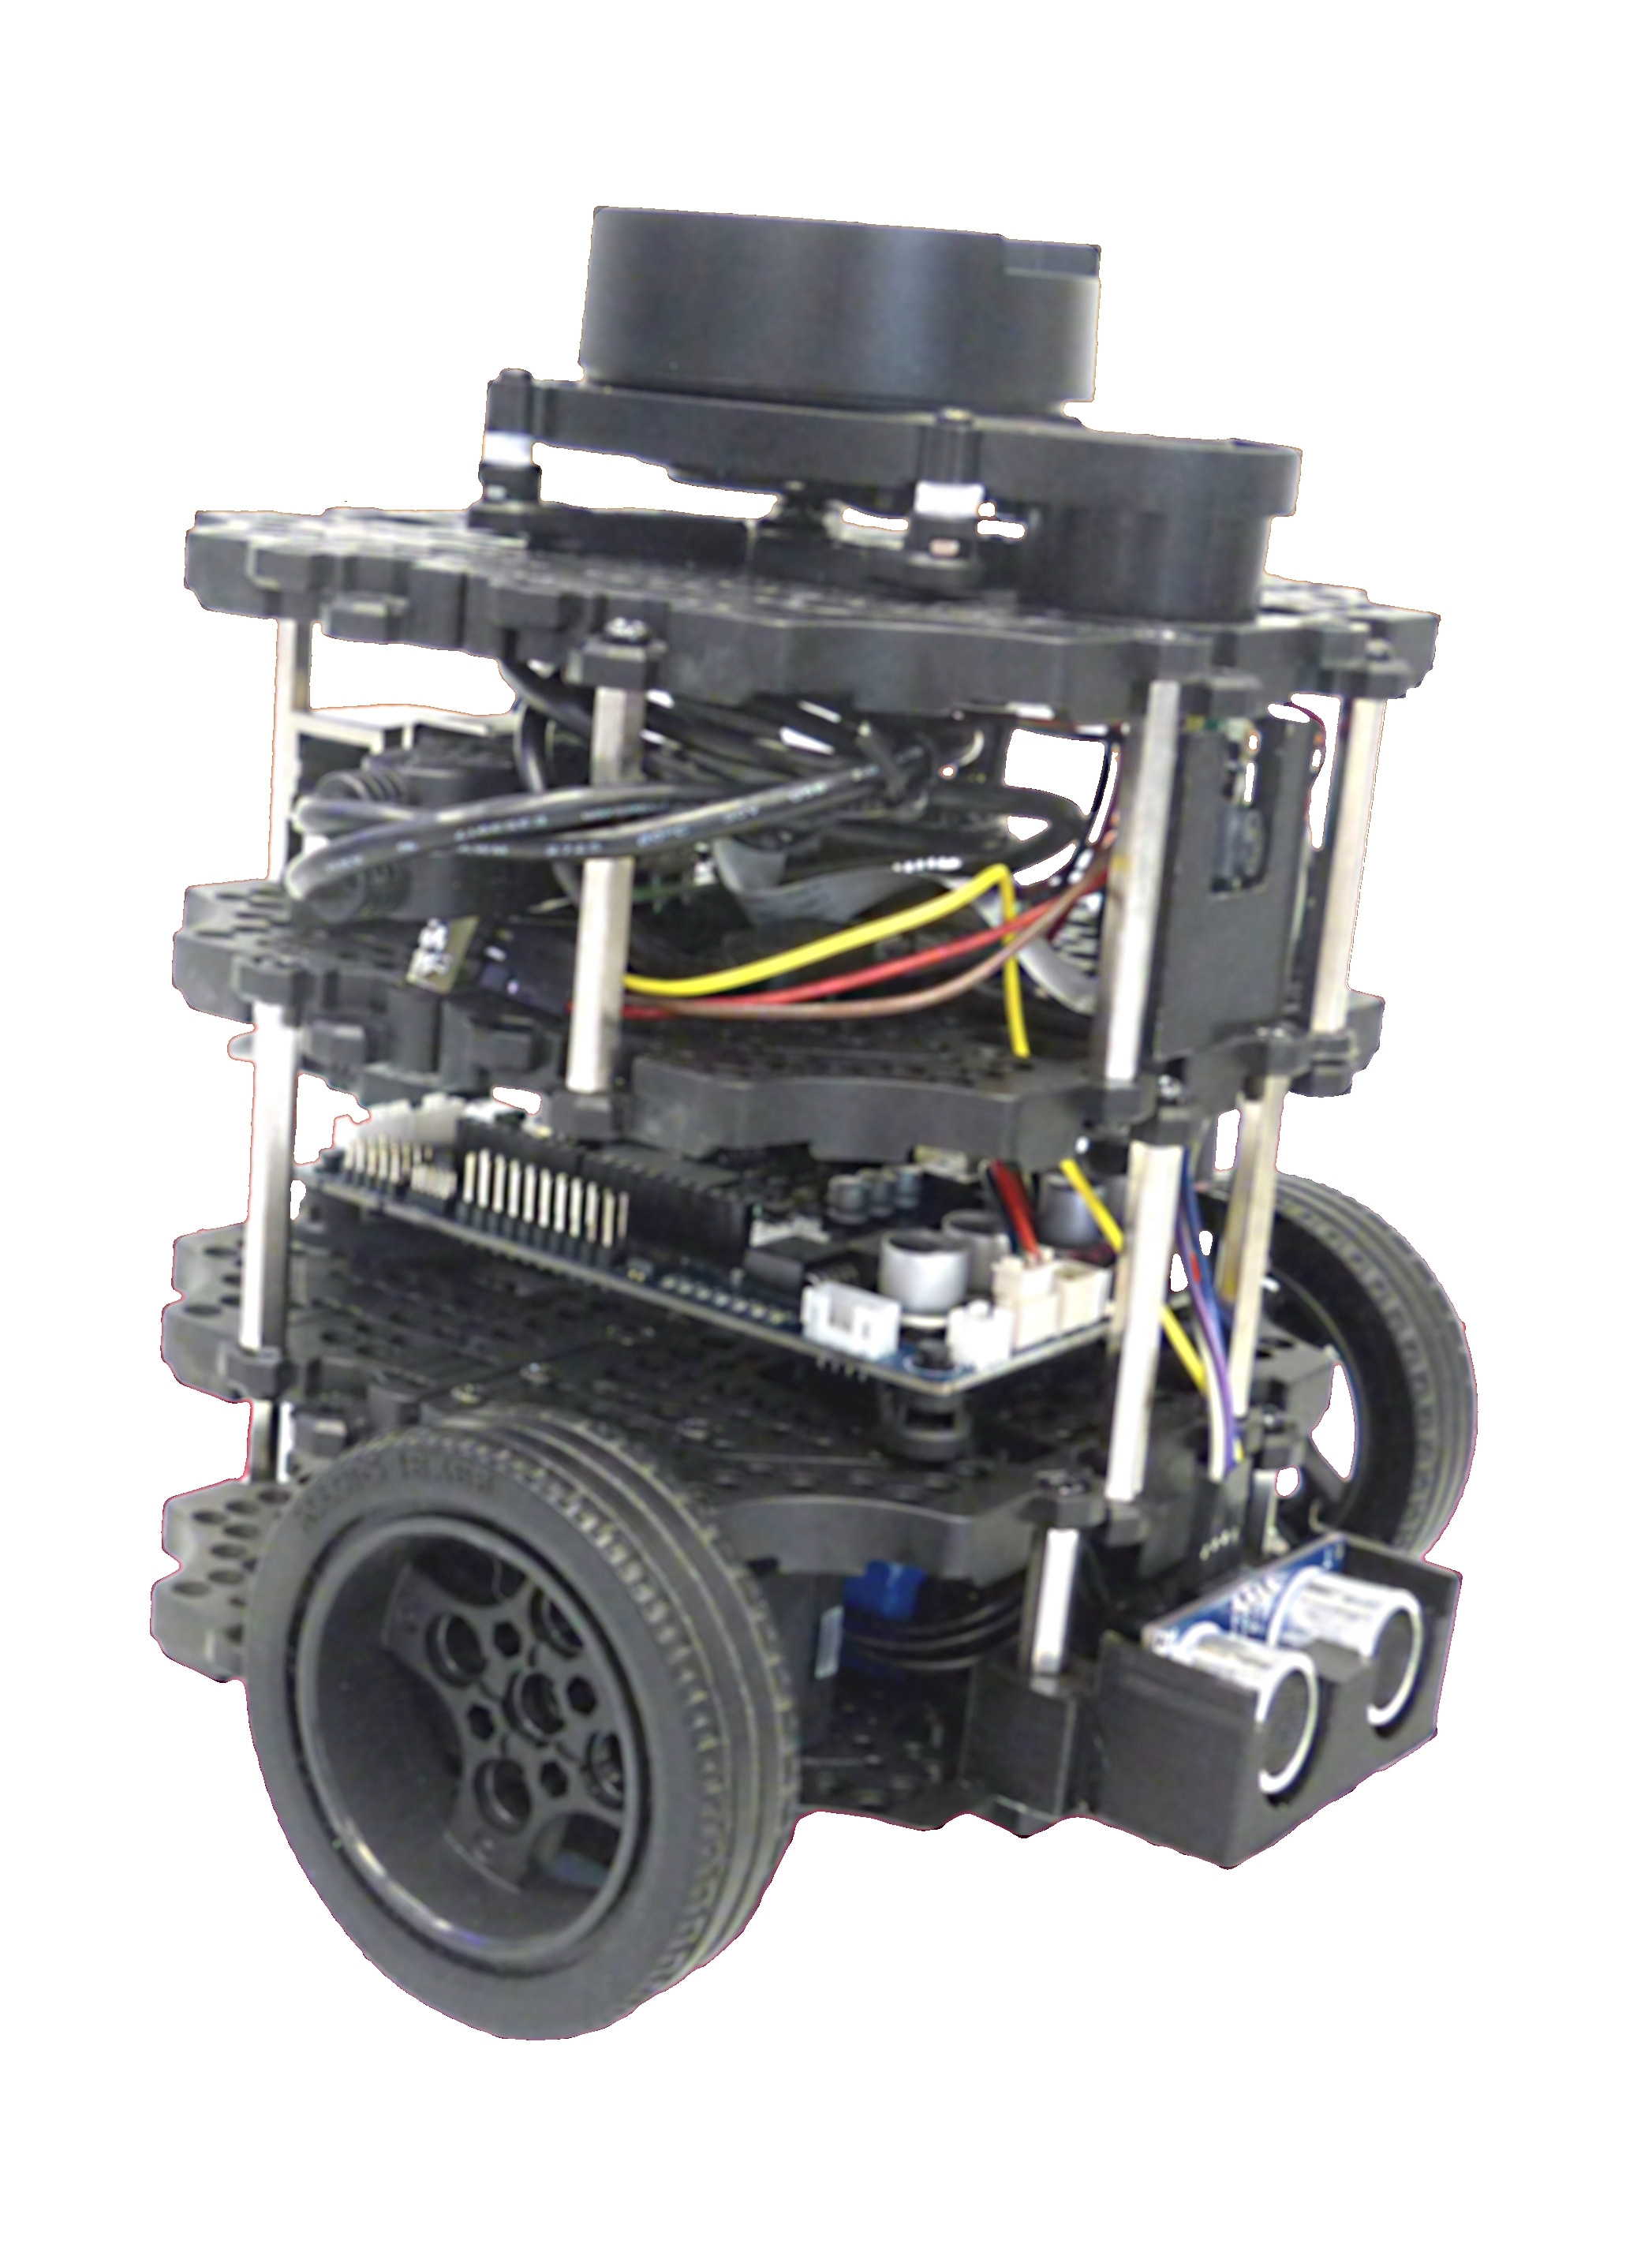
TurtleBot3。Nav2の公式SLAMチュートリアルがSLAM Toolboxの実演に使うプラットフォームです。
写真: Kuscu0、CC BY-SA 4.0、Wikimedia Commons経由SLAMの代替となる固定インフラ
すべての自律走行搬送ロボット(AMR)がSLAMで動いているわけではありません。
Amazonによれば、同社の倉庫用搬送ユニットHerculesは床に配置した符号化マーカーの格子を読み取って自己位置を把握し、Pegasusも同種の構造化された走行領域で動作します。この例は、AMR(自律走行搬送ロボット)が固定インフラを使って自律走行できることを示します。SLAMは、そうしたマーカーを敷設していない空間で自己位置を推定するための選択肢の一つです。
モバイルロボット市場の成長予測
ABI Researchは、モバイルロボットが従来の主戦場である倉庫・物流を超えて、より多様で構造化されていない環境へ用途を広げるための基盤技術の一つにSLAMを挙げています。同社の2024年12月予測では、そうした柔軟性が特に重要になる新興セグメントで成長が際立っています。
農業用ロボットの出荷台数は2023年の7,000台から2030年に129,000台(年平均成長率45%)、配送ロボットは14,000台から147,000台(37%)、レストラン向けロボットは6,000台から78,000台(43%)へとそれぞれ拡大する見通しです。
ABI Researchのロボティクス分野アナリストGeorge Chowdhury氏は、モバイルロボットは「これまで自動化が進んでいなかった分野へと自動化を広げている」と述べています。こうした導入は、あらかじめ地図化されていない空間でもロボットが自分の位置を把握できることが前提になります。
モバイルロボット出荷台数、ABI Research予測(2024年12月)
05今後の技術的な課題
こうして導入が広がるほど、SLAMに残る限界の影響も大きくなります。02章で触れた知覚的エイリアシングの失敗例だけが問題ではなく、特に次の2つの領域は、今のSLAMがまだ確実にはこなせない部分です。
実環境での頑健性
研究用のベンチマークは、SLAMが実際に動く工事現場や倉庫の乱雑さに比べればずっと整っています。
- Hilti・Trimble・オックスフォード大学の「SLAM Challenge 2026」は、稼働中の建設現場で撮影した30シーケンスでシステムを検証
- そうした現場は動的で、GPSが使えず、レイアウトも日々変わる
- 整ったベンチマークと実環境との差は、まだ大きい
形状だけでなく意味を理解する
セマンティックSLAMは、位置だけでなく、地図化した対象物が実際に何であるかをロボットに認識させようとする試みです。2025年のレビュー論文は、2つの未解決課題を指摘しています。
- これまで見たことのない物体カテゴリへの対応。環境が変化するにつれて認識がずれる「セマンティックドリフト」が起きる
- 大規模な認識モデルを、移動ロボットが実際に搭載できるハードウェア上でリアルタイムに動かす際の、重い計算コスト
こうしたセマンティック理解や汎化性能の限界に対する取り組みの一つは、すでに02章のアルゴリズム年表に現れています。SLAM専用ネットワークをゼロから学習させる代わりに、汎用の3D再構成向け基盤モデルを再利用する「基盤モデルSLAM」です。
06SLAM技術を手軽に使う方法
こうした未解決課題の研究が進む一方で、多くの開発現場に必要なのは今すぐ使えるSLAMです。SLAMスタックをゼロから構築したり、04章のROS系オープンソース構成を設定したりするだけが選択肢ではなくなってきています。SLAM自体を肩代わりしてくれる既製の選択肢が、大きく3種類登場しています。
ライセンス供与型のSLAMモジュール
SLAMTECのSLAMKitは、SLAMをロボットメーカーがライセンス供与を受けて組み込めるソフトウェアとしてパッケージ化したもので、ゼロから統合する必要のある研究用コードベースとは異なります。
- C++・Java・ROS・RESTful APIのインターフェースを提供
- 同社によれば、比較対象とした他社ソフトウェアと比べて計算資源の要求をおよそ半分に抑えられる
- 一般的なIntelまたはARMのハードウェア上で動作
スマートフォンに組み込まれたSLAM
ロボティクス以外の分野では、AppleのARKitとGoogleのARCoreが、同じ考え方をiOS・Androidに直接組み込んでいます。カメラ画像とモーションセンサーのデータを融合するVisual-Inertial Odometryで、これは前述した車輪ロボットのドリフト補正と同じ原理です。
- これらのフレームワーク上でアプリを作る開発者は、リアルタイムの6自由度トラッキングを利用できる
- 自分でSLAMのコードを書く必要はない
研究・プロトタイピング向けのツールボックス
MathWorksは、単一のオールインワン製品ではなく、MATLABとSimulinkのツールボックス群としてSLAMを提供しています。
- Navigation Toolboxには、記録済みのLiDARデータをGUI操作だけで占有格子地図に変換する「SLAM Map Builder」アプリが含まれる
- Computer Vision ToolboxはORB-SLAMのようなVisual SLAM手法をカバー
- ポーズグラフやバンドル調整といった要素は既製の関数として用意(完全なノーコードではないが、数式をゼロから書く手間は省ける)
07出典
01. 定義:「鶏が先か卵が先か」問題
02. 3つのアルゴリズム系統とループクロージャ
03. LiDAR SLAM対Visual SLAM
04. 掃除ロボットから倉庫用ロボットまで
06. SLAM技術を手軽に使う方法
基礎知識集
基礎知識集一覧へ →産業用ロボットの基礎
AIの基本概念
ロボット基盤モデル
ハードウェアの基礎
移動・知覚の基礎技術
- ›SLAM(自己位置推定と地図生成)(この記事)