歴史
ロボット犬からヒューマノイドへ
しかし、いまのAtlasやUnitree G1を可能にしているバランス制御・アクチュエータ・シミュレーションのパイプラインは、そのほとんどが、二足で試される何年も前に、まず四足で実証されたものでした。
01バランス制御の課題
誰かが実用的なヒューマノイドを作ろうと考えるずっと前、脚型ロボティクスにおける最大の未解決問題は、もっと単純なものでした。脚のある機械は、どうすればでこぼこの地面で転ばずにいられるのか、という問いです。1992年、マーク・レイバートのMIT Leg Laboratoryからスピンオフしたボストン・ダイナミクスは、この問いにDARPA資金による四足ロボット「BigDog」で取り組みました。開発は2002年頃に始まり、2005年から公開デモが行われています。15馬力のガソリンエンジンで油圧アクチュエータを駆動し、150キログラムを超える装備を背負って、泥地・雪上・傾斜35度の斜面を移動できました。関節にかかる力・接地状況・ジャイロスコープのデータを読み取り、滑って体勢を崩したときに自ら踏みとどまる。それは車輪型ロボットには不要で、それ以前の脚型ロボットが研究室の外で示したことのない能力でした。
DARPAは1台のロボットだけでは終わらせませんでした。おおよそ2005年から2009年にかけて実施された「Learning Locomotion」プログラムでは、より小型・安価な四足ロボット「LittleDog」を開発し、同一機体を約12台、共通のモーションキャプチャ設備とともに、MITやカーネギーメロン大学を含む6つの競合大学チームに配布しました。目的は明確で、不整地歩行のアルゴリズムを手作業でコーディングするのではなく、学習によって開発・比較させることでした。この点は特筆に値します。複数の研究室が学習ベースの制御戦略を比較できるよう、あえて共通のハードウェア基盤を用意する。これは、「Sim2Real」という言葉が一般的になるおよそ10年前、2019〜2022年の強化学習ベースの歩行研究を規定することになる流れの、直接の学術的前身にあたります。
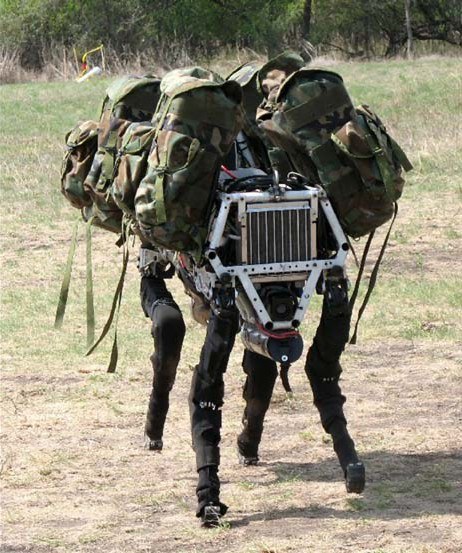
DARPA自身の2007年版戦略計画資料に掲載されたBigDogの写真。四足であれヒューマノイドであれ、脚型ロボットが今も解かなければならない「動的バランス」という課題そのものです。
写真: DARPA、パブリックドメイン02アクチュエータの課題
BigDogは油圧の力でバランス問題を解決しました。別の研究室は、同じ問題のより難しいバージョンに、異なる道筋で挑みました。重いギアボックスや高価なトルクセンサーを介さずに、足先にかかる力を直接検知・制御できる脚をどう作るか、という問いです。サンバ・キム率いるMIT Biomimetics Labは、自らの論文で「プロプリオセプティブ・アクチュエーション」と呼ぶ方式で答えを出しました。低い減速比で、モーター自体の電流値から関節にかかる力が読み取れるほど逆駆動性(バックドライバブル)の高い、独自設計の電動モーターです。この方式により、MITの「Cheetah 2」は2014年9月に屋外で無拘束のまま走行・跳躍を行い、「Cheetah 3」は2018年に瓦礫や階段を目視によらず登り、小型化された「Mini Cheetah」は2019年3月、記録に残る限り初めて四足歩行ロボットとしてバックフリップに成功しました。
このアクチュエータ設計は、四足だけにとどまりませんでした。2021年、MITは自社のヒューマノイドを発表し、その論文では、腕と脚のアクチュエータが「もともとMITのMini Cheetah向けに開発されたアクチュエータの設計をベースにしている」と明記されており、より高いトルクに対応するよう改良を加えた、とされています。ロボティクス分野の中でも、単一の研究機関が論文としてはっきり記録した、四足向けに設計されたアクチュエータがほぼそのまま二足ロボットの動力源に転用された、数少ない明確な事例のひとつです。同じ系統のハードウェアについては、ヒューマノイド・アクチュエータの解説記事でより詳しく扱っています。かつて主流だった、トルクセンサーを多用する設計とどう違うのかを整理しました。
Mini Cheetahのバックフリップを収めた2019年のMIT公式映像。四足歩行ロボットとして初めてバックフリップに成功した機体とされています。このアクチュエータは後に、設計をほぼそのままに大型化され、MIT自身のヒューマノイドにも転用されました。
03シミュレーションの課題
バランス制御を解決し、適切なアクチュエータを用意しても、まだ3つ目の課題が残ります。制御ソフトウェアをどう書くか、です。何十年もの間、これはロボットごと・地形ごとに、技術者が制御方程式を手作業でチューニングすることを意味していました。この状況を変え始めたのが、ETHチューリッヒのスピンオフ企業ANYboticsが開発した四足ロボット「ANYmal」です。ETHのRobotic Systems Labは2019年のScience Robotics論文で、ニューラルネットワークによる制御方策をほぼすべてシミュレーション上で学習させました。鍵となったのは「アクチュエータネットワーク」でした。ANYmalの実機モーターの、理想通りではない実際の挙動を学習したモデルをシミュレータに組み込み、シミュレーションと実機の物理特性のズレを埋める手法です。これを実機にそのまま展開したところ、それまでのどの手作業チューニング型コントローラよりも速く走り、転倒からの回復力も上回りました。
同じ研究室による2021年の続報「Learning to Walk in Minutes」は、この発想をさらに推し進めました。1台のロボットをCPU上で1つずつ学習させる代わりに、1枚のGPU上でANYmalの複製を数千体並列にシミュレーションすることで、平地での学習時間を数日から4分未満に短縮し、学習コードを「legged_gym」としてオープンソース化しました。この論文の著者のうち2名、ニキータ・ルーディンとダーヴィト・ヘラーは、その後NVIDIAの「Isaac Gym」を共同執筆します。同じ大規模並列GPUシミュレーションの発想を汎用化したもので、同年に発表され、実証にはやはりまずANYmalが使われました。
Isaac Gymの後継である「Isaac Lab」は現在、同じフレームワーク・同じ強化学習ライブラリで、四足ロボットとヒューマノイドを並行して学習させており、NVIDIAはBoston Dynamics、Fourier、1Xなどのヒューマノイドメーカーを、これを利用する企業として挙げています。ただし、この技術の流れが四足から二足へ実際に「渡った」ことを示す最も明確な証拠は、Unitree自身のものです。H1・G1の歩行学習に使う公開リポジトリは、legged_gymを「学習・実行コードの基盤」として明記してクレジットしています。ETHが四足向けに構築したツールが、そのまま文書に記録される形で、二足ロボットに転用されています。Sim2Realの解説記事では、こうした「先にシミュレーションで学習し、後で実機に展開する」アプローチが、かつての古典的な制御方式とどう違うのかを扱っています。
04Unitreeの事例
Unitreeは、ヒューマノイドを1台も作る前に、7年間ロボット犬専業の企業でした。2017年に発売された「Laikago」は約2万〜3万ドル。以降のAlienGo(2019年)、A1(2020年、1万ドル未満)、Go1(2021年、2,700ドルから)、Go2(2023年、1,600ドルから)という各世代は、機能を高めながら価格をさらに引き下げ、業界調査ニュースレターSemiAnalysisによれば、6年間で約94〜96%の価格低下となりました。自社製モーター・減速機・制御電子部品を、民生品として成立する価格帯に合わせて作り込んだこのコストダウン型の製造基盤こそ、同社と外部アナリストの双方が、Unitreeが2023年、初のヒューマノイド「H1」を報道によればわずか3名のエンジニア・約半年で作り上げられた理由として挙げるものです。
創業者の王興興氏は、これを部品そのものの流用というより、蓄積された技術力として説明しています。ハードウェアの強さについて尋ねられた際、Geekparkの取材に対し「主にハードウェア・ソフトウェア双方にわたる10年以上の認知と経験の蓄積による」と語っています。Geekpark自身の報道はこのメカニズムについてより直接的で、H1は「長年積み重ねてきた四足ロボット犬の技術」の上に成り立っているとし、その前提として二足歩行ロボットと四足歩行ロボットの基盤技術は通底している、と位置づけています。ビジネスメディア36Krも、製造面で似た流れを伝えています。Unitreeは部品の95%超を自社製造しており、これによって2022年から2025年初めにかけて1台あたりのコストがおよそ半減したと報じています。新しい機体構成に、同じ垂直統合戦略を適用した形です。
Unitree四足歩行ロボットの価格推移
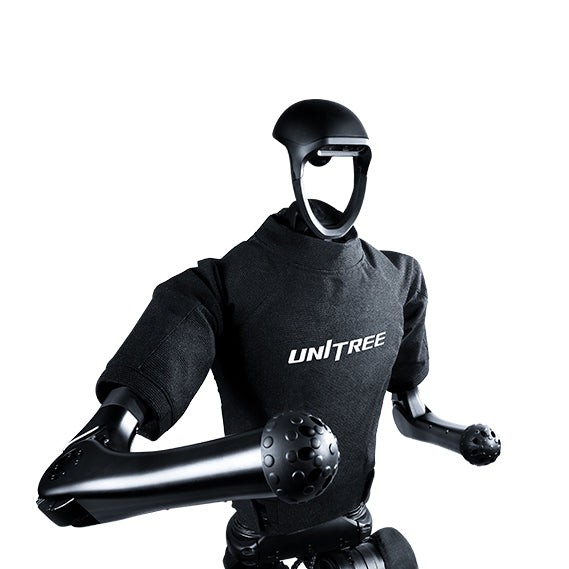
Unitreeの「H1」。報道によれば、わずか3名のエンジニアが約半年で作り上げたとされています。同社も外部アナリストも、これをゼロから始めたヒューマノイド開発ではなく、四足歩行ロボットで積み上げてきたハードウェア・製造ノウハウの成果だと位置づけています。
写真: Unitree Robotics 公式製品写真05Boston Dynamicsの事例
AtlasとSpotは、Boston Dynamicsを代表する2機のロボットですが、その歴史の大半において、両者は別々のプロジェクトのように見えていました。Atlasは、2013年からDARPA Robotics Challenge向けに開発された油圧式ヒューマノイドです(同チャレンジは福島の原発事故を受け、人間には危険すぎる環境で作業できるロボットを試すために創設されました)。Spotは2016年に発表された電動四足ロボットで、2019年半ば頃から一部の早期採用顧客へのリース提供が始まり、2020年6月からは一般向けに直接販売されるBoston Dynamics初のロボットとなりました。価格は7万4,500ドルです。しかし同社は、両者がロゴ以上のものを共有していると明言しています。「Atlasのコントローラはモデル予測制御(MPC)です」と、Boston Dynamicsは2023年のブログ投稿で記しています。ロボットの力学がどう推移するかを予測し、次の最善の動作を絶えず解き直すというこの制御方式は、Spotで使われてきたのと同じ制御系統に直接さかのぼります。2024年の続報では、このフレームワークを拡張し、作業(マニピュレーション)時に「ロボットのすべてのリンクの運動量」を考慮するようにした、と説明されています。
最も明確なつながりは、ソフトウェアではなくハードウェアの面で示されました。2024年4月、Boston Dynamicsは油圧式Atlasを完全に退役させ、全電動の後継機を発表しました。これは、Spotが2020年以降4年近く、商用規模で実証してきたのと同じ電動駆動方式への切り替えです。この転換について、同社自身の振り返りは率直にこう述べています。「Atlasでの私たちの歩みは、Spotロボットでの歩みと重なります……試作機から実証導入、そして規模を持った展開へ」
Spot と Atlas の違い
電動・商用化
Boston Dynamics初の一般向け直接販売ロボット。発売時価格7万4,500ドル、全身電動駆動。
油圧式研究機→電動ヒューマノイド
DARPA Robotics Challenge向けに油圧式機として始動。2024年にその世代を退役させ、全電動モデルへ刷新。同社は、この歩みはSpotが市場に出た道のりをなぞっていると述べています。
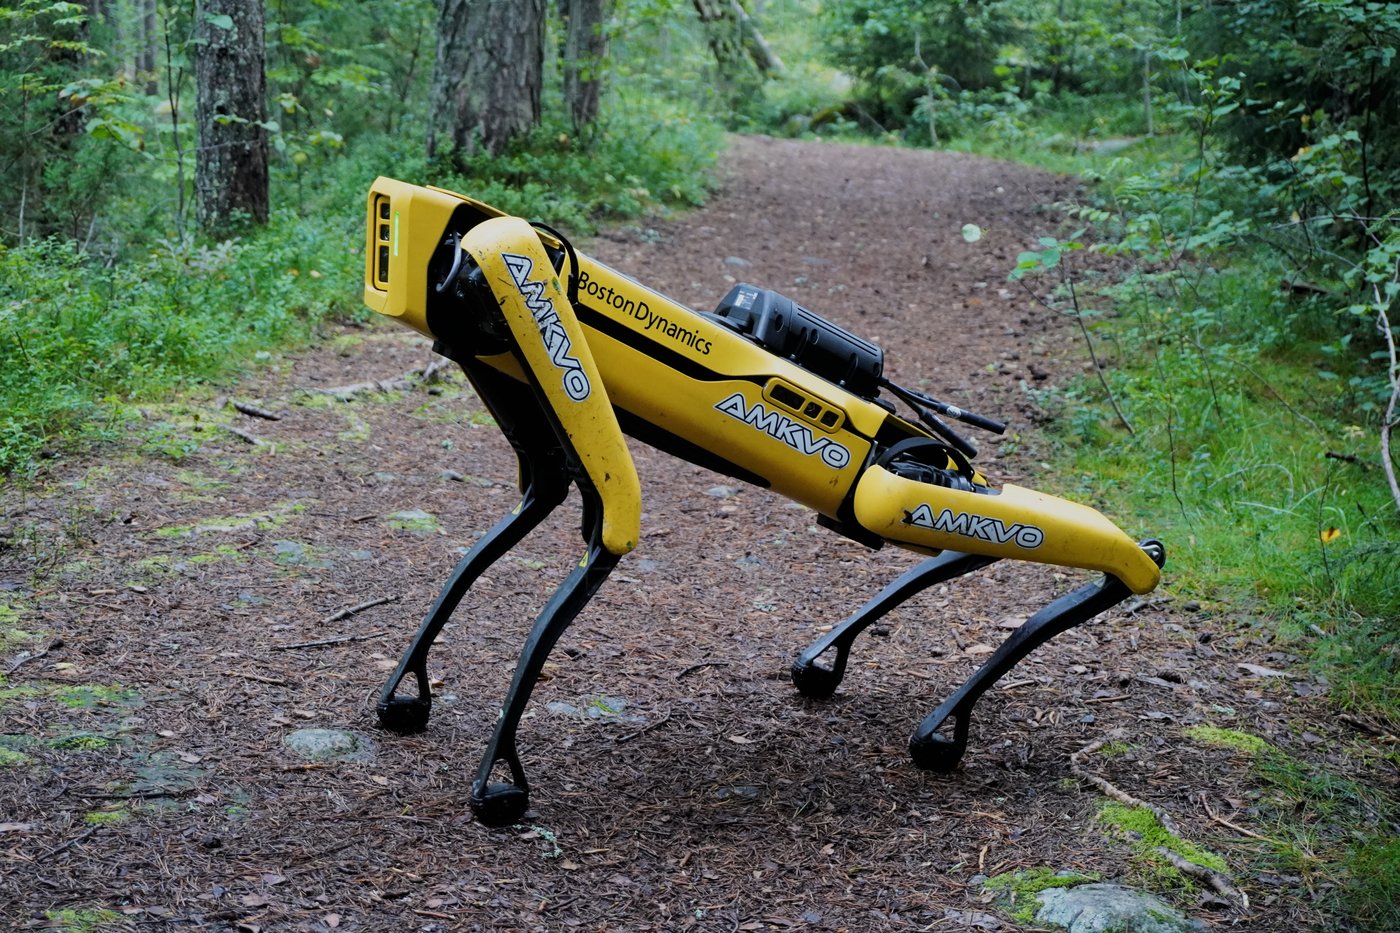
森の小道を歩くSpot。Boston Dynamicsが「電動化したAtlas(ヒューマノイド)の商用化への道のりは、Spotのそれと重なる」と自ら述べた、電動駆動・商用販売済みの四足歩行ロボットです。
写真: Jonte、CC BY-SA 4.0、Wikimedia Commons経由全電動化されたAtlasを発表した2024年のBoston Dynamics公式映像。同社が2020年以降、Spotで商用実績を積んできたのと同じ電動駆動方式です。
063つの系譜の収束
俯瞰すると、一見ひとつのヒューマノイド物語に見えるものは、実は「アクチュエータ」「制御ソフトウェア」「シミュレーション」という3つの独立した工学的課題であり、それぞれが二足ロボットで必要とされるより何年も前に、まず四足ロボットで解決されていました。MITはアクチュエータの課題をCheetahシリーズで解決し、その設計をほぼそのまま自社のヒューマノイドに転用しました。Boston DynamicsとETHチューリッヒの学術系譜は、制御ソフトウェアの課題をBigDogとANYmalで解決し、Boston Dynamics自身、自社ヒューマノイドの商用化への道のりはSpotで歩んだ道をなぞっている、と述べています。NVIDIAとETHはシミュレーションの課題をANYmalで解決し、Unitree自身のヒューマノイド学習コードは、その同じ四足時代のツールの上に構築されていると、文書上で明記しています。
アクチュエータ系譜
- 2017US
MITのプロプリオセプティブ・アクチュエータ論文(Cheetah)
- 2019US
Mini Cheetahが四足ロボット初のバックフリップ
- 2021US
MIT自社のヒューマノイドがMini Cheetahのアクチュエータ設計を転用
制御系譜
- 2005US
BigDogが不整地での動的バランスを実証
- 2013US
DARPA Robotics Challenge向けにAtlasを開発
- 2023US
Boston DynamicsがAtlasとSpotで同系統のMPCを使うと明言
シミュレーション・RL系譜
- 2019CH
ANYmalのSim2Real強化学習論文(Science Robotics)
- 2021US/CH
NVIDIA「Isaac Gym」、ANYmalのRLチーム自身が共著
- 2024CN
UnitreeのH1/G1学習コードがETHの四足向けツールをクレジット
ヒューマノイドロボットが、10年にわたる四足ロボット研究から「アクチュエータ」「制御」「シミュレーション」の3系譜すべてを継承
07この系譜への異論
この系譜は実在しますが、話の全てではありません。それどころか、これが主要因ではないと主張する信頼できる研究者も少なくありません。OpenAIの元チーフ・リサーチ・オフィサー、ボブ・マクグリューは、この反論を率直に述べています。「ヒューマノイドロボットを実用的にするために解決すべき難題はマニピュレーションであって、移動ではない」。Quanta Magazineの報道は、四足ロボットの物語に利害関係のない研究者たちの具体的な指摘で、この見方を裏付けています。MITのプルキット・アグラワルは、ロボットが「物理法則を制御しきれていない」のは歩行ではなくマニピュレーションにおける力制御だと主張し、元Boston Dynamics研究者のスコット・カインダーズマは、位置制御ではなく力を意識した制御こそが実用的なヒューマノイドに「絶対に必要」だと述べ、Google DeepMindのカロリーナ・パラダは、ボトルを開けるときに人間が感じるような抵抗感を、現行のどのヒューマノイドの手も感じ取れていないと指摘します。これらはいずれも移動の問題ではなく、上記で紹介したどの四足ロボットによっても解決されていません。
四足ロボットが実際に「生み出した」ものと、単に「洗練させた」ものを、正確に区別することも重要です。二足歩行のバランス制御には、それ自体で独立した、より古い系譜があります。本田技研工業のASIMOプログラムは1986年に始まり、2000年に公開に至りましたが、そこで使われた手作業によるゼロモーメント点(ZMP)制御は、BigDogが存在するよりずっと前に確立されていました。この歴史については、ロボット産業の歴史で詳しく扱っています。四足ロボットの研究が、後のヒューマノイドに具体的にもたらしたのは、「脚で歩くロボット」という基本的な発想そのものではありません。それは本田技研工業や早稲田大学などが独自にたどり着いたものです。もたらされたのは、アクチュエータの設計、強化学習の学習パイプライン、そしてコストダウン型の製造基盤という、具体的で検証可能な道具立てであり、それぞれが再発明ではなく、実際に転用されたことが確認できます。
そして、この分野で最も重鎮とされる論者の一部は、いまのヒューマノイドの波が実質を伴っているかどうかにすら懐疑的です。iRobotの共同創業者で元MITロボティクス研究所所長のロドニー・ブルックスは、業界のデモ映像の多くを「ヒューマノイド演劇」と呼び、人間の映像からロボットに器用さを学習させるという戦略を「純粋な空想的思考」と切り捨て、いまの投資は「決してスケールしない、高コストな学習実験」に注ぎ込まれていると主張しています。そして、15年後に商業的に成功するロボットがあったとしても、それは人の姿とはあまり似ていないだろう、と予測しています。
08この先の展望
脚型ロボットの移動技術が、ヒューマノイドにとって本当に解決すべきボトルネックだったのか、それとも投資家がヒューマノイドを次のAIプラットフォームと見なした時点で、たまたま手元にあった便利な道具立てに過ぎなかったのか。この記事はその問いに決着をつけるものではありません。検証できるのは、もっと狭く、しかしより実用的な事実です。特定のアクチュエータ、特定の制御フレームワーク、特定のシミュレーションパイプラインは、まず四足ロボットで構築・実証され、その後、同じ技術者によって、あるいは単に同じオープンソースコードによって、二足ロボットへと持ち込まれました。この借り物の道具立てが、本当に必要だったのか、それとも単に手近にあっただけなのか。それを明らかにするのは、これ以上のデモ映像ではなく、これから数年のヒューマノイドの実運用の積み重ねだろうと思います。
09年表
| 年 | 地域 | 出来事 |
|---|---|---|
| 2002–2005 | US | Boston DynamicsがBigDogを開発・公開デモ(DARPA資金) |
| 2005–2009 | US | DARPA「Learning Locomotion」計画がLittleDogを6大学チームに配布 |
| 2013 | US | 福島事故を受け、DARPA Robotics Challenge向けにAtlasを発表 |
| 2014 | US | MIT Cheetah 2が屋外で無拘束のまま走行・跳躍 |
| 2016 | US | Boston DynamicsがSpotを発表 |
| 2017 | CN | Unitreeが初の四足歩行ロボット「Laikago」を発売 |
| 2018 | US | MIT Cheetah 3が目視によらず階段・瓦礫を昇降 |
| Jan 2019 | CH | Hwangboらの論文がScience RoboticsにANYmalのSim2Real強化学習を発表 |
| Mar 2019 | US | Mini Cheetahが記録上初めて四足ロボットとしてバックフリップに成功 |
| 2020 | CN | Unitreeが四足ロボット「A1」を発売(1万ドル未満) |
| Jun 2020 | US | SpotがBoston Dynamics初の一般向け直接販売ロボットに(7万4,500ドル) |
| 2021 | US | MITが自社ヒューマノイドを発表、Mini Cheetahのアクチュエータ設計を転用 |
| 2021 | CH | ETHの「Learning to Walk in Minutes」が大規模並列シミュレーションでANYmalを学習、legged_gymとして公開 |
| 2021 | US | NVIDIAがIsaac Gymを公開、legged_gym研究者のうち2名が共著 |
| 2021 | CN | Unitreeが四足ロボット「Go1」を発売(2,700ドルから) |
| 2023 | CN | Unitreeが初のヒューマノイド「H1」を発売、報道によれば3名で約半年の開発 |
| 2023 | CN | Unitreeが四足ロボット「Go2」を発売(1,600ドルから) |
| Aug 2023 | US | Boston Dynamicsのブログが、AtlasとSpotが同系統のMPC制御であると明言 |
| Apr 2024 | US | Boston Dynamicsが油圧式Atlasを退役、全電動の後継機を発表 |
| May 2024 | CN | Unitreeが1万6,000ドルのヒューマノイド「G1」を発表 |
| 2024 | Global | NVIDIA「Isaac Lab」が、Unitree・Boston Dynamics・Fourier等のヒューマノイドを四足ロボットと同一基盤で学習開始 |
10よくある質問(FAQ)
ヒューマノイドロボットは、四足歩行ロボットの部品を文字通り流用しているのですか?
多くの場合、部品そのものが同一というわけではありませんが、同じ設計思想、場合によっては同じ製造基盤を共有しています。MIT自社のヒューマノイドは、Mini Cheetahのアクチュエータ設計を、より高いトルクに対応させた上で明示的に転用しました。Unitreeのヒューマノイド用アクチュエータも、四足歩行ロボットを作ってきたのと同じ自社製モーター開発の系譜にありますが、H1・G1の高トルク版はGoシリーズと全く同一の部品ではありません。
Boston DynamicsのAtlasは、Spotの技術の上に作られているのですか?
両者は、モデル予測制御(MPC)という制御方式を共有しており、Boston Dynamics自身がほぼ同じ表現でこれを説明し、Atlasの商用化への「歩み」をSpotのそれになぞらえています。ただし、AtlasとSpotは別々のハードウェア基盤・別々のアクチュエータの歴史を持ちます(Atlasは油圧から電動へ、Spotは当初から電動)。AtlasがSpotの特定の部品を引き継いだわけではありません。
Unitreeの「H1」は、本当に3人・半年で作られたのですか?
これは中国の業界メディア(Geekpark、36Kr)が報じ、SemiAnalysisなど外部アナリストも引用している数字です。Unitree自身も外部の観察者も、これをゼロから始めたヒューマノイド開発ではなく、四足歩行ロボットで積み上げてきたハードウェア・製造の経験によるものと位置づけています。あくまでH1の初期プロトタイプチームの規模であり、現在のUnitreeのヒューマノイド開発体制全体の人数ではありません。
「四足歩行ロボットがヒューマノイドブームを生んだ」と言い切ってよいのでしょうか?
「生んだ」は言い過ぎです。MITのプルキット・アグラワル、元Boston Dynamics研究者のスコット・カインダーズマ、Google DeepMindのカロリーナ・パラダといった研究者は、実用的なヒューマノイドにとって未解決なのは移動ではなくマニピュレーション・力制御だと主張しています。四足ロボット研究が実際にもたらしたと検証できるのは、もっと狭い範囲です。特定のアクチュエータ、制御フレームワーク、強化学習の学習パイプラインが、この10年のヒューマノイド開発で転用されてきたことは文書上確認できますが、それがブームの唯一の決定的要因だったとまでは言えません。
四足歩行ロボットが発達する前から、二足・ヒューマノイド研究は存在していたのでは?
はい。本田技研工業のASIMOプログラムは1986年に始まり、2000年に一般公開されました(ロボット自体は2018年まで存続)。これはBoston DynamicsのBigDogや、2010年代のRLベースの四足ロボット研究よりずっと前です。二足歩行のバランス制御には、それ自体で独立した、より古い研究系譜があります。四足歩行ロボットの研究が後のヒューマノイドに具体的にもたらしたのは、アクチュエータ設計・RLベースの制御・製造規模であり、「二足で歩くロボット」という発想そのものではありません。
11出典
01. バランス制御の課題
03. シミュレーションの課題
04. Unitreeの事例
05. Boston Dynamicsの事例
関連記事
歴史
歴史一覧へ →歴史
- ›ロボット産業の歴史
- ›ロボット犬からヒューマノイドへ(この記事)