项目
Amazing Hand
它把重 1.1 千克、面向实验室的研究手概念,简化为爱好者可在数小时内打印、组装和控制的平台。
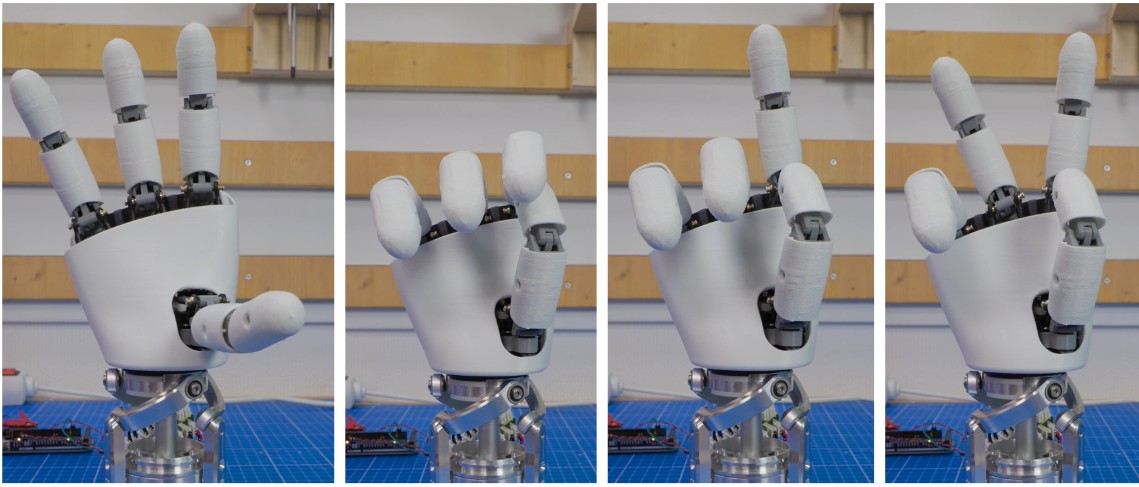
组装完成的机器人手,图片来自项目官方 GitHub 仓库。
Pollen Robotics AmazingHand GitHub 仓库;机械设计采用 CC BY 4.0Amazing Hand 带来的改变
高性能拟人机器人手过去通常面临两种取舍:采用外置前臂执行器的昂贵研究硬件,或自由度太少、除方盒外难以抓取其他物体的廉价夹爪。
Amazing Hand 将所有执行器装进手掌内部:
- 四根手指共 8 自由度;每指由两个 Feetech SCS0009 舵机驱动,无外置电子控制盒或前臂执行器
- 可完全 3D 打印,重 400 克,零部件成本低于 200 欧元
- 双重许可:控制代码采用 Apache 2.0,机械设计采用 CC BY 4.0
结果是一款成本和复杂度足以用于课堂项目、关节能力又足以承担真实研究的机器人手。Seeed Studio 也销售组装版,供不想自行打印的爱好者购买。
01来源:简化一款研究级机器人手
Amazing Hand 的设计谱系可追溯到 2021 年 12 月。韩国 Ajou University 由 Uikyum Kim 带领的团队在《Nature Communications》发表 ILDA hand:15 自由度、指尖力 34 牛顿的拟人机器人手。它是能力出色的研究硬件,但和多数高校灵巧手一样,并非爱好者可轻松制作。
2025 年 7 月,开发 Reachy 人形机器人的法国 Pollen Robotics——于同年 4 月被 Hugging Face 收购——将这一思路大幅简化并开源。团队公告明确说明了设计来源和目标:
“本项目主要受 ILDA hand 研究项目启发……我们发布一款机器人手……通过简化 ILDA hand 概念降低入门成本。”
02设计:全部装进手掌
Amazing Hand 的核心设计是自包含。许多研究手把执行器装在笨重的前臂单元,再用线缆连接;Amazing Hand 驱动手指的每个舵机都位于手掌内部。
这一约束决定了其他设计:
软件侧无需购买专有控制器;机器人手通过标准串行总线驱动,项目记录了两条可直接使用的控制路径。
- 四根手指各采用并联机构,由两个 Feetech SCS0009 舵机分别完成屈伸与外展/内收
- 柔性 TPU 外壳覆盖刚性框架,以 3D 打印制造;无外露线缆或控制盒
- 腕部接口最初为 Reachy 2 Orbita 手腕设计,也可适配其他机器人
- 支持两种控制方式:通过 Waveshare 串行总线驱动器使用 Python,或使用运行 Feetech TTLinker 固件的 Arduino
- 舵机可回报扭矩启停状态、扭矩反馈、位置和温度,无需另接传感器线缆
- 驱动全部 8 个执行器需要外部电源,电子系统不能由控制电脑本身供电
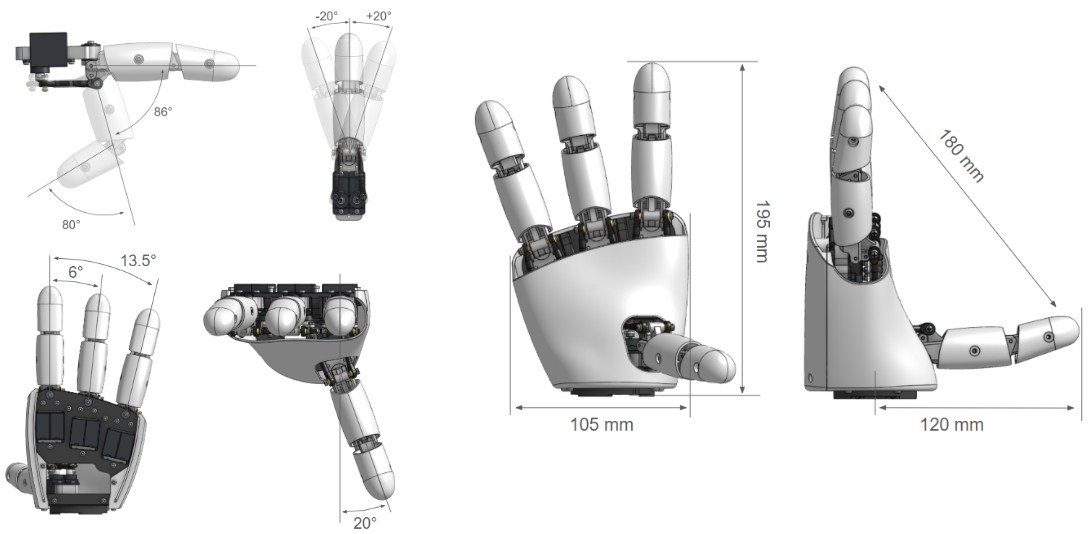
项目 GitHub 仓库中的官方 CAD 参考图,展示手指关节范围和整体尺寸。
Pollen Robotics AmazingHand GitHub 仓库;机械设计采用 CC BY 4.0物料清单:每只手约 115.69 欧元(约 134.20 美元)
| 部件 | 数量 | 单手价格 |
|---|---|---|
| Feetech SCS0009 servo | 8 | €56.00 |
| Ball joint M2 | 16 | €17.60 |
| M2 threaded rod (L300mm) | 1 | €1.71 |
| Axis D2×10mm | 8 | €4.00 |
| Axis D2×16mm | 8 | €6.40 |
| Bushing (6mm / 8mm, GFM 0608-04) | 8 | €12.80 |
| Thermoplastic screw 2.5×6mm | 16 | €0.16 |
| Thermoplastic screw 2.5×8mm | 30 | €0.30 |
| Washer M2.5 (8mm, large series) | 4 | €1.72 |
| 3D-printed parts (full set) | 1 | €15.00 |
| 单手合计 | €115.69 | |
03落地进展:套件、稳定版本与黑客松奖项
媒体很快跟进:日本科技媒体 GIGAZINE 于 2025 年 7 月 18 日报道该项目,距 Hugging Face 公告十天。仓库直到 2026 年 4 月才为 v1.0 标注“Amazing Hand 首个稳定版本”,即从首次开源到维护者称为稳定版本经历九个月迭代。
到 2026 年中,Amazing Hand 已从 GitHub 仓库发展为小型硬件生态。深圳硬件厂商 Seeed Studio 开始销售组装好的左右手套件;该公司也生产 LeRobot SO-101 与 Reachy Mini 套件。项目还成为 Seeed 2026 年 3 月 21—22 日 Santa Clara Embodied AI Hackathon 的团队奖品;活动由 Seeed、NVIDIA、Hugging Face、Pollen Robotics 等共同组织。套件销售和活动采用不等同大规模部署。
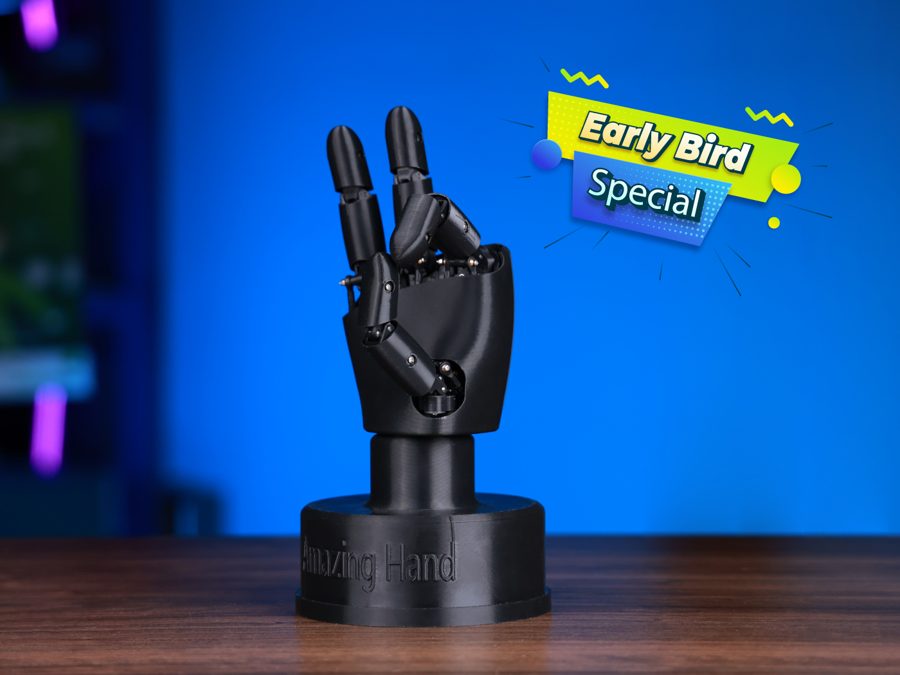
Seeed Studio 销售组装完成的 Amazing Hand 开发套件,左手与右手分别销售。
Seeed Studio 官方产品图04定位:为 Reachy 设计,也能用于其他机器人
Amazing Hand 围绕 Reachy 2 Orbita 手腕设计,Pollen Robotics 官方演示也采用这一组合,为 Hugging Face 的人形机器人提供低于研究级灵巧手成本的末端执行器。但项目说明腕部接口可适配,且代码和机械设计的开放许可不限制其安装到其他机械臂。
它体现了本站在 LeRobot 中追踪的趋势:过去需要资金充足实验室才能制造的高自由度机器人手、低成本机械臂与社区数据集,正越来越多地由单个工程师发布、由爱好者打印。
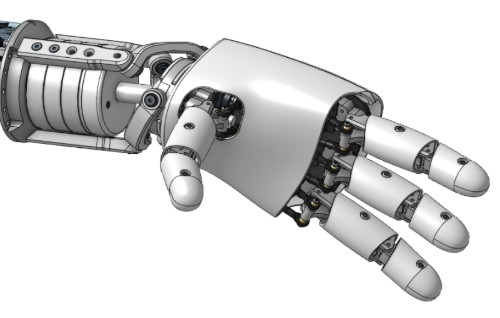
Amazing Hand 最初围绕 Pollen Robotics Reachy 2 Orbita 执行器设计的腕部接口。
Pollen Robotics AmazingHand GitHub 仓库;机械设计采用 CC BY 4.0Pollen Robotics 官方频道演示:Amazing Hand 安装在 Reachy 2 手腕上,展示其原始适配接口。
05时间线概览
| 日期 | 合作方 | 事件 |
|---|---|---|
| 2021-12 | Ajou University | ILDA hand 研究发表于 Nature Communications |
| 2025-04 | Hugging Face | Hugging Face 收购 Pollen Robotics |
| 2025-07 | Pollen Robotics | Amazing Hand 以 Apache 2.0/CC BY 4.0 双重许可开源 |
| 2025-12 | Seeed Studio | 组装版 Amazing Hand 套件开始销售 |
| 2026-03 | Seeed Studio | Amazing Hand 成为 Seeed Embodied AI Hackathon 奖品 |
| 2026-04 | Pollen Robotics | GitHub 标注 v1.0“首个稳定版本” |
06常见问题
Amazing Hand 是什么?
Amazing Hand 是 Pollen Robotics(现属 Hugging Face)推出的开源 8 自由度拟人机器人手。它可完全 3D 打印,重 400 克,零部件成本低于 200 欧元;与多数研究级灵巧手不同,所有执行器均内置于手掌,不需要外部控制盒或前臂单元。
由谁、何时开发?
Pollen Robotics 工程师 Steve Nguyen、Jeremy Laville 等于 2025 年 7 月在 Hugging Face 博客发布 Amazing Hand。其设计简化自韩国 Ajou University 团队 2021 年发表的 ILDA hand 学术项目。
成本多少,采用什么许可?
官方目标是零部件成本低于 200 欧元;项目物料清单示例约为每手 115.69 欧元,实际价格会因地区、运费和配置变化。控制代码采用 Apache 2.0,机械 CAD 采用 CC BY 4.0。Seeed Studio 另售预组装版,售价不等同自行采购 BOM。
只能用于 Pollen Robotics Reachy 2 吗?
它最初围绕 Reachy 2 Orbita 手腕设计,官方演示也采用该组合;但文档说明腕部接口可适配其他机器人,开放许可也不限制安装对象。
07参考来源
相关文章
文章
企业与市场数据
项目
- ›LeRobot 发展史
- ›SO-101
- ›LeKiwi
- ›Amazing Hand(本文)
- ›Open Duck Mini
- ›OpenArm