项目
LeRobot 发展史
LeRobot 带来的改变
LeRobot 出现前,为特定实体任务训练机器人通常要围绕实验室现有硬件搭建一次性采集装置、编写专用代码,成果也难供其他实验室复现。
LeRobot 用一套共享开源技术栈取代这一模式:
- 统一的机器人遥操作与过程记录方式
- 统一数据集格式,已用于数千个社区共享数据集
- 同一库同时运行自研算法(ACT、SmolVLA)和外部模型(Physical Intelligence π0、NVIDIA Isaac GR00T)
- 硬件最低约 100 美元,而研究级机械臂过去常需数万美元
不到两年,真实机器人学习从资金充足实验室的私有项目,变成拥有 3D 打印机的爱好者可用相同软件与公开数据复现的流程。低成本不表示所有任务都能轻易复现。
迄今历程:四个阶段
- 2024
起点
前 Tesla 工程师在 Hugging Face 启动原生 PyTorch 机器人库
- 2024–2025
硬件成本下降
Koch → SO-100 → SO-101 将遥操作机械臂对降至百美元级
- 2025
模型与数据规模扩大
π0、GR00T 与社区训练 SmolVLA 扩展模型库;数据集达到数百万 episode
- 2025–2026
生态与预测能力
Pollen Robotics 加入 Hugging Face,全球黑客松吸引数千人,0.6.0 为策略加入预测能力
01起源:前 Tesla 工程师的押注(2024)
LeRobot 最早代码可追溯到 2024 年 1 月 26 日 Rémi Cadène 的单次初始提交。他曾任 Tesla 高级研究科学家,后加入 Hugging Face 从事机器人研究。首个 0.1.0 包于 3 月 9 日发布至 PyPI,已包含 TD-MPC,并在数日内加入 ACT 与 Diffusion Policy。到 5 月,团队正式发布原生 PyTorch 的真实机器人策略训练/部署库 LeRobot,并采用宽松 Apache 2.0。提交、PyPI 发布和公开发布是三个不同节点。
其核心判断是:机器人学也会像语言模型一样,从开放共享工具与数据集获益,而非每个实验室重复构建并封闭自己的训练流水线。
“LeRobot 之于机器人学,就像 Transformers 库之于自然语言处理。”
02硬件变便宜:Koch、SO-100、SO-101(2024—2025)
LeRobot 于 2024 年 7 月首先支持项目外开发、已在爱好者与研究圈使用的 Koch v1.1 开源舵机机械臂。2024 年 10 月,LeRobot 与法国 TheRobotStudio 合作推出 SO-100:约百美元部件成本的 3D 打印 leader/follower 机械臂对,将真实操纵数据采集门槛从数千美元降到爱好者预算。2025 年 2 月,LeKiwi 轮式底盘让 SO-101 从固定机械臂扩展到移动操作。
2025 年 4 月,Hugging Face、TheRobotStudio 与 WowRobo、Seeed Studio、Partabot 推出 SO-101;根据组装程度与运输地区,价格约 100—500 美元:
运行中的 SO-100 leader–follower 机械臂对:LeRobot 通过这种遥操作装置采集模仿学习策略所需示范数据。
动画:Hugging Face(LeRobot),Apache License 2.0,来自 GitHub- 更易组装,不再需要拆齿轮来更换电机
- 重新设计线束
- 优化 leader 机械臂减速比
“史上最受欢迎的机器人机械臂?……AI 开发者首先应该购买的机械臂。”
Hugging Face 官方教程系列讲解 SO-100 组装与校准;这套 LeRobot Tutorials 降低硬件入门门槛。
03模型库扩展:从 ACT 到 SmolVLA(2025)
LeRobot 首日即包含 ACT、Diffusion Policy、VQ-BeT 等模仿学习基线;2025 年又成为运行其他实验室机器人基础模型的常用平台。Physical Intelligence π0/π0.5 与 NVIDIA Isaac GR00T 集成进 v0.4.0,使开发者可用 SO-100/SO-101 数据微调通用 VLA。模型所有权仍属各开发方。
2025 年 6 月,Hugging Face 发布 4.5 亿参数 SmolVLA,仅以 Hub 中 `lerobot` 标签下的 LeRobot Community Datasets 示范记录预训练。按团队实验,社区数据预训练使 SO-100 成功率从 51.7% 升至 78.3%,表明低成本硬件可能形成数据飞轮;该数字是特定评测结果,不是所有任务通用成功率。
SmolVLA:不仅用实验室数据,也用社区数据训练
紧凑的 4.5 亿参数 VLA,仅使用 LeRobot Community Datasets 预训练。按论文实验,该众包数据预训练使其在 SO-100 评测中的成功率从 51.7% 提高到 78.3%;此结果受任务与评测设置限制。
π0/π0.5 与 Isaac GR00T 加入库
Physical Intelligence π0/π0.5 和 NVIDIA Isaac GR00T 在 LeRobot v0.4.0 中集成,开发者可用自有 SO-100/SO-101 数据微调通用 VLA,而不必从零训练。集成不表示模型由 LeRobot 开发。
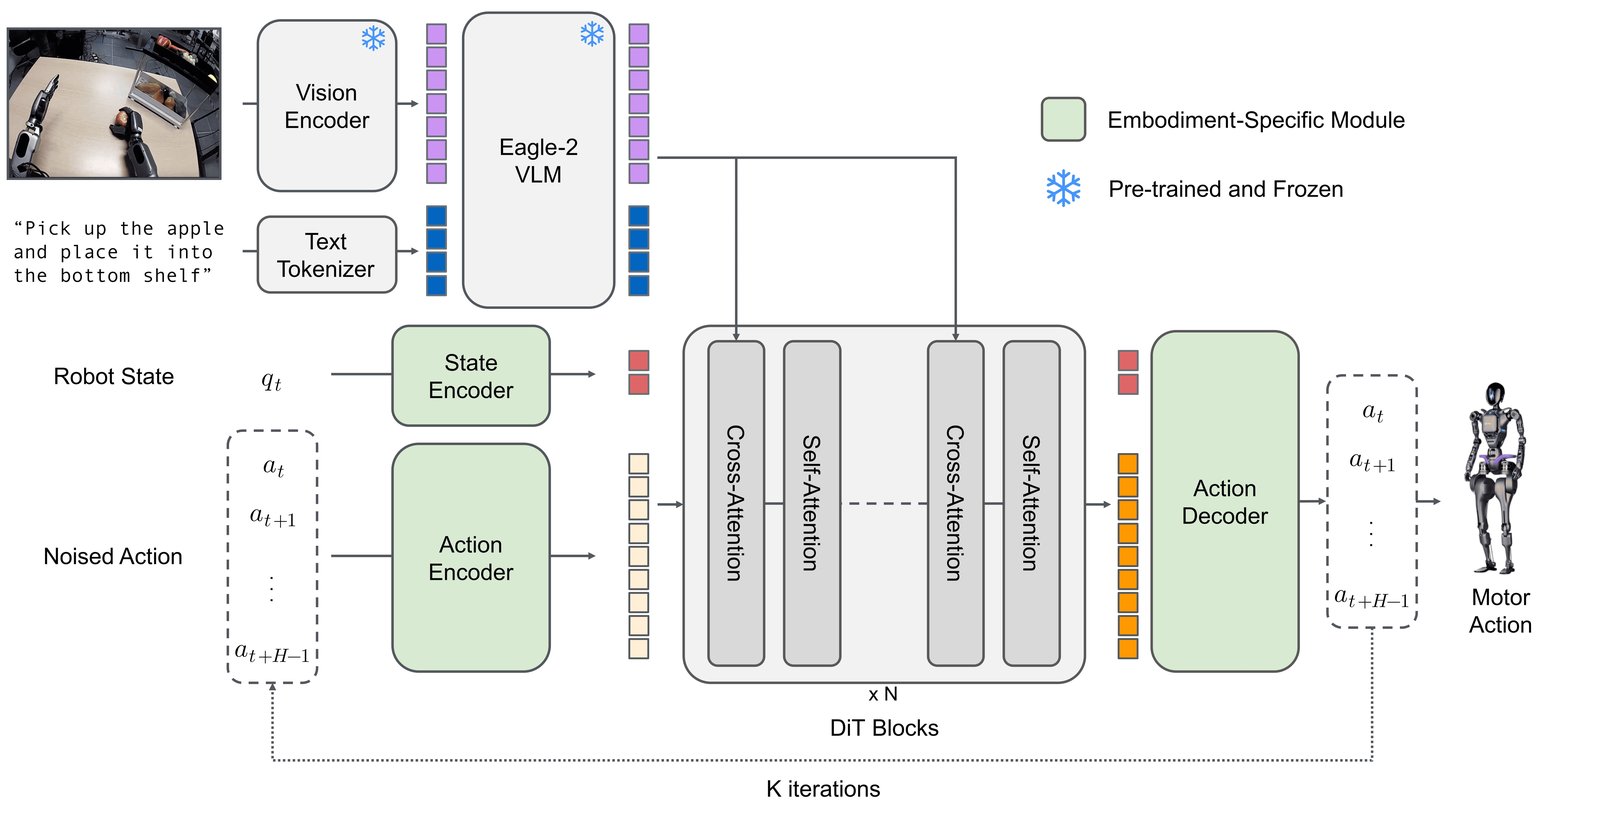
VLA 如何连接相机输入、语言指令与机器人动作;LeRobot 集成 π0、GR00T、SmolVLA 所依据的架构模式。
图:Hugging Face(LeRobot),Apache License 2.0,来自 GitHubNVIDIA 官方开发者教程讲解如何在 LeRobot 内后训练 Isaac GR00T;该基础模型由 NVIDIA 开发,LeRobot 负责集成。
04数据集变大,并超越机械臂(2025)
随着 episode 增多,原本每 episode 一个文件的格式在数百万规模遇到文件系统限制。Hugging Face 于 2025 年 9 月发布 LeRobotDataset v3.0,把多个 episode 打包进共享 Parquet/MP4/JSON,并支持流式读取而无需完整下载;它随 2025 年 10 月 v0.4.0 进入库。格式公告与随版本交付时间不同。
同年,LeRobot 范围扩展到机械臂之外。Hugging Face 于 2025 年 3 月与德国驾驶数据公司 Yaak 合作发布 L2D,并称其为全球最大端到端自动驾驶开源数据集。数据来自德国驾校 60 辆电动车的影像和车辆状态,分阶段增长,目标/披露到 2025 年 11 月超过 5,000 小时、100 万 episode。车辆数、小时数与 episode 数是不同指标。
05Hugging Face 收购硬件公司 Pollen Robotics(2025 年 4 月)
2025 年 4 月,Hugging Face 完成第五次收购,买下法国 Pollen Robotics。该公司由前 Inria 研究人员于 2016 年创立,已向 20 多个国家客户出货数百台机器人,并在 2022 ANA Avatar XPRIZE 获第二名。公司披露的出货与国家数量不等同当前在役数量。
收购为 LeRobot 带来自有高端硬件 Reachy 2:轮式、上身 7 自由度人形机器人,标价 70,000 美元,面向实验室与大学,Cornell、Carnegie Mellon 属早期采用者。SO-100/101 追求最低入门价,Reachy 2 是同一开源软件上的完整支持研究平台。三个月后,团队发布较小、面向个人开发者的 Reachy Mini;其价格定位不能与 Reachy 2 混用。
“机器人可能是 AI 解锁的下一前沿,而且应当开放、可负担并保护隐私。”
Seeed Studio 官方回顾 Reachy Mini;它是 Hugging Face 收购 Pollen Robotics 后获得的 Reachy 2 人形机器人的更小、面向个人的版本。
06全球社区(2025—2026)
到 2026 年中,LeRobot GitHub 仓库超过 25,000 星标与 5,000 复刻。两者是特定时间点的社区关注指标,不代表用户、设备或部署数量。
2025 年 6 月,LeRobot Worldwide Hackathon 在一个周末举办七大洲 100 多场线下活动,报名者超过 3,000 人,使用借用或自制 SO-100/SO-101 训练并演示策略,获奖作品公开到 Hub。报名数不等同实际出席或机械臂数量。
Hugging Face 为 2025 年 6 月 LeRobot Worldwide Hackathon 制作的官方启动影片;活动在一个周末覆盖七大洲 100 多场本地活动。
070.6.0:“Imagine, Evaluate, Improve”(2026 年 7 月)
到 2026 年 2 月,LeRobot 发布正式论文《LeRobot: An Open-Source Library for End-to-End Robot Learning》,署名 17 人,包括 Cadène 与 Hugging Face 联合创始人 Thomas Wolf,总结两年设计决策。期间持续发布小版本:v0.4.0 于 2025 年 10 月,v0.5.0 于 2026 年 3 月。
2026 年 7 月 6—7 日发布的 v0.6.0 主题为“Imagine, Evaluate, Improve”,加入三种世界模型策略。VLA-JEPA、FastWAM 在训练时预测下一动作的未来表征,推理时移除预测步骤,因此真实机器人运行不增加该步骤计算;LingBot-VA 在推理时仍联合预测未来影片与动作,计算成本更高,但可视化策略所“想象”的未来。三者机制不可笼统写成相同。
该版本还增加:
- 正式奖励模型 API(Robometer、TOPReward),用于判断策略是否真正完成任务
- 六个新仿真基准,在真实部署前评估策略
- 新的 `lerobot-rollout` 命令行真实机器人改进流程,允许人在任务中途介入
这是项目发布两年后职责从“低成本实现机器人学习”转向“可衡量地改进机器人学习”的明确信号。
08时间线概览
| 日期 | 合作方 | 事件 |
|---|---|---|
| 2024-01 | Hugging Face | Rémi Cadène 提交后来成为 LeRobot 的首个 commit |
| 2024-03 | Hugging Face | 首个软件包 v0.1.0 发布到 PyPI |
| 2024-05 | Hugging Face | LeRobot 以 Apache 2.0 正式发布 |
| 2024-07 | Hugging Face | 增加 Koch v1.1 支持 |
| 2024-10 | TheRobotStudio | SO-100 发布(部件约 100 美元) |
| 2025-02 | Hugging Face | LeKiwi 移动底盘把 SO-101 装上轮式底盘 |
| 2025-03 | Yaak | L2D 自动驾驶数据合作公布 |
| 2025-04 | Pollen | Hugging Face 收购 Pollen Robotics,并公布 Reachy 2 |
| 2025-04 | TheRobotStudio | SO-101 发布(约 100—500 美元) |
| 2025-06 | Hugging Face | SmolVLA 发布,使用社区数据集预训练 |
| 2025-06 | Hugging Face | LeRobot Worldwide Hackathon:七大洲 100 多场活动、3,000 多名报名者 |
| 2025-07 | Pollen | 面向个人、比 Reachy 2 更小的 Reachy Mini 发布 |
| 2025-09 | Hugging Face | LeRobotDataset v3.0 格式发布 |
| 2025-10 | NVIDIA / Physical Intelligence | v0.4.0 交付 Dataset v3.0、π0/π0.5 与 Isaac GR00T 支持 |
| 2026-02 | Hugging Face | LeRobot 团队在 arXiv 发布正式论文 |
| 2026-03 | Hugging Face | v0.5.0“Scaling Every Dimension”发布 |
| 2026-07 | Hugging Face | v0.6.0“Imagine, Evaluate, Improve”加入世界模型和奖励模型 API |
09常见问题
LeRobot 是什么?
LeRobot 是 Hugging Face 推出的开源 Apache 2.0 原生 PyTorch 库,用于训练和部署真实机器人策略。它包含模仿学习与强化学习算法、预训练模型、社区数据集和不断扩展的低成本硬件支持,目标正如 Rémi Cadène 所说:成为机器人领域的 Transformers 库。
由谁、何时创建?
前 Tesla 高级研究科学家 Rémi Cadène 于 2024 年 1 月 26 日在 Hugging Face 提交首个 commit。v0.1.0 于 3 月 9 日进入 PyPI,团队于 2024 年 5 月正式公开发布。
SO-101 机械臂价格多少?
Hugging Face 与 TheRobotStudio 于 2025 年 4 月同 WowRobo、Seeed Studio、Partabot 发布 SO-101。按 DIY/预组装程度和运输地区,价格约 100—500 美元;不同数字对应不同配置。
LeRobot 0.6.0 加入的“世界模型”是什么?
VLA-JEPA、LingBot-VA、FastWAM 会学习预测行动前的近未来。VLA-JEPA 与 FastWAM 仅在训练阶段使用预测,真实机器人推理时移除,因此不增加该步骤成本;LingBot-VA 推理时仍联合预测未来影片和动作,成本更高,但能显示策略预期。
LeRobot 只用于机械臂吗?
不是。机械臂 Koch、SO-100、SO-101 是早期硬件里程碑;收购 Pollen Robotics 后也支持 Reachy 2 人形机器人,并通过与 Yaak 的 L2D 数据合作应用于端到端自动驾驶。数据集应用与直接硬件控制支持是不同关系。
两年对机器人项目而言很短,LeRobot 仍快速变化:几乎每月的小版本、从 VLA 扩展到世界模型的模型库,以及从百美元机械臂到 7 万美元人形机器人的硬件范围。版本速度能否持续、社区数据飞轮能否复现 SmolVLA 的特定评测提升、Hugging Face 对 Pollen Robotics 的硬件押注能否商业成功,仍是需要持续追踪的开放问题。
10参考来源
01. 起源:前 Tesla 工程师的押注(2024)
02. 硬件变便宜:Koch、SO-100、SO-101(2024—2025)
04. 数据集变大,并超越机械臂(2025)
05. Hugging Face 收购硬件公司 Pollen Robotics(2025 年 4 月)
06. 全球社区(2025—2026)
相关文章
项目
- ›LeRobot 发展史(本文)
- ›SO-101
- ›LeKiwi
- ›Amazing Hand
- ›Open Duck Mini
- ›OpenArm