项目
Open Duck Mini
到 2026 年,它发展为成本约 400 美元、以强化学习训练行走的双足机器人,形成活跃社区,并被 Google 选用于 I/O 2026 端侧 AI 演示。
它与 Disney 不存在官方授权或合作关系。
Google for Developers 发布的官方《Gemma Playground: Robot Duck》演示:两台 Open Duck Mini v2 在设备本地运行 Gemma 4。
Open Duck Mini 是什么
Disney BDX 是大型影业研发团队打造的专有机器人,利用强化学习保持平衡并移动。Open Duck Mini 回答更窄的问题:一名工程师大体独立工作,能否复现部分能力,并让任何人都可 3D 打印且承担成本?它是受启发的非官方项目,并非 Disney 产品。
项目核心要素:
- 目标制作成本低于 400 美元,整体以 3D 打印制造并由 Raspberry Pi 驱动
- 在仿真中以强化学习训练行走,再迁移到实体机器人(Sim-to-Real)
- Apache 2.0 许可、活跃 Discord 社区,以及生成参考步态的配套仓库
01它是什么:迷你 BDX 风格机器人
Open Duck Mini 由 Antoine Pirrone 开发。他是法国 Pollen Robotics 的研发工程师,也是位于 Bordeaux 的 Rhoban 机器人团队成员。Pollen Robotics 现属 Hugging Face,亦开发 Amazing Hand 与 Reachy 人形机器人。该项目是 Pirrone 的个人开源项目,不代表其雇主或 Disney 官方产品。
项目 README 明确说明灵感来自 Disney BDX,希望制作其迷你开源版本。Disney 自家研发团队曾在 Disneyland Resort、NVIDIA GTC 等场合展示 BDX,这些是专有影业硬件;Pirrone 的目标则是打造任何人都能 3D 打印且可负担的独立实现。灵感关系不构成授权、合作或技术继承声明。
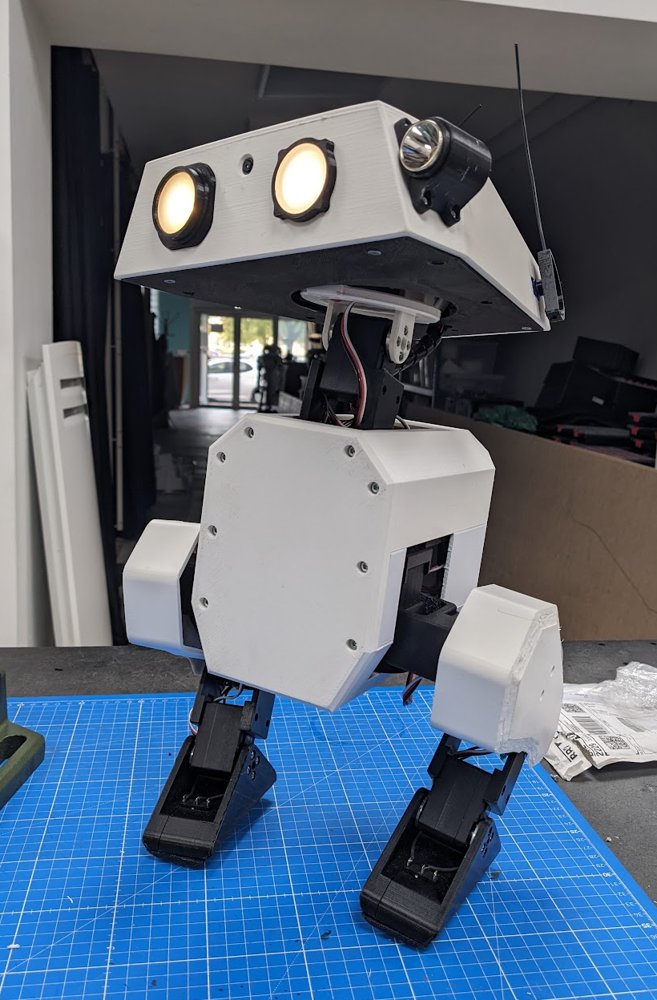
v2 原型:3D 打印外壳、U2D2 电源板,躯干内置 Raspberry Pi Zero 2W。
Antoine Pirrone,Open_Duck_Mini GitHub 仓库,Apache License 2.0Open Duck Mini is standing up using a policy learned with RL in simulation!
— Antoine Pirrone (@antoinepirrone) September 16, 2024
We are still pushing locomotion, so if you have some knowledge of Isaac Gym and want to help feel free to join us! https://t.co/MjeppD4QAI https://t.co/Aj9gAtIKzV@Thom_Wolf pic.twitter.com/mDMG29honT
Antoine Pirrone 于 2024 年 9 月发布的早期里程碑:Open Duck Mini 使用在仿真中强化学习训练的策略站立。
02硬件:从 v1 到 v2
第一版高约 35 厘米,明确属于开发中原型,用于先验证行走方法是否可行,再投入更完善结构。到 2024 年 12 月,Pirrone 开始研发 v2:更高、更坚固,并以 BOM 低于 400 美元为目标。35 与 42 厘米分别对应不同世代,不能混用。
独立运行时软件包与训练代码分开,负责机器人本体上的执行:
- v2 双腿伸直时高约 42 厘米,目标完整物料清单成本低于 400 美元
- 机载计算使用 Raspberry Pi Zero 2W;执行器特性通过 Pirrone 所属 Rhoban 机器人团队的 BAM 工具测定
- v1 使用 Dynamixel XL330 舵机;后续版本持续调整执行器组合
- 机载软件在 Raspberry Pi Zero 2W 上运行 Raspberry Pi OS Lite 64 位版
- 运行时是 Python 3 软件包(通过 pip install -e . 安装),与训练代码分离
- 通过 I2C 连接 IMU、USB 串口连接电机控制器、Bluetooth 连接用于遥操作的 Xbox 手柄
| 部件 | 数量 | 价格 |
|---|---|---|
| Power | ||
| 18650 cell | 2 | €10.00 |
| 18650 cell holder | 1 | €4.99 |
| 2S BMS | 1 | €8.40 |
| 5V regulator | 1 | €4.00 |
| Small power switch | 1 | €4.49 |
| USB-C charger | 1 | €9.99 |
| 2.1mm barrel jack | 2 | €2.00 |
| XT30 connector pair | 1 | €8.00 |
| Servos, control & sensors | ||
| IMU (BNO055) | 1 | €40.00 |
| Raspberry Pi Zero 2W | 1 | €26.08 |
| SD card | 1 | €10.00 |
| Servo control board (Waveshare) | 1 | €5.00 |
| Feetech STS3215 7.4V servo | 14 | €196.00 |
| Feet contact switches (SS-10) | 4 | €4.00 |
| 9g servos | 2 | €6.66 |
| Misc. | ||
| 3D-printing M3 inserts | 1 | €5.99 |
| PLA filament (~500g) | 1 | €20.00 |
| Cable sheath | 1 | €9.00 |
| 15cm micro-USB to USB-C cable | 1 | €7.00 |
| 50cm micro-USB to USB-C cable | 1 | €6.00 |
| Bearing | 3 | €10.50 |
| v2 核心 BOM 合计 | €398.10 | |
03教鸭子行走:Sim-to-Real
Open Duck Mini 不依赖手工调好的步态逻辑,而是将几乎全部在仿真中训练的策略迁移到实体机器人。不同版本使用的训练基础设施也发生变化:
- v1 在 NVIDIA Isaac Gym 中使用 AWD 框架训练,再于 MuJoCo 进行 sim-to-sim 验证
- v2 转用 MuJoCo Playground 训练,改编自 K-Scale Labs 开源框架
- 配套仓库 Open_Duck_reference_motion_generator 使用 Placo IK 库生成模仿学习参考步态
- 训练策略导出为 ONNX,在机器人上推理
Open Duck Mini v2 can (almost) walk !
— Antoine Pirrone (@antoinepirrone) March 26, 2025
Repo : https://t.co/Aj9gAtIKzV
Editing credits : @Almasy_CM
Cameraman: Augustin Crampette pic.twitter.com/H0YqyfHonx
开发者 Antoine Pirrone 发布的 Open Duck Mini v2 首次行走尝试,Augustin Crampette 拍摄(2025 年 3 月)。
04落地情况:社区与 Google I/O 亮相
到 2026 年中,Open Duck Mini 已超出单人项目阶段:活跃 Discord 社区分享制作与故障排查,GitHub 星标和复刻数也使其成为平台上较受关注的开源类人项目之一。这些社区指标不等同出货或商业部署。
项目热度带来意外曝光:在 2026 年 5 月 Google I/O 上,Google 开发者团队用两台 Open Duck Mini v2 演示《Gemma Playground: Robot Duck》,让同年 4 月发布的端侧 AI 模型 Gemma 4 完全在本地而非云端运行。这是 Google 选择该硬件作为演示载体,不表示 Google、Disney 或 Pollen Robotics 共同开发了机器人。
05时间线概览
| 日期 | 合作方 | 事件 |
|---|---|---|
| 2024 | Antoine Pirrone | 受 Disney BDX 启发的 Open Duck Mini v1 持续开发 |
| 2024-12 | Antoine Pirrone | 开始研发 v2,目标成本低于 400 美元 |
| 2026-04 | Gemma 4 以 Apache 2.0 发布 | |
| 2026-05 | 两台 Open Duck Mini v2 在 Google I/O 2026 演示端侧 Gemma 4 |
06常见问题
Open Duck Mini 是什么?
Open Duck Mini 是 Pollen Robotics 工程师 Antoine Pirrone 受 Disney BDX 启发制作的开源、可 3D 打印双足机器人。它以仿真强化学习训练行走,再迁移到实体机,目标制作成本低于 400 美元。它不是 Disney 官方项目。
由谁开发?
Open Duck Mini 由 Antoine Pirrone 创建并维护。他是 Pollen Robotics——现属 Hugging Face,开发 Reachy 与 Amazing Hand——的研发工程师,也是 Bordeaux Rhoban 机器人团队成员。项目本身由其个人维护。
如何学会行走?
行走策略在仿真中训练:v1 使用 NVIDIA Isaac Gym,v2 转向 MuJoCo Playground;配套工具基于 Placo IK 库生成参考步态。策略随后导出 ONNX,在机器人机载 Raspberry Pi 上运行。
Google I/O 2026 演示是什么?
Google 开发者团队在《Gemma Playground: Robot Duck》中使用两台 Open Duck Mini v2,展示 Google Gemma 4 模型完全在设备本地、而非云端运行。该演示是采用关系,不代表 Google 是机器人项目开发者。
07参考来源
01. 它是什么:迷你 BDX 风格机器人
02. 硬件:从 v1 到 v2
03. 教鸭子行走:Sim-to-Real
04. 落地情况:社区与 Google I/O 亮相
相关文章
文章
企业与市场数据
项目
- ›LeRobot 发展史
- ›SO-101
- ›LeKiwi
- ›Amazing Hand
- ›Open Duck Mini(本文)
- ›OpenArm