项目
LeKiwi
它把 Hugging Face 固定式参考机械臂变成移动操作机器人,数月后成为 LeRobot 库正式支持的机器人类型。
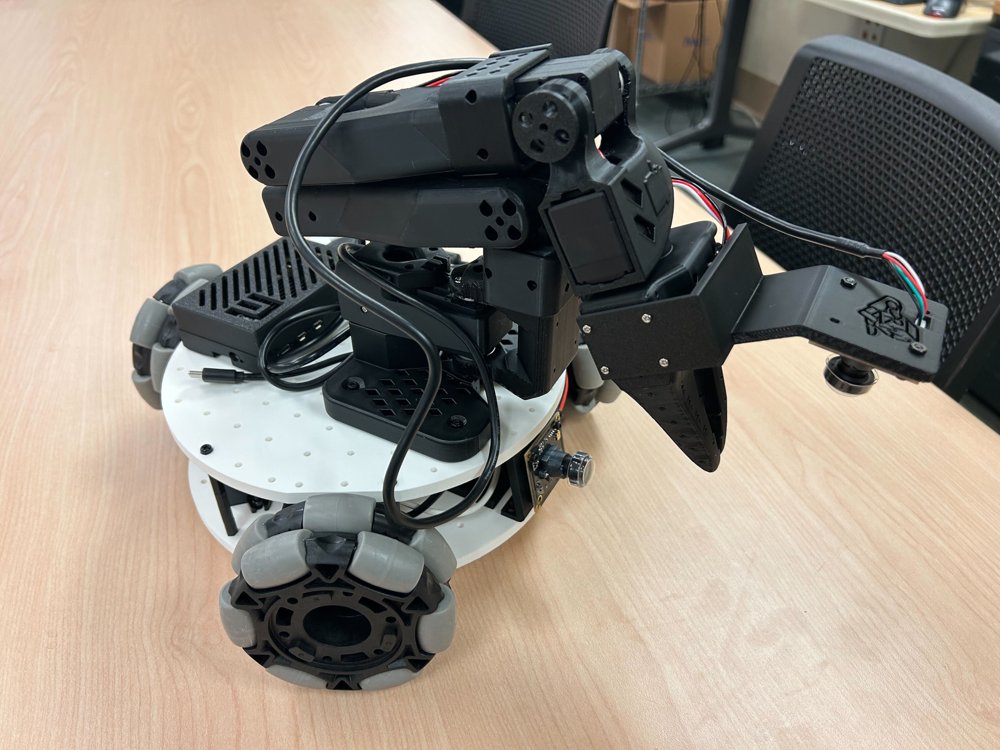
完成的 LeKiwi:SO-arm 系列机械臂及机载 Raspberry Pi 安装在三轮全向底盘上。
SIGRobotics-UIUC LeKiwi GitHub 仓库,Apache License 2.0LeKiwi 带来的改变
SO-101 为 LeRobot 提供了低成本且有能力的机械臂,但它固定在桌面,任务必须送到机械臂面前。
LeKiwi 用低成本移动底盘解除这一限制:
- 由现成 4 英寸全向轮组成的三轮 Kiwi drive,为固定式 SO-100/SO-101 增加完整平面全向移动能力
- 按项目自有 BOM:仅底盘、有线版本最低 184 美元;含电池、Raspberry Pi 5 和两台相机的完整机器人为 482—499 美元
- 硬件与软件均采用 Apache 2.0,并作为支持类型并入 Hugging Face `lerobot` 软件包(`--robot.type=lekiwi`)
结果是一款大学学生团队也能设计制造的移动操作扩展,并可通过与 SO-101 相同的 `lerobot` 软件包安装。社区项目已将其用于 LiDAR 建图及视觉—语言—动作策略研究;这些是不同成熟度的社区案例。
01大学机器人社团对“现在让它动起来”的回答
LeKiwi 诞生于 University of Illinois Urbana-Champaign 学生机器人组织 SIGRobotics-UIUC,项目 GitHub 可追溯至 2025 年 2 月。SO-100 已让 3D 打印机械臂进入爱好者预算,但仍固定在桌面。团队设计可承载机械臂和机载计算的轮式底盘,并复用机械臂已有的 Feetech STS3215 总线舵机来驱动车轮,从而统一零件家族、固件栈和供应链。
文档直接解释名称后半部分:底盘采用三轮 Kiwi drive,即三个全向轮组成、无需先转向即可沿任意平面方向移动的完整平面全向结构。README 署名跨越两类工作:Manav Chandaka、Bhargav Chandaka、Pepijn Kooijmans 负责 CAD;Pepijn Kooijmans、Gloria Wang、Bhargav Chandaka、Advait Patel 负责软件。团队公告一周后,Hugging Face LeRobot 负责人 Rémi Cadène 在 X 扩散项目:
Meet the game-changer: LeKiwi 🥝
— Remi Cadene (@RemiCadene) March 3, 2025
Crafted by @sigrobotics and @huggingface
At 1/10 the cost of the best alternative out there, it's the most accessible mobile base for $300. Easier DIY to automate chords at home!
1/ 🧵 Link and details in thread 👇 pic.twitter.com/VG9GvHvb5y
Hugging Face LeRobot 负责人 Rémi Cadène 在 SIGRobotics-UIUC 首次公告一周后于 X 转发 LeKiwi。
02设计:一条机械臂、三个轮子、一台 Raspberry Pi
LeKiwi 刻意使用 LeRobot 用户较容易已有或采购的部件:将固定式 SO-100/SO-101 机械臂装在三轮全向底盘上方的 3D 打印转台。三个 4 英寸全向轮与机械臂一样使用 Feetech STS3215;机械臂 ID 1—6,车轮 ID 7—9,共用控制板和串行总线。
参考构建使用 Raspberry Pi 5,也可换成能以 5V 供电且 USB 足够的电脑。设备运行 Hugging Face `lerobot`,通过网络向笔记本发送相机与关节位置数据。两台 USB RGB 相机分别观察工作区和夹爪视角,供电方案则按举升扭矩与移动范围选择。
底盘结构件全部以 PLA 3D 打印。项目指南估算底板、轮毂、相机支架、Pi 外壳合计约 34 小时打印时间,组装打印件与电子部件约需两小时。代码与机械设计均采用 Apache 2.0,与 SO-101 相同;时间为官方估算而非所有设备保证。
- 全机使用同一舵机家族:机械臂六个 Feetech STS3215 保持电机 ID 1—6,底盘三轮舵机使用 ID 7、8、9;全部共用一块电机控制板与串行总线
- 参考构建使用 Raspberry Pi 5;文档称可替换为“任何能以 5V 运行且有足够 USB 端口的电脑”
- 两台 USB RGB 相机分别覆盖工作空间和腕部视角,通过网络与关节位置数据一起传到笔记本电脑
- 三种供电:12V 锂电池提供更大举升扭矩,5V USB-C 移动电源便于首次搭建,或使用价格最低但牺牲移动范围的有线无电池版本
- Pi 运行 Raspberry Pi OS 或 Ubuntu,通过 SSH 连接运行同一 `lerobot` Python 软件包的笔记本;无 LeKiwi 专用固件或操作系统镜像
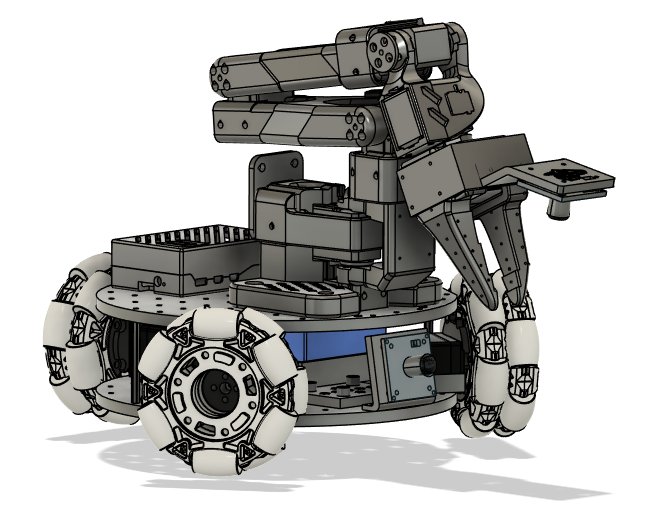
LeKiwi v1 官方 CAD:机械臂安装在三全向轮驱动上方的转台。
SIGRobotics-UIUC LeKiwi GitHub 仓库,Apache License 2.003成本:184—499 美元,以及不断增加的套件供应商
项目 BOM 列出五种构建,3D 打印耗材均另计。三个“仅底盘”版本不含机械臂:有线无电池 184 美元,5V 移动电源版 248 美元,12V 电池版 251.50 美元。两个“完整机器人”版本在底盘外加入完整 SO-101 leader–follower 遥操作机械臂对:5V 版 499 美元,12V 版 482 美元。
少数厂商开始以部件套件销售 LeKiwi,但仍需买家组装。ROBOTIS Dynamixel 替代版本套装定价 530.44 美元,并注明 SIGRobotics-UIUC 为原始设计者;结构件需自行 3D 打印,或另付 50 美元代打。Seeed Studio Full Kit 进一步包含预打印结构件和电池。价格对应不同配置,不能直接与项目 BOM 的 Feetech 版本比较。
| 构建版本 | 成本(美元) | 说明 |
|---|---|---|
| 仅底盘——有线版 | $184.00 | 无电池,不含机械臂驱动舵机 |
| 仅底盘——5V 版 | $248.00 | 20,000 mAh USB-C 移动电源 |
| 仅底盘——12V 版 | $251.50 | 12 V、5 A 锂电池 |
| 完整机器人——12V 版 | $482.00 | 底盘及完整的 SO-101 遥操作主从机械臂套装 |
| 完整机器人——5V 版 | $499.00 | 底盘及完整的 SO-101 遥操作主从机械臂套装 |
ROBOTIS LeKiwi 零部件套装
韩国舵机厂商 ROBOTIS 销售的 Dynamixel 版本零部件套装,并注明 SIGRobotics-UIUC 为原始设计方。结构件仍需 3D 打印,也可另付 50 美元由 ROBOTIS 打印。
Seeed Studio LeKiwi 完整套件
面向 12V 构建的自组装套件,比 ROBOTIS 套装更完整:预制 3D 打印件、电池与电子部件均包含,用户无需自行运行打印机。
04软件:正式支持的机器人类型,而非外挂补丁
LeKiwi 已被 LeRobot 文档列为正式支持类型。在 Raspberry Pi 与笔记本运行 `pip install -e ".[lekiwi]"` 会安装 Feetech SDK 和分布式计算所需 ZeroMQ;之后可复用 SO-101 的端口查找、电机设置、校准和数据录制 CLI,只需传入 `--robot.type=lekiwi`。
底盘键盘控制叠加在机械臂遥操作之上:W/A/S/D 前左后右移动,Z/X 原地旋转,R/F 在三档速度间切换。
社区此后扩展设计。Foxglove 于 2026 年 2 月记录 LiDAR 建图;2026 年 6 月,Hugging Face 社区作者记录 LeKiwi 配 Pollen Robotics PincOpen 夹爪训练 SmolVLA 移动抓放策略。截至文中时点,LeKiwi 尚无编号后继,仍是 LeRobot 主要参考移动底盘。建图和 VLA 均为社区案例,不代表官方默认功能或量产部署。
- 快速:线速度 0.4 米/秒,旋转 90°/秒
- 中速:线速度 0.25 米/秒,旋转 60°/秒
- 慢速:线速度 0.1 米/秒,旋转 30°/秒
- 机器人可视化公司 Foxglove 于 2026 年 2 月记录了为 LeKiwi 底盘增加 LiDAR 建图的过程
- 同一仓库另有 ROBOTIS 硬件版本,以 Dynamixel 舵机和 Koch v1.1 机械臂替换原方案,供已采用该生态的开发者使用
05时间线概览
| 日期 | 开发者 | 事件 |
|---|---|---|
| 2025-02 | SIGRobotics-UIUC | LeKiwi GitHub 上线:SO-100 搭配 3D 打印三轮全向底盘 |
| 2025-04-28 | Hugging Face | SO-101 发布;LeKiwi 官方文档将其标准化为推荐机械臂 |
| 2025-06-14 | Hugging Face | LeRobot Worldwide Hackathon:至少一个已发布数据集记录 LeKiwi 参赛项目 |
| 2025-10 | Hugging Face | `lerobot` CLI 增加在 Raspberry Pi 启动 LeKiwi 主机进程的专用命令 |
| 2026-02 | Foxglove | Foxglove 记录 LeKiwi 的 LiDAR 建图扩展 |
| 2026-06 | Hugging Face community | 社区博客记录 LeKiwi 配 PincOpen 夹爪训练 SmolVLA 移动操作策略 |
06常见问题
LeKiwi 是什么?
LeKiwi 是 SIGRobotics-UIUC 开发的开源 3D 打印移动底盘,采用三轮全向 Kiwi drive,用来承载 Hugging Face SO-100/SO-101 机械臂并组成移动操作机器人。它是 Hugging Face `lerobot` 库正式支持的机器人类型。
由谁、何时开发?
SIGRobotics-UIUC 是 University of Illinois Urbana-Champaign 学生机器人组织,于 2025 年 2 月发布 LeKiwi GitHub 仓库。
LeKiwi 成本多少?
按项目 BOM,有线无电池底盘约 184 美元;含完整 SO-101 leader–follower 机械臂对、电池、Raspberry Pi 5 和两台相机的完整机器人约 482—499 美元。ROBOTIS 530.44 美元套装与 Seeed 套件也可购买,但配置、打印件和代打费用不同。
LeKiwi 使用什么机械臂?
LeKiwi 围绕 Hugging Face SO-arm 系列设计,最初使用 SO-100,当前官方文档以较新的 SO-101 为推荐机械臂。
LeKiwi 是 LeRobot 官方组成部分吗?
是。Hugging Face `lerobot` Python 软件包把 LeKiwi 记录为支持类型,提供专用安装 extra、CLI 命令与官方设置指南。
07参考来源
01. 大学机器人社团对“现在让它动起来”的回答
02. 设计:一条机械臂、三个轮子、一台 Raspberry Pi
03. 成本:184—499 美元,以及不断增加的套件供应商
04. 软件:正式支持的机器人类型,而非外挂补丁
相关文章
文章
企业与市场数据
项目
- ›LeRobot 发展史
- ›SO-101
- ›LeKiwi(本文)
- ›Amazing Hand
- ›Open Duck Mini
- ›OpenArm