项目
OpenArm
到 2026 年年中,它已扩展为三部分组成的“OpenArm 2.0”系统,核心理念只有一个:让物理 AI 研究成果能够在不同实验室的硬件之间复现。
OpenArm 是什么
机器人学习研究存在一个硬件层面的老问题:即便两个实验室发布了同一项基准测试,它们所用的机械臂、光照条件、摄像头角度也往往并不相同,“模型 A 优于模型 B”这类结论因此很难真正得到验证。OpenArm 的思路是彻底消除这个变量。
平台的核心构成:
- 单臂 7 自由度(含夹爪的双臂系统共 16 自由度),采用可反向驱动的 Damiao QDD 电机,臂展 606mm、单臂重量 5.5kg,峰值负载 6.0kg,双臂整套系统售价 6,500 美元
- 完全开源:所有软件仓库均采用 Apache 2.0 许可,机构 CAD 采用 CERN-OHL-S-2.0 许可
- OpenArm 2.0 新增了标准化评测舱 OpenArm Cell 和无电机穿戴式远程操作臂 OpenArm KER,OpenArm 本身也已获得 Hugging Face LeRobot 的原生支持
结果是一款价格足够低、单个实验室就能直接整套购买的双臂研究机械臂;这背后的公司自身的商业化路线图,正是一款面向养老机构的人形机器人 Ena,而它依赖的,正是 OpenArm 想要加速的同一类物理 AI 研究。
01起源:一家语音 AI 实验室转向机器人领域
OpenArm 的源头可以追溯到 Reazon Holdings 内部的研发部门 Human Interaction Lab,该实验室早期专注于开发日语语音识别模型,而非机器人。随着研究重心转向机器人技术,Reazon 将这部分业务拆分为独立子公司 Enactic, Inc.,由联合创始人兼 CEO 山本泰豊于 2025 年 7 月 23 日在东京创立。
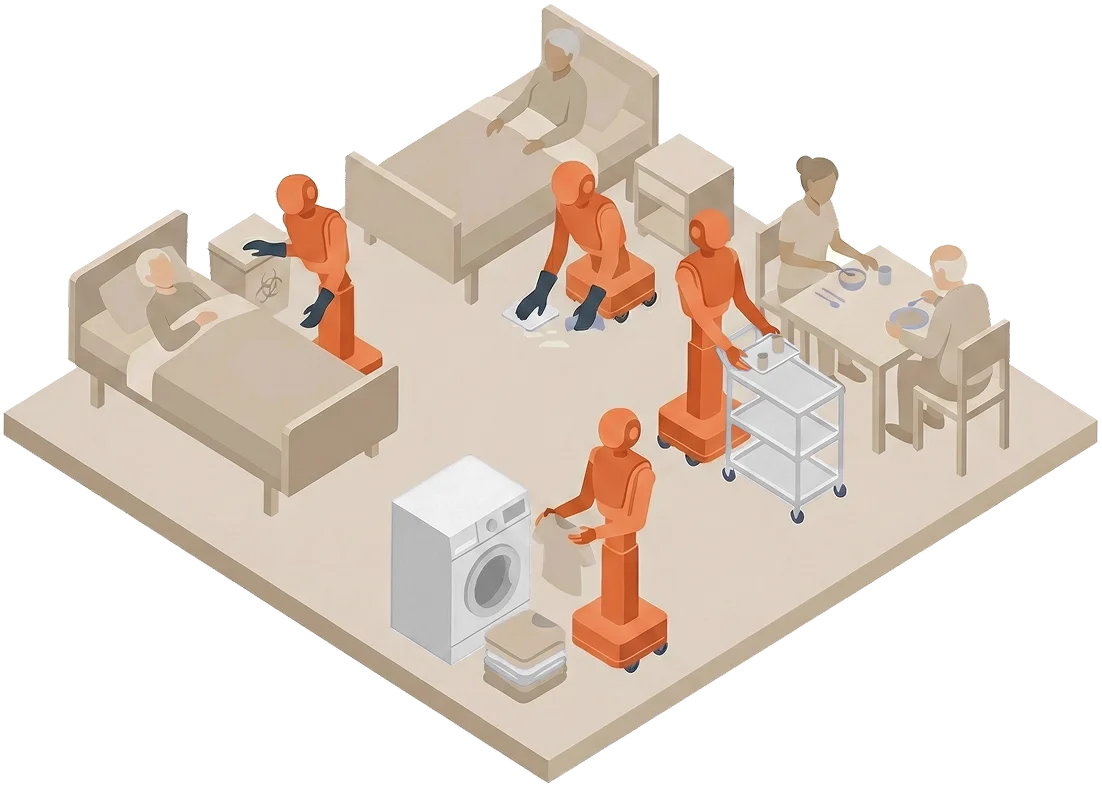
Enactic官方绘制的Ena在养老机构内的目标任务插画——老人状态监测、清洁、洗衣与送餐服务。
插画:Enactic, Inc.(enactic.ai)Enactic 自身的长期产品是人形机器人 Ena,针对日本护理行业的用工短缺问题设计,目标发布时间为 2026 年下半年。在养老机构中,它将承担以下任务:
- 折叠衣物
- 收拾餐盘
- 整理入住者房间
- 监测入住者健康状况
但在 Ena 之前,公司需要真实世界的操作数据,以及一个其他研究者也能复现的硬件平台。OpenArm 的首个版本 v0.1 早在 2025 年 2 月就已以测试版的形式低调发布;随着 Enactic 自身的正式宣布,完整公开发布于 2025 年 7 月 23 日到来,两天后还举行了发布活动。
“我们终于发布了 OpenArm 01 🦾🎉 这是一款为物理 AI 打造的完全开源双臂机械臂,快去看看吧。”
We’ve finally released 𝐎𝐩𝐞𝐧𝐀𝐫𝐦 𝟎𝟏 🦾🎉
— Hiroto Yamamoto | 山本 泰豊 (@hiro_yams) July 25, 2025
A fully open-source bimanual robot arm built for physical AI.
Go check it out at https://t.co/6ld59pRqzA#OpenSource #Robotics #Humanoid #PhysicalAI https://t.co/vy6fx75zeN
山本泰豊 2025 年 7 月 25 日在 X 上发布的原始公告帖文——完整未删减文本(上方引述为方便阅读省略了话题标签)。
02设计:可精确复现的研究级机械臂
硬件设计
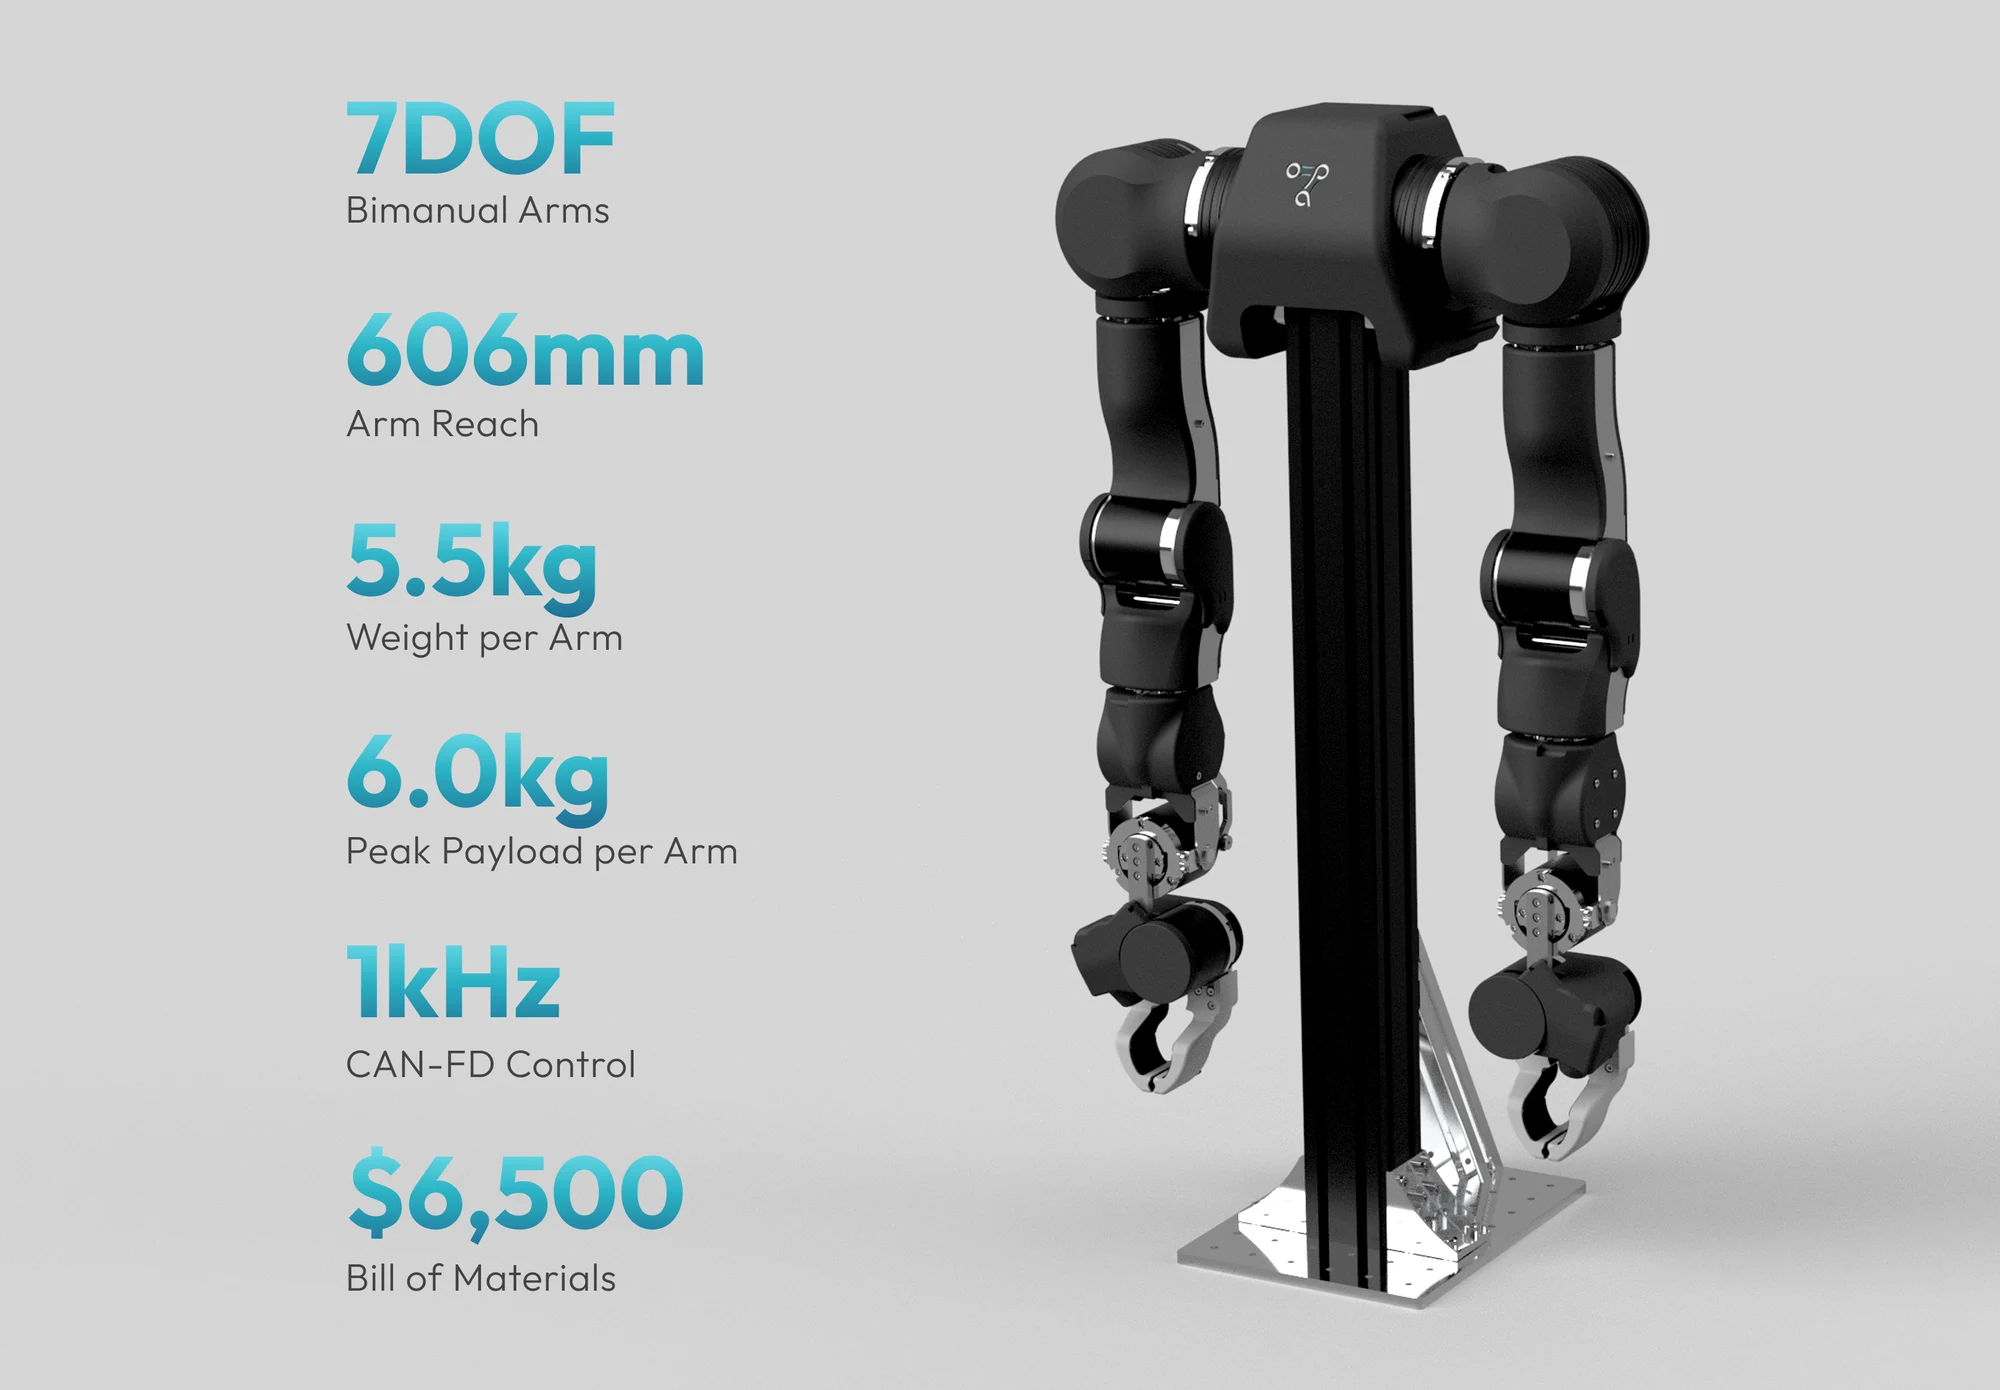
OpenArm 2.0 的官方规格表,与安装在 MISUMI 铝框架支架上的双臂机械臂实体并列展示。
Enactic, Inc.,OpenArm GitHub 仓库(网站素材),Apache License 2.0OpenArm 的设计定位与 SO-101 这类爱好者向机械臂不同:它面向需要更强真实操作能力和真正双臂协同的实验室,而不是追求 100 美元级别的入门价格。
双臂的每个关节都采用 Damiao QDD 电机,选择理由与许多低成本足式机器人相同:具备反向驱动能力,既能保证在机械臂附近作业的安全性,又不牺牲负载能力。
这种柔顺性与力量的结合,是逐个关节精心设计出来的:
- 尺寸接近真人比例,按身高约 160–165cm 的人体设计;结构件采用铝合金与不锈钢,安装在模块化的 MISUMI 铝型材框架上
- 每个关节均采用 Damiao QDD 电机:两个肩关节使用 DM8009,肩部旋转与肘部屈曲使用 DM4340,三个腕关节及夹爪使用 DM4310
- 负载数值已包含末端执行器自身重量:标称负载 4.1kg(手臂完全伸展姿态下持续 1 分钟),峰值负载 6.0kg(3 秒内移动,保持 1 秒)
- OpenArm 2.0 重新设计的末端执行器是一款紧凑的二指平行夹爪,内置手部摄像头,指尖可更换
软件
软件层面的文档同样详尽,涵盖运动规划、仿真、远程操作和数据集工具:
- 官方 ROS2 软件包(`openarm_ros2`)为实体双臂硬件提供 MoveIt2 运动规划支持,另附 NVIDIA Isaac Lab 与 MuJoCo 的仿真环境
- 专用的远程操作软件包(`openarm_teleop`,支持单向及双向力反馈控制)和数据集记录软件包(`openarm_dataset`),另有 Dora 数据流节点(`dora-openarm`),包含基于 WebXR/Meta Quest 3 的 VR 远程操作路径
- CAN-FD 控制运行在 STM32 微控制器上,控制频率为 1kHz(标称比特率 1Mbps,数据比特率 5Mbps);官方文档仅涵盖 Linux,CAN 总线 USB 适配器暂无 macOS/Windows 驱动
- 根据项目官方发布说明,截至 v0.3 版本(2025 年 5 月),NVIDIA 的 Isaac GR00T N1 基础模型已在实体 OpenArm 硬件上完成部署
许可协议
许可协议延续了大多数开放硬件项目的通行做法:软件代码采用宽松许可,物理设计则采用限制更强的许可。
软件:除一个仓库外全部适用
`openarm_description`(URDF/xacro)、`openarm_can`、`openarm_ros2`、`openarm_teleop`、`openarm_isaac_lab`、`openarm_mujoco`、`openarm_dataset`、`dora-openarm` 均采用 Apache-2.0 许可。
机构 CAD:openarm_hardware
完整的 CAD 数据,包括 STL 文件、STEP 文件和 Fusion 360 装配体,均采用 CERN-OHL-S-2.0 许可,这是一种强互惠性的开放硬件许可,要求衍生硬件设计必须继续保持开源。
03现状:从发布到供应商乱局,再到企业用户案例
供应商与认证
OpenArm 的制造生态发展速度一度超过了项目本身。到 2025 年 10 月,已有多家第三方制造商在售卖价格和品质差异很大的机械臂,促使 OpenArm 团队发布公告,说明自己“目前尚未正式认证任何供应商”,并提醒用户警惕冒充官方身份的供应商。
这一空白此后已经被填补:项目的官方购买页面如今分为三个层级,深圳的“认证(Certified)”制造商 WowRobo、以报价方式合作的日本官方供应商 RT Corporation(东京),以及价格各异的更长一份“评估中(Evaluating)”和“未评估(Not Evaluated)”供应商名单。
WowRobo:认证供应商 ★★★
项目目前唯一的“认证(Certified)”制造商,总部位于深圳。OpenArm 2.0 双臂整套系统售价 6,500 美元,上一代 OpenArm V1.1 售价 5,400 美元,OpenArm Cell 售价 6,200 美元,OpenArm KER 售价 2,599 美元。支持全球发货,交货周期 20–40 天。
RT Corporation:日本官方供应商
总部位于东京,是 OpenArm 2.0 主从臂(Leader/Follower)、Cell 及升级套件的官方供应商。价格以报价为准,包含安装调试、日规交流适配器,以及可选的一年保修。
“评估中(Evaluating)”层级:VLAI、Cereboto、Anvil 等
涉及深圳、东莞、台北、杭州等地更多制造商,尚未获得认证,各家价格和交货周期差异很大;2025 年 10 月那份关于供应商混乱的公告,正是针对这种价格差异发布的。
企业采用
OpenArm 已经走出爱好者圈子的最明确信号出现在 2026 年 5 月:东京上市软件公司 ACCESS Corporation 发布了一篇技术专栏,介绍自己引入一套 OpenArm 双臂系统用于物理 AI 研究,内容涵盖主从式远程操作、模仿学习数据集采集和仿真,并将其定位为公司 Sim2Real 研究路线图的“第一步”。
另一方面,无人机制造商 FoxTech 开始销售低价衍生机械臂“Agility A1”(3,580–5,800 美元),明确基于 OpenArm 平台打造,证明这份开放硬件许可已经如预期那样,被外部公司用来在其之上开发自己的产品。
04定位:把一条机械臂变成可复现的研究闭环
OpenArm Cell 与 OpenArm KER
2026 年 5 月推出的 OpenArm 2.0,重新回到了项目最初的出发点:物理 AI 基准测试要有意义,硬件和评测条件就必须在不同实验室之间保持一致。除了重新设计的机械臂本体,另外两款配套产品补全了这个闭环。
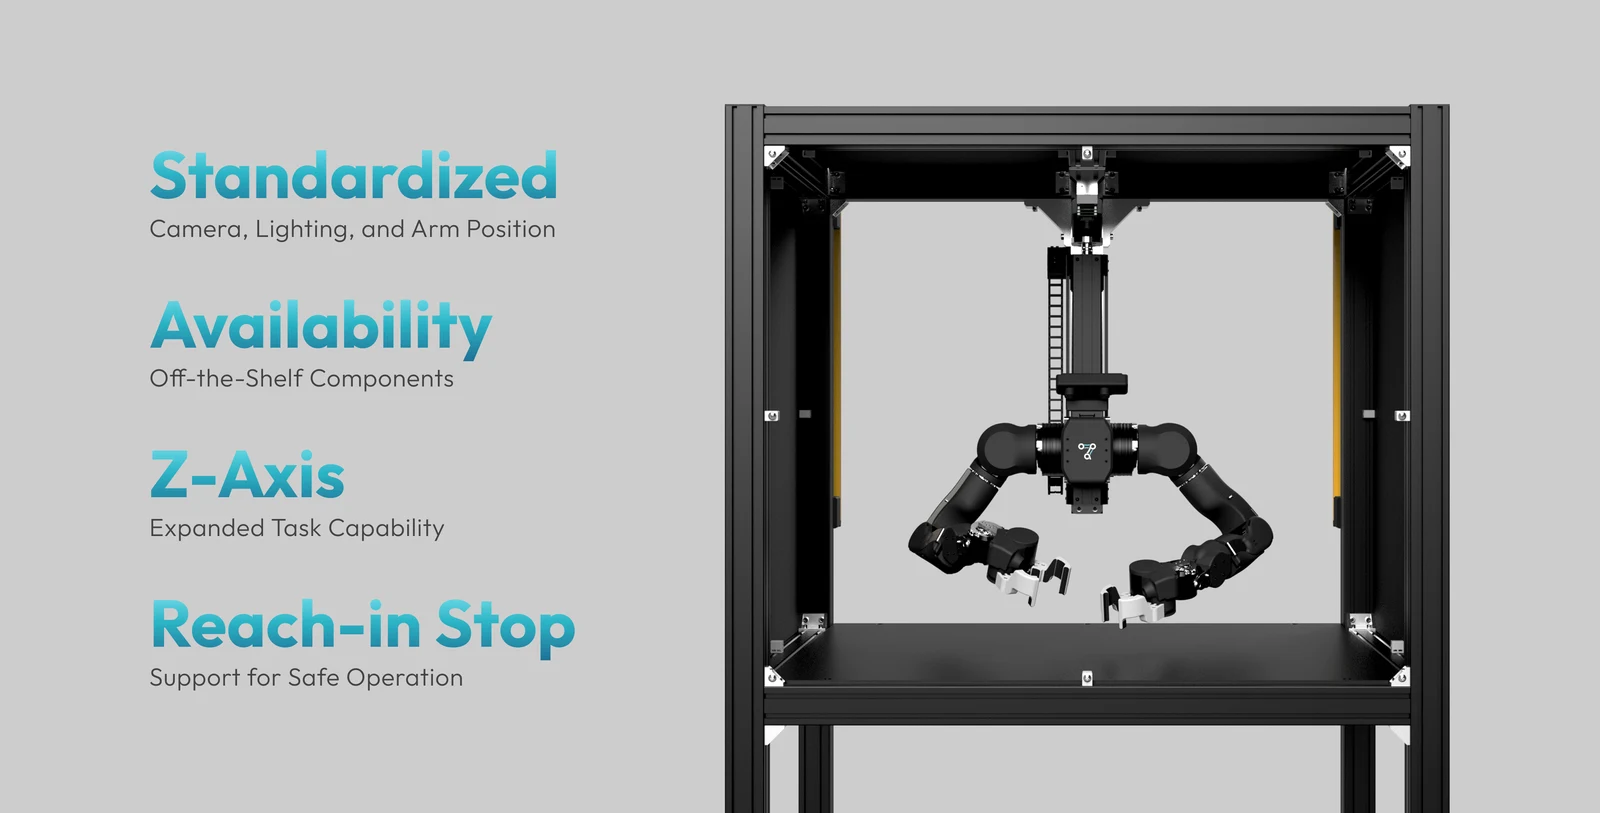
OpenArm Cell:固定的光照条件、摄像头位置和机械臂安装位置,并配备 Z 轴升降机构和光幕式伸入停止装置。
Enactic, Inc.,OpenArm GitHub 仓库(网站素材),Apache License 2.0OpenArm Cell 是一个标准化评测舱,固定光照、摄像头位置和机械臂安装位置,并配有 Z 轴升降机构和用于安全防护的光幕式伸入停止装置,目的是让不同研究团队能在完全相同的物理条件下运行同一套自动化基准测试。
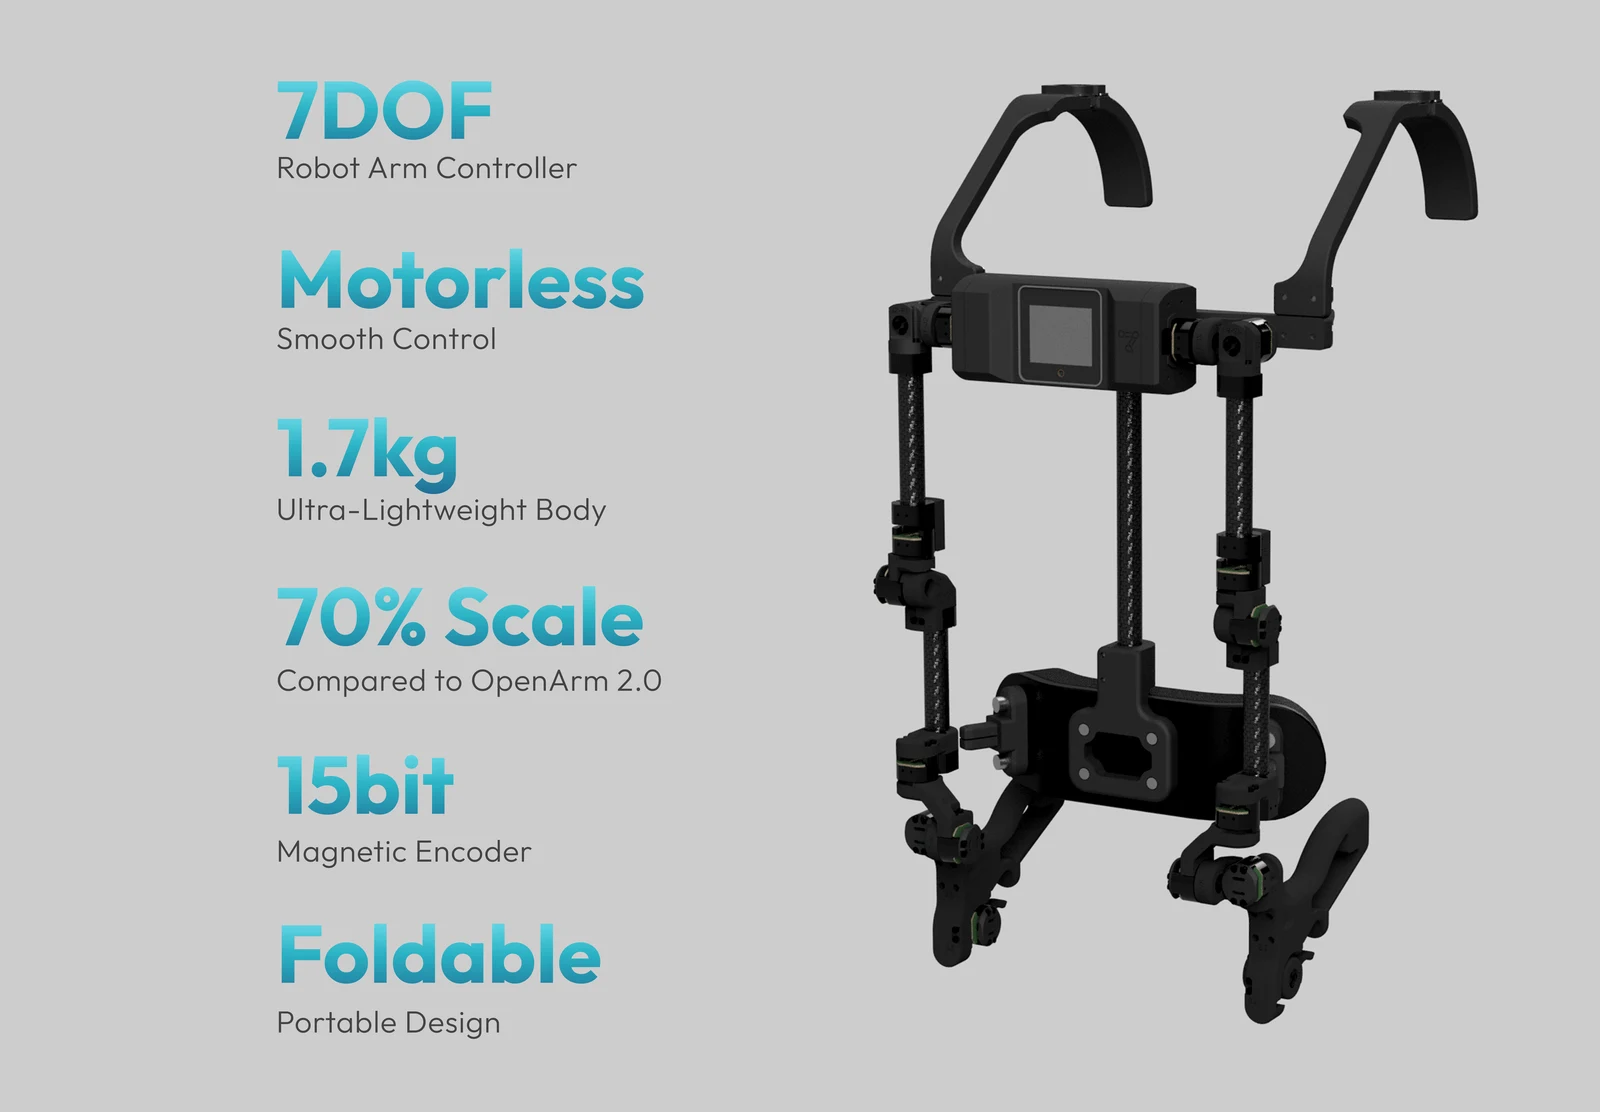
OpenArm KER:一款重 1.7kg 的无电机肩戴式主控臂,比例为 OpenArm 2.0 的 70%,用磁编码器取代电机。
Enactic, Inc.,OpenArm GitHub 仓库(网站素材),Apache License 2.0OpenArm KER(Kinematic Equivalent Replica)是一款无电机的穿戴式主控臂,重 1.7kg,比例为 OpenArm 2.0 的 70%,采用 15 位磁编码器取代电机,用于长时间数据采集过程中降低远程操作的疲劳感;它以 KER v0.2.0 的版本于 2026 年 6 月 26 日出货。
LeRobot 集成
2026 年 3 月,OpenArm 的软件生态又打开了一扇重要的门:Hugging Face 的 LeRobot 库在 v0.5.0 版本中加入了对 OpenArm 的原生支持,既可作为从臂也可作为主臂,支持单臂和双臂两种配置。
同一版本还推出了一款独立的低成本远程操作设备“OpenArm Mini”,采用更便宜的 Feetech 总线舵机,而非 OpenArm 自家的 Damiao 电机,为 OpenArm 远程操作提供了不同于 Enactic 自家 KER 硬件的第二条低价路径。
有了官方的 LeRobot 集成,加上项目自身提供的 NVIDIA Isaac Lab 和 MuJoCo 仿真软件包,OpenArm 已经成为少数几款拥有完整文档记录、能从远程操作数据采集直接走到策略训练的开源机械臂之一。
OpenArm 2.0 的数据收集闭环
研究者佩戴无电机的 KER 主控臂,远程操作 OpenArm 2.0 完成任务演示。
每次都采用相同的固定光照、摄像头角度和机械臂位置,确保记录的数据可以在不同实验室之间相互比较。
标准化的数据集可以直接用于 OpenArm 自身的仿真软件包,或 Hugging Face 的 LeRobot。
05时间线概览
| 日期 | 合作方 | 事件 |
|---|---|---|
| ~2021 | Reazon Holdings | Human Interaction Lab 成立,作为研发部门,最初专注于语音识别 |
| 2025-02-19 | OpenArm | v0.1,首次公开(测试版)发布 |
| 2025-07-23 | Enactic | Enactic, Inc. 成立;OpenArm 01 正式发布 |
| 2025-10-31 | OpenArm | “OpenArm 01:第二版发布”(v1.1):修复可靠性问题,上线官方购买页面 |
| 2026-03-09 | Hugging Face | LeRobot v0.5.0 新增 OpenArm 原生支持及远程操作设备“OpenArm Mini” |
| 2026-05 | Enactic | OpenArm 2.0 发布,带来重新设计的夹爪、OpenArm Cell 及 OpenArm KER |
| 2026-05-22 | ACCESS Corporation | 发布技术专栏,介绍自身如何采用 OpenArm 开展物理 AI 研究 |
| 2026-06-26 | OpenArm KER | v0.2.0 出货 |
06常见问题
OpenArm 是什么?
OpenArm 是东京机器人公司 Enactic, Inc. 推出的一款完全开源、单臂 7 自由度的双臂人形机械臂,面向物理 AI 研究和高接触操作任务,双臂整套系统售价从 6,500 美元起,软件采用 Apache 2.0 许可,机构 CAD 采用 CERN-OHL-S-2.0 许可。
由谁制造,何时发布?
Enactic, Inc. 是 Reazon Holdings 位于东京的子公司,由 CEO 山本泰豊于 2025 年 7 月 23 日创立,脱胎于 Reazon 那个从语音 AI 转向机器人研究的部门。OpenArm 的首个测试版于 2025 年 2 月发布,正式公开发布于 2025 年 7 月 23 日,规模更大的“OpenArm 2.0”系统则于 2026 年 5 月推出。
成本多少,采用什么许可?
认证制造商 WowRobo 销售的 OpenArm 2.0 双臂整套系统售价 6,500 美元,评测舱 OpenArm Cell 售价 6,200 美元,远程操作主控臂 OpenArm KER 售价 2,599 美元。所有软件均采用 Apache 2.0 许可,机构 CAD 采用 CERN-OHL-S-2.0 许可。
OpenArm 能配合 LeRobot 等机器人学习软件使用吗?
可以。Hugging Face 的 LeRobot 库在 v0.5.0 版本(2026 年 3 月)中加入了对 OpenArm 的原生支持,涵盖从臂和主臂、单臂和双臂配置。OpenArm 自身也提供官方的 ROS2/MoveIt2、NVIDIA Isaac Lab 和 MuJoCo 软件包,项目方还表示,截至 v0.3 版本,已在实体硬件上部署了 NVIDIA 的 Isaac GR00T N1 基础模型。
OpenArm Cell 和 OpenArm KER 是什么?
它们是 OpenArm 2.0 的两款配套产品。OpenArm Cell 是一个标准化评测舱,固定光照、摄像头位置和机械臂安装位置,目的是让基准测试结果能在不同实验室之间复现。OpenArm KER(Kinematic Equivalent Replica)是一款无电机的穿戴式主控臂,重 1.7kg,比例为 OpenArm 2.0 的 70%,用磁编码器取代电机,以降低远程操作时的疲劳感。
07参考来源
01. 起源:一家语音 AI 实验室转向机器人领域
02. 设计:可精确复现的研究级机械臂
03. 现状:从发布到供应商乱局,再到企业用户案例
相关文章
文章
企业与市场数据
项目
- ›LeRobot 发展史
- ›SO-101
- ›LeKiwi
- ›Amazing Hand
- ›Open Duck Mini
- ›OpenArm(本文)