发展史
从机器狗到人形机器人
01平衡控制难题
在实用人形机器人出现之前,足式机器人最难的问题更基础:如何在崎岖地面不摔倒?Boston Dynamics 于 1992 年从 Marc Raibert 的 MIT Leg Laboratory 分拆,约 2002 年开始研发 DARPA 资助的 BigDog,并从 2005 年公开演示。BigDog 以 15 马力汽油发动机驱动液压执行器,可在泥地、雪地和 35 度斜坡负载超过 150 千克;机载控制系统读取关节力、地面接触和陀螺仪数据,在打滑时主动恢复立足。这是轮式机器人不需要、此前足式机器人也未在实验室外展示的能力。
DARPA 并未止步于一台机器人。约 2005—2009 年的“Learning Locomotion”计划制造了更小、更便宜的 LittleDog,并把约十二台相同设备及共用动作捕捉系统分给包括 MIT、Carnegie Mellon 在内的六支大学团队,专门比较崎岖地形学习算法,而非手工编写控制。这个让多个实验室在同一硬件上比较学习控制策略的平台,是 2019—2022 年强化学习运动研究的直接学术先驱,比“Sim-to-Real”成为常用语早约十年。
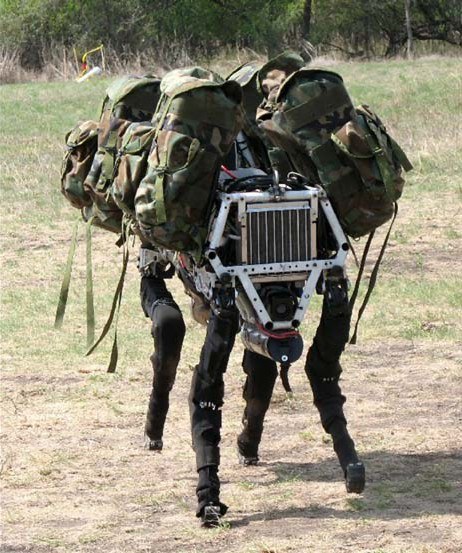
BigDog 出现在 DARPA 2007 年战略规划文件中。无论四足还是人形,所有足式机器人至今仍需解决同一个动态平衡问题。
照片:DARPA,公有领域02执行器难题
BigDog 用强大的液压系统解决平衡;MIT Sangbae Kim 领导的 Biomimetics Lab 则研究更难的问题:怎样让腿部不依赖沉重减速器或昂贵扭矩传感器,直接感知并控制足端力?其论文称之为“本体感知执行器”:定制低减速比电机具有足够反向驱动性,可由电机电流推算关节力。这使 Cheetah 2 于 2014 年 9 月在户外无系绳奔跑跳跃,Cheetah 3 于 2018 年在无视觉下攀爬楼梯与碎石,Mini Cheetah 则于 2019 年 3 月成为首个有记录完成后空翻的四足机器人。
这套执行器设计很快跨到两足。MIT 2021 年发布的人形机器人论文明确写道,其手臂和腿部执行器“基于最初为 MIT Mini Cheetah 开发的执行器设计”,并提高了扭矩。这是机器人领域最清楚的单机构、论文记录案例之一:四足执行器设计几乎完整延续到两足机器人。相关硬件详见 人形机器人执行器解读,其中说明这类执行器与它所取代的、依赖大量扭矩传感器的旧设计有何不同。
MIT 2019 年 Mini Cheetah 后空翻官方视频;它是已知首个完成后空翻的四足机器人。其执行器后来放大规格,并在设计基本不变的情况下明确复用于 MIT 自己的人形机器人。
03仿真难题
解决平衡并造出合适执行器后,还需编写控制软件。过去工程师要为每台机器人和每种地形手调控制方程。ETH Zurich 衍生公司 ANYbotics 的 ANYmal 改变了这一点。ETH Robotic Systems Lab 在 2019 年《Science Robotics》论文中,几乎完全在仿真中训练神经网络策略;关键是把学习得到的 ANYmal 真实非理想电机模型“执行器网络”放进仿真器,缩小仿真与现实物理差距。策略随后直接部署到实体机器人,其速度与恢复能力超过此前手调控制器。
该实验室 2021 年《Learning to Walk in Minutes》进一步在单张 GPU 上并行模拟数千个 ANYmal,而非用 CPU 一次训练一台,把平地训练从数天缩短至四分钟以内,并以 legged_gym 开源。论文作者 Nikita Rudin、David Hoeller 随后共同开发 NVIDIA Isaac Gym,把同一大规模 GPU 并行仿真方法通用化;它同年发布,首次演示仍是 ANYmal。
Isaac Gym 的后继 Isaac Lab 如今在同一框架和强化学习库中并行训练四足与人形机器人,NVIDIA 列出的使用者包括 Boston Dynamics、Fourier、1X 等。最明确的四足到两足迁移证据来自 Unitree:其 H1/G1 行走训练公开仓库明确称 legged_gym 是“训练和运行代码的基础”。ETH 为四足开发的工具由两足项目书面确认复用。本文的 Sim2Real 解读 介绍这种先仿真、后部署的方法与传统控制的差异。
04宇树的路径
Unitree 在造出人形机器人前做了七年机器狗。Laikago 2017 年售价约 2万—3万美元;AlienGo、A1、Go1、Go2 在提升能力的同时持续降价。SemiAnalysis 估算六年降幅约 94%—96%。公司与外部分析人士都认为,自研电机、减速器和控制电子形成的低成本制造基础,使 Unitree 得以在 2023 年由据报道三人的初期团队约六个月造出首款人形 H1。
创始人王兴兴没有把它描述为原样复用零件,而强调能力积累。他对 Geekpark 表示,硬件优势主要来自“软硬件十多年积累的认知与经验”。Geekpark 报道称 H1 建立在“多年四足机器狗技术积累”上,因为两足与四足的底层工程有重叠。36Kr 则从制造角度报道,Unitree 超过 95% 的部件自制,公司称 2022 至 2025 年初单位成本约减半;这是同一垂直整合策略用于新的身体形态。
Unitree 四足机器人降价趋势
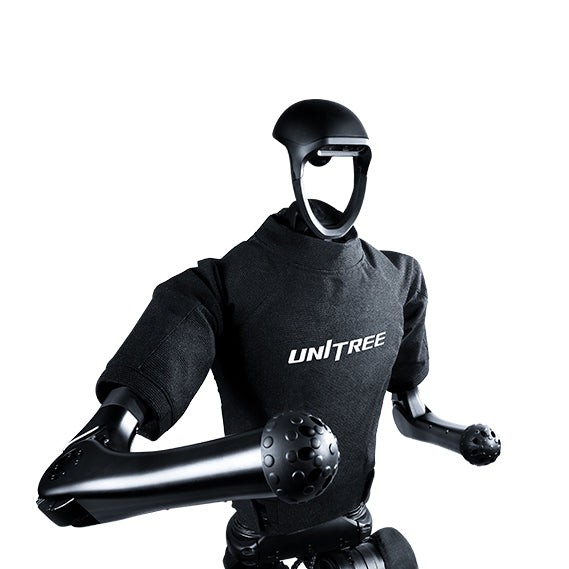
据报道,Unitree H1 由三名工程师用约六个月打造。Unitree 与外部分析人士都把这种速度归因于此前多年积累的四足机器人硬件和制造经验,而非从零开始的人形项目。
照片:Unitree Robotics 官方产品图05波士顿动力的路径
Atlas 与 Spot 长期看似独立项目:Atlas 是 2013 年为福岛事故后设立的 DARPA Robotics Challenge 打造的液压人形研究机器人;Spot 是 2016 年发布的电动四足机器人,2019 年中向早期客户租赁,并于 2020 年 6 月以 74,500 美元成为公司首款直接销售产品。但公司明确说明二者不只共享品牌。Boston Dynamics 2023 年写道“Atlas 的控制器是模型预测控制器(MPC)”,即预测动力学演化并持续重新求解最佳下一步;该控制谱系可追溯到 Spot。2024 年文章进一步说明,操作任务中会计入“机器人每个连杆的动量”。
更明显的联系后来出现在硬件路线,而非相同部件。2024 年 4 月,Boston Dynamics 退役液压 Atlas,发布全电动后继,采用 Spot 已在商业规模验证近四年的电动执行路线。公司回顾称:“Atlas 的历程映照 Spot 的历程……从原型、试点到规模部署。”
Spot 与 Atlas 对比
电动、商业化
Boston Dynamics 首款直接销售产品,首发价 74,500 美元,全程采用电动执行器。
液压研究机器人 → 电动人形
起初为 DARPA Robotics Challenge 采用液压;2024 年退役并全电动重构,公司称其走向市场的路径重走 Spot 历程。
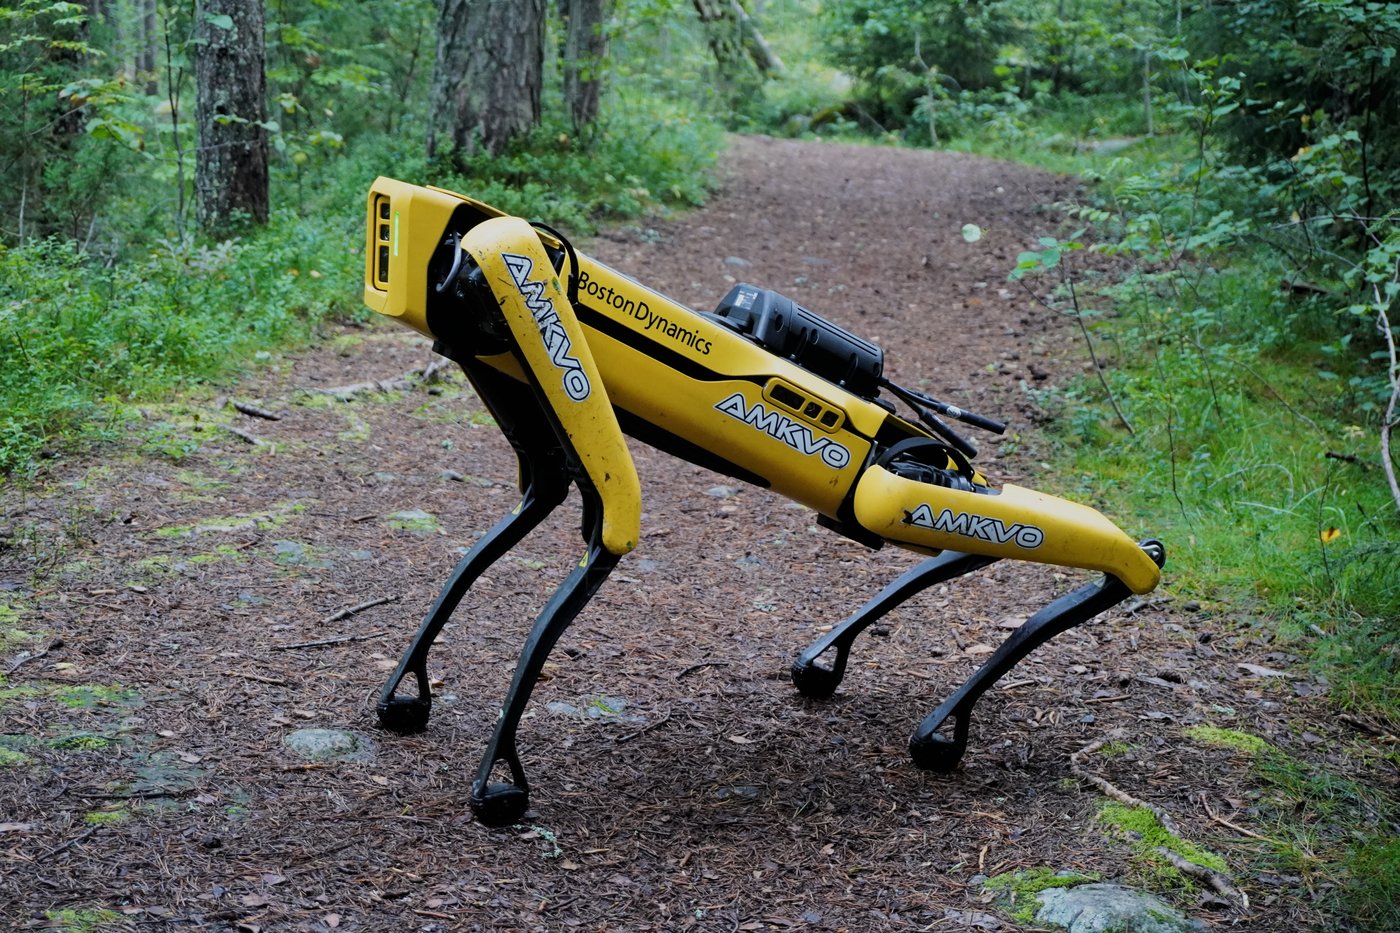
森林小径上的 Spot。这款采用电动执行器并已商业销售的四足机器人,后来被 Boston Dynamics 称为其全电动 Atlas 人形机器人走向市场时所“映照”的路径。
照片:Jonte,CC BY-SA 4.0,来自 Wikimedia CommonsBoston Dynamics 2024 年全电动 Atlas 官方发布视频;同一种电动执行路线已由 Spot 自 2020 年起在商业市场验证。
06三条脉络的汇流
整体来看,人形故事其实由执行器、控制软件和仿真三个独立工程问题组成,均先在四足机器人上得到解决。MIT 在 Cheetah 上解决执行器,再几乎原样复用于自家人形;Boston Dynamics 与 ETH 的研究谱系在 BigDog、ANYmal 上推进控制,Boston Dynamics 称 Atlas 商业化路径重走 Spot 的路线;NVIDIA 与 ETH 在 ANYmal 上推进仿真,Unitree 训练代码书面确认建立在四足时代工具之上。
执行器
- 2017US
MIT 本体感知执行器论文(Cheetah)
- 2019US
Mini Cheetah 完成首个四足后空翻
- 2021US
MIT 自家人形复用 Mini Cheetah 执行器设计
控制系统
- 2005US
BigDog 在崎岖地形展示动态平衡
- 2013US
Atlas 为 DARPA Robotics Challenge 打造
- 2023US
Boston Dynamics 确认 Atlas 与 Spot 使用同一 MPC 控制谱系
仿真与强化学习
- 2019CH
ANYmal 仿真到现实强化学习论文
- 2021US/CH
NVIDIA Isaac Gym,由 ANYmal 强化学习团队成员共同开发
- 2024CN
Unitree H1/G1 训练注明采用 ETH 四足工具
人形机器人从十年四足研究继承执行器、控制和仿真三条线索
07对这一脉络的异议
这条传承真实存在,却不是全部,部分可信研究人员甚至认为它并非主线。OpenAI 前首席研究官 Bob McGrew 直言:“要让人形机器人实用,必须解决的难题是操作,不是运动。”《Quanta Magazine》援引无四足叙事利益的研究者:MIT Pulkit Agrawal 认为机器人尚未“掌握物理”的瓶颈是操作中的力控制而非行走;前 Boston Dynamics 研究员 Scott Kuindersma 称力感知控制而非位置控制对实用人形“绝对必要”;Google DeepMind Carolina Parada 指出,人开瓶时能感到阻力,而现有人形手做不到。这些都不是运动问题,也未由上述四足机器人解决。
还应区分四足研究原创与改进了什么。两足平衡控制有更早且大体独立的谱系:Honda ASIMO 项目始于 1986 年,2000 年公开,采用早于 BigDog 的手调零力矩点控制。完整历史见 机器人产业史 。四足研究带给后来人形的不是“会走的两足机器人”基本概念——Honda、早稻田等已独立实现——而是可验证复用的工具包:执行器设计、强化学习训练流程和降本制造基础。
一些资深人士甚至怀疑当前人形浪潮能否成立。iRobot 联合创始人、前 MIT 实验室主任 Rodney Brooks 把许多演示称为“人形剧场”,把从人类视频学习灵巧操作的策略称为“纯幻想”,认为投资正资助“永远无法规模化的昂贵训练实验”,并预测十五年后成功商业化的机器人或许根本不像人。
08下一步走向
这些证据不能证明足式运动是人形机器人必须解决的瓶颈,还是投资者把人形视为下一个 AI 平台时恰好已经存在的便利工具。可验证且更有用的结论更窄:特定执行器、控制框架和仿真流程先在四足机器人上构建并验证,再迁移到两足机器人;有时由相同工程师完成,有时只是复用相同的开源代码。这套借来的工具究竟不可或缺,还是仅仅当时可用,需要未来数年人形机器人的真实部署而非更多演示视频回答。
09时间线概览
| 年份 | 地区 | 事件 |
|---|---|---|
| 2002–2005 | US | Boston Dynamics 开发并公开演示 DARPA 资助的 BigDog |
| 2005–2009 | US | DARPA“Learning Locomotion”向六支大学团队分发 LittleDog |
| 2013 | US | 福岛事故后,为 DARPA Robotics Challenge 发布 Atlas |
| 2014 | US | MIT Cheetah 2 在户外无系绳奔跑跳跃 |
| 2016 | US | Boston Dynamics 发布 Spot |
| 2017 | CN | Unitree 发布首款四足 Laikago |
| 2018 | US | MIT Cheetah 3 无视觉攀爬楼梯与碎石 |
| Jan 2019 | CH | Hwangbo 等在《Science Robotics》发表 ANYmal Sim-to-Real 论文 |
| Mar 2019 | US | Mini Cheetah 成为首个有记录后空翻的四足机器人 |
| 2020 | CN | Unitree 发布售价低于 1 万美元的 A1 |
| Jun 2020 | US | Spot 以 74,500 美元成为 Boston Dynamics 首款直接销售产品 |
| 2021 | US | MIT 发布自家人形,复用 Mini Cheetah 执行器设计 |
| 2021 | CH | ETH《Learning to Walk in Minutes》以并行仿真训练 ANYmal,并开源为 legged_gym |
| 2021 | US | NVIDIA 发布 Isaac Gym,由两名 legged_gym 研究员共同开发 |
| 2021 | CN | Unitree 发布 2,700 美元起的 Go1 |
| 2023 | CN | Unitree 发布首款人形 H1;据报道由三名工程师约六个月打造 |
| 2023 | CN | Unitree 发布 1,600 美元起的 Go2 |
| Aug 2023 | US | Boston Dynamics 文章确认 Atlas 与 Spot 使用同一 MPC 控制谱系 |
| Apr 2024 | US | Boston Dynamics 退役液压 Atlas,发布全电动后继 |
| May 2024 | CN | Unitree 以 16,000 美元发布 G1 |
| 2024 | Global | NVIDIA Isaac Lab 开始在同一框架训练 Unitree、Boston Dynamics、Fourier 等人形及四足机器人 |
10常见问题
人形机器人真的直接复用四足机器人的零件吗?
通常不是相同零件,而是同一设计谱系,有时也共享制造基础。MIT 人形明确复用 Mini Cheetah 执行器设计,并为更高扭矩放大;Unitree 人形执行器源自造四足的自研电机计划,但 H1/G1 高扭矩执行器并非 Go 系列完全相同的部件。
Boston Dynamics Atlas 建立在 Spot 技术上吗?
二者共享模型预测控制范式,公司也明确把 Atlas 商业化“历程”与 Spot 相比。但 Atlas 与 Spot 是独立硬件平台,执行器历史不同:Atlas 从液压转电动,Spot 从一开始就是电动;Atlas 未继承 Spot 的具体部件。
Unitree H1 真只用三个人、六个月造出吗?
这是 Geekpark、36Kr 等中国行业媒体报道,并被 SemiAnalysis 等外部分析人士转述的数字。Unitree 与观察者都把它归因于多年四足硬件和制造积累,而非从零开始。它描述初期 H1 原型团队,不是 Unitree 当前整个人形团队人数。
可以说四足机器人引发了人形热潮吗?
“引发”过强。MIT Pulkit Agrawal、前 Boston Dynamics 研究员 Scott Kuindersma、Google DeepMind Carolina Parada 等认为,操作和力控制而非足式运动,仍是实用人形的真正瓶颈。四足研究可验证提供的是更窄的执行器、控制框架与强化学习流程,未必是热潮的唯一决定因素。
两足/人形研究不是早于四足成熟吗?
是。Honda ASIMO 项目从 1986 年持续到 2000 年公开,并运行至 2018 年,早于 BigDog 与 2010 年代四足强化学习。两足平衡有更老且大体独立的研究谱系;四足后来贡献的是执行器设计、强化学习控制与制造规模,而非两足行走的基本概念。
11参考来源
04. 宇树的路径
相关文章
发展史
查看所有发展史文章 →发展史
- ›机器人产业史
- ›从机器狗到人形机器人(本文)