Unternehmens- und Roboterdatenbank
AgileX Robotics' Produktsortiment: UGV-Fahrgestelle und Roboterarme im Datenblattvergleich

01UGV-Chassis
Die Rad- und Kettenfahrgestelle von AgileX gliedern sich nach Antriebsart in vier Familien — jede auf eine andere Kombination aus Geschwindigkeit, Traglast und Gelände zugeschnitten.
UGV-Fahrgestellfamilien
Scout / Scout Mini (Baureihe)
4WD-Radplattform mit 10–50 kg Traglast je nach Modell — der zugänglichste Einstieg im Sortiment von AgileX.
Hunter SE (Fahrgestell)
UGV mit autoähnlicher Lenkung, 50 kg Traglast, 4,8 m/s Höchstgeschwindigkeit — die schnellste Radplattform im Katalog von AgileX.
Ranger / Ranger Mini (Baureihe)
Omnidirektionale Vierradplattform mit 0° Wenderadius; Ranger Mini 3.0 trägt 100 kg, die Vollversion Ranger bis zu 150 kg.
Bunker (Baureihe)
IP67-Kettenfahrgestell für unwegsames Gelände — bis zu 120 kg Traglast (Bunker Pro) oder 35 kg (Bunker Mini).
Scout-Mini-Datenblatt
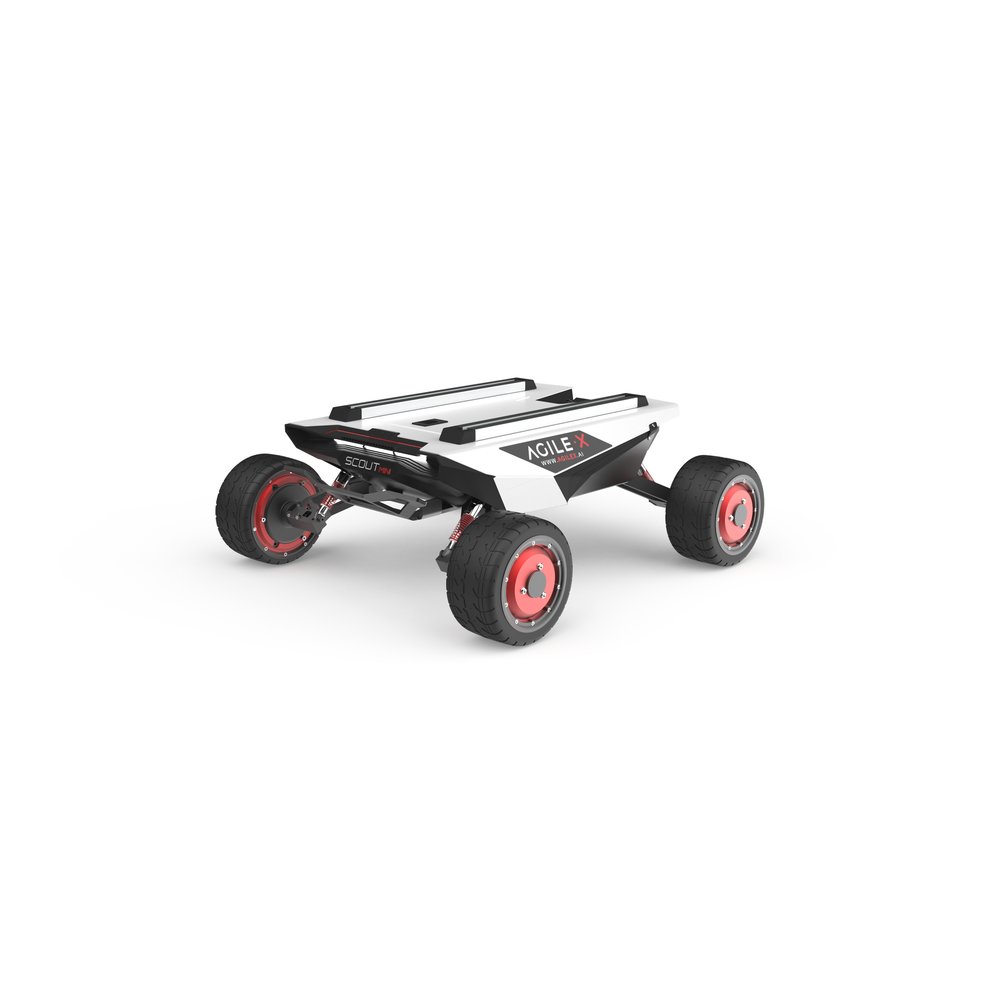
Scout Mini — der zugänglichste Einstieg im Sortiment von AgileX, mit einer Mecanum-Rad-Variante für omnidirektionale Bewegung.
Foto: AgileX Robotics (offizielle Produktseite)Hunter-SE-Datenblatt
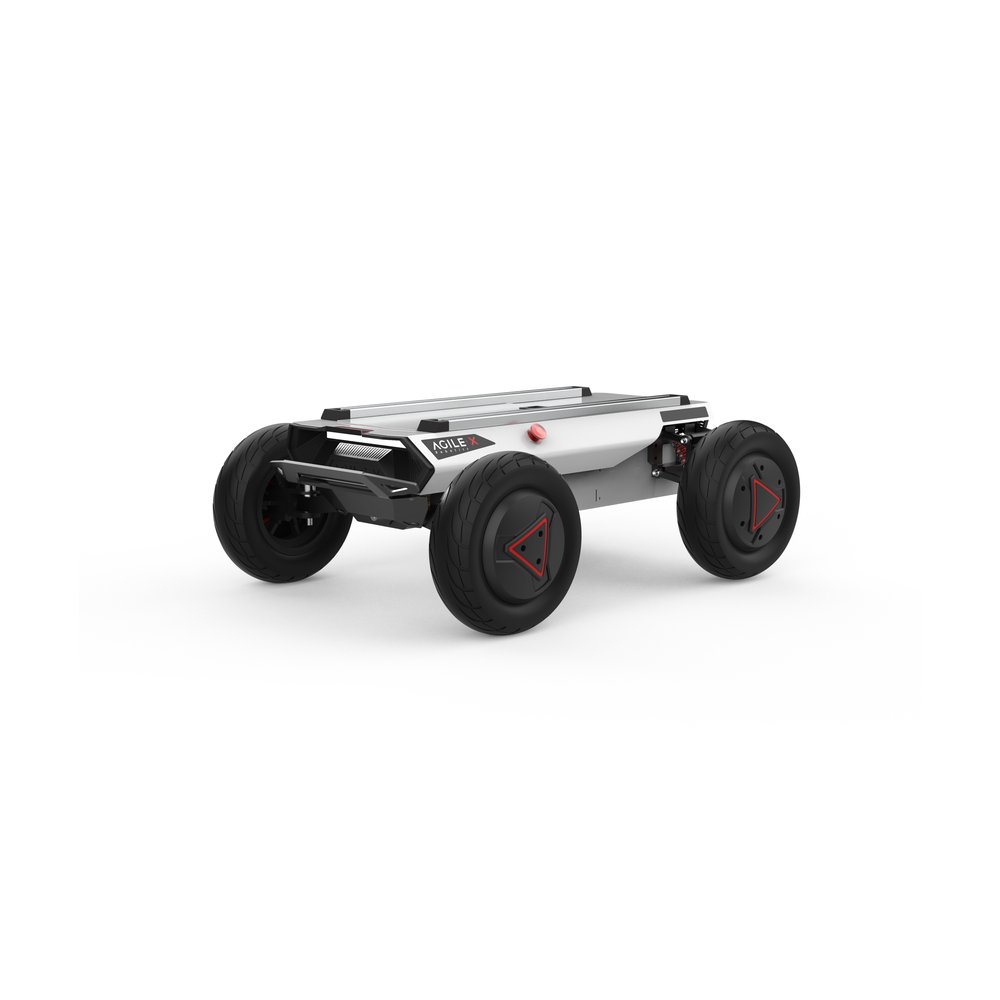
Hunter SE — mit 4,8 m/s die schnellste Radplattform im Katalog von AgileX.
Foto: AgileX Robotics (offizielle Produktseite)Ranger-Mini-3.0-Datenblatt
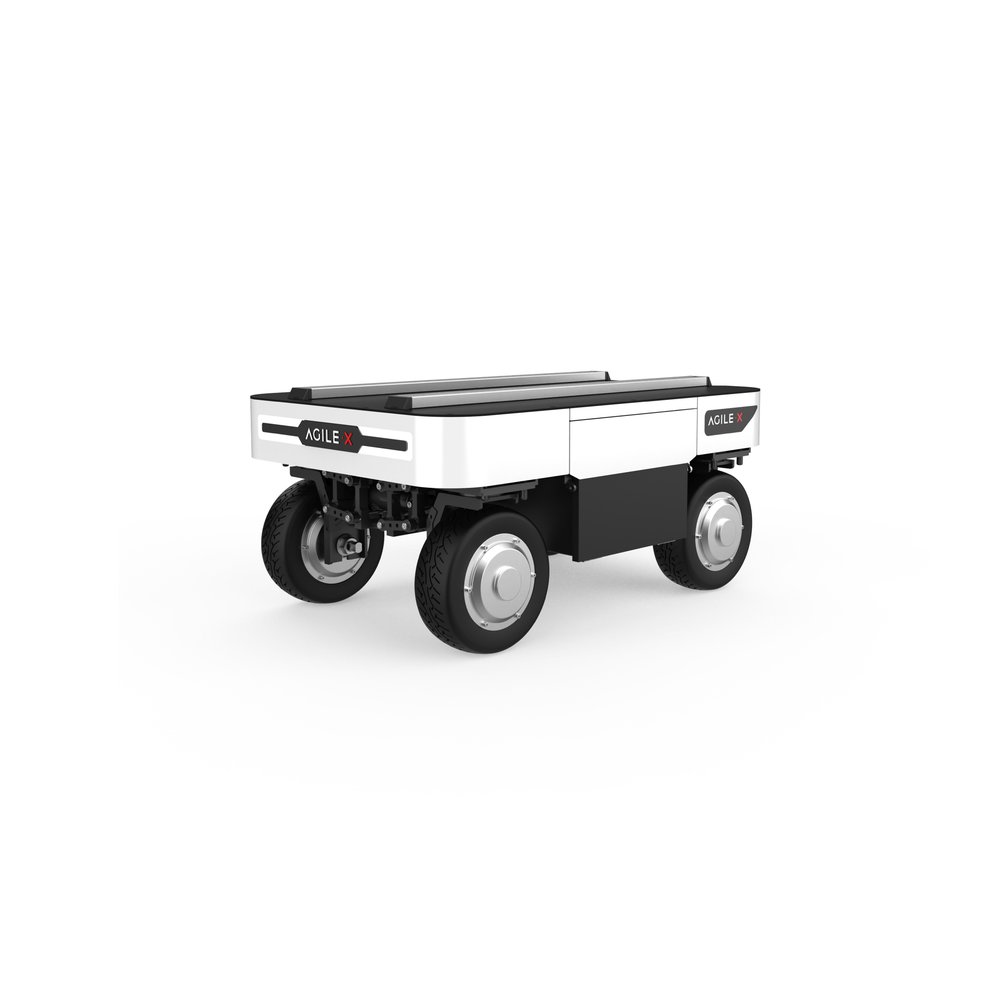
Ranger Mini 3.0 — eine Mecanum-Plattform mit 0° Wenderadius; die größere, nicht als Mini erhältliche Ranger-Version trägt bis zu 150 kg.
Foto: AgileX Robotics (offizielle Produktseite)Bunker-Pro-Datenblatt
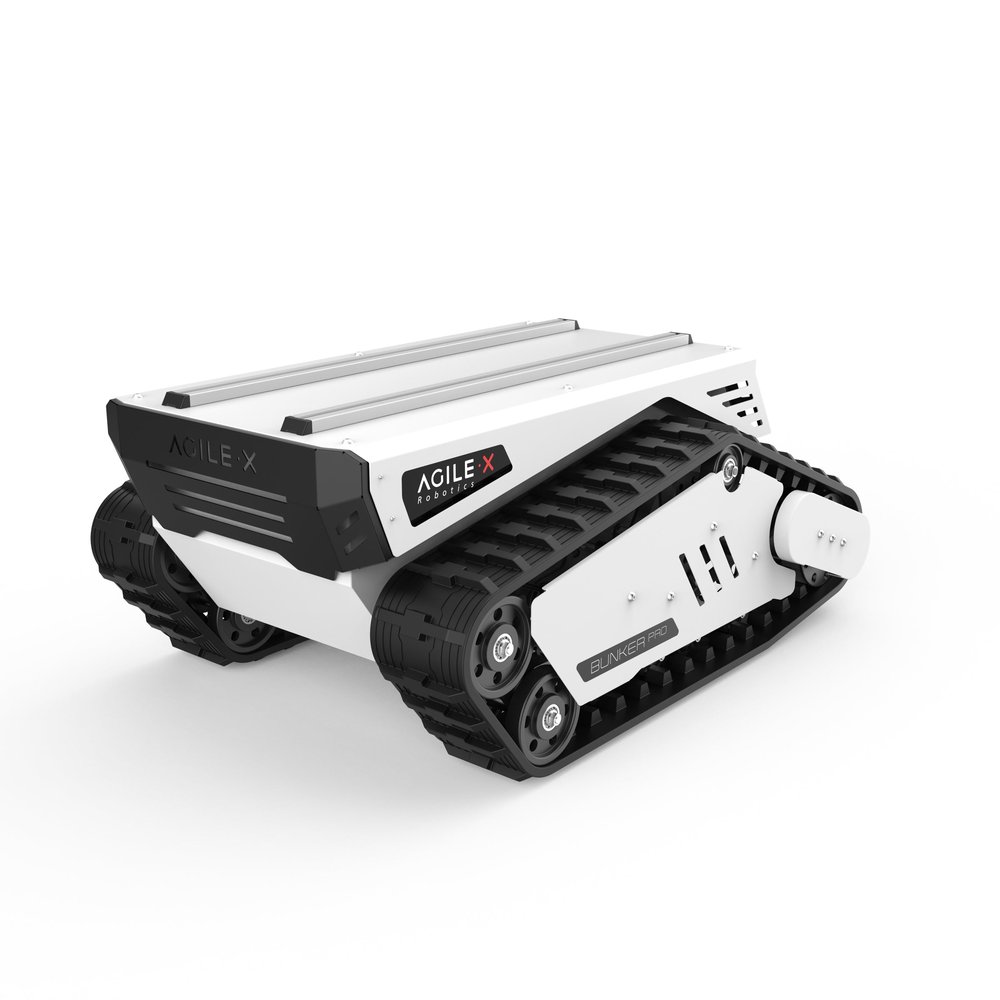
Bunker Pro — die Kettenplattform von AgileX für unwegsames Gelände, IP67-zertifiziert mit 120 kg Traglast; der kleinere Bunker Mini trägt 35 kg.
Foto: AgileX Robotics (offizielle Produktseite)02Roboterarme
Der Einstiegsarm von AgileX ist der PiPER, ein Manipulator mit 6 Freiheitsgraden zum Preis von 1.999 $; eine Variante mit größerer Reichweite, PiPER-X, gehört ebenfalls zum aktuellen Angebot. Der neuere NERO ist ein Arm mit 7 Freiheitsgraden, der gezielter auf Embodied-AI-Forschung ausgerichtet ist und aufrechte, invertierte sowie seitliche Montage neben einem Python-SDK und ROS1-/ROS2-Schnittstellen unterstützt.
Die bemerkenswerteste Forschungsverbindung von AgileX baut auf diesen Armen auf: Cobot Magic, eine Zwei- beziehungsweise Vierarm-Plattform für mobile Manipulation auf Basis des eigenen Tracer-Fahrgestells, ist ein direkter kommerzieller Nachfahre von Mobile ALOHA, der quelloffenen, kostengünstigen Forschungsplattform für mobile Manipulation, veröffentlicht von den Stanford-Forschern Zipeng Fu, Tony Z. Zhao und Chelsea Finn.
Die eigene mobile Basis von Mobile ALOHA wurde ihrerseits auf einem AgileX-Tracer-Fahrgestell aufgebaut, und AgileX beschreibt Cobot Magic öffentlich als Nachbildung und Erweiterung der Fähigkeiten von Mobile ALOHA.
Daneben verkauft AgileX mit PIKA ein tragbares Teleoperations- und Datenerfassungskit (eine rund 460 Gramm schwere Handeinheit mit zugehöriger Sensorstation), mit dem menschliche Demonstrationen zum Training von Manipulationsstrategien für Roboter aufgezeichnet werden – derselbe grundlegende Workflow, den Mobile ALOHA populär gemacht hat.
PiPER-Datenblatt
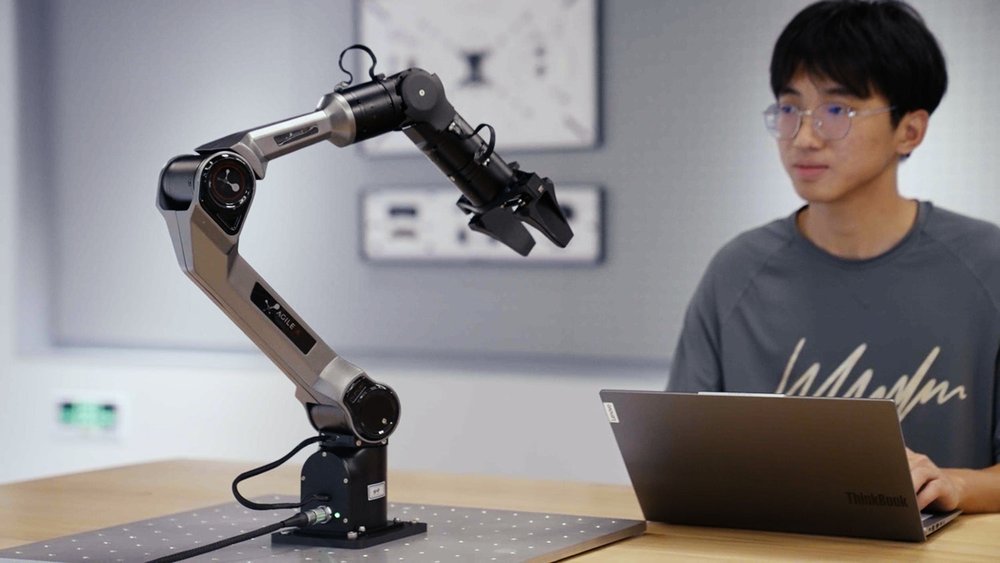
PiPER, der Einstiegsarm von AgileX mit 6 Freiheitsgraden, gezeigt in einer für seine Zielkäufer typischen Laborumgebung.
Foto: AgileX Robotics (offizielle Produktseite)NERO-Datenblatt
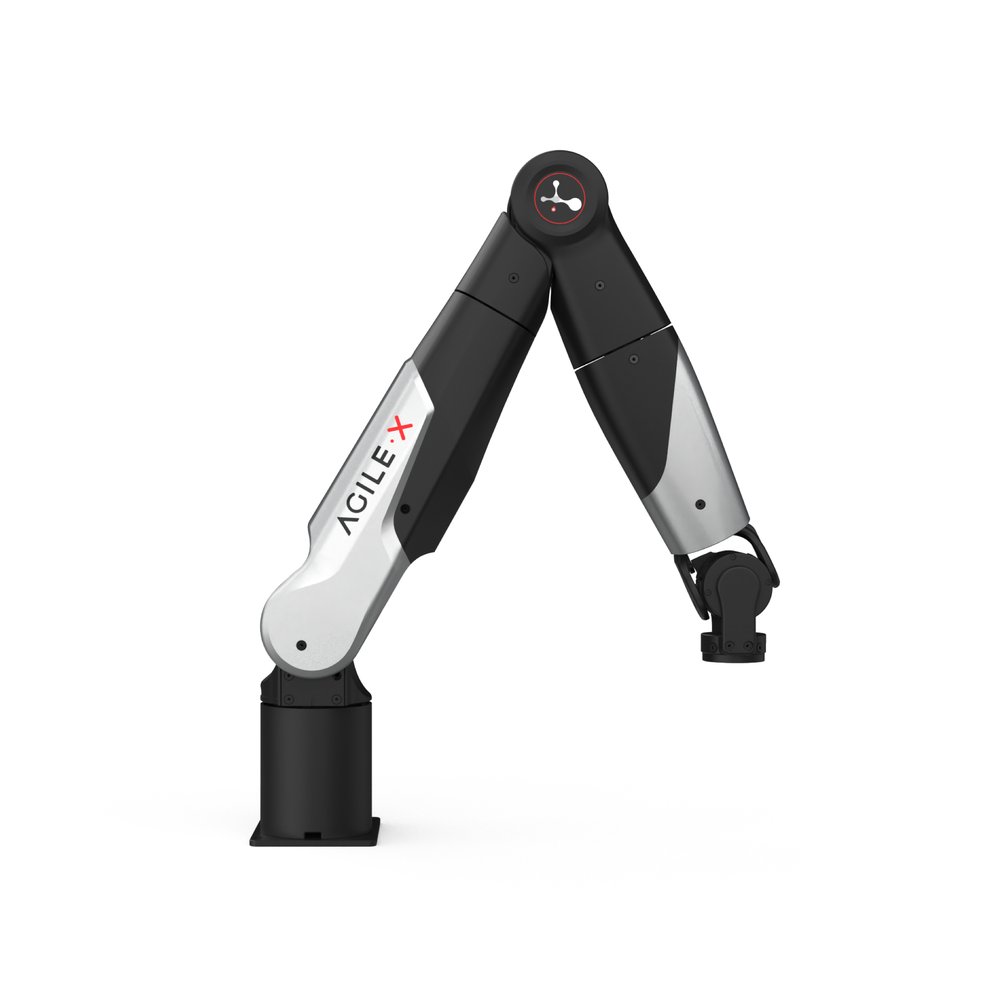
NERO — der neuere Arm von AgileX mit 7 Freiheitsgraden, gezielter auf Embodied-AI-Forschung ausgerichtet als der Einstiegsarm PiPER.
Foto: AgileX Robotics (offizielle Produktseite)- Stanfords Mobile ALOHA (Zipeng Fu, Tony Z. Zhao, Chelsea Finn) baute seine mobile Manipulationsbasis auf einem AgileX-Tracer-Fahrgestell auf.
- AgileX brachte später mit Cobot Magic einen eigenen Nachfolger auf den Markt, den das Unternehmen als Nachbildung und Erweiterung der Fähigkeiten von Mobile ALOHA beschreibt.
- AgileXs Teleoperations- und Datenerfassungskit PIKA unterstützt denselben Workflow zur Aufzeichnung menschlicher Demonstrationen, den Mobile ALOHA populär gemacht hat.
AgileXs offizielles Demovideo zum PiPER-Arm unter extremen Belastungstests.
03Häufige Fragen
Welches AgileX-Fahrgestell eignet sich für den Außeneinsatz in unwegsamem Gelände?
Die Kettenfahrzeugfamilie Bunker — Bunker Pro (120 kg Traglast, IP67) oder der kleinere Bunker Mini (35 kg Traglast) — ist gezielt für unwegsames Gelände gebaut. Die Radplattformen Hunter SE und Ranger sind auf ebenem Untergrund schneller, aber für losen oder unebenen Boden weniger geeignet als ein Kettenfahrgestell.
Was ist der Unterschied zwischen PiPER und NERO?
PiPER ist der Einstiegsarm von AgileX mit 6 Freiheitsgraden zum Preis von 1.999 $, mit 1,5 kg Traglast und 626 mm Reichweite. NERO ist ein neuerer, größerer Arm mit 7 Freiheitsgraden, 3 kg Traglast und einem Arbeitsradius von 580 mm, der gezielter auf den Einsatz in der Embodied-AI-Forschung ausgerichtet ist als der Einstiegsarm PiPER.
Was ist Cobot Magic, und wie hängt es mit Mobile ALOHA zusammen?
Cobot Magic ist AgileXs eigene Zwei- beziehungsweise Vierarm-Plattform für mobile Manipulation, aufgebaut auf dem Tracer-Fahrgestell. Sie ist ein direkter kommerzieller Nachfahre von Mobile ALOHA, der quelloffenen Stanford-Forschungsplattform, deren eigene mobile Basis auf einem AgileX Tracer aufgebaut wurde — AgileX beschreibt Cobot Magic als Nachbildung und Erweiterung der Fähigkeiten von Mobile ALOHA.
04Quellen
Verwandte Artikel
Unternehmensgeschichte von AgileX RoboticsUnternehmensprofil von AgileXUnternehmensanalysen
Unternehmen Tesla
Unitree
Figure AI
1X Technologies
Physical Intelligence
Skild AI
NVIDIA – Unternehmen
- ›NVIDIA Isaac GR00T erklärt: Was NVIDIA in der Robotik wirklich verkauft
- ›NVIDIA DRIVE erklärt: die Automobil-Plattform hinter Mercedes-Benz, Uber und einem Dutzend weiterer Autohersteller
- ›NVIDIA Jetson: Die jahrzehntealte Hardware-Linie hinter Physical AI
- ›NVIDIA: eine Geschichte der GPU
- ›NVIDIA CUDA erklärt: Die Software hinter NVIDIAs KI-Burggraben
- ›Jensen Huang: Vom Tellerwäscher bei Denny's zum NVIDIA-CEO
AgileX Robotics (Robotikhersteller)
- ›Die Geschichte von AgileX Robotics
- ›AgileX Robotics' Produktsortiment: UGV-Fahrgestelle und Roboterarme im Datenblattvergleich(dieser Artikel)