Unternehmens- und Roboterdatenbank
Die Geschichte von Physical Intelligence
01Die Gründung
Physical Intelligence, häufig als π geschrieben, wurde Anfang 2024 in San Francisco von sieben Personen gegründet: CEO Karol Hausman, Chefwissenschaftler Sergey Levine, Forschungsleiterin Chelsea Finn, Brian Ichter, COO Lachy Groom, Adnan Esmail und Quan Vuong. Selbst für ein KI-Start-up ist ihre Robotikerfahrung außergewöhnlich. Hausman war zuvor Staff Research Scientist bei Google DeepMind und außerplanmäßiger Professor in Stanford; er prägte RT-2 und SayCan, zwei viel zitierte Systeme zur Verbindung großer Sprachmodelle mit physischer Robotersteuerung. Levine, Professor an der UC Berkeley, und Finn, Assistenzprofessorin in Stanford, haben umfassend zum Roboterlernen publiziert und viele weitere Gründer während deren Promotion betreut oder mit ihnen geforscht.
Levine fasste die Position des Unternehmens im Januar 2026 gegenüber TechCrunch bewusst zugespitzt zusammen: „Man kann es sich wie ChatGPT vorstellen, nur für Roboter.“ In derselben Reportage sagte er zudem, „gute Intelligenz gleicht schlechte Hardware aus“. Deshalb entwickelt das Unternehmen ein universelles Gehirn statt eines eigenen Roboterkörpers, anders als hardwareorientierte Konkurrenten wie Figure oder Unitree. COO Lachy Groom war früher Mitarbeiter bei Stripe und anschließend auf Robotik spezialisierter Angel-Investor. Als Mitgründer brachte er die Betriebserfahrung ein, die dem überwiegend akademischen Team sonst fehlte.
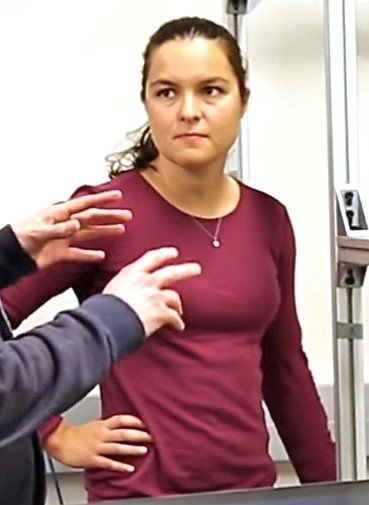
Chelsea Finn 2017 als Doktorandin an der UC Berkeley, sieben Jahre vor der Mitgründung von Physical Intelligence. Der Screenshot stammt aus einem Berkeley-Video über Vestri, nicht von Physical Intelligence, steht aber für die gemeinsame akademische Tradition der Gründer im Roboterlernen.
Foto: UC Berkeley, CC BY 3.0, über Wikimedia Commons- 2024-03
Gründung & Seed-Runde
70 Mio. $ Seed-Kapital und öffentlicher Start
- 2024-10
π0 erscheint
Erste universelle Roboterstrategie
- 2025-02
π0 wird als Open Source veröffentlicht
Code und Gewichte veröffentlicht
- 2025-04–11
π0.5, danach π*0.6
Generalisierung in offenen Umgebungen, bestärkendes Lernen
- 2026
π0.7 & Gespräche über 11 Mrd. $
Kompositionelle Generalisierung demonstriert
02Finanzierung
Die Finanzierung von Physical Intelligence beschleunigte sich ungewöhnlich schnell. Eine von Thrive Capital angeführte Seed-Runde über 70 Mio. $ wurde im März 2024 zusammen mit dem öffentlichen Start abgeschlossen und angekündigt; Medien nannten damals eine Bewertung von rund 400 Mio. $. Diese Zahl ist von der separaten Serie A über 400 Mio. $ acht Monate später zu unterscheiden: Bewertung und Finanzierungsbetrag sind nur zufällig gleich hoch. Die Serie A schloss im November 2024 mit Jeff Bezos, Thrive Capital, Lux Capital und dem OpenAI Startup Fund. Je nach Medium lag die Bewertung bei 2 oder 2,4 Mrd. $. Im November 2025 folgte eine von CapitalG, Alphabets Wachstumsfonds, angeführte Serie B über 600 Mio. $ bei 5,6 Mrd. $ Bewertung. Damit belief sich die bestätigte Gesamtfinanzierung auf rund 1,07 Mrd. $.
Ende März 2026 verhandelte Physical Intelligence laut Berichten über eine weitere Runde von rund 1 Mrd. $ bei einer Bewertung von mehr als 11 Mrd. $. Das wäre binnen etwa vier Monaten mehr als das Doppelte der Serie-B-Bewertung; Founders Fund wurde als Teilnehmer bestätigt. Keine geprüfte Quelle bestätigte bis Redaktionsschluss den Abschluss. Die aktuelle Bewertung ist daher als „laut Berichten in Gesprächen über mehr als 11 Mrd. $“ und nicht als endgültiger Wert zu verstehen.
Finanzierungsrunden nach Post-Money-Bewertung
Bloomberg / Crunchbase News, zusammengestellt bis Nov. 2025
Finanzierungsrunden
Seed-Runde
70 Mio. $ unter Führung von Thrive Capital, zusammen mit dem öffentlichen Start angekündigt; berichtete Bewertung nach der Runde: rund 400 Mio. $.
Series A
400 Mio. $ von Jeff Bezos, Thrive Capital, Lux Capital und dem OpenAI Startup Fund bei einer berichteten Bewertung von 2 bis 2,4 Mrd. $, je nach Medium.
Series B
600 Mio. $ unter Führung von CapitalG, Alphabets Wachstumsfonds, bei 5,6 Mrd. $ Bewertung nach der Runde.
QuelleBloomberg, Nov 2025
03Die Modellreihe
Physical Intelligence baut keine eigene Hardware. Die Modelle werden auf Plattformen anderer Hersteller trainiert — UR5e-Armen, zweiarmigen Systemen von Trossen, mobilen Manipulatoren und den offenen Forschungsplattformen ALOHA und DROID — und als Software veröffentlicht. π0, die erste universelle Roboterstrategie des Unternehmens, erschien am 31. Oktober 2024 und zeigte Aufgaben wie Wäschefalten und Abräumen auf acht verschiedenen Roboterkonfigurationen. Im Februar 2025 veröffentlichte Physical Intelligence Code und Gewichte des π0-Basismodells sowie für einzelne Aufgaben feinabgestimmte Checkpoints als Open Source. Für ein Unternehmen mit mehr als 1 Mrd. $ Finanzierung war dies ungewöhnlich und erlaubte externen Teams, darunter Hugging Face mit einer eigenen PyTorch-Implementierung, direkt darauf aufzubauen.
π0.5 erweiterte den Ansatz im April 2025 um Generalisierung in offenen Umgebungen und Planung mittels Gedankenkette. Mobile Manipulatoren wurden bei Hausarbeiten in drei realen, im Training nie gesehenen Haushalten getestet. Im November 2025 ergänzte π*0.6 die Demonstrationsdaten um bestärkendes Lernen. Das bei Redaktionsschluss neueste Modell π0.7 vom April 2026 zeigte, was Physical Intelligence kompositionelle Generalisierung nennt. Levine beschrieb eine Version, die anhand von nur zwei Trainingsbeispielen und durch Neukombination gelernter Fähigkeiten die Bedienung einer Heißluftfritteuse lernte. Er benannte auch die Grenze: Ohne schrittweise Anleitung könne man nicht einfach sagen: „Mach mir bitte einen Toast.“
| Year | Event |
|---|---|
| 2024-02 | Gesellschaft in Delaware vor dem öffentlichen Start registriert |
| 2024-03 | Öffentlicher Start mit Seed-Runde über 70 Mio. $ |
| 2024-10 | π0 erscheint als erste universelle Strategie des Unternehmens |
| 2024-11 | Serie A über 400 Mio. $ bei 2 bis 2,4 Mrd. $ Bewertung |
| 2025-02 | π0 als Open Source veröffentlicht |
| 2025-04 | π0.5 veröffentlicht |
| 2025-11 | Serie B über 600 Mio. $ bei 5,6 Mrd. $ Bewertung; π*0.6 veröffentlicht |
| 2026-03 | Berichten zufolge Gespräche über rund 1 Mrd. $ bei mehr als 11 Mrd. $ Bewertung |
| 2026-04 | π0.7 veröffentlicht und kompositionelle Generalisierung demonstriert |
Offizielles π0-Demovideo von Physical Intelligence (November 2024) — das in Abschnitt 03 behandelte Modell.
Offizielles π0.5-Demovideo von Physical Intelligence (April 2025): Die Steuerungsstrategie des mobilen Manipulators überträgt sich auf reale Haushalte, die im Training nie vorkamen.
Our newest model, π0.7, has some interesting emergent capabilities: it can control a new robot to fold shirts for which we had no shirt folding data, figure out how to use an appliance with language-based coaching, and perform a wide range of dexterous tasks all in one model! pic.twitter.com/s9NxKfb7pe
— Physical Intelligence (@physical_int) April 16, 2026
Physical Intelligence stellt π0.7 im eigenen X-Beitrag vor (April 2026) — mit den in Abschnitt 03 erläuterten Fähigkeiten zur kompositionellen Generalisierung.
04Keine Hardware, keine Kunden, kein Umsatz
Physical Intelligence räumt ungewöhnlich offen ein, noch keinen Kommerzialisierungsplan zu haben. COO Lachy Groom sagte TechCrunch im Januar 2026: „Ich gebe Investoren keine Antworten zur Kommerzialisierung. Es ist irgendwie seltsam, dass die Leute das hinnehmen.“ Das Unternehmen testet mit ungenannten Partnern aus Logistik, Lebensmittelhandel und laut demselben Porträt einem Schokoladenhersteller, nennt aber weder Kunden noch Umsätze oder ein käufliches Produkt. Schätzungen zur Beschäftigtenzahl reichen in Berichten aus dem ersten Halbjahr 2026 je nach Quelle und Zeitpunkt von rund 80 bei TechCrunch und PitchBook bis zu mehr als 200 bei Tracxn und Forbes. Wegen dieser großen Spanne ist jeder Einzelwert nur als Näherung zu lesen.
Diese forschungsorientierte Haltung steht im klaren Gegensatz zum direkten Konkurrenten Skild AI, der kommerzielle Einsätze betont und für 2025 rund 30 Mio. $ Umsatz angegeben hat. Medien stellen beide regelmäßig als entgegengesetzte Wetten auf dieselbe These dar: Ein Basismodell kann über verschiedene Roboterkörper hinweg generalisieren. Physical Intelligence setzt darauf, dass Forschungsbreite später zum Produkt wird; Skild darauf, dass heutige Vermarktung Daten und Erlöse für weitere Forschung schafft.
- Bis Mitte 2026 weder veröffentlichte Umsätze noch ein angekündigtes Kaufprodukt — nur Pilotversuche mit ungenannten Partnern aus Logistik, Lebensmittelhandel und Lebensmittelproduktion.
- Die Beschäftigtenschätzungen reichen je nach Quelle von rund 80 bis über 200; diese Spanne macht jeden Einzelwert zu einer Näherung.
- Der direkte Konkurrent Skild AI verfolgt den gegenteiligen Ansatz und gab für 2025 rund 30 Mio. $ Umsatz aus kommerziellen Einsätzen an.
05Das Verhältnis zu OpenAI
OpenAIs Venture-Arm investierte in die Serie A und laut einigen Berichten auch in die Serie B von Physical Intelligence. Zugleich baut OpenAI eine eigene Sparte für verkörperte KI und Robotikhardware auf und sucht unter anderem Fachkräfte für Aktuatordesign, 3D-Drucklabore und Datenerfassung. Dieses Muster ist im Sektor bekannt: OpenAI beteiligte sich im Februar 2024 an Figures Serie B; etwa ein Jahr später beendete Figure die gemeinsame Modellentwicklung. Figures CEO erklärte, das Auslagern von KI „funktioniert bei verkörperter Robotik in der realen Welt nicht“. Bis Redaktionsschluss wurde kein vergleichbarer Bruch mit Physical Intelligence berichtet. Die strukturelle Spannung bleibt jedoch dieselbe: Ein wichtiger Investor entwickelt ein potenziell konkurrierendes Produkt — ein Konflikt, der sich bei einem anderen Portfoliounternehmen bereits zeigte.
06Häufige Fragen
Wer gründete Physical Intelligence und wann?
Karol Hausman, Sergey Levine, Chelsea Finn, Brian Ichter, Lachy Groom, Adnan Esmail und Quan Vuong gründeten das Unternehmen Anfang 2024 in San Francisco. Im März 2024 trat es mit einer Seed-Runde über 70 Mio. $ an die Öffentlichkeit.
Baut Physical Intelligence eigene Roboter?
Nein. Physical Intelligence entwickelt KI-Modelle der π0-Reihe, die auf Roboterhardware anderer Hersteller trainiert werden, darunter UR5e-Arme, zweiarmige Trossen-Systeme und mobile Manipulatoren. Die These lautet, dass Intelligenz und nicht Hardware der eigentliche Engpass der Robotik ist.
Wie viel Kapital hat Physical Intelligence aufgenommen?
Die bestätigten Runden summieren sich bis zur Serie B im November 2025 auf rund 1,07 Mrd. $: 70 Mio. $ Seed-Kapital, 400 Mio. $ Serie A und 600 Mio. $ Serie B. Die Serie B bewertete das Unternehmen mit 5,6 Mrd. $. Im März 2026 wurden Gespräche über eine weitere Runde von rund 1 Mrd. $ bei mehr als 11 Mrd. $ Bewertung gemeldet; keine Quelle bestätigt einen Abschluss.
Wie verdient Physical Intelligence Geld?
Bis Mitte 2026 hat das Unternehmen kein Erlösmodell offengelegt. COO Lachy Groom erklärte öffentlich, Investoren keine Antworten zur Kommerzialisierung zu geben. Es führt Pilotversuche mit ungenannten Partnern durch, hat aber kein käufliches Produkt angekündigt.
07Quellen
01. Die Gründung
03. Die Modellreihe
04. Keine Hardware, keine Kunden, kein Umsatz
05. Das Verhältnis zu OpenAI
Verwandte Artikel
Unternehmensprofil von Physical IntelligenceDie Geschichte von Skild AI — der direkte Konkurrent mit der gegenteiligen WettePhysical Intelligence in der Marktübersicht für physische KIUnternehmensanalysen
Unternehmen Tesla
Unitree
Figure AI
1X Technologies
Physical Intelligence
- ›Die Geschichte von Physical Intelligence(dieser Artikel)
Skild AI
NVIDIA – Unternehmen
- ›NVIDIA Isaac GR00T erklärt: Was NVIDIA in der Robotik wirklich verkauft
- ›NVIDIA DRIVE erklärt: die Automobil-Plattform hinter Mercedes-Benz, Uber und einem Dutzend weiterer Autohersteller
- ›NVIDIA Jetson: Die jahrzehntealte Hardware-Linie hinter Physical AI
- ›NVIDIA: eine Geschichte der GPU
- ›NVIDIA CUDA erklärt: Die Software hinter NVIDIAs KI-Burggraben
- ›Jensen Huang: Vom Tellerwäscher bei Denny's zum NVIDIA-CEO