기업·로봇 DB
AgileX Robotics 제품 라인업: UGV 섀시와 로봇 팔, 스펙으로 정리

01UGV 섀시
AgileX의 차륜형·궤도형 섀시는 구동방식에 따라 네 개 계열로 나뉘며, 각 계열은 속도·적재량·주행 환경의 서로 다른 조합을 겨냥합니다.
UGV 섀시 계열
Scout / Scout Mini 시리즈
4륜구동 차륜형 플랫폼으로, 모델에 따라 적재량 10–50kg — AgileX 라인업에서 가장 입문하기 쉬운 제품입니다.
Hunter SE 모델
자동차식 조향 방식의 UGV로 적재량 50kg, 최고속도 초당 4.8m — AgileX 카탈로그에서 가장 빠른 차륜형 플랫폼입니다.
Ranger / Ranger Mini 시리즈
회전반경 0도의 전방향 4륜 플랫폼입니다. Ranger Mini 3.0은 적재량 100kg, 풀사이즈 Ranger는 최대 150kg까지 지원합니다.
Bunker 시리즈
험지 주행용 IP67 등급 궤도형 섀시입니다 — 적재량은 Bunker Pro가 최대 120kg, Bunker Mini가 35kg입니다.
Scout Mini 스펙
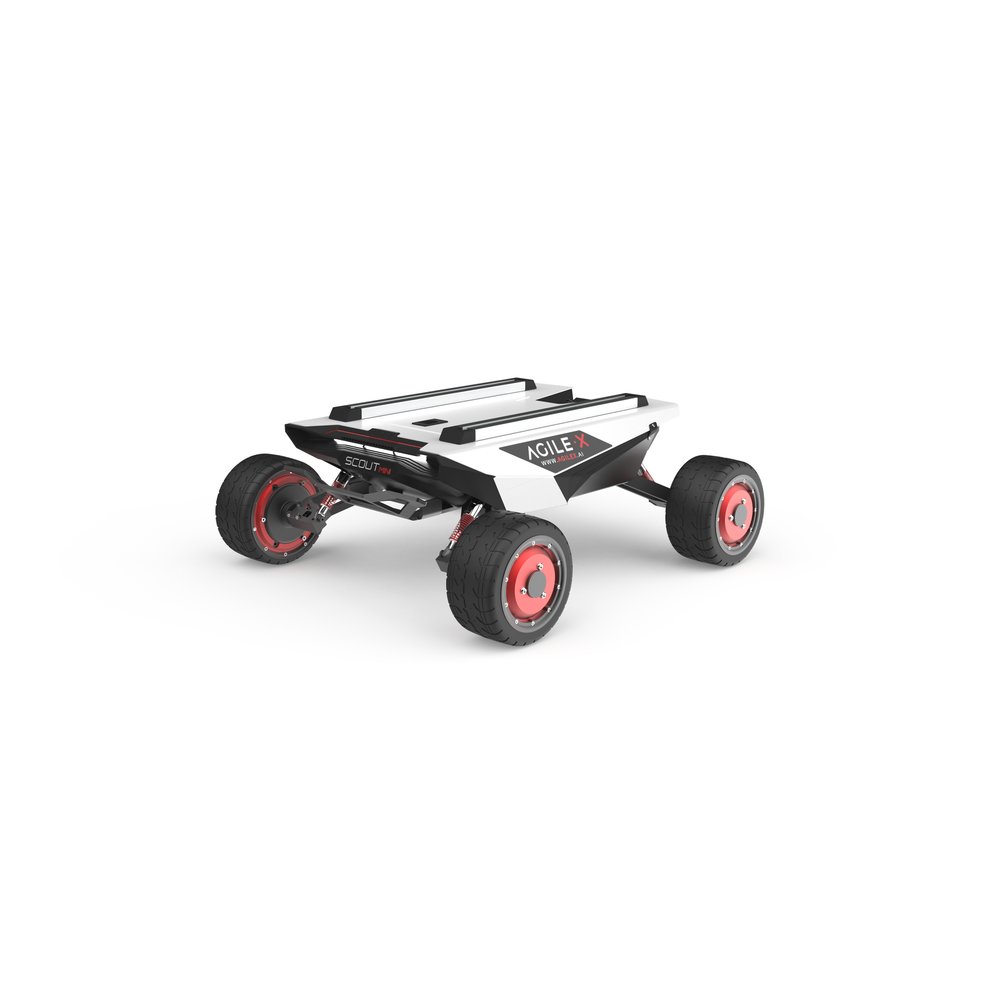
Scout Mini — AgileX 라인업에서 가장 입문하기 쉬운 제품으로, 전방향 이동이 가능한 메카넘 휠 파생 모델도 있습니다.
사진: AgileX Robotics(공식 제품 페이지)Hunter SE 스펙
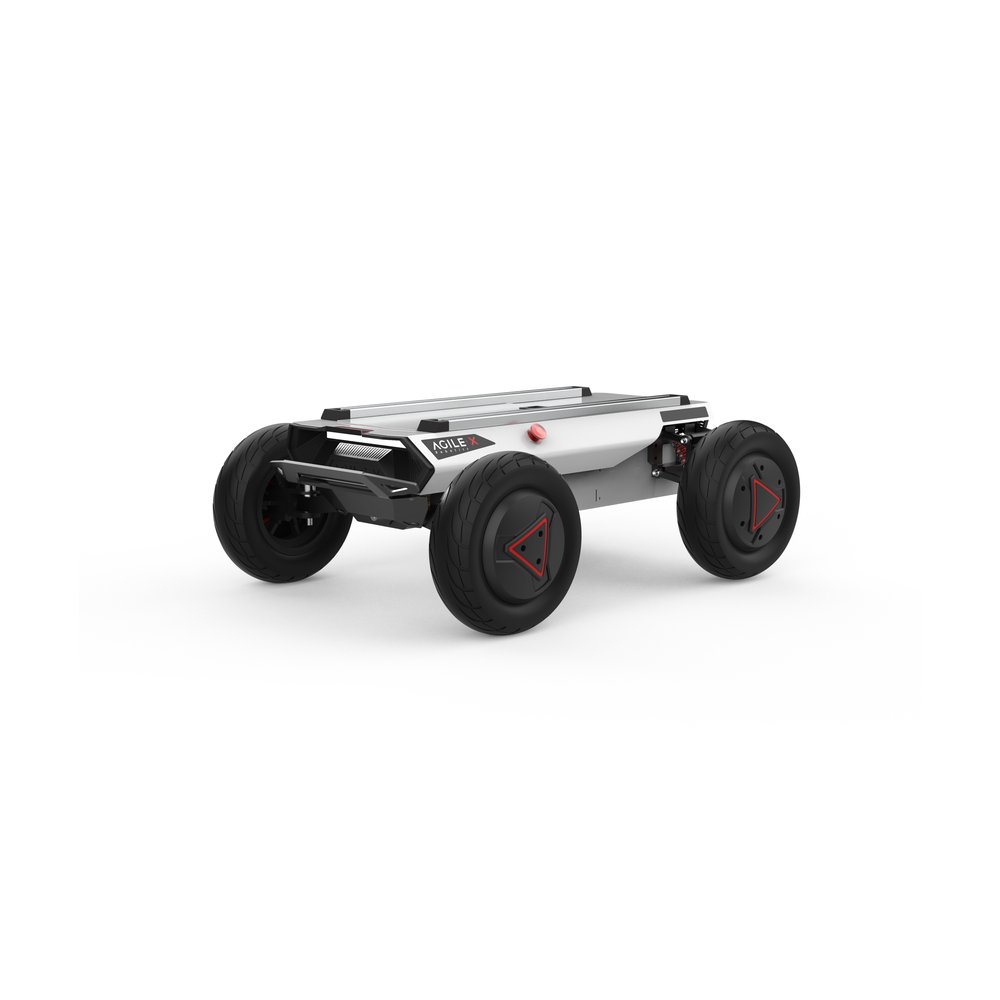
Hunter SE — 최고속도 초당 4.8m로, AgileX 카탈로그에서 가장 빠른 차륜형 플랫폼입니다.
사진: AgileX Robotics(공식 제품 페이지)Ranger Mini 3.0 스펙
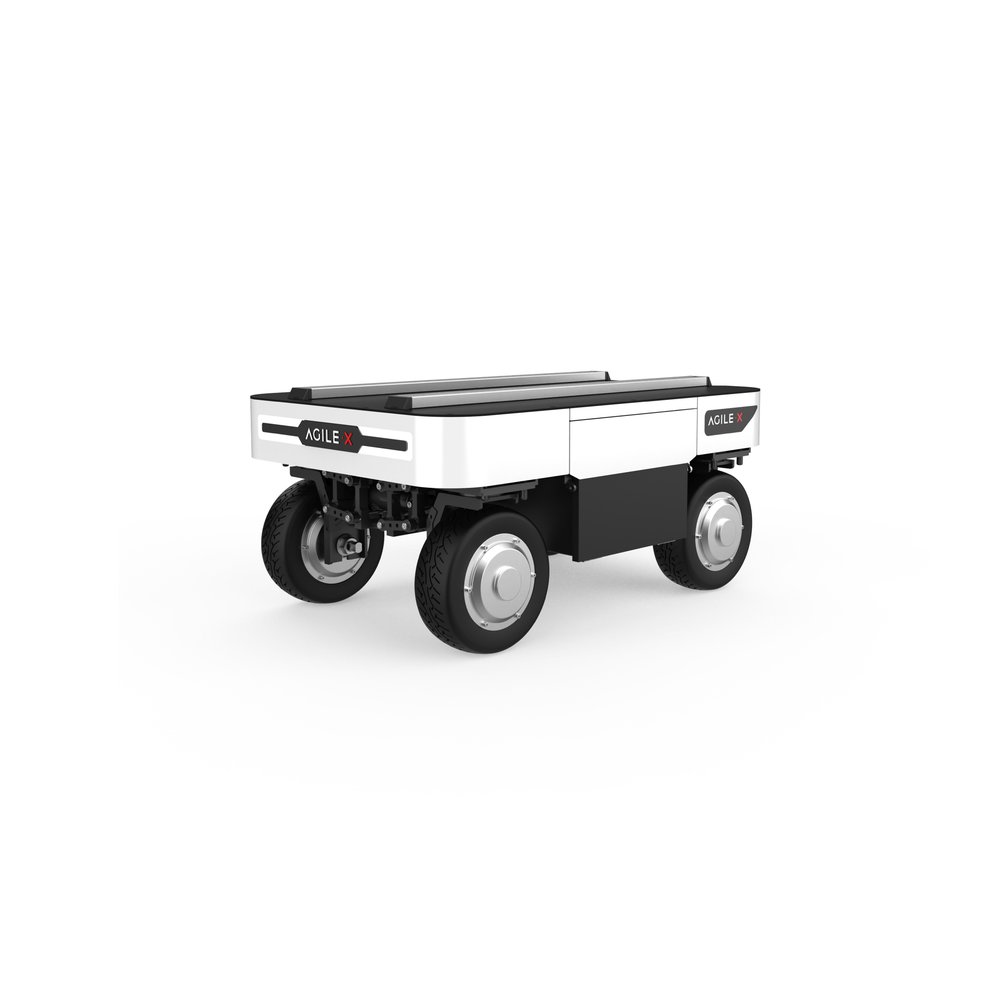
Ranger Mini 3.0 — 회전반경 0도의 메카넘 플랫폼으로, 더 큰 풀사이즈 Ranger는 최대 150kg까지 적재할 수 있습니다.
사진: AgileX Robotics(공식 제품 페이지)Bunker Pro 스펙
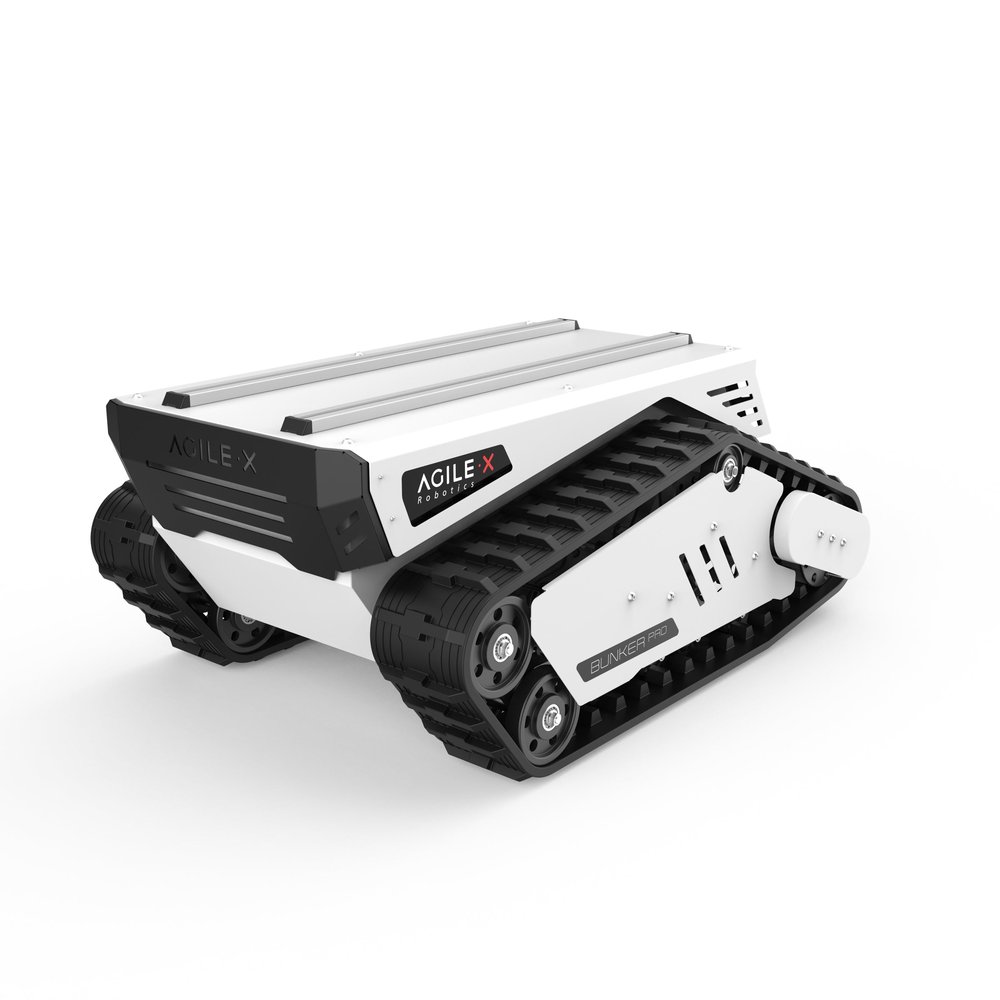
Bunker Pro — 험지 주행용 AgileX 궤도형 플랫폼으로, IP67 등급에 적재량 120kg입니다. 더 작은 Bunker Mini는 35kg을 적재합니다.
사진: AgileX Robotics(공식 제품 페이지)02로봇 팔
AgileX의 엔트리급 로봇 팔은 $1,999에 판매되는 6자유도 매니퓰레이터 PiPER이며, 리치를 늘린 PiPER-X 파생 모델도 현재 라인업에 포함돼 있습니다. 더 새로운 7자유도 팔 NERO는 체화형 AI 연구를 더 정면으로 겨냥한 제품으로, 상단·역방향·측면 장착을 모두 지원하며 Python SDK와 ROS1/ROS2 인터페이스도 갖췄습니다.
이 로봇 팔들 위에 놓이는 AgileX의 가장 주목할 만한 연구 접점은 Cobot Magic입니다. 자사 Tracer 섀시를 기반으로 만든 양팔·4암형 모바일 매니퓰레이션 플랫폼 Cobot Magic은 Stanford 연구자 Zipeng Fu, Tony Z. Zhao, Chelsea Finn이 발표한 오픈소스 저비용 모바일 매니퓰레이션 연구 플랫폼 Mobile ALOHA의 직계 상용 후속작입니다.
Mobile ALOHA 자체의 이동 베이스도 AgileX Tracer를 기반으로 만들어졌으며, AgileX는 Cobot Magic이 Mobile ALOHA의 성능을 재현하고 확장한 제품이라고 공식적으로 설명합니다.
이와는 별도로 AgileX는 로봇 매니퓰레이션 정책 학습을 위해 사람의 시연 동작을 기록하는 데 쓰이는 핸드헬드형 원격조작·데이터 수집 키트 PIKA(약 460그램의 핸드헬드 유닛과 센서 스테이션으로 구성)도 판매합니다 — Mobile ALOHA가 대중화한 것과 같은 큰 흐름의 워크플로입니다.
PiPER 스펙
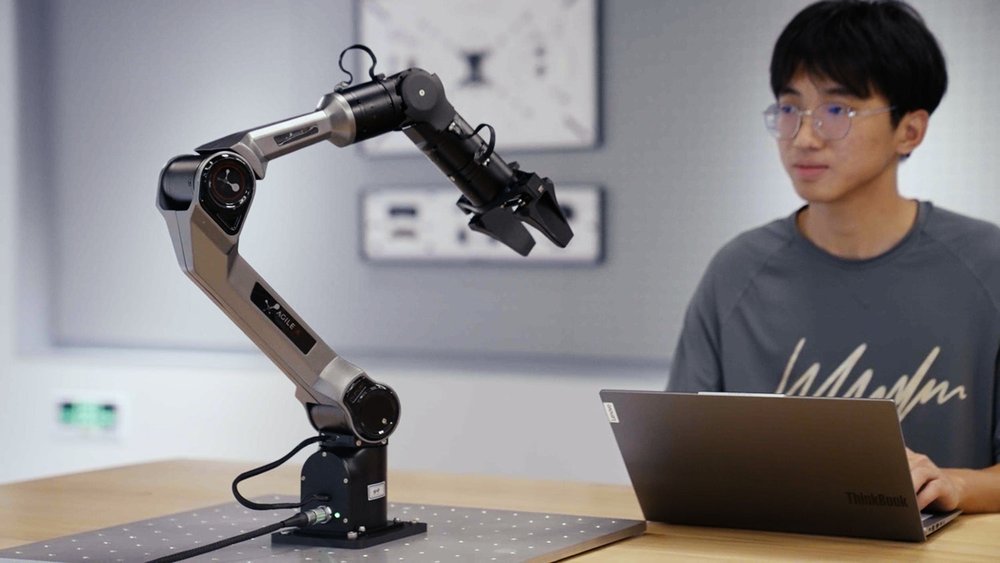
AgileX의 엔트리급 6자유도 로봇 팔 PiPER를 주요 구매층의 전형적인 연구용 책상 환경에서 촬영한 모습입니다.
사진: AgileX Robotics(공식 제품 페이지)NERO 스펙
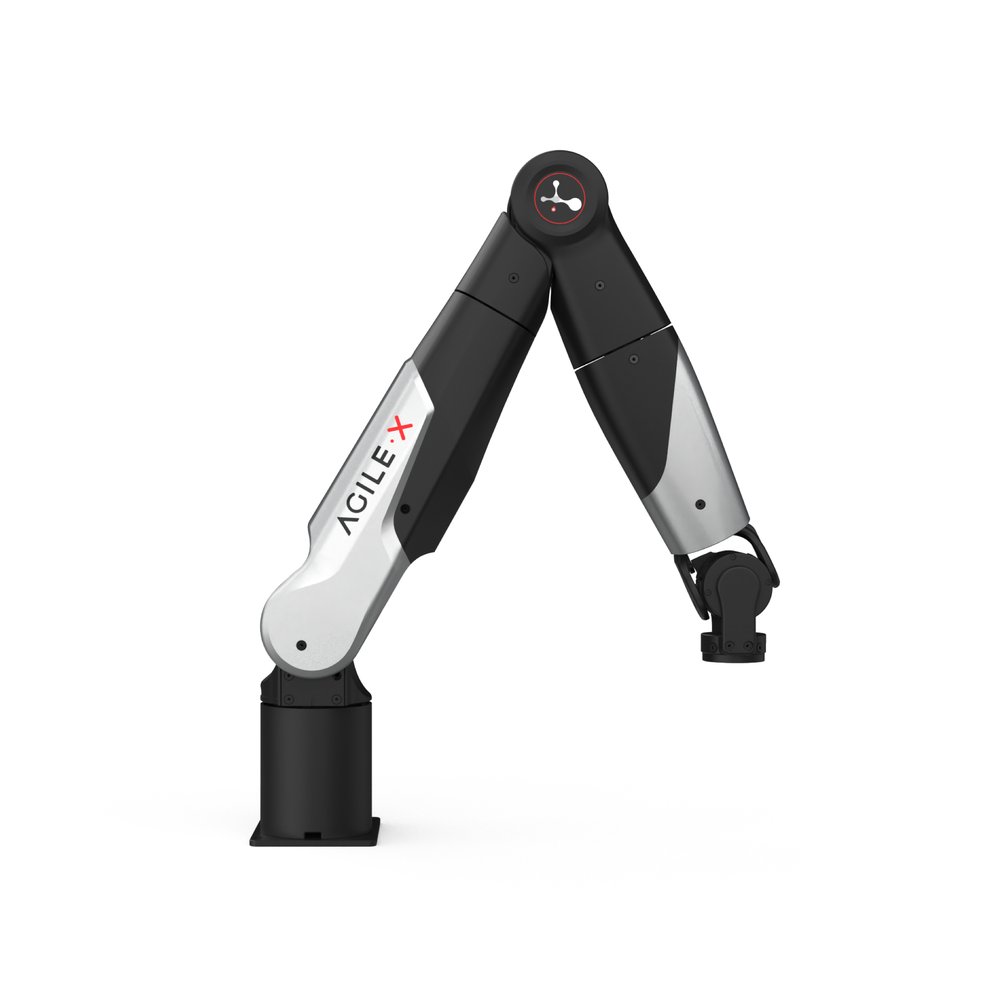
NERO — 엔트리급 PiPER보다 체화형 AI 연구를 더 정면으로 겨냥한, AgileX의 더 새로운 7자유도 로봇 팔입니다.
사진: AgileX Robotics(공식 제품 페이지)- Stanford의 Mobile ALOHA(Zipeng Fu, Tony Z. Zhao, Chelsea Finn)는 AgileX Tracer 섀시를 모바일 매니퓰레이션의 이동 베이스로 채택했습니다.
- AgileX는 이후 그 후속작인 Cobot Magic을 자체 제품화했으며, 회사는 이를 Mobile ALOHA의 성능을 재현하고 확장한 것이라고 설명합니다.
- AgileX의 원격조작·데이터 수집 키트 PIKA는 Mobile ALOHA가 대중화한 것과 같은 사람의 시연 동작 기록 워크플로를 지원합니다.
로봇 팔 PiPER의 한계 성능 테스트를 담은 AgileX 공식 데모 영상입니다.
03자주 묻는 질문
야외 험지 주행용으로는 어떤 AgileX 섀시를 골라야 하나요?
궤도형 Bunker 계열 — Bunker Pro(적재량 120kg, IP67) 또는 더 작은 Bunker Mini(적재량 35kg) — 는 험지 주행을 위해 특별히 설계됐습니다. 차륜형인 Hunter SE와 Ranger 플랫폼은 평지에서는 더 빠르지만, 무른 지면이나 요철이 많은 노면에는 궤도형 섀시만큼 적합하지 않습니다.
PiPER와 NERO의 차이는 무엇인가요?
PiPER는 가격 $1,999의 AgileX 엔트리급 6자유도 로봇 팔로, 적재량 1.5kg에 도달거리 626mm입니다. NERO는 더 새롭고 더 큰 7자유도 로봇 팔로, 적재량 3kg에 작업반경 580mm를 갖췄으며, 엔트리급 PiPER보다 체화형 AI 연구 용도를 더 정면으로 겨냥합니다.
Cobot Magic은 무엇이며, Mobile ALOHA와는 어떤 관계인가요?
Cobot Magic은 AgileX가 자사 Tracer 섀시를 기반으로 만든 양팔·4암형 모바일 매니퓰레이션 플랫폼입니다. 이는 이동 베이스 자체가 AgileX Tracer를 기반으로 만들어진 Stanford의 오픈소스 연구 플랫폼 Mobile ALOHA의 직계 상용 후속작입니다 — AgileX는 Cobot Magic이 Mobile ALOHA의 성능을 재현하고 확장한 제품이라고 설명합니다.
04출처
관련 기사
AgileX Robotics 기업 연혁AgileX 기업 개요기업 심층 분석
Tesla 기업
Unitree
Figure AI
1X Technologies
Physical Intelligence
Skild AI
NVIDIA
AgileX Robotics 기업
- ›AgileX Robotics의 연혁
- ›AgileX Robotics 제품 라인업: UGV 섀시와 로봇 팔, 스펙으로 정리(현재 글)