企業・製品DB
AgileX Roboticsの製品ラインナップ:UGV・ロボットアーム全モデルのスペック

移動ロボット開発プラットフォームとして販売される車輪型・クローラ型UGVシャーシと、マニピュレーション研究向けに販売されるロボットアームです。
以下の寸法・重量・最大積載量・最高速度・価格は、AgileX公式サイト(global.agilex.ai)の各製品ページに基づいています。
01UGVシャーシ
AgileXの車輪型・クローラ型シャーシは、駆動方式によって4系統に分かれます。いずれも速度・積載量・走破性の異なる組み合わせを狙った設計です。
UGVシャーシの系統
Scout / Scout Mini
4輪駆動の車輪型プラットフォームで、モデルにより最大積載量10〜50kg。AgileXのラインナップで最も入門しやすい製品です。
Hunter SE
自動車と同じ操舵方式のUGVで、最大積載量50kg、最高速度秒速4.8m。AgileXの商品ラインナップの中で最も速い車輪型プラットフォームです。
Ranger / Ranger Mini
旋回半径0の全方向移動プラットフォーム。「Ranger Mini 3.0」は最大積載量100kg、フルサイズの「Ranger」は最大150kgまで対応。
Bunker
IP67防塵防水の不整地向けクローラ型シャーシで、最大積載量は「Bunker Pro」で120kg、「Bunker Mini」で35kgです。
Scout Miniのスペック
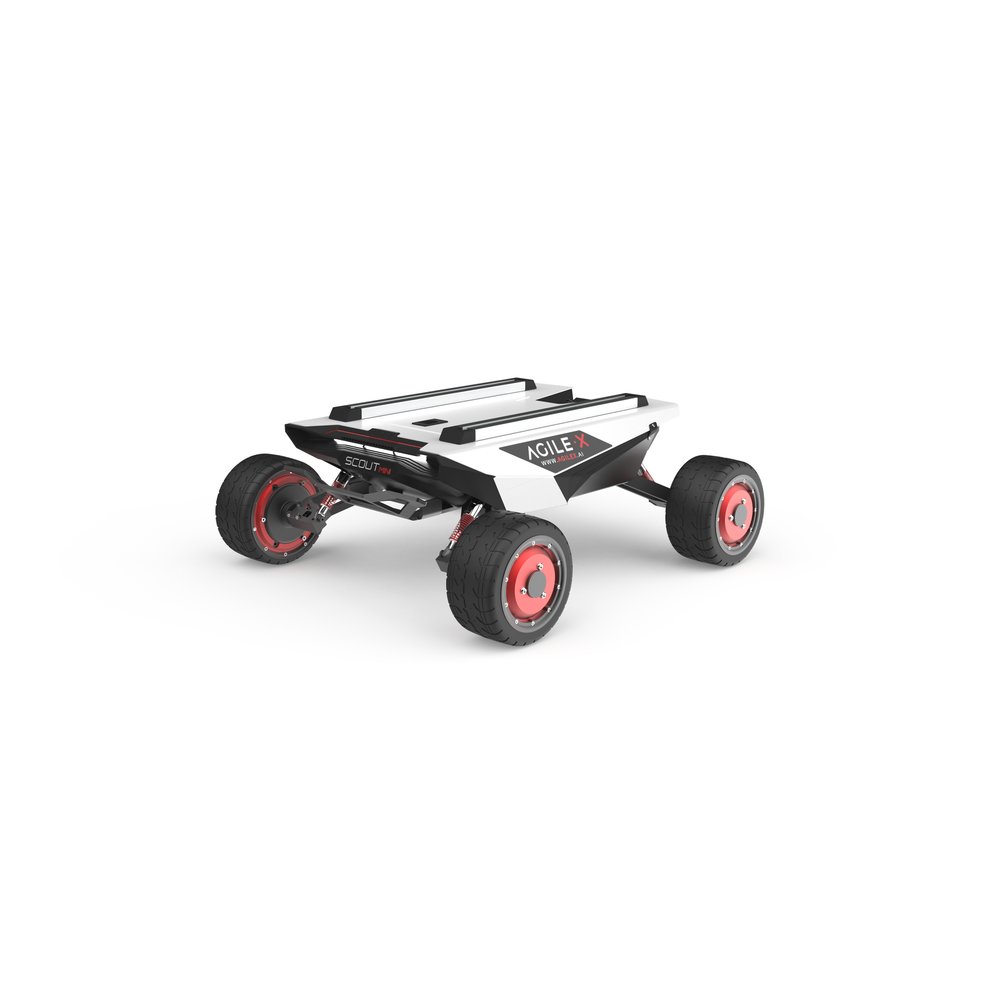
「Scout Mini」は、AgileXのラインナップで最も入門しやすいモデルです。メカナムホイール仕様も選択可能で、全方向移動に対応します。
写真: AgileX Robotics(公式製品ページ)Hunter SEのスペック
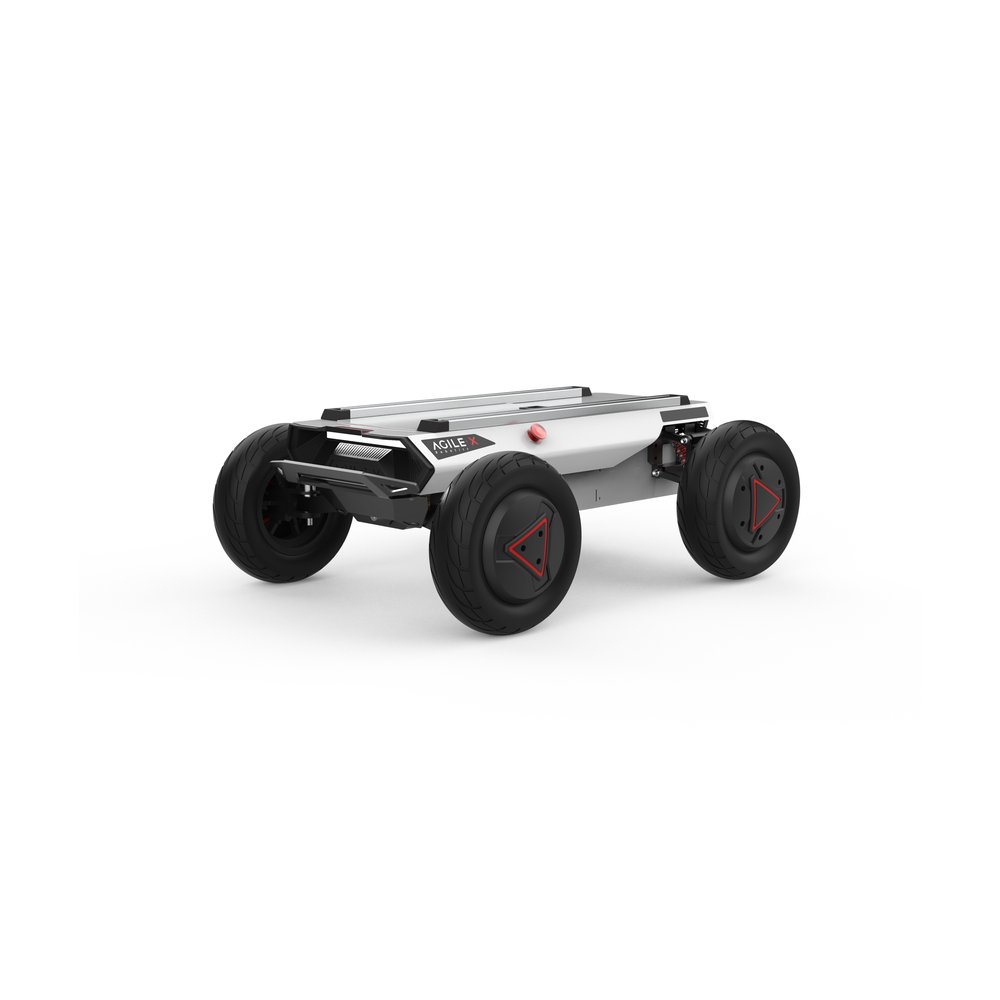
「Hunter SE」は、AgileXの商品ラインナップの中で最も速い車輪型プラットフォームです(最高速度秒速4.8m)。
写真: AgileX Robotics(公式製品ページ)Ranger Mini 3.0のスペック
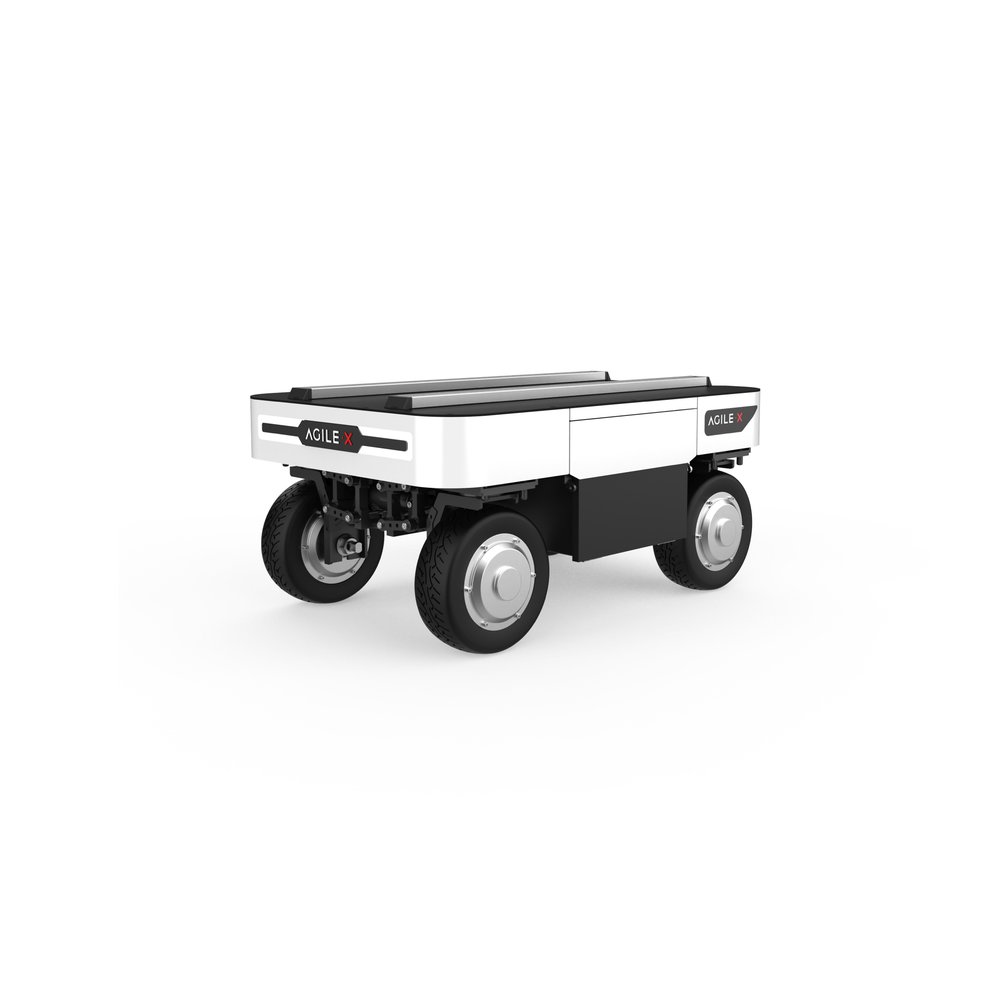
「Ranger Mini 3.0」は、旋回半径0のメカナム式プラットフォームです。フルサイズの「Ranger」は最大150kgまで対応します。
写真: AgileX Robotics(公式製品ページ)Bunker Proのスペック
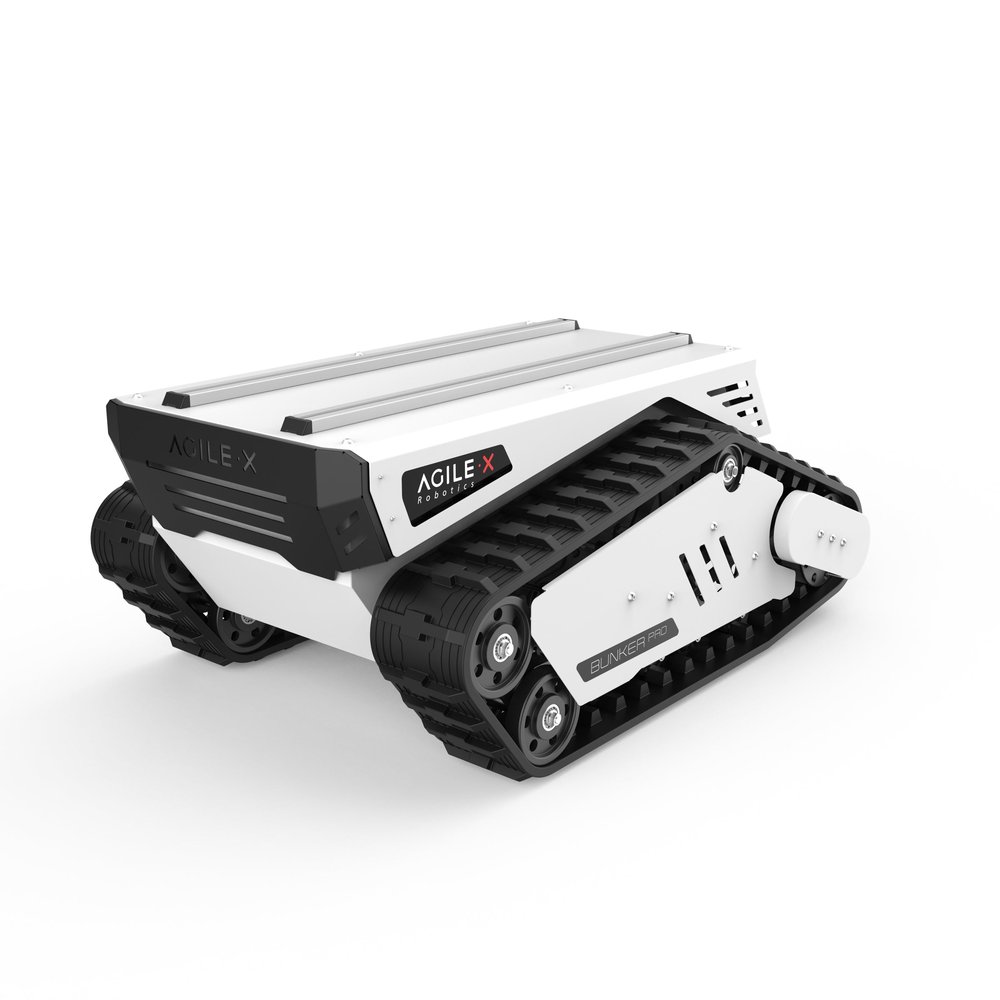
「Bunker Pro」は、不整地向けのクローラ型プラットフォームです。IP67防塵防水で、最大積載量120kg。より小型の「Bunker Mini」は最大35kgに対応します。
写真: AgileX Robotics(公式製品ページ)02ロボットアーム
AgileXのエントリーモデルアーム「PiPER」は、6自由度のマニピュレータで、価格は1,999ドル。リーチを延ばした「PiPER-X」も現行ラインナップに含まれます。より新しい7自由度アーム「NERO」は、エンボディドAI研究をより明確に意識した製品で、上向き・逆さ・横向きの各設置に対応し、Python SDKとROS1/ROS2インターフェースを備えています。
これらのアームの上に位置づけられる、AgileXにとって最も注目すべき研究との接点が、自社の「Tracer」シャーシをベースに構築されたデュアル/クアッドアーム型モバイルマニピュレーションプラットフォーム「Cobot Magic」です。Cobot Magicは、スタンフォード大学の研究者Zipeng Fu氏・Tony Z. Zhao氏・Chelsea Finn氏が発表したオープンソースの低コストモバイルマニピュレーション研究プラットフォーム「Mobile ALOHA」の直接的な商用後継にあたります。
Mobile ALOHA自体の移動ベースも、AgileXの「Tracer」を採用して構築されたものでした。AgileXは、Cobot MagicをMobile ALOHAの能力を再現・拡張するものだと公式に説明しています。
これとは別に、AgileXは人間による実演動作を記録し、ロボットのマニピュレーション方策の学習に用いるハンドヘルド型テレオペレーション/データ収集キット「PIKA」(重量約460gのハンドヘルドユニットとセンサーステーションのセット)も販売しています。これはMobile ALOHAが広めたのと同じワークフローです。
PiPERのスペック
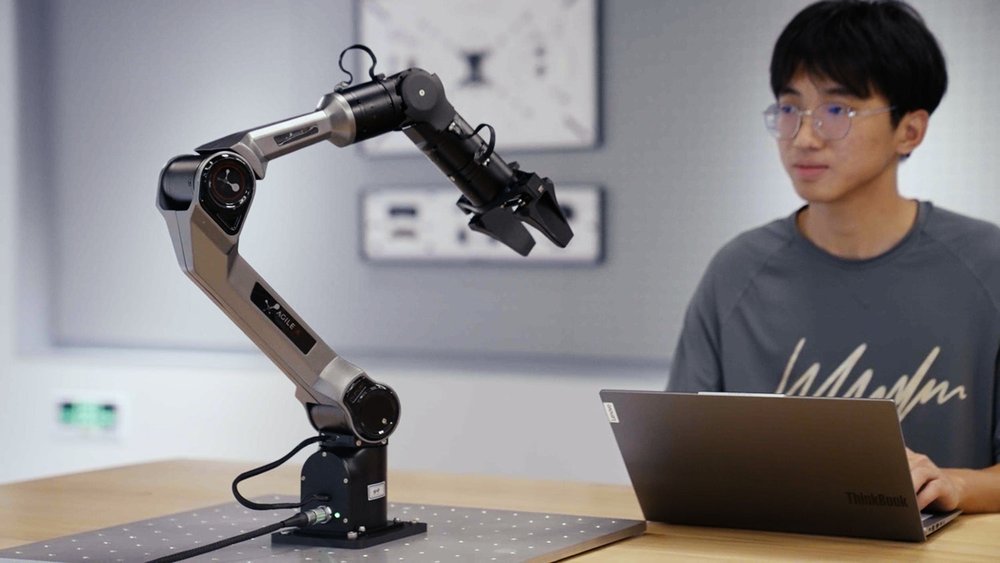
AgileXのエントリーモデル6自由度アーム「PiPER」。想定顧客に典型的な、研究デスクでの使用例。
写真: AgileX Robotics(公式製品ページ)NEROのスペック
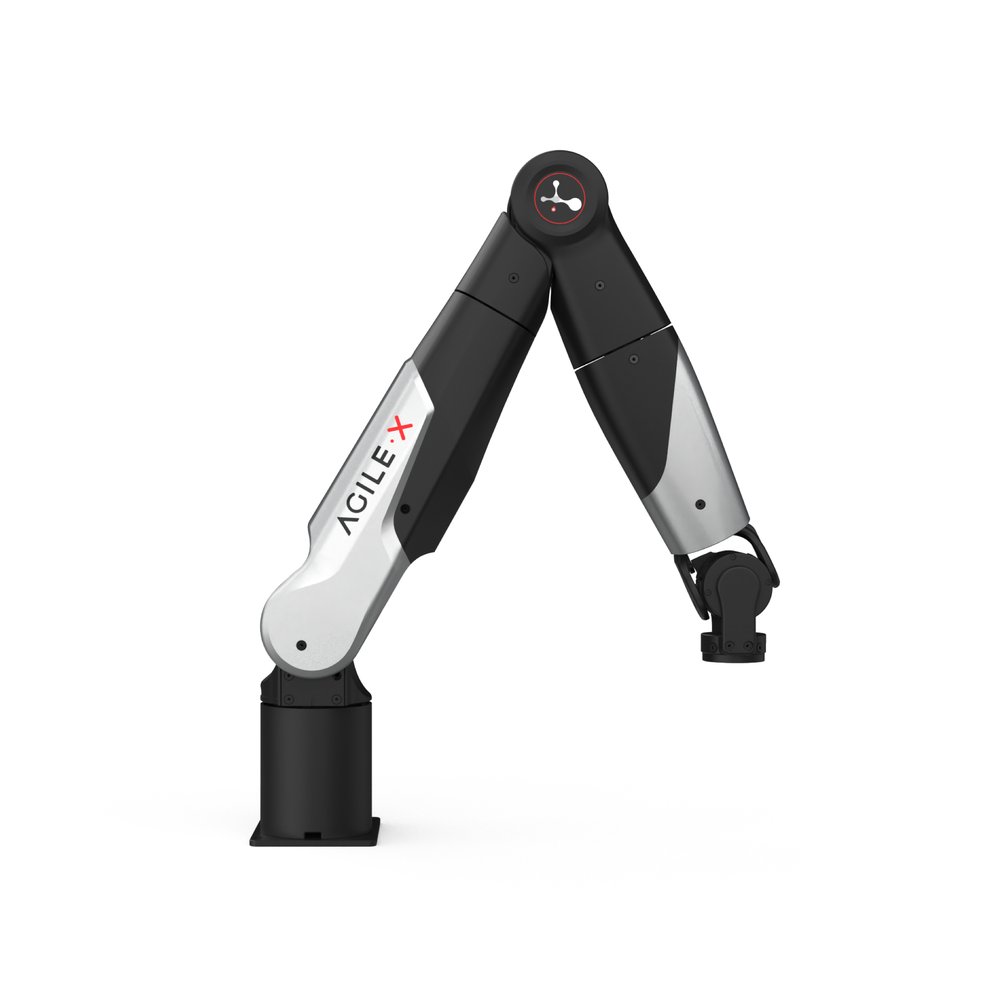
「NERO」は、エントリーモデル「PiPER」よりもエンボディドAI研究を明確に意識した、AgileXの新しい7自由度アームです。
写真: AgileX Robotics(公式製品ページ)- スタンフォード大学の「Mobile ALOHA」(Zipeng Fu氏・Tony Z. Zhao氏・Chelsea Finn氏)は、AgileXの「Tracer」シャーシをモバイルマニピュレーションの移動ベースとして採用。
- AgileXは後に、その発展形となる自社製品「Cobot Magic」を発売。Mobile ALOHAの能力を再現・拡張するものだと自社で説明している。
- AgileXのテレオペレーション/データ収集キット「PIKA」は、Mobile ALOHAが広めたのと同じ、人間による実演動作を記録するワークフローに対応する。
AgileX公式によるロボットアーム「PiPER」の限界性能テストのデモ映像。
03よくある質問(FAQ)
屋外の不整地用途には、AgileXのどのシャーシが向いていますか?
不整地向けに設計されているのは、クローラ型の「Bunker」シリーズです(「Bunker Pro」は積載量120kg・IP67、小型の「Bunker Mini」は積載量35kg)。車輪型の「Hunter SE」や「Ranger」は平坦な地面では速いものの、軟弱・凹凸のある路面への適性はクローラ型シャーシに劣ります。
「PiPER」と「NERO」の違いは何ですか?
「PiPER」は、価格1,999ドルのAgileXエントリーモデルで、6自由度・可搬重量1.5kg・リーチ626mmです。「NERO」はより新しく大型の7自由度アームで、可搬重量3kg・作業半径580mmと、エントリーモデルの「PiPER」よりエンボディドAI研究用途を明確に意識しています。
「Cobot Magic」とは何で、「Mobile ALOHA」とどう関係していますか?
「Cobot Magic」は、AgileX自社の「Tracer」シャーシをベースに構築された、デュアル/クアッドアーム型のモバイルマニピュレーションプラットフォームです。オープンソースのスタンフォード大学研究プラットフォーム「Mobile ALOHA」(その移動ベース自体もAgileXの「Tracer」で構築されていました)の直接的な商用後継にあたり、AgileXはCobot MagicをMobile ALOHAの能力を再現・拡張するものだと説明しています。
04出典
関連記事
AgileX Roboticsの沿革AgileX Roboticsの基本情報Deep Dive
Tesla
Unitree
Figure AI
1X Technologies
Physical Intelligence
Skild AI
Anduril
NVIDIA
AgileX Robotics
- ›AgileX Roboticsの沿革
- ›AgileX Roboticsの製品ラインナップ:UGV・ロボットアーム全モデルのスペック(この記事)