企业与机器人数据库
NVIDIA Isaac GR00T 详解:NVIDIA 在机器人领域真正卖的是什么
Isaac GR00T 与 Jetson Thor 把这项押注从一个研究项目,变成了如今人形机器人行业大多直接采购、而非自行构建的基础设施。
要点
- Isaac GR00T 是 NVIDIA 面向人形机器人推出的基础模型——它是软件,而非实体产品,旨在赋予机器人通用的感知与运动技能。
- NVIDIA 自己并不制造人形机器人;它出售的是模型、仿真器和芯片这几层,其他公司在此基础上打造机器人。
- 机器人业务至今仍没有独立披露的营收项目——这是叠加在 NVIDIA 规模大得多的数据中心 AI 业务之上的一项长期平台押注。
01Isaac GR00T 简介
Isaac GR00T 是 NVIDIA 面向人形机器人的基础模型——是一款软件,而非实体产品,旨在赋予机器人通用的感知、推理和运动能力,而不必为每项任务手工编写行为逻辑。NVIDIA 于 2024 年 3 月的 GTC 上首次以“Project GR00T”预告这一项目,一年后的 2025 年 3 月,在 GTC San Jose 上发布了 Isaac GR00T N1,并将其描述为“全球首个开放、可完全定制、面向通用人形推理与技能的基础模型”。
该模型采用双系统架构:快速、反射性的“System 1”负责逐时刻的运动控制,与之搭配的是较慢、深思熟虑的“System 2”视觉语言模型,负责对当前任务进行规划和推理——训练数据混合了第一人称人类视频、真实机器人轨迹,以及仿真环境中生成的合成数据。CEO 黄仁勋以宏大的措辞为这次发布定调:“通用机器人的时代已经到来。”NVIDIA 向工业客户提出的更宏观愿景,在 2025 至 2026 年的多次发布中反复重申,说法更进一步:“每一家工业企业都将成为机器人企业。”
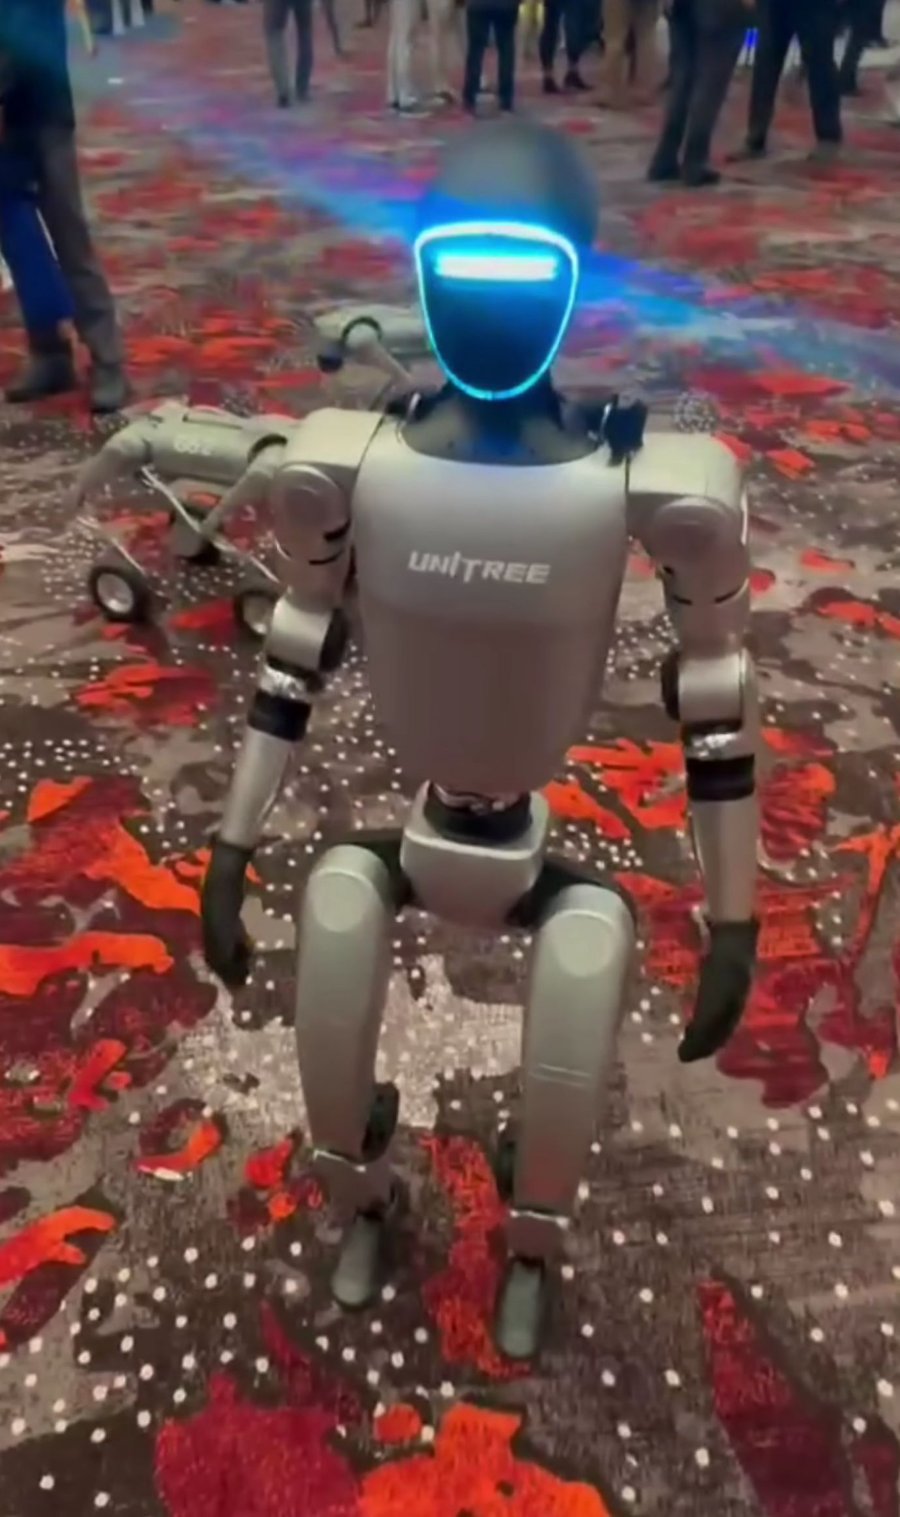
Isaac GR00T正是为运行在这类硬件上而打造的。图中的Unitree G1,正是NVIDIA后来为自家参考平台选中的本体——详见下方的生态部分。
图片:Sayanesy,CC0,经 Wikimedia CommonsGR00T 的双系统架构
快速、反射性
负责逐时刻的运动控制——维持抓握稳定或步态平衡的底层反射,每秒运行多次。
缓慢、深思熟虑
一个观察场景、规划并推理当前任务的视觉语言模型,随后将规划结果下发给 System 1 执行。
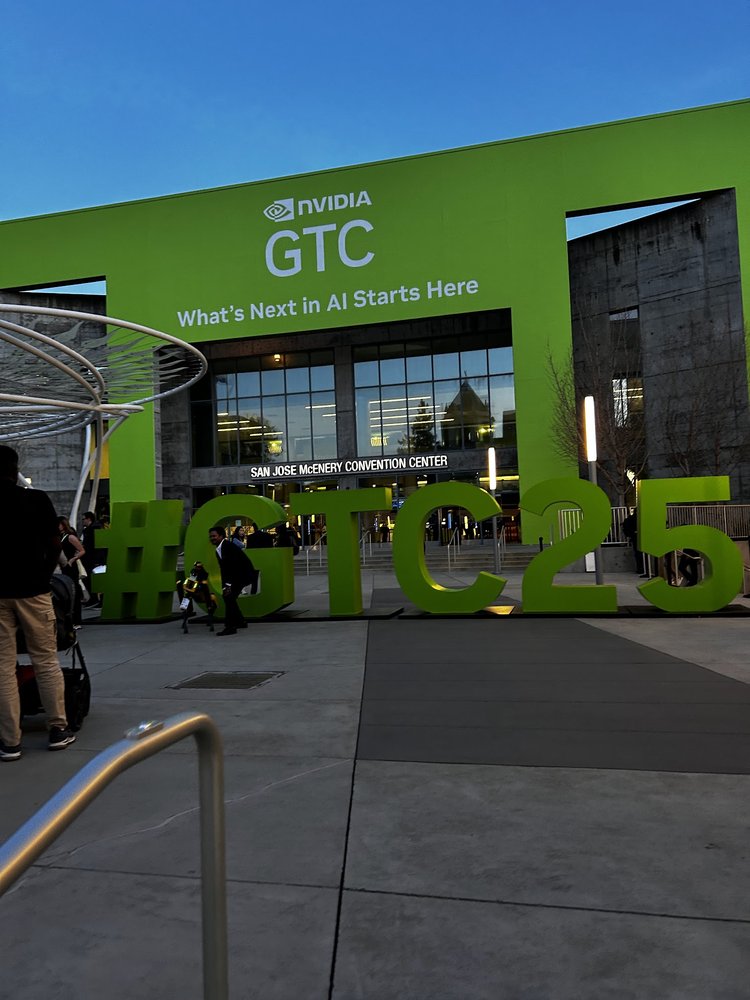
GTC San Jose,2025 年 3 月——NVIDIA 在此次大会上发布了本文核心讨论的模型 Isaac GR00T N1。
图片:Jack145945,CC BY-SA 4.0,via Wikimedia Commons02发展时间线(2024—2026)
GR00T 的公开历史是一连串 GTC 主题演讲公告,每一次都在扩展模型能力或其运行所依托的算力;自 2025 年 3 月发布以来,大致每年推进两次。
| 年份 | 事件 |
|---|---|
| 2024-03 | “Project GR00T”及 Isaac 机器人平台更新首次在 GTC 上预告 |
| 2025-03 | Isaac GR00T N1 在 GTC San Jose 上发布,NVIDIA 称其为首个开放的人形机器人基础模型 |
| 2025-06 | GR00T-Dreams(通过 Cosmos 世界模型生成合成轨迹)在 Computex 上发布 |
| 2025-08 | Jetson AGX Thor 正式全面上市;NVIDIA 宣称其机器人技术栈拥有“200 万开发者” |
| 2026-03 | 大规模生态发布一次性列出数十家工业与机器人合作伙伴 |
| 2026-06 | GTC Taipei:NVIDIA 与 Unitree 发布 Isaac GR00T 参考人形机器人 |
| 2026-07 | NVIDIA 与 Hugging Face 将 GR00T 1.7 和 Isaac Teleop 整合进 LeRobot;NVIDIA 宣称拥有“300 万”开发者 |
NVIDIA 官方对 Isaac GR00T N1 的说明(2025 年 3 月)——涉及下文描述的双系统架构和训练数据。
03整体架构
NVIDIA真正出售的与其说是单一产品,不如说是一整套流水线。Isaac Sim负责物理仿真;Cosmos和Cosmos Transfer基于该仿真生成并以照片级真实感增强合成训练视频;2025年Computex上亮相的GR00T-Dreams,利用同一套Cosmos世界模型,把一张图片和一句语言指令变成合成的机器人动作“梦境”——NVIDIA表示,这一方法把生成GR00T N1.5训练数据的时间从人工采集约三个月缩短到约36小时,不过这一具体数字是NVIDIA自己的说法,并未经过独立审计。Isaac Lab负责强化学习和模仿学习本身的训练;在GTC 2026正式上市的Isaac Teleop,让开发者能通过一套统一工具,在仿真和现实世界中采集真实示范动作。GR00T则是架在这一切之上的基础模型;Jetson AGX Thor则是完工后的机器人实际运行该模型所用的芯片。
GR00T 的版本迭代节奏
N1.7 模型
视觉语言模型主干迁移至一个基于 20,854 小时第一人称视频预训练的新模型;同年 7 月与 Isaac Teleop 一同整合进 Hugging Face 的 LeRobot。
相关阅读
机器人基础模型:市场规模、主要厂商与融资热潮
在同一赛道上竞逐的其他基础模型玩家中,GR00T 处于什么位置。
相关阅读
机器人 AI 计算与芯片:市场规模与主要厂商
机器人计算芯片市场的真实规模,以及谁在试图挑战 Jetson 的领先地位。
04生态:实际采用的企业
松散关系与已确认的合作
NVIDIA 自己并不制造人形机器人——它的商业模式是出售其他公司据以构建机器人的各个技术层;2026 年 3 月一份一次性列出数十家合作伙伴的新闻稿,是这一模式在实践中如何展开的最清晰写照。其中一部分合作关系具体且可独立核实,如下所示。另一些则较为松散:NVIDIA 自己的新闻稿把八家人形机器人厂商(Agility Robotics、Boston Dynamics、Figure、1X、AGIBOT、Hexagon Robotics、NEURA Robotics 和 Humanoid)笼统归为“正在使用 Cosmos、Isaac Sim、Isaac Lab 和 GR00T N 系列模型构建人形机器人”,并未给出逐家的具体细节——这类措辞更适合当作方向性描述来理解,而非对名单上每家公司都已确认的部署清单。
Unitree 参考平台
近期最具体的例子,是 NVIDIA 与 Unitree 共同打造、于 2026 年 6 月在 GTC Taipei 上发布的参考平台:这款人形机器人结合了 Unitree 的“H2 Plus”本体(身高约 1.8 米,31 个自由度)、来自新加坡 Sharpa 的触觉五指灵巧手,以及运行完整 Isaac 软件栈的 Jetson AGX Thor“大脑”,整机共 75 个自由度。NVIDIA 列出 Ai2、ETH Zurich、Stanford 和 UC San Diego 作为研究机构使用方。相关报道指出,NVIDIA 此次特意选择了一家中国机器人厂商作为参考设计对象——不过 NVIDIA 表示,也正在与美国和欧洲的人形机器人厂商推进类似的参考平台,因此这并非独家安排。
相关阅读
Unitree 人形机器人:H1、G1、H2 与 R1
宇树科技自有的产品线,独立于这套 NVIDIA 参考平台销售。
NVIDIA GTC Taipei 2026 主题演讲完整回放(2026 年 6 月)——包含与 Unitree 共同打造的 Isaac GR00T 参考人形机器人,详见下文生态部分。
具体且可独立核实的合作关系
- ABB、FANUC、Yaskawa 与 KUKA——使用 Omniverse 和 Isaac Sim 进行虚拟调试和数字孪生产线验证
- Johnson & Johnson MedTech——将 Isaac Sim 和 Cosmos 用于其 Monarch 手术平台
Hugging Face 与 LeRobot
2026 年 7 月,NVIDIA 与 Hugging Face 扩大合作,把 GR00T 1.7 和 Isaac Teleop 整合进开源的 LeRobot 库,并将 GR00T 1.7 描述为“首个开放且具备商业可行性的机器人基础模型”。两家公司宣称,双方合并后的生态如今连接了 NVIDIA 自称的 300 万机器人开发者,与 Hugging Face 的 1,600 万 AI 开发者——这类规模主张,外部确实很难核实。下方关联文章详细梳理了这一开发者数量说法随时间的变化。
相关阅读
LeRobot 发展史
Hugging Face 的开源机器人技术栈,及其如何与 NVIDIA 自身工具对接。
05与核心业务的规模差距
无论开发者采用数字意味着什么,机器人业务本身甚至没有独立披露的营收数字。NVIDIA 的财报说明把汽车与机器人业务归入同一标题下,其中唯一披露的具体金额是汽车业务营收:2026 整个财年为 23 亿美元,相对公司总营收 2,159 亿美元、以及仅数据中心业务就达 1,937 亿美元而言——这 23 亿美元是汽车业务的数字,并非机器人业务的数字(详见下方链接的 DRIVE 文章)。机器人业务自身的营收根本没有单独披露——仅汽车业务就已只占 NVIDIA 业务约 1%,相比之下数据中心业务约占 90%,因此机器人业务具体贡献的部分只会更小。从 2027 财年第一季度业绩开始,NVIDIA 彻底不再将汽车业务作为独立条目披露,而是把它——连同机器人业务——并入更广义的“边缘计算”类别,与 PC 和游戏主机合并披露,这本身也说明这两项业务相对公司其余部分而言仍有多小。
但这并不意味着这项押注不认真——截至 2026 年 7 月中旬,NVIDIA 市值约为 5.1 万亿美元,为全球最高,几乎完全建立在下方图表所追踪的数据中心 AI 业务之上。机器人业务是叠加其上的长期平台押注,而非 NVIDIA 眼下就需要经营好的业务。
相关阅读
NVIDIA DRIVE 自动驾驶平台
NVIDIA 的汽车计算平台——建立在同一芯片血统之上的另一项物理 AI 押注。
06前方挑战
GR00T 的代码以 Apache 2.0 许可证发布,但 Hugging Face 上的预训练模型权重,使用的是 NVIDIA 自己的“开放模型许可”——这是预训练权重常见的一种标准许可类型,为下游商业部署附加了使用政策条款,许多其他模型提供商也采用类似的通用做法。
竞争是真实存在的,且并不明显落后。据报道,Google DeepMind 的 Gemini Robotics 使用单一大模型,仅需 50 至 100 次示范即可适应新任务,架构上不同于 GR00T 的双系统拆分;但截至 2026 年年中,它仍仅限于“特定可信测试者”使用,尚未公开发布——这意味着,即便在能力上具有竞争力,它在开放程度上可以说反而不如 GR00T。Physical Intelligence 的 π0 又是第三种路线;值得注意的是,Physical Intelligence 同时既是 NVIDIA 的算力客户(被列为 Jetson Thor 的评估方之一),又是 GR00T 的基础模型竞争对手——行业内最重要的这些名字,并不能被干净利落地划分为“NVIDIA 生态”与“NVIDIA 对手”两个阵营。
07常见问题
NVIDIA 自己制造人形机器人吗?
不。NVIDIA 出售的是基础模型(Isaac GR00T)、仿真与合成数据工具(Isaac Sim、Cosmos),以及其他公司机器人所运行的车载计算芯片(Jetson AGX Thor)。它最接近“自有机器人”的产品,是与 Unitree 硬件及 Sharpa 灵巧手结合打造的参考设计,于 2026 年 6 月发布供研究使用,并非 NVIDIA 直接面向消费者出售的产品。
Isaac GR00T 真的是开源的吗?
部分是——代码本身采用Apache 2.0许可证,但预训练权重带有NVIDIA自家的“Open Model License”,附加了商用条件,与不受限制的开源存在实质差距。具体带来的影响详见上文“前方挑战”一节。
机器人业务目前对 NVIDIA 而言规模有多大?
非常小,甚至没有单独披露——机器人业务被并入“汽车与机器人”合并项目,其中唯一披露的数字(汽车业务营收)在2026财年已经只占NVIDIA总营收的约1%。完整拆解详见上文“这有多小”一节。
GR00T 与 Google DeepMind 的 Gemini Robotics 或 Physical Intelligence 的 π0 相比如何?
三者都是机器人基础模型,追求相同的总体目标,但采用不同架构——GR00T 是快/慢双系统拆分,Gemini Robotics 是单一大型推理模型,π0 则基于扩散模型生成动作。截至 2026 年年中,GR00T 的权重可公开下载,而 Gemini Robotics 仍仅限特定测试者使用;不过目前尚无独立、同口径的基准测试,能在真实任务上对三者进行对比。
08参考来源
01. Isaac GR00T 简介
04. 生态:实际采用的企业
05. 与核心业务的规模差距
相关文章
企业深度分析
Tesla(特斯拉)
Unitree
Figure AI
1X Technologies
Physical Intelligence
Skild AI
NVIDIA 公司
- ›NVIDIA Isaac GR00T 详解:NVIDIA 在机器人领域真正卖的是什么(本文)
- ›NVIDIA DRIVE 详解:奔驰、Uber 等十余家车企采用的汽车平台
- ›NVIDIA Jetson:支撑物理 AI 的十年硬件谱系
- ›《NVIDIA:GPU 发展史》
- ›NVIDIA CUDA 详解:支撑 NVIDIA AI 护城河的软件
- ›黄仁勋:从 Denny's 洗碗工到 NVIDIA CEO