企业与机器人数据库
Physical Intelligence 发展史
七位联合创始人大多来自 Google DeepMind、Stanford 和 Berkeley 的机器人学习实验室,另有一位在 Stripe 历练过的运营者。
他们离开稳定的学术或产业岗位,试图打造一款可控制任何机器人本体的统一模型;公司在没有交付产品、也未披露营收计划的情况下融资超过 10 亿美元,媒体所报估值达到 110 亿美元。
01创业经过
Physical Intelligence 常写作 π,由七位联合创始人于 2024 年初在 San Francisco 创立:CEO Karol Hausman、首席科学家 Sergey Levine、研究负责人 Chelsea Finn、Brian Ichter、COO Lachy Groom、Adnan Esmail 和 Quan Vuong。即使按 AI 初创公司的标准,这支团队的机器人研究履历也十分深厚。Hausman 在创业前是 Google DeepMind 高级研究科学家兼 Stanford 兼职教授,并深度参与 RT-2 与 SayCan;这两套系统都是将大语言模型连接到实体机器人控制的高被引成果。UC Berkeley 教授 Levine 与 Stanford 助理教授 Finn 也都是成果丰厚的机器人学习学者,并曾在团队多名成员攻读博士期间担任导师或合作者。
Levine 于 2026 年 1 月对 TechCrunch 用一句直白的话概括公司定位:“可以把它想成机器人版 ChatGPT。”他在同篇报道中还称,“好的智能可以弥补糟糕的硬件”。这正是公司选择打造通用“大脑”、而非像 Figure 或 Unitree 等硬件优先的对手那样自研机器人本体的理由。COO Lachy Groom 是 Stripe 早期员工,后来成为专注机器人的天使投资人;他以联合创始人身份加入后,补上了这支以学者为主的团队原本欠缺的初创公司运营经验。
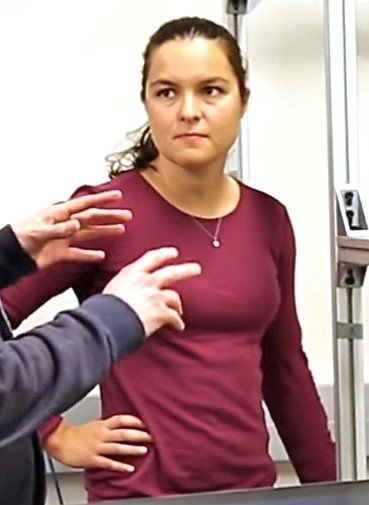
2017 年,还是 UC Berkeley 博士生的 Chelsea Finn;七年后,她参与创立 Physical Intelligence。画面截自 UC Berkeley 关于机器人 Vestri 的视频,并非 Physical Intelligence 官方照片,但体现了该公司创始团队共同承袭的学术机器人学习脉络。
图片:UC Berkeley,CC BY 3.0,经 Wikimedia Commons- 2024-03
公司成立与种子轮
7,000 万美元种子轮,公司公开亮相
- 2024-10
π0 发布
首个通用机器人策略
- 2025-02
π0 开源
发布代码与权重
- 2025-04–11
π0.5,随后是 π*0.6
开放世界泛化、强化学习
- 2026
π0.7 与 110 亿美元估值洽谈
演示组合泛化
02融资
Physical Intelligence 的融资速度异常之快。2024 年 3 月,公司公开亮相时一并宣布完成由 Thrive Capital 领投的 7,000 万美元种子轮,据报道公司估值约 4 亿美元。这个数字须与八个月后另一笔 4 亿美元 A 轮融资区分开:两者数值碰巧相同,但前者是估值,后者是融资额。A 轮于 2024 年 11 月完成,投资方包括 Jeff Bezos、Thrive Capital、Lux Capital 和 OpenAI Startup Fund;不同媒体报道的估值为 20 亿或 24 亿美元。2025 年 11 月,公司又完成由 Alphabet 成长投资部门 CapitalG 领投的 6 亿美元 B 轮,投后估值 56 亿美元;截至该轮,累计融资约 10.7 亿美元。
到 2026 年 3 月下旬,媒体称 Physical Intelligence 正洽谈新一轮约 10 亿美元融资,拟将估值推高至 110 亿美元以上;这意味着短短约四个月内估值较 B 轮翻倍,Founders Fund 已确认参与。截至本文撰写时,查阅的来源均未确认该轮已经交割。因此,公司当前估值应表述为“据报道正以 110 亿美元以上估值洽谈融资”,而不能视为已经确定的数字。
各融资轮次投后估值
Bloomberg/Crunchbase News,资料汇总截至 2025 年 11 月
融资轮次
种子轮
由 Thrive Capital 领投 7,000 万美元;随公司公开亮相一并宣布,据报道投后估值约 4 亿美元。
A 轮
从 Jeff Bezos、Thrive Capital、Lux Capital 和 OpenAI Startup Fund 融资 4 亿美元;媒体所报估值为 20 亿至 24 亿美元,具体数字因来源而异。
03模型的谱系
Physical Intelligence 不自行制造硬件。其模型在其他公司的机器人平台上训练,包括 UR5e 机械臂、Trossen 双臂系统、移动操作机器人,以及开源的 ALOHA/DROID 研究平台,最终以软件形式发布。公司首个通用机器人策略 π0 于 2024 年 10 月 31 日推出,在八种不同机器人配置上演示叠衣、收拾餐桌等任务。2025 年 2 月,Physical Intelligence 将 π0 基础模型的代码和权重开源,并发布针对特定任务微调的检查点。对于一家融资已超过 10 亿美元的公司而言,这一做法并不常见,也使外部团队得以直接在其成果上继续开发;Hugging Face 就据此完成了独立的 PyTorch 实现。
2025 年 4 月发布的 π0.5 引入思维链规划,将方法扩展到开放世界泛化;移动操作机器人在模型训练时从未见过的三处真实住宅中完成家务测试。到 2025 年 11 月,π*0.6 在演示数据之上加入强化学习。本文撰写时的最新模型 π0.7(2026 年 4 月)则展示了 Physical Intelligence 所称的“组合泛化”。Levine 举例称,一个版本仅凭两个训练样本,就能通过重组已学技能掌握空气炸锅的操作;但他也承认其局限:如果没有逐步指导,“你不能只对它说:‘嘿,去给我烤片吐司。’”
| Year | Event |
|---|---|
| 2024-02 | 公开亮相前在 Delaware 注册公司实体 |
| 2024-03 | 携 7,000 万美元种子轮公开亮相 |
| 2024-10 | 公司首个通用策略 π0 发布 |
| 2024-11 | 完成 4 亿美元 A 轮,估值 20 亿至 24 亿美元 |
| 2025-02 | π0 开源 |
| 2025-04 | π0.5 发布 |
| 2025-11 | 完成 6 亿美元 B 轮,估值 56 亿美元;π*0.6 发布 |
| 2026-03 | 据报道正洽谈约 10 亿美元融资,估值 110 亿美元以上 |
| 2026-04 | π0.7 发布,展示组合泛化能力 |
Physical Intelligence 官方 π0 演示视频(2024 年 11 月)——即下文第 03 节介绍的模型。
Physical Intelligence 官方 π0.5 演示视频(2025 年 4 月):移动操作机器人策略在训练时从未见过的真实住宅中展现泛化能力。
Our newest model, π0.7, has some interesting emergent capabilities: it can control a new robot to fold shirts for which we had no shirt folding data, figure out how to use an appliance with language-based coaching, and perform a wide range of dexterous tasks all in one model! pic.twitter.com/s9NxKfb7pe
— Physical Intelligence (@physical_int) April 16, 2026
Physical Intelligence 在 X 发布的 π0.7 介绍帖(2026 年 4 月)——展示下文第 03 节所述的组合泛化能力。
04没有硬件、没有客户、没有收入
Physical Intelligence 对尚无商业化计划一事异常坦率。COO Lachy Groom 于 2026 年 1 月对 TechCrunch 表示:“我不会就商业化问题给投资者答案。大家居然能接受这一点,多少有些奇怪。”公司已与未具名伙伴在物流、杂货零售,以及同篇报道提到的一家巧克力制造商开展试点,但没有披露客户名称、营收数字,也没有在售产品。2026 年上半年的报道对员工规模估算差异很大:TechCrunch、PitchBook 约为 80 人,Tracxn、Forbes 则称超过 200 人。区间如此宽,任何单一数字都只能视为近似值。
这种研究优先的姿态与最直接的竞争对手 Skild AI 形成鲜明对比。Skild AI 强调商业部署,并披露 2025 年营收约 3,000 万美元。媒体常把两家公司描述为围绕同一底层判断——单一基础模型可以跨机器人本体泛化——作出相反押注:Physical Intelligence 相信研究广度终会转化为产品;Skild 则认为立即商业化可以积累数据和营收,为后续研究提供资金。
- 截至 2026 年年中,公司未披露营收,也未宣布任何在售产品;仅与物流、杂货零售和食品制造领域的未具名伙伴开展试点测试。
- 不同来源对员工人数的估算从约 80 人到 200 多人不等;区间如此宽,任何单一数字都只能视为近似值。
- 直接竞争对手 Skild AI 采取相反路线,并披露其商业部署在 2025 年带来约 3,000 万美元营收。
05与 OpenAI 的关系
OpenAI 的风险投资部门参与了 Physical Intelligence 的 A 轮;部分报道还称其参与了 B 轮。与此同时,OpenAI 本身已另行组建具身 AI 与机器人硬件部门,招聘岗位覆盖执行器设计、3D 打印实验室技术员和数据采集工程。这种模式在本领域并不陌生:OpenAI 曾于 2024 年 2 月投资 Figure AI 的 B 轮,约一年后 Figure 终止双方的模型开发合作;Figure CEO 表示,将 AI 外包“对现实世界的具身机器人行不通”。截至本文撰写时,OpenAI 与 Physical Intelligence 之间尚未出现类似决裂,但结构性张力相同:一家重要投资者正在开发可能与被投公司竞争的产品。
06常见问题
Physical Intelligence 由谁创立,成立于何时?
Karol Hausman、Sergey Levine、Chelsea Finn、Brian Ichter、Lachy Groom、Adnan Esmail 和 Quan Vuong 七位联合创始人于 2024 年初在 San Francisco 创立公司,并在同年 3 月携 7,000 万美元种子轮公开亮相。
Physical Intelligence 会制造自己的机器人吗?
不会。Physical Intelligence 开发的是 π0 系列 AI 模型,并使用其他公司的机器人硬件进行训练,包括 UR5e 机械臂、Trossen 双臂系统和移动操作机器人。其核心判断是:机器人真正的瓶颈在智能,而非硬件。
Physical Intelligence 已融资多少?
截至 2025 年 11 月 B 轮,已确认融资合计约 10.7 亿美元(7,000 万美元种子轮+4 亿美元 A 轮+6 亿美元 B 轮),公司估值 56 亿美元。2026 年 3 月有报道称,公司正以 110 亿美元以上估值洽谈另一轮约 10 亿美元融资,但没有来源确认该轮已经交割。
Physical Intelligence 如何赚钱?
截至 2026 年年中,公司尚未披露营收模式。COO Lachy Groom 曾公开表示,公司不会就商业化问题给投资者答案。目前公司仅与未具名伙伴开展试点测试,没有宣布任何在售产品。
07参考来源
01. 创业经过
04. 没有硬件、没有客户、没有收入
05. 与 OpenAI 的关系
相关文章
Physical Intelligence 公司概况Skild AI 发展史——作出相反押注的直接竞争对手Physical Intelligence 在物理 AI 产业版图中的位置企业深度分析
Tesla(特斯拉)
Unitree
Figure AI
1X Technologies
Physical Intelligence
- ›Physical Intelligence 发展史(本文)